
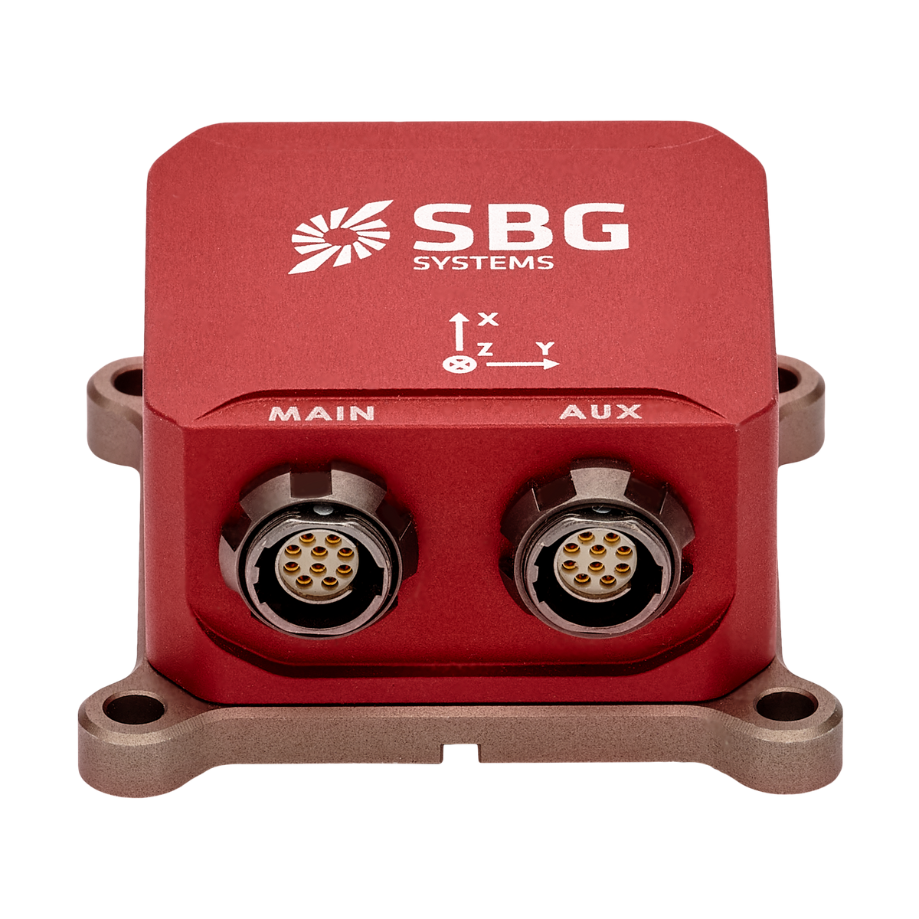


Ellipse-E Intégration GNSS optimale et interfaçage polyvalent
L'Ellipse-E appartient à la gamme Ellipse de systèmes de navigation inertielle miniatures haute performance assistés par GNSS, conçus pour fournir une orientation, une position et un pilonnement fiables dans un boîtier compact. Il combine une centrale de mesure inertielle (IMU) avec un récepteur GNSS externe, utilisant un algorithme avancé de fusion de capteurs pour fournir un positionnement et une orientation précis, même dans des environnements difficiles.
Découvrez toutes les fonctionnalités et applications de l'Ellipse-E.
Caractéristiques de l'Ellipse-E
L'Ellipse-E utilise un algorithme de fusion de capteurs avancé pour calculer les données d'orientation et de navigation. Cet algorithme peut être ajusté pour répondre à des dynamiques spécifiques selon l'application. Les profils de mouvement sont des préréglages de paramètres conçus pour optimiser l'algorithme pour une dynamique particulière. Il intègre un capteur magnétomètre à 3 axes et permet l'entrée de capteurs externes tels que le DVL, l'odomètre et les données barométriques pour optimiser la solution d'orientation et de position dans les environnements où le GNSS est perturbé.
En savoir plus sur l'Ellipse-E.


Spécifications
Performances de navigation et de mouvement
1,2 m * Position verticale en point unique
1,5 m * Position horizontale RTK
0,01 m + 1 ppm* * Position verticale RTK
0,02 m + 1 ppm * Position horizontale PPK
0,01 m + 0,5 ppm * ** Position verticale PPK
0,02 m + 1 ppm * ** Roulis/tangage en point unique
0.1 ° Roulis/tangage RTK
0.05 ° Roulis/tangage PPK
0,03 ° * ** Cap en point unique
0.2 ° Cap RTK
0.2 ° Cap PPK
0,1 ° * **
Fonctionnalités de navigation
Antenne GNSS simple et double Précision du pilonnement en temps réel
5 cm ou 5 % de la houle Période de la houle du pilonnement en temps réel
0 à 20 s Mode de pilonnement en temps réel
Réglage automatique Précision du pilonnement différé
2 cm ou 2,5 % * Période de houle pour le pilonnement différé (delayed heave)
0 à 40 s *
Profils de mouvement
Marin, Sous-marin Air
Avion, Drone à voilure fixe, Hélicoptère, Drone Terrestre
Automobile, Engins de chantier, Véhicule tout-terrain, Piéton, Ferroviaire, Statique, Camion
Performances GNSS
Externe (non fourni) Bande de fréquence
Selon le récepteur GNSS externe Fonctionnalités GNSS
Selon le récepteur GNSS externe Signaux GPS
Selon le récepteur GNSS externe Signaux Galileo
Selon le récepteur GNSS externe Signaux Glonass
Selon le récepteur GNSS externe Signaux Beidou
Selon le récepteur GNSS externe Autres signaux
Selon le récepteur GNSS externe Temps d'obtention de la première position GNSS
Selon le récepteur GNSS externe Brouillage et usurpation (Jamming & spoofing)
Selon le récepteur GNSS externe
Performances du magnétomètre
50 Gauss Stabilité du facteur d'échelle (%)
0.5 % Bruit (mGauss)
3 mGauss Stabilité de la dérive (mGauss)
1 mGauss Résolution (mGauss)
1,5 mGauss Fréquence d'échantillonnage (Hz)
100 Hz Bande passante (Hz)
22 Hz
Spécifications environnementales et plage de fonctionnement
IP68 (1 heure à 2 mètres) Température de fonctionnement
-40 °C à 85 °C Vibrations
8 g RMS – 20 Hz à 2 kHz Chocs
500 g pendant 0,1 ms MTBF (calculé)
218 000 heures Conforme à
MIL-STD-810
Interfaces
GNSS, odomètre, DVL, magnétomètre externe Protocoles de sortie
NMEA, binaire sbgECom, TSS, KVH, Dolog Protocoles d'entrée
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Fréquence de sortie
200 Hz, 1 000 Hz (données IMU) Ports série
RS-232/422 jusqu'à 2 Mbps : jusqu'à 5 entrées/sorties CAN
1x CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
PPS, déclenchement jusqu'à 200 Hz – 2 sorties Sync IN
PPS, marqueur d'événement jusqu'à 1 kHz – 4 entrées
Spécifications mécaniques et électriques
5 à 36 VCC Consommation électrique
325 mW Alimentation de l'antenne
3,0 VDC – max 30 mA par antenne | Gain : 17 – 50 dB * * Poids (g)
49 g Dimensions (LxlxH)
46 mm x 45 mm x 24 mm
Spécifications de synchronisation
< 200 ns * Précision PPS
< 1 µs (jitter < 1 µs) * Dérive en navigation àestime
1 ppm *
Applications
L'Ellipse-E est conçu pour offrir une navigation et une orientation précises dans divers secteurs, garantissant des performances élevées et constantes même dans des environnements difficiles.
Il s'intègre parfaitement aux modules GNSS externes, permettant à tous les récepteurs GNSS de fournir des données essentielles de vitesse et de position.
Les systèmes à double antenne ajoutent l'avantage d'une précision de cap vrai (True Heading), tandis que les récepteurs GPS RTK peuvent être utilisés pour améliorer considérablement la précision du positionnement.
Découvrez la précision et la polyvalence de l'Ellipse-E ainsi que ses applications.
Fiche technique de l'Ellipse-E
Recevez toutes les fonctionnalités et spécifications du capteur directement dans votre boîte de réception !
Comparer l'Ellipse-E avec d'autres produits
Commencez à comparer notre gamme de capteurs inertiels les plus avancés pour la navigation, le mouvement et la mesure de pilonnement.
Vous trouverez l'ensemble des spécifications dans le manuel matériel, disponible sur demande.
-

Ellipse-E
- Position horizontale en point unique
- 1,2 m *
- Roulis/tangage en point unique
- 0.1 °
- Cap en point unique
- 0.2 °
- Cap PPK
- 0,1 ° **
- Récepteur GNSS
- Externe (non fourni)
- Enregistreur de données (Datalogger)
- –
- Ethernet
- –
- Poids (g)
- 49 g
- Dimensions (LxlxH)
- 46 mm x 45 mm x 24 mm
-
- Position horizontale en point unique
- 1.2 m
- Roulis/tangage en point unique
- 0.1 °
- Cap en point unique
- 0.2 °
- Cap PPK
- 0,1 ° **
- Récepteur GNSS
- Double antenne interne
- Enregistreur de données (Datalogger)
- –
- Ethernet
- –
- Poids (g)
- 65 g
- Dimensions (LxlxH)
- 46 mm x 45 mm x 32 mm
-
- Position horizontale en point unique
- 1.2 m
- Roulis/tangage en point unique
- 0.02 °
- Cap en point unique
- 0.08 °
- Cap PPK
- 0,035 ° **
- Récepteur GNSS
- Double antenne interne
- Enregistreur de données (Datalogger)
- 8 Go ou 48 h à 200 Hz
- Ethernet
- Full duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST
- Poids (g)
- 165 g
- Dimensions (LxlxH)
- 42 mm x 57 mm x 60 mm
-
- Position horizontale en point unique
- 1.0 m
- Roulis/tangage en point unique
- 0.01 °
- Cap en point unique
- 0.03 °
- Cap PPK
- 0,01 ° **
- Récepteur GNSS
- Double antenne géodésique interne
- Enregistreur de données (Datalogger)
- 8 Go ou 48 h à 200 Hz
- Ethernet
- Full duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST
- Poids (g)
- < 900 g
- Dimensions (LxlxH)
- 130 mm x 100 mm x 75 mm


Compatibilité


Documentation et ressources de l'Ellipse-E
L'Ellipse-E est fourni avec une documentation en ligne complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Nos études de cas
Explorez des cas d'usage réels démontrant comment nos solutions améliorent les performances, réduisent les temps d'arrêt et optimisent l'efficacité opérationnelle.
Découvrez comment nos capteurs avancés et nos interfaces intuitives offrent la précision et le contrôle dont vous avez besoin pour exceller dans vos applications.
L'Ellipse propulse un camion autonome
Navigation autonome

Expédition de relevés du Grand Trou Bleu du Belize avec le capteur INS Ellipse
Levés topographiques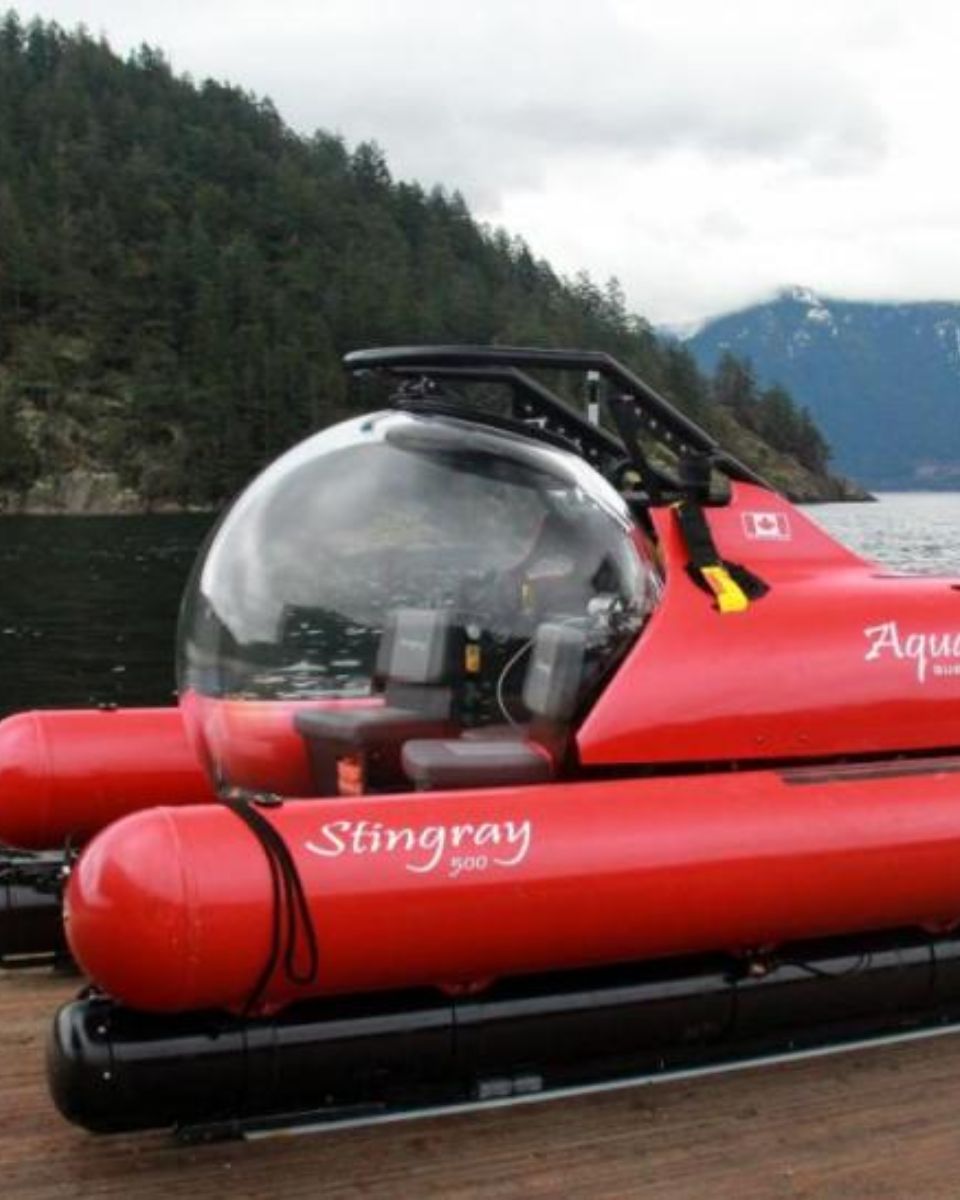



Produits et accessoires supplémentaires
Découvrez comment nos solutions peuvent transformer vos opérations en explorant notre vaste gamme d'applications. Grâce à nos capteurs et logiciels de mouvement et de navigation, vous accédez à des technologies de pointe qui stimulent la réussite et l'innovation dans votre domaine.
Rejoignez-nous pour libérer le potentiel des solutions de navigation inertielle et de positionnement dans divers secteurs.

Qinertia GNSS-INS

Câbles

Antennes GNSS
Processus de fabrication
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. Cette vidéo vous donne un aperçu de la façon dont nous concevons, fabriquons et testons minutieusement nos systèmes de navigation inertielle haute performance.
De l'ingénierie de pointe au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux normes les plus strictes en matière de fiabilité et de précision.
Regardez dès maintenant pour en savoir plus !
Demander un devis
Ils parlent de nous
Nous présentons les retours d'expérience et les témoignages de professionnels de l'industrie et de clients qui ont intégré nos produits dans leurs projets.
Découvrez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et délivré des résultats fiables à travers diverses applications.



Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus urgentes concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les fonctionnalités des produits, les processus d'installation, les conseils de dépannage et les meilleures pratiques pour optimiser votre expérience avec nos solutions.
Trouvez vos réponses ici !
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce que le Real Time Kinematic ?
Le Real-Time Kinematic (RTK) est une technique de navigation par satellite de précision utilisée pour améliorer l'exactitude des données de position issues des mesures du système mondial de navigation par satellite (GNSS). Elle est largement employée dans des applications telles que l'arpentage, l'agriculture et la navigation de véhicules autonomes.
En utilisant une station de base qui reçoit les signaux GNSS et calcule sa position avec une haute précision. Elle transmet ensuite les données de correction à un ou plusieurs récepteurs mobiles (rovers) en temps réel. Les rovers utilisent ces données pour ajuster leurs mesures GNSS, améliorant ainsi leur précision de positionnement.
Le RTK offre une précision centimétrique en corrigeant les signaux GNSS en temps réel. Cette méthode est nettement plus précise que le positionnement GNSS standard, qui offre généralement une précision de l'ordre de quelques mètres.
Les données de correction de la station de base sont envoyées aux mobiles (rovers) via diverses méthodes de communication, telles que la radio, les réseaux cellulaires ou Internet. Cette communication en temps réel est essentielle pour maintenir la précision lors d'opérations dynamiques.
Qu'est-ce que le Precise Point Positioning ?
Le Precise Point Positioning (PPP) est une technique de navigation par satellite qui offre un positionnement de haute précision en corrigeant les erreurs de signal satellite. Contrairement aux méthodes GNSS traditionnelles, qui reposent souvent sur des stations de référence au sol (comme en RTK), le PPP utilise des données satellitaires mondiales et des algorithmes avancés pour fournir des informations de localisation précises.
Le PPP fonctionne partout dans le monde sans nécessiter de stations de référence locales. Il convient donc parfaitement aux applications dans des environnements isolés ou difficiles où l'infrastructure au sol fait défaut. En utilisant des données précises d'orbite et d'horloge des satellites, ainsi que des corrections pour les effets atmosphériques et de trajets multiples, le PPP minimise les erreurs GNSS courantes et peut atteindre une précision centimétrique.
Bien que le PPP puisse être utilisé pour le positionnement post-traité, impliquant l'analyse des données collectées a posteriori, il peut également offrir des solutions de positionnement en temps réel. Le PPP en temps réel (RTPPP) est de plus en plus répandu, permettant aux utilisateurs de recevoir des corrections et de déterminer leur position en temps réel.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
