


Attitude en navigation
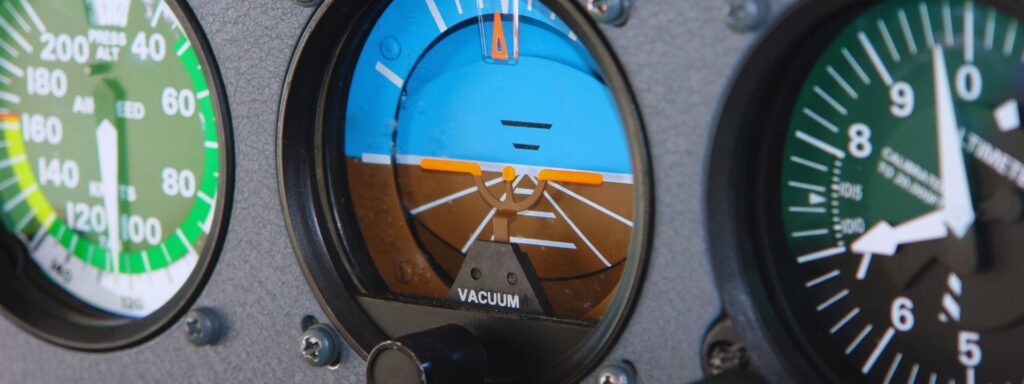
En navigation, l'attitude désigne l'orientation d'un véhicule ou d'un objet par rapport à un repère de référence fixe, généralement défini par trois axes de rotation : le tangage, le roulis et le lacet.
Ces axes décrivent la position angulaire et le mouvement du véhicule dans l'espace tridimensionnel. Le tangage fait référence à l'inclinaison vers le haut ou vers le bas du nez du véhicule, le roulis représente l'inclinaison latérale du véhicule le long de son axe longitudinal, et le lacet indique la rotation vers la gauche ou vers la droite autour de son axe vertical. Ensemble, ces paramètres définissent la position et les manœuvres d'un véhicule dans son environnement.
L'attitude est cruciale pour maintenir la stabilité, garantir un contrôle précis et permettre une navigation exacte dans divers domaines. En aviation, par exemple, l'attitude aide les pilotes ou les systèmes de pilotage automatique à maintenir un vol horizontal, à exécuter des virages et à s'adapter aux turbulences.
De même, en navigation maritime, le contrôle d'attitude garantit qu'un navire reste droit et maintient son cap malgré les difficultés posées par les vagues et les courants.
Dans les engins spatiaux, l'attitude joue un rôle essentiel pour orienter correctement les antennes, les panneaux solaires ou les instruments scientifiques, en particulier lorsque les repères visuels extérieurs font défaut.
Pour mesurer et contrôler l'attitude, des systèmes tels que des gyroscopes, des accéléromètres et des magnétomètres sont employés, souvent intégrés dans un système de navigation inertielle (INS). Ces systèmes fonctionnent de concert avec des sources de données externes telles que le GNSS ou des caméras d'horizons stellaires pour maintenir une orientation précise.
La compréhension et la gestion de l'attitude sont particulièrement importantes dans les environnements dynamiques, où des forces extérieures telles que le vent, les vagues ou les anomalies gravitationnelles peuvent influencer la trajectoire d'un véhicule.
Un contrôle d'attitude efficace garantit ainsi un déplacement sûr et efficient, permettant aux véhicules d'atteindre leurs objectifs de navigation avec précision.
Solutions d'attitude GNSS
Les solutions d'attitude GNSS fournissent les angles de roulis, de tangage et de lacet, qui décrivent l'orientation d'un objet dans l'espace. Ces trois composantes sont essentielles pour comprendre l'attitude de l'objet par rapport à la surface de la Terre ou à un référentiel.
- Le roulis correspond à la rotation autour de l'axe longitudinal, affectant l'inclinaison vers la gauche et vers la droite de l'objet.
- Le tangage est la rotation autour de l'axe transversal, déterminant l'inclinaison verticale.
- Le lacet correspond à la rotation autour de l'axe vertical, ce qui définit la direction vers laquelle l'objet est orienté.
Ces solutions associent les données de récepteurs GNSS à des capteurs supplémentaires, tels que des accéléromètres et des gyroscopes, pour fournir des informations d'attitude hautement précises et fiables.
Cette approche est particulièrement précieuse dans les environnements où une orientation précise est cruciale, comme dans les systèmes de navigation pour aéronefs, navires et véhicules autonomes. En intégrant ces diverses entrées de capteurs, le système garantit des performances optimales même dans des conditions difficiles.
Représentations de l'assiette
L'assiette décrit l'orientation ou la rotation d'un objet par rapport à un référentiel, tel que la surface de la Terre. En navigation, cependant, l'assiette joue un rôle essentiel pour déterminer comment un objet se déplace dans l'espace. Ce concept s'applique aux aéronefs, aux UAV, aux navires et à d'autres systèmes autonomes. De plus, les ingénieurs peuvent représenter l'assiette de manière mathématique et visuelle de plusieurs façons.
1 – Angles d'Euler (Roulis, Tangage, Lacet)
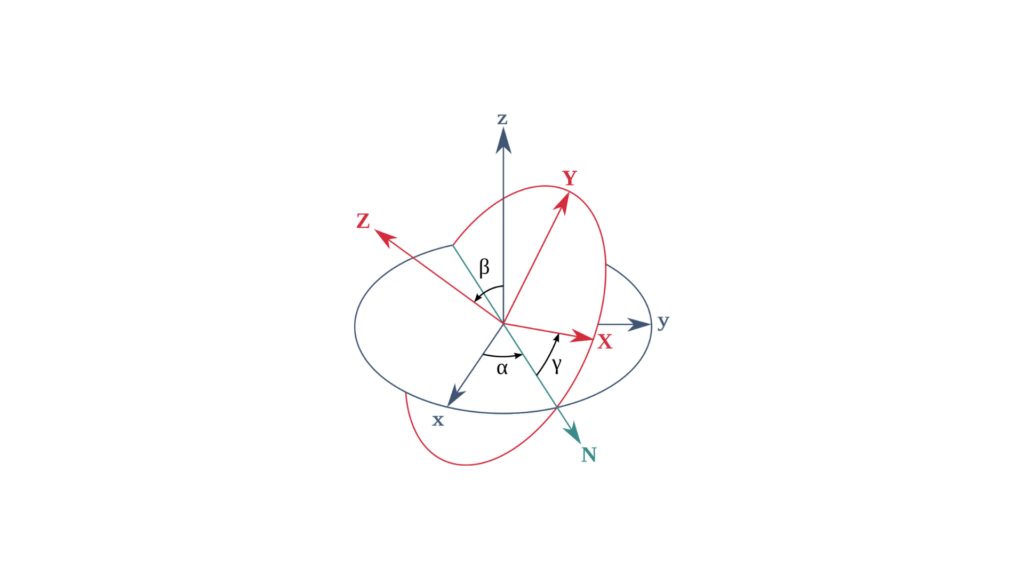
Les angles d'Euler représentent l'orientation d'un objet par le biais de trois rotations : le roulis, le tangage et le lacet. Ces angles décrivent des rotations autour de trois axes selon une séquence spécifique, telle que :
Roulis (φ) : Rotation autour de l'axe longitudinal.
Tangage (θ) : Rotation autour de l'axe transversal.
Lacet (ψ) : Rotation autour de l'axe vertical.
Représentation mathématique
Les angles d'Euler peuvent être représentés sous la forme d'une matrice de rotation 3×3, où :
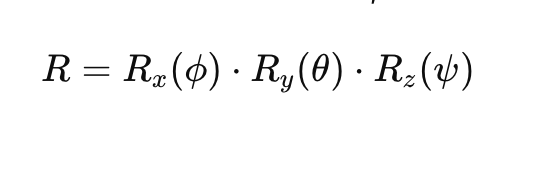
Ici :
- Rx(ϕ)R_x(\phi)Rx(ϕ) est la matrice de rotation pour le roulis.
- Ry(θ)R_y(\theta)Ry(θ) est la matrice de rotation pour le tangage.
- Rz(ψ)R_z(\psi)Rz(ψ) est la matrice de rotation pour le lacet.
Chaque matrice de rotation est donnée sous la forme :
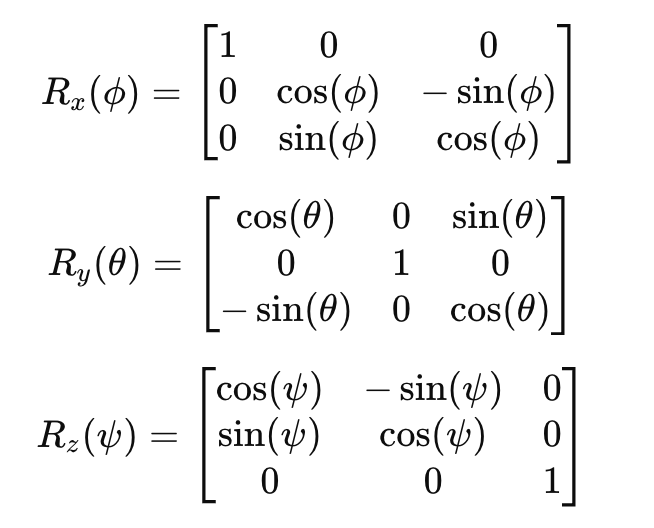
2 – Matrices de rotation
Les matrices de rotation offrent une alternative pour représenter l'attitude. Dans cette méthode, une matrice 3×3 décrit l'orientation d'un objet dans l'espace tridimensionnel par rapport à un système de coordonnées fixe. Ces matrices sont orthogonales, ce qui signifie que les lignes et les colonnes sont des vecteurs unitaires. Par conséquent, l'inverse de la matrice est simplement sa transposée.
Représentation mathématique
Vous pouvez exprimer une matrice de rotation générale 𝑅 sous la forme :
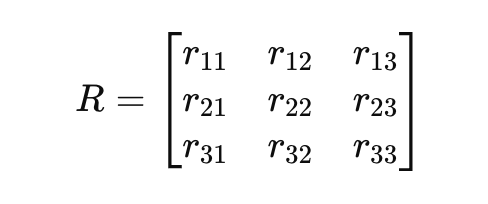
3 – Quaternions
Les quaternions offrent une représentation de la rotation plus compacte et numériquement stable. Ils évitent les singularités et les problèmes de blocage de cardan associés aux angles d'Euler. Un quaternion 𝑞 est un vecteur à 4 dimensions :
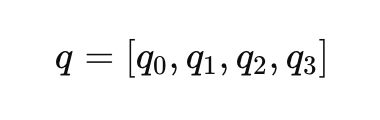
Où 𝑞0 est la partie scalaire, et [𝑞1, 𝑞2, 𝑞3] sont les composantes vectorielles. La représentation par quaternion d'une rotation peut s'écrire :
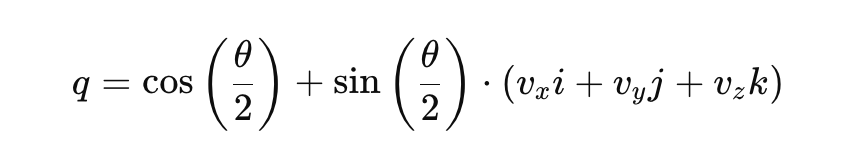
Ici :
- θ est l'angle de rotation.
- [vx,vy,vz] est le vecteur unitaire représentant l'axe de rotation.
- i, j, k sont les unités fondamentales des quaternions.
Avantages des quaternions :
- Évite le blocage de cardan et les singularités.
- Plus efficace en termes de calcul pour l'interpolation.
4 – Matrices des cosinus directeurs (DCM)
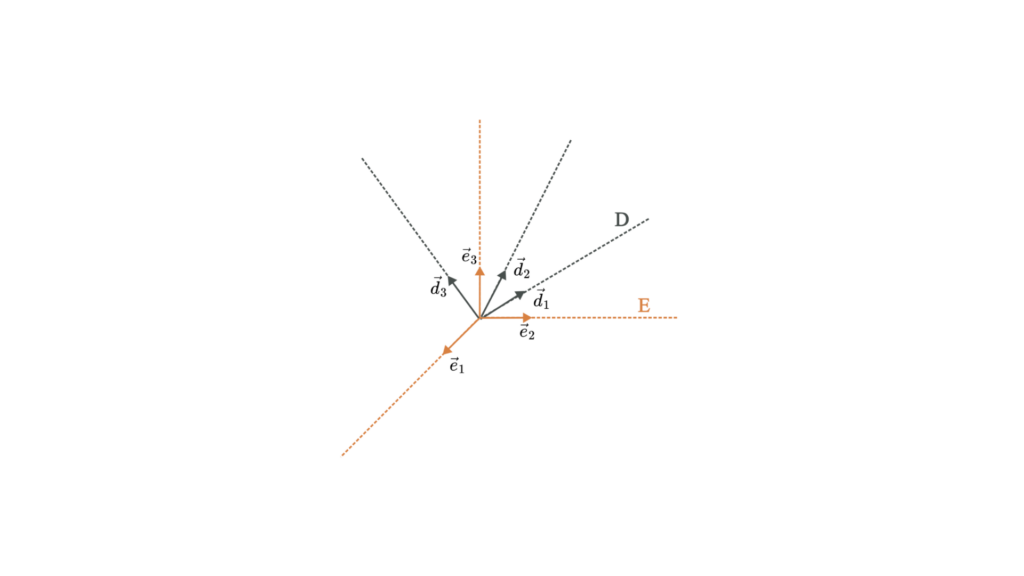
Une matrice de cosinus directeurs est similaire à une matrice de rotation et décrit également l'orientation d'un objet. La DCM met en relation les coordonnées d'un vecteur dans un repère avec les coordonnées de ce même vecteur dans un autre repère.
Représentation mathématique
Une matrice de cosinus directeurs 𝐶 est une matrice 3×3 qui définit la relation entre deux repères de coordonnées :
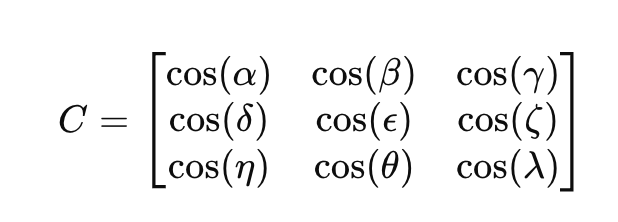
Où les éléments cos (⋅) représentent le cosinus de l'angle entre les vecteurs des deux repères de coordonnées.
