Système de navigation inertielle compact utilisé pour la navigation autonome
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
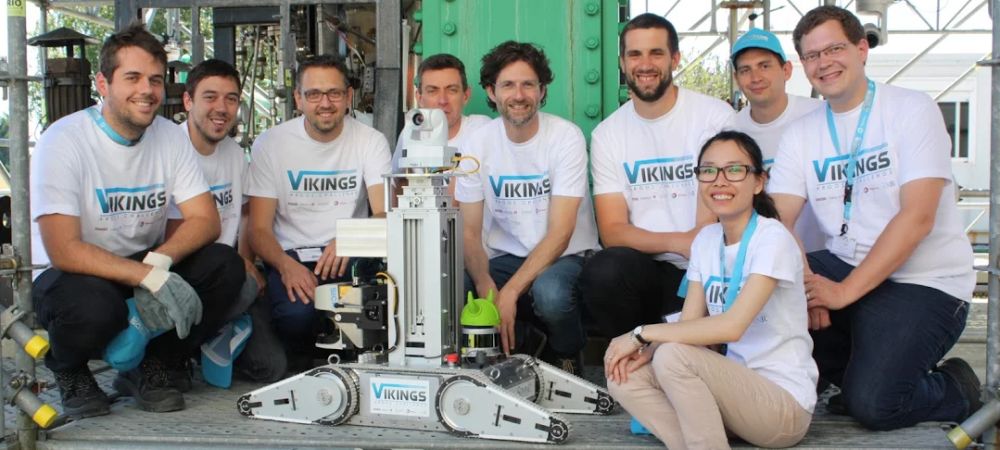
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
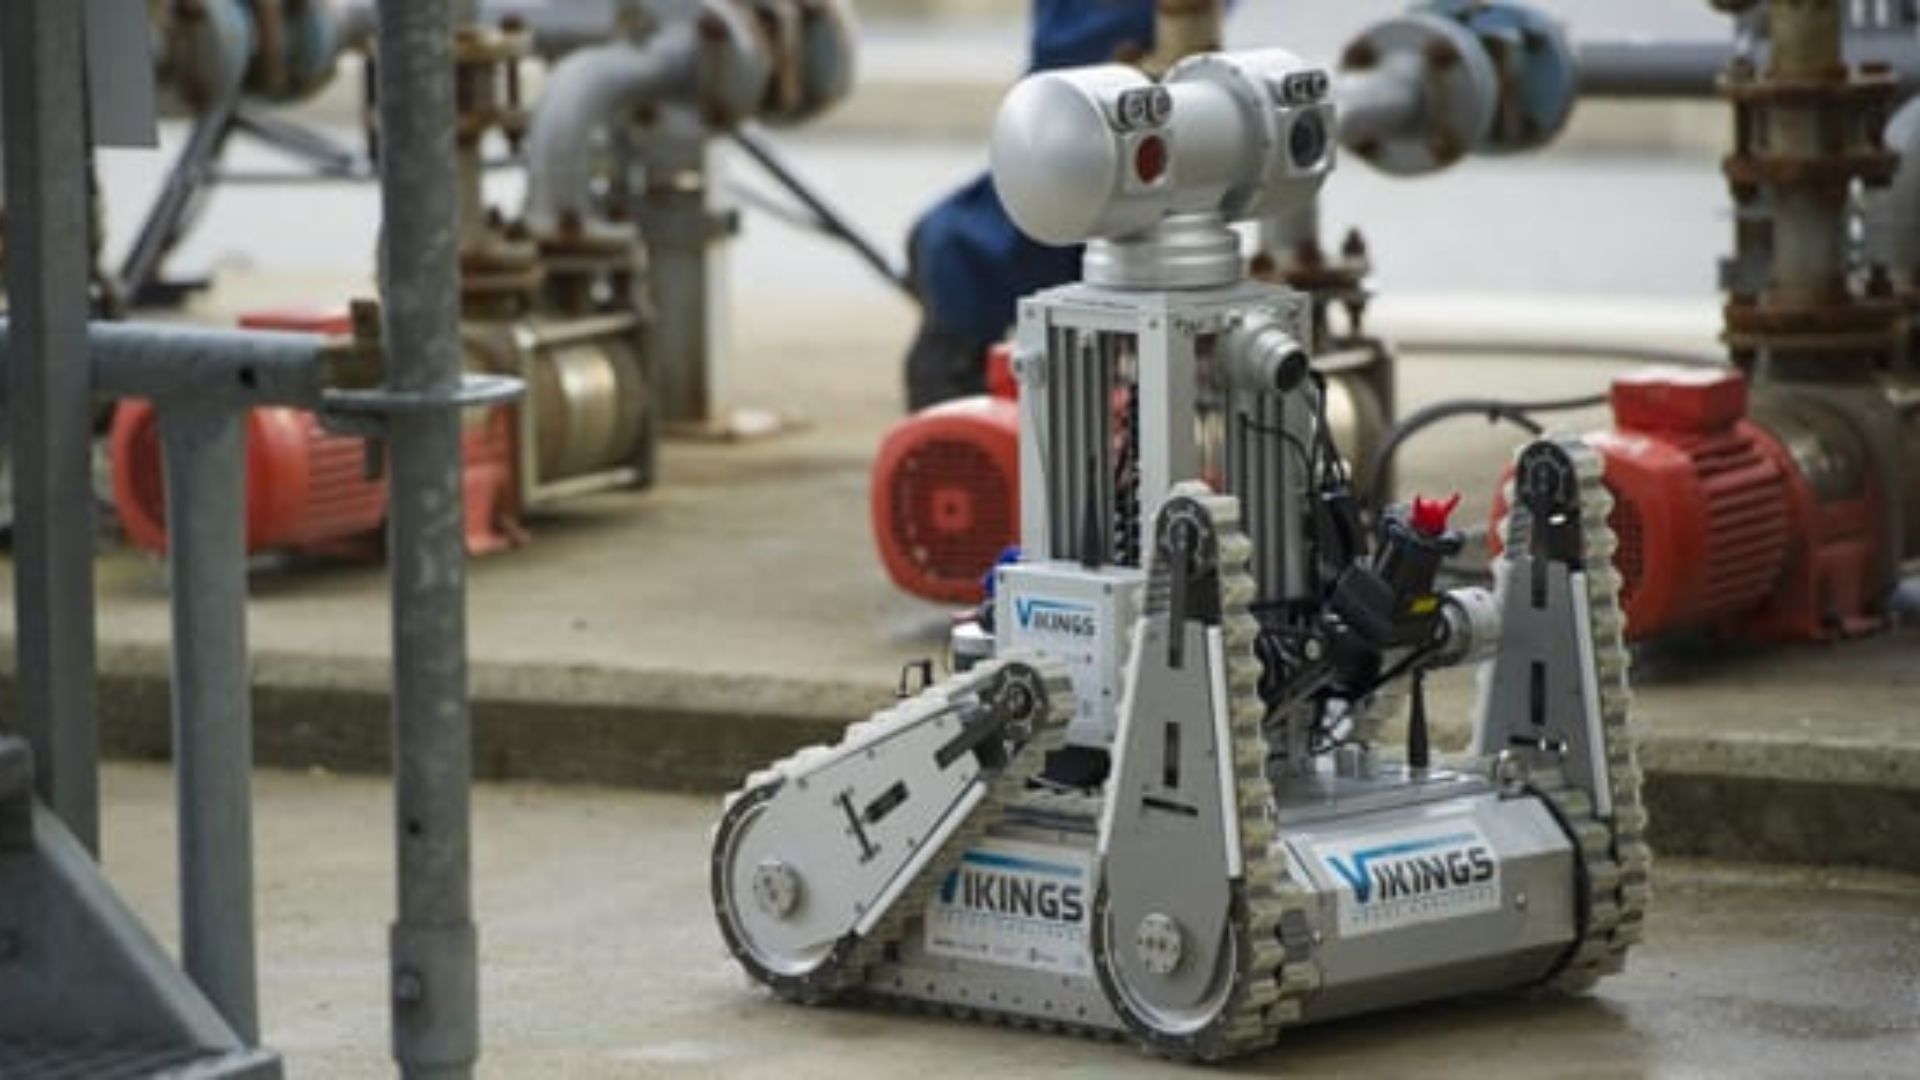
Robot autonome pour sites pétroliers et gaziers
Lancé en décembre 2013, le défi ARGOS (Autonomous Robot for Gas and Oil Sites) est organisé par la compagnie pétrolière et gazière TOTAL avec l'Agence Nationale de la Recherche (ANR).
Il vise à faire émerger en moins de trois ans une nouvelle génération de robots autonomes capables d'effectuer des tâches d'inspection, de détecter des anomalies et de répondre à des situations d'urgence. L'objectif de ce concours est de construire un robot autonome capable de se déplacer sur des sites pétroliers et gaziers afin d'améliorer la sécurité des opérateurs de TOTAL.
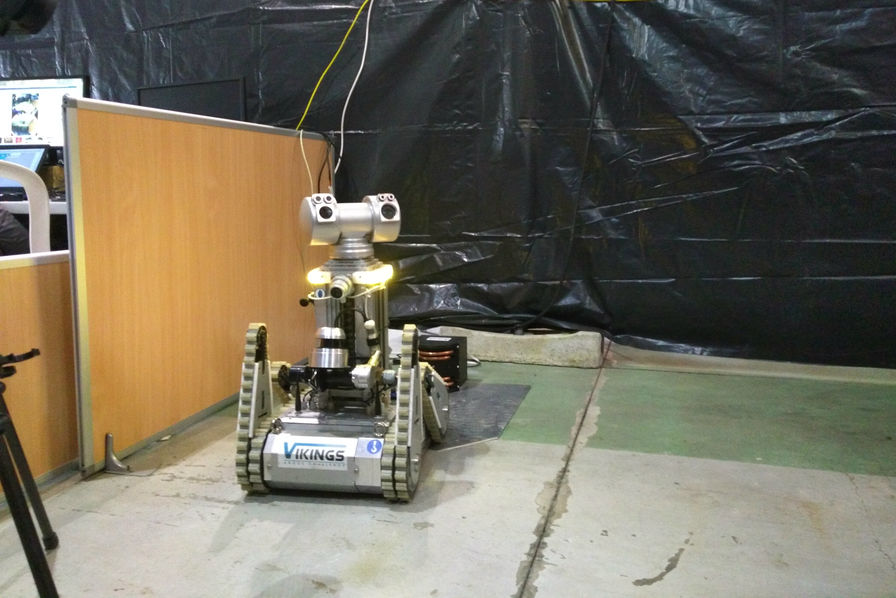
Fusion de données de capteurs multiples
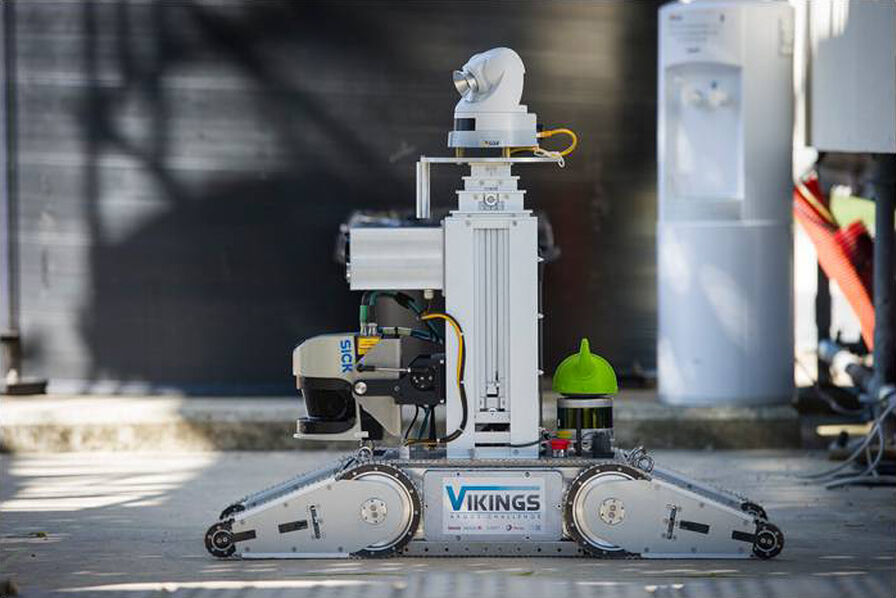
Le robot de VIKINGS calcule sa position en fusionnant la prédiction odométrique avec les données de capteurs inertiels. De plus, il corrige ces informations à l'aide de deux LiDARs, un à l'avant et un à l'arrière, pour une couverture à 360°.
Le robot utilise des chenilles, ce qui provoque des glissements lors des rotations. Par conséquent, ce type de véhicule rend la précision de l'odométrie particulièrement faible. De plus, le système inertiel devient essentiel pour calculer le cap avec précision. Enfin, l'Ellipse-A fournit pleinement des mesures fiables de roulis et de tangage.
Atteindre la position au centimètre près
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
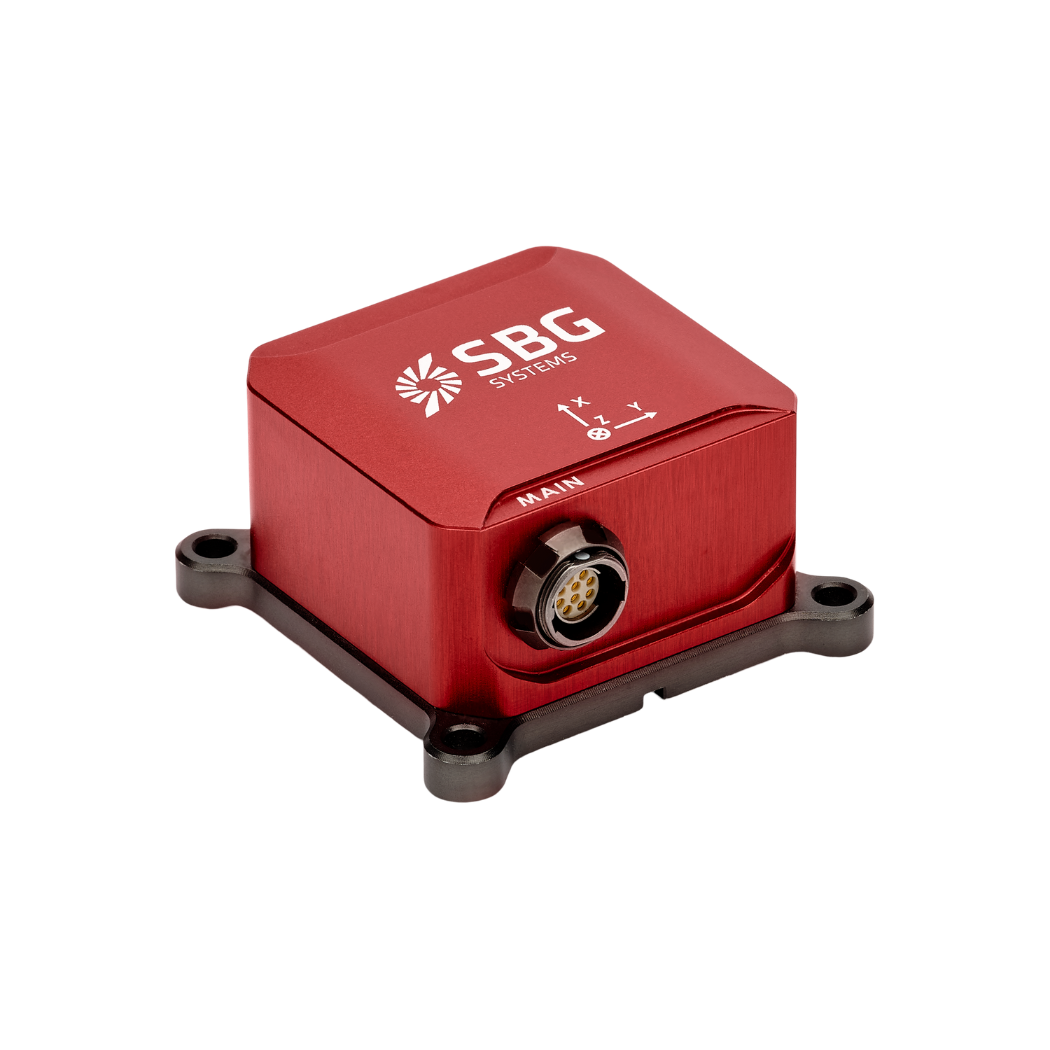
Ellipse-A
L'Ellipse-A est un système de référence d'attitude et de cap (AHRS) abordable et haute performance. Il intègre une procédure d'étalonnage magnétique de premier ordre pour un cap optimal, et convient aux applications à dynamique faible à moyenne.
Étalonné en usine de -40 °C à 85 °C, ce capteur de mouvement inertiel robuste fournit des données de Roulis, de Tangage, de Cap et de Pilonnement (Heave).
Demander un devis pour l'Ellipse-A
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Qu'est-ce que le Precise Point Positioning ?
Le Precise Point Positioning (PPP) est une technique de navigation par satellite qui offre un positionnement de haute précision en corrigeant les erreurs de signal satellite. Contrairement aux méthodes GNSS traditionnelles, qui reposent souvent sur des stations de référence au sol (comme en RTK), le PPP utilise des données satellitaires mondiales et des algorithmes avancés pour fournir des informations de localisation précises.
Le PPP fonctionne partout dans le monde sans nécessiter de stations de référence locales. Il convient donc parfaitement aux applications dans des environnements isolés ou difficiles où l'infrastructure au sol fait défaut. En utilisant des données précises d'orbite et d'horloge des satellites, ainsi que des corrections pour les effets atmosphériques et de trajets multiples, le PPP minimise les erreurs GNSS courantes et peut atteindre une précision centimétrique.
Bien que le PPP puisse être utilisé pour le positionnement post-traité, impliquant l'analyse des données collectées a posteriori, il peut également offrir des solutions de positionnement en temps réel. Le PPP en temps réel (RTPPP) est de plus en plus répandu, permettant aux utilisateurs de recevoir des corrections et de déterminer leur position en temps réel.
