Continuité de la navigation lors des pannes GNSS
Nos solutions de navigation offrent plusieurs avantages pour les véhicules terrestres sans conducteur (UGV), en particulier dans les environnements difficiles où d'autres technologies de navigation peuvent faire défaut.
Vos UGV peuvent désormais opérer efficacement dans des environnements où les signaux GNSS sont indisponibles, peu fiables ou intentionnellement brouillés (par exemple, les canyons urbains, les tunnels souterrains ou les champs de bataille disputés). C'est un point critique pour les missions de sauvetage et de défense où les interférences GNSS peuvent compromettre la précision de navigation de vos UGV.
Grâce à nos solutions de navigation, votre UGV reçoit des données de navigation ininterrompues sans dépendre de références externes telles que le GNSS. Cela permet à votre UGV de maintenir sa conscience situationnelle et son autonomie même en cas de perte de communications ou de signaux externes.
Haute précision dans les environnements dynamiques
Des données en temps réel sont constamment collectées par nos systèmes de navigation concernant la position, la vitesse et l'orientation du véhicule (roulis, tangage, cap), permettant un contrôle précis même dans des environnements hautement dynamiques, tels que des terrains accidentés ou des conditions tout-terrain.
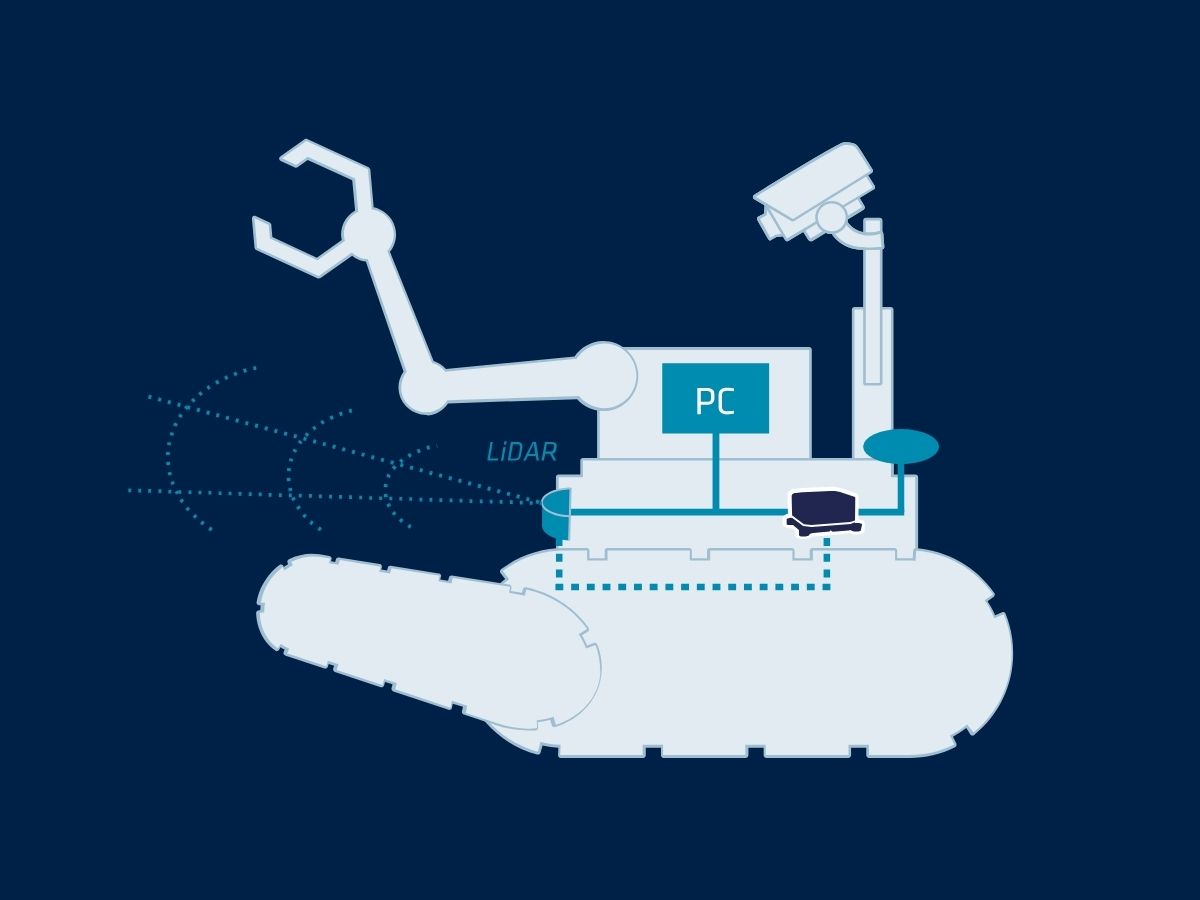
La précision de nos capteurs garantit des performances fiables dans des environnements complexes et en évolution rapide. Pour enrichir les données de localisation du véhicule, vous pouvez intégrer notre INS à d'autres capteurs embarqués tels que des caméras, des LiDAR et des odomètres afin de former un système de navigation multi-capteurs. Cette fusion de capteurs améliore la précision globale de la localisation et la conscience situationnelle.
De plus, ils offrent des données de navigation extrêmement fiables, réduisant les risques de collision ou d'échec de mission. C'est particulièrement crucial dans les opérations militaires ou les environnements dangereux, où la sécurité est primordiale.
Robustesse dans les conditions difficiles
Un véhicule terrestre autonome (UGV) opère souvent dans des environnements extrêmes (tels que des déserts, des forêts ou des zones de catastrophe) où des facteurs environnementaux comme la poussière, les conditions météorologiques ou les interférences électromagnétiques peuvent perturber les autres systèmes de navigation.
Nos solutions présentent une haute résistance à ces conditions, garantissant des performances robustes. En fournissant des données d'orientation et de positionnement d'une grande précision, nos capteurs renforcent la capacité d'un UGV à planifier et à suivre de manière autonome des trajectoires complexes, tout en minimisant l'intervention humaine.
Cette capacité améliore l'efficacité opérationnelle dans les applications de défense, de logistique et industrielles.
Sélection de produits
Nos solutions s'intègrent parfaitement aux plateformes UGV pour offrir des performances fiables, même dans les conditions les plus difficiles.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Brochure applications de défense
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
Explorez les réussites qui se cachent derrière nos solutions inertielles pour UGV. Découvrez l'impact significatif de nos systèmes de navigation avancés sur les opérations des UGV dans de multiples secteurs.
À travers chaque étude de cas, nous examinons des exemples concrets qui révèlent comment nos capteurs inertiels avancés et notre technologie GNSS ont fourni de manière constante une précision, une fiabilité et des performances inégalées dans des situations pratiques. Obtenez des informations détaillées et des exemples pratiques sur la manière dont nos solutions relèvent des défis complexes et stimulent l'excellence opérationnelle.
Plongez dans nos études de cas pour voir comment nos solutions inertielles peuvent valoriser vos projets et vous permettre d'atteindre des résultats exceptionnels.
Le rover martial de McGill intègre le système de navigation inertielle de SBG Systems
Robotique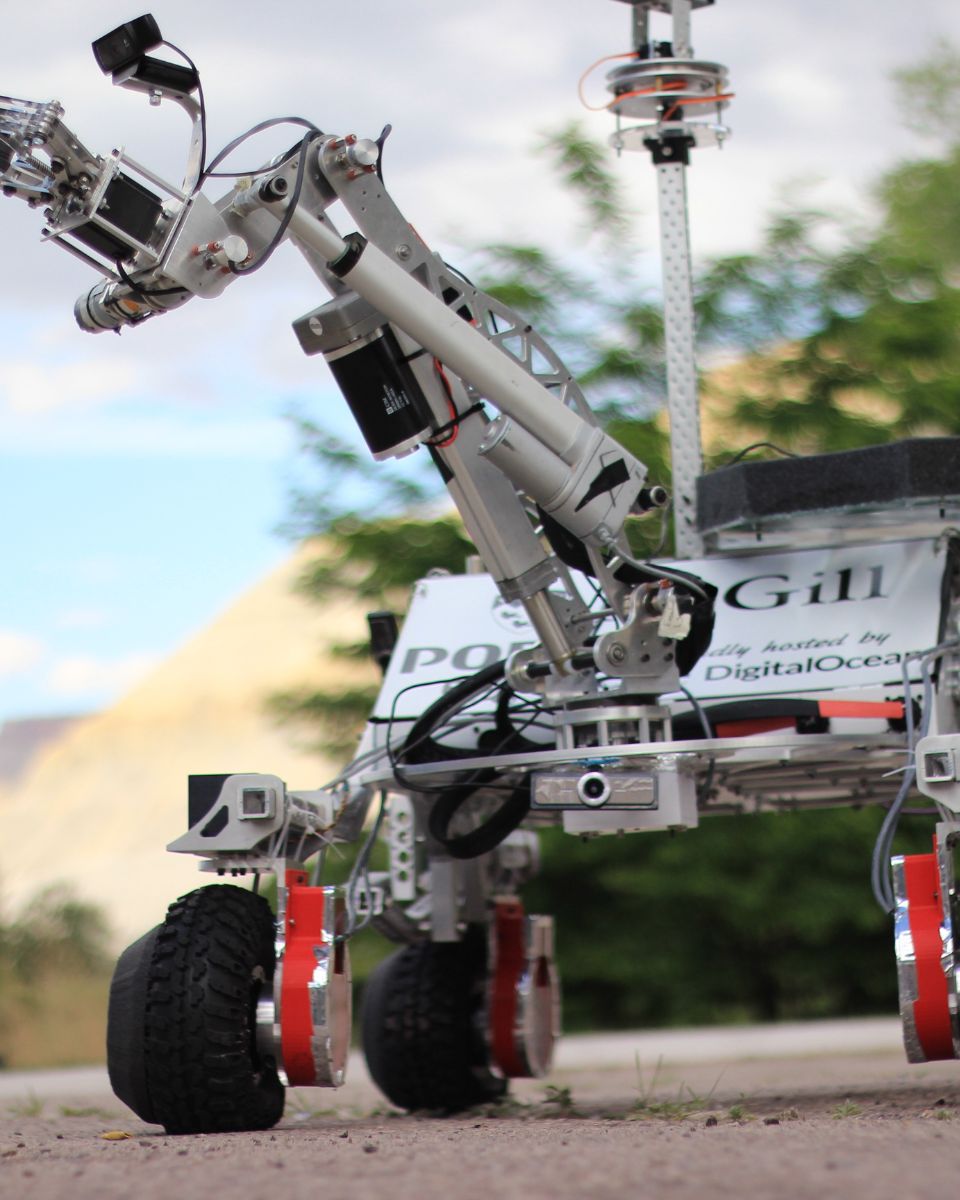
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile


Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et retours d'expérience illustrent l'impact significatif de nos capteurs dans les applications concrètes de navigation d'UGV.



Découvrir d'autres applications de systèmes sans pilote
Explorez les diverses applications des systèmes inertiels dans les plateformes sans pilote sur terre, en mer et dans les airs. Des véhicules terrestres autonomes et drones aériens aux drones sous-marins et navires de surface, nos technologies garantissent une navigation, une stabilité et un contrôle précis, même dans les environnements les plus difficiles.
Vous avez des questions ?
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
Que signifient le brouillage (jamming) et l'usurpation (spoofing) ?
Le brouillage et l'usurpation (spoofing) sont deux types d'interférences qui peuvent affecter considérablement la fiabilité et la précision des systèmes de navigation par satellite comme le GNSS.
Le brouillage désigne la perturbation intentionnelle des signaux satellitaires par la diffusion de signaux parasites sur les mêmes fréquences que celles utilisées par les systèmes GNSS. Cette interférence peut saturer ou masquer les signaux légitimes, empêchant les récepteurs GNSS de traiter correctement les informations. Le brouillage est couramment utilisé dans les opérations militaires pour perturber les capacités de navigation des adversaires, et il peut également toucher les systèmes civils, entraînant des pannes de navigation et des difficultés opérationnelles.
D'autre part, l'usurpation (spoofing) consiste à transmettre des signaux contrefaits qui imitent de véritables signaux GNSS. Ces signaux trompeurs peuvent induire en erreur les récepteurs GNSS en leur faisant calculer des positions ou des heures erronées. L'usurpation peut servir à détourner ou à désinformer les systèmes de navigation, risquant de faire dévier des véhicules ou des aéronefs de leur trajectoire ou de fournir de fausses données de localisation. Contrairement au brouillage, qui se contente d'obstruer la réception des signaux, l'usurpation trompe activement le récepteur en présentant de fausses informations comme étant légitimes.
Le brouillage et le spoofing représentent des menaces importantes pour l'intégrité des systèmes dépendants du GNSS, nécessitant des contre-mesures avancées et des technologies de navigation résilientes pour assurer un fonctionnement fiable dans des environnements contestés ou difficiles.
Qu'est-ce que la navigation inertielle ?
La navigation inertielle est une méthode permettant de déterminer la position, l'orientation et le mouvement d'un véhicule en utilisant uniquement des capteurs internes, sans dépendre de signaux externes comme le GPS. À la base, un système de navigation inertielle (INS) mesure le déplacement d'un objet en suivant continuellement son accélération et sa rotation dans les trois dimensions. Il utilise une centrale inertielle (IMU), qui contient des accéléromètres pour détecter l'accélération linéaire et des gyroscopes pour mesurer la vitesse angulaire. En intégrant mathématiquement ces mesures au fil du temps, le système calcule la vitesse, l'attitude et, finalement, la position par rapport à un point de départ connu.
Étant entièrement autonome, la navigation inertielle fonctionne dans n'importe quel environnement — sous terre, sous l'eau, dans l'espace ou dans des conditions de déni de GPS — la rendant indispensable pour des applications telles que les missiles, les aéronefs, les sous-marins, les véhicules autonomes et la robotique. Les solutions INS modernes combinent souvent des capteurs inertiels avec des sources d'aide supplémentaires, telles que les récepteurs GNSS, les magnétomètres, les baromètres ou les logs de vitesse Doppler, afin de réduire la dérive et d'améliorer la précision à long terme. Les INS haute performance s'appuient sur un étalonnage précis des capteurs, des algorithmes de filtrage avancés et une modélisation robuste des erreurs pour fournir des données de navigation stables et fiables, même dans les environnements les plus exigeants.
