


RTK – Cinématique en temps réel
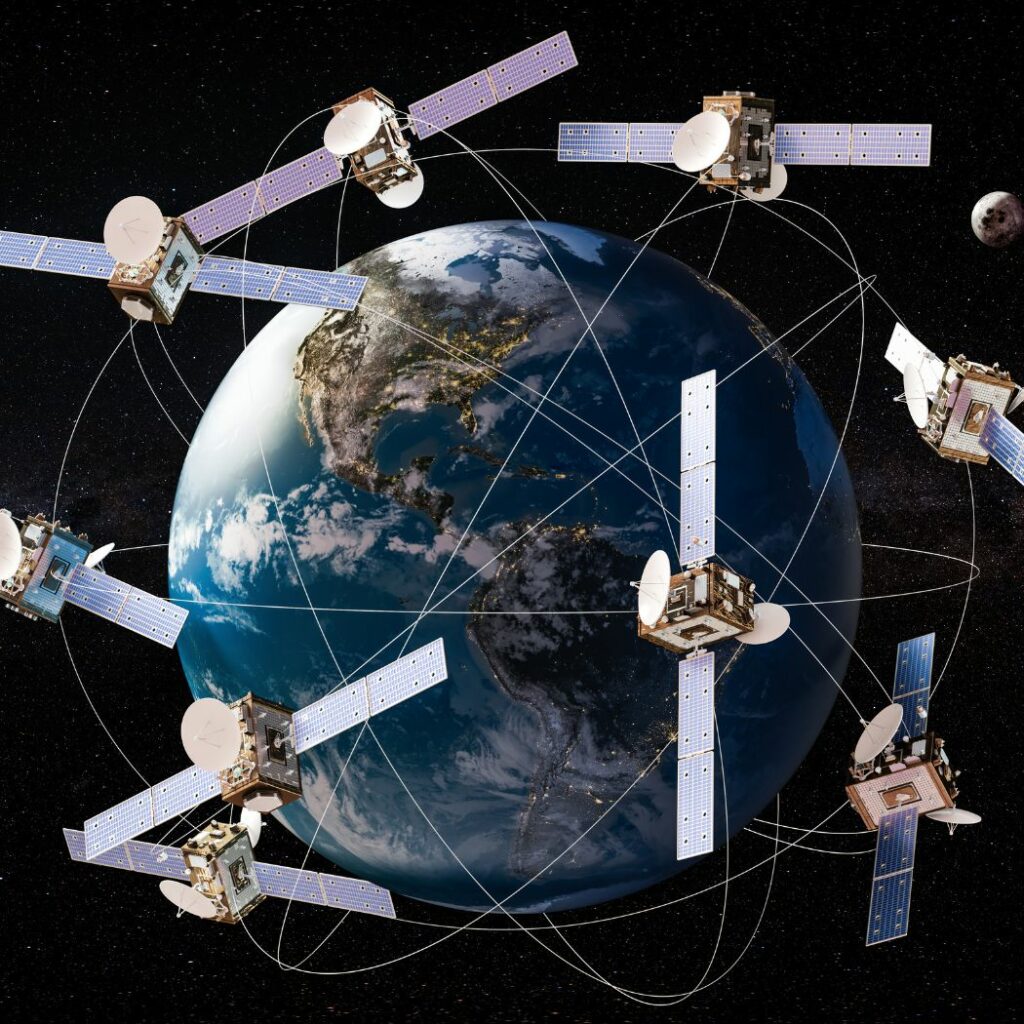
Le système RTK (Real-Time Kinematic) est une technologie de positionnement de précision utilisée dans les systèmes mondiaux de navigation par satellite (GNSS) pour obtenir des données de localisation haut de gamme, généralement à l'échelle centimétrique.
Le RTK améliore la précision standard du GNSS en utilisant une station de base fixe et un récepteur mobile (rover). La station de base calcule les erreurs des signaux satellites causées par des facteurs atmosphériques et autres, puis transmet les corrections au rover en temps réel.
Ce processus permet au rover d'ajuster dynamiquement ses calculs de position, garantissant ainsi un degré de précision supérieur. Le RTK est couramment employé dans des applications telles que l'arpentage, l'agriculture, la construction et les véhicules autonomes, où un positionnement précis est critique. Il repose sur une communication de données robuste entre la station de base et le rover, généralement par le biais de signaux radio, de réseaux cellulaires ou d'Internet.
Comment fonctionne le RTK étape par étape
Une station de base fixe et un rover mobile reçoivent tous deux des signaux de plusieurs satellites GNSS. Ces signaux incluent les positions des satellites et les temps de transmission.
La station de base est installée à un emplacement fixe et connu afin de calculer les erreurs dans les signaux satellites, telles que les retards atmosphériques, les imprécisions d'horloge ou les déviations orbitales. En comparant les données satellites à sa position connue, la station de base détermine l'ampleur de l'erreur. La station de base transmet ensuite ces corrections d'erreur au rover en temps réel.
Cette communication s'effectue généralement via des ondes radio, des réseaux cellulaires ou Internet. Le rover applique les corrections à ses données GNSS en mouvement. Ce processus réduit considérablement les erreurs, garantissant que le rover calcule sa position avec une précision centimétrique.
L'ensemble du processus de réception des données, de calcul des erreurs et d'application des corrections se déroule en continu, maintenant une grande précision pendant que le rover se déplace.
