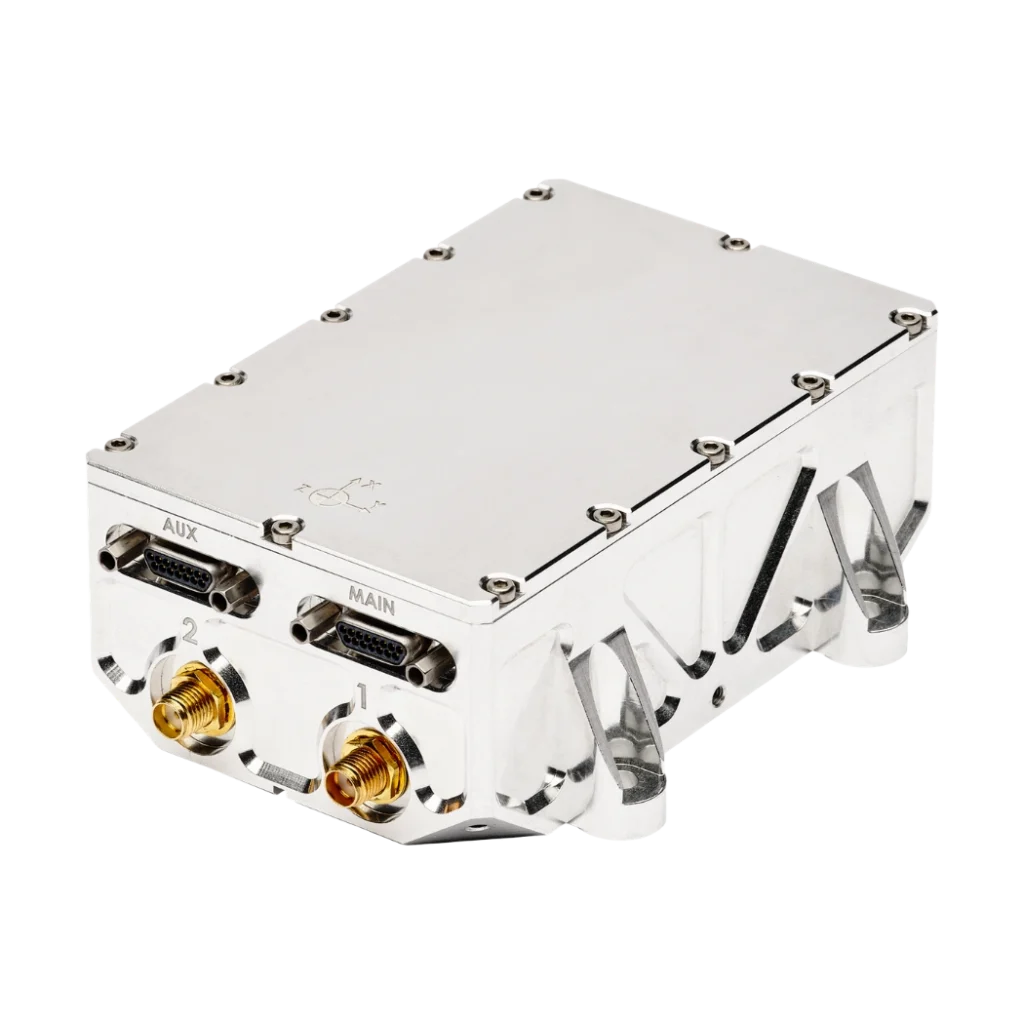
Stellar-40 Système de navigation inertielle de qualité tactique
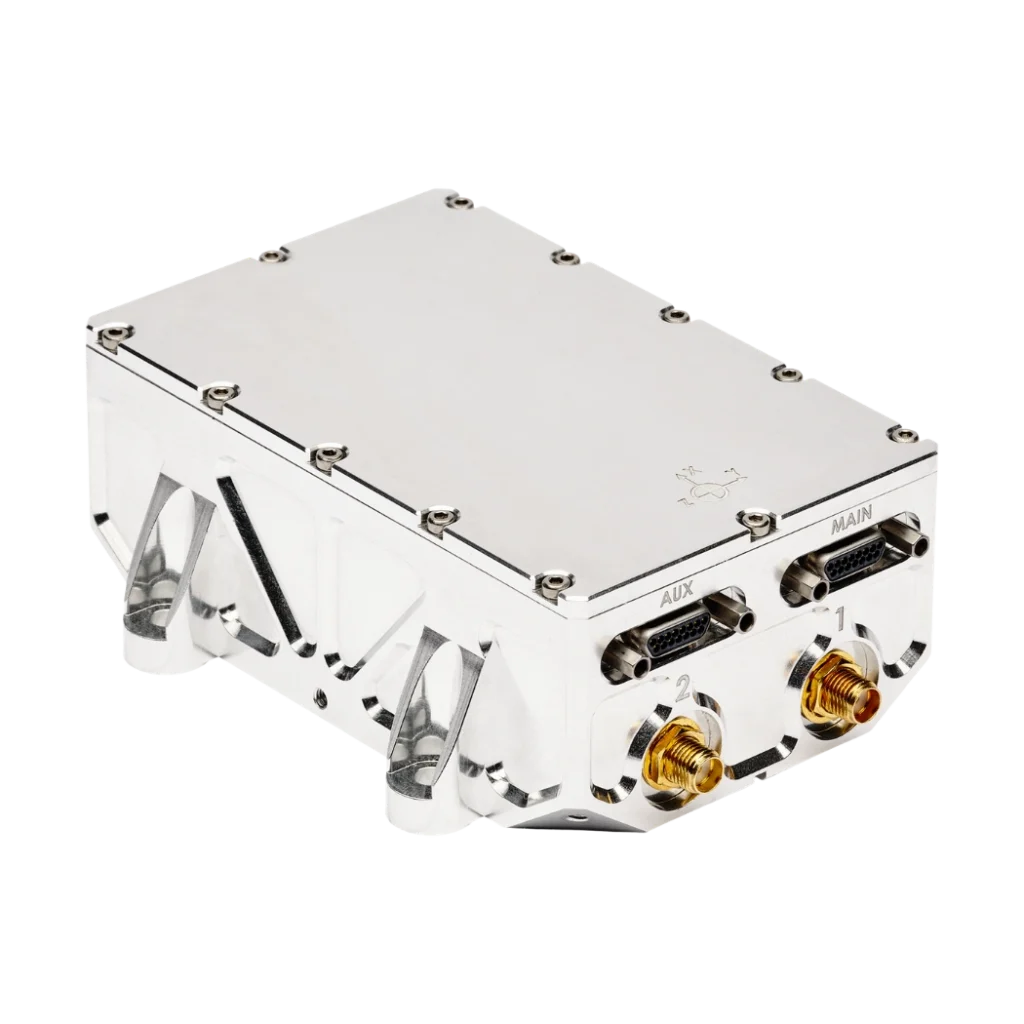
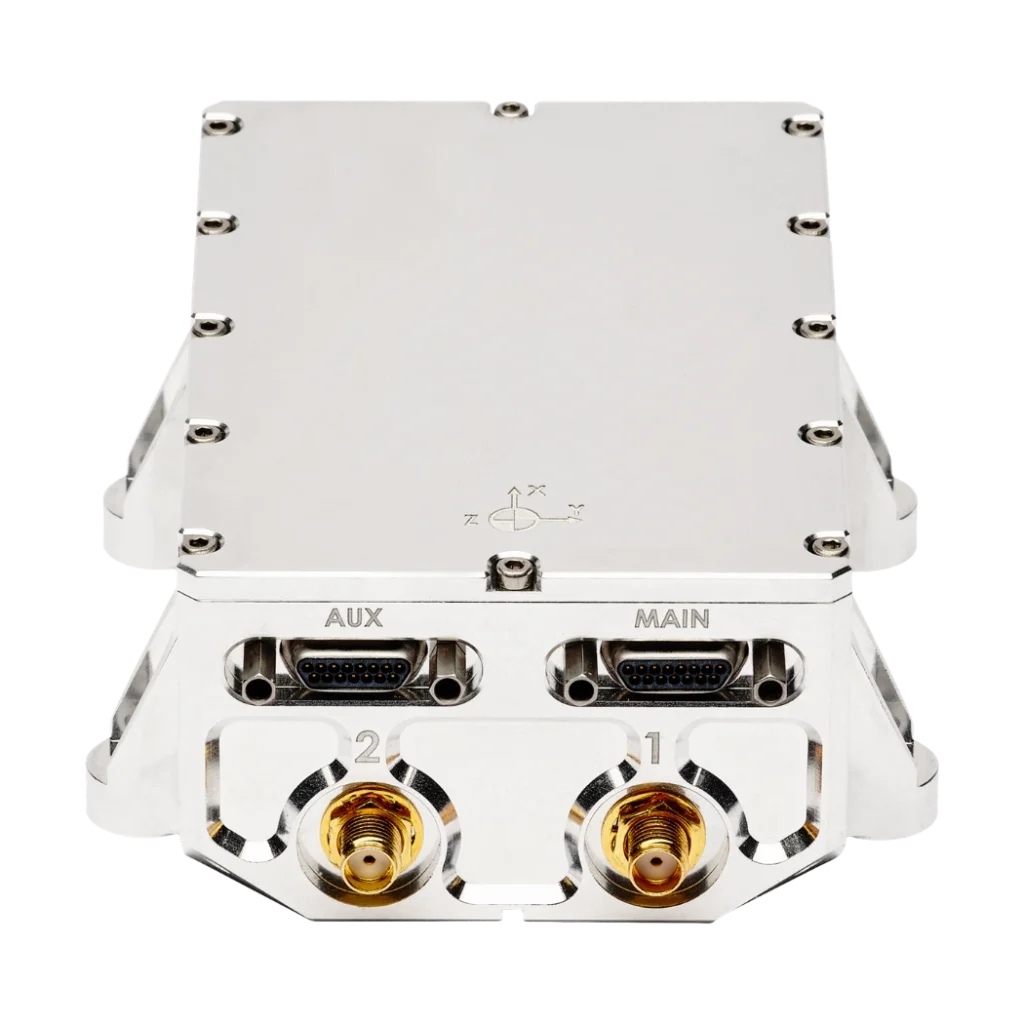
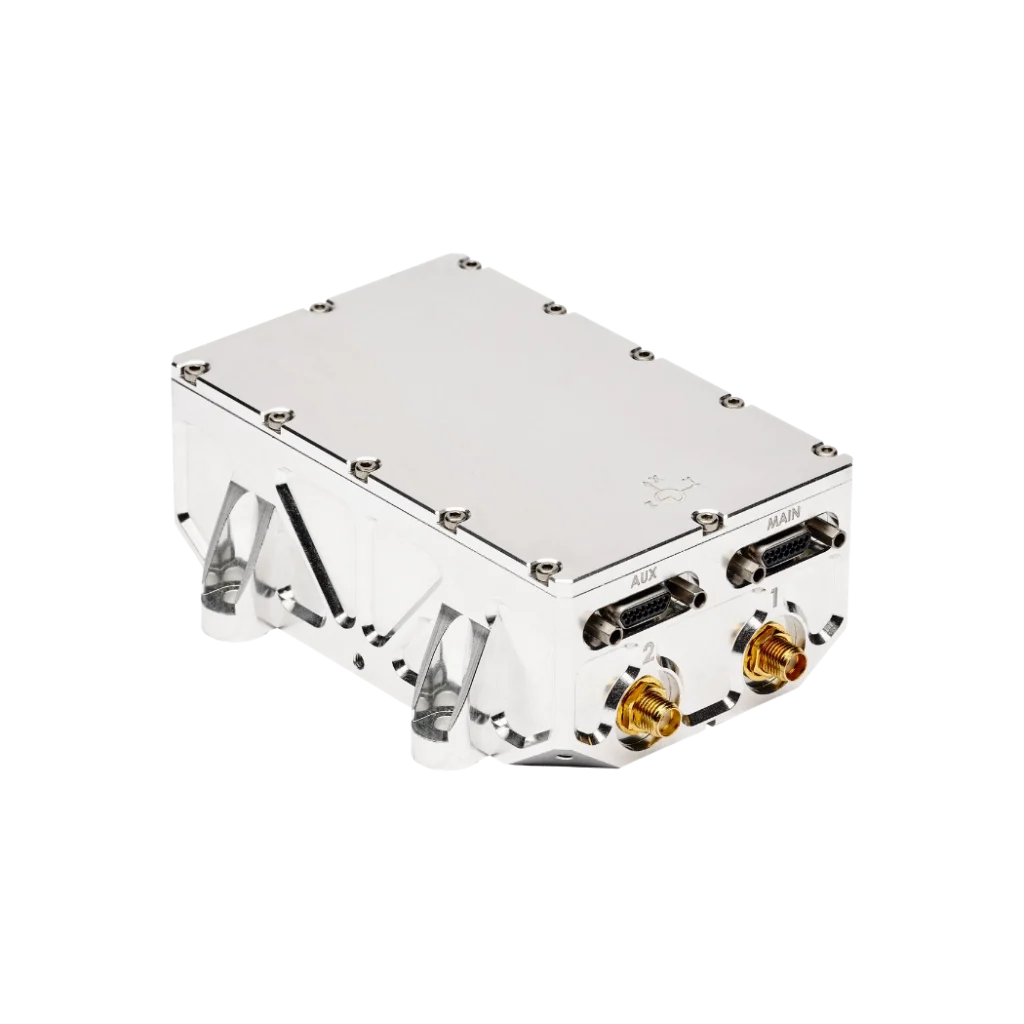
Stellar-40 est un système de navigation inertielle aidé par GNSS de qualité tactique, piloté par la pile SAF2Nav pour une résilience inégalée. Il combine une IMU de qualité tactique, un récepteur GNSS résistant au brouillage et au vol d'identité, ainsi que des algorithmes avancés de fusion de capteurs dans un boîtier durci.
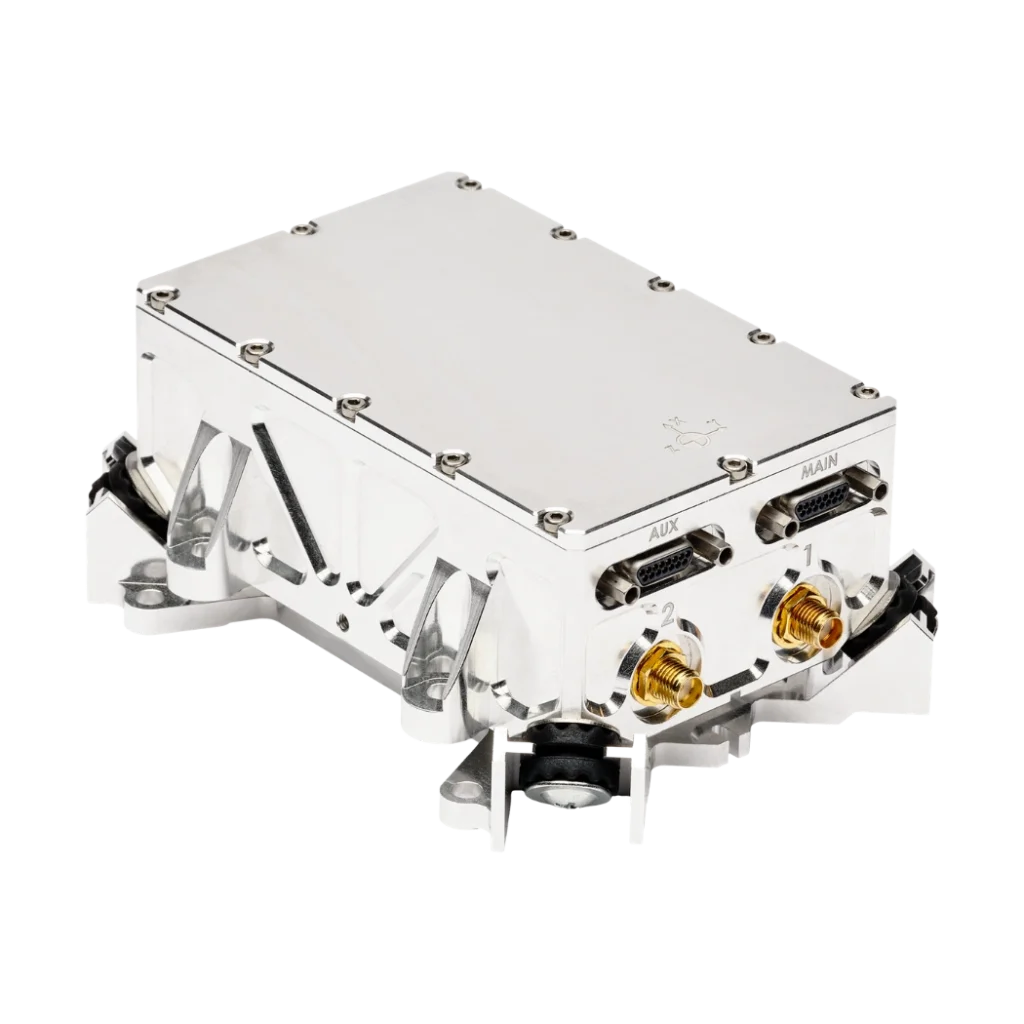
Alliant des performances haut de gamme à une flexibilité industrielle, le Stellar-40 dispose d'une architecture unique d'atténuation des vibrations à triple couche dans un conception optimisée pour l'évolutivité, répondant aux exigences rigoureuses de la production de masse.
Avec ce lancement, SBG Systems élargit encore son portefeuille de solutions de navigation inertielle adaptées aux applications critiques. Le Stellar-40 est sans ITAR.
Stellar-40
Notre Stellar-40 est le premier d'une nouvelle série Stellar lancée pour répondre à l'évolution des exigences opérationnelles. Cet INS de qualité tactique se concentre sur deux objectifs principaux : accroître la résilience dans des conditions opérationnelles difficiles et garantir l'évolutivité, sans compromettre les performances.
Pour relever les défis liés aux fortes vibrations, SBG Systems a créé un chef-d'œuvre d'ingénierie mécanique : un système unique de protection contre les vibrations à triple couche. Une analyse modale complète a été réalisée pour garantir que le produit est robuste et fiable, tout en conservant une conception remarquablement simple.
Prêt pour la navigation àestime avec le moteur SAF2Nav en son cœur, le Stellar-40 s'intègre de manière transparente dans votre plateforme pour offrir une navigation résiliente, même dans les conditions de privation GNSS les plus difficiles.
Découvrez toutes les fonctionnalités !


Le Stellar-40 en un coup d'œil
Robuste. Précis. Intégré.
Découvrez les principales fonctionnalités ci-dessous pour en savoir plus sur le Stellar-40.
Pile de navigation résiliente avec SAF2Nav
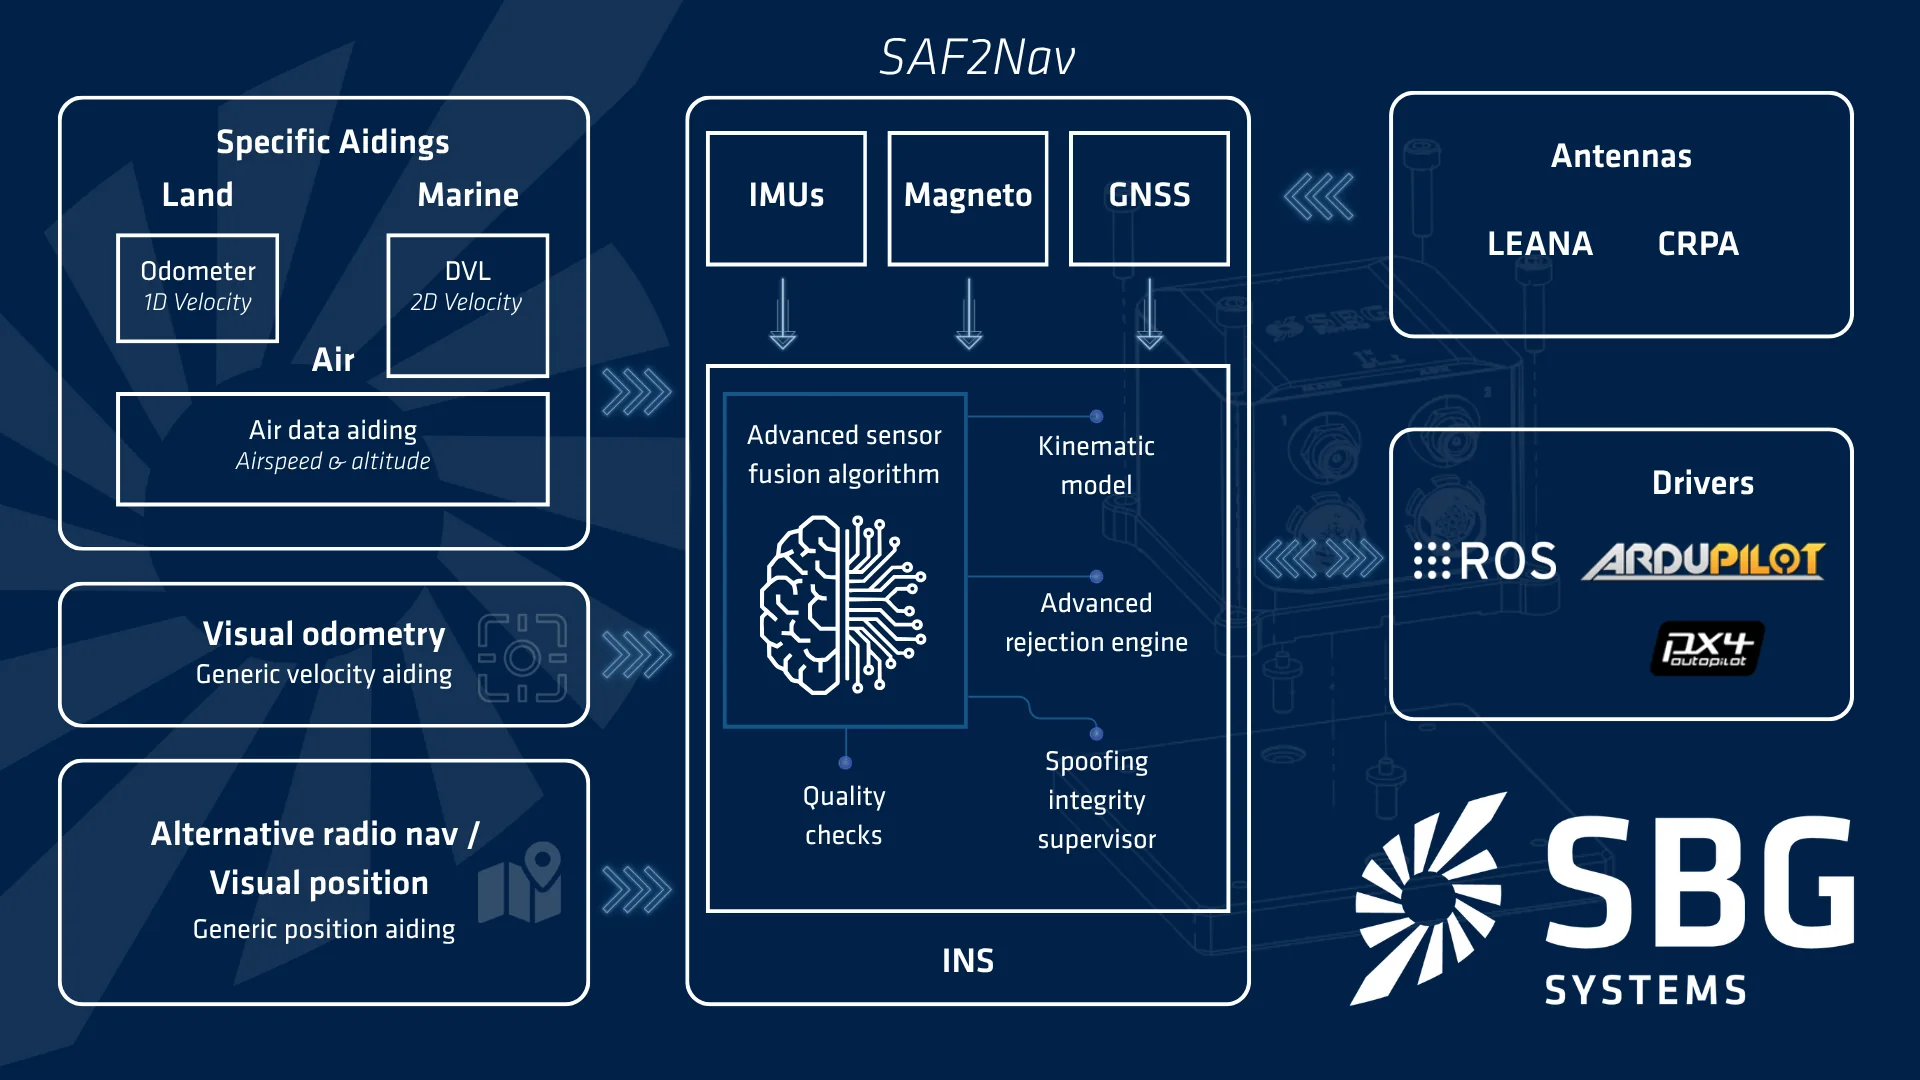
Le GNSS ne peut plus être considéré comme acquis. C'est pourquoi notre pile logicielle SAF2Nav est au cœur de notre INS, garantissant précision et sécurité en cas de panne ou d'attaque du GNSS. Elle repose sur trois piliers fondamentaux. Premièrement, la fusion multi-capteurs combine les données GNSS, IMU, aérodynamiques, radar et de vision en une seule solution de navigation cohérente. Deuxièmement, un nouveau superviseur d'intégrité anti-leurrage surveille les capteurs pour détecter instantanément les anomalies, réduisant considérablement le délai critique d'alerte. Enfin, des modèles cinématiques adaptatifs maximisent la précision de la navigation, permettant à l'algorithme de fusion de s'adapter parfaitement aux dynamiques de mouvement spécifiques de votre plateforme.
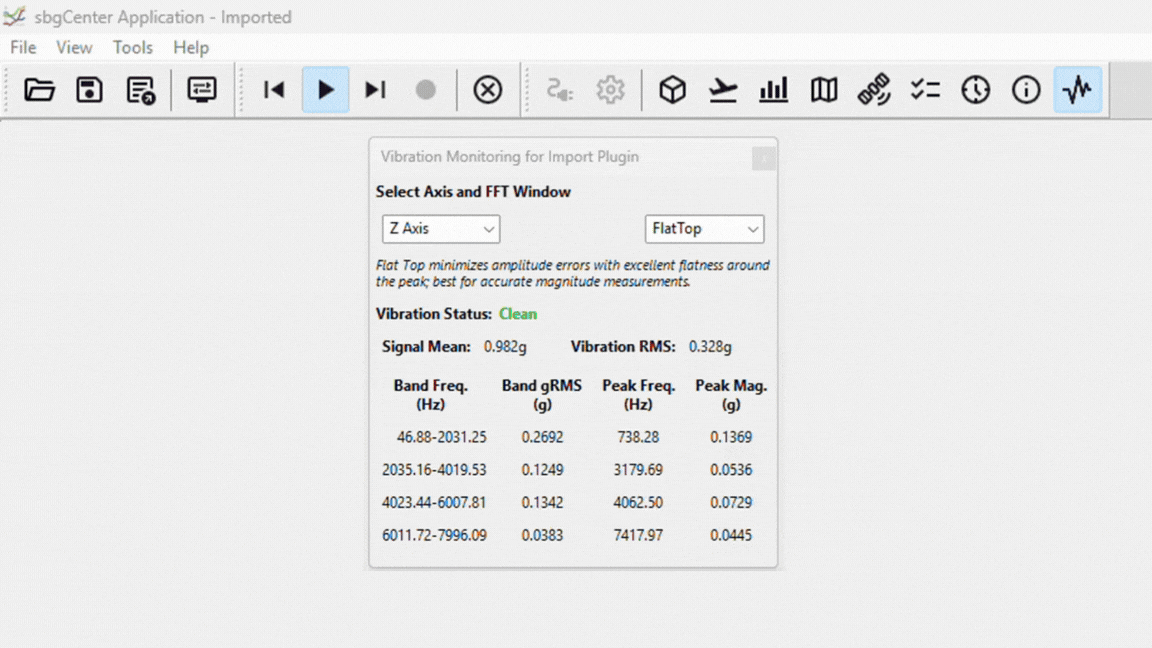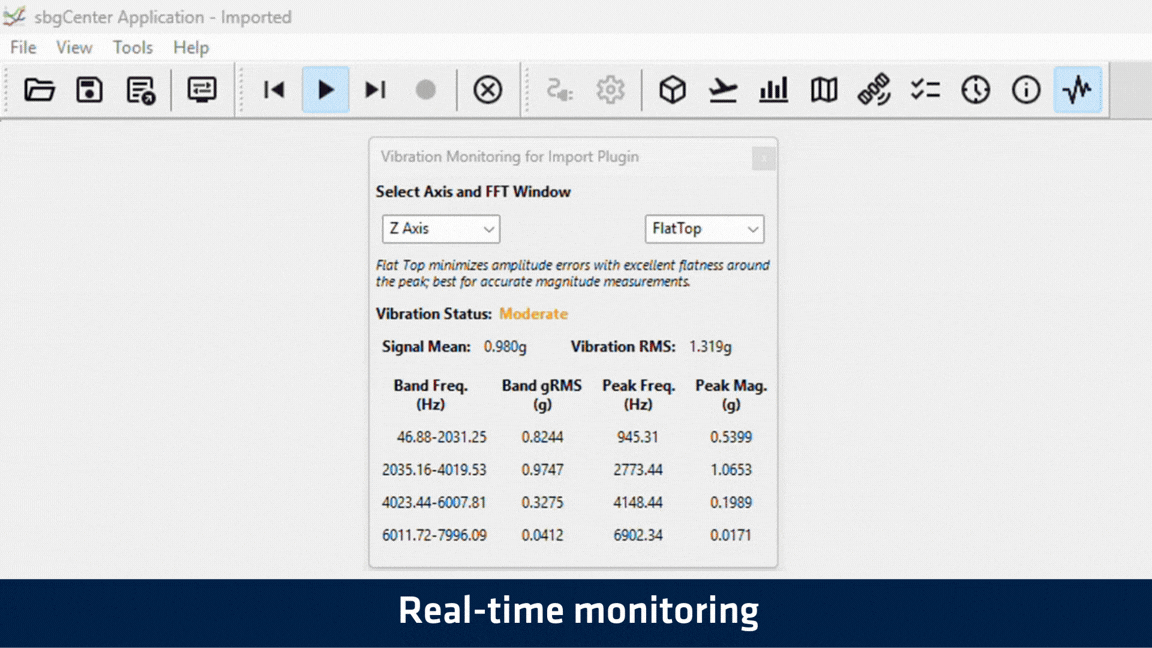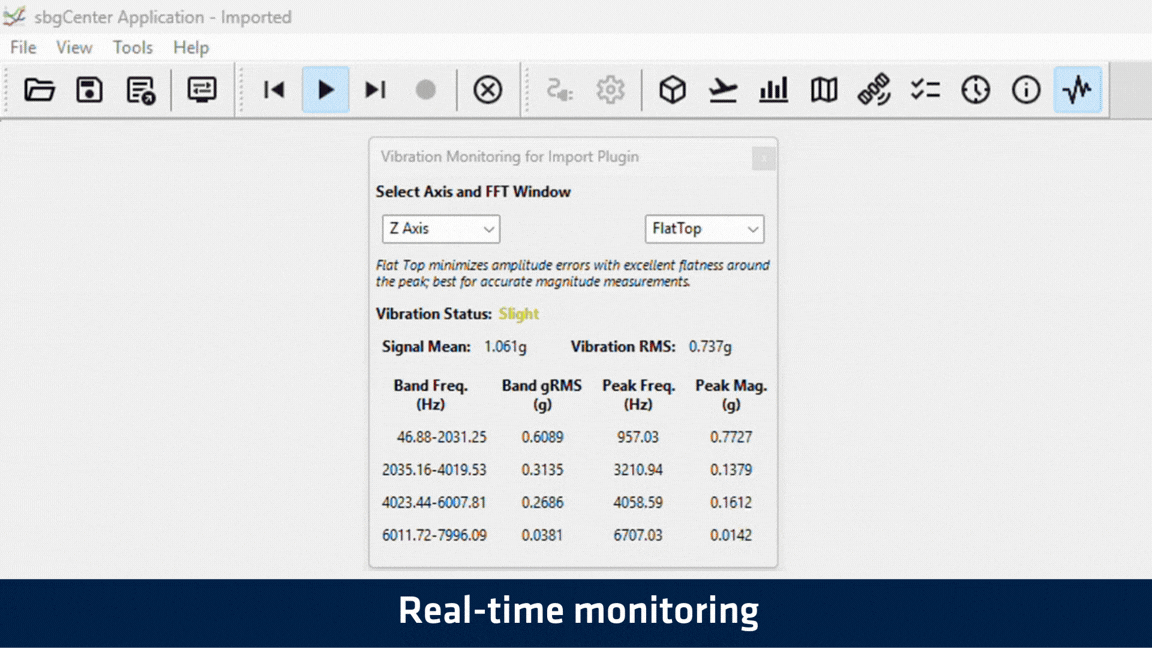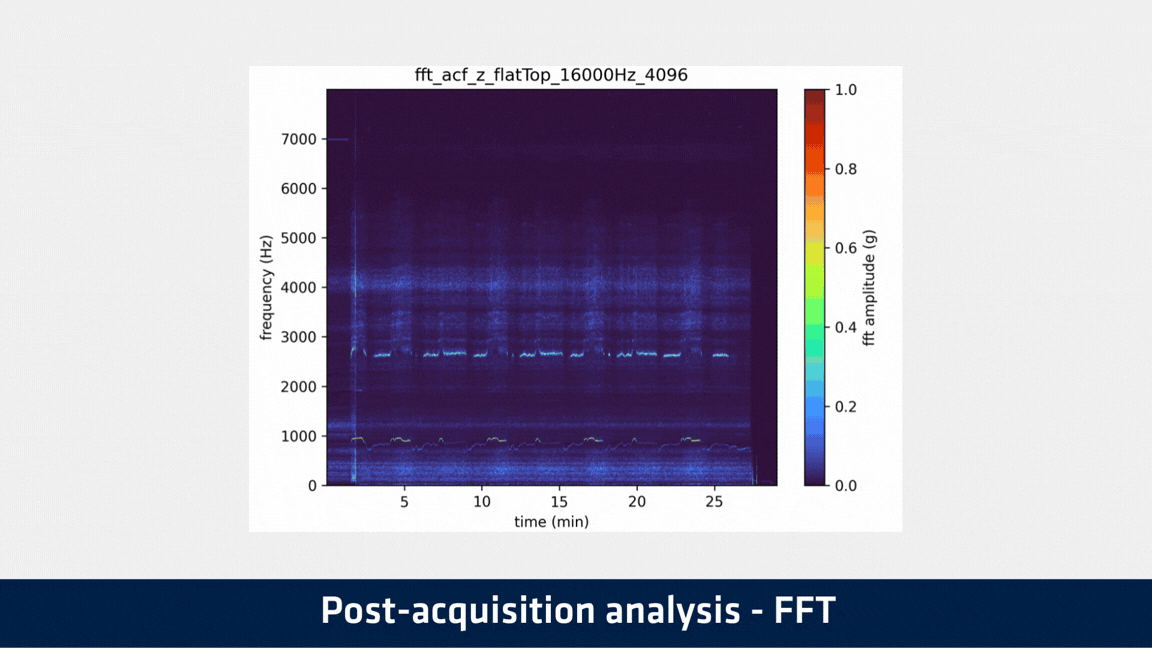
Outil de surveillance des vibrations intégré
La surveillance des vibrations pour comprendre et atténuer les résonances structurelles est rarement simple et nécessite souvent du matériel externe dédié. C'est pourquoi nous avons intégré des outils de surveillance complets directement dans l'INS Stellar-40. Le système dispose d'un accéléromètre dédié à haute bande passante fonctionnant jusqu'à 16 kHz, associé à des capacités de traitement embarqué avancées. Il fournit une visualisation en temps réel de la valeur efficace (RMS), de l'amplitude de crête et de la fréquence de crête sur quatre bandes de fréquence distinctes, permettant aux utilisateurs d'identifier précisément où se produisent les vibrations critiques. De plus, ces données précieuses sont enregistrées de manière transparente et réutilisées pour une analyse FFT approfondie ultérieure.
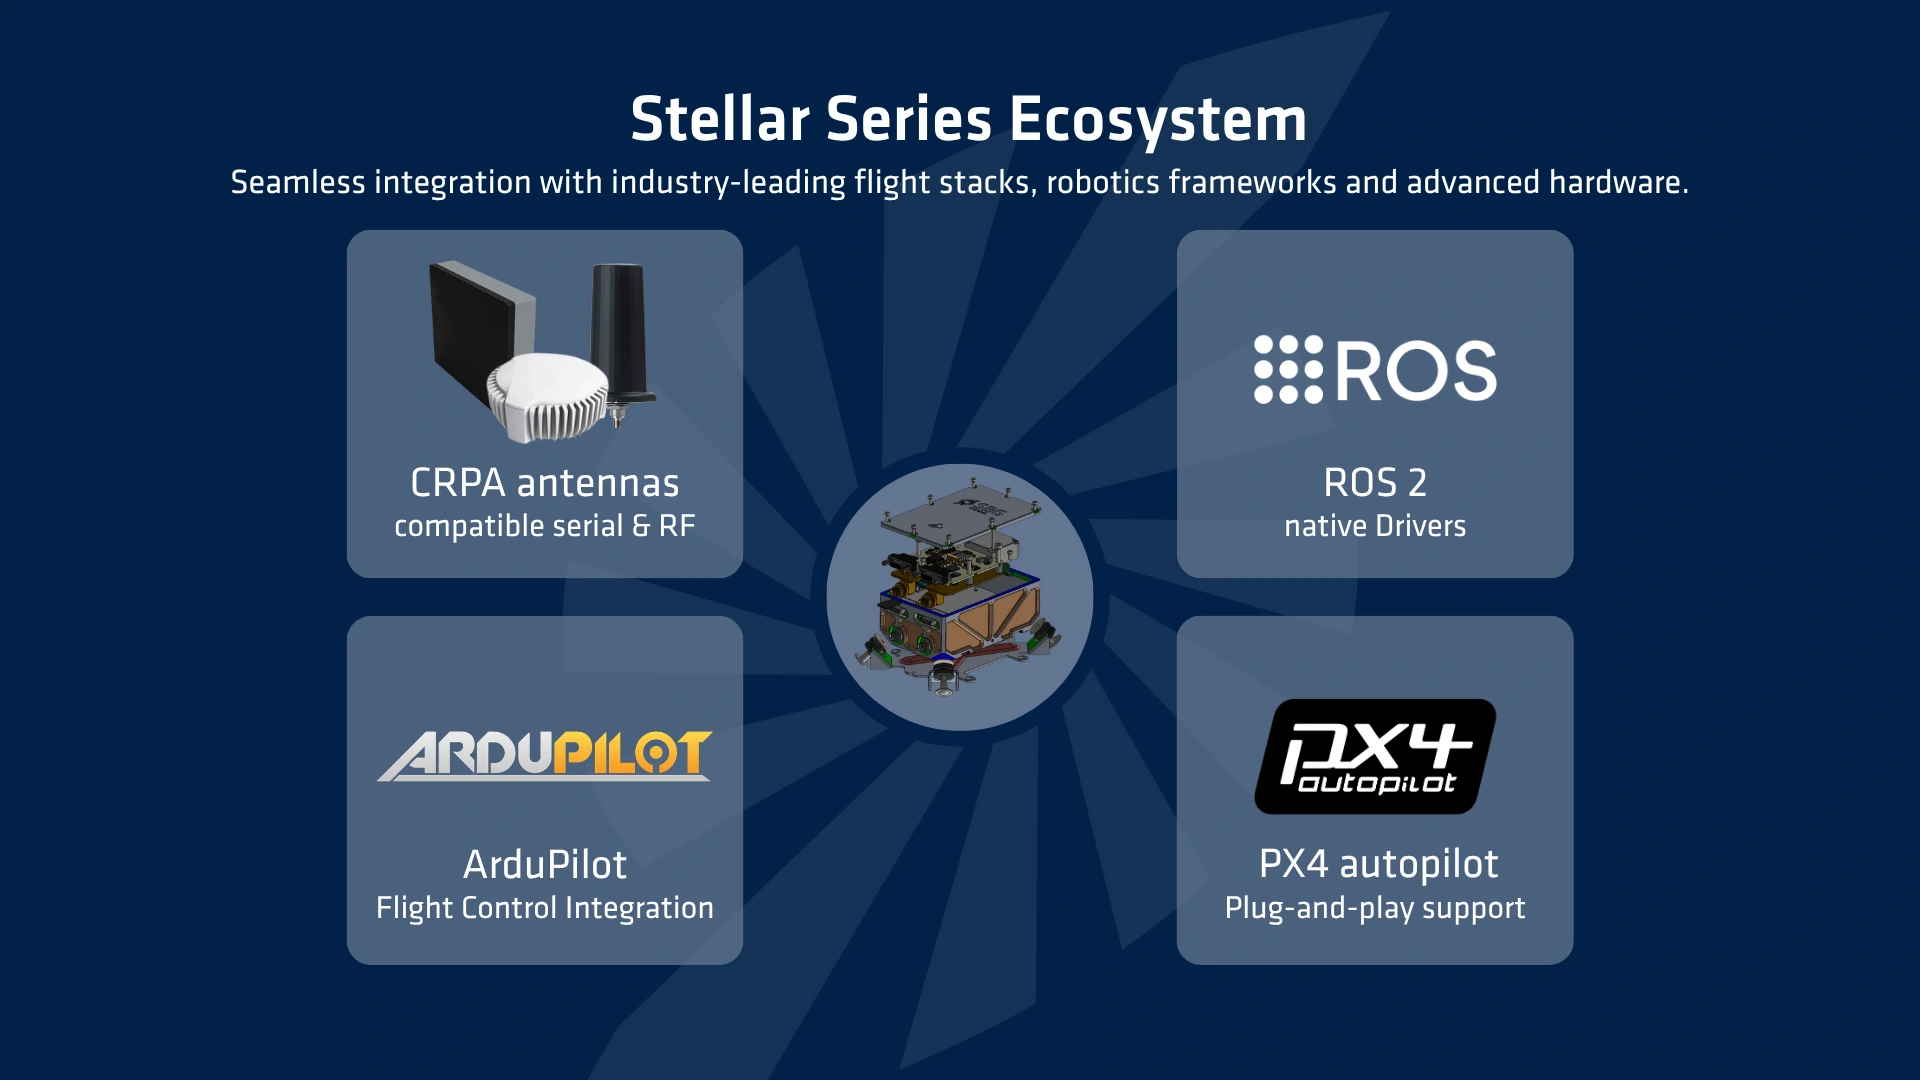
Compatibilité de l'écosystème
Un système de navigation performant ne vaut que par sa capacité à s'intégrer de manière transparente dans votre architecture. C'est pourquoi la compatibilité avec l'écosystème constitue un pilier fondamental de notre INS, conçu pour accélérer le déploiement et éliminer la complexité d'intégration. Tout d'abord, le système est entièrement équipé de pilotes prêts à l'emploi offrant un support natif pour les plateformes autonomes standard de l'industrie, notamment ROS2, ArduPilot et PX4. Ensuite, pour garantir une résilience maximale dans les environnements contestés, il offre une compatibilité plug-and-play directe avec les antennes CRPA avancées. Cette interopérabilité approfondie garantit un déploiement sans effort sur l'ensemble de vos plateformes critiques.
Aperçu des capacités de mission et des PERFORMANCES
Conçu pour toutes les missions
Découvrez les performances du produit dans différents environnements opérationnels. Chaque domaine met en avant les avantages pertinents pour la mission ainsi que les spécifications clés.
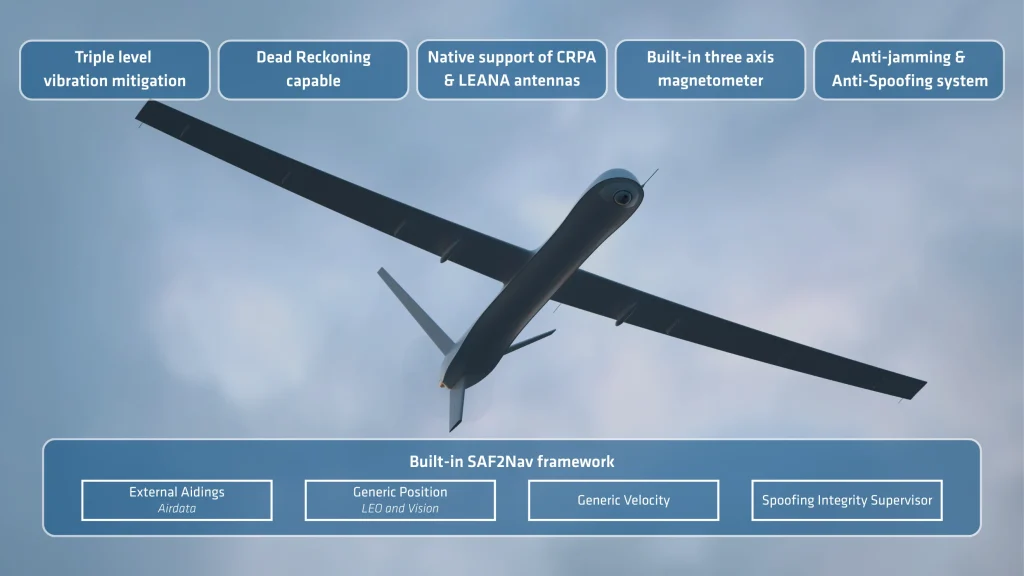
Performances pour les missions aériennes
- Navigation de drones : plateformes à voilure fixe et tournante
- Navigation de drones : plateformes à voilure fixe et tournante
Ventilation des caractéristiques de mission
Conçu pour les missions aéroportées exigeantes, le système allie robustesse, précision et intégration transparente sur les plateformes à voilure fixe et tournante.
- Profils dynamiques dédiés adaptés aux plateformes à voilure fixe et tournante.
- Isolation triple couche contre les vibrations pour les environnements aéroportés à forte vibration.
- Intégrité du positionnement sous brouillage et usurpation GNSS, rendue possible par la pile SAF2Nav.
- Estime (dead reckoning) tactique propulsée par la pile SAF2Nav pour une navigation continue lors des coupures GNSS.
- Estimation et compensation automatiques de la vitesse du vent pour l'intégration du tube de Pitot.
- Intégration transparente du pilote automatique grâce à nos pilotes PX4 et ArduPilot.
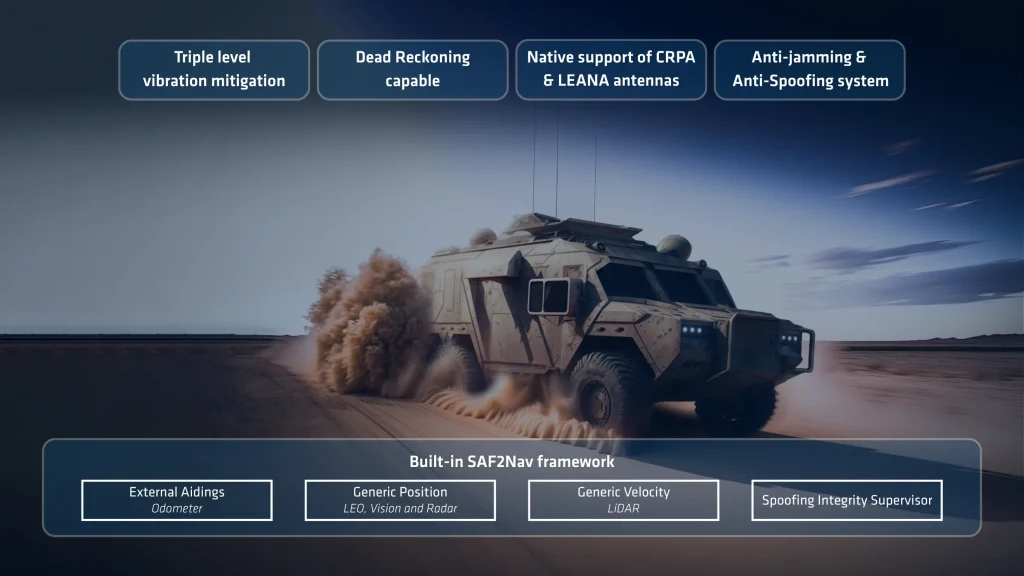
Performances pour mission terrestre
- Navigation terrestre : Véhicules routiers et tout-terrain
- Navigation terrestre : Véhicules routiers et tout-terrain
Ventilation des caractéristiques de mission
Conçu pour les missions exigeantes sur véhicules terrestres, le système allie robustesse, précision et intégration transparente sur tout type de véhicule terrestre.
- Profils dynamiques dédiés adaptés aux véhicules tout-terrain ou routiers.
- Isolation triple couche contre les vibrations pour les environnements à fortes vibrations.
- Intégrité du positionnement sous brouillage et usurpation GNSS, rendue possible par la pile SAF2Nav.
- Entrées odomètre de roue et de vitesse SLAM pour de meilleures performances d'esturage (dead reckoning)
- Estime (dead reckoning) tactique propulsée par la pile SAF2Nav pour une navigation continue lors des coupures GNSS.
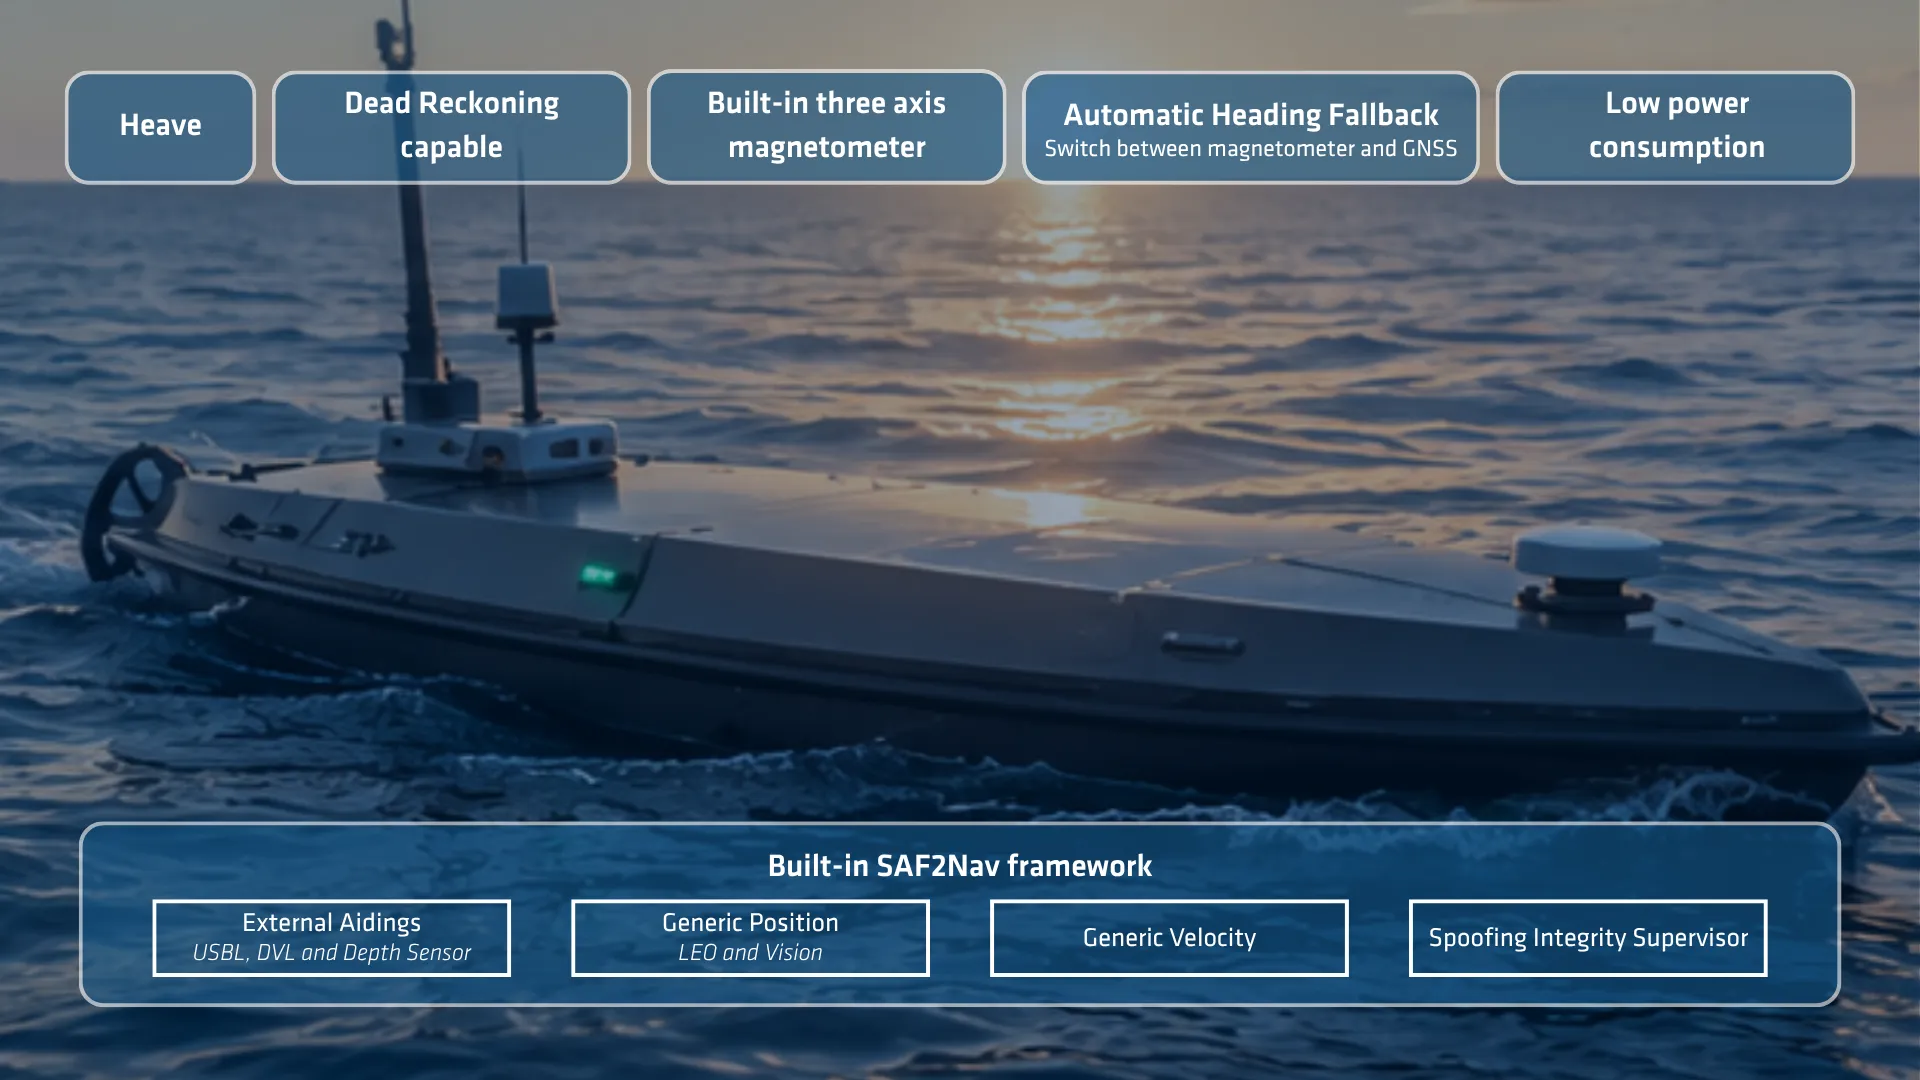
Performances de navigation de surface
- Navigation marine : Navires de surface habités et sans pilote de toutes tailles
- Navigation marine : Navires de surface habités et sans pilote de toutes tailles
Ventilation des caractéristiques de mission
Conçu pour les missions marines exigeantes, le système allie robustesse, précision et intégration transparente sur tout type de navire de surface.
- Profils dynamiques dédiés adaptés aux véhicules de surface marins.
- Isolation triple couche contre les vibrations pour les environnements à fortes vibrations.
- Intégrité du positionnement sous brouillage et usurpation GNSS, rendue possible par la pile SAF2Nav.
- Entrées de vitesse DVL ou loch pour des performances de navigation à estimes améliorées
- Estimation et compensation automatiques de la vitesse du courant pour la compensation de la vitesse sur le fond.
- Estime (dead reckoning) tactique propulsée par la pile SAF2Nav pour une navigation continue lors des coupures GNSS.
Spécifications
Compatibilité véhicule
Navires de surface, véhicules sous-marins, levés hydrographiques, secteur maritime et environnements marins difficiles Air
Avions, hélicoptères, aéronefs, UAV Terrestre
Voiture, automobile, train/ferroviaire, camion, deux-roues, engins lourds, piéton, sac à dos, tout-terrain
Performances GNSS
Double antenne, 789 canaux Portée GNSS
500 m/s et 80 km d'altitude Bande de fréquence
Multifréquence Fonctionnalités GNSS
SBAS, RTK, PPK, RAW Signaux GPS
L1C/A, L1C, L2C, L2PY, L5 Signaux Galileo
E1, E5a, E5b, E6BC Signaux Glonass
L1C/A, L2C/A, L2P, L3OC Signaux Beidou
B1I, B1C, B2a, B2I, B3I, B2b Autres signaux
NavIC L5, Bande L, QZSS Temps d'obtention de la première position GNSS
< 35 s Brouillage et usurpation (Jamming & spoofing)
Antibrouillage et antispoofing automatiques, OSNMA, rejet multi-capteurs automatique avancé
Spécifications environnementales et plage de fonctionnement
-40 °C à 71 °C Vibrations
3 g RMS – 20 Hz à 2 kHz Chocs
500 g pendant 0,3 ms MTBF (calculé)
246 000 heures Conforme à
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfaces
GNSS, RTCM, NTRIP, Données aérodynamiques, Odomètre, Vitesse et position génériques Protocoles de sortie
NMEA, ASCII, sbgECom (binaire), API REST Protocoles d'entrée
NMEA, ASCII, sbgECom (binaire), API REST Enregistreur de données (Datalogger)
8 Go ou 48 h à 200 Hz Fréquence de sortie
200 Hz (IMU, INS) Ports série
4x E/S série jusqu'à 921 600 bps CAN
1x bus CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
2x Sorties de synchronisation (1x RS232 + 1x niveaux TTL) Sync IN
4x Entrées de synchronisation (niveaux RS232) Ethernet
1x Ethernet Full duplex (10/100 base T) PTP / NTP, NTRIP, Interface Web, FTP Connecteurs
2x Micro-D 15 (E/S) 2x connecteurs SMA (antennes)
Spécifications mécaniques et électriques
9 à 36 VDC Consommation électrique
< 3 W without antennas Poids (g)
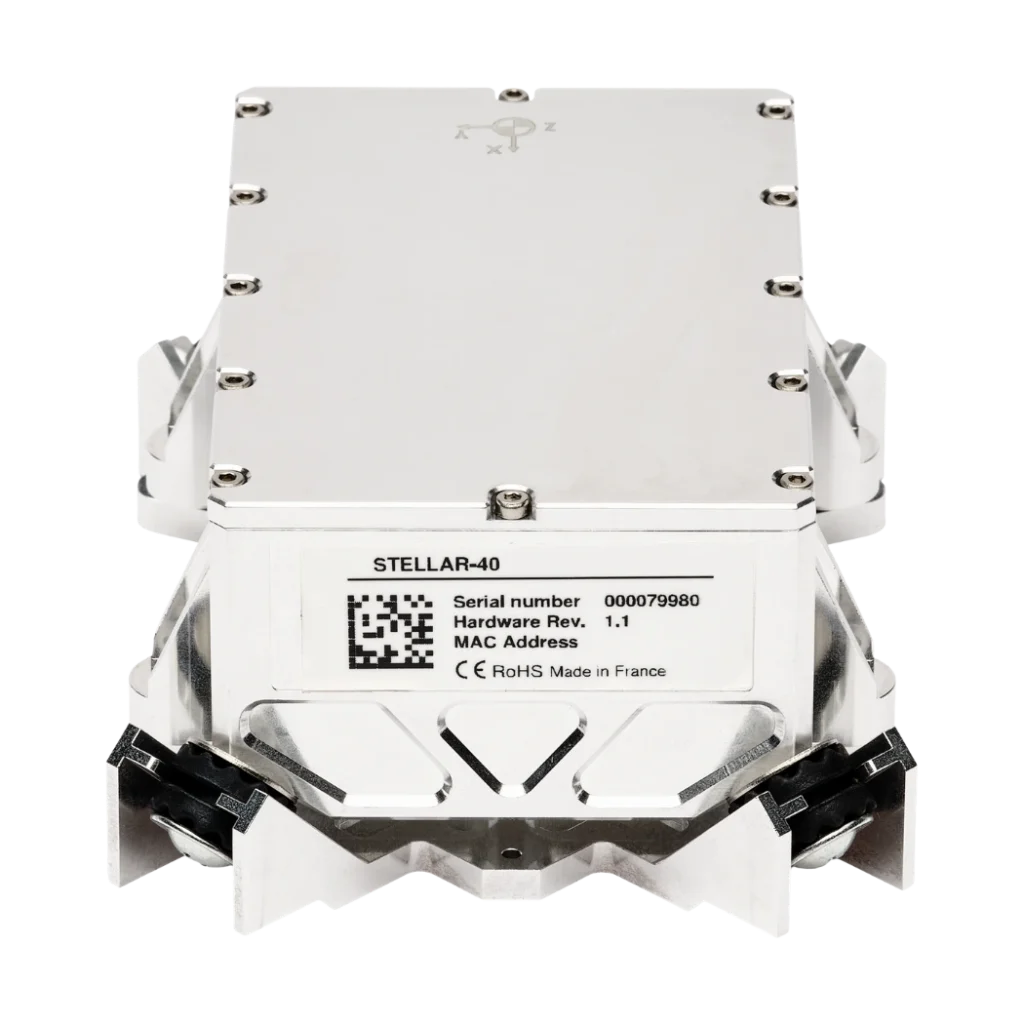
365 g / 443 g avec amortisseur Dimensions (LxlxH)
107,7 mm x 85 mm x 40 mm
Spécifications de synchronisation
< 200 ns Précision PTP
< 1 µs Précision PPS
< 1 µs (jitter < 1 µs) Dérive en navigation àestime
1 ppm
Fiche technique Stellar-40
Recevez toutes les caractéristiques et spécifications des produits directement dans votre boîte de réception !
Comparer Stellar-40 avec d'autres produits
N'hésitez pas à comparer notre gamme de capteurs inertiels la plus avancée pour la navigation, le mouvement et la mesure de pilonnement. Les spécifications complètes se trouvent dans le manuel du matériel disponible sur demande.
-
Stellar-40
- Position horizontale en point unique
- 1.2 m
- Évaluation des performances anti-leurrage et anti-brouillage
- ★★★★★
- Résistance au leurrage et au brouillage
- Toutes constellations, pleine bande, surveillance et atténuation avancées
- Résistance aux vibrations
- Triple niveau
- Navigation à estrade
- Jusqu'à 0,2 % DT (Véhicule routier, GNSS à double antenne et odomètre)
- Poids (g)
- 365 g
- Dimensions (LxlxH)
- 107,7 x 85 x 40 mm
-
- Position horizontale en point unique
- 1.2 m
- Évaluation des performances anti-leurrage et anti-brouillage
- ★★★☆☆
- Résistance au leurrage et au brouillage
- Toutes constellations, double bande, surveillance et atténuation
- Résistance aux vibrations
- Un niveau
- Navigation à estrade
- Jusqu'à 0,2 % DT (Véhicule routier, GNSS à double antenne et odomètre)
- Poids (g)
- 165 g
- Dimensions (LxlxH)
- 42 x 57 x 60 mm
-
- Position horizontale en point unique
- 1.0 m
- Évaluation des performances anti-leurrage et anti-brouillage
- ★★★☆☆
- Résistance au leurrage et au brouillage
- Toutes constellations, triple bande, surveillance et atténuation avancées
- Résistance aux vibrations
- Un niveau
- Navigation à estrade
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Poids (g)
- < 900 g
- Dimensions (LxlxH)
- 130 x 100 x 75 mm
-
- Position horizontale en point unique
- 1.2 m
- Évaluation des performances anti-leurrage et anti-brouillage
- ★★★☆☆
- Résistance au leurrage et au brouillage
- Toutes constellations, double bande, surveillance et atténuation
- Résistance aux vibrations
- Un niveau
- Navigation à estrade
- Jusqu'à 0,5 % DT (Véhicule routier, GNSS à double antenne et odomètre)
- Poids (g)
- 65 g
- Dimensions (LxlxH)
- 46 x 45 x 32 mm


Compatibilité


Une sélection compatible d'antennes anti-brouillage et anti-leurrage
Nous avons sélectionné une gamme optimale d'antennes anti-brouillage et anti-leurrage, entièrement testées et validées pour leur compatibilité. Cette gamme comprend des technologies éprouvées telles que le CRPA (Controlled Reception Pattern Antenna) et le LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Découvrez nos solutions recommandées !
Documentation et ressources
Le Stellar-40 est fourni avec une documentation en ligne complète, conçue pour accompagner les utilisateurs à chaque étape.
Qu'il s'agisse de guides d'installation, de configuration avancée ou de dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Nos études de cas
Découvrez des cas d'utilisation réels démontrant comment nos solutions améliorent les performances, réduisent les temps d'arrêt et optimisent l'efficacité opérationnelle. Apprenez comment nos capteurs avancés et nos interfaces intuitives procurent la précision et le contrôle dont vous avez besoin pour exceller dans vos applications.






Produits et accessoires complémentaires
Découvrez comment nos solutions peuvent transformer vos opérations en explorant notre vaste gamme d'applications. Grâce à nos capteurs et logiciels de mouvement et de navigation, vous accédez à des technologies de pointe qui stimulent la réussite et l'innovation dans votre domaine.
Rejoignez-nous pour libérer le potentiel des solutions de navigation inertielle et de positionnement dans divers secteurs.

Qinertia GNSS-INS

Câbles

Antennes GNSS
Processus de production
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems, y compris nos solutions IMU, AHRS et INS. Tout d'abord, découvrez comment nos ingénieurs conçoivent chaque système dans un souci de précision et de fiabilité. Ensuite, voyez comment nous fabriquons et testons nos systèmes de navigation inertielle haute performance.
Tout au long du processus, nous appliquons des contrôles de qualité rigoureux pour garantir des performances constantes. De plus, nos méthodes d'ingénierie avancées aident chaque produit à répondre à des normes exigeantes de précision et de fiabilité.
Regardez la vidéo dès maintenant pour découvrir comment nous fabriquons des systèmes inertiels haute performance.

Demander un devis
Ils parlent de nous
Nous présentons les expériences et témoignages de professionnels de l'industrie et de clients qui utilisent nos produits dans des projets réels. Leurs retours soulignent la qualité et la performance de nos solutions INS. De plus, ils démontrent comment notre technologie prend en charge les applications de navigation exigeantes.
Découvrez comment notre technologie innovante améliore les opérations, accroit la productivité et fournit des résultats fiables à travers diverses applications.



Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus cruciales concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les fonctionnalités des produits, les processus d'installation, des conseils de dépannage et les meilleures pratiques pour optimiser votre expérience avec nos INS compacts. Que vous soyez un nouvel utilisateur à la recherche de conseils ou un professionnel expérimenté en quête d'informations avancées, notre FAQ est conçue pour vous apporter les réponses dont vous avez besoin.
Trouvez vos réponses ici !
Qu'est-ce que la navigation à estrade en navigation ?
L'estime (dead-reckoning) est une méthode de navigation sans signaux GNSS qui s'appuie sur l'inertie et d'autres données de capteurs pour maintenir un suivi continu. En temps normal, lorsqu'un signal GNSS est perdu, un système perd entièrement sa position. Grâce à l'estime, le système calcule une position continue qui dérivera lentement au fil du temps. Le taux de cette dérive dépend de la qualité de l'IMU interne et de la disponibilité de capteurs d'aide extérieurs.
Quels formats prenez-vous en charge pour les aides externes (par exemple, données aérodynamiques, vision) ?
Le Stellar-40 utilise notre protocole propriétaire sbgECom, qui s'appuie sur des trames de messages clairement définies. Grâce à ces messages prédéfinis, le système peut intégrer de manière transparente les données aérodynamiques, les vitesses dans le repère corps et les données de position absolue provenant de n'importe quel capteur externe capable de fournir ces informations.
Existe-t-il un champ spécifique pour saisir manuellement l'estimation du vent ?
Non, car cela n'est pas nécessaire. L'algorithme de fusion de capteurs avancé du Stellar-40 calcule et estime automatiquement les conditions de vent en temps réel, vous évitant ainsi d'avoir à les saisir manuellement.
Quelles sont les options d'aide externe disponibles pour les applications terrestres ?
Pour les plateformes terrestres, le Stellar-40 prend en charge une variété d'entrées d'aide pour améliorer la précision de navigation, en particulier dans les environnements privés de GNSS. Celles-ci incluent des odomètres matériels (odométrie de roue), des aides à la vitesse provenant de capteurs externes (tels que des LiDAR ou des capteurs optiques), ainsi que des aides à la position absolue.
Comment choisir entre les versions amorties et non amorties du Stellar-40 ?
Le bon choix dépend de votre environnement d'exploitation. Nous recommandons vivement la version amortie pour les plateformes exposées à des environnements sévères et vibrants, tels que les drones suicides (loitering munitions) ou les véhicules terrestres sans conducteur (UGV). Si vous ne savez pas quelle version convient à votre application, notre équipe de support est à votre disposition pour vous aider à faire le bon choix.
Qu'est-ce que le SBAS ?
Qu'est-ce que le SBAS ?
Le Satellite-Based Augmentation System (SBAS) est une technologie de renforcement GNSS qui améliore la précision, l'intégrité, la disponibilité et la continuité du positionnement par satellite. Initialement développé pour soutenir l'aviation, le SBAS est devenu une aide à la navigation précieuse pour des applications telles que les UAV, la navigation marine, l'agriculture de précision, la cartographie SIG, les véhicules autonomes et les systèmes de navigation inertielle (INS). Contrairement au cinématique en temps réel (RTK) ou au positionnement ponctuel précis (PPP), le SBAS offre un positionnement métrique gratuit sans nécessiter de station de base locale ni de connexion Internet.
Un récepteur GNSS autonome détermine sa position en mesurant les pseudo-distances par rapport aux satellites appartenant à des constellations telles que GPS, Galileo, GLONASS ou BeiDou. Cependant, ces mesures sont affectées par plusieurs sources d'erreur, notamment la dérive des horloges des satellites, les erreurs d'orbite (éphémérides), le retard ionosphérique, le retard troposphérique, le bruit du récepteur et les trajets multiples. Le système SBAS estime en continu la plus importante de ces erreurs et diffuse des corrections en temps réel qui améliorent considérablement la solution de navigation.
L'architecture SBAS repose sur un réseau de stations de référence précisément arpentées et réparties dans une région. Ces stations surveillent en continu les signaux GNSS et comparent les distances mesurées aux satellites avec leurs positions connues afin d'estimer les erreurs d'horloge, d'orbite et ionosphériques des satellites. Les mesures sont transmises aux centres de contrôle principaux, qui associent les données de toutes les stations de référence pour générer des messages de correction et des informations d'intégrité. Ces messages sont ensuite transmis par liaison montante à des satellites géostationnaires qui les retransmettent aux récepteurs GNSS compatibles SBAS. Le récepteur applique les corrections avant de calculer sa position, ce qui réduit efficacement les principales sources d'erreur affectant les mesures de pseudo-distance.
Mathématiquement, la pseudorange corrigée peut s'exprimer ainsi :
Pcorrigé = Pmesuré − Δhorloge − Δorbite Δiono
où Pmesuré est la mesure de pseudorange initiale, Δhorloge représente la correction d'horloge du satellite, Δorbite est la correction orbitale, et Δiono est la correction du délai ionosphérique.
Ces corrections réduisent généralement les erreurs de positionnement horizontal GNSS autonome d'environ 3 à 10 mètres à environ 1 à 2 mètres. Bien que ce niveau de précision soit inférieur aux performances centimétriques obtenues avec le RTK ou le PPP, le SBAS offre un avantage majeur : la surveillance de l'intégrité. Plutôt que de simplement améliorer la précision de la position, le SBAS évalue en continu l'intégrité de chaque satellite surveillé et alerte rapidement les utilisateurs si un satellite devient peu fiable en raison d'anomalies d'horloge, d'erreurs orbitales ou d'une dégradation du signal. Cette capacité est essentielle pour les applications critiques où les utilisateurs doivent savoir si la solution de navigation est digne de confiance.
Plusieurs services SBAS régionaux fonctionnent à travers le monde. Ceux-ci incluent le WAAS en Amérique du Nord, l'EGNOS en Europe, le MSAS au Japon, le GAGAN en Inde, le SDCM en Russie, le KASS en Corée du Sud et le SouthPAN en Australie et en Nouvelle-Zélande. Les récepteurs GNSS multifréquences modernes prennent généralement en charge plusieurs services SBAS de manière automatique, en fonction de leur position géographique.
Pour les systèmes de navigation inertielle, le SBAS fournit une référence GNSS plus précise et plus fiable qui améliore les performances de fusion de capteurs. Un filtre de Kalman étendu (EKF) utilise les mesures corrigées de position et de vitesse GNSS pour borner périodiquement la dérive accumulée par les capteurs inertiels. Par rapport au GNSS autonome, le SBAS réduit le bruit de mesure et les biais liés aux satellites, ce qui permet des mises à jour de position et de vitesse plus stables tout en fournissant des informations d'intégrité précieuses pour les algorithmes de navigation. Cependant, le SBAS n'augmente pas la fréquence de mise à jour du GNSS et ne peut pas compenser les pannes GNSS. En cas d'interruption du signal, les performances globales de navigation dépendent toujours principalement de la qualité de l'IMU et de l'efficacité de l'algorithme d'estimation de l'INS.
Le SBAS constitue donc une excellente solution pour les applications nécessitant un positionnement gratuit au mètre près, disponible à l'échelle mondiale, avec une fiabilité et une intégrité élevées. Il est particulièrement bien adapté aux véhicules autonomes, aux drones, à la navigation maritime, à l'agriculture et aux systèmes industriels où une navigation robuste importe plus que l'atteinte d'une précision centimétrique. Lorsque les applications exigent un positionnement de qualité topographique, le RTK ou le PPP restent les techniques de correction privilégiées, tandis que le SBAS sert d'amélioration fiable et largement disponible à la navigation GNSS conventionnelle.
Comment les systèmes de navigation inertielle maintiennent le positionnement lors des pannes GNSS
Comment les systèmes de navigation inertielle maintiennent le positionnement lors des pannes GNSS
1 – Intégration des systèmes de navigation inertielle et du GNSS
Un système de navigation inertielle (INS) détermine la position, la vitesse et l'orientation à partir de mesures inertielles embarquées. Au cœur de ce système, une unité de mesure inertielle (IMU) combine trois accéléromètres et trois gyroscopes. Les accéléromètres mesurent la force spécifique, tandis que les gyroscopes mesurent la vitesse angulaire le long de trois axes orthogonaux.
L'ordinateur de navigation traite ces mesures à haute fréquence. Tout d'abord, il intègre les mesures des gyroscopes pour estimer les variations d'attitude. Ensuite, il transforme l'accélération mesurée dans le repère de navigation et compense la gravité ainsi que d'autres effets connus. Enfin, il intègre l'accélération pour estimer la vitesse et la position. Ce processus permet à l'INS de propager une solution de navigation continue sans dépendre de signaux externes.
Lorsque le GNSS est disponible, l'INS fonctionne généralement dans le cadre d'une solution GNSS/INS intégrée. Le GNSS fournit une référence externe pour la position et la vitesse, tandis que l'IMU fournit des mesures de mouvement à haute fréquence. Le filtre de navigation combine ces deux sources pour estimer l'état du véhicule et contraindre les erreurs inertielles.
Lorsque les signaux GNSS ne sont plus disponibles, le système bascule sur la propagation inertielle, souvent appelée navigation à estest (dead reckoning). L'INS continue d'intégrer les mesures du gyroscope et de l'accéléromètre à partir du dernier état de navigation connu. Par conséquent, il peut maintenir des sorties continues de position, de vitesse et d'attitude pendant la coupure.
Cependant, la navigation inertielle n'élimine pas les erreurs de positionnement lors d'une panne. Les biais des capteurs, le bruit, les erreurs de facteur d'échelle, le désalignement et d'autres imperfections s'accumulent par intégration. En particulier, les erreurs des accéléromètres affectent la vitesse puis la position, tandis que les erreurs des gyroscopes affectent l'attitude et peuvent introduire des erreurs de position supplémentaires par le biais d'une compensation erronée de la gravité.
Par conséquent, la durée et l'ampleur d'une coupure GNSS influencent directement l'incertitude de position qui en résulte. Des capteurs inertiels plus performants réduisent la croissance des erreurs et permettent au système de combler des coupures plus longues avant que la dérive accumulée ne devienne significative.
Fort de près de deux décennies d'expérience dans l'ingénierie et la fabrication de capteurs inertiels, SBG Systems développe des technologies IMU et INS conçues pour offrir des performances de navigation fiables lorsque la disponibilité du GNSS est limitée ou interrompue.
2 – Filtrage de Kalman et fusion de capteurs
La fusion de capteurs permet à un système GNSS/INS de combiner des mesures aux caractéristiques différentes. L'IMU fournit des mesures continues à haute fréquence, mais accumule des erreurs au fil du temps. Le GNSS fournit une référence de position absolue, mais peut devenir indisponible ou se mettre à jour moins fréquemment. Un filtre de navigation combine ces caractéristiques complémentaires pour estimer l'état du véhicule.
Le filtre de Kalman est largement utilisé pour ce type d'estimation d'état. Dans les applications INS pratiques, le système utilise couramment un filtre de Kalman étendu (EKF) car les équations décrivant le mouvement et l'attitude du véhicule sont non linéaires. L'EKF maintient une estimation de l'état de navigation et de son incertitude tout en traitant les mesures des capteurs disponibles.
Le processus se compose de deux étapes fondamentales : la prédiction et la mise à jour de la mesure.
Pendant la phase de prédiction, le filtre utilise l'état de navigation précédent et les dernières mesures de l'IMU pour estimer l'état suivant. Il propage également l'incertitude associée. Lors de la mise à jour des mesures, le filtre compare les mesures externes disponibles avec l'état prédit. Il utilise ensuite la différence, ou l'innovation, pour mettre à jour l'estimation de l'état et réduire son incertitude.
Dans un système GNSS/INS, les mesures GNSS fournissent les observations externes qui contraignent la dérive inertielle. Le filtre peut également estimer des paramètres tels que les biais des accéléromètres et des gyroscopes lorsque le modèle du système et les mesures disponibles rendent ces paramètres observables.
Cette distinction est importante : un filtre de Kalman ne se contente pas de supprimer toutes les erreurs de chaque capteur embarqué. Il estime plutôt l'état de navigation et les états d'erreur pertinents à partir d'un modèle mathématique et des mesures disponibles. Des erreurs résiduelles subsistent car les imperfections des capteurs, les imprécisions du modèle et les perturbations non observées ne peuvent pas être entièrement éliminées.
Lorsque le GNSS devient indisponible, le filtre peut continuer à propager la solution de navigation à l'aide des mesures inertielles. Cependant, sans observation externe, le système dispose de moins d'opportunités pour contraindre ses états d'erreur. Par conséquent, l'incertitude augmente à mesure que la coupure se poursuit. Lorsque les mesures GNSS redeviennent disponibles, le filtre les compare à la solution inertielle et utilise l'innovation résultante pour corriger l'état estimé et les erreurs accumulées. Cela permet au système GNSS/INS de passer en douceur de la navigation aidée par GNSS à la propagation inertielle.
