

Débit en bauds
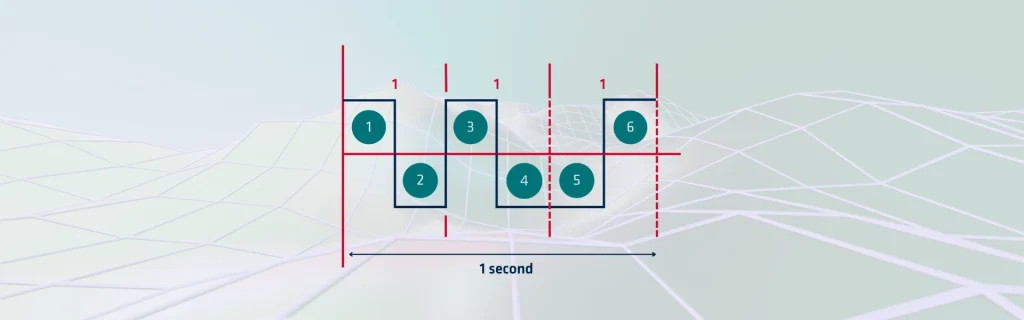
Le débit en bauds (baud rate) définit le nombre de changements de signal transmis par seconde dans un canal de communication. Il mesure la vitesse de communication en termes de symboles plutôt qu'en bits bruts. De nombreux systèmes numériques assimilent le débit en bauds aux bits par seconde, mais cela n'est vrai que lorsque chaque symbole transporte un bit.
Les schémas de modulation modernes encodent souvent plusieurs bits par symbole, de sorte que le débit binaire peut dépasser le débit en bauds. Dans les systèmes embarqués et les capteurs inertiels, il désigne généralement la vitesse d'échange des bits de données sur une ligne série.
Exigences en matière de débit de données
Une centrale de mesure inertielle (IMU) MEMS haute performance peut produire des centaines d'échantillons par seconde. Chaque échantillon peut inclure des lectures de trois gyroscopes, trois accéléromètres et éventuellement un magnétomètre ou un baromètre. Selon la résolution (par exemple, entiers de 16 bits ou de 32 bits), une seule trame de données peut facilement atteindre plusieurs dizaines d'octets.
Par exemple, considérez une IMU qui sort 100 échantillons par seconde, chaque échantillon contenant 24 octets de données. Cela équivaut à :
100 échantillons/s × 24 octets/échantillon = 2 400 octets/s
Étant donné que chaque octet est généralement transmis avec un bit de début et un bit de fin (10 bits au total), le taux de transmission brut devient d'environ 24 000 bits/s. Dans ce cas, un débit de 38 400 bauds serait suffisant.
Cependant, des taux d'échantillonnage plus élevés ou des champs de données supplémentaires (par exemple, la température, les indicateurs d'état, l'horodatage) exigent des débits en bauds plus élevés. De nombreuses IMU professionnelles prennent donc en charge 115 200 bauds, voire 921 600 bauds, afin de garantir une bande passante suffisante.
Considérations relatives à la latence
En navigation inertielle, la latence est tout aussi importante que le débit. Les algorithmes de navigation—tels que l'intégration strapdown pour l'estimation de l'attitude et de la position—exigent des données récentes à intervalles précis. Si le débit en bauds est trop faible, les relevés des capteurs peuvent arriver en retard, ce qui nuit à la précision de la navigation.
En définissant un débit en bauds plus élevé, les concepteurs réduisent les délais de communication, garantissant ainsi que chaque mise à jour du capteur est fournie en temps quasi réel. Ceci est particulièrement essentiel dans les applications aérospatiales, maritimes et de véhicules autonomes, où les erreurs de navigation peuvent s'accumuler rapidement.
Fiabilité et immunité au bruit
Des débits en bauds plus élevés augmentent la vitesse mais accroissent également la sensibilité aux erreurs causées par les interférences électromagnétiques, l'impédance des câbles et les problèmes de mise à la terre. Dans les environnements difficiles, tels que les engins de chantier ou les plateformes militaires, les ingénieurs privilégient souvent des débits en bauds conservateurs. Cette approche maximise la robustesse et garantit une communication stable dans des conditions d'exploitation exigeantes.
Certains systèmes inertiels offrent des débits en bauds configurables, permettant aux intégrateurs d'adapter la vitesse de communication en fonction de l'architecture du système et des contraintes environnementales.
Applications du débit en bauds
Le débit en bauds est bien plus qu'un simple chiffre dans un menu de configuration—c'est un élément clé pour une communication fiable entre les appareils électroniques (UART). Dans le domaine des centrales inertielles et des systèmes de navigation, il influence directement le débit de données, la latence et la robustesse.
La sélection du bon débit en bauds nécessite d'équilibrer les besoins du système : trop faible, et les données peuvent être bloquées ; trop élevé, et la transmission peut souffrir d'erreurs. À mesure que les centrales inertielles deviennent plus sophistiquées et que les applications exigent une plus grande précision, la capacité d'optimiser les paramètres de débit en bauds reste une compétence essentielle pour les ingénieurs et les intégrateurs de systèmes.
En bref, que vous intégriez une IMU MEMS compacte dans un drone ou un INS de qualité tactique dans un avion, le fait de prêter attention au débit en bauds garantit que vos données de navigation circulent de manière fluide, précise et fiable—en gardant votre système sur la bonne voie.
