


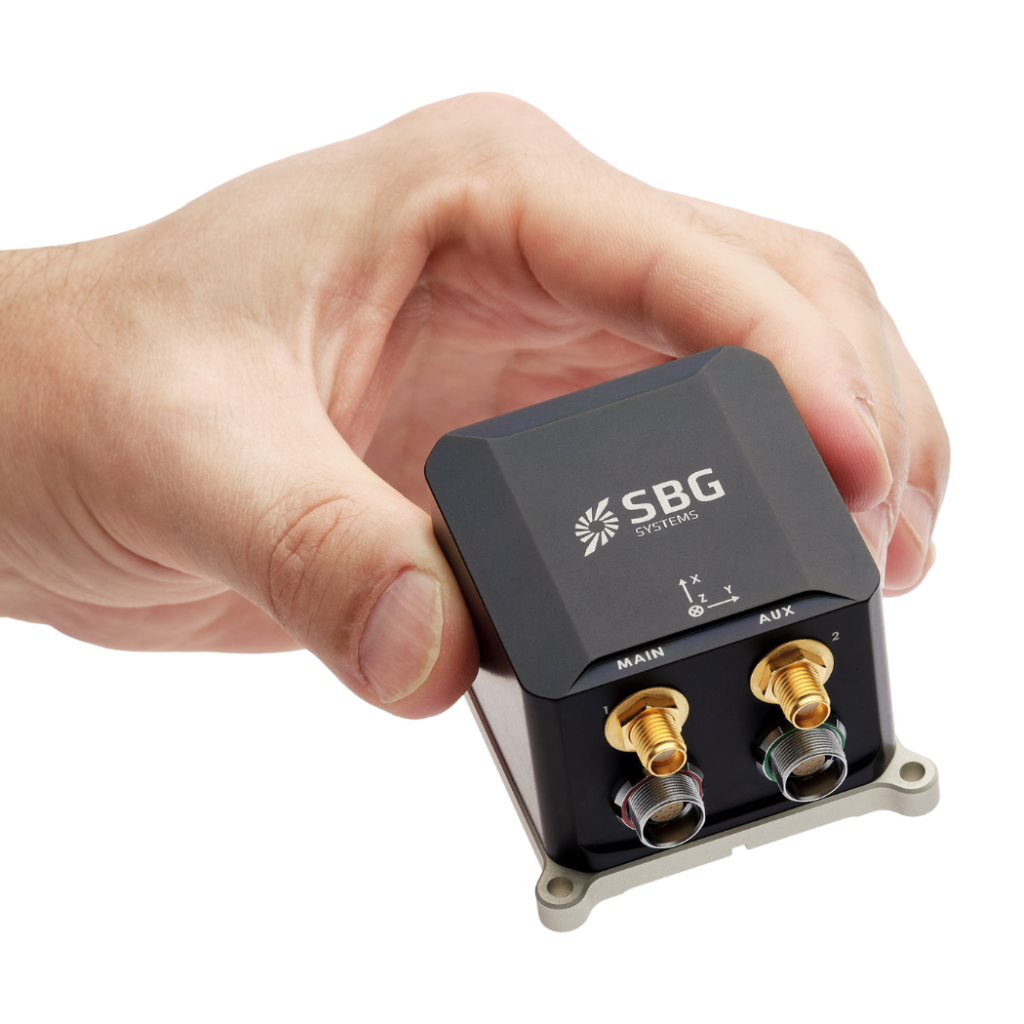

Ekinox Micro INS puissant et compact pour les missions critiques
Ekinox Micro est un système de navigation inertielle (INS) aidé par GNSS haute performance conçu pour être utilisé dans une variété d'applications terrestres, maritimes et aériennes. Ce capteur miniature intègre un récepteur GNSS à des capteurs inertiels MEMS tactiques pour offrir une précision supérieure dans des conditions difficiles.
Ekinox Micro est petit et léger, tout en étant suffisamment robuste pour résister aux environnements difficiles. Il est qualifié selon les normes MIL-STD-461, MIL-STD-1275 et MIL-STD-810.
Découvrez toutes les fonctionnalités et applications d'Ekinox Micro.
Spécifications
Performances de navigation et de mouvement
1.2 m Position verticale en point unique
1.5 m Position horizontale RTK
0,01 m + 0,5 ppm Position verticale RTK
0,015 m + 1 ppm Position horizontale PPK
0,01 m + 0,5 ppm * Position verticale PPK
0,015 m + 1 ppm * Roulis/tangage en point unique
0.02 ° Roulis/tangage RTK
0.015 ° Roulis/tangage PPK
0,01 ° * Cap en point unique
0.08 ° Cap RTK
0.05 ° Cap PPK
0,035 ° *
Fonctionnalités de navigation
Antenne GNSS simple et double Précision du pilonnement en temps réel
5 cm ou 5 % de la houle Période de la houle du pilonnement en temps réel
0 à 20 s Mode de pilonnement en temps réel
Réglage automatique
Profils de mouvement
Navires de surface, véhicules sous-marins, levés hydrographiques, secteur maritime et environnements marins difficiles Air
Avions, hélicoptères, aéronefs, UAV Terrestre
Voiture, automobile, train/ferroviaire, camion, deux-roues, engins lourds, piéton, sac à dos, tout-terrain
Performances GNSS
Double antenne interne Bande de fréquence
Multifréquence Fonctionnalités GNSS
SBAS, RTK, PPK Signaux GPS
L1 C/A, L2C Signaux Galileo
E1, E5B Signaux Glonass
L10F, L20F Signaux Beidou
B1L, B2L Temps d'obtention de la première position GNSS
< 24 s Brouillage et usurpation (Jamming & spoofing)
Atténuation avancée et indicateurs, OSNMA
Spécifications environnementales et plage de fonctionnement
Indice de protection IP-68 (1,5 m, 2 heures) + Résistant aux projections de kérosène Température de fonctionnement
-40 °C à 71 °C Vibrations
3 g RMS – 20 Hz à 2 kHz Chocs
500 g pendant 0,3 ms MTBF (calculé)
246 000 h Conforme à
MIL-STD-461 | MIL-STD-1275 | MIL- STD-810
Interfaces
GNSS, RTCM, odomètre, DVL, magnétomètre externe Protocoles de sortie
NMEA, Binaire sbgECom, TSS, Simrad, Dolog Protocoles d'entrée
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Enregistreur de données (Datalogger)
8 Go ou 48 h à 200 Hz Fréquence de sortie
Jusqu'à 200 Hz Ethernet
Full Duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST Ports série
RS-232/422 jusqu'à 921 kbps : jusqu'à 4 entrées/sorties CAN
1x CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
PPS, déclencheur jusqu'à 200 Hz, odomètre virtuel – 2 sorties Sync IN
PPS, odomètre, marqueur d'événements jusqu'à 1 kHz – 5 entrées
Spécifications mécaniques et électriques
9 à 36 VDC Consommation électrique
5.1 W CEM
RED (Directive sur les équipements radioélectriques) + IEC6100 + MIL-STD 461G + MIL-STD 1275E Alimentation de l'antenne
5 V DC – max 150 mA par antenne | Gain : 17 – 50 dB Poids (g)
165 g Dimensions (LxlxH)
42 mm x 57 mm x 60 mm
Spécifications de synchronisation
< 200 ns Précision PTP
< 1 µs Précision PPS
< 1 µs (jitter < 1 µs) Dérive en navigation àestime
1 ppm
Principales applications
Des systèmes de gestion de champ de bataille au guidage de véhicules autonomes et à la navigation marine exigeante, l'Ekinox Micro offre une précision, une stabilité et des performances en temps réel inégalées là où la précision est primordiale. Il résiste efficacement aux conditions difficiles, notamment aux fortes vibrations, aux températures extrêmes et aux environnements privés de GNSS, garantissant un fonctionnement continu sans compromis.
Ce système compact prend en charge les applications nécessitant des données précises d'orientation, de cap et de position, telles que la navigation de drones, la cartographie géospatiale et la robotique mobile.
Optimisez vos opérations grâce aux performances et à la fiabilité inégalées de l'Ekinox Micro, conçu pour accroître les capacités de votre application et garantir des performances constantes là où elles sont le plus nécessaires.
Découvrez la différence que l'intertie INS Ekinox Micro peut apporter dans vos opérations critiques.
Fiche technique de l'Ekinox Micro
Recevez toutes les fonctionnalités et spécifications du capteur directement dans votre boîte de réception !
Comparer l'Ekinox Micro avec d'autres produits
Découvrez comment Ekinox Micro se distingue parmi nos capteurs inertiels de pointe, conçus par des experts pour la navigation, le suivi de mouvement et la mesure précise du pilonnement.
-

Ekinox Micro
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.05 °
- Récepteur GNSS
- Double antenne interne
- Ethernet
- Full duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST
- Conforme à
- MIL-STD-461 | MIL-STD-1275 | MIL- STD-810
- Poids (g)
- 165 g
- Dimensions (LxlxH)
- 42 x 57 x 60 mm
-
- Position horizontale RTK
- 0.01 m
- Roulis/tangage RTK
- 0.05 °
- Cap RTK
- 0.2 °
- Récepteur GNSS
- Double antenne interne
- Ethernet
- –
- Conforme à
- MIL-STD-810
- Poids (g)
- 65 g
- Dimensions (LxlxH)
- 46 x 45 x 32 mm
-
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.015 °
- Cap RTK
- 0.04 °
- Récepteur GNSS
- Double antenne géodésique interne
- Ethernet
- Full duplex (10/100 base-T), horloge maître PTP, NTP, interface web, FTP, API REST
- Conforme à
- MIL-STD-810, EN60945
- Poids (g)
- 600 g
- Dimensions (LxlxH)
- 100 x 86 x 75 mm
-
- Position horizontale RTK
- 0,01 m + 0,5 ppm
- Roulis/tangage RTK
- 0.02 °
- Cap RTK
- 0.03 °
- Récepteur GNSS
- Double antenne géodésique interne
- Ethernet
- Full duplex (10/100 base-T), PTP / NTP, NTRIP, interface web, FTP
- Conforme à
- MIL-STD-810
- Poids (g)
- 76 g
- Dimensions (LxlxH)
- 51,5 x 78,75 x 20 mm


Compatibilité


Documentation et ressources
Ekinox Micro est fourni avec une documentation complète, conçue pour accompagner les utilisateurs à chaque étape.
Du guide d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Études de cas
Explorez des cas d'utilisation réels démontrant comment nos Ekinox Micro améliorent les performances, réduisent les temps d'arrêt et accroissent l'efficacité opérationnelle. Découvrez comment nos capteurs avancés et nos interfaces intuitives procurent la précision et le contrôle dont vous avez besoin pour exceller dans vos applications.





Produits et accessoires complémentaires
Découvrez comment nos solutions peuvent transformer vos opérations en explorant notre vaste gamme d'applications. Grâce à nos capteurs et logiciels de mouvement et de navigation, vous accédez à des technologies de pointe qui stimulent la réussite et l'innovation dans votre domaine.
Rejoignez-nous pour libérer le potentiel des solutions de navigation inertielle et de positionnement dans divers secteurs.

Qinertia GNSS-INS

Antennes GNSS

Câbles
Notre processus de fabrication
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems. Cette vidéo vous donne un aperçu de la façon dont nous concevons, fabriquons et testons minutieusement nos systèmes de navigation inertielle haute performance. De l'ingénierie de pointe au contrôle qualité rigoureux, notre processus de production garantit que chaque produit répond aux normes les plus strictes en matière de fiabilité et de précision.
Regardez dès maintenant pour en savoir plus !

Demander un devis
Ils parlent de nous
Nous présentons les expériences et les témoignages de professionnels de l'industrie et de clients qui ont utilisé l'Ekinox Micro dans leurs projets.
Découvrez comment notre technologie innovante a transformé leurs opérations, amélioré leur productivité et fourni des résultats fiables à travers diverses applications.



FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus urgentes concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les caractéristiques des produits, les processus d'installation, les conseils de dépannage et les meilleures pratiques pour optimiser votre expérience avec Ekinox Micro.
Trouvez vos réponses ici !
Comment garantissons-nous les normes de qualité des capteurs pour les applications militaires de type UAV ?
Chez SBG Systems, garantir les plus hauts standards de qualité pour nos unités de mesure inertielle (IMU) implique un processus méticuleux. Nous commençons par une sélection optimale de composants MEMS haut de gamme, en privilégiant des accéléromètres et des gyroscopes fiables qui répondent à nos exigences strictes de qualité. Nos IMU sont logées dans des boîtiers robustes conçus pour résister aux vibrations et aux conditions environnementales, garantissant ainsi durabilité et performance.
Notre processus d'étalonnage automatisé implique une table à 2 axes et couvre des plages de température de -40 °C à 85 °C. Cet étalonnage compense divers facteurs, notamment les dérives, les effets inter-axes, les désalignements, les facteurs d'échelle et les non-linéarités des accéléromètres et des gyroscopes, garantissant ainsi des performances constantes dans toutes les conditions météorologiques.
Notre processus de qualification implique en outre un tri rigoureux en interne pour garantir que seuls les capteurs répondant à nos spécifications poursuivent leur production. Chaque IMU est accompagné d'un rapport d'étalonnage détaillé et est garanti deux ans. Cette approche rigoureuse garantit une haute qualité, une fiabilité et des performances constantes dans le temps, fournissant des IMU de qualité supérieure pour la défense et d'autres applications critiques.
Nous effectuons également des tests rigoureux d'environnement et d'endurance pour garantir la fiabilité. Certains de nos capteurs répondent à plusieurs normes MIL-STD, garantissant une résistance aux chocs, aux vibrations et aux conditions extrêmes.
Que signifient le brouillage (jamming) et l'usurpation (spoofing) ?
Le brouillage et l'usurpation (spoofing) sont deux types d'interférences qui peuvent affecter considérablement la fiabilité et la précision des systèmes de navigation par satellite comme le GNSS.
Le brouillage désigne la perturbation intentionnelle des signaux satellitaires par la diffusion de signaux parasites sur les mêmes fréquences que celles utilisées par les systèmes GNSS. Cette interférence peut saturer ou masquer les signaux légitimes, empêchant les récepteurs GNSS de traiter correctement les informations. Le brouillage est couramment utilisé dans les opérations militaires pour perturber les capacités de navigation des adversaires, et il peut également toucher les systèmes civils, entraînant des pannes de navigation et des difficultés opérationnelles.
D'autre part, l'usurpation (spoofing) consiste à transmettre des signaux contrefaits qui imitent de véritables signaux GNSS. Ces signaux trompeurs peuvent induire en erreur les récepteurs GNSS en leur faisant calculer des positions ou des heures erronées. L'usurpation peut servir à détourner ou à désinformer les systèmes de navigation, risquant de faire dévier des véhicules ou des aéronefs de leur trajectoire ou de fournir de fausses données de localisation. Contrairement au brouillage, qui se contente d'obstruer la réception des signaux, l'usurpation trompe activement le récepteur en présentant de fausses informations comme étant légitimes.
Le brouillage et le spoofing représentent des menaces importantes pour l'intégrité des systèmes dépendants du GNSS, nécessitant des contre-mesures avancées et des technologies de navigation résilientes pour assurer un fonctionnement fiable dans des environnements contestés ou difficiles.
Qu'est-ce qu'une charge utile ?
Une charge utile désigne tout équipement, dispositif ou matériel transporté par un véhicule (drone, navire...) pour accomplir sa mission au-delà de ses fonctions de base. La charge utile est distincte des composants nécessaires au fonctionnement du véhicule, tels que ses moteurs, sa batterie et son châssis.
Exemples de charges utiles :
- Caméras : caméras haute résolution, caméras d'imagerie thermique...
- Capteurs : LiDAR, capteurs hypersspectraux, capteurs chimiques…
- Équipement de communication : radios, répéteurs de signal…
- Instruments scientifiques : capteurs météorologiques, échantillonneurs d'air…
- Autre équipement spécialisé
Qu'est-ce qu'une horloge temps réel ?
Une horloge temps réel (RTC) est un composant électronique conçu pour suivre l'heure et la date courantes, même lorsque l'appareil est éteint. Largement utilisées dans les applications nécessitant un chronométrage précis, les RTC remplissent plusieurs fonctions clés.
Tout d'abord, ils assurent un comptage précis des secondes, minutes, heures, jours, mois et années, intégrant souvent les calculs d'années bissextiles et de jours de la semaine pour une précision à long terme. Les RTCs fonctionnent à faible consommation d'énergie et peuvent être alimentées par une batterie de secours, ce qui leur permet de maintenir l'heure pendant les coupures de courant. Elles fournissent également des horodatages pour les entrées de données et les journaux (logs), garantissant une documentation précise.
De plus, les RTC peuvent déclencher des opérations planifiées, permettant aux systèmes de sortir d'un état de faible consommation ou d'exécuter des tâches à des heures spécifiées. Ils jouent un rôle crucial dans la synchronisation de plusieurs appareils (par ex. GNSS/INS), garantissant leur fonctionnement cohérent.
Les RTC font partie intégrante de divers appareils, des ordinateurs et équipements industriels aux objets connectés (IoT), améliorant leurs fonctionnalités et garantissant une gestion fiable du temps dans de multiples applications.
