Témoignage de réussite de GRYFN : Atteindre précision et efficacité avec le Quanta Micro
GRYFN, pionnier des solutions de télédétection multimodale pour les marchés de la recherche, a réalisé des améliorations opérationnelles remarquables en intégrant notre Quanta Micro (système de navigation inertielle) dans ses solutions par drone et en post-traitant les données via notre logiciel Qinertia.
Cette collaboration a permis d'offrir à l'utilisateur final une précision centimétrique, une réduction des coûts de 10 % sur cinq ans et une intégration de flux de travail rationalisée.
« Sur une échelle de 0 à 5, le produit, le logiciel, le support et les coûts répondent ou dépassent les attentes – soit 5. » | Matt Bechdol, PDG de GRYFN.

Le cœur de l'entreprise : la télédétection multimodale
GRYFN est spécialisée dans les solutions de télédétection multimodale par UAV de haute précision, prêtes pour la recherche, qui acquièrent simultanément des données RVB, LiDAR et hyperspectrales à haute résolution.
Leur plate-forme de détection phare, Gobi, constitue une approche globale de la collecte de données multimodales, conçue spécifiquement pour les chercheurs qui ont besoin de jeux de données et d'analyses prêts pour l'entreprise afin de faciliter la prise de décision en agriculture, en surveillance environnementale, dans le domaine des ressources naturelles ou partout où une télédétection active et passive précise est requise.

Toute cette demande qualifiée les a menés vers nos solutions afin d'améliorer leur plateforme tout en réduisant la complexité opérationnelle et les coûts pour leurs clients.
Les exigences qui correspondent à nos solutions
Les applications exigeantes de GRYFN nécessitaient une solution de navigation inertielle capable de fournir des données de trajectoire en temps réel (RTK) et en post-traitement (PPK) avec une précision et une exactitude centimétriques.
L'intégration d'imagerie hyperspectrale, de LiDAR et de capteurs RGB sur des plateformes de drones présente des défis techniques uniques.
Chaque modalité de capteur capture des données à des fréquences différentes et nécessite des informations de positionnement précis pour permettre une fusion et une analyse exactes des données.
Sans surprise, les exigences de GRYFN devaient également inclure :
- Données GNSS-INS de haute qualité avec une précision d'au moins 2 cm pour un géoréférencement direct et fiable.
- Un logiciel facile à intégrer avec interface en ligne de commande et prise en charge du SDK pour les flux de post-traitement.
- Une infrastructure de licence ouverte pour réduire la complexité de déploiement pour les clients de recherche distribués.
- Des solutions rentables, particulièrement importantes pour les institutions de recherche ayant de multiples scénarios de déploiement.
- Un support technique réactif pour résoudre rapidement les difficultés d'intégration.
- Un format compact optimisé en termes de précision, de fiabilité, de taille et de poids.
« En 2023, nous évaluions différentes options en fonction du format, des performances matérielles et de l'intégration, des coûts et de la valeur pour le client. Nos recherches dans l'industrie nous ont menés vers 4 fournisseurs clés, et SBG l'a emporté pour l'intégration de notre nouvelle plateforme de détection Gobi », explique Matt.
Intégration et performances du Quanta Micro
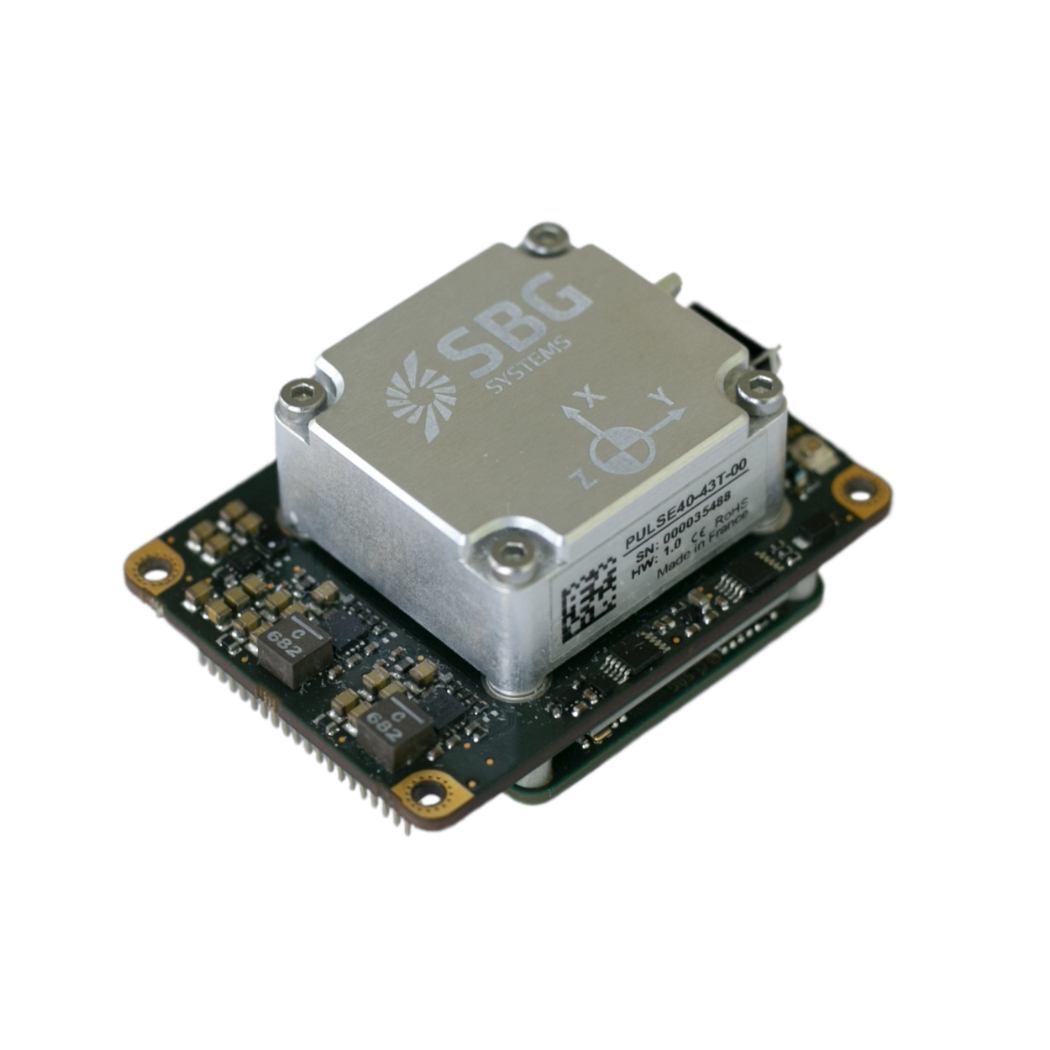
Nous avons répondu aux exigences de GRYFN grâce à notre solution Quanta Micro, un système de navigation inertielle aidé par GNSS, ultra-compact et haute performance, spécifiquement conçu pour les applications de télédétection par drone où la précision et les contraintes d'encombrement sont critiques.
- GRYFN a intégré le système de navigation Quanta Micro, fonctionnant en mode double antenne et implémenté sur un circuit imprimé personnalisé. Cette configuration permet au système de transmettre des données GNSS-INS à plusieurs capteurs simultanément, répondant ainsi aux exigences de détection multimodale de GRYFN.
- Ici, le facteur de forme du Quanta Micro s'est avéré excellent pour répondre aux exigences d'intégration de capteurs multimodaux compacts de GRYFN.
- La configuration bi-antenne a amélioré la précision du cap et la fiabilité du système, des facteurs essentiels pour la détermination précise de la trajectoire dans les applications de recherche.
- Le processus d'intégration matérielle a été simplifiée par notre approche de conception, permettant à GRYFN de se concentrer sur ses capacités principales de télédétection plutôt que sur la complexité des systèmes de navigation.
L'un des points que nous sommes fiers de souligner dans chaque partenariat de ce type est notre engagement à offrir un support plus proche, notamment durant les phases où l'entreprise teste et définit la meilleure méthode d'intégration de la technologie.
« Les équipes de SBG ont répondu présentes lors des questions et des discussions techniques lorsque nous avons effectué les comparatifs et tests initiaux, et le support a été excellent », atteste Matt.
L'atout convivial de Qinertia
De plus, l'intégration de notre logiciel de post-traitement, Qinertia, avec le logiciel GRYFN Processing Tool a permis d'améliorer considérablement les flux de travail pour les opérations de GRYFN.
L'équipe a trouvé Qinertia convivial et simple d'utilisation, avec une documentation complète fournissant des instructions concises et des explications pour chaque étape de traitement et chaque paramètre.
Cette approche logicielle a éliminé le besoin de télécharger des données RINEX, contrairement aux solutions concurrentes, rationalisant ainsi le flux de travail de traitement. Ils ont également loué la qualité de la documentation de l'API, soulignant qu'ils n'ont eu besoin que d'un support minimal pour l'intégration logicielle. Cette capacité en libre-service a réduit le temps de mise en œuvre et les besoins de support continu.

Résultats mesurables et améliorations des performances
L'intégration de GRYFN à nos systèmes a généré des améliorations opérationnelles mesurables à plusieurs niveaux.
“La facilité d'adoption pour les clients a permis de réduire les besoins en support, libérant ainsi du temps et de l'attention,” souligne Matt.
En résumé, des impacts positifs significatifs ont été observés en termes de réduction des coûts, d'efficacité de traitement et de satisfaction client, tout en libérant leur budget pour d'autres besoins essentiels.
Cela s'est avéré particulièrement précieux pour les organismes de recherche opérant avec des budgets contraints. GRYFN a également spécifiquement noté des économies significatives sur les abonnements logiciels associées à une amélioration de la qualité des trajectoires.
Conclusion : Développement d'un avantage concurrentiel
Quanta Micro et Qinertia ont renforcé la position concurrentielle de GRYFN grâce à :
- Structure de coûts améliorée.
- Capacités de performance accrues.
- Expérience client simplifiée.

Il est toujours important de souligner que ces améliorations se traduisent directement par une satisfaction et une fidélisation accrues des clients.
L'étude de cas de GRYFN confirme que la technologie de navigation de précision peut offrir à la fois des performances techniques et une valeur commerciale lorsqu'elle est correctement intégrée dans des plateformes de télédétection sophistiquées.
Grâce à ce partenariat, nous avons fourni une référence incontournable pour atteindre l'excellence opérationnelle dans la collecte de données par UAV.
Quanta Micro
Le Quanta Micro est un système de navigation inertielle compact et haute performance, aidé par GNSS, conçu pour les applications aux contraintes d'espace strictes nécessitant une précision et une fiabilité exceptionnelles.
Il intègre une IMU de qualité géodésique avec un récepteur GNSS multi-fréquence et quad-constellation ainsi que des algorithmes avancés de fusion de capteurs pour fournir un positionnement centimétrique et une orientation précise dans les environnements difficiles.
Le système dispose d'une capacité bi-antenne pour des performances de cap optimales en conditions de faible dynamique, tout en maintenant un fonctionnement exceptionnel avec une antenne unique pour les charges utiles de drones et les applications contraintes.
Demander un devis pour le Quanta Micro
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Comment les drones sont-ils utilisés dans le domaine agricole ?
Les drones sont de plus en plus utilisés en agriculture pour améliorer la gestion des cultures et stimuler la productivité. Équipés de caméras et de capteurs haute résolution, les drones agricoles fournissent des images aériennes et des données sur la santé des cultures, les conditions du sol et la variabilité des parcelles. Cela permet aux agriculteurs de surveiller rapidement de grandes surfaces et d'identifier avec précision des problèmes tels que les infestations de nuisibles, les carences en nutriments et le stress hydrique.
En agriculture, les drones servent à l'application de précision d'intrants tels que les engrais, les pesticides et les herbicides. En ciblant des zones spécifiques avec exactitude, les drones réduisent le gaspillage et minimisent l'impact environnemental. De plus, ils contribuent à la cartographie par drone, à la planification de la disposition des champs ainsi qu'au suivi de la croissance et des rendements des cultures au fil du temps.
Globalement, les drones agricoles offrent une solution rentable et efficace pour collecter des informations essentielles, prendre des décisions éclairées et mettre en œuvre des interventions ciblées, ce qui conduit à une meilleure gestion des cultures et des ressources.
Qu'est-ce que le géoréférencement en levé aérien ?
Le géoréférencement consiste à aligner des données géographiques (telles que des cartes, des images satellite ou des photographies aériennes) sur un système de coordonnées connu afin de les positionner avec précision à la surface de la Terre.
Cela permet d'intégrer les données à d'autres informations spatiales, rendant possible une cartographie et des analyses de localisation précises.
Dans le cadre des levés, le géoréférencement est essentiel pour garantir que les données collectées par des outils tels que des LiDAR, des caméras ou des capteurs embarqués sur des drones sont correctement associées aux coordonnées du monde réel.
En attribuant latitude, longitude et altitude à chaque point de données, le géoréférencement garantit que les informations capturées reflètent l'emplacement et l'orientation exacts sur la Terre, ce qui est crucial pour des applications telles que la cartographie géospatiale, la surveillance environnementale et la planification de construction.
Le géoréférencement implique généralement l'utilisation de points de contrôle aux coordonnées connues, souvent obtenus par GNSS ou levés topographiques, afin d'aligner les données capturées avec le système de coordonnées.
Ce processus est primordial pour créer des jeux de données spatiales précis, fiables et exploitables.
Quelle est la différence entre le RTK et le PPK ?
Le temps réel cinématique (RTK) est une technique de positionnement où les corrections GNSS sont transmises en quasi-temps réel, généralement à l'aide d'un flux de correction au format RTCM. Des difficultés peuvent toutefois survenir pour garantir les corrections GNSS, en particulier leur exhaustivité, leur disponibilité, leur couverture et leur compatibilité.
Le principal avantage du post-traitement PPK par rapport au RTK est que les opérations de traitement des données peuvent être optimisées en post-traitement, incluant un traitement vers l'avant et vers l'arrière, tandis qu'en temps réel, toute interruption ou incompatibilité dans les corrections et leur transmission entraînera un positionnement d'une précision moindre.
Un premier avantage clé du post-traitement GNSS (PPK) par rapport au temps réel (RTK) est que le système utilisé sur le terrain n'a pas besoin de liaison de données (datalink)/radio pour injecter les corrections RTCM provenant des CORS dans le système INS/GNSS.
La principale limite à l'adoption du post-traitement est la nécessité pour l'application finale d'agir sur l'environnement. En revanche, si votre application peut tolérer le temps de traitement supplémentaire nécessaire pour produire une trajectoire optimisée, cela améliorera considérablement la qualité des données pour l'ensemble de vos livrables.
