Mayor rendimiento en condiciones de baja dinámica
Los sistemas de cartografía móvil con IMU integradas proporcionan datos en tiempo real y ofrecen información fundamental sobre la dinámica ambiental.
Estos sistemas permiten la creación de mapas de alta definición (mapas HD) para vehículos autónomos, mejoran la precisión y reducen el riesgo de lagunas de datos, lo que los hace esenciales para aplicaciones como la cartografía de infraestructuras, los estudios de carreteras y el análisis ambiental.
Con una integración inercial y GNSS avanzada, los sistemas de cartografía móvil ofrecen una configuración rápida y una inicialización veloz, minimizando el tiempo de inactividad y permitiendo una rápida recopilación de datos. Esto resulta especialmente valioso en escenarios con limitaciones de tiempo, como estudios móviles de infraestructuras o cartografía de respuesta a emergencias, donde el despliegue rápido es crucial.
En entornos de baja dinámica, como vehículos que se desplazan lentamente por zonas urbanas o en interiores, los sistemas inerciales de alto rendimiento mantienen datos precisos de posición y orientación. Si bien los sistemas GPS tradicionales pueden tener dificultades en tales condiciones, un INS integrado con GNSS garantiza datos continuos y fiables, incluso en entornos con denegación de GNSS.
Estos sistemas garantizan un rendimiento constante y ofrecen modelos 3D precisos, mapas topográficos y productos geoespaciales en cualquier entorno. Mantienen la precisión independientemente de la velocidad de movimiento o la complejidad ambiental.
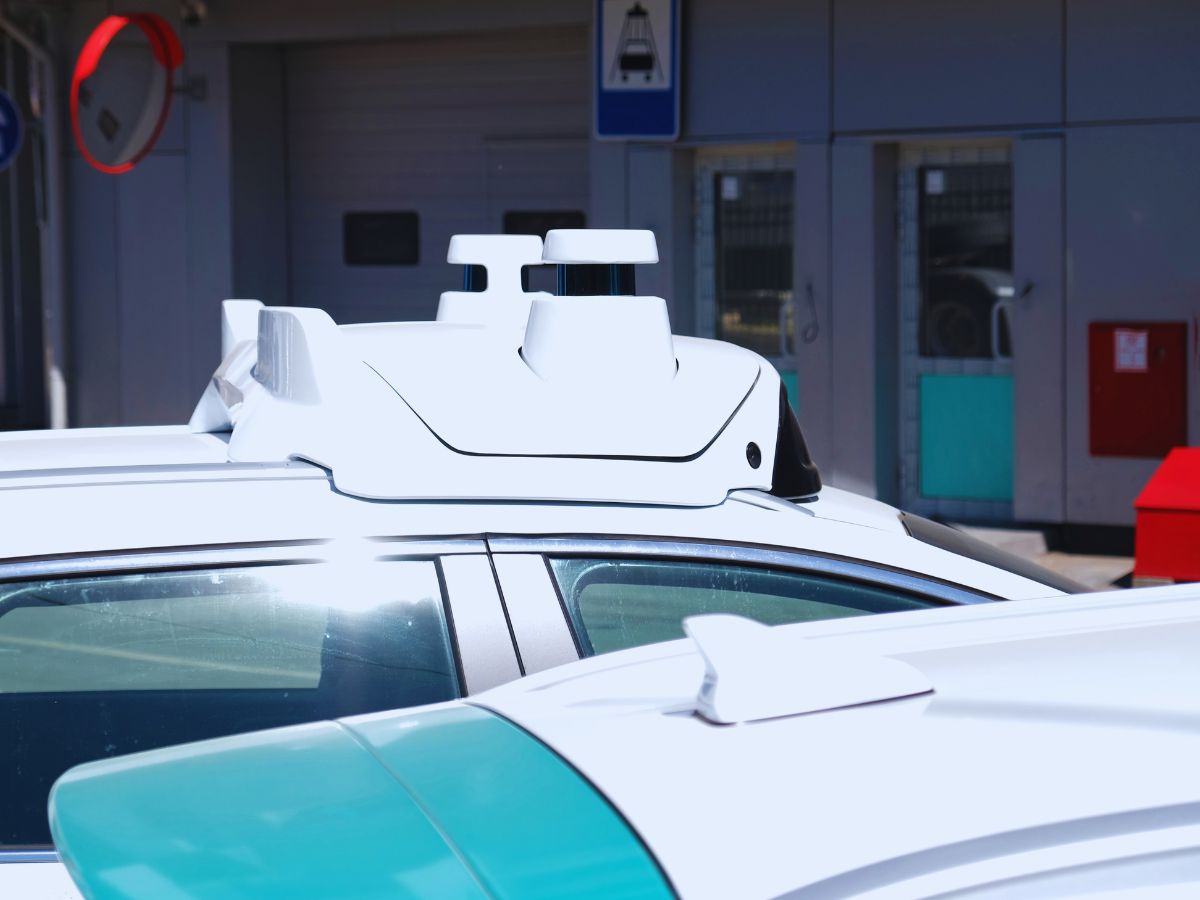
Interfaz de comunicación única con sincronización integrada
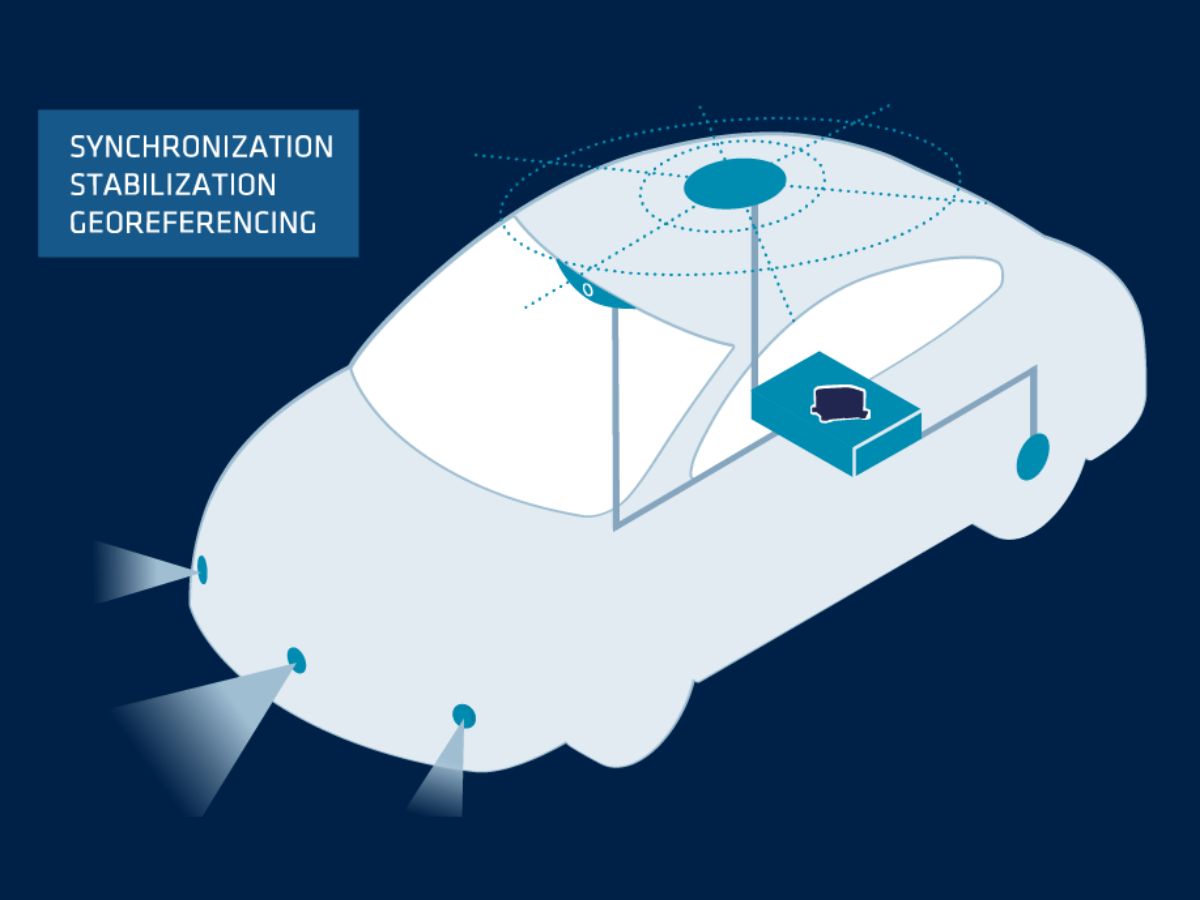
Nuestros sistemas inerciales facilitan un proceso de integración optimizado con una única interfaz de comunicación. El INS puede actuar como el concentrador central de datos tanto de los sensores GNSS como de los LiDAR. Al utilizar protocolos de comunicación estándar de la industria, Ethernet o bus CAN, puede conectar el INS con su receptor GNSS y su sistema LiDAR móvil, minimizando la complejidad del hardware y evitando la necesidad de múltiples enlaces de comunicación.
Nuestras soluciones INS incluyen capacidades de sincronización integradas que garantizan una fusión de datos fluida entre el GNSS, el LiDAR y los datos inerciales.
El INS puede actuar como reloj maestro PTP, sincronizando las marcas de tiempo de todos los sensores, lo cual es fundamental para las operaciones SLAM. Utiliza funciones de reloj en tiempo real (RTC) y la capacidad de gestionar la temporización GNSS y señales de disparo externo. El INS asegurará que los datos GNSS y LiDAR estén correctamente alineados para un procesamiento SLAM preciso.
Capacidades de tiempo real y posprocesamiento
Los sistemas de cartografía móvil (MMS) ofrecen capacidades tanto en tiempo real como de postprocesamiento, lo que permite a los usuarios acceder a datos inmediatos al tiempo que refinan los resultados posteriormente para mejorar la precisión.
La adquisición de datos en tiempo real permite a los ingenieros o topógrafos realizar evaluaciones sobre el terreno, mientras que el software de postprocesamiento garantiza que el resultado final sea lo más preciso posible. Los sistemas inerciales contribuyen significativamente a este proceso al mantener datos de posición consistentes y fiables, incluso cuando las señales de los satélites no están disponibles o se encuentran degradadas.
Las plataformas de cartografía móvil equipadas con sistemas inerciales ofrecen flexibilidad en la recopilación y el análisis de datos. Los operadores pueden ajustar los parámetros sobre la marcha, asegurando que sus proyectos cartográficos cumplan con los estándares requeridos de precisión y exactitud.
Ofrecemos Qinertia, un potente software de postprocesamiento que refina los datos GNSS e INS para una mayor precisión en la trayectoria. Qinertia complementa los flujos de trabajo cartográficos basados en SLAM mejorando la precisión y la fiabilidad.
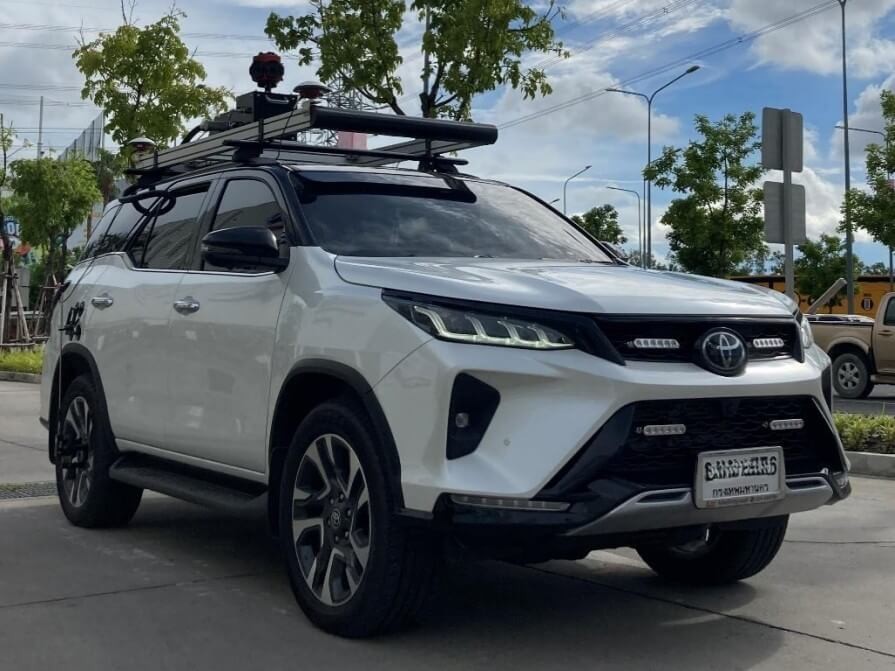
Descubra nuestras soluciones para cartografía móvil
Nuestros sistemas de navegación inercial (INS) están diseñados específicamente para los mercados topográficos, ofreciendo un alto rendimiento y facilidad de uso. Construidos sobre sensores inerciales avanzados, integran algoritmos de vanguardia y tecnología GNSS para ofrecer datos precisos de navegación y posicionamiento. Nuestros sistemas son altamente adaptables, con componentes configurables para satisfacer las necesidades específicas de cada aplicación

Ekinox-D

Apogee-D
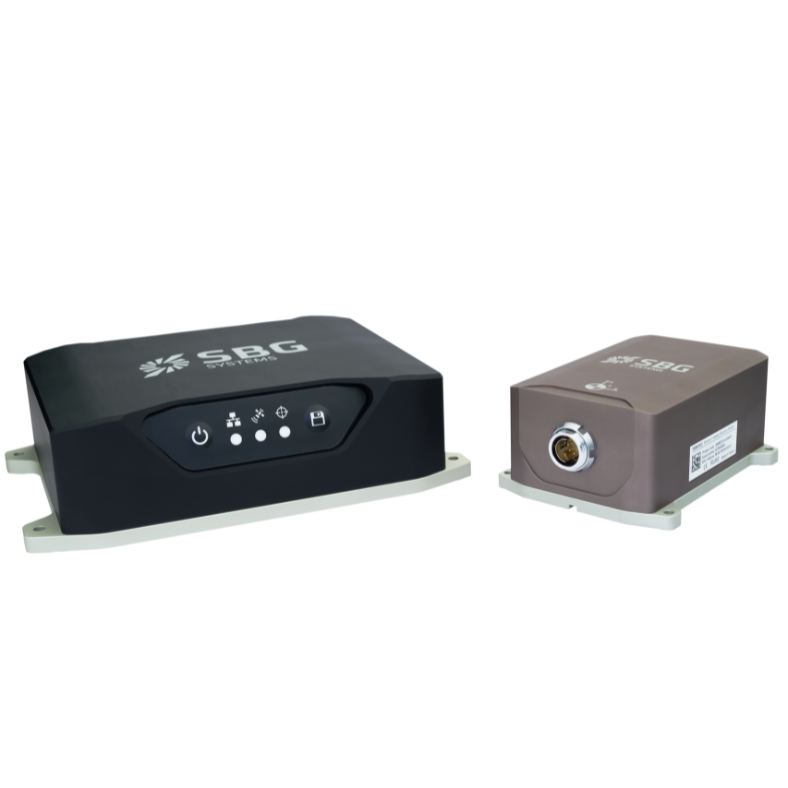
Navsight Land-Air
Folleto de aplicaciones de cartografía
¡Reciba nuestro folleto directamente en su bandeja de entrada!
Casos prácticos
SBG Systems se asocia con empresas líderes para ofrecer soluciones inerciales de alto rendimiento para cartografía móvil.
Nuestros casos de estudio destacan proyectos exitosos en los que nuestra tecnología mejoró la adquisición y el análisis de datos.





Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo que tienen nuestros sensores en aplicaciones prácticas de vehículos autónomos.



Descubra más aplicaciones topográficas
SBG Systems ofrece sistemas de navegación inercial y sensores de movimiento de alto rendimiento para topografía terrestre, marina y aérea. nuestras soluciones inerciales permiten a los profesionales geoespaciales recopilar datos precisos de posición, orientación y movimiento en cualquier entorno.
Explore nuestras aplicaciones de topografía.
¿Tiene alguna pregunta?
Nuestra sección de preguntas frecuentes (FAQ) responde a dudas habituales sobre los sistemas de cartografía móvil y las tecnologías que hay detrás de ellos. También explica las mejores prácticas y muestra cómo integrar nuestros productos en sus soluciones.
¿Qué significa SLAM?
SLAM, que responde a las siglas en inglés de Simultaneous Localization and Mapping (Localización y Mapeo Simultáneos), es una técnica computacional utilizada en robótica y visión por computador para construir un mapa de un entorno desconocido mientras se realiza un seguimiento simultáneo de la ubicación de un agente dentro de dicho entorno. Esto resulta especialmente útil en escenarios donde el GNSS no está disponible, como en interiores o en zonas urbanas densas.
Los sistemas SLAM determinan la posición y orientación del agente en tiempo real. Esto implica el seguimiento del movimiento del robot o dispositivo a medida que navega por el entorno. Mientras el agente se desplaza, el sistema SLAM crea un mapa del entorno. Este puede ser una representación 2D o 3D, que captura la disposición, los obstáculos y las características del entorno.
Estos sistemas suelen utilizar múltiples sensores, como cámaras, LiDAR o unidades de medición inercial (IMU), para recopilar datos sobre el entorno. Estos datos se combinan para mejorar la precisión tanto de la localización como del mapeo.
Los algoritmos SLAM procesan los datos entrantes para actualizar continuamente el mapa y la ubicación del agente. Esto implica cálculos matemáticos complejos, que incluyen técnicas de filtrado y optimización.
¿Qué es la cinemática en tiempo real (RTK)?
El sistema cinemático en tiempo real (RTK) es una técnica de navegación por satélite precisa que se utiliza para mejorar la precisión de los datos de posición derivados de las mediciones del Sistema Global de Navegación por Satélite (GNSS). Se emplea ampliamente en aplicaciones como la topografía, la agricultura y la navegación de vehículos autónomos.
Mediante el uso de una estación base que recibe señales GNSS y calcula su posición con alta precisión. A continuación, transmite datos de corrección a uno o más receptores móviles (rovers) en tiempo real. Los rovers utilizan estos datos para ajustar sus lecturas GNSS, mejorando su precisión de posición.
El RTK ofrece una precisión centimétrica al corregir las señales GNSS en tiempo real. Esto es considerablemente más preciso que el posicionamiento GNSS estándar, que normalmente ofrece una precisión de unos pocos metros.
Los datos de corrección de la estación base se envían a los receptores móviles (rovers) a través de varios métodos de comunicación, como radio, redes celulares o Internet. Esta comunicación en tiempo real es crucial para mantener la precisión durante las operaciones dinámicas.
¿Qué es el posicionamiento preciso de punto (PPP)?
El posicionamiento preciso en el punto (PPP) es una técnica de navegación por satélite que ofrece un posicionamiento de alta precisión mediante la corrección de los errores de las señales de los satélites. A diferencia de los métodos GNSS tradicionales, que a menudo dependen de estaciones de referencia terrestres (como en el RTK), el PPP utiliza datos de satélites globales y algoritmos avanzados para proporcionar información de ubicación precisa.
El PPP funciona en cualquier parte del mundo sin necesidad de estaciones de referencia locales. Esto lo hace adecuado para aplicaciones en entornos remotos o complejos donde la infraestructura terrestre es escasa. Mediante el uso de datos precisos de órbitas y relojes de satélites, junto con correcciones para los efectos atmosféricos y de multitrayectoria, el PPP minimiza los errores comunes del GNSS y puede alcanzar una precisión centimétrica.
Si bien el PPP puede utilizarse para el posicionamiento post-procesado, que implica el análisis de los datos recopilados a posteriori, también puede proporcionar soluciones de posicionamiento en tiempo real. El PPP en tiempo real (RTPPP) está cada vez más disponible, permitiendo a los usuarios recibir correcciones y determinar su posición en tiempo real.
¿Qué es un reloj en tiempo real?
Un reloj en tiempo real (RTC, por sus siglas en inglés) es un dispositivo electrónico diseñado para realizar un seguimiento de la hora y la fecha actuales, incluso cuando está apagado. Ampliamente utilizados en aplicaciones que requieren una medición precisa del tiempo, los RTC cumplen varias funciones clave.
En primer lugar, mantienen un recuento preciso de segundos, minutos, horas, días, meses y años, incorporando a menudo cálculos de años bisiestos y días de la semana para una precisión a largo plazo. Los RTCs funcionan con bajo consumo de energía y pueden operar con una batería de respaldo, lo que les permite seguir manteniendo la hora durante los cortes de energía. También proporcionan marcas de tiempo para las entradas de datos y los registros, garantizando una documentación precisa.
Además, los RTC pueden activar operaciones programadas, lo que permite a los sistemas salir de estados de bajo consumo o realizar tareas en momentos específicos. Desempeñan un papel crucial en la sincronización de múltiples dispositivos (p. ej., GNSS/INS), garantizando que operen de forma cohesionada.
Los RTC son fundamentales en diversos dispositivos, desde ordenadores y equipos industriales hasta dispositivos IoT, mejorando la funcionalidad y garantizando una gestión fiable del tiempo en múltiples aplicaciones.
¿Cómo funciona el GPS?
El GPS (Sistema de Posicionamiento Global) funciona mediante el uso de una constelación de satélites, una sincronización precisa y la trilateración para determinar su posición en cualquier lugar de la Tierra.
Aquí tiene la explicación más sencilla y clara:
1: los satélites transmiten señales
Alrededor de 30 satélites GPS orbitan la Tierra, cada uno transmitiendo continuamente:
– Su posición exacta en el espacio
– La hora exacta en que se envió la señal (utilizando relojes atómicos)
Estos señales viajan a la velocidad de la luz.
2 – Su receptor mide el tiempo de propagación
Un receptor GPS (en su teléfono, dron, INS, etc.) capta señales de múltiples satélites.
Al medir cuánto tardó en llegar cada señal, se calcula la distancia:
distancia = velocidad de la luz × tiempo de propagación
3 – La trilateración calcula su ubicación
Para hallar su posición, el receptor utiliza la trilateración (no la triangulación):
- Con 1 satélite → podría estar en cualquier punto de una esfera
- Con 2 satélites → las circunferencias se intersectan
- Con 3 satélites → dos posibles puntos
- Con 4 satélites → su posición 3D exacta + corrección de reloj
Su receptor no cuenta con un reloj atómico, por lo que el cuarto satélite es necesario para corregir los errores de sincronización.
4 – Las correcciones mejoran la precisión
El GPS en bruto presenta errores debidos a:
- Atmósfera (ionosfera, troposfera)
- Deriva del reloj del satélite
- Errores en la predicción de órbitas
- Reflexiones multitrayecto (señales que rebotan en los edificios)
Para mejorar la precisión:
- SBAS (por ejemplo, WAAS, EGNOS) proporciona correcciones en tiempo real
- Las técnicas RTK y PPP corrigen los errores hasta alcanzar un nivel centimétrico
- El acoplamiento INS (IMU + GPS) suaviza y compensa los vacíos durante la pérdida de señal
6 – Resultado final
El receptor combina todos los datos para estimar:
- Latitud
- Longitud
- Altitud
- Velocidad
- Tiempo preciso
Los receptores GPS modernos hacen esto decenas o cientos de veces por segundo.
¿Qué es la navegación inercial?
La navegación inercial es un método para determinar la posición, orientación y movimiento de un vehículo utilizando únicamente sensores internos, sin depender de señales externas como el GPS. En esencia, un sistema de navegación inercial (INS) mide cómo se mueve un objeto mediante el seguimiento continuo de su aceleración y rotación en tres dimensiones. Utiliza una Unidad de Medición Inercial (IMU), que contiene acelerómetros para detectar la aceleración lineal y giróscopos para medir la velocidad angular. Mediante la integración matemática de estas mediciones a lo largo del tiempo, el sistema calcula la velocidad, la actitud y, finalmente, la posición relativa a un punto de partida conocido.
Debido a que es completamente autónoma, la navegación inercial funciona en cualquier entorno —subterráneo, subacuático, en el espacio o en condiciones sin GPS—, lo que la hace indispensable para aplicaciones como misiles, aeronaves, submarinos, vehículos autónomos y robótica. Las soluciones INS modernas a menudo combinan sensores inerciales con fuentes de ayuda adicionales, como receptores GNSS, magnetómetros, barómetros o sondas Doppler de velocidad, para reducir la deriva y mejorar la precisión a largo plazo. Los INS de alto rendimiento se basan en una calibración precisa de los sensores, algoritmos de filtrado avanzados y un modelado de errores robusto para proporcionar datos de navegación estables y fiables incluso en los entornos más exigentes.
