Performances accrues sous faibles dynamiques
Les systèmes de cartographie mobile dotés d'IMU intégrées fournissent des données en temps réel, offrant des informations essentielles sur la dynamique environnementale.
Ces systèmes permettent la création de cartes haute définition (cartes HD) pour les véhicules autonomes, améliorent la précision et réduisent le risque de lacunes dans les données, ce qui les rend indispensables pour des applications telles que la cartographie d'infrastructures, les levés routiers et l'analyse environnementale.
Grâce à une intégration GNSS et inertielle avancée, les systèmes de cartographie mobile offrent une installation rapide et une initialisation éclair, minimisant les temps d'arrêt et permettant une collecte de données rapide. Cela s'avère particulièrement précieux dans les situations sensibles au temps, telles que les levés mobiles d'infrastructures ou la cartographie d'intervention d'urgence, où un déploiement rapide est crucial.
Dans les environnements à faible dynamique, tels que les véhicules se déplaçant lentement en zone urbaine ou à l'intérieur, les systèmes inertiels haute performance maintiennent des données de positionnement et d'orientation précises. Alors que les systèmes GPS traditionnels peuvent peiner dans de telles conditions, un INS intégré au GNSS garantit des données continues et fiables, même dans les environnements privés de GNSS.
Ces systèmes garantissent des performances constantes et fournissent des modèles 3D précis, des cartes topographiques et des produits géospatiaux dans n'importe quel environnement. Ils maintiennent leur précision indépendamment de la vitesse de déplacement ou de la complexité environnementale.
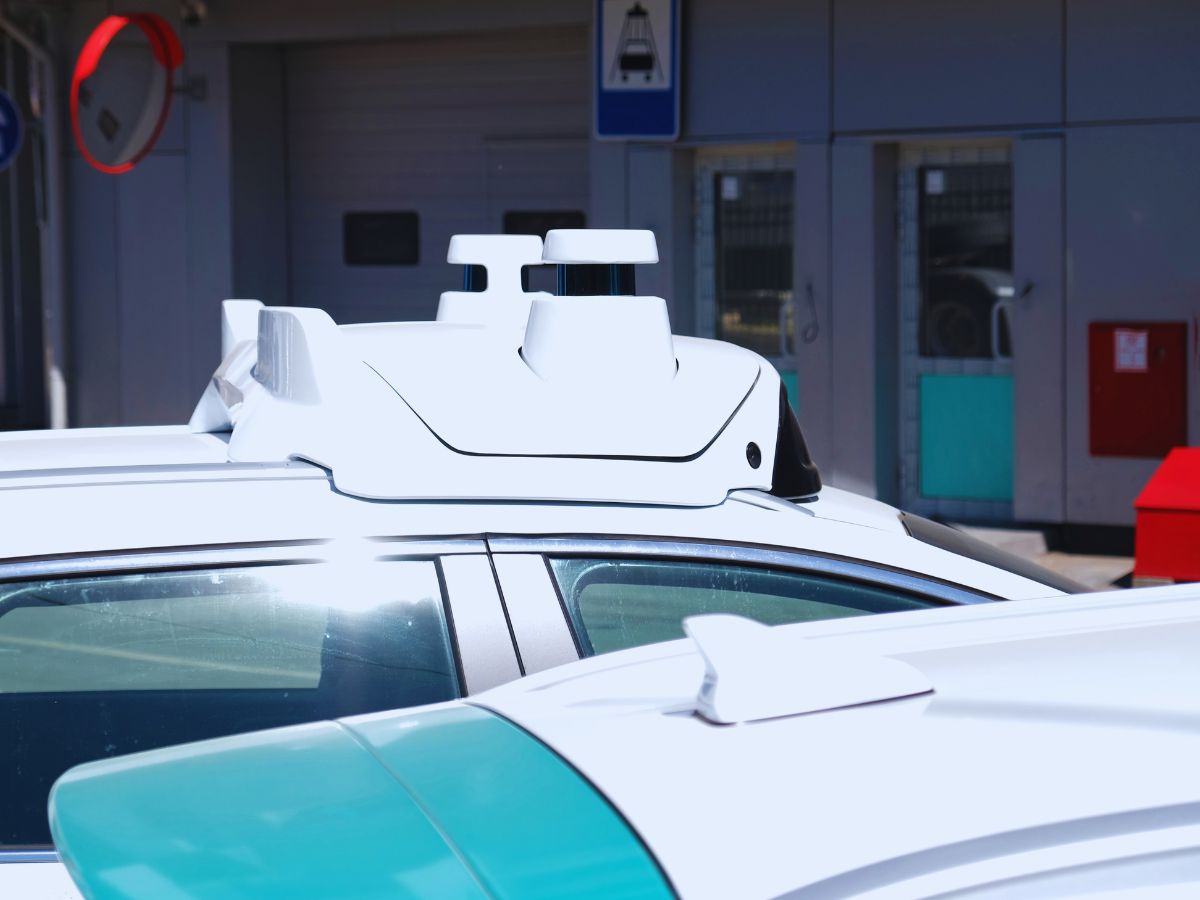
Interface de communication unique avec synchronisation intégrée
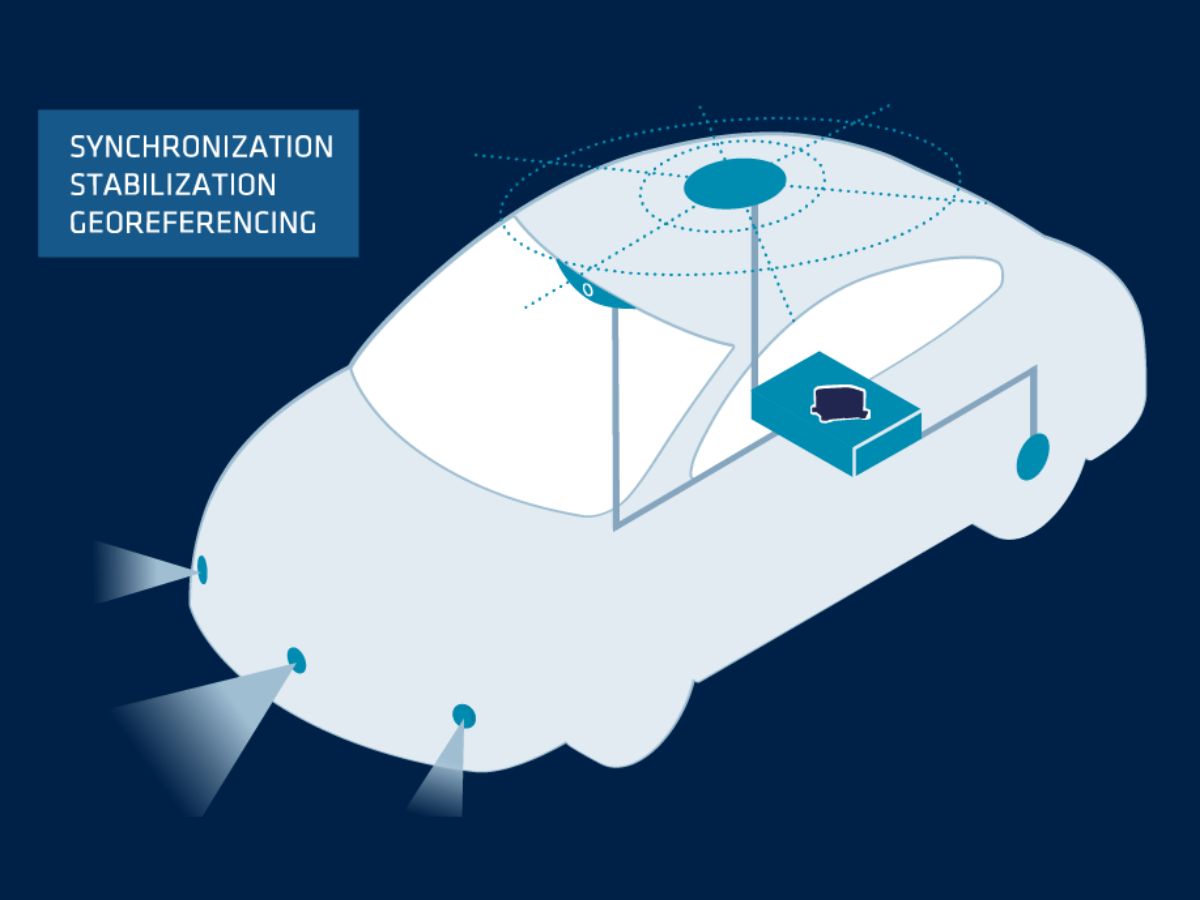
Nos systèmes inertiels facilitent un processus d'intégration optimisé avec une interface de communication unique. L'INS peut servir de hub central pour les données des capteurs GNSS et LiDAR. En utilisant des protocoles de communication standard de l'industrie, Ethernet ou le bus CAN, vous pouvez interfacer l'INS avec votre récepteur GNSS et votre système LiDAR mobile, minimisant la complexité matérielle et évitant le besoin de multiples liaisons de communication.
Nos solutions INS sont dotées de capacités de synchronisation intégrées qui garantissent une fusion de données transparente entre les données GNSS, LiDAR et inertielles.
L'INS peut servir d'horloge maître PTP, synchronisant les horodatages de tous les capteurs, ce qui est essentiel pour les opérations SLAM. Il utilise les fonctionnalités d'horloge temps réel (RTC) et la capacité à gérer la synchronisation GNSS et les signaux de déclenchement externes. L'INS garantira que les données GNSS et LiDAR sont correctement alignées pour un traitement SLAM précis.
Capacités en temps réel et en post-traitement
Les Systèmes de Cartographie Mobile (MMS) offrent des capacités en temps réel et de post-traitement, permettant aux utilisateurs d'accéder à des données immédiates tout en affinant les résultats ultérieurement pour une précision accrue.
L'acquisition de données en temps réel permet aux ingénieurs ou aux géomètres de réaliser des évaluations sur place, tandis que le logiciel de post-traitement garantit que le résultat final est aussi précis que possible. Les systèmes inertiels contribuent de manière significative à ce processus en maintenant des données de position cohérentes et fiables, même lorsque les signaux satellites sont indisponibles ou dégradés.
Les plateformes de cartographie mobile équipées de systèmes inertiels offrent une flexibilité dans la collecte et l'analyse des données. Les opérateurs peuvent ajuster les paramètres à la volée, garantissant que leurs projets de cartographie respectent les normes requises en matière d'exactitude et de précision.
Nous proposons Qinertia, un puissant logiciel de post-traitement qui affine les données GNSS et INS pour une plus grande précision de trajectoire. Qinertia complète les flux de travail de cartographie basés sur le SLAM en améliorant la précision et la fiabilité.
Découvrez nos solutions pour la cartographie mobile
Nos systèmes de navigation inertielle (INS) sont conçus spécifiquement pour les marchés de la mesure et du levé, offrant des performances élevées et une grande facilité d'utilisation. Basés sur des capteurs inertiels avancés, ils intègrent des algorithmes de pointe et la technologie GNSS pour fournir des données de navigation et de positionnement précises. Nos systèmes sont hautement adaptables, avec des composants configurables pour répondre aux besoins spécifiques des applications

Ekinox-D

Apogee-D
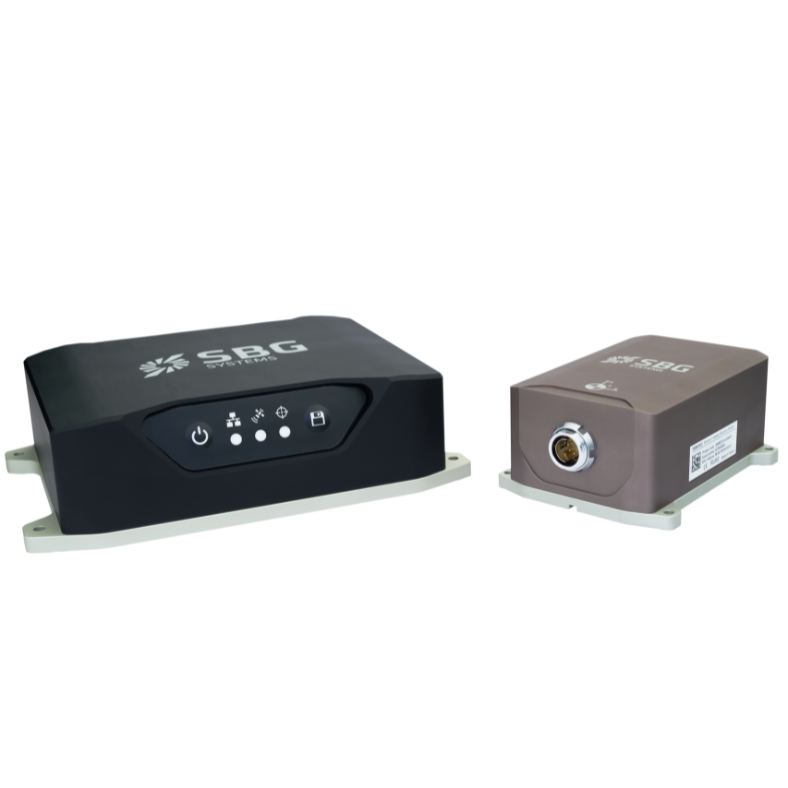
Navsight Land-Air
Brochure des applications de cartographie
Recevez notre brochure directement dans votre boîte de réception !
Études de cas
SBG Systems s'associe à des entreprises de premier plan pour fournir des solutions inertielles hautes performances destinées à la cartographie mobile.
Nos études de cas mettent en lumière des projets réussis où notre technologie a amélioré l'acquisition et l'analyse des données.
Précision et efficacité parfaites en cartographie LiDAR avec Quanta Micro
Cartographie LiDAR
Système de navigation inertielle pour la cartographie sous les ponts
Levés topographiques




Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et réussites illustrent l'impact significatif de nos capteurs dans les applications concrètes de véhicules autonomes.



Découvrez d'autres applications d'arpentage
SBG Systems propose des systèmes de navigation inertielle et des capteurs de mouvement hautes performances pour les relevés terrestres, maritimes et aériens. Nos solutions inertielles permettent aux professionnels de la géomatique de collecter des données précises de position, d'orientation et de mouvement dans n'importe quel environnement.
Explorez nos applications d'arpentage.
Vous avez des questions ?
Notre section FAQ répond aux questions fréquentes concernant les systèmes de cartographie mobile et les technologies associées. Elle expose également les meilleures pratiques et montre comment intégrer nos produits dans vos solutions.
Que signifie SLAM ?
Le SLAM, qui signifie Simultaneous Localization and Mapping (localisation et cartographie simultanées), est une technique informatique utilisée en robotique et en vision par ordinateur pour construire la carte d'un environnement inconnu tout en suivant simultanément la position d'un agent au sein de cet environnement. Cela est particulièrement utile dans les scénarios où le GNSS est indisponible, comme à l'intérieur de bâtiments ou dans des zones urbaines denses.
Les systèmes SLAM déterminent la position et l'orientation de l'agent en temps réel. Cela implique le suivi du mouvement du robot ou de l'appareil lorsqu'il navigue dans l'environnement. Pendant que l'agent se déplace, le système SLAM crée une carte de l'environnement. Il peut s'agir d'une représentation 2D ou 3D, capturant la disposition, les obstacles et les caractéristiques de l'environnement.
Ces systèmes utilisent souvent de multiples capteurs, tels que des caméras, des LiDARs ou des unités de mesure inertielle (IMU), pour recueillir des données sur l'environnement. Ces données sont combinées pour améliorer la précision de la localisation et de la cartographie.
Les algorithmes SLAM traitent les données entrantes pour mettre à jour en continu la carte et la position de l'agent. Cela implique des calculs mathématiques complexes, incluant des techniques de filtrage et d'optimisation.
Qu'est-ce que le Real Time Kinematic ?
Le Real-Time Kinematic (RTK) est une technique de navigation par satellite de précision utilisée pour améliorer l'exactitude des données de position issues des mesures du système mondial de navigation par satellite (GNSS). Elle est largement employée dans des applications telles que l'arpentage, l'agriculture et la navigation de véhicules autonomes.
En utilisant une station de base qui reçoit les signaux GNSS et calcule sa position avec une haute précision. Elle transmet ensuite les données de correction à un ou plusieurs récepteurs mobiles (rovers) en temps réel. Les rovers utilisent ces données pour ajuster leurs mesures GNSS, améliorant ainsi leur précision de positionnement.
Le RTK offre une précision centimétrique en corrigeant les signaux GNSS en temps réel. Cette méthode est nettement plus précise que le positionnement GNSS standard, qui offre généralement une précision de l'ordre de quelques mètres.
Les données de correction de la station de base sont envoyées aux mobiles (rovers) via diverses méthodes de communication, telles que la radio, les réseaux cellulaires ou Internet. Cette communication en temps réel est essentielle pour maintenir la précision lors d'opérations dynamiques.
Qu'est-ce que le Precise Point Positioning ?
Le Precise Point Positioning (PPP) est une technique de navigation par satellite qui offre un positionnement de haute précision en corrigeant les erreurs de signal satellite. Contrairement aux méthodes GNSS traditionnelles, qui reposent souvent sur des stations de référence au sol (comme en RTK), le PPP utilise des données satellitaires mondiales et des algorithmes avancés pour fournir des informations de localisation précises.
Le PPP fonctionne partout dans le monde sans nécessiter de stations de référence locales. Il convient donc parfaitement aux applications dans des environnements isolés ou difficiles où l'infrastructure au sol fait défaut. En utilisant des données précises d'orbite et d'horloge des satellites, ainsi que des corrections pour les effets atmosphériques et de trajets multiples, le PPP minimise les erreurs GNSS courantes et peut atteindre une précision centimétrique.
Bien que le PPP puisse être utilisé pour le positionnement post-traité, impliquant l'analyse des données collectées a posteriori, il peut également offrir des solutions de positionnement en temps réel. Le PPP en temps réel (RTPPP) est de plus en plus répandu, permettant aux utilisateurs de recevoir des corrections et de déterminer leur position en temps réel.
Qu'est-ce qu'une horloge temps réel ?
Une horloge temps réel (RTC) est un composant électronique conçu pour suivre l'heure et la date courantes, même lorsque l'appareil est éteint. Largement utilisées dans les applications nécessitant un chronométrage précis, les RTC remplissent plusieurs fonctions clés.
Tout d'abord, ils assurent un comptage précis des secondes, minutes, heures, jours, mois et années, intégrant souvent les calculs d'années bissextiles et de jours de la semaine pour une précision à long terme. Les RTCs fonctionnent à faible consommation d'énergie et peuvent être alimentées par une batterie de secours, ce qui leur permet de maintenir l'heure pendant les coupures de courant. Elles fournissent également des horodatages pour les entrées de données et les journaux (logs), garantissant une documentation précise.
De plus, les RTC peuvent déclencher des opérations planifiées, permettant aux systèmes de sortir d'un état de faible consommation ou d'exécuter des tâches à des heures spécifiées. Ils jouent un rôle crucial dans la synchronisation de plusieurs appareils (par ex. GNSS/INS), garantissant leur fonctionnement cohérent.
Les RTC font partie intégrante de divers appareils, des ordinateurs et équipements industriels aux objets connectés (IoT), améliorant leurs fonctionnalités et garantissant une gestion fiable du temps dans de multiples applications.
Comment fonctionne le GPS ?
Le GPS (Global Positioning System) repose sur une constellation de satellites, une synchronisation précise et la trilatération pour déterminer votre position partout sur Terre.
Voici l'explication la plus simple et la plus claire :
1 – Les satellites diffusent des signaux
Environ 30 satellites GPS orbitent autour de la Terre, chacun transmettant en continu :
– Sa position exacte dans l'espace
– L'heure exacte à laquelle le signal a été envoyé (à l'aide d'horloges atomiques)
Ces signaux se déplacent à la vitesse de la lumière.
2 – Votre récepteur mesure le temps de trajet
Un récepteur GPS (dans votre téléphone, drone, INS, etc.) capte les signaux de plusieurs satellites.
En mesurant le temps mis par chaque signal pour arriver, il calcule la distance :
distance = vitesse de la lumière × temps de trajet
3 – La trilatération calcule votre position
Pour trouver votre position, le récepteur utilise la trilatération (et non la triangulation) :
- Avec 1 satellite → vous pourriez vous trouver n'importe où sur une sphère
- Avec 2 satellites → les cercles s'intersectent
- Avec 3 satellites → deux points possibles
- Avec 4 satellites → votre position 3D exacte + correction d'horloge
Votre récepteur ne disposant pas d'une horloge atomique, le 4e satellite est nécessaire pour corriger les erreurs de synchronisation.
4 – Les corrections améliorent la précision
Le GPS brut comporte des erreurs dues à :
- Atmosphère (ionosphère, troposphère)
- Dérive de l'horloge du satellite
- Erreurs de prédiction d'orbite
- Réflexions multipath (signaux rebondissant sur les bâtiments)
Pour améliorer la précision :
- Le SBAS (par exemple, WAAS, EGNOS) fournit des corrections en temps réel
- Les techniques RTK et PPP corrigent les erreurs jusqu'au niveau centimétrique
- Le couplage INS (IMU + GPS) lisse les données et comble les lacunes en cas de perte de signal.
6 – Sortie finale
Le récepteur combine toutes les données pour estimer :
- Latitude
- Longitude
- Altitude
- Vitesse
- Heure précise
Les récepteurs GPS modernes font cela des dizaines ou des centaines de fois par seconde.
Qu'est-ce que la navigation inertielle ?
La navigation inertielle est une méthode permettant de déterminer la position, l'orientation et le mouvement d'un véhicule en utilisant uniquement des capteurs internes, sans dépendre de signaux externes comme le GPS. À la base, un système de navigation inertielle (INS) mesure le déplacement d'un objet en suivant continuellement son accélération et sa rotation dans les trois dimensions. Il utilise une centrale inertielle (IMU), qui contient des accéléromètres pour détecter l'accélération linéaire et des gyroscopes pour mesurer la vitesse angulaire. En intégrant mathématiquement ces mesures au fil du temps, le système calcule la vitesse, l'attitude et, finalement, la position par rapport à un point de départ connu.
Étant entièrement autonome, la navigation inertielle fonctionne dans n'importe quel environnement — sous terre, sous l'eau, dans l'espace ou dans des conditions de déni de GPS — la rendant indispensable pour des applications telles que les missiles, les aéronefs, les sous-marins, les véhicules autonomes et la robotique. Les solutions INS modernes combinent souvent des capteurs inertiels avec des sources d'aide supplémentaires, telles que les récepteurs GNSS, les magnétomètres, les baromètres ou les logs de vitesse Doppler, afin de réduire la dérive et d'améliorer la précision à long terme. Les INS haute performance s'appuient sur un étalonnage précis des capteurs, des algorithmes de filtrage avancés et une modélisation robuste des erreurs pour fournir des données de navigation stables et fiables, même dans les environnements les plus exigeants.
