Вища продуктивність за умов низької динаміки
Мобільні картографічні системи з інтегрованими IMU забезпечують дані в реальному часі, надаючи критично важливе розуміння динаміки навколишнього середовища.
Ці системи дозволяють створювати карти високої чіткості (HD-карти) для автономних транспортних засобів, підвищують точність і зменшують ризик пропусків даних, що робить їх незамінними для таких завдань, як картографування інфраструктури, дорожні вимірювання та екологічний аналіз.
Завдяки розширеній інтеграції GNSS та інерціальних систем мобільні картографічні системи пропонують швидке налаштування та швидку ініціалізацію, мінімізуючи час простою та забезпечуючи швидкий збір даних. Це особливо цінно в умовах, де важливий час, наприклад, під час мобільних інфраструктурних зйомок або картографування для реагування на надзвичайні ситуації, де швидке розгортання є критичним.
У середовищах із низькою динамікою, таких як повільний рух транспортних засобів міськими районами або приміщеннями, високопродуктивні інерціальні системи підтримують точні дані про позиціонування та орієнтацію. У той час як традиційні GPS-системи можуть давати збої в таких умовах, INS, інтегрована з GNSS, забезпечує безперервні, надійні дані навіть у середовищах, де GNSS denied.
Ці системи гарантують стабільну продуктивність і забезпечують точні 3D-моделі, топографічні карти та геопро espacial продуктові рішення в будь-якому середовищі. Вони підтримують точність незалежно від швидкості руху чи складності середовища.
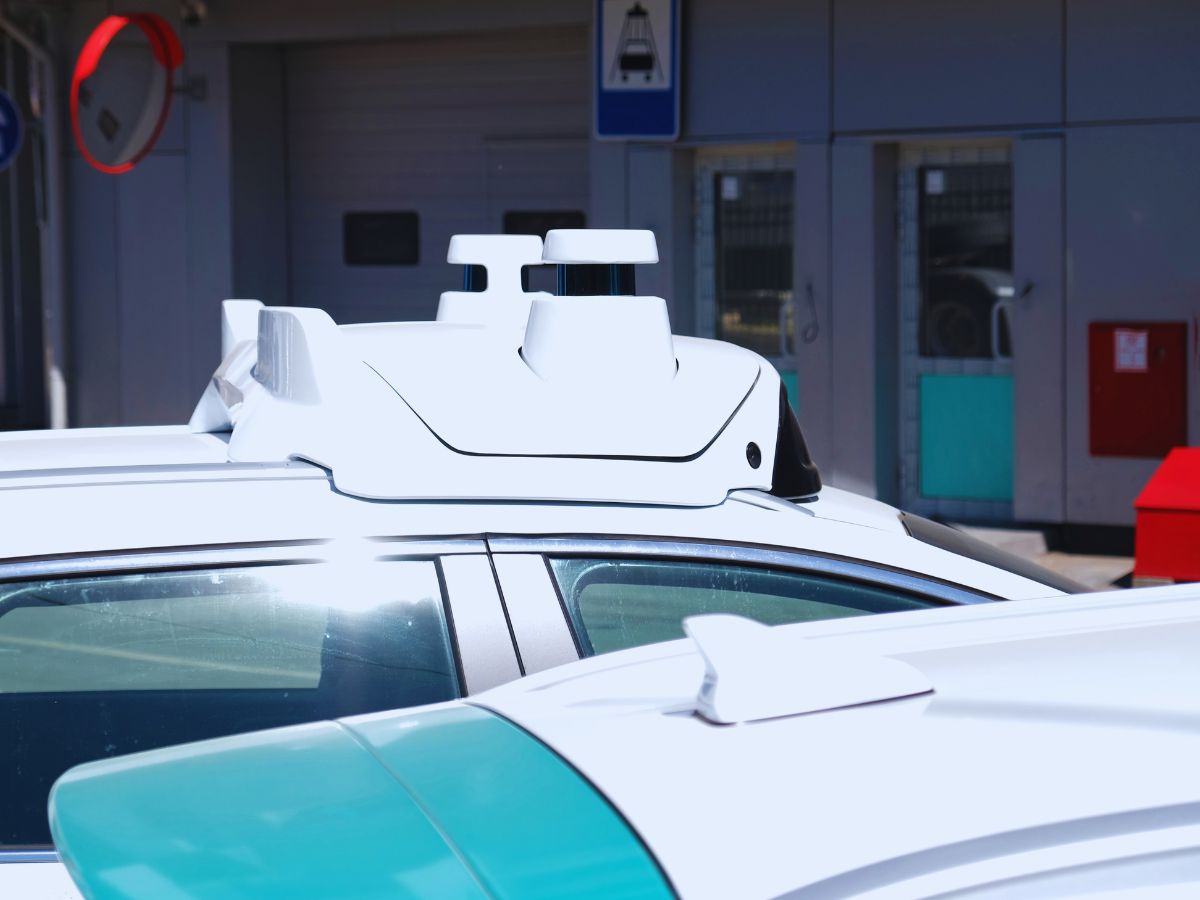
Єдиний інтерфейс зв’язку з вбудованою функцією синхронізації
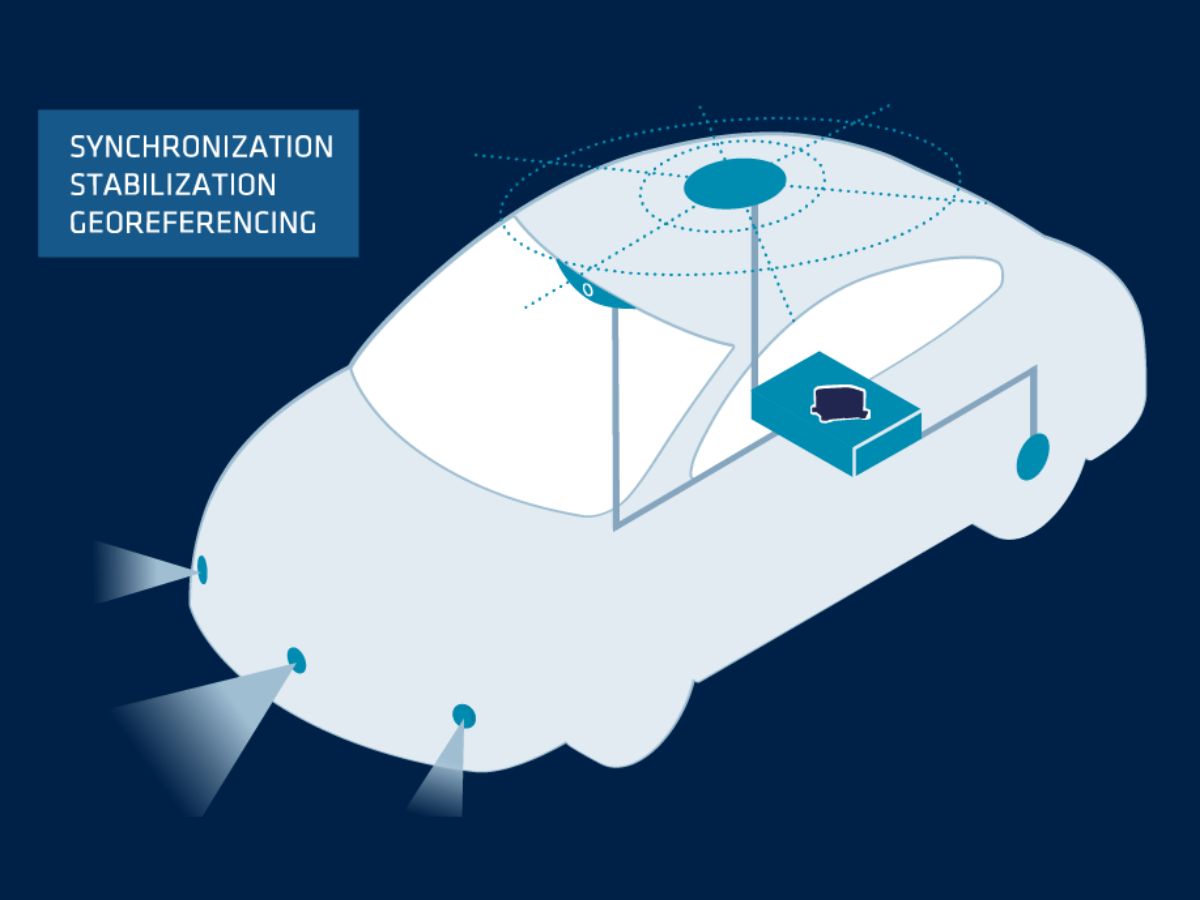
Наші інерціальні системи забезпечують спрощений процес інтеграції завдяки єдиному інтерфейсу зв'язку. INS може слугувати центральним концентратором для даних як від GNSS, так і від LiDAR-датчиків. Використовуючи стандартні для галузі протоколи зв'язку, Ethernet або шину CAN, ви можете підключити INS до свого GNSS-приймача та мобільної системи LiDAR, мінімізуючи апаратну складність і уникаючи потреби в численних каналах зв'язку.
Наші рішення INS постачаються з вбудованими можливостями синхронізації, які забезпечують безшовне злиття даних (data fusion) між даними GNSS, LiDAR та інерціальними даними.
INS може слугувати головним годинником PTP, синхронізуючи мітки часу від усіх датчиків, що є критично важливим для SLAM-операцій. Вона використовує функції годинника реального часу (RTC) і здатність обробляти синхронізацію GNSS та зовнішні тригерні сигнали. INS гарантує правильне вирівнювання даних GNSS і LiDAR для точної обробки SLAM.
Можливості обробки даних у режимі реального часу та подальшої обробки
Мобільні картографічні системи (MMS) надають можливості як реального часу, так і постобробки, дозволяючи користувачам отримувати дані миттєво, а також уточнювати результати пізніше для підвищення точності.
Отримання даних у реальному часі дозволяє інженерам або геодезистам робити оцінки на місці, тоді як програмне забезпечення для постобробки гарантує, що кінцевий результат є максимально точним. Інерціальні системи суттєво сприяють цьому процесу, підтримуючи послідовні та надійні дані про позиціонування, навіть коли супутникові сигнали недоступні або погіршені.
Мобільні картографічні платформи, оснащені інерціальними системами, пропонують гнучкість у зборі та аналізі даних. Оператори можуть налаштовувати параметри "на льоту", гарантуючи, що їхні картографічні проєкти відповідають необхідним стандартам точності.
Ми пропонуємо Qinertia — потужне програмне забезпечення для постобробки, яке вдосконалює дані GNSS та INS для досягнення більшої точності траєкторії. Qinertia доповнює картографічні робочі процеси на основі SLAM, підвищуючи точність і надійність.
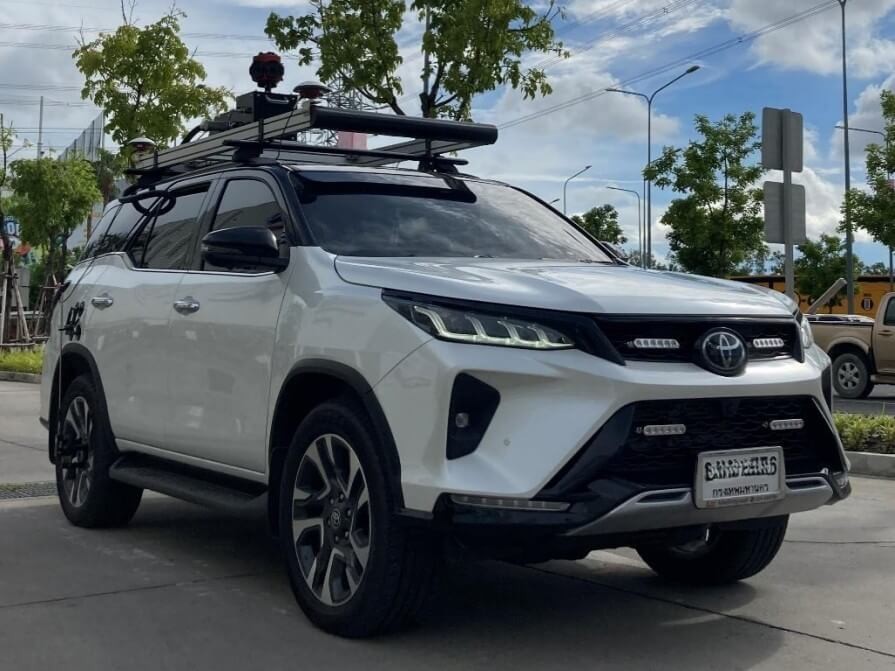
Ознайомтеся з нашими рішеннями для мобільного картографування
Наші інерціальні навігаційні системи (INS) розроблені спеціально для ринку геодезичних послуг, пропонуючи високу продуктивність і простоту використання. Створені на базі передових інерціальних датчиків, вони об'єднують новітні алгоритми та технологію GNSS для надання точних даних навігації та позиціонування. Наші системи вирізняються високою адаптивністю завдяки компонентам, що настроюються відповідно до конкретних потреб застосування

Ekinox-D

Apogee-D
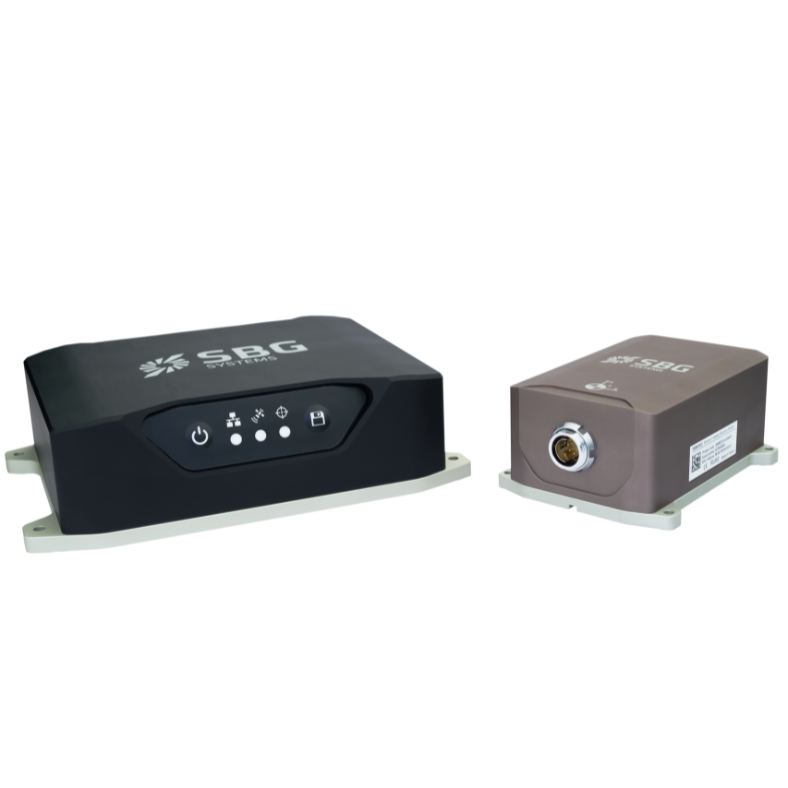
Navsight для наземного та повітряного застосування
Брошура про картографічні додатки
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
SBG Systems співпрацює з провідними компаніями для постачання високопродуктивних інерціальних рішень для мобільного картографування.
У наших кейсах висвітлено успішні проєкти, де наша технологія покращила збір та аналіз даних.
Ідеальна точність та ефективність у LiDAR-картографуванні з Quanta Micro
Картографування за допомогою LiDAR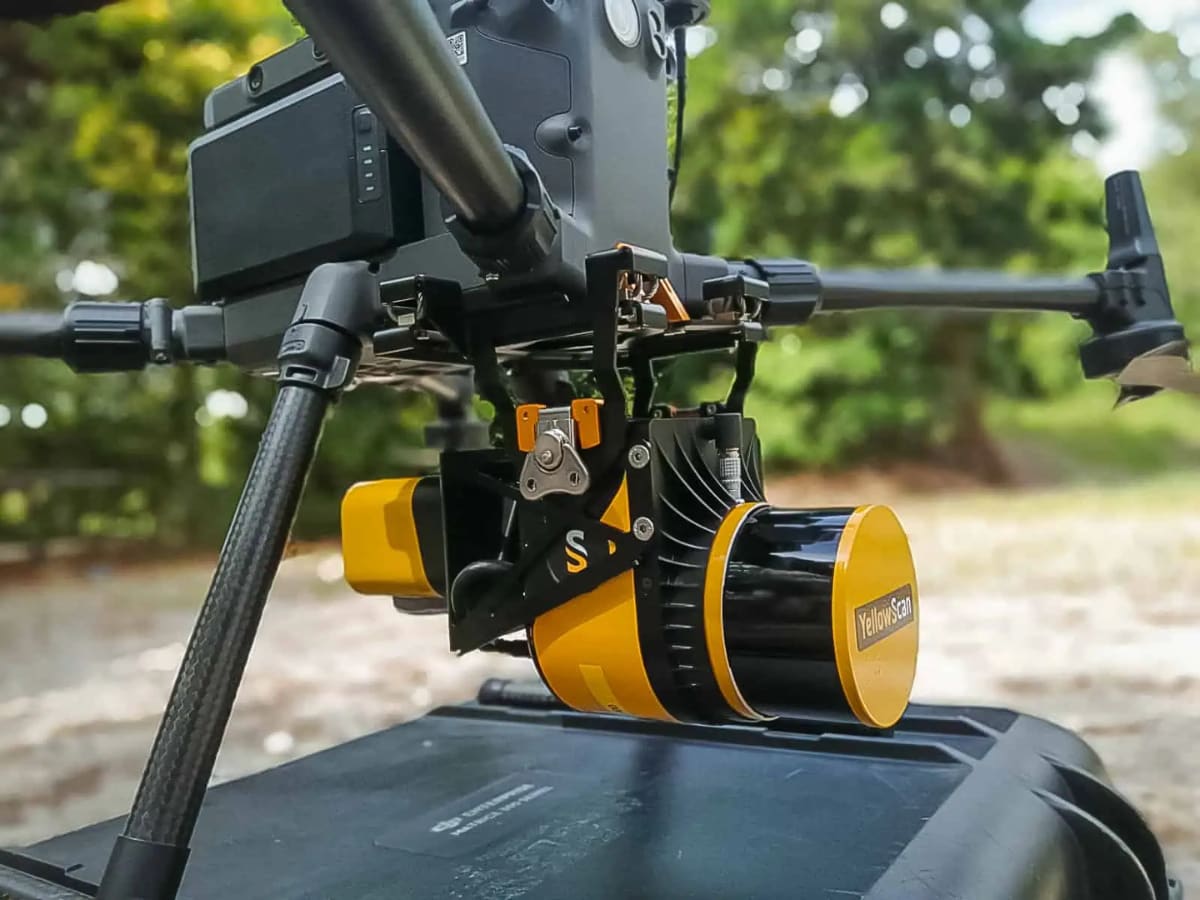

Мобільне картування на основі SLAM із використанням RTK інерціальної навігаційної системи
Мобільне картографування
Ellipse інтегрований в бортові системи гіперспектральної зйомки
Навігація безпілотних літальних апаратів


Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування в автономних транспортних засобах.



Дізнайтеся більше про програми для геодезії
SBG Systems пропонує високопродуктивні інерціальні навігаційні системи та датчики руху для наземних, морських і авіаційних зйомок. Наші інерціальні рішення дозволяють фахівцям у галузі геопросторових технологій збирати точні дані про положення, орієнтацію та рух у будь-яких умовах.
Ознайомтеся з нашими програмами для геодезії.
У вас є питання?
У розділі «Часті запитання» наведено відповіді на типові запитання щодо систем мобільного картографування та технологій, на яких вони базуються. Також тут описано найкращі практики та показано, як інтегрувати наші продукти у ваші рішення.
Що означає абревіатура SLAM?
SLAM, що розшифровується як Simultaneous Localization and Mapping (одночасна локалізація та картографування), — це обчислювальний метод, який використовується в робототехніці та комп'ютерному зорі для створення карти невідомого середовища з одночасним відстеженням місцезнаходження агента в цьому середовищі. Це особливо корисно в сценаріях, де GNSS недоступна, наприклад у приміщеннях або в густонаселених міських районах.
Системи SLAM визначають положення та орієнтацію агента в режимі реального часу. Це передбачає відстеження руху робота або пристрою під час його переміщення в навколишньому середовищі. Під час руху агента система SLAM створює карту навколишнього середовища. Це може бути двовимірне або тривимірне зображення, що відображає планування, перешкоди та особливості навколишнього середовища.
Ці системи часто використовують кілька датчиків, таких як камери, LiDAR або інерціальні вимірювальні блоки (IMU), для збору даних про навколишнє середовище. Ці дані об'єднуються для підвищення точності як локалізації, так і картографування.
Алгоритми SLAM обробляють вхідні дані для постійного оновлення карти та координат агента. Це передбачає виконання складних математичних обчислень, зокрема застосування методів фільтрації та оптимізації.
Що таке «кінематика в реальному часі»?
Кінематика реального часу (RTK) — це метод точної супутникової навігації, який використовується для підвищення точності даних про місцеперебування, отриманих за допомогою вимірювань глобальної навігаційної супутникової системи (GNSS). Вона широко застосовується в таких галузях, як геодезія, сільське господарство та навігація автономних транспортних засобів.
За допомогою базової станції, яка приймає сигнали GNSS та обчислює своє положення з високою точністю. Потім вона передає дані корекції одному або кільком рухомим приймачам (роверам) у режимі реального часу. Ровери використовують ці дані для коригування своїх вимірювань GNSS, підвищуючи точність визначення положення.
RTK забезпечує точність до сантиметра завдяки коригуванню сигналів GNSS у реальному часі. Це значно точніше, ніж стандартне позиціювання GNSS, яке зазвичай пропонує точність у межах кількох метрів.
Дані корекції з базової станції надсилаються до мобільних станцій різними способами зв’язку, такими як радіозв’язок, мережі мобільного зв’язку або Інтернет. Цей зв’язок у режимі реального часу має вирішальне значення для забезпечення точності під час динамічних операцій.
Що таке точне позиціонування?
Точкове позиціонування з високою точністю (PPP) — це супутникова навігаційна техніка, яка забезпечує високоточне позиціонування шляхом виправлення помилок супутникового сигналу. На відміну від традиційних методів GNSS, які часто покладаються на наземні опорні станції (як-от в RTK), PPP використовує глобальні супутникові дані та вдосконалені алгоритми для надання точної інформації про місцеперебування.
PPP працює в будь-якій точці світу без потреби в локальних опорних станціях. Це робить його зручним для застосування у віддалених або складних умовах, де бракує наземної інфраструктури. Використовуючи точні дані про орбіти супутників і годинники, а також поправки на атмосферні ефекти та багатопроменевість, PPP мінімізує поширені помилки GNSS і може досягати точності на рівні сантиметрів.
Хоча PPP можна використовувати для пост-обробки позиціонування, що передбачає аналіз зібраних даних після завершення вимірювань, ця технологія також може забезпечувати рішення для позиціонування в режимі реального часу. Послуги PPP у режимі реального часу (RTPPP) стають дедалі доступнішими, що дозволяє користувачам отримувати поправки та визначати своє місцезнаходження в режимі реального часу.
Що таке годинник реального часу?
Годинник реального часу (RTC) — це електронний пристрій, призначений для відстеження поточного часу та дати навіть у вимкненому стані. RTC широко використовуються в системах, що вимагають точного відстеження часу, і виконують кілька ключових функцій.
По-перше, вони забезпечують точний облік секунд, хвилин, годин, днів, місяців і років, часто враховуючи високосні роки та дні тижня для забезпечення довгострокової точності. RTC споживають мало енергії та можуть працювати від резервного акумулятора, що дозволяє їм продовжувати відлічувати час під час перебоїв у електропостачанні. Вони також забезпечують мітки часу для записів даних та журналів, гарантуючи точність документації.
Крім того, RTC можуть ініціювати заплановані операції, дозволяючи системам виходити зі стану низького енергоспоживання або виконувати завдання в заданий час. Вони відіграють вирішальну роль у синхронізації кількох пристроїв (наприклад, GNSS/INS), забезпечуючи їх злагоджену роботу.
RTC є невід’ємною частиною різноманітних пристроїв — від комп’ютерів і промислового обладнання до пристроїв Інтернету речей (IoT) — розширюючи їхні функціональні можливості та забезпечуючи надійне управління часом у різних додатках.
Як працює GPS?
GPS (Global Positioning System) працює за допомогою сузір'я супутників, точного часу та трилатерації для визначення вашого положення в будь-якій точці Землі.
Ось найпростіше і зрозуміле пояснення:
1 – Супутники передають сигнали
Близько 30 супутників GPS обертаються навколо Землі, кожен із них безперервно передає:
– Своє точне положення в просторі
– Точний час надсилання сигналу (з використанням атомних годинників)
Ці сигнали поширюються зі швидкістю світла.
2 – Ваш приймач вимірює час проходження сигналу
GPS-приймач (у вашому телефоні, дроні, INS тощо) приймає сигнали від кількох супутників.
Вимірюючи час, за який кожен сигнал досягав точки, система обчислює відстань:
відстань = швидкість світла × час проходження
3 – Трилатерація визначає ваше місцезнаходження
Щоб визначити своє місцезнаходження, приймач використовує трилатерацію (а не триангуляцію):
- Маючи 1 супутник → ви можете перебувати в будь-якій точці на кулі
- При наявності 2 супутників → кола перетинаються
- З 3 супутниками → дві можливі точки
- Завдяки 4 супутникам → ваше точне 3D-положення + корекція часу
Ваш приймач не має атомного годинника, тому для усунення помилок синхронізації потрібен четвертий супутник.
4 – Виправлення підвищують точність
Необроблений сигнал GPS містить похибки через:
- Атмосфера (іоносфера, тропосфера)
- Зсув супутникового годинника
- Похибки прогнозування орбіти
- Багатопроменеві відбиття (сигнали, що відбиваються від будівель)
Щоб підвищити точність:
- Система SBAS (наприклад, WAAS, EGNOS) забезпечує поправки в режимі реального часу
- Методи RTK та PPP дозволяють коригувати похибки з точністю до сантиметра
- Зв'язок INS (IMU + GPS) згладжує та перекриває прогалини під час втрати сигналу
6 – Кінцевий результат
Приймач об'єднує всі дані для розрахунку:
- Широта
- Довгота
- Висота над рівнем моря
- Швидкість
- Точний час
Сучасні GPS-приймачі роблять це десятки або сотні разів на секунду.
Що таке інерціальна навігація?
Інерціальна навігація — це метод визначення положення, орієнтації та руху транспортного засобу за допомогою лише внутрішніх датчиків, без покладання на зовнішні сигнали, такі як GPS. В основі інерціальної навігаційної системи (INS) лежить вимірювання того, як об'єкт рухається, шляхом безперервного відстеження його прискорення та обертання у трьох вимірах. Вона використовує інерціальний вимірювальний блок (IMU), який містить акселерометри для вимірювання лінійного прискорення та гіроскопи для вимірювання кутової швидкості. Шляхом математичного інтегрування цих вимірювань у часі система обчислює швидкість, просторове положення і, зрештою, положення відносно відомої початкової точки.
Оскільки вона є повністю автономною, інерціальна навігація працює в будь-якому середовищі — під землею, під водою, в космосі або в умовах, де сигнали GPS заблоковані (GPS-denied), що робить її незамінною для таких застосувань, як ракети, літаки, підводні човни, автономні транспортні засоби та робототехніка. Сучасні рішення INS часто поєднують інерціальні датчики з додатковими джерелами корекції, такими як GNSS-приймачі, магнітометри, барометри або доплерівські лаги швидкості, для зменшення дрейфу та покращення довгострокової точності. Високоефективні INS спираються на точне калібрування датчиків, вдосконалені алгоритми фільтрації та надійне моделювання похибок для забезпечення стабільних, надійних навігаційних даних навіть у найвимогливіших середовищах.
