動的条件が低い状況下での高い性能
IMUを統合したモバイルマッピングシステムは、リアルタイムデータを提供し、環境の動態に関する重要な洞察をもたらします。
これらのシステムにより、自動運転車向けのHDマップ(高精度3D地図)の作成が可能になり、精度が向上してデータ欠落のリスクが軽減されるため、インフラのマッピング、道路調査、環境分析などの用途に不可欠となります。
高度なGNSSと慣性の統合により、モバイルマッピングシステムは素早いセットアップと迅速な初期化を実現し、ダウンタイムを最小限に抑えて高速なデータ収集を可能にします。これは、インフラのモバイル調査や災害時の緊急対応マッピングなど、迅速な展開が極めて重要な時間制約のあるシナリオにおいて特に価値があります。
都市部や屋内を低速で移動する車両などの低ダイナミック環境では、高性能な慣性システムが正確な位置と姿勢のデータを維持します。従来のGPSシステムではこのような状況下で苦戦する可能性がありますが、GNSSと統合されたINSは、GNSSが利用できない環境であっても、継続的で信頼性の高いデータを保証します。
これらのシステムは、あらゆる環境で一貫したパフォーマンスを確保し、正確な3Dモデル、地形図、地理空間情報製品を提供します。移動速度や環境の複雑さに関係なく、精度が維持されます。
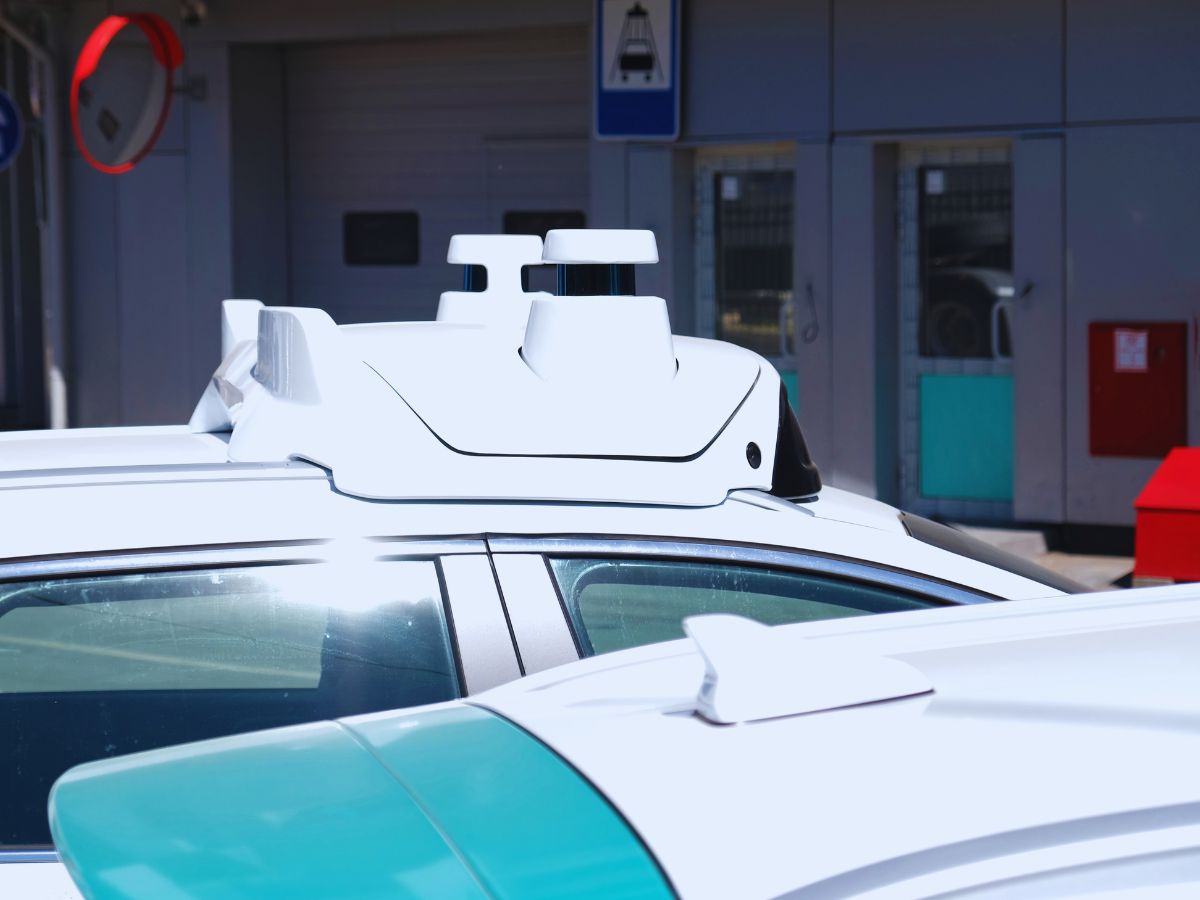
同期機能が組み込まれた単一の通信インターフェース
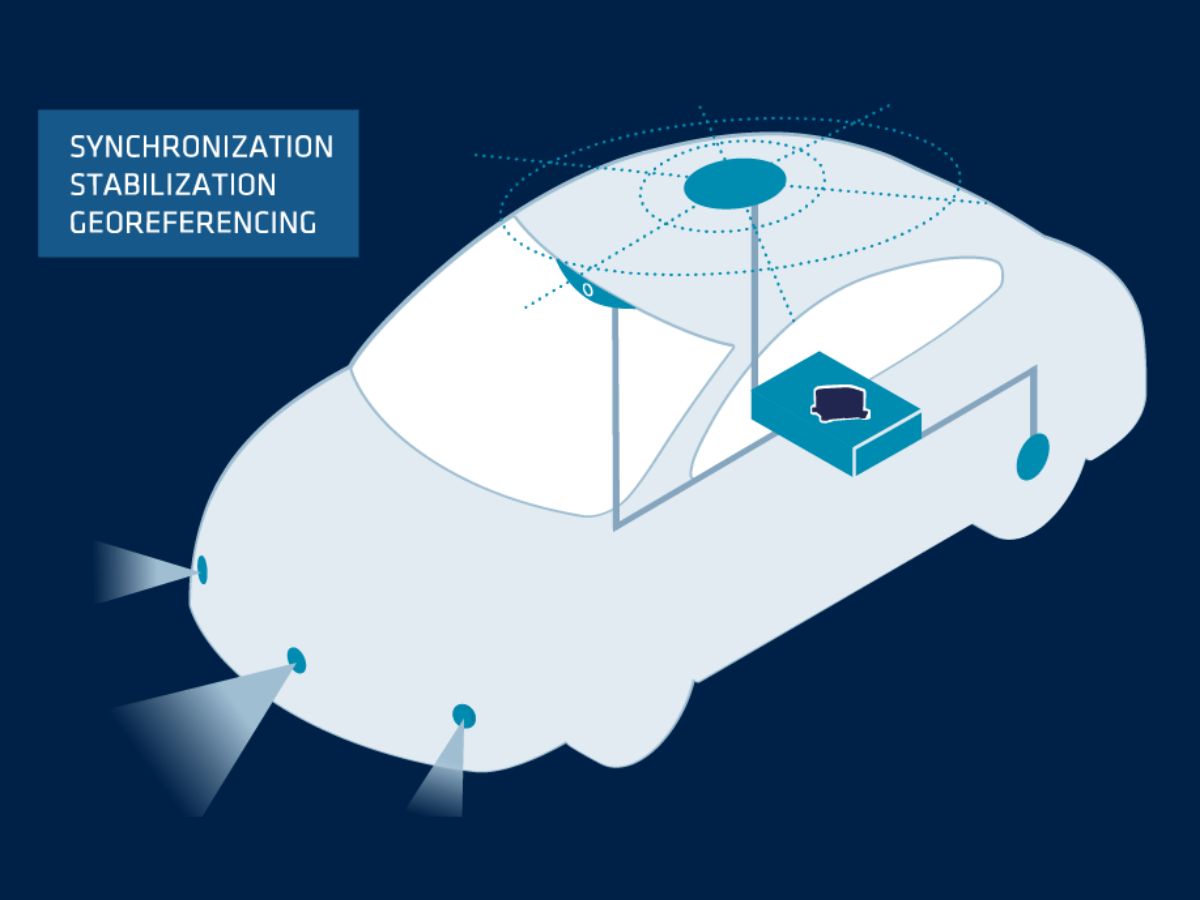
当社の慣性航法システムは、単一の通信インターフェースによるスムーズな統合プロセスをサポートします。INSは、GNSSセンサーとLiDARセンサーの両方からのデータの中心ハブとして機能します。業界標準の通信プロトコル、イーサネット、またはCANバスを使用することで、INSをGNSS受信機およびモバイルLiDARシステムに接続でき、ハードウェアの複雑さを最小限に抑え、複数の通信リンクの必要性をなくすことができます。
当社のINSソリューションには、GNSS、LiDAR、慣性データのシームレスなデータ融合を確実にする内蔵同期機能が備わっています。
INSはPTPマスタークロックとして機能し、すべてのセンサーからのタイムスタンプを同期させます。これはSLAMオペレーションにおいて極めて重要です。リアルタイムクロック(RTC)機能や、GNSSのタイミングおよび外部トリガー信号を処理する機能を活用しています。INSにより、GNSSおよびLiDARデータが適切に整列され、高精度なSLAM処理が可能になります。
リアルタイム処理および後処理機能
モバイルマッピングシステム(MMS)は、リアルタイムとポストプロセッシングの両方の機能を提供し、ユーザーが即座にデータにアクセスできるようにすると同時に、後から結果を精密化して精度を向上させることを可能にします。
リアルタイムのデータ取得により、エンジニアや測量士はその場で評価を下すことができ、ポストプロセッシングソフトウェアによって最終出力の精度を可能な限り高めることができます。慣性システムは、衛星信号が利用できない場合や劣化している場合でも、一貫性のある信頼性の高い位置データを維持することで、このプロセスに大きく貢献します。
慣性システムを搭載したモバイルマッピングプラットフォームは、データの収集と分析における柔軟性を提供します。オペレーターはパラメータをその場で調整し、マッピングプロジェクトが正確さと精度の要求基準を満たすようにすることができます。
弊社では、GNSSおよびINSデータを精密化して軌跡の精度を高める強力なポストプロセッシングソフトウェア「Qinertia」を提供しています。Qinertiaは、精度と信頼性を向上させることで、SLAMベースのマッピングワークフローを補完します。
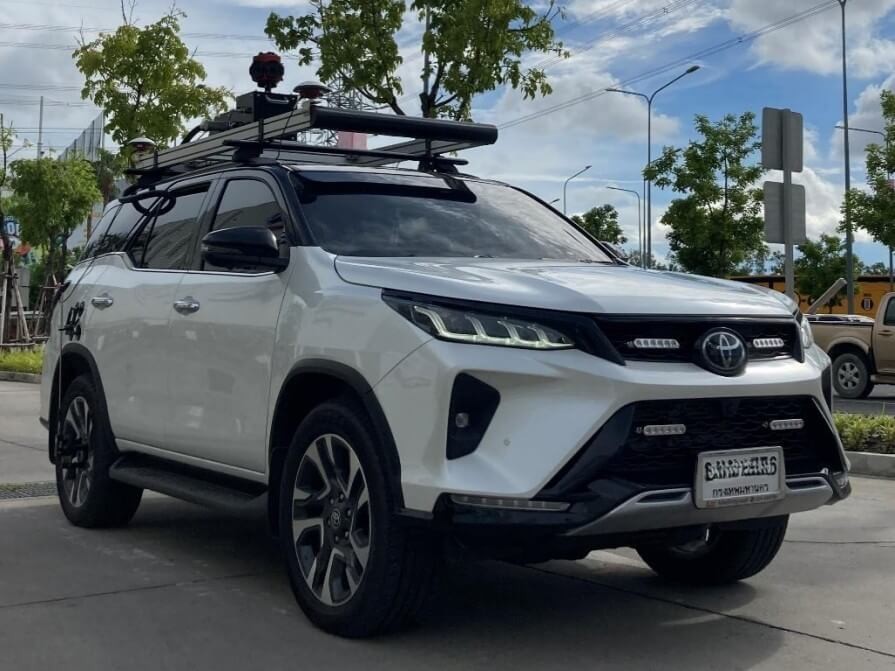
モバイルマッピング向けのソリューションをご覧ください
当社の慣性航法システム(INS)は測量市場向けに特別に設計されており、高性能と使いやすさを提供します。高度な慣性センサーをベースに構築されており、最先端のアルゴリズムとGNSS技術を統合して、正確なナビゲーションおよび測位データを提供します。当社のシステムは適応性が高く、特定の用途のニーズに合わせて構成可能なコンポーネントを備えています。

Ekinox-D

Apogee-D
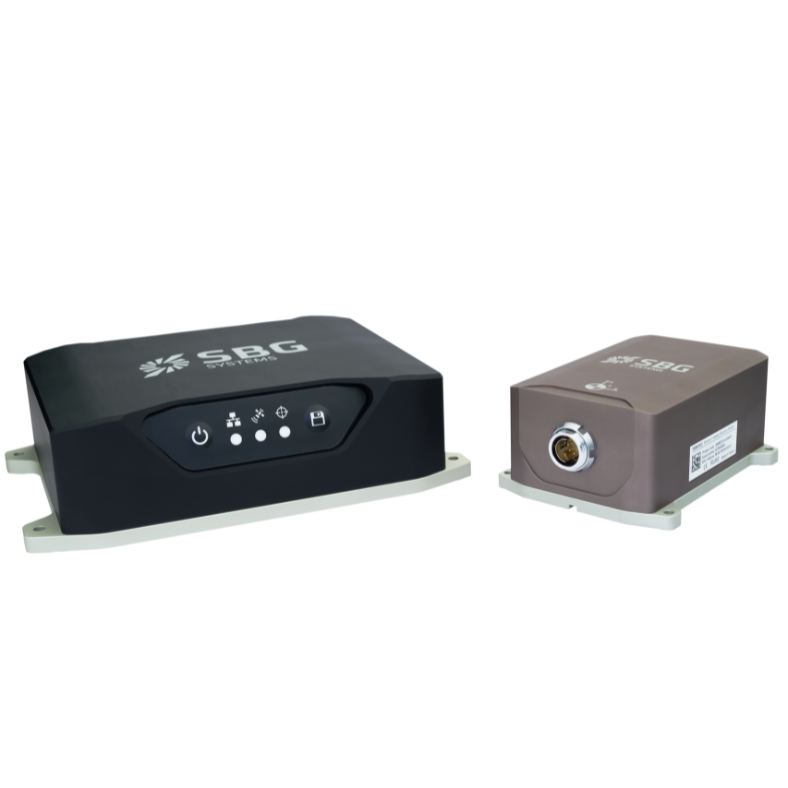
Navsight Land-Air
マッピングアプリケーションのパンフレット
パンフレットをメールボックスに直接お届けします!
導入事例
SBG Systemsは主要企業と提携し、モバイルマッピング向けの高性能慣性ソリューションを提供しています。
当社の導入事例では、当社の技術によってデータ収集と分析が強化された成功プロジェクトを紹介しています。





彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
お客様の声や成功事例は、当社のセンサーが実際の自動運転車アプリケーションにおいて大きな影響を与えていることを示しています。



測量用途のその他の活用例をご覧ください
SBG Systemsは、陸上、海上、空中測量向けに高性能な慣性航法システムおよびモーションセンサーを提供しています。当社の慣性ソリューションにより、地理空間情報の専門家はあらゆる環境で正確な位置、姿勢、モーションデータを収集できます。
当社の測量用アプリケーションをご覧ください。
ご質問はありますか?
当社の「よくある質問(FAQ)」セクションでは、モバイルマッピングシステムおよびその基盤となる技術に関する一般的な疑問にお答えしています。また、ベストプラクティスについて解説し、当社の製品をお客様のソリューションに組み込む方法についてもご紹介しています。
SLAMとはどういう意味ですか?
SLAM(Simultaneous Localization and Mappingの略)は、未知の環境のマップを構築すると同時に、その環境内におけるエージェントの位置を追跡するために、ロボット工学やコンピュータビジョンで使用される計算手法です。これは、屋内や密集した都市部など、GNSSが利用できないシナリオにおいて特に有用です。
SLAMシステムは、エージェントの位置と姿勢をリアルタイムで特定します。これには、ロボットやデバイスが環境内を移動する際の動きを追跡することが含まれます。エージェントが移動する間、SLAMシステムは環境のマップを作成します。これは、周囲のレイアウト、障害物、特徴を捉えた2Dまたは3Dの表現となり得ます。
これらのシステムでは、環境に関するデータを収集するために、カメラ、LiDAR、慣性計測装置(IMU)などの複数のセンサーがよく使用されます。これらのデータが統合されることで、位置推定とマッピングの精度が向上します。
SLAMアルゴリズムは、入力データを処理して、マップとエージェントの位置情報を継続的に更新します。これには、フィルタリングや最適化手法など、複雑な数学的計算が含まれます。
リアルタイム・キネマティックとは何ですか?
Real-Time Kinematic(RTK)は、Global Navigation Satellite System(GNSS)の測定から得られる位置データの精度を向上させるために使用される高精度な衛星測位技術です。測量、農業、自動運転車のナビゲーションなどの用途で広く採用されています。
GNSS信号を受信して自身の位置を高精度で算出する基準局を使用します。その後、補正データを1つ以上の移動受信機(ローバー)にリアルタイムで送信します。ローバーはこのデータを使用してGNSSの読み取り値を調整し、位置精度を向上させます。
RTKは、GNSS信号をリアルタイムで補正することにより、センチメートルレベルの精度を提供します。これは、通常数メートル以内の精度を提供する標準的なGNSS測位よりも大幅に高精度です。
基地局からの補正データは、無線、携帯電話ネットワーク、インターネットなど、さまざまな通信手段を通じてローバーに送信されます。このリアルタイム通信は、動的な運用中に精度を維持するために不可欠です。
「精密位置決め(Precise Point Positioning)」とは何ですか?
PPP(Precise Point Positioning)は、衛星信号の誤差を補正することで高精度な測位を提供する衛星測位技術です。地上の基準局に依存することが多い(RTKのように)従来のGNSS手法とは異なり、PPPはグローバルな衛星データと高度なアルゴリズムを利用して正確な位置情報を提供します。
PPPは、地上のインフラストラクチャが不足している遠隔地や過酷な環境でのアプリケーションに適しており、ローカル基準局を必要とせずに世界中のどこでも機能します。精密な衛星軌道および時計データを利用し、さらに大気およびマルチパスの影響に対する補正を行うことで、PPPは一般的なGNSS誤差を最小限に抑え、センチメートルレベルの精度を達成することができます。
PPPは、収集したデータを事後に分析する後処理測位に利用できる一方で、リアルタイム測位ソリューションも提供可能です。リアルタイムPPP(RTPPP)は利用が拡大しており、ユーザーはリアルタイムで補正を受信し、自己位置を決定できます。
リアルタイムクロックとは何ですか?
リアルタイムクロック(RTC)とは、電源が切れているときでも現在の時刻と日付を記録し続けるように設計された電子デバイスです。正確な時刻管理が求められる用途で広く利用されているRTCは、いくつかの重要な機能を果たしています。
まず、RTCは秒、分、時、日、月、年を正確にカウントし、長期的な精度を確保するために閏年や曜日計算を組み込むことがよくあります。RTCは低消費電力で動作し、バッテリーバックアップで稼働できるため、停電時でも時刻を維持し続けることが可能です。また、データ入力やログにタイムスタンプを提供し、正確な記録を保証します。
さらに、RTCはスケジュールされた処理をトリガーし、システムを省電力状態から復帰させたり、指定された時間にタスクを実行したりすることができます。これらは、複数のデバイス(例:GNSS/INS)を同期させ、連動して動作させる上で重要な役割を果たします。
RTCは、コンピュータや産業用機器からIoTデバイスに至るまで、さまざまな機器に不可欠な要素であり、機能性を高め、多様なアプリケーションにおいて信頼性の高い時間管理を実現しています。
GPSの仕組みとは?
GPS(全地球測位システム)は、衛星群、精密なタイミング、および三辺測量を利用して、地球上のどこでも位置を特定します。
最もわかりやすく、明快な説明は次のとおりです:
1 – 衛星は信号を送信する
約30機のGPS衛星が地球を周回しており、それぞれが継続的に以下を送信しています。
– 宇宙空間における正確な位置
– 信号が送信された正確な時刻(原子時計を使用)
これらの信号は光速で伝播する。
2 – 受信機が伝播時間を測定します
GPS受信機(スマートフォン、ドローン、INSなどに内蔵)が、複数の衛星からの信号を受信します。
各信号が到達するまでの時間を測定することで、距離を算出します:
距離 = 光速 × 移動時間
3 – 三角測位によって現在位置が算出されます
現在位置を特定するために、受信機は三角測量ではなく三点測位を使用します:
- 衛星が1基あれば → 球面上のどこにでもいる可能性がある
- 衛星が2つある場合 → 円が重なる
- 衛星が3基ある場合 → 2つの候補点
- 4基の衛星により → 正確な3D位置情報 + 時刻補正
お使いの受信機には原子時計が搭載されていないため、タイミングの誤差を補正するには4番目の衛星が必要となります。
4 – 修正を行うことで精度が向上する
GPSの生データには、以下の要因による誤差が含まれます。
- 大気(電離層、対流圏)
- 衛星時計のドリフト
- 軌道予測誤差
- マルチパス反射(建物に反射して跳ね返る信号)
精度を高めるには:
- SBAS(WAAS、EGNOSなど)は、リアルタイムの補正情報を提供します
- RTKおよびPPP技術により、誤差をセンチメートルレベルまで補正します
- INSカップリング(IMU + GPS)により、信号喪失時のギャップをスムージングし補間します
6 – 最終出力
受信機はすべてのデータを統合して、以下を推定します:
- 緯度
- 経度
- 高度
- ベロシティ
- 正確な時刻
現代のGPS受信機は、これを1秒間に数十回、あるいは数百回実行します。
慣性航法とは?
慣性航法とは、GPSのような外部信号に依存せず、内部センサーのみを用いて車両の位置、姿勢、運動を決定する手法です。その中核をなす慣性航法システム (INS) は、物体の3次元における加速度と回転を継続的に追跡することで、その動きを測定します。IMU(慣性計測ユニット)を使用しており、これには線形加速度を検出する加速度計と、角速度を測定するジャイロスコープが含まれています。これらの測定値を時間積分することで、システムは速度、姿勢、そして最終的には既知の出発点を基準とした位置を算出します。
完全に自己完結型であるため、慣性航法は、地下、水中、宇宙空間、またはGPSが利用できない環境など、あらゆる環境で機能します。これにより、ミサイル、航空機、潜水艦、自律走行車、ロボット工学などの用途に不可欠なものとなっています。現代のINSソリューションは、ドリフトを低減し、長期的な精度を向上させるために、慣性センサーとGNSS受信機、磁力計、気圧計、またはドップラー速度ログなどの追加の補助情報源を組み合わせることがよくあります。高性能INSは、最も要求の厳しい環境においても、安定した信頼性の高い航法データを提供するために、精密なセンサー校正、高度なフィルタリングアルゴリズム、および堅牢な誤差モデリングに依存しています。
