Höhere Leistung bei geringer Dynamik
Mobile Kartierungssysteme mit integrierten IMUs liefern Echtzeitdaten und wichtige Einblicke in Umweltdynamiken.
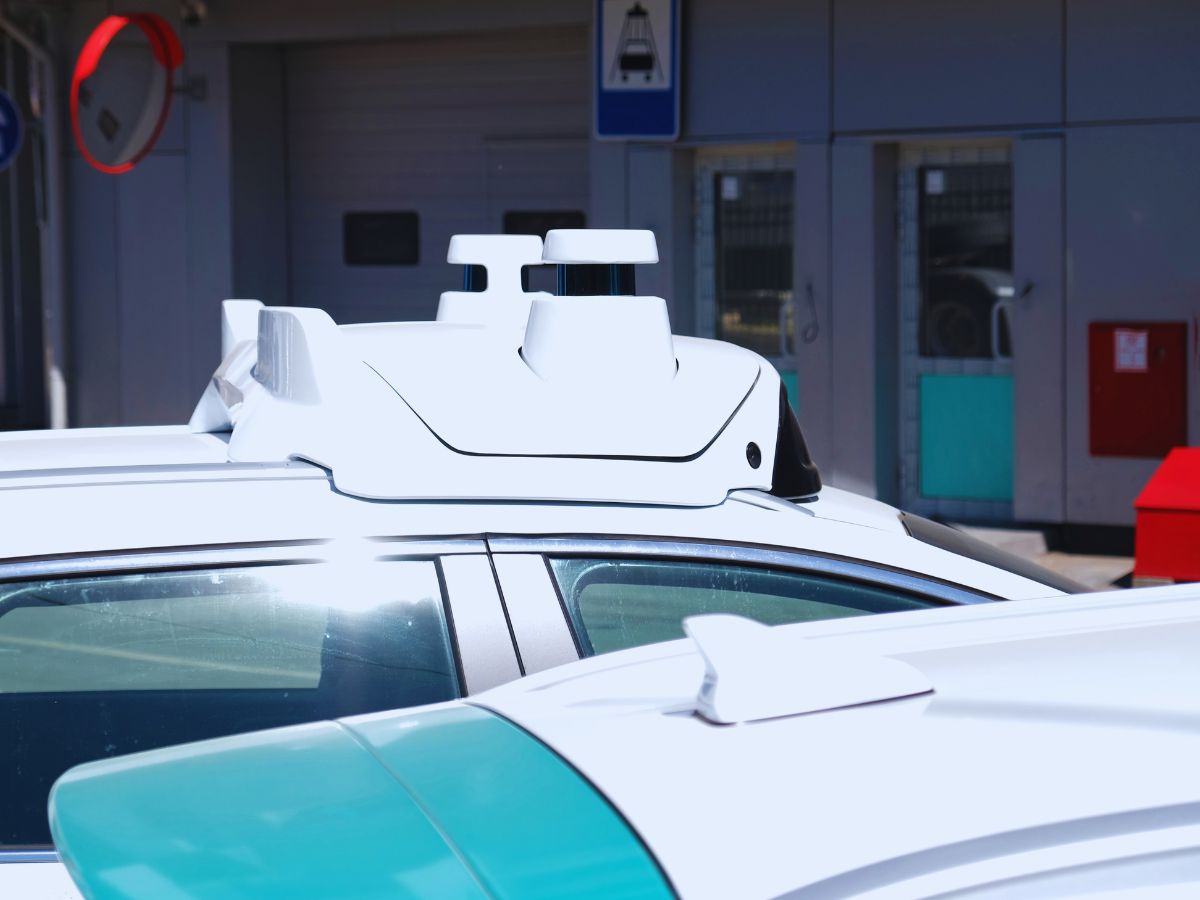
Diese Systeme ermöglichen die Erstellung hochauflösender Karten (HD-Karten) für autonome Fahrzeuge, erhöhen die Genauigkeit und reduzieren das Risiko von Datenlücken. Damit sind sie unverzichtbar für Anwendungen wie Infrastrukturkartierung, Straßenerfassung und Umweltanalyse.
Mit fortschrittlicher GNSS- und Inertialintegration bieten mobile Kartierungssysteme eine schnelle Einrichtung und Initialisierung, was Ausfallzeiten minimiert und eine zügige Datenerfassung ermöglicht. Dies ist besonders wertvoll in zeitkritischen Szenarien wie mobilen Infrastrukturvermessungen oder der Kartierung bei Noteinsätzen, bei denen ein schneller Start entscheidend ist.
In dynamikarmen Umgebungen, wie etwa in langsam durch Stadtgebiete oder in Innenräumen fahrenden Fahrzeugen, halten Hochleistungs-Inertialsysteme präzise Positions- und Orientierungsdaten aufrecht. Während herkömmliche GPS-Systeme unter solchen Bedingungen an ihre Grenzen stoßen können, gewährleistet ein mit GNSS integriertes INS auch in GNSS-freien Umgebungen kontinuierliche und zuverlässige Daten.
Diese Systeme sorgen für eine gleichbleibende Leistung und liefern in jeder Umgebung präzise 3D-Modelle, topografische Karten und Geospatial-Produkte. Sie bewahren ihre Genauigkeit unabhängig von Bewegungsgeschwindigkeit oder Umweltkomplexität.
Einheitliche Kommunikationsschnittstelle mit integrierter Synchronisation
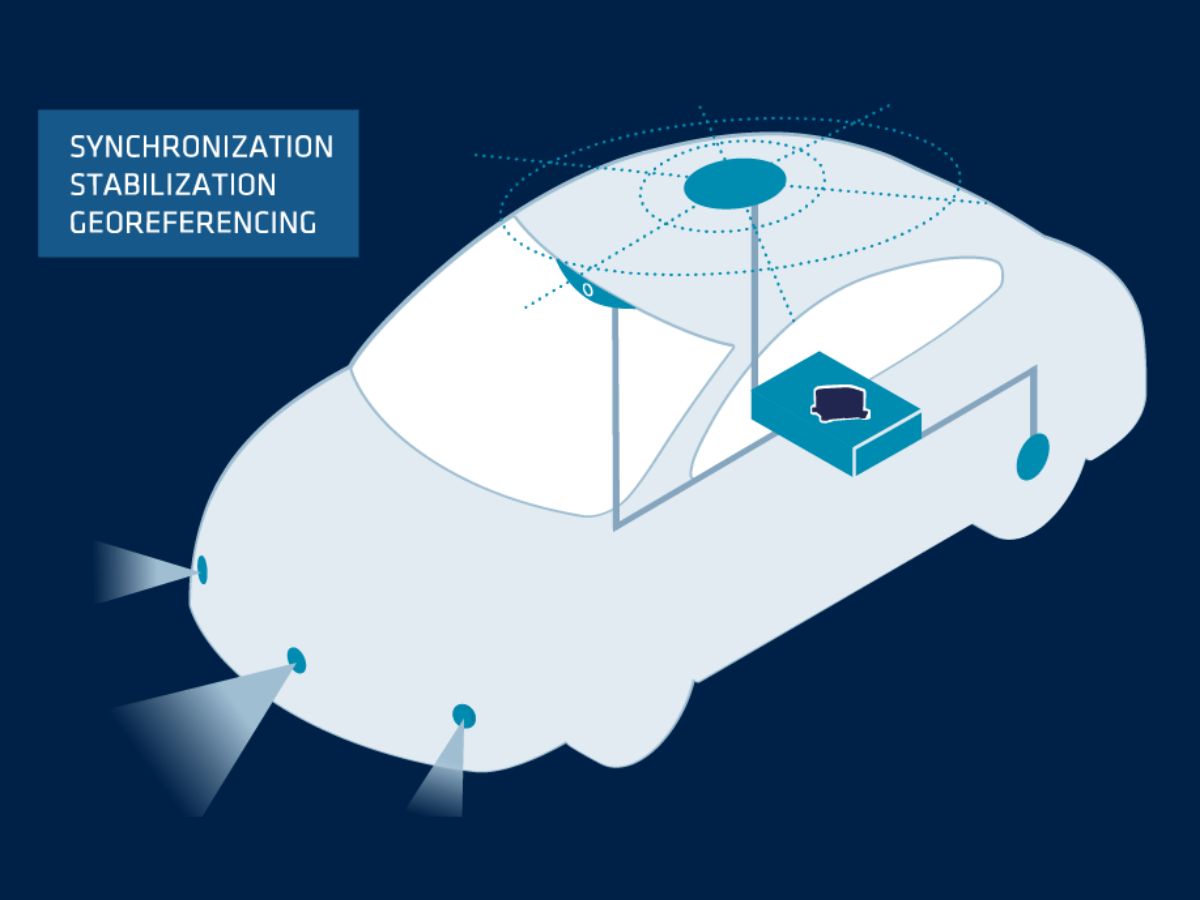
Unsere Trägheitssysteme unterstützen einen optimierten Integrationsprozess mit einer einzigen Kommunikationsschnittstelle. Das INS kann als zentrale Drehscheibe für Daten sowohl von GNSS- als/als auch von LiDAR-Sensoren dienen. Durch die Verwendung branchenstandardisierter Kommunikationsprotokolle, Ethernet oder CAN-Bus können Sie das INS an Ihren GNSS-Empfänger und Ihr mobiles LiDAR-System anbinden, wodurch die Hardware-Komplexität minimiert und die Notwendigkeit mehrerer Kommunikationsverbindungen vermieden wird.
Unsere INS-Lösungen verfügen über integrierte Synchronisationsfunktionen, die eine nahtlose Datenfusion zwischen GNSS-, LiDAR- und Trägheitsdaten gewährleisten.
Das INS kann als PTP-Masterclock fungieren und Zeitstempel von allen Sensoren synchronisieren, was für SLAM-Operationen von entscheidender Bedeutung ist. Es nutzt Real-Time-Clock-Funktionen (RTC) sowie die Fähigkeit, GNSS-Timing und externe Triggersignale zu verarbeiten. Das INS stellt sicher, dass GNSS- und LiDAR-Daten für eine präzise SLAM-Verarbeitung richtig aufeinander abgestimmt sind.
Echtzeit- und Nachbearbeitungsfunktionen
Mobile Mapping Systems (MMS) bieten sowohl Echtzeit- als auch Nachbearbeitungsfunktionen, sodass Anwender sofort auf Daten zugreifen und die Ergebnisse für eine höhere Genauigkeit später noch verfeinern können.
Die Echtzeit-Datenerfassung ermöglicht es Ingenieuren oder Vermessern, direkte Einschätzungen vorzunehmen, während die Nachbearbeitungssoftware sicherstellt, dass das Endergebnis so präzise wie möglich ist. Inertialsysteme leisten hierzu einen wesentlichen Beitrag, indem sie konsistente und zuverlässige Positionsdaten aufrechterhalten, selbst wenn Satellitensignale nicht verfügbar oder gestört sind.
Mit Inertialsystemen ausgestattete Mobile-Mapping-Plattformen bieten Flexibilität bei der Datenerfassung und -analyse. Betreiber können Parameter im laufenden Betrieb anpassen und so sicherstellen, dass ihre Mapping-Projekte die geforderten Standards hinsichtlich Genauigkeit und Präzision erfüllen.
Wir bieten Qinertia an, eine leistungsstarke Nachbearbeitungssoftware, die GNSS- und INS-Daten für eine noch exaktere Trajektorie verfeinert. Qinertia ergänzt SLAM-basierte Mapping-Workflows durch mehr Präzision und Zuverlässigkeit.
Entdecken Sie unsere Lösungen für die mobile Kartierung
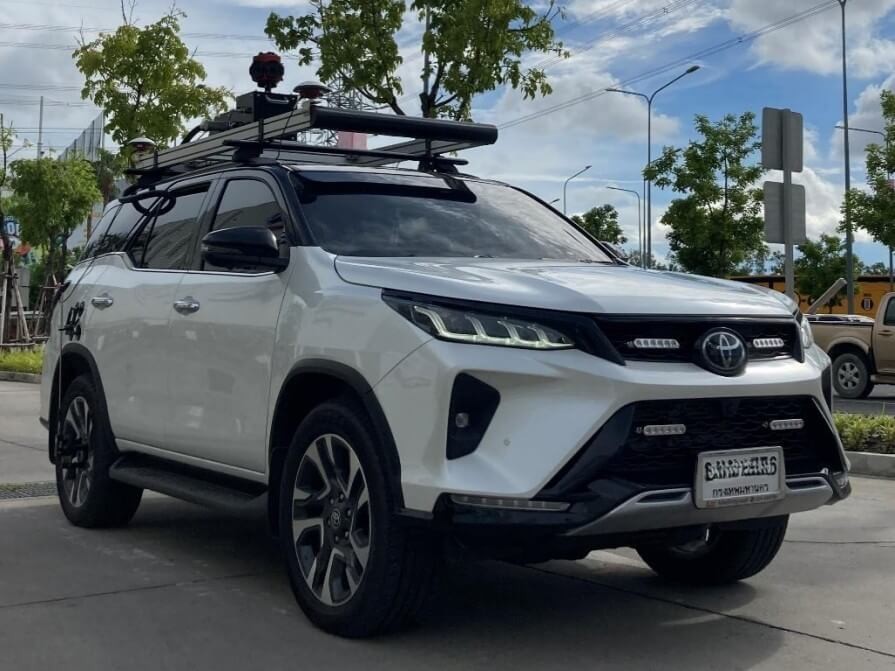
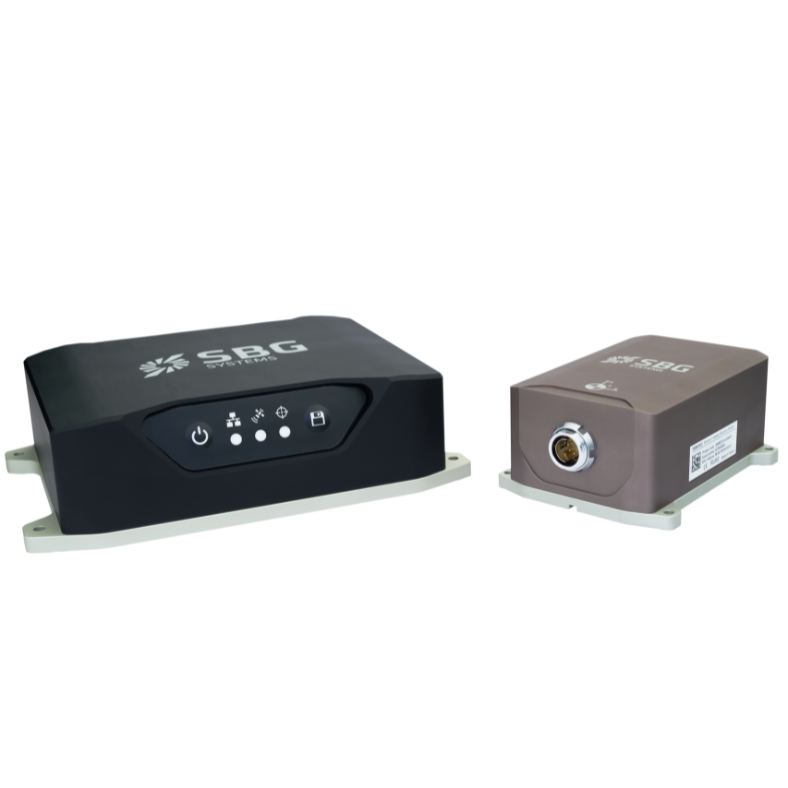
Unsere Trägheitsnavigationssysteme (INS) wurden speziell für den Vermessungsmarkt entwickelt und bieten hohe Leistung sowie einfache Bedienung. Basierend auf fortschrittlichen Inertialsensoren integrieren sie modernste Algorithmen und GNSS-Technologie, um präzise Navigations- und Positionierungsdaten zu liefern. Unsere Systeme sind äußerst anpassungsfähig und verfügen über konfigurierbare Komponenten, um spezifische Anwendungsanforderungen zu erfüllen.

Ekinox-D

Apogee-D
Navsight Land-Air
Broschüre zu Kartierungsanwendungen
Lassen Sie sich unsere Broschüre direkt in Ihren Posteingang schicken!
Fallstudien
SBG Systems arbeitet mit führenden Unternehmen zusammen, um leistungsstarke Inertiallösungen für die mobile Kartierung anzubieten.
Unsere Fallstudien verdeutlichen erfolgreiche Projekte, bei denen unsere Technologie die Datenerfassung und -analyse optimiert hat.





Man spricht über uns
Erfahren Sie es aus erster Hand von den Innovatoren und Kunden, die unsere Technologie einsetzen.
Ihre Erfahrungsberichte und Erfolgsgeschichten verdeutlichen, welchen bedeutenden Einfluss unsere Sensoren in praktischen Anwendungen für autonome Fahrzeuge haben.



Entdecken Sie weitere Anwendungen im Bereich der Vermessung
SBG Systems bietet hochpräzise Inertialnavigationssysteme und Bewegungssensoren für Land-, See- und Luftvermessung. Unsere Inertiallösungen ermöglichen es Geofachleuten, präzise Positions-, Orientierungs- und Bewegungsdaten in jeder Umgebung zu erfassen.
Entdecken Sie unsere Vermessungsanwendungen.
Haben Sie Fragen?
In unserem FAQ-Bereich beantworten wir häufig gestellte Fragen zu mobilen Kartierungssystemen und den dahinterstehenden Technologien. Außerdem erläutern wir bewährte Vorgehensweisen und zeigen, wie Sie unsere Produkte in Ihre Lösungen integrieren können.
Was bedeutet SLAM?
SLAM, was für Simultaneous Localization and Mapping steht, ist eine rechenintensive Technik, die in der Robotik und Computer Vision eingesetzt wird, um eine Karte einer unbekannten Umgebung zu erstellen und gleichzeitig den Standort eines Agenten innerhalb dieser Umgebung zu verfolgen. Dies ist besonders nützlich in Szenarien, in denen kein GNSS verfügbar ist, wie etwa in Innenräumen oder dichten städtischen Gebieten.
SLAM-Systeme bestimmen die Position und Orientierung des Agenten in Echtzeit. Dies beinhaltet die Verfolgung der Bewegung des Roboters oder Geräts, während es durch die Umgebung navigiert. Während sich der Agent bewegt, erstellt das SLAM-System eine Karte der Umgebung. Dies kann eine 2D- oder 3D-Darstellung sein, die das Layout, Hindernisse und Merkmale der Umgebung erfasst.
Diese Systeme verwenden häufig mehrere Sensoren wie Kameras, LiDAR oder Trägheitsmesseinheiten (IMUs), um Daten über die Umgebung zu erfassen. Diese Daten werden kombiniert, um die Genauigkeit sowohl der Lokalisierung als auch der Kartierung zu verbessern.
SLAM-Algorithmen verarbeiten die eingehenden Daten, um die Karte und die Position des Agenten kontinuierlich zu aktualisieren. Dies erfordert komplexe mathematische Berechnungen, darunter Filter- und Optimierungsverfahren.
Was ist Real-Time-Kinematik?
Real-Time Kinematic (RTK) ist eine präzise Satellitennavigationstechnik, mit der sich die Genauigkeit von Positionsdaten aus Messungen globaler Satellitennavigationssysteme (GNSS) verbessern lässt. Sie wird häufig in Bereichen wie Vermessung, Landwirtschaft und Navigation autonomer Fahrzeuge eingesetzt.
Durch den Einsatz einer Basisstation, die GNSS-Signale empfängt und ihre Position hochgenau berechnet. Anschließend sendet sie Korrekturdaten in Echtzeit an einen oder mehrere mobile Empfänger (Rover). Die Rover nutzen diese Daten zur Anpassung ihrer GNSS-Messwerte, wodurch sich ihre Positionsgenauigkeit erhöht.
RTK ermöglicht zentimetergenaue Messungen durch die Korrektur von GNSS-Signalen in Echtzeit. Dies ist wesentlich präziser als die Standard-GNSS-Positionierung, die in der Regel eine Genauigkeit im Meterbereich bietet.
Die Korrekturdaten von der Basisstation werden über verschiedene Kommunikationswege, wie beispielsweise Funk, Mobilfunknetze oder das Internet, an die Rover gesendet. Diese Echtzeitkommunikation ist entscheidend für die Aufrechterhaltung der Genauigkeit bei dynamischen Einsätzen.
Was ist die präzise Punktpositionierung?
Precise Point Positioning (PPP) ist eine Satellitennavigationstechnik, die eine hochpräzise Positionierung durch die Korrektur von Satellitensignalfehlern ermöglicht. Im Gegensatz zu herkömmlichen GNSS-Verfahren, die häufig auf bodengestützte Referenzstationen angewiesen sind (wie bei RTK), nutzt PPP globale Satellitendaten und fortschrittliche Algorithmen, um genaue Standortinformationen bereitzustellen.
PPP funktioniert weltweit ohne die Notwendigkeit lokaler Referenzstationen. Damit eignet sich das Verfahren für Anwendungen in abgelegenen oder schwierigen Umgebungen, in denen keine Bodeninfrastruktur vorhanden ist. Durch die Verwendung präziser Satellitenbahn- und -uhrdaten sowie Korrekturen für atmosphärische Effekte und Mehrwegeausbreitung minimiert PPP typische GNSS-Fehler und kann eine zentimetergenaue Positionierung erreichen.
Während PPP für die Nachverarbeitung von Positionierungsdaten eingesetzt werden kann, die die Analyse gesammelter Daten im Nachhinein umfasst, kann es auch Echtzeit-Positionierungslösungen bereitstellen. Echtzeit-PPP (RTPPP) ist zunehmend verfügbar, was es Benutzern ermöglicht, Korrekturen zu empfangen und ihre Position in Echtzeit zu bestimmen.
Was ist eine Echtzeituhr?
Eine Echtzeituhr (RTC) ist ein elektronisches Gerät, das dazu dient, die aktuelle Uhrzeit und das aktuelle Datum auch im ausgeschalteten Zustand zu speichern. RTCs kommen häufig in Anwendungen zum Einsatz, die eine präzise Zeitmessung erfordern, und erfüllen dabei mehrere wichtige Funktionen.
Zunächst führen sie eine genaue Zählung von Sekunden, Minuten, Stunden, Tagen, Monaten und Jahren, wobei oft Schaltjahr- und Wochentagsberechnungen für langfristige Präzision integriert werden. RTCs arbeiten mit geringem Stromverbrauch und können mit Batteriepuffer betrieben werden, wodurch sie bei Ausfällen die Zeit weiterführen können. Sie liefern auch Zeitstempel für Dateneinträge und Protokolle, was eine genaue Dokumentation gewährleistet.
Zusätzlich können Echtzeituhren (RTCs) zeitgesteuerte Abläufe auslösen, sodass Systeme aus Energiesparmodi reaktiviert werden oder Aufgaben zu bestimmten Zeiten ausführen können. Sie spielen eine entscheidende Rolle bei der Synchronisierung mehrerer Geräte (z. B. GNSS/INS) und stellen sicher, dass diese harmonisch zusammenarbeiten.
RTCs sind ein wesentlicher Bestandteil verschiedener Geräte, von Computern über Industrieanlagen bis hin zu IoT-Geräten. Sie verbessern die Funktionalität und gewährleisten ein zuverlässiges Zeitmanagement in zahlreichen Anwendungen.
Wie funktioniert GPS?
GPS (Global Positioning System) funktioniert durch die Nutzung einer Satellitenkonstellation, präziser Zeitmessung und Trilateration, um Ihre Position überall auf der Erde zu bestimmen.
Hier ist die einfachste und verständlichste Erklärung:
1 – Satelliten senden Signale aus
Etwa 30 GPS-Satelliten umkreisen die Erde, von denen jeder kontinuierlich Folgendes überträgt:
– Seine genaue Position im Raum
– Den genauen Zeitpunkt des Sendevorgangs (mithilfe von Atomuhren)
Diese Signale breiten sich mit Lichtgeschwindigkeit aus.
2 – Dein Empfänger misst die Laufzeit
Ein GPS-Empfänger (in Ihrem Smartphone, Ihrer Drohne, Ihrem INS usw.) empfängt Signale von mehreren Satelliten.
Indem es misst, wie lange jedes Signal gebraucht hat, um anzukommen, berechnet es die Entfernung:
Entfernung = Lichtgeschwindigkeit × Laufzeit
3 – Die Trilateration ermittelt Ihren Standort
Um Ihre Position zu ermitteln, nutzt der Empfänger die Trilateration (nicht die Triangulation):
- Mit einem Satelliten → könntest du dich an einem beliebigen Ort auf einer Kugel befinden
- Bei 2 Satelliten → schneiden sich die Kreise
- Bei 3 Satelliten → zwei mögliche Punkte
- Mit 4 Satelliten → Ihre genaue 3D-Position + Zeitkorrektur
Ihr Empfänger verfügt nicht über eine Atomuhr, daher wird der vierte Satellit benötigt, um Zeitabweichungen auszugleichen.
4 – Korrekturen verbessern die Genauigkeit
Unbearbeitete GPS-Daten weisen Fehler auf durch:
- Atmosphäre (Ionosphäre, Troposphäre)
- Abweichung der Satellitenuhr
- Fehler bei der Bahnvorhersage
- Mehrwegreflexionen (Signale, die von Gebäuden zurückgeworfen werden)
Um die Genauigkeit zu verbessern:
- SBAS (z. B. WAAS, EGNOS) liefert Korrekturdaten in Echtzeit
- RTK- und PPP-Verfahren korrigieren Fehler bis auf Zentimetergenauigkeit
- INS-Kopplung (IMU + GPS) glättet und überbrückt Signalverluste
6 – Endergebnis
Der Empfänger fasst alle Daten zusammen, um Folgendes zu schätzen:
- Breitengrad
- Längengrad
- Höhe
- Geschwindigkeit
- Genaue Uhrzeit
Moderne GPS-Empfänger führen dies Dutzende- oder Hunderte Male pro Sekunde durch.
Was ist Trägernavigation?
Trägheitsnavigation ist eine Methode zur Bestimmung der Position, Orientierung und Bewegung eines Fahrzeugs ausschließlich mittels interner Sensoren, ohne auf externe Signale wie GPS angewiesen zu sein. Im Kern misst ein Trägheitsnavigationssystem (INS) die Bewegung eines Objekts, indem es dessen Beschleunigung und Rotation in drei Dimensionen kontinuierlich verfolgt. Es verwendet eine Inertial Measurement Unit (IMU), die Beschleunigungssensoren zur Erfassung der linearen Beschleunigung und Gyroskope zur Messung der Winkelrate enthält. Durch die mathematische Integration dieser Messungen über die Zeit berechnet das System Geschwindigkeit, Lage (Attitude) und schließlich die Position relativ zu einem bekannten Startpunkt.
Da sie vollständig autark ist, funktioniert die Trägheitsnavigation in jeder Umgebung – unter der Erde, unter Wasser, im Weltraum oder unter GPS-verweigerten Bedingungen – was sie für Anwendungen wie Raketen, Flugzeuge, U-Boote, autonome Fahrzeuge und Robotik unverzichtbar macht. Moderne INS-Lösungen kombinieren oft Inertialsensoren mit zusätzlichen Hilfsquellen wie GNSS-Empfängern, Magnetometern, Barometern oder Doppler-Geschwindigkeitsloggen, um Drift zu reduzieren und die Langzeitgenauigkeit zu verbessern. Hochleistungs-INS verlassen sich auf präzise Sensorkalibrierung, fortschrittliche Filteralgorithmen und robuste Fehlermodellierung, um stabile, zuverlässige Navigationsdaten selbst in den anspruchsvollsten Umgebungen zu liefern.
