在低动态条件下表现更佳
集成 IMU 的移动测绘系统可提供实时数据,从而深入了解环境动态。
这些系统允许为自动驾驶汽车创建高清地图(HD 地图),提高准确性并减少数据空白的风险,使其成为基础设施测绘、道路测绘和环境分析等应用必不可少的工具。
凭借先进的 GNSS 和惯性集成,移动测绘系统可提供快速设置和快速初始化,从而最大限度地减少停机时间并实现快速数据收集。这在时间紧迫的场景(如基础设施移动测绘或应急响应测绘,其中快速部署至关重要)中尤其有价值。
在低动态环境中(例如在城市地区或室内缓慢行驶的车辆),高性能惯性系统可保持精确的位置和姿态数据。虽然传统的 GPS 系统在此类环境中可能会遇到困难,但集成 GNSS 的 INS 确保了持续、可靠的数据,即使在 GNSS 信号受限的环境中也是如此。
这些系统可在任何环境中确保持续的性能并提供准确的 3D 模型、地形图和地理空间产品。无论移动速度或环境复杂程度如何,它们都能保持准确性。
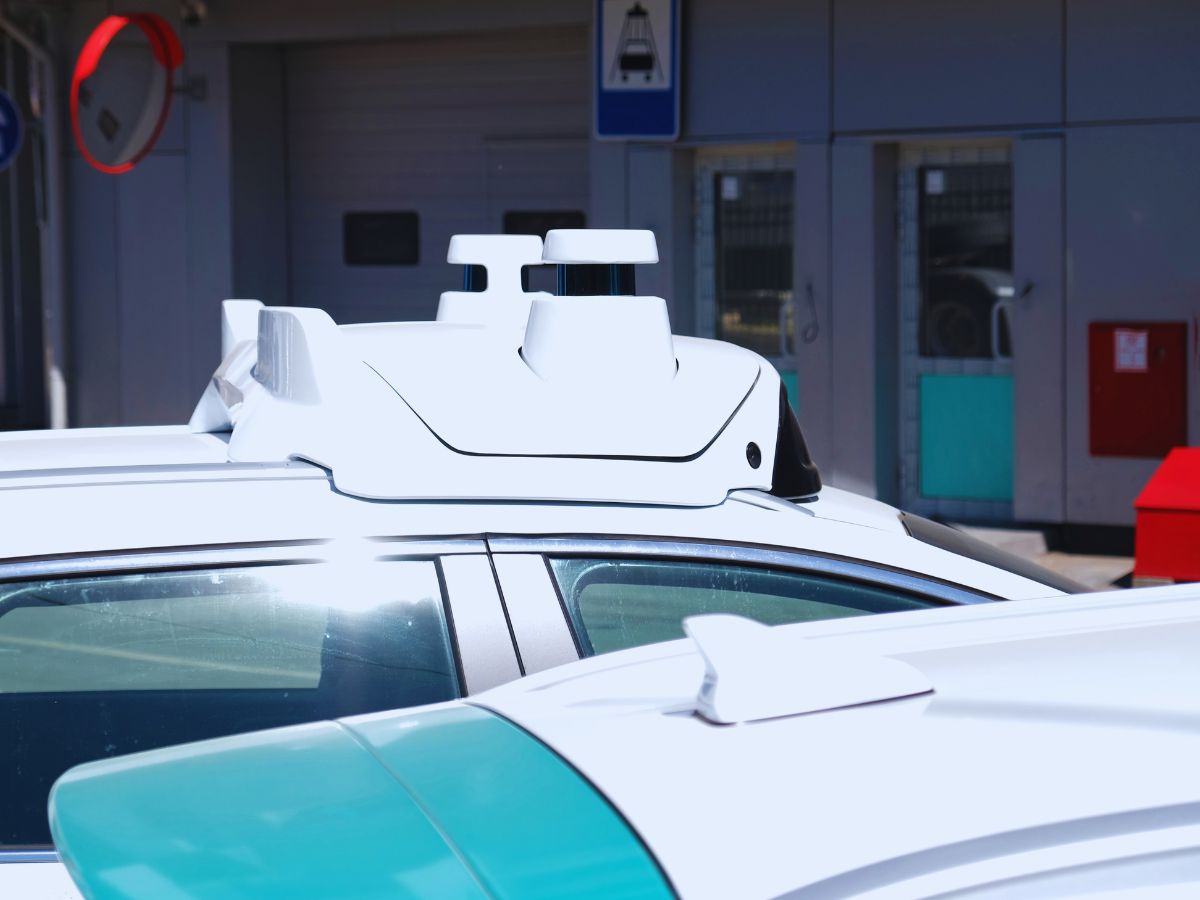
带内置同步功能的单一通信接口
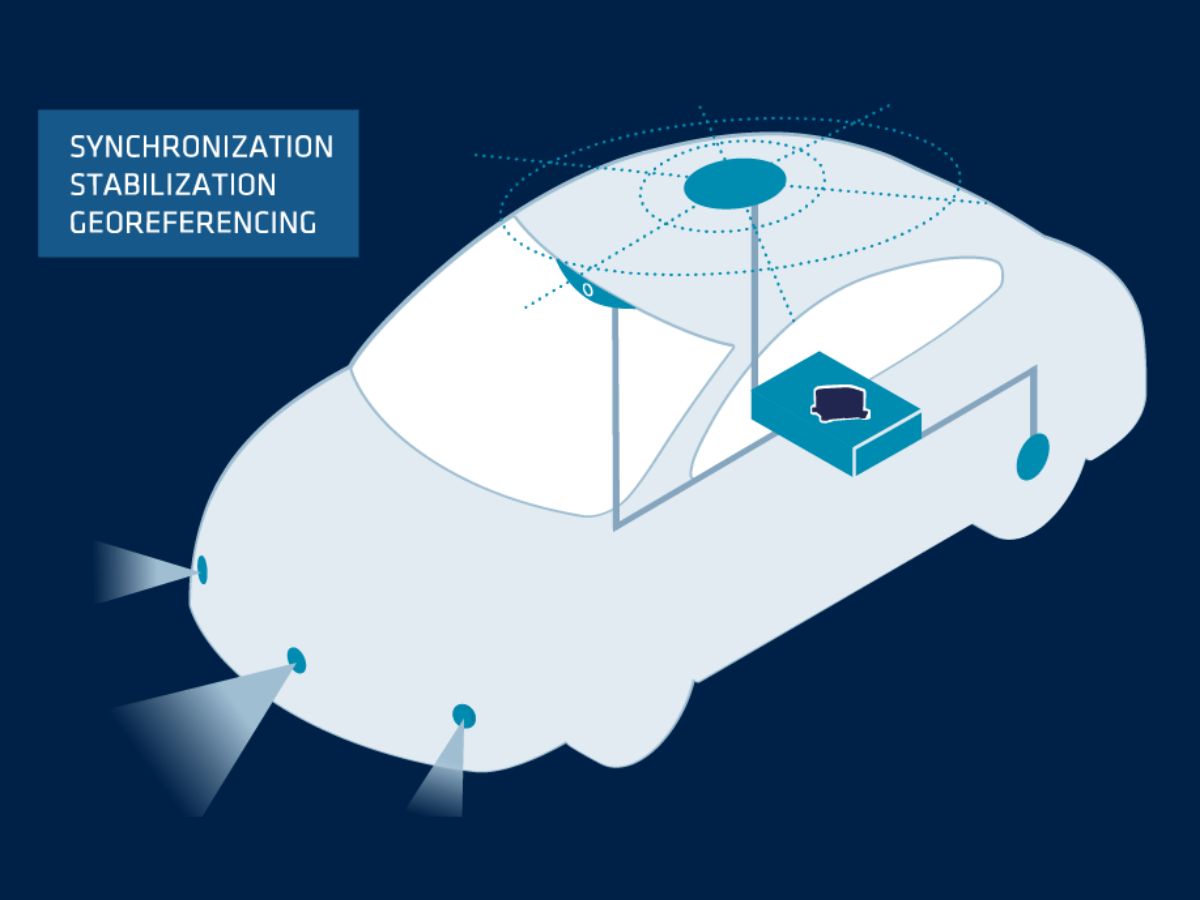
我们的惯性系统通过单一通信接口支持简化的集成过程。INS 可以作为来自 GNSS 和 LiDAR 传感器数据的中央枢纽。通过使用行业标准的通信协议、以太网或 CAN 总线,您可以将 INS 与您的 GNSS 接收器和移动 LiDAR 系统进行接口连接,从而最大限度地减少硬件复杂性并避免对多个通信链路的需求。
我们的 INS 解决方案附带内置同步功能,可确保 GNSS、LiDAR 和惯性数据之间的无缝数据融合。
INS 可以用作 PTP 主时钟,同步来自所有传感器的的时间戳,这对于 SLAM 操作至关重要。它利用实时时钟 (RTC) 功能以及处理 GNSS 定时和外部触发信号的能力。INS 将确保正确对齐 GNSS 和 LiDAR 数据,以实现准确的 SLAM 处理。
实时和后处理功能
移动测绘系统 (MMS) 同时提供实时和后处理功能,使用户能够访问即时数据,同时稍后可精简结果以提高准确性。
实时数据采集允许工程师或测绘人员进行现场评估,而后处理软件则确保最终输出尽可能准确。惯性系统为这一过程做出了重大贡献,即使在卫星信号不可用或退化的情况下,也能保持一致且可靠的位置数据。
配备惯性系统的移动测绘平台为数据采集和分析提供了灵活性。操作员可以随时调整参数,确保测绘项目满足所需的准确度和精度标准。
我们提供功能强大的后处理软件 Qinertia,可精简 GNSS 和 INS 数据,从而提高轨迹精度。Qinertia 通过增强精度和可靠性,与基于 SLAM 的测绘工作流相辅相成。
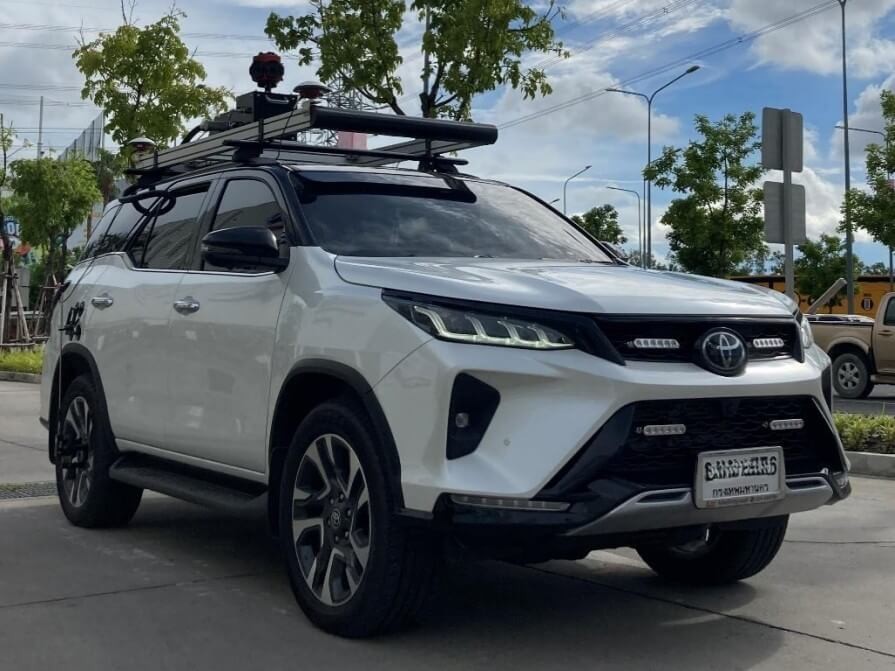
了解我们的移动测绘解决方案
我们的惯性导航系统(INS)专为测绘市场设计,具有高性能和易用性的特点。它们基于先进的惯性传感器构建,集成了尖端算法与 GNSS 技术,可提供精准的导航和定位数据。我们的系统具有高度适应性,可通过可配置组件满足特定的应用需求

Ekinox-D

Apogee-D
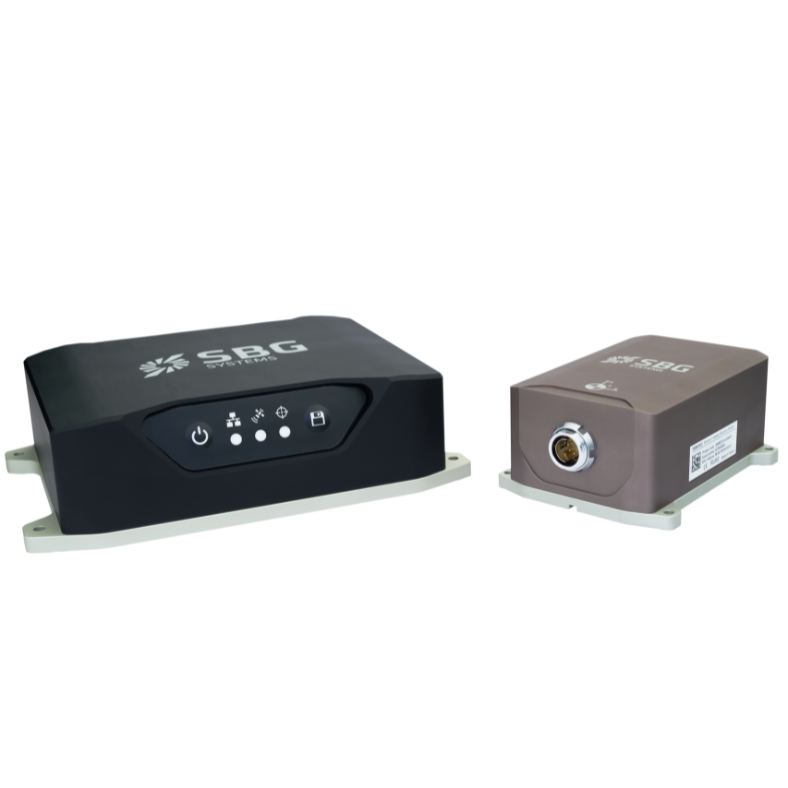
Navsight Land-Air
地图应用手册
将我们的宣传册直接发送到您的收件箱!





他们在谈论我们
直接聆听采用我们技术的创新者和客户的亲身分享。
他们的用户评价和成功案例充分说明了我们的传感器在实际自动驾驶汽车应用中发挥着重要作用。



你有问题吗?
我们的“常见问题”栏目解答了关于移动测绘系统及其背后技术的常见问题。该栏目还介绍了最佳实践,并展示了如何将我们的产品集成到您的解决方案中。
SLAM 是什么意思?
SLAM 代表同时定位与建图(Simultaneous Localization and Mapping),是机器人学和计算机视觉中使用的计算技术,用于构建未知环境的地图,同时跟踪智能体在该环境中的位置。这在无法使用 GNSS 的场景(例如室内或密集的城市区域)中特别有用。
SLAM 系统实时确定载体的位置和姿态。这涉及跟踪机器人或设备在环境中导航时的运动。在载体移动时,SLAM 系统会创建环境地图。这可以是 2D 或 3D 表示,捕捉周围环境的布局、障碍物和特征。
这些系统通常利用多个传感器(如相机、激光雷达或惯性测量单元 [IMU])来收集有关环境的数据。将这些数据组合起来以提高定位和建图的准确性。
SLAM算法通过处理输入数据,持续更新地图和智能体的位置。这涉及复杂的数学计算,包括滤波和优化技术。
什么是实时动态定位?
实时动态 (RTK) 是一种高精度的卫星导航技术,用于提高全球导航卫星系统 (GNSS) 测量位置数据的准确性。它广泛应用于测绘、农业和自动驾驶车辆导航等领域。
通过使用基准站接收 GNSS 信号并高精度计算其位置,然后实时向一个或多个流动站(rover)传输校正数据。流动站利用这些数据调整其 GNSS 读数,从而提高定位精度。
RTK 通过实时校正 GNSS 信号提供厘米级精度。这比通常精度在几米以内的标准 GNSS 定位要精确得多。
基站发送的校正数据通过各种通信方式(如无线电、蜂窝网络或互联网)传输至移动站。这种实时通信对于在动态作业过程中保持精度至关重要。
什么是精准点定位?
精密单点定位(PPP)是一种卫星导航技术,通过校正 卫星信号误差 来提供高精度定位。与通常依赖地面参考站(如 RTK)的传统 GNSS 方法不同,PPP 利用全球卫星数据和先进算法来提供准确的位置信息。
PPP 无需本地参考站即可在全球任何地方工作。这使其非常适合缺乏地面基础设施的偏远或具有挑战性的环境。通过使用精确的卫星轨道和钟差数据,以及对大气和 多径 效应的校正,PPP 可最大程度地减少常见的 GNSS 误差,并实现厘米级精度。
PPP 虽然可用于后处理定位(即事后分析收集到的数据),但它也可以提供实时定位解决方案。实时 PPP (RTPPP) 越来越普及,允许用户接收校正并实时确定其位置。
什么是实时时钟?
实时时钟(RTC)是一种电子设备,旨在记录当前的时间和日期,即使在断电状态下也能保持记录。RTC广泛应用于需要精确计时的领域,并具有多项关键功能。
首先,它们能精确地计算秒、分、时、天、月和年,通常会结合闰年和星期几的计算,以实现长期精度。RTC 功耗低,并且可以在电池备用电源下运行,使它们能够在断电期间继续计时。它们还为数据条目和日志提供时间戳,确保文档记录的准确性。
此外,RTC 可以触发预定操作,允许系统从低功耗状态唤醒或在指定时间执行任务。它们在同步多个设备(例如 GNSS/INS)方面发挥着至关重要的作用,确保它们协同工作。
实时时钟(RTC)是各类设备不可或缺的组成部分,从计算机和工业设备到物联网设备,它们不仅增强了设备的功能,还确保了在多种应用场景中时间管理的可靠性。
GPS 是如何工作的?
GPS(全球定位系统)通过使用卫星星座、精确授时和三边测量法来确定您在地球上的任何位置。
以下是最简单明了的解释:
1 – 卫星发射信号
大约有 30 颗 GPS 卫星环绕地球运行,每颗卫星都在持续发射:
– 其在空间中的确切位置
– 发送信号的准确时间(使用原子钟)
这些信号以光速传播。
2 – 接收器测量传播时间
GPS 接收机(位于您的手机、无人机、INS 等设备中)接收来自多颗卫星的信号。
通过测量每个信号到达所需的时间,它计算出距离:
距离 = 光速 × 传播时间
3 – 通过三点定位计算您的位置
为了确定您的位置,接收器使用的是三边测量法(而非三角测量法):
- 只要有1颗卫星 → 你就可以位于球体上的任何位置
- 有 2 个卫星 → 圆相交
- 有3颗卫星 → 可能有两个点
- 通过4颗卫星 → 您的精确3D位置 + 时钟校正
您的接收器没有原子钟,因此需要第4颗卫星来校正时间误差。
4 – 更正有助于提高准确性
原始 GPS 存在以下误差:
- 大气层(电离层、对流层)
- 卫星时钟漂移
- 轨道预测误差
- 多径反射(信号从建筑物上反射)
为了提高准确性:
- SBAS(例如 WAAS、EGNOS)提供实时校正
- RTK和PPP技术可将误差校正至厘米级
- INS 组合导航(IMU + GPS)可在信号丢失期间进行平滑过渡并弥补信号空白
6 – 最终输出
接收机将所有数据综合起来,以估计:
- 纬度
- 经度
- 海拔
- 速度
- 精确时间
现代 GPS 接收机每秒会进行几十次或上百次这样的操作。
什么是惯性导航?
惯性导航是一种仅使用内部传感器来确定车辆位置、姿态和运动的方法,不依赖于GPS等外部信号。其核心在于,惯性导航系统 (INS) 通过连续跟踪物体在三维空间中的加速度和旋转来测量其运动方式。它使用惯性测量单元 (IMU),其中包含用于感测线性加速度的加速度计和用于测量角速率的陀螺仪。通过对这些测量值进行时间积分,系统可以计算出相对于已知起点的速度、姿态,并最终确定位置。
由于其完全独立性,惯性导航系统可在任何环境——地下、水下、太空或 GNSS 拒止条件下——运行,使其成为导弹、飞机、潜艇、自动驾驶车辆和机器人等应用不可或缺的一部分。现代 INS 解决方案通常将惯性传感器与 GNSS 接收机、磁力计、气压计或 多普勒计程仪 等额外辅助源结合,以减少漂移并提高长期精度。高性能 INS 依赖于精确的传感器校准、先进的滤波算法和强大的误差建模,即使在最严苛的环境中也能提供稳定、可靠的导航数据。
