Düşük dinamik koşullar altında daha yüksek performans
Entegre IMU’lara sahip mobil haritalama sistemleri, gerçek zamanlı veriler sağlayarak çevresel dinamikler hakkında hayati bilgiler sunar.
Bu sistemler, otonom araçlar için yüksek çözünürlüklü haritaların (HD haritalar) oluşturulmasına olanak tanır, doğruluğu artırır ve veri eksikliği riskini azaltır; bu da onları altyapı haritalama, yol etütleri ve çevresel analiz gibi uygulamalar için vazgeçilmez kılar.
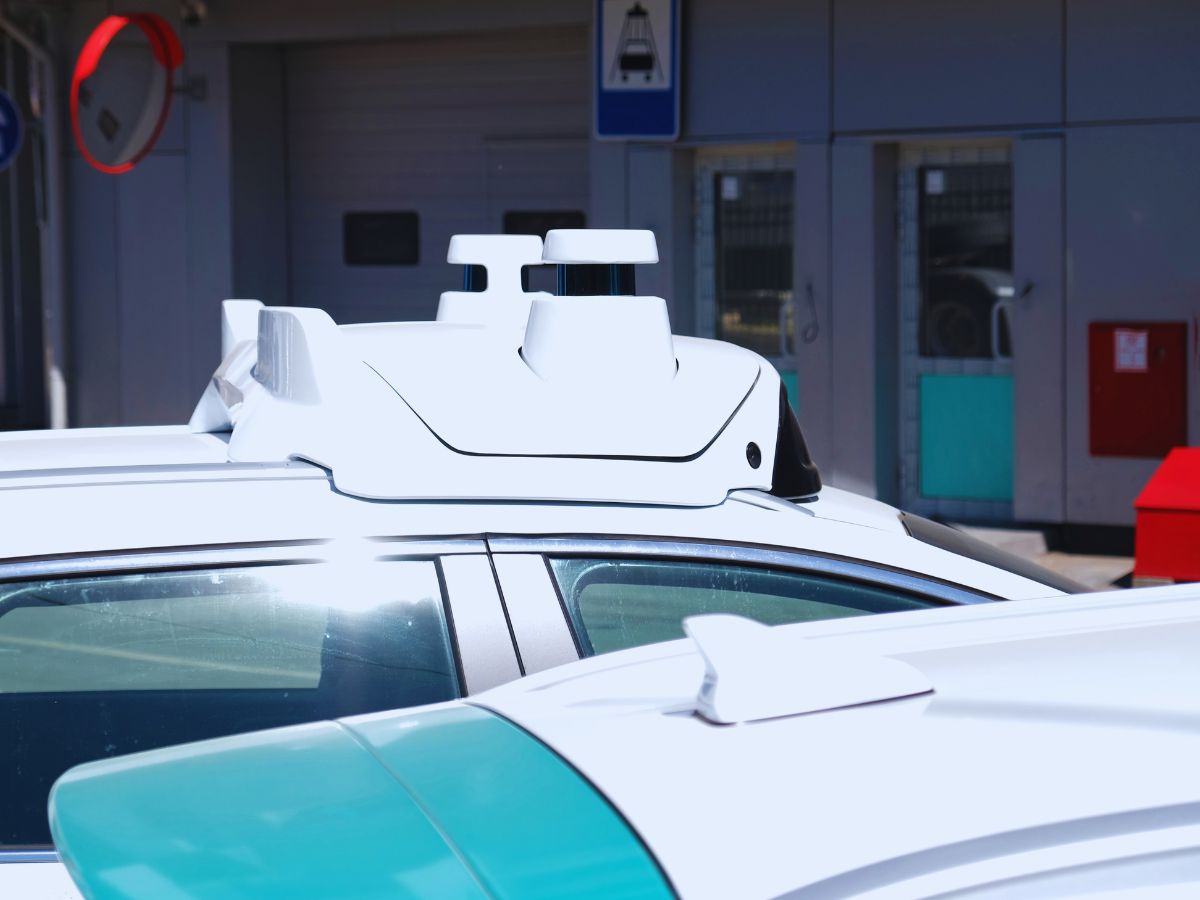
Gelişmiş GNSS ve atalet entegrasyonu sayesinde mobil haritalama sistemleri, hızlı kurulum ve hızlı başlatma imkanı sunarak arıza süresini en aza indirir ve hızlı veri toplama sağlar. Bu özellik, hızlı devreye almanın hayati önem taşıdığı altyapı mobil araştırmaları veya acil durum müdahale haritalaması gibi zamanın kritik olduğu senaryolarda özellikle değerlidir.
Kentsel alanlarda veya kapalı mekanlarda yavaş hareket eden araçlar gibi düşük dinamikli ortamlarda, yüksek performanslı atalet sistemleri hassas konumlandırma ve yönlendirme verilerini korur. Geleneksel GPS sistemleri bu tür koşullarda zorlanabilirken, GNSS ile entegre edilmiş bir INS , GNSS erişiminin engellendiği ortamlarda bile kesintisiz ve güvenilir veri sağlar.
Bu sistemler, her ortamda tutarlı performans sağlar ve doğru 3B modeller, topografik haritalar ve jeo-uzamsal ürünler sunar. Hareket hızından veya ortamın karmaşıklığından bağımsız olarak doğruluğu korurlar.
Yerleşik senkronizasyon özelliğine sahip tek iletişim arayüzü
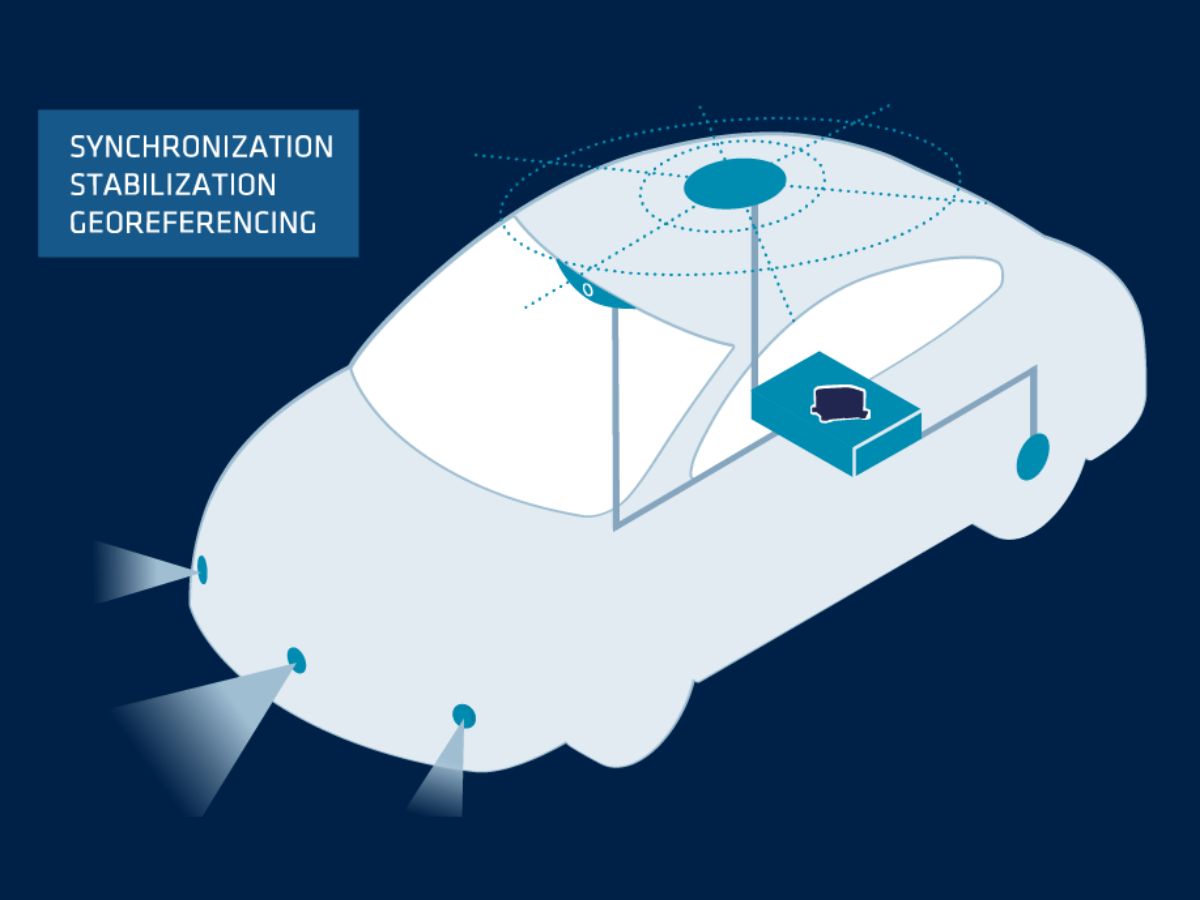
Atalet sistemlerimiz, tek bir iletişim arayüzü sayesinde sorunsuz bir entegrasyon sürecini destekler. INS , hem GNSS hem de LiDAR sensörlerinden gelen veriler için merkezi bir bağlantı noktası görevi görebilir. Endüstri standardı iletişim protokollerini, Ethernet’i veya CAN veriyolunu kullanarak INS ’i GNSS alıcınız ve mobil LiDAR sisteminizle entegre edebilir, böylece donanım karmaşıklığını en aza indirebilir ve birden fazla iletişim bağlantısına duyulan ihtiyacı ortadan kaldırabilirsiniz.
INS çözümlerimiz, GNSS, LiDAR ve atalet verileri arasında kesintisiz veri birleştirme sağlayan yerleşik senkronizasyon özellikleriyle birlikte gelir.
INS , SLAM işlemleri için kritik öneme sahip olan tüm sensörlerden gelen zaman damgalarını senkronize eden PTP ana saati görevi görebilir. Bu cihaz, gerçek zamanlı saat (RTC) özelliklerini ve GNSS zamanlamasını ve harici tetikleme sinyallerini işleme yeteneğini kullanır. INS , doğru SLAM işleme için GNSS ve LiDAR verilerinin düzgün bir şekilde hizalanmasını sağlar.
Gerçek zamanlı ve sonradan işleme yetenekleri
Mobil Haritalama Sistemleri (MMS), hem gerçek zamanlı hem de sonradan işleme yetenekleri sunarak, kullanıcıların anında verilere erişmelerine ve aynı zamanda daha yüksek doğruluk için sonuçları daha sonra iyileştirmelerine olanak tanır.
Gerçek zamanlı veri toplama, mühendislerin veya haritacıların yerinde değerlendirmeler yapmasını sağlarken, sonradan işleme yazılımı nihai çıktının mümkün olduğunca doğru olmasını garanti eder. Atalet sistemleri, uydu sinyallerinin mevcut olmadığı veya zayıfladığı durumlarda bile tutarlı ve güvenilir konum verilerini koruyarak bu sürece önemli ölçüde katkıda bulunur.
Atalet sistemleriyle donatılmış mobil haritalama platformları, veri toplama ve analizinde esneklik sunar. Operatörler, parametreleri anında ayarlayarak haritalama projelerinin doğruluk ve hassasiyet açısından gerekli standartları karşılamasını sağlayabilir.
Daha yüksek yörünge doğruluğu için GNSS ve INS verilerini iyileştiren güçlü bir son işlem yazılımı olan Qinertia’yı sunuyoruz. Qinertia, hassasiyeti ve güvenilirliği artırarak SLAM tabanlı haritalama iş akışlarını tamamlar.
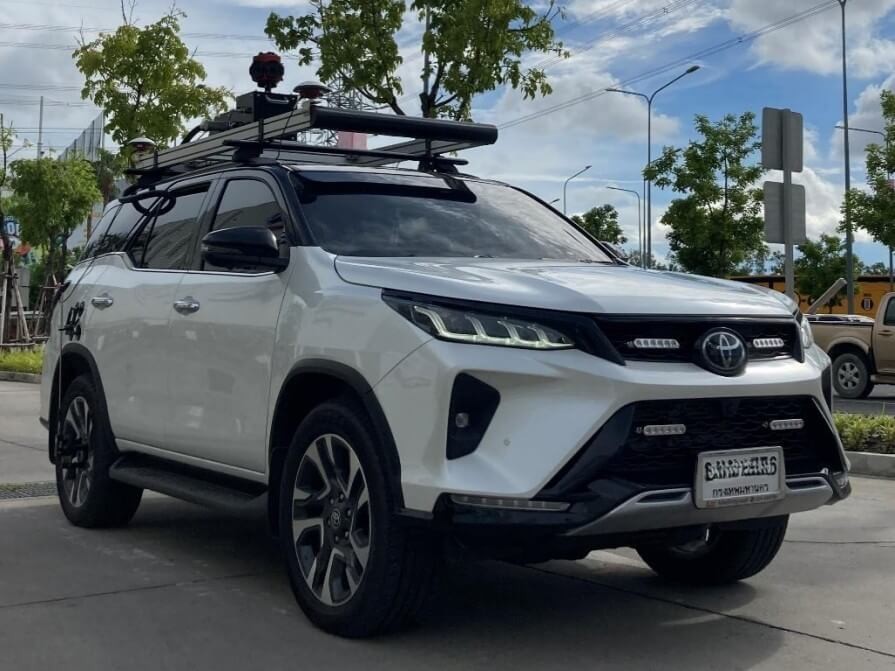
Mobil haritalama çözümlerimizi keşfedin
Atalet navigasyon sistemlerimiz (INS), özellikle harita ölçümü sektörleri için tasarlanmış olup, yüksek performans ve kullanım kolaylığı sunar. Gelişmiş atalet sensörleri üzerine kurulu olan bu sistemler, en son teknoloji algoritmaları ve GNSS teknolojisini bir araya getirerek hassas navigasyon ve konumlandırma verileri sağlar. Sistemlerimiz, özel uygulama ihtiyaçlarını karşılamak üzere yapılandırılabilir bileşenlere sahip olup son derece uyarlanabilir niteliktedir.

Ekinox-D

Apogee-D
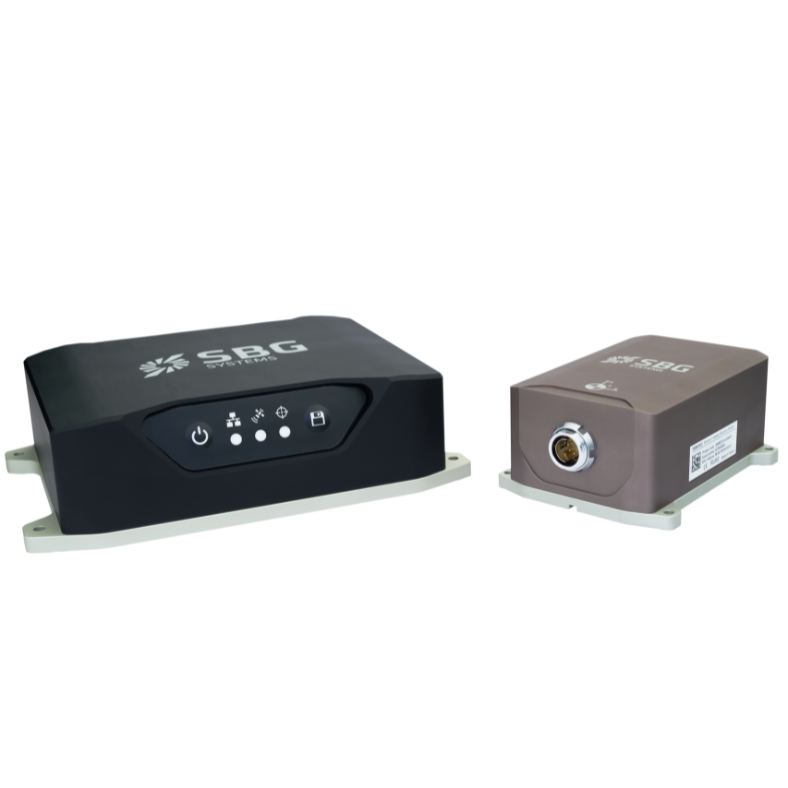
Navsight Land-Air
Harita uygulamaları broşürü
Broşürümüzü doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
SBG Systems Mobil haritalama alanında yüksek performanslı atalet çözümleri sunmak üzere önde gelen şirketlerle iş birliği yapmaktadır.
Örnek uygulamalarımız, teknolojimizin veri toplama ve analiz süreçlerini iyileştirdiği başarılı projeleri öne çıkarmaktadır.

Hakkımızda konuşuyorlar
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Müşterilerimizin yorumları ve başarı öyküleri, sensörlerimizin otonom araçlardaki pratik uygulamalarda ne kadar önemli bir etkiye sahip olduğunu ortaya koymaktadır.



Diğer ölçme uygulamalarını keşfedin
SBG Systems kara, deniz ve hava ölçümleri için yüksek performanslı atalet navigasyon sistemleri ve hareket sensörleri sunmaktadır. Atalet çözümlerimiz, coğrafi bilgi uzmanlarının her türlü ortamda hassas konum, yön ve hareket verilerini toplamasına olanak tanır.
Ölçme uygulamalarımızı keşfedin.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüz, mobil haritalama sistemleri ve bunların temelini oluşturan teknolojilerle ilgili yaygın soruları yanıtlamaktadır. Ayrıca, en iyi uygulamaları açıklamakta ve ürünlerimizi çözümlerinize nasıl entegre edebileceğinizi göstermektedir.
SLAM ne anlama gelir?
SLAM (Simultaneous Localization and Mapping), robotik ve bilgisayar görme alanlarında, bilinmeyen bir ortamın haritasını oluştururken aynı zamanda bir ajanın o ortamdaki konumunu takip etmek için kullanılan bir hesaplama tekniğidir. Bu teknik, iç mekanlar veya yoğun kentsel alanlar gibi “ GNSS ”ın kullanılamadığı durumlarda özellikle yararlıdır.
SLAM sistemleri, ajanın konumunu ve yönelimini gerçek zamanlı olarak belirler. Bu, robotun veya cihazın ortamda ilerlerken hareketinin izlenmesini içerir. Ajan hareket ederken, SLAM sistemi ortamın bir haritasını oluşturur. Bu, çevrenin yerleşimini, engellerini ve özelliklerini yansıtan 2B veya 3B bir temsil olabilir.
Bu sistemler, çevreyle ilgili veri toplamak için genellikle kameralar, LiDAR veya atalet ölçüm birimleri (IMU’lar) gibi çok sayıda sensör kullanır. Bu veriler, hem konum belirleme hem de haritalama işlemlerinin doğruluğunu artırmak amacıyla birleştirilir.
SLAM algoritmaları, gelen verileri işleyerek haritayı ve ajanın konumunu sürekli olarak günceller. Bu süreç, filtreleme ve optimizasyon teknikleri de dahil olmak üzere karmaşık matematiksel hesaplamaları içerir.
Gerçek Zamanlı Kinematik Nedir?
Gerçek Zamanlı Kinematik (RTK), Küresel Navigasyon Uydu Sistemi (GNSS) ölçümlerinden elde edilen konum verilerinin doğruluğunu artırmak için kullanılan hassas bir uydu navigasyon tekniğidir. Bu teknik, haritalama, tarım ve otonom araç navigasyonu gibi uygulamalarda yaygın olarak kullanılmaktadır.
GNSS sinyallerini alan ve konumunu yüksek doğrulukla hesaplayan bir baz istasyonu kullanılarak. Ardından, düzeltme verilerini bir veya daha fazla gezici alıcıya (rover) gerçek zamanlı olarak iletir. Gezici alıcılar, bu verileri kullanarak GNSS ölçümlerini ayarlar ve konum doğruluğunu artırır.
RTK, GNSS sinyallerini gerçek zamanlı olarak düzelterek santimetre düzeyinde bir doğruluk sağlar. Bu, genellikle birkaç metrelik bir doğruluk sunan standart GNSS konumlandırma yönteminden önemli ölçüde daha hassastır.
Baz istasyonundan gelen düzeltme verileri, radyo, hücresel ağlar veya internet gibi çeşitli iletişim yöntemleri aracılığıyla gezgin araçlara gönderilir. Bu gerçek zamanlı iletişim, dinamik operasyonlar sırasında doğruluğu korumak açısından hayati önem taşır.
Hassas Nokta Konumlandırma Nedir?
Hassas Nokta Konumlandırma (PPP), uydu sinyallerindeki hataları düzelterek yüksek hassasiyetli konumlandırma sağlayan bir uydu navigasyon tekniğidir. Genellikle yer tabanlı referans istasyonlarına dayanan geleneksel GNSS yöntemlerinin aksine (RTK’da olduğu gibi), PPP, doğru konum bilgisi sağlamak için küresel uydu verilerini ve gelişmiş algoritmaları kullanır.
PPP, yerel referans istasyonlarına ihtiyaç duymadan dünyanın her yerinde çalışır. Bu özelliği, yer altyapısının bulunmadığı uzak veya zorlu ortamlardaki uygulamalar için uygun olmasını sağlar. PPP, hassas uydu yörünge ve saat verilerini, atmosferik ve çoklu yol etkilerine yönelik düzeltmelerle birlikte kullanarak, yaygın GNSS hatalarını en aza indirir ve santimetre düzeyinde bir doğruluk sağlayabilir.
PPP, toplanan verilerin sonradan analiz edilmesini içeren sonradan işlenmiş konum belirleme için kullanılabileceği gibi, gerçek zamanlı konum belirleme çözümleri de sunabilir. Gerçek zamanlı PPP (RTPPP) giderek daha yaygın hale gelmekte olup, kullanıcıların düzeltmeleri almasına ve konumlarını gerçek zamanlı olarak belirlemesine olanak tanır.
Gerçek zamanlı saat nedir?
Gerçek Zamanlı Saat (RTC), güç kaynağı kapalıyken bile geçerli saat ve tarihi takip etmek üzere tasarlanmış bir elektronik cihazdır. Hassas zaman ölçümü gerektiren uygulamalarda yaygın olarak kullanılan RTC’ler, birçok önemli işlevi yerine getirir.
Öncelikle, saniye, dakika, saat, gün, ay ve yılları doğru bir şekilde sayarlar; uzun vadeli doğruluk sağlamak için genellikle artık yıl ve haftanın günü hesaplamalarını da içerirler. RTC’ler düşük güçle çalışır ve yedek pil ile çalışabilirler; bu sayede elektrik kesintileri sırasında da zamanı tutmaya devam edebilirler. Ayrıca, veri girişleri ve kayıtlar için zaman damgaları sağlayarak doğru belgelemeyi garanti ederler.
Ayrıca, RTC’ler zamanlanmış işlemleri tetikleyerek sistemlerin düşük güç durumlarından uyanmasına veya belirli zamanlarda görevleri yerine getirmesine olanak tanır. Birden fazla cihazın senkronizasyonunda (örn. GNSS/INS) hayati bir rol oynayarak, bu cihazların uyumlu bir şekilde çalışmasını sağlarlar.
RTC’ler, bilgisayarlardan endüstriyel ekipmanlara ve IoT cihazlarına kadar çeşitli cihazların ayrılmaz bir parçasıdır; işlevselliği artırır ve çok sayıda uygulamada güvenilir zaman yönetimi sağlar.
GPS nasıl çalışır?
GPS (Küresel Konumlandırma Sistemi), bir uydu grubu, hassas zamanlama ve üçgenleme yöntemini kullanarak Dünya üzerindeki herhangi bir yerdeki konumunuzu belirler.
İşte en basit ve anlaşılır açıklama:
1 – Uydular sinyal yayar
Dünya yörüngesinde yaklaşık 30 adet GPS uydusu bulunmaktadır ve her biri sürekli olarak şu bilgileri iletmektedir:
– Uzaydaki tam konumu
– Sinyalin gönderildiği tam zaman (atom saatleri kullanılarak)
Bu sinyaller ışık hızında ilerler.
2 – Alıcınız, yolculuk süresini ölçer
Bir GPS alıcısı (telefonunuzda, drone'unuzda, INS vb.), birden fazla uydudan gelen sinyalleri alır.
Her bir sinyalin ulaşması için geçen süreyi ölçerek mesafeyi hesaplar:
mesafe = ışık hızı × seyahat süresi
3 – Trilaterasyon, konumunuzu hesaplar
Konumunuzu belirlemek için alıcı, üçgenleme (triangülasyon değil) yöntemini kullanır:
- 1 uyduyla → küre üzerindeki herhangi bir yerde olabilirsiniz
- 2 uydu olduğunda → daireler kesişir
- 3 uyduyla → iki olası nokta
- 4 uydu ile → tam 3B konumunuz + saat düzeltmesi
Alıcınızda atom saati bulunmadığından, zamanlama hatalarını gidermek için 4. uyduya ihtiyaç vardır.
4 – Düzeltmeler doğruluğu artırır
Ham GPS verilerinde şu kaynaklardan kaynaklanan hatalar bulunur:
- Atmosfer (iyonosfer, troposfer)
- Uydu saatindeki sapma
- Yörünge tahmin hataları
- Çoklu yol yansımaları (binalardan seken sinyaller)
Doğruluğu artırmak için:
- SBAS (örneğin, WAAS, EGNOS) gerçek zamanlı düzeltmeler sağlar
- RTK ve PPP teknikleri, hataları santimetre düzeyine kadar düzeltir
- INS Bağlantı (IMU + GPS), sinyal kaybı sırasında kesintileri giderir ve boşlukları doldurur
6 – Nihai çıktı
Alıcı, tüm verileri bir araya getirerek şunları tahmin eder:
- Enlem
- Boylam
- Rakım
- Hız
- Kesin saat
Modern GPS alıcıları bunu saniyede onlarca ya da yüzlerce kez yapar.
Atalet navigasyonu nedir?
Atalet navigasyonu, GPS gibi harici sinyallere bağımlı kalmadan, yalnızca dahili sensörleri kullanarak bir aracın konumunu, yönelimini ve hareketini belirlemeye yarayan bir yöntemdir. Temelde, bir atalet navigasyon sistemi (INS), bir nesnenin üç boyutlu uzaydaki ivmesini ve dönüşünü sürekli olarak izleyerek nasıl hareket ettiğini ölçer. Sistem, doğrusal ivmeyi algılamak için ivmeölçerler ve açısal hızı ölçmek için jiroskoplar içeren bir Atalet Ölçüm Birimi (IMU) kullanır. Bu ölçümleri zaman içinde matematiksel olarak entegre ederek, sistem hızı, konumu ve nihayetinde bilinen bir başlangıç noktasına göre konumu hesaplar.
Tamamen bağımsız olması nedeniyle atalet navigasyonu, yeraltında, su altında, uzayda veya GPS sinyalinin alınamadığı koşullarda dahil olmak üzere her türlü ortamda çalışır; bu da onu füzeler, uçaklar, denizaltılar, otonom araçlar ve robotik gibi uygulamalar için vazgeçilmez kılar. Modern INS çözümleri, sapmayı azaltmak ve uzun vadeli doğruluğu artırmak amacıyla genellikle atalet sensörlerini, GNSS alıcıları, manyetometreler, barometreler veya Doppler hız ölçerler gibi ek yardımcı kaynaklarla birleştirir. Yüksek performanslı INS, en zorlu ortamlarda bile istikrarlı ve güvenilir navigasyon verileri sunmak için hassas sensör kalibrasyonuna, gelişmiş filtreleme algoritmalarına ve sağlam hata modellemesine dayanır.
