Wyższa wydajność przy niskiej dynamice
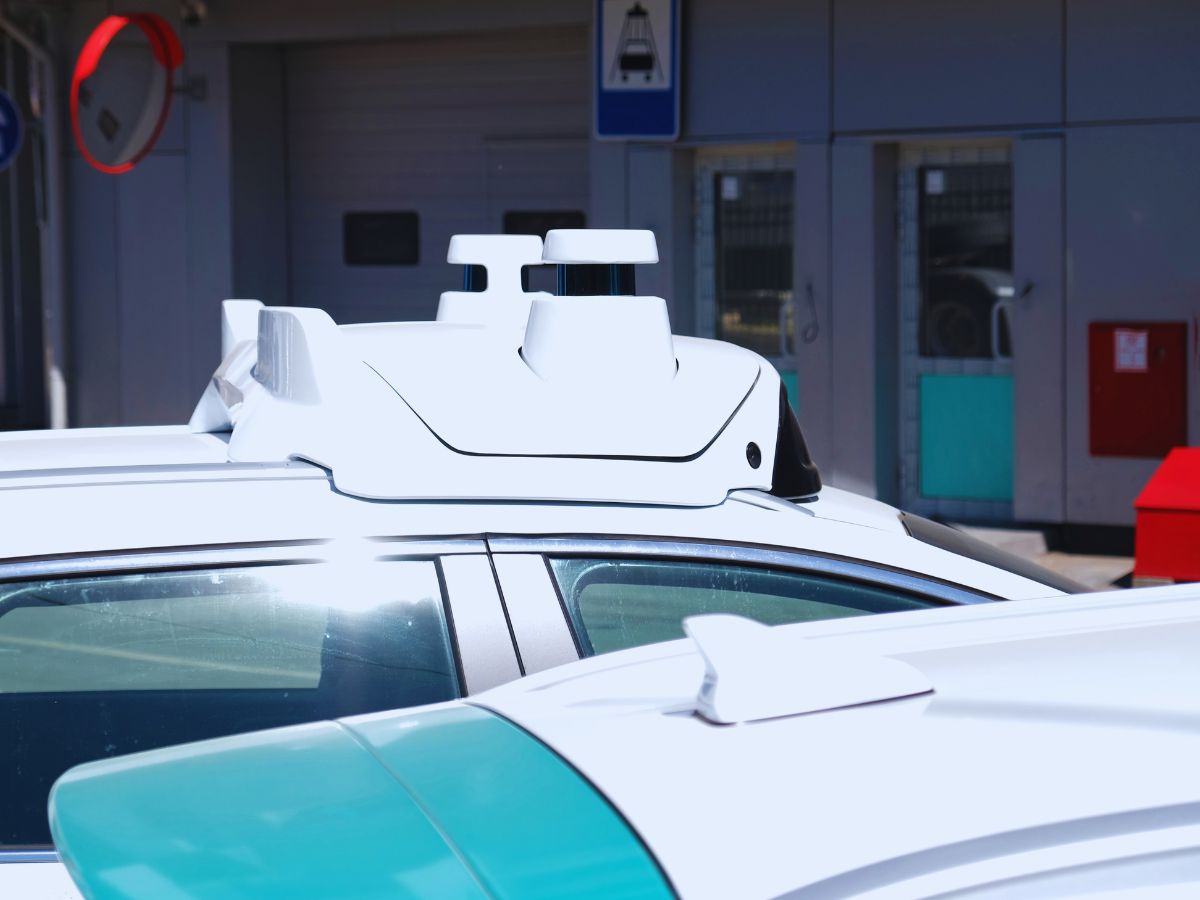
Mobilne systemy mapowania ze zintegrowanymi jednostkami IMU dostarczają dane w czasie rzeczywistym, zapewniając krytyczny wgląd w dynamikę środowiska.
Systemy te umożliwiają tworzenie map o wysokiej rozdzielczości (map HD) dla pojazdów autonomicznych, zwiększają dokładność i zmniejszają ryzyko luk w danych, co czyni je niezbędnymi w zastosowaniach takich jak mapowanie infrastruktury, badania drogowe i analiza środowiska.
Dzięki zaawansowanej integracji GNSS i inercyjnej, mobilne systemy mapowania oferują szybką konfigurację i szybką inicjalizację, minimalizując przestoje i umożliwiając szybkie gromadzenie danych. Jest to szczególnie cenne w scenariuszach, w których liczy się czas, takich jak mobilne badania infrastruktury lub mapowanie w sytuacjach awaryjnych, gdzie szybkie wdrożenie ma kluczowe znaczenie.
W środowiskach o niskiej dynamice, takich jak pojazdy poruszające się powoli po obszarach miejskich lub w pomieszczeniach, wysokowydajne systemy inercyjne utrzymują precyzyjne dane pozycjonowania i orientacji. Podczas gdy tradycyjne systemy GPS mogą mieć trudności w takich warunkach, INS zintegrowany z GNSS zapewnia ciągłe, wiarygodne dane, nawet w środowiskach ograniczenia GNSS.
Systemy te zapewniają stałą wydajność i dostarczają dokładne modele 3D, mapy topograficzne i produkty geoprzestrzenne w każdym środowisku. Zachowują dokładność niezależnie od prędkości ruchu lub złożoności środowiska.
Pojedynczy interfejs komunikacyjny z wbudowaną funkcją synchronizacji
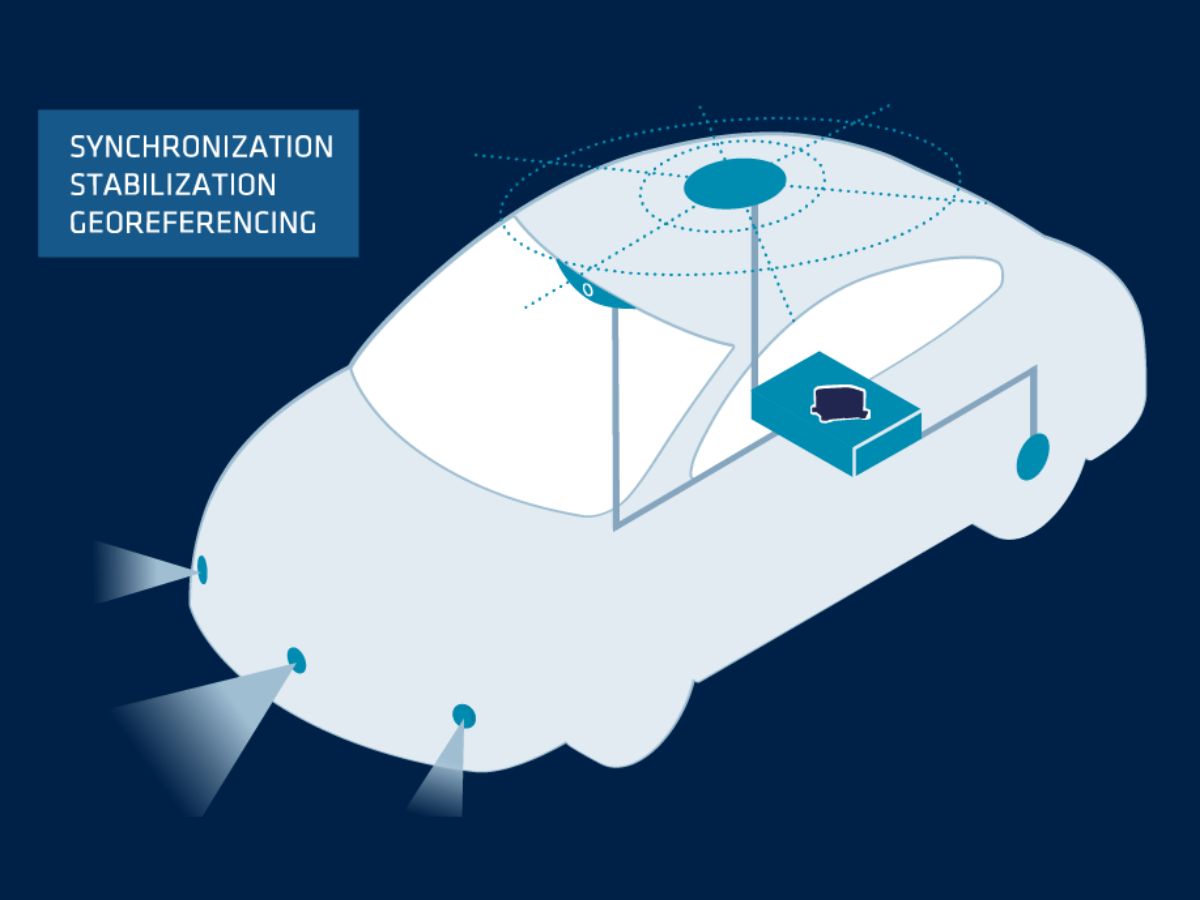
Nasze systemy inercyjne wspierają usprawniony proces integracji za pomocą jednego interfejsu komunikacyjnego. INS może służyć jako centralny węzeł dla danych zarówno z czujników GNSS, jak i LiDAR. Korzystając ze standardowych w branży protokołów komunikacyjnych, Ethernetu lub magistrali CAN, można połączyć INS z odbiornikiem GNSS i mobilnym systemem LiDAR, minimalizując złożoność sprzętową i eliminując potrzebę stosowania wielu łączy komunikacyjnych.
Nasze rozwiązania INS są wyposażone we wbudowane funkcje synchronizacji, które zapewniają bezproblemową fuzję danych GNSS, LiDAR i inercyjnych.
INS może służyć jako główny zegar PTP, synchronizując znaczniki czasu ze wszystkich czujników, co ma kluczowe znaczenie dla operacji SLAM. Wykorzystuje funkcje zegara czasu rzeczywistego (RTC) oraz zdolność obsługi synchronizacji GNSS i zewnętrznych sygnałów wyzwalających. INS zapewni odpowiednie wyrównanie danych GNSS i LiDAR w celu uzyskania dokładnego przetwarzania SLAM.
Możliwości przetwarzania w czasie rzeczywistym i przetwarzania końcowego
Mobilne systemy mapowania (MMS) zapewniają możliwości post-processing w czasie rzeczywistym, jak i po zakończeniu akwizycji, umożliwiając użytkownikom natychmiastowy dostęp do danych, a jednocześnie późniejsze doprecyzowanie wyników w celu zwiększenia dokładności.
Pozyskiwanie danych w czasie rzeczywistym umożliwia inżynierom i specjalistom pomiarowym dokonywanie ocen na miejscu, natomiast oprogramowanie do post-processingu zapewnia, że końcowe wyniki są tak dokładne, jak to tylko możliwe. Systemy inercyjne w znaczący sposób przyczyniają się do tego procesu, utrzymując spójne i niezawodne dane pozycyjne, nawet gdy sygnały satelitarne są niedostępne lub zakłócone.
Mobilne platformy mapujące wyposażone w systemy inercyjne oferują elastyczność w zakresie gromadzenia i analizy danych. Operatorzy mogą na bieżąco dostosowywać parametry, zapewniając, że ich projekty mapowania spełniają wymagane standardy dokładności i precyzji.
Oferujemy Qinertia, zaawansowane oprogramowanie do post-processingu, które poprawia dane GNSS i INS, zapewniając większą dokładność trajektorii. Qinertia uzupełnia przepływy pracy mapowania oparte na SLAM, zwiększając precyzję i niezawodność.
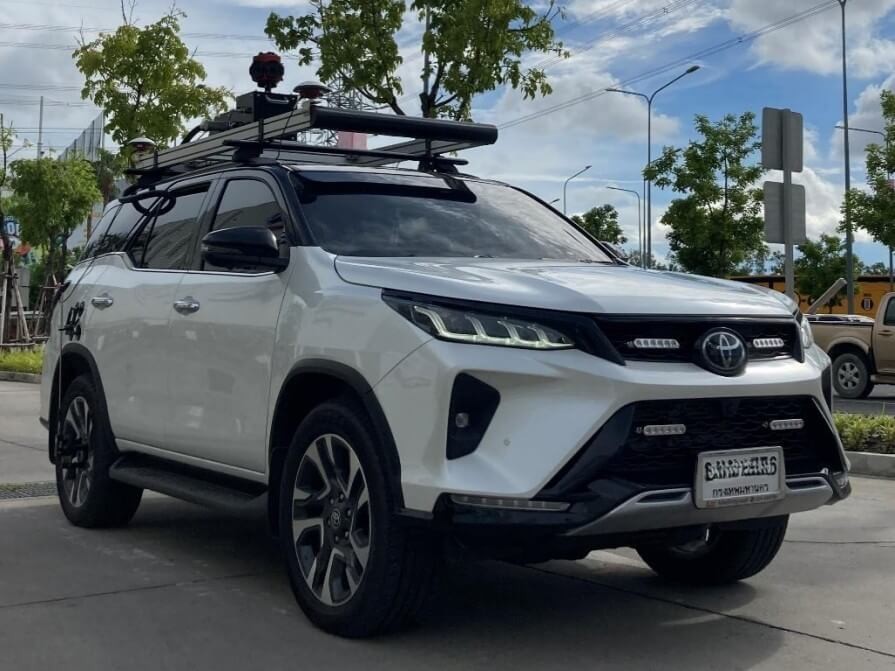
Poznaj nasze rozwiązania w zakresie mapowania mobilnego
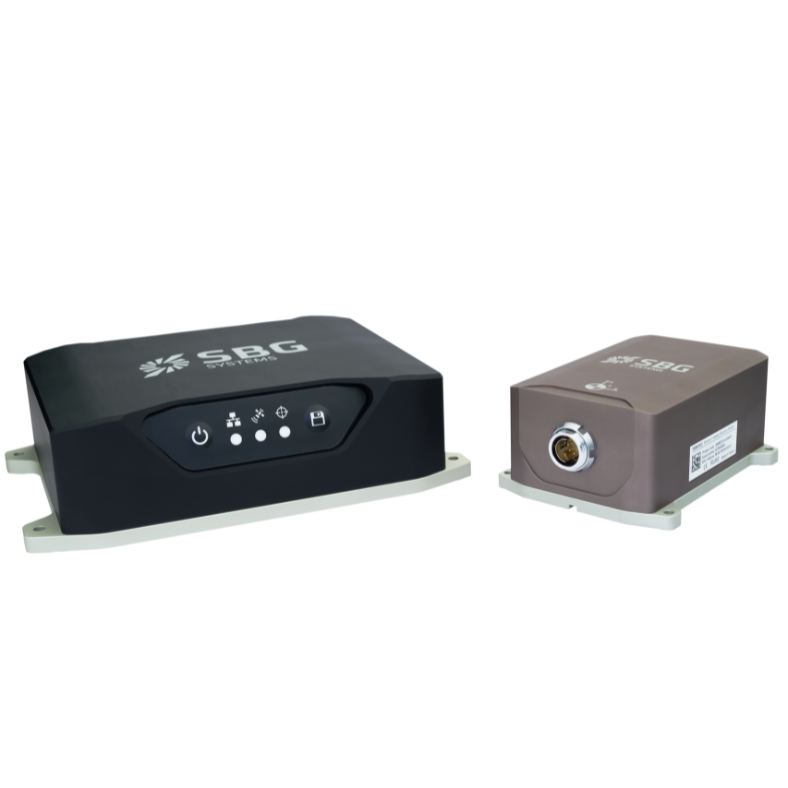
Nasze inercyjne systemy nawigacyjne (INS) są zaprojektowane specjalnie dla rynków pomiarowych, oferując wysoką wydajność i łatwość użytkowania. Zbudowane na zaawansowanych czujnikach inercyjnych, integrują najnowocześniejsze algorytmy i technologię GNSS, aby dostarczać precyzyjne dane nawigacyjne i pozycjonujące. Nasze systemy są wysoce adaptowalne, z konfigurowalnymi komponentami, aby spełnić specyficzne potrzeby aplikacji.

Ekinox-D

Apogee-D
Navsight Land-Air
Broszura dotycząca aplikacji do tworzenia map
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
SBG Systems współpracuje z wiodącymi firmami, dostarczając wysokowydajne rozwiązania inercyjne do mobilnego maszynowego mapowania.
Nasze studia przypadków przedstawiają udane projekty, w których nasza technologia usprawniła pozyskiwanie i analizę danych.
Doskonała dokładność i wydajność w mapowaniu LiDAR dzięki Quanta Micro
Mapowanie za pomocą technologii LiDAR

Mobilne mapowanie oparte na SLAM przy użyciu systemu nawigacji inercyjnej RTK
Mapowanie mobilne
Ellipse zintegrowany z lotniczym systemem obrazowania hiperspektralnego
Nawigacja bezzałogowych statków powietrznych


Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w pojazdach autonomicznych.



Odkryj więcej zastosowań geodezji
SBG Systems dostarcza wysokowydajne inercyjne systemy nawigacyjne oraz czujniki ruchu dla geodezji lądowej, morskiej i lotniczej. Nasze rozwiązania inercyjne umożliwiają specjalistom geospatial zbieranie precyzyjnych danych o pozycji, orientacji i ruchu w każdym środowisku.
Zapoznaj się z naszymi aplikacjami geodezyjnymi.
Czy masz jakieś pytania?
W sekcji „Najczęściej zadawane pytania” udzielamy odpowiedzi na typowe pytania dotyczące systemów mapowania mobilnego oraz technologii, na których się opierają. Wyjaśniamy tam również najlepsze praktyki i pokazujemy, jak włączyć nasze produkty do Państwa rozwiązań.
Co oznacza skrót SLAM?
SLAM, czyli jednoczesna lokalizacja i mapowanie (Simultaneous Localization and Mapping), to technika obliczeniowa stosowana w robotyce i widzeniu komputerowym do tworzenia mapy nieznanego otoczenia przy jednoczesnym śledzeniu położenia obiektu w tym otoczeniu. Jest to szczególnie przydatne w scenariuszach, w których system GNSS jest niedostępny, takich jak wnętrza budynków lub gęsto zabudowane obszary miejskie.
Systemy SLAM określają pozycję i orientację agenta w czasie rzeczywistym. Polega to na śledzeniu ruchu robota lub urządzenia podczas nawigacji w środowisku. Gdy agent się porusza, system SLAM tworzy mapę środowiska. Może to być reprezentacja 2D lub 3D, odwzorowująca układ, przeszkody i cechy otoczenia.
Systemy te często wykorzystują wiele czujników, takich jak kamery, LiDAR czy jednostki pomiaru inercyjnego (IMU), do zbierania danych o otoczeniu. Dane te są łączone w celu poprawy dokładności zarówno lokalizacji, jak i mapowania.
Algorytmy SLAM przetwarzają napływające dane w celu ciągłej aktualizacji mapy i położenia agenta. Wymaga to przeprowadzenia złożonych obliczeń matematycznych, w tym zastosowania technik filtrowania i optymalizacji.
Czym jest kinematyka w czasie rzeczywistym?
Real-Time Kinematic (RTK) to precyzyjna technika nawigacji satelitarnej służąca do zwiększania dokładności danych pozycyjnych uzyskiwanych z pomiarów Globalnego Systemu Nawigacji Satelitarnej (GNSS). Jest powszechnie stosowana w takich dziedzinach jak geodezja, rolnictwo i nawigacja pojazdów autonomicznych.
Wykorzystuje stację bazową, która odbiera sygnały GNSS i oblicza swoją pozycję z wysoką dokładnością. Następnie przesyła dane korekcyjne w czasie rzeczywistym do jednego lub wielu odbiorców mobilnych (roverów). Rovery używają tych danych do korygowania odczytów GNSS, co zwiększa dokładność pozycjonowania.
RTK zapewnia dokładność rzędu centymetrów dzięki korygowaniu sygnałów GNSS w czasie rzeczywistym. Jest to rozwiązanie znacznie dokładniejsze niż standardowe pozycjonowanie GNSS, które zazwyczaj oferuje dokładność rzędu kilku metrów.
Dane korekcyjne ze stacji bazowej są przesyłane do pojazdów terenowych za pomocą różnych metod komunikacyjnych, takich jak łączność radiowa, sieci komórkowe czy Internet. Ta komunikacja w czasie rzeczywistym ma kluczowe znaczenie dla utrzymania dokładności podczas operacji dynamicznych.
Czym jest precyzyjne pozycjonowanie punktowe?
Precise Point Positioning (PPP) to technika nawigacji satelitarnej, która zapewnia wysoką precyzję pozycjonowania poprzez korygowanie błędów sygnału satelitarnego. W przeciwieństwie do tradycyjnych metod GNSS, które często opierają się na naziemnych stacjach referencyjnych (jak w przypadku RTK), PPP wykorzystuje globalne dane satelitarne i zaawansowane algorytmy do dostarczania dokładnych informacji o lokalizacji.
PPP działa w dowolnym miejscu na świecie bez konieczności używania lokalnych stacji referencyjnych. Dzięki temu sprawdza się w odległych lub wymagających środowiskach, gdzie brakuje naziemnej infrastruktury. Korzystając z precyzyjnych danych o orbitach satelitów i zegarach, a także korekt uwzględniających efekty atmosferyczne i wielodrogowość (multipath), PPP minimalizuje typowe błędy GNSS i pozwala osiągnąć dokładność rzędu centymetrów.
Podczas gdy PPP może być wykorzystywane do pozycjonowania po przetworzeniu, które polega na analizie zebranych danych po fakcie, może również dostarczać rozwiązania do pozycjonowania w czasie rzeczywistym. PPP w czasie rzeczywistym (RTPPP) jest coraz szerzej dostępne, umożliwiając użytkownikom otrzymywanie poprawek i określanie swojej pozycji w czasie rzeczywistym.
Czym jest zegar czasu rzeczywistego?
Zegar czasu rzeczywistego (RTC) to urządzenie elektroniczne zaprojektowana służące do śledzenia aktualnej godziny i daty, nawet gdy urządzenie jest wyłączone. Zegary RTC, szeroko stosowane w zastosowaniach wymagających precyzyjnego pomiaru czasu, pełnią kilka kluczowych funkcji.
Po pierwsze, precyzyjnie odliczają sekundy, minuty, godziny, dni, miesiące i lata, często uwzględniając obliczenia lat przestępnych i dni tygodnia dla długoterminowej precyzji. RTC działają przy niskim poborze mocy i mogą być zasilane z baterii podtrzymującej, co pozwala im na dalsze odmierzanie czasu podczas przerw w zasilaniu. Zapewniają również znaczniki czasu dla wpisów danych i logów, co gwarantuje dokładną dokumentację.
Ponadto układy RTC mogą inicjować zaplanowane operacje, umożliwiając systemom wybudzanie się ze stanów niskiego poboru mocy lub wykonywanie zadań w określonych momentach. Odgrywają one kluczową rolę w synchronizacji wielu urządzeń (np. GNSS/INS), dbając o ich spójne działanie.
Układy RTC stanowią integralną część różnych urządzeń – od komputerów i sprzętu przemysłowego po urządzenia IoT – zwiększając ich funkcjonalność i zapewniając niezawodne zarządzanie czasem w wielu zastosowaniach.
Jak działa GPS?
GPS (Global Positioning System) funkcjonuje, wykorzystując konstelację satelitów, precyzyjne taktowanie oraz trilaterację do wyznaczania pozycji w dowolnym miejscu na Ziemi.
Oto najprostsze i jasne wyjaśnienie:
1 – Satelity nadają sygnały
Około 30 satelitów GPS krąży wokół Ziemi, a każdy z nich stale transmituje:
– Swoją dokładną pozycję w przestrzeni
– Dokładny czas wysłania sygnału (za pomocą zegarów atomowych)
Sygnały te rozprzestrzeniają się z prędkością światła.
2 – Twój odbiornik mierzy czas przelotu
Odbiornik GPS (w Twoim telefonie, dronie, systemie INS itp.) odbiera sygnały z wielu satelitów.
Na podstawie pomiaru czasu, w jakim dotarł każdy sygnał, oblicza odległość:
odległość = prędkość światła × czas podróży
3 – Trilateracja pozwala obliczyć Twoją lokalizację
Aby określić swoją pozycję, odbiornik wykorzystuje metodę trilateracji (a nie triangulacji):
- Mając 1 satelitę → możesz znajdować się w dowolnym miejscu na kuli
- Przy 2 satelitach → okręgi przecinają się
- Przy 3 satelitach → dwa możliwe punkty
- Dzięki 4 satelitom → Twoja dokładna pozycja 3D + korekcja czasu
Twój odbiornik nie jest wyposażony w zegar atomowy, dlatego czwarty satelita jest niezbędny do skorygowania błędów synchronizacji.
4 – Poprawki zwiększają dokładność
Surowe dane GPS zawierają błędy wynikające z:
- Atmosfera (jonosfera, troposfera)
- Odchylenie zegara satelitarnego
- Błędy w prognozowaniu orbity
- Odbicia wielodrożne (sygnały odbijające się od budynków)
Aby zwiększyć dokładność:
- System SBAS (np. WAAS, EGNOS) zapewnia korekty w czasie rzeczywistym
- Techniki RTK i PPP pozwalają skorygować błędy z dokładnością do centymetra
- Sprzężenie INS (IMU + GPS) wygładza i zapełnia luki w przypadku utraty sygnału
6 – Wynik końcowy
Odbiornik łączy wszystkie dane w celu oszacowania:
- Szerokość geograficzna
- Długość geograficzna
- Wysokość nad poziomem morza
- Prędkość
- Dokładny czas
Nowoczesne odbiorniki GPS wykonują te operacje dziesiątki lub setki razy na sekundę.
Czym jest nawigacja inercyjna?
Nawigacja inercyjna to metoda określania pozycji, orientacji i ruchu pojazdu wyłącznie za pomocą czujników wewnętrznych, bez polegania na sygnałach zewnętrznych, takich jak GPS. Zasadniczo, system nawigacji inercyjnej (INS) mierzy ruch obiektu poprzez ciągłe śledzenie jego przyspieszenia i rotacji w trzech wymiarach. Wykorzystuje jednostkę pomiaru inercyjnego (IMU), która zawiera akcelerometry do wykrywania przyspieszenia liniowego oraz żyroskopy do pomiaru prędkości kątowej. Poprzez matematyczne całkowanie tych pomiarów w czasie, system oblicza prędkość, orientację i ostatecznie pozycję względem znanego punktu początkowego.
Ponieważ jest całkowicie autonomiczna, nawigacja inercyjna działa w każdym środowisku — pod ziemią, pod wodą, w przestrzeni kosmicznej lub w warunkach braku sygnału GPS — co czyni ją niezbędną w zastosowaniach takich jak pociski, samoloty, łodzie podwodne, pojazdy autonomiczne i robotyka. Nowoczesne rozwiązania INS często łączą czujniki inercyjne z dodatkowymi źródłami wspomagającymi, takimi jak odbiorniki GNSS, magnetometry, barometry lub logi prędkości Dopplera, aby redukować dryf i poprawiać długoterminową dokładność. Wysokowydajne systemy INS opierają się na precyzyjnej kalibracji czujników, zaawansowanych algorytmach filtrowania i solidnym modelowaniu błędów, aby dostarczać stabilne, niezawodne dane nawigacyjne nawet w najbardziej wymagających środowiskach.
