Maior desempenho sob baixa dinâmica
Sistemas de mapeamento móvel com IMUs integradas fornecem dados em tempo real, entregando insights críticos sobre a dinâmica ambiental.
Esses sistemas permitem a criação de mapas de alta definição (HD maps) para veículos autônomos, aumentam a precisão e reduzem o risco de lacunas de dados, tornando-se essenciais para aplicações como mapeamento de infraestrutura, levantamentos rodoviários e análise ambiental.
Com integração avançada de GNSS e inercial, os sistemas de mapeamento móvel oferecem configuração rápida e inicialização veloz, minimizando o tempo de inatividade e permitindo a coleta rápida de dados. Isso é particularmente valioso em cenários sensíveis ao tempo, como levantamentos móveis de infraestrutura ou mapeamento de resposta a emergências, onde a implantação rápida é crucial.
Em ambientes de baixa dinâmica, como veículos movendo-se lentamente em áreas urbanas ou em ambientes internos, sistemas inerciais de alto desempenho mantêm dados precisos de posicionamento e orientação. Embora os sistemas GPS tradicionais possam apresentar dificuldades nessas condições, um INS integrado com GNSS garante dados contínuos e confiáveis, mesmo em ambientes sem sinal de GNSS.
Esses sistemas garantem desempenho consistente e entregam modelos 3D precisos, mapas topográficos e produtos geoespaciais em qualquer ambiente. Eles mantêm a precisão independentemente da velocidade de movimento ou da complexidade ambiental.
Interface de comunicação única com sincronização integrada
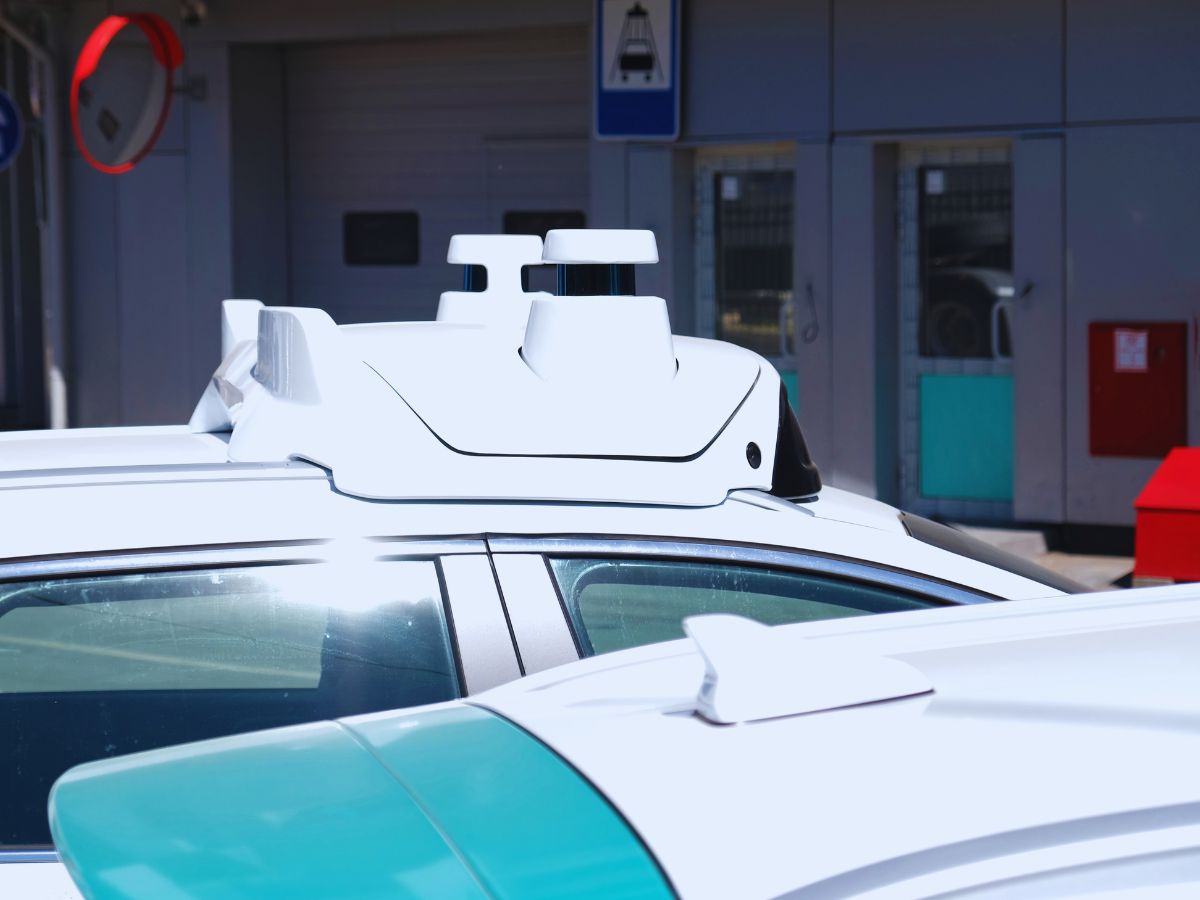
Nossos sistemas inerciais oferecem suporte a um processo de integração simplificado com uma interface de comunicação única. O INS pode servir como o hub central para dados de sensores GNSS e LiDAR. Utilizando protocolos de comunicação padrão da indústria, Ethernet ou barramento CAN, você pode interconectar o INS ao seu receptor GNSS e sistema de LiDAR móvel, minimizando a complexidade de hardware e evitando a necessidade de múltiplos links de comunicação.
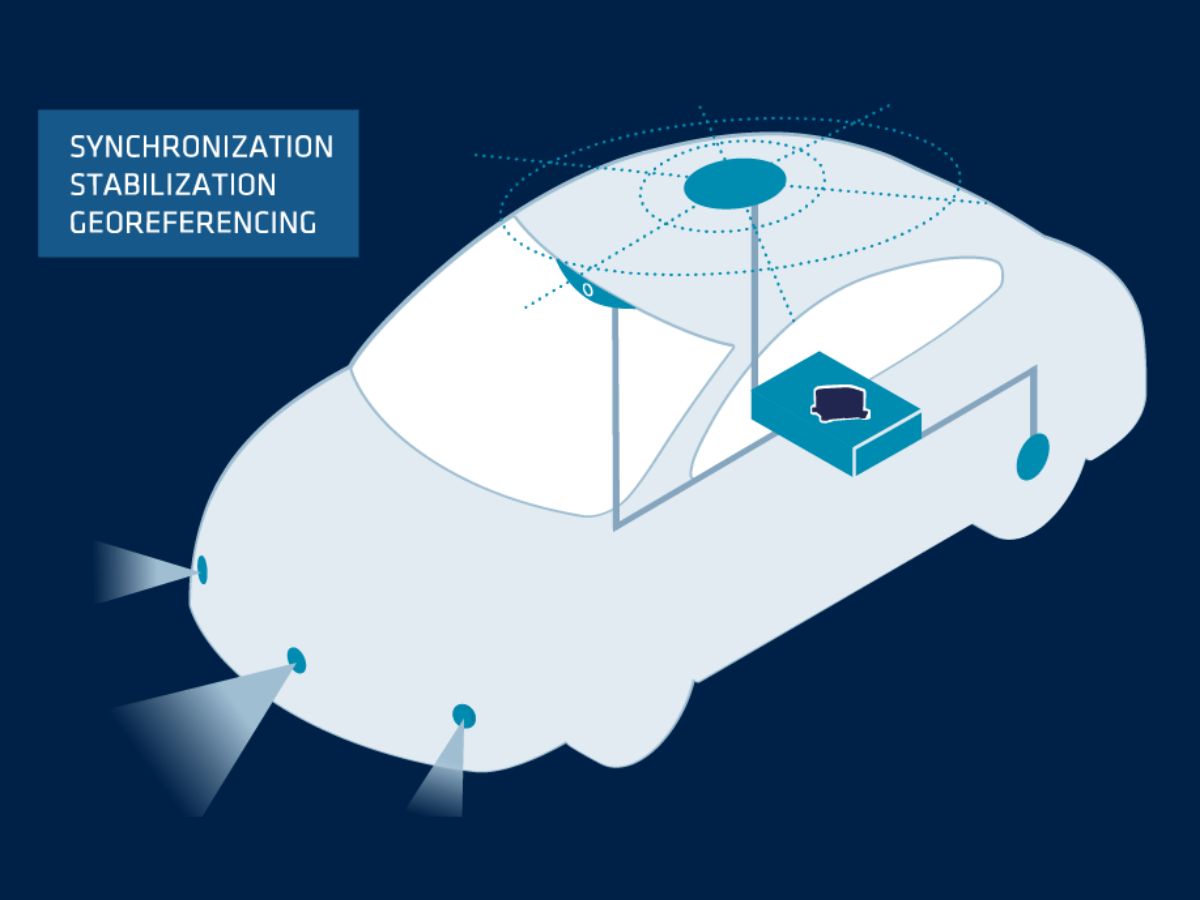
Nossas soluções INS vêm com recursos de sincronização integrados que garantem uma fusão de dados perfeita entre dados GNSS, LiDAR e inerciais.
O INS pode atuar como o relógio mestre PTP, sincronizando carimbos de data/hora (timestamps) de todos os sensores, o que é fundamental para operações de SLAM. Ele utiliza recursos de relógio em tempo real (RTC) e a capacidade de gerenciar o timing do GNSS e sinais de gatilho externos. O INS garantirá que os dados GNSS e LiDAR estejam devidamente alinhados para um processamento SLAM preciso.
Capacidades em tempo real e pós-processamento
Os Sistemas de Mapeamento Móvel (MMS) oferecem recursos tanto em tempo real quanto de pós-processamento, permitindo que os usuários acessem dados imediatos e, ao mesmo tempo, refinem os resultados posteriormente para maior precisão.
A aquisição de dados em tempo real permite que engenheiros ou topógrafos façam avaliações no local, enquanto o software de pós-processamento garante que o resultado final seja o mais preciso possível. Os sistemas inerciais contribuem significativamente para esse processo, mantendo dados posicionais consistentes e confiáveis, mesmo quando os sinais de satélite estão indisponíveis ou degradados.
As plataformas de mapeamento móvel equipadas com sistemas inerciais oferecem flexibilidade na coleta e análise de dados. Os operadores podem ajustar parâmetros dinamicamente, garantindo que seus projetos de mapeamento atendam aos padrões exigidos de exatidão e precisão.
Oferecemos o Qinertia, um poderoso software de pós-processamento que refina dados GNSS e INS para maior precisão de trajetória. O Qinertia complementa os fluxos de trabalho de mapeamento baseados em SLAM, aprimorando a precisão e a confiabilidade.
Descubra nossas soluções para mapeamento móvel
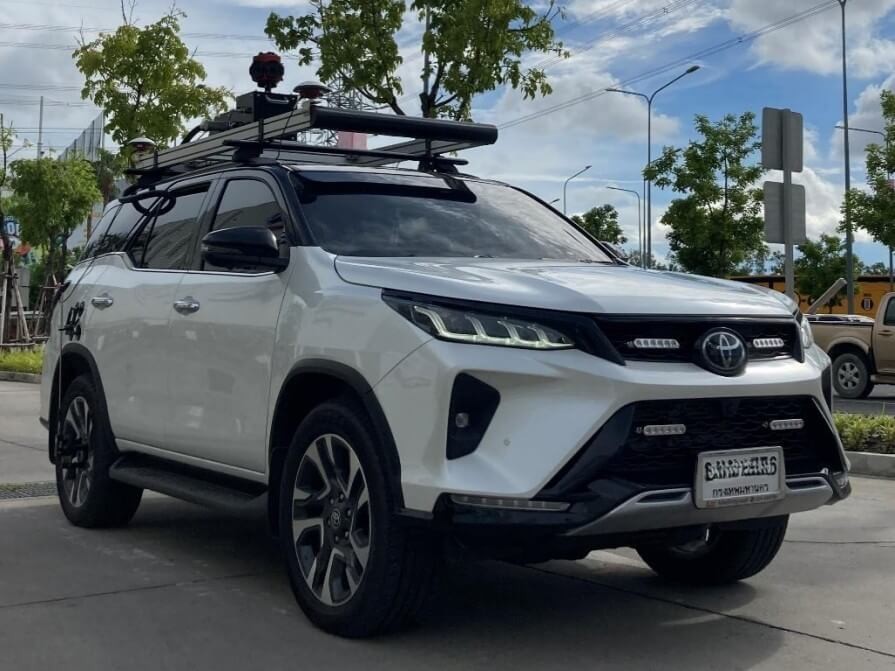
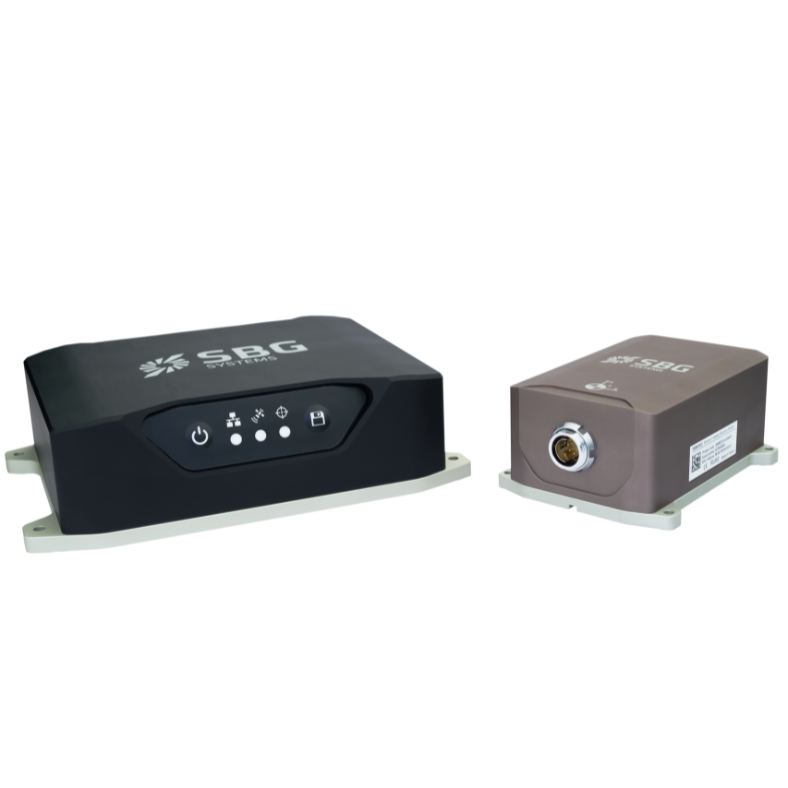
Nossos sistemas de navegação inercial (INS) são projetados especificamente para o mercado de topografia e geodésia, oferecendo alto desempenho e facilidade de uso. Construídos com base em sensores inerciais avançados, eles integram algoritmos de ponta e tecnologia GNSS para fornecer dados precisos de navegação e posicionamento. Nossos sistemas são altamente adaptáveis, com componentes configuráveis para atender às necessidades específicas de cada aplicação

Ekinox-D

Apogee-D
Navsight Land-Air
Folheto de aplicações de mapeamento
Receba nosso folheto diretamente na sua caixa de entrada!
Estudos de caso
A SBG Systems faz parceria com empresas líderes para fornecer soluções inerciais de alto desempenho para mapeamento móvel.
Nossos estudos de caso destacam projetos bem-sucedidos em que nossa tecnologia aprimorou a aquisição e a análise de dados.





Eles falam sobre nós
Ouça em primeira mão os depoimentos dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores têm em aplicações práticas de veículos autônomos.



Descubra mais aplicações de levantamento
A SBG Systems fornece sistemas de navegação inercial e sensores de movimento de alto desempenho para levantamentos terrestres, marítimos e aéreos. Nossas soluções inerciais permitem que profissionais de geespacial coletem dados precisos de posição, orientação e movimento em qualquer ambiente.
Explore nossas aplicações de levantamento.
Você tem alguma dúvida?
Nossa seção de FAQ responde a perguntas comuns sobre sistemas de mapeamento móvel e as tecnologias por trás deles. Ela também explica as práticas recomendadas e mostra como integrar nossos produtos às suas soluções.
O que significa SLAM?
SLAM, que significa Localização e Mapeamento Simultâneos (Simultaneous Localization and Mapping), é uma técnica computacional usada em robótica e visão computacional para construir um mapa de um ambiente desconhecido enquanto rastreia simultaneamente a localização de um agente dentro desse ambiente. Isso é particularmente útil em cenários onde o GNSS não está disponível, como em ambientes internos ou áreas urbanas densas.
Sistemas SLAM determinam a posição e orientação do agente em tempo real. Isso envolve o rastreamento do movimento do robô ou dispositivo enquanto ele navega pelo ambiente. Enquanto o agente se move, o sistema SLAM cria um mapa do ambiente. Pode ser uma representação 2D ou 3D, capturando o layout, obstáculos e características do entorno.
Esses sistemas frequentemente utilizam múltiplos sensores, como câmeras, LiDAR ou unidades de medida inercial (IMUs), para coletar dados sobre o ambiente. Esses dados são combinados para melhorar a precisão tanto da localização quanto do mapeamento.
Os algoritmos SLAM processam os dados recebidos para atualizar continuamente o mapa e a localização do agente. Isso envolve computações matemáticas complexas, incluindo técnicas de filtragem e otimização.
O que é Real-Time Kinematic?
Real-Time Kinematic (RTK) é uma técnica de navegação por satélite precisa usada para aprimorar a exatidão dos dados de posição derivados de medições do Global Navigation Satellite System (GNSS). É amplamente empregada em aplicações como topografia, agricultura e navegação de veículos autônomos.
Utilizando uma estação base que recebe sinais GNSS e calcula sua posição com alta precisão. Em seguida, ela transmite dados de correção para um ou mais receptores móveis (rovers) em tempo real. Os rovers usam esses dados para ajustar suas leituras GNSS, aprimorando sua exatidão posicional.
O RTK fornece precisão em nível centimétrico ao corrigir sinais GNSS em tempo real. Isso é significativamente mais preciso do que o posicionamento GNSS padrão, que normalmente oferece precisão dentro de alguns metros.
Os dados de correção da estação base são enviados aos rovers por meio de vários métodos de comunicação, como rádio, redes celulares ou Internet. Essa comunicação em tempo real é crucial para manter a precisão durante operações dinâmicas.
O que é Precise Point Positioning?
Precise Point Positioning (PPP) é uma técnica de navegação por satélite que oferece posicionamento de alta precisão ao corrigir erros de sinal de satélite. Ao contrário dos métodos GNSS tradicionais, que frequentemente dependem de estações de referência terrestres (como no RTK), o PPP utiliza dados globais de satélite e algoritmos avançados para fornecer informações de localização precisas.
O PPP funciona em qualquer lugar do mundo sem a necessidade de estações de referência locais. Isso o torna adequado para aplicações em ambientes remotos ou desafiadores onde falta infraestrutura terrestre. Utilizando dados precisos de órbita e relógio de satélite, juntamente com correções para efeitos atmosféricos e de multicaminho (multipath), o PPP minimiza erros comuns de GNSS e pode alcançar precisão em nível centimétrico.
Embora o PPP possa ser utilizado para posicionamento pós-processado, que envolve a análise de dados coletados posteriormente, ele também pode fornecer soluções de posicionamento em tempo real. O PPP em tempo real (RTPPP) está cada vez mais disponível, permitindo que os usuários recebam correções e determinem sua posição em tempo real.
O que é um relógio em tempo real?
Um Relógio em Tempo Real (RTC) é um dispositivo eletrônico projetado para registrar a hora e a data atuais, mesmo quando desligado. Amplamente utilizados em aplicações que exigem precisão na medição do tempo, os RTCs desempenham várias funções essenciais.
Primeiramente, eles mantêm uma contagem precisa de segundos, minutos, horas, dias, meses e anos, frequentemente incorporando cálculos de ano bissexto e dia da semana para precisão a longo prazo. Os RTCs operam com baixo consumo de energia e podem funcionar com bateria de backup, permitindo que continuem a manter a hora durante interrupções. Além disso, fornecem timestamps para entradas de dados e logs, garantindo uma documentação precisa.
Além disso, os RTCs podem acionar operações agendadas, permitindo que os sistemas saiam de estados de baixo consumo ou executem tarefas em horários especificados. Eles desempenham um papel crucial na sincronização de vários dispositivos (por exemplo, GNSS/INS), garantindo que operem de forma coesa.
Os RTCs são fundamentais em vários dispositivos, desde computadores e equipamentos industriais até dispositivos de IoT, aprimorando a funcionalidade e garantindo um gerenciamento de tempo confiável em várias aplicações.
Como o GPS funciona?
O GPS (Global Positioning System) funciona utilizando uma constelação de satélites, sincronização precisa e trilateração para determinar sua posição em qualquer lugar da Terra.
Aqui está a explicação clara mais simples:
1 – Os satélites transmitem sinais
Cerca de 30 satélites GPS orbitam a Terra, cada um transmitindo continuamente:
– Sua posição exata no espaço
– O horário exato em que o sinal foi enviado (usando relógios atômicos)
Esses sinais viajam à velocidade da luz.
2 – Seu receptor mede o tempo de percurso
Um receptor GPS (no seu telefone, drone, INS, etc.) capta sinais de múltiplos satélites.
Ao medir quanto tempo cada sinal levou para chegar, ele calcula a distância:
distância = velocidade da luz × tempo de percurso
3 – A trilateração calcula sua localização
Para encontrar sua posição, o receptor usa a trilateração (e não a triangulação):
- Com 1 satélite → você pode estar em qualquer lugar em uma esfera
- Com 2 satélites → os círculos se interceptam
- Com 3 satélites → dois pontos possíveis
- Com 4 satélites → sua posição 3D exata + correção de relógio
Seu receptor não possui um relógio atômico, portanto, o 4º satélite é necessário para resolver erros de tempo.
4 → Correções melhoram a precisão
O GPS bruto apresenta erros provenientes de:
- Atmosfera (ionosfera, troposfera)
- Deriva do relógio do satélite
- Erros de previsão de órbita
- Reflexões por multicaminho (sinais rebatendo em edifícios)
Para melhorar a precisão:
- O SBAS (por exemplo, WAAS, EGNOS) fornece correções em tempo real
- As técnicas RTK e PPP corrigem erros até o nível centimétrico
- O acoplamento INS (IMU + GPS) suaviza e preenche lacunas durante a perda de sinal
6 – Saída final
O receptor combina todos os dados para estimar:
- Latitude
- Longitude
- Altitude
- Velocidade
- Tempo preciso
Receptores GPS modernos fazem isso dezenas ou centenas de vezes por segundo.
O que é navegação inercial?
Navegação inercial é um método para determinar a posição, orientação e movimento de um veículo utilizando apenas sensores internos, sem depender de sinais externos como GPS. Em sua essência, um sistema de navegação inercial (INS) mede como um objeto se move rastreando continuamente sua aceleração e rotação em três dimensões. Ele utiliza uma Unidade de Medição Inercial (IMU), que contém acelerômetros para detectar aceleração linear e giroscópios para medir a taxa angular. Ao integrar matematicamente essas medições ao longo do tempo, o sistema calcula velocidade, atitude e, eventualmente, posição em relação a um ponto de partida conhecido.
Por ser inteiramente autocontida, a navegação inercial funciona em qualquer ambiente — subterrâneo, subaquático, no espaço ou em condições de ausência de GPS — tornando-a indispensável para aplicações como mísseis, aeronaves, submarinos, veículos autônomos e robótica. Soluções modernas de INS frequentemente combinam sensores inerciais com fontes de auxílio adicionais, como receptores GNSS, magnetômetros, barômetros ou Doppler velocity logs, para reduzir a deriva e melhorar a precisão a longo prazo. INS de alto desempenho dependem de calibração precisa de sensores, algoritmos de filtragem avançados e modelagem robusta de erros para fornecer dados de navegação estáveis e confiáveis mesmo nos ambientes mais exigentes.
