Høyere ytelse under lave dynamiske forhold
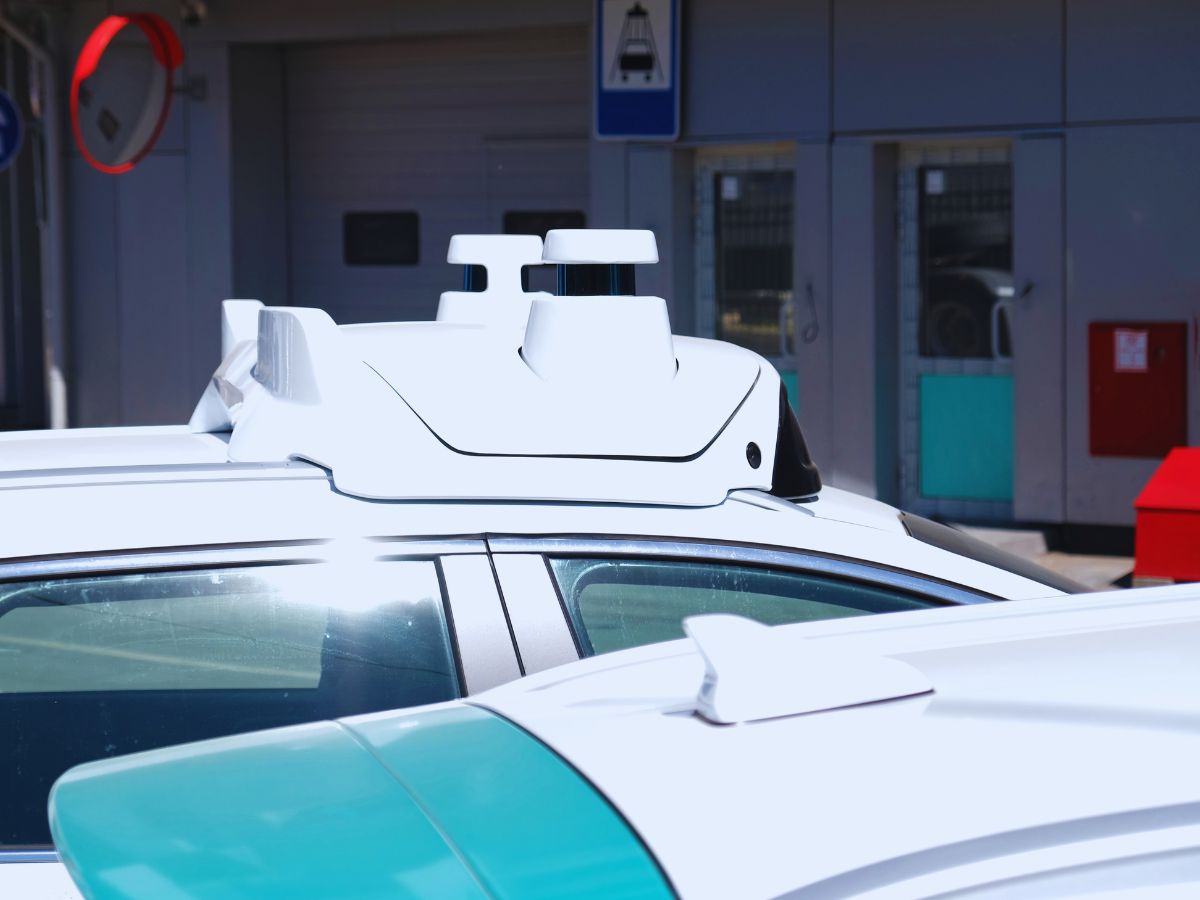
Mobile kartleggingssystemer med integrerte IMU-er gir sanntidsdata, og leverer kritisk innsikt i miljøets dynamikk.
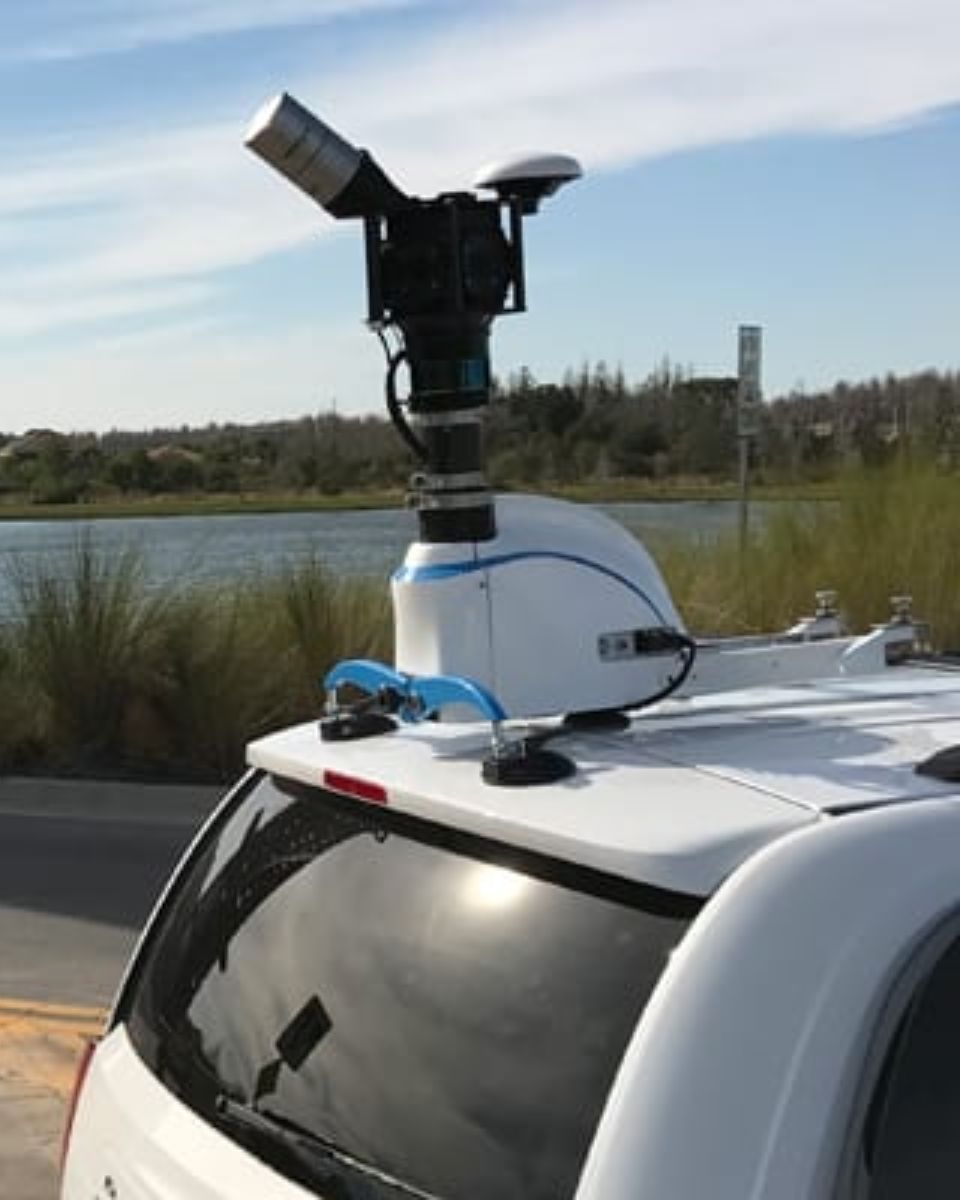
Disse systemene tillater oppretting av HD-kart (høyoppløselige kart) for autonome kjøretøy, øker nøyaktigheten og reduserer risikoen for datahull, noe som gjør dem essensielle for applikasjoner som infrastrukturkartlegging, veioppmåling og miljøanalyse.
Med avansert GNSS- og inertsialintegrasjon tilbyr mobile kartleggingssystemer raskt oppsett og rask klargjøring, noe som minimerer nedetid og muliggjør rask datainnsamling. Dette er spesielt verdifullt i tidssensitive scenarier, som mobil infrastrukturmåling eller kartlegging ved nødsituasjoner, der rask utplassering er avgjørende.
I miljøer med lav dynamikk, som kjøretøy som beveger seg sakte gjennom byområder eller innendørs, opprettholder høyytelses inertsialsystemer presise posisjonerings- og orienteringsdata. Mens tradisjonelle GPS-systemer kan slite under slike forhold, sikrer en INS integrert med GNSS kontinuerlige, pålitelige data, selv i miljøer uten GNSS-dekning.
Disse systemene sikrer konsistent ytelse og leverer nøyaktige 3D-modeller, topografiske kart og geoprogrammer i ethvert miljø. De opprettholder nøyaktigheten uavhengig av bevegelseshastighet eller miljøets kompleksitet.
Enkelt kommunikasjonsgrensesnitt med innebygd synkronisering
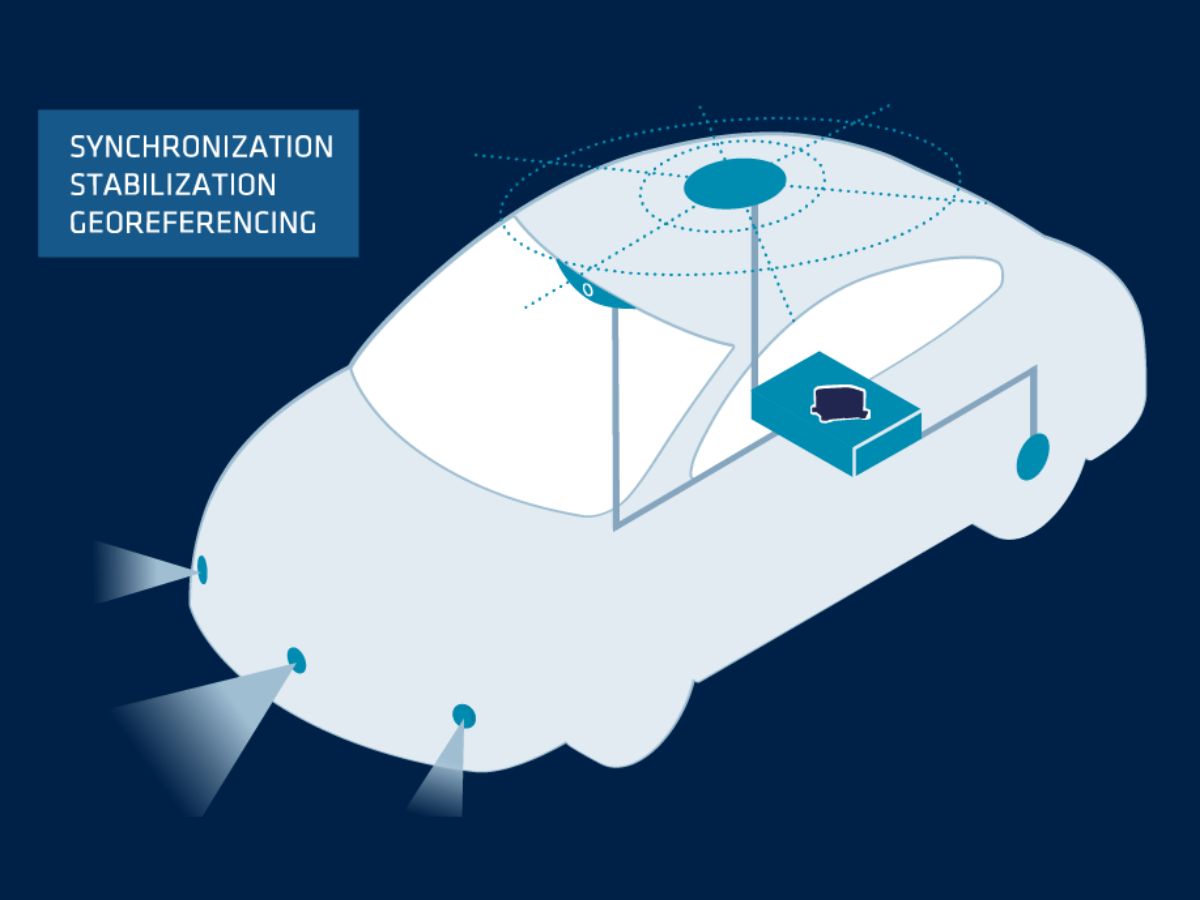
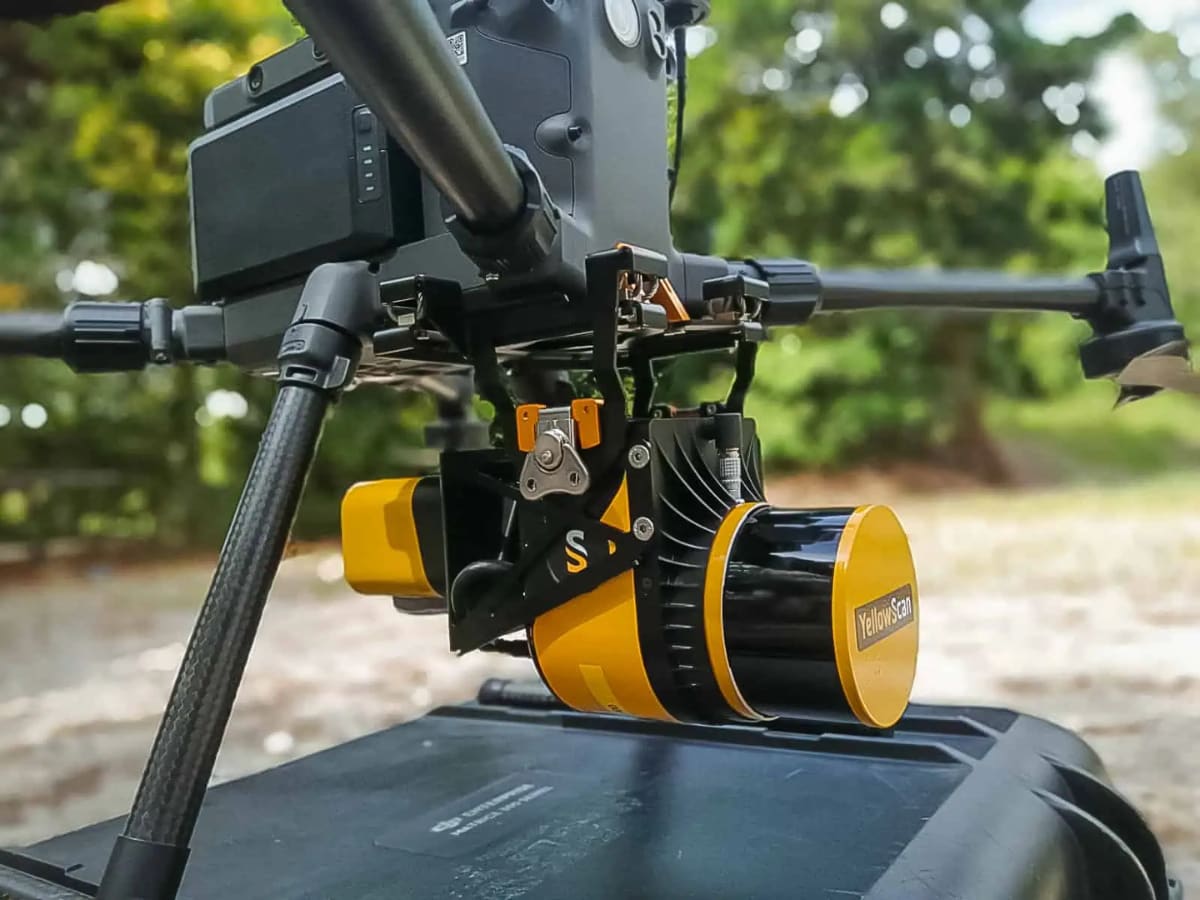
Våre inertsialsystemer støtter en strømlinjeformet integrasjonsprosess med et enkelt kommunikasjonsgrensesnitt. INS-en kan fungere som sentralt knutepunkt for data fra både GNSS- og LiDAR-sensorer. Ved å bruke bransjestandardiserte kommunikasjonsprotokoller, Ethernet eller CAN-buss, kan du koble INS-en til din GNSS-mottaker og mobile LiDAR-system, noe som minimerer maskinvarekompleksiteten og unngår behovet for flere kommunikasjonslenker.
Våre INS-løsninger leveres med innebygde synkroniseringsfunksjoner som sikrer sømløs datafusjon mellom GNSS-, LiDAR- og inertsialdata.
INS-en kan fungere som PTP-hovedklokke og synkronisere tidsstempler fra alle sensorer, noe som er kritisk for SLAM-operasjoner. Den bruker sanntids klokkefunksjoner (RTC) og mulighet til å håndtere GNSS-tidsoppløsning og eksterne utløsersignaler. INS-en vil sørge for at GNSS- og LiDAR-data er riktig justert for nøyaktig SLAM-behandling.
Sanntids- og etterbehandlingsfunksjoner
Mobile kartleggingssystemer (MMS) tilbyr både sanntids- og etterbehandlingsfunksjoner, slik at brukere får tilgang til umiddelbare data samtidig som resultatene kan finpusses senere for økt nøyaktighet.
Innsamling av sanntidsdata lar ingeniører eller oppmålere gjøre vurderinger på stedet, mens etterbehandlingsprogramvare sikrer at det endelige resultatet blir så nøyaktig som mulig. Inertsialsystemer bidrar i betydelig grad til denne prosessen ved å opprettholde konsistente og pålitelige posisjonsdata, selv når satellittsignaler er utilgjengelige eller svekket.
Mobile kartleggingsplattformer utstyrt med inertsialsystemer gir fleksibilitet i datainnsamling og analyse. Operatører kan justere parametere underveis, og sikre at kartleggingsprosjektene deres oppfyller de krevende standardene for nøyaktighet og presisjon.
Vi tilbyr Qinertia, en kraftig etterbehandlingsprogramvare som finpusser GNSS- og INS-data for større banenøyaktighet. Qinertia utfyller SLAM-baserte kartleggingsarbeidsflyter ved å forbedre presisjon og pålitelighet.
Oppdag våre løsninger for mobil kartlegging
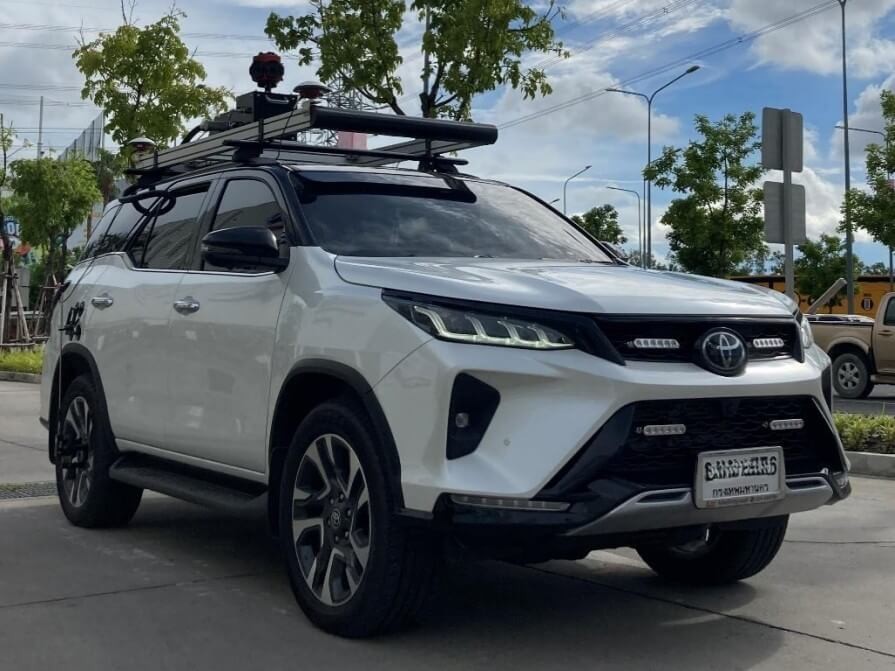
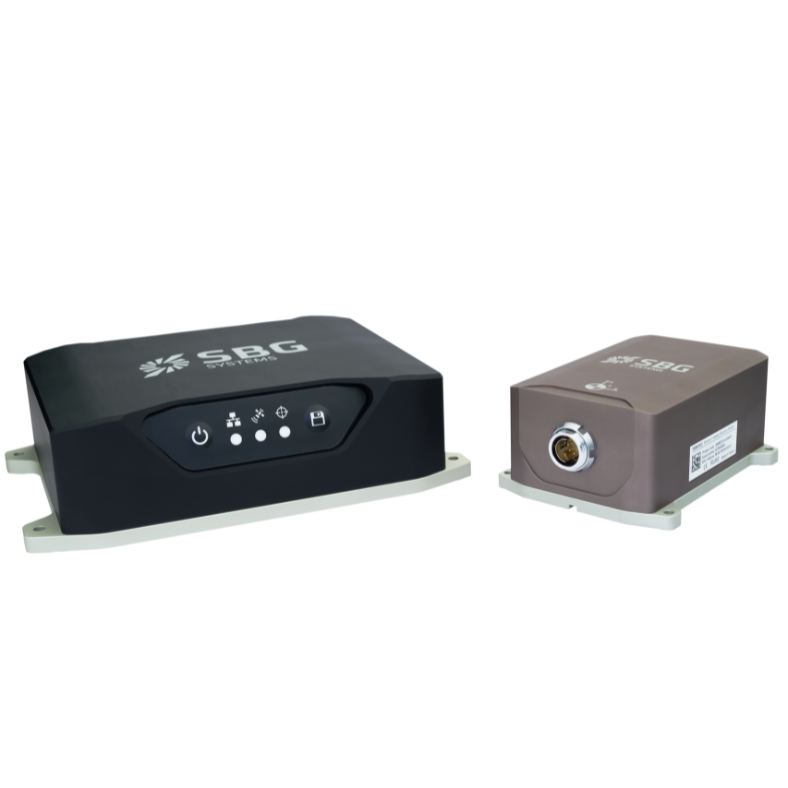
Våre treghetsnavigasjonssystemer (INS) er utviklet spesielt for oppmålingsmarkedet, og tilbyr høy ytelse og brukervennlighet. Bygget på avanserte treghetssensorer integrerer de banebrytende algoritmer og GNSS-teknologi for å levere presise navigasjons- og posisjoneringsdata. Systemene våre er svært tilpasningsdyktige, med konfigurerbare komponenter for å dekke spesifikke applikasjonsbehov

Ekinox-D

Apogee-D
Navsight Land-Air
Brosjyre for kartleggingsapplikasjoner
Få brosjyren vår levert rett i innboksen din!
Kundehistorier
SBG Systems samarbeider med ledende selskaper for å levere høytytende treghetsløsninger for mobil kartlegging.
Casestudiene våre fremhever vellykkede prosjekter der teknologien vår forbedret datainnsamling og -analyse.

De snakker om oss
Hør direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier illustrerer den betydelige effekten sensorene våre har i praktiske applikasjoner for autonome kjøretøy.



Oppdag flere oppmålingsapplikasjoner
SBG Systems leverer høyytelses trinertials navigasjonssystemer og bevegelsessensorer for land-, maritim og luftoppmåling. Våre inerte løsninger gjør det mulig for geomatikkfagfolk å samle inn nøyaktige posisjons-, orienterings- og bevegelsesdata i ethvert miljø.
Utforsk våre oppmålingsapplikasjoner.
Har du spørsmål?
Vår FAQ-seksjon svarer på vanlige spørsmål om mobile kartleggingssystemer og teknologiene bak dem. Den forklarer også beste praksis og viser hvordan du integrerer våre produkter i dine løsninger.
Hva betyr SLAM?
SLAM, som står for Simultaneous Localization and Mapping, er en beregningsteknikk som brukes innen robotikk og datasyn for å bygge et kart over et ukjent miljø samtidig som man holder oversikt over enhetens plassering i det miljøet. Dette er spesielt nyttig i scenarier der GNSS ikke er tilgjengelig, for eksempel innendørs eller i tette byområder.
SLAM-systemer fastslår enhetens posisjon og orientering i sanntid. Dette innebærer å spore bevegelsen til roboten eller enheten mens den navigerer gjennom miljøet. Mens enheten beveger seg, lager SLAM-systemet et kart over miljøet. Dette kan være en 2D- eller 3D-representasjon som fanger opp omgivelsenes layout, hindringer og trekk.
Disse systemene benytter ofte flere sensorer, som kameraer, LiDAR eller IMU-er, for å samle inn data om miljøet. Disse dataene kombineres for å forbedre nøyaktigheten til både lokalisering og kartlegging.
SLAM-algoritmer behandler de innkommende dataene for å kontinuerlig oppdatere kartet og enhetens plassering. Dette innebærer komplekse matematiske beregninger, inkludert filtrerings- og optimaliseringsteknikker.
Hva er Real Time Kinematic?
Real-Time Kinematic (RTK) er en presis satellittnavigasjonsteknikk som brukes til å øke nøyaktigheten til posisjonsdata avledet fra GNSS-målinger (Global Navigation Satellite System). Den brukes i utstrakt grad i applikasjoner som oppmåling, landbruk og navigasjon for autonome kjøretøy.
Ved å bruke en basisstasjon som mottar GNSS-signaler og beregner posisjonen sin med høy nøyaktighet. Deretter overfører den korreksjonsdata til en eller flere mobile mottakere (rovers) i sanntid. De mobile mottakerne bruker disse dataene til å justere GNSS-avlesningene sine, noe som forbedrer posisjoneringsnøyaktigheten.
RTK gir nøyaktighet på centimeternivå ved å korrigere GNSS-signaler i sanntid. Dette er betydelig mer presist enn standard GNSS-posisjonering, som vanligvis tilbyr nøyaktighet innenfor noen få meter.
Korreksjonsdataene fra basisstasjonen sendes til de mobile mottakerne via ulike kommunikasjonsmetoder, som radio, mobilnettverk eller Internett. Denne kommunikasjonen i sanntid er avgjørende for å opprettholde nøyaktigheten under dynamiske operasjoner.
Hva er Precise Point Positioning?
Precise Point Positioning (PPP) er en satellittnavigasjonsteknikk som tilbyr høypresisjonsposisjonering ved å korrigere satellittsignalfeil. I motsetning til tradisjonelle GNSS-metoder, som ofte er avhengige av bakken baseYtelsesbaserte referansestasjoner (som i RTK), bruker PPP globale satellittdata og avanserte algoritmer for å levere nøyaktig posisjonsinformasjon.
PPP fungerer hvor som helst i verden uten behov for lokale referansestasjoner. Dette gjør den egnet for applikasjoner i fjerntliggende eller krevende miljøer der bakkeinfrastruktur mangler. Ved å bruke presise satellittbane- og klokkedata, samt korreksjoner for atmosfæriske effekter og flerveisutbredelse (multipath), minimerer PPP vanlige GNSS-feil og kan oppnå nøyaktighet på centimeternivå.
Selv om PPP kan brukes til etterbehandlet posisjonering, som innebærer å analysere innsamlede data i etterkant, kan den også levere posisjoneringsløsninger i sanntid. Sanntids-PPP (RTPPP) blir i stadig større grad tilgjengelig, slik at brukere kan motta korreksjoner og bestemme sin posisjon i sanntid.
Hva er en sanntidsklokke?
En sanntidsklokke (RTC) er en elektronisk enhet som er utformet for å holde oversikt over gjeldende klokkeslett og dato, selv når den er slått av. RTC-er brukes i utstrakt grad i applikasjoner som krever presis tidsmåling, og fyller flere viktige funksjoner.
For det første opprettholder de en nøyaktig telling av sekunder, minutter, timer, dager, måneder og år, og inkorporerer ofte skuddår- og ukedagsberegninger for langsiktig presisjon. RTC-er bruker lite strøm og kan kjøre på batteribackup, slik at de kan fortsette å holde tiden under strømbrudd. De gir også tidsstempler for dataregistreringer oglogger, noe som sikrer nøyaktig dokumentasjon.
I tillegg kan RTC-er utløse planlagte operasjoner, slik at systemer kan våkne fra strømsparingsmoduser eller utføre oppgaver på spesifikt angitte tidspunkter. De spiller en avgjørende rolle i synkroniseringen av flere enheter (f.eks. GNSS/INS), noe som sikrer at de fungerer sømløst sammen.
RTC-er er en integrert del av en rekke enheter, fra datamaskiner og industrielt utstyr til IoT-enheter, noe som øker funksjonaliteten og sikrer pålitelig tidsstyring på tvers av flere applikasjoner.
Hvordan fungerer GPS?
GPS (Global Positioning System) fungerer ved å bruke en konstellasjon av satellitter, presis tidsmåling og trilaterasjon for å bestemme posisjonen din hvor som helst på Jorden.
Her er den enkleste og klareste forklaringen:
1 – Satellitter sender ut signaturer
Omtrent 30 GPS-satellitter går i bane rundt Jorden, og hver enkelt overfører kontinuerlig:
– Sin nøyaktige posisjon i rommet
– Det nøyaktige tidspunktet signalet ble sendt (ved hjelp av atomur)
Disse signalene beveger seg med lysets hastighet.
2 – Mottakeren din måler reisetid
En GPS-mottaker (i telefonen din, dronen, INS-en osv.) plukker opp signaler fra flere satellitter.
Ved å måle hvor lang tid hvert signal tok å ankomme, beregner den avstanden:
avstand = lysets hastighet × reisetid
3 – Trilaterasjon beregner posisjonen din
For å finne posisjonen din bruker mottakeren trilaterasjon (ikke triangulering):
- Med 1 satellitt → kan du være hvor som helst på en sfære
- Med 2 satellitter → sirkler krysser hverandre
- Med 3 satellitter → to mulige punkter
- Med 4 satellitter → din nøyaktige 3D-posisjon + klokkekorreksjon
Mottakeren din har ikke en atomklokke, så den fjerde satellitten trengs for å løse tidsfeil.
4 – Korreksjoner forbedrer nøyaktigheten
Rå GPS har feil fra:
- Atmosfæren (ionosfæren, troposfæren)
- Satellittklokkedrift
- Baneforutsigelsesfeil
- Flerveisrefleksjoner (signaler som preller av bygninger)
For å forbedre nøyaktigheten:
- SBAS (f.eks. WAAS, EGNOS) gir korreksjoner i sanntid
- RTK- og PPP-teknikker korrigerer feil ned til centimeternivå
- INS-kobling (IMU + GPS) glatter ut og bygger bro over datatap ved signaltap
6 – Endelig resultat
Mottakeren kombinerer alle data for å beregne:
- Breddegrad
- Lengdegrad
- Høyde
- Hastighet
- Presis tid
Moderne GPS-mottakere gjør dette dusinvis eller hundrevis av ganger i sekundet.
Hva er inertialnavigasjon?
Inertialnavigasjon er en metode for å bestemme et kjøretøys posisjon, orientering og bevegelse ved hjelp av enkle interne sensorer, uten å være avhengig av eksterne signalkilder som GPS. I kjernen måler et inertialnavigasjonssystem (INS) hvordan et objekt beveger seg ved kontinuerlig å spore akselerasjon og rotasjon i tre dimensjoner. Det bruker en inertialmåleenhet (IMU), som inneholder akselerometre for å registrere lineær akselerasjon og gyroskoper for å måle vinkelhastighet. Ved å integrere disse målingene matematisk over tid, beregner systemet hastighet, holdning og til slutt posisjon i forhold til et kjent startpunkt.
Fordi det er fullstendig selvgående, fungerer inertialnavigasjon i alle miljøer – under jorden, under vann, i verdensrommet eller under GPS-frie forhold – noe som gjør det uunnværlig for applikasjoner som missiler, fly, ubåter, autonome kjøretøy og robotikk. Moderne INS-løsninger kombinerer ofte inertialsensorer med ekstra støttekilder, som GNSS-mottakere, magnetometre, barometre eller Doppler-hastighetslogger, for å redusere drift og forbedre langsiktig nøyaktighet. Høyytelses-INS er avhengig av presis sensorkalibrering, avanserte filtreringsalgoritmer og robust feilmodellering for å levere stabile, pålitelige navigasjonsdata selv i de mest krevende miljøer.
