Högre prestanda vid låg dynamik
Mobila mätsystem med integrerade IMU:er tillhandahåller data i realtid och ger viktiga insikter om miljöns dynamik.
Dessa system möjliggör skapande av högupplösta kartor (HD-kartor) för autonoma fordon, ökar noggrannheten och minskar risken för datahof, vilket gör dem oumbärliga för tillämpningar som kartläggning av infrastruktur, vägmätningar och miljöanalys.
Med avancerad GNSS- och tröghetsintegrering erbjuder mobila mätsystem snabb installation och snabb initialisering, vilket minimerar stilleståndstiden och möjliggör snabb datainsamling. Detta är särskilt värdefullt i tidskritiska scenarier, såsom mobila infrastrukturmätningar eller insatskartläggning, där snabb driftsättning är avgörande.
I miljöer med låg dynamik, såsom fordon som rör sig långsamt genom stadsmiljöer eller inomhus, upprätthåller högpresterande tröghetssystem exakta positions- och orienteringsdata. Medan traditionella GPS-system kan ha svårt under sådana förhållanden, säkerställer ett INS integrerat med GNSS kontinuerliga och tillförlitliga data, även i miljöer utan GNSS-täckning.
Dessa system garanterar konsekvent prestanda och levererar exakta 3D-modeller, topografiska kartor och geospatiala produkter i alla miljöer. De bibehåller noggrannheten oavsett rörelsehastighet eller miljömässig komplexitet.
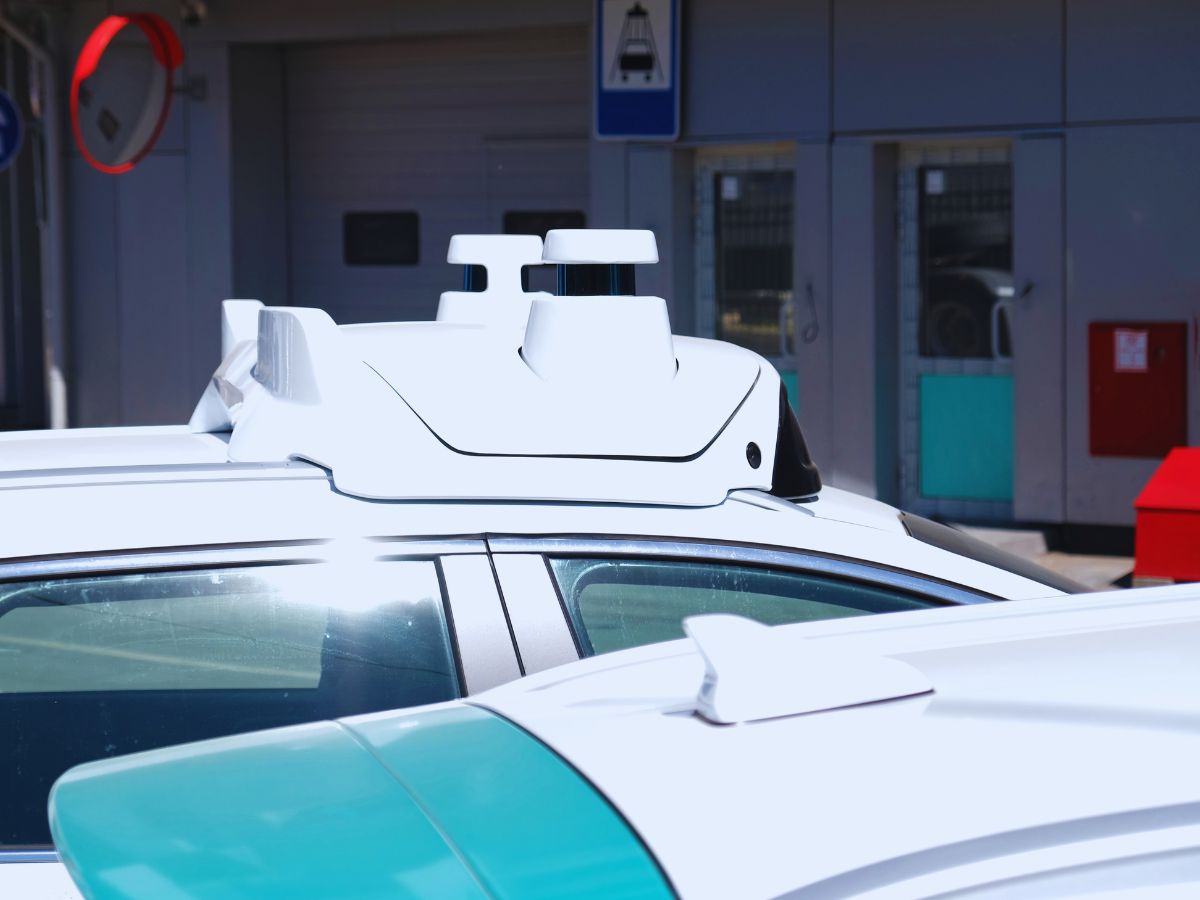
Enskilt kommunikationsgränssnitt med inbyggd synkronisering
Våra tröghetssystem stöder en strömlinjeformad integreringsprocess med ett enda kommunikationsgränssnitt. INS kan fungera som central nav för data från både GNSS- och LiDAR-sensorer. Genom att använda branschstandardiserade kommunikationsprotokoll, Ethernet eller CAN-buss kan du ansluta INS till din GNSS-mottagare och ditt mobila LiDAR-system, vilket minimerar hårdvarukomplexiteten och undviker behovet av flera kommunikationslänkar.
Våra INS-lösningar levereras med inbyggda synkroniseringsfunktioner som säkerställer sömlös datasammanfogning mellan GNSS-, LiDAR- och tröghetsdata.
INS kan fungera som PTP-masterklocka och synkronisera tidsstämplar från alla sensorer, vilket är avgörande för SLAM-operationer. Den använder RTC-funktioner (real-time clock) och har förmåga att hantera GNSS-tidtagning och externa triggersignaler. INS ser till att GNSS- och LiDAR-data justeras korrekt för en noggrann SLAM-bearbetning.
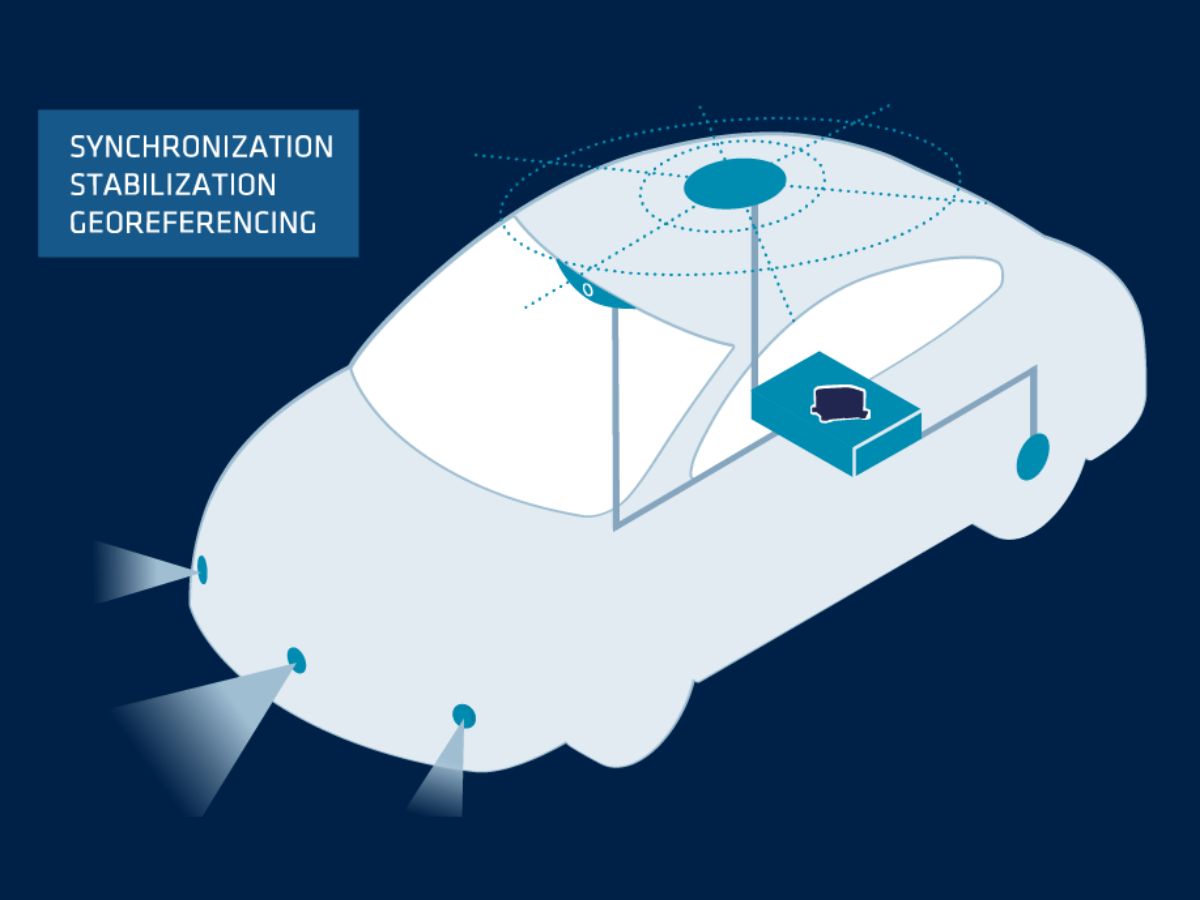
Funktioner för realtid och efterbehandling
Mobila kartläggningssystem (MMS) erbjuder funktioner för både realtid och efterbehandling, vilket gör det möjligt för användare att komma åt omedelbara data samtidigt som resultaten kan finjusteras i efterhand för högre noggrannhet.
Datainsamling i realtid gör det möjligt för ingenjörer och mätningstekniker att göra bedömningar på plats, medan programvara för efterbehandling säkerställer att det slutliga resultatet blir så exakt som möjligt. Inertialsysten bidrar avsevärt till denna process genom att upprätthålla konsekventa och tillförlitliga positionsdata, även när satellitsignaler saknas eller är försämrade.
Mobila kartläggningsplattformar utrustade med inertialsystem erbjuder flexibilitet vid datainsamling och analys. Operatörer kan justera parametrar under pågående arbete, vilket säkerställer att deras kartläggningsprojekt uppfyller de krav som ställs på noggrannhet och precision.
Vi erbjuder Qinertia, en kraftfull programvara för efterbehandling som förfinar GNSS- och INS-data för högre banprecision. Qinertia kompletterar SLAM-baserade kartläggningsflöden genom att förbättra precision och tillförlitlighet.
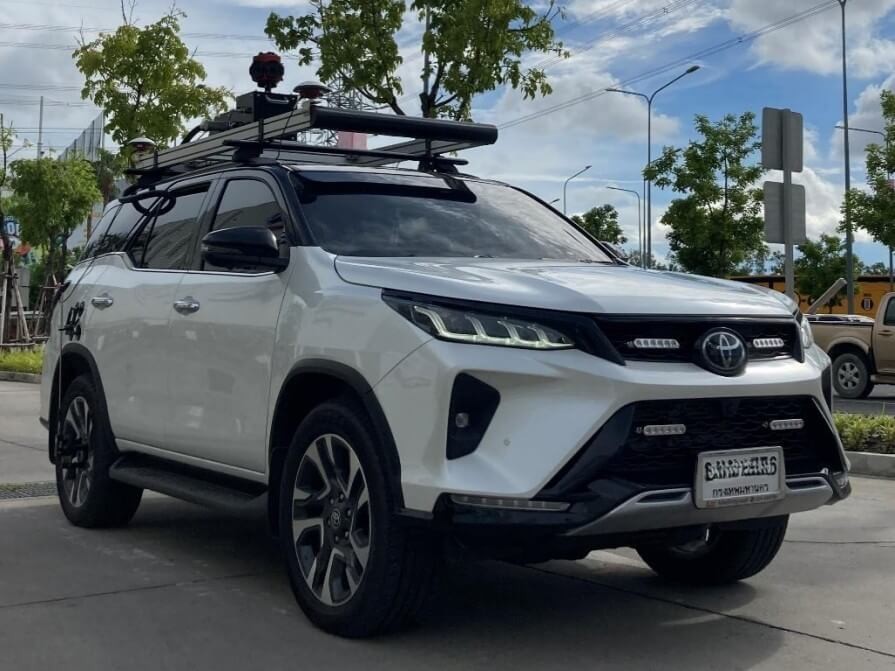
Upptäck våra lösningar för mobil kartläggning
Våra tröghetsnavigeringssystem (INS) är speciellt utformade för mätningstekniska marknader och erbjuder hög prestanda och användarvänlighet. De är byggda på avancerade tröghetssensorer och integrerar banbrytande algoritmer och GNSS-teknik för att leverera exakta navigerings- och positioneringsdata. Våra system är mycket anpassningsbara med konfigurerbara komponenter för att möta specifika tillämpningskrav.

Ekinox-D

Apogee-D
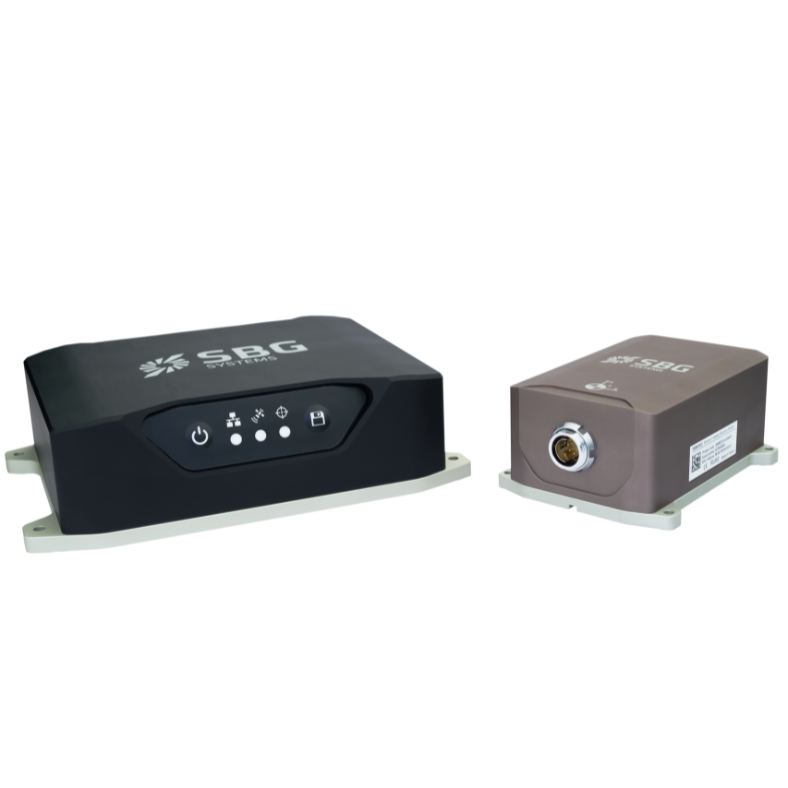
Navsight Land-Air
Broschyr om karteringsapplikationer
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
SBG Systems samarbetar med ledande företag för att leverera högpresterande tröghetslösningar för mobil kartering.
Våra fallstudier lyfter fram framgångsrika projekt där vår teknik har förbättrat datainsamling och analys.

De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras uttalanden och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska tillämpningar för autonoma fordonsapplikationer.



Upptäck fler mätningstekniska tillämpningar
SBG Systems tillhandahåller högpresterande tröghetsnavigeringssystem och rörelsesensorer för mark-, marin- och flygmätning. Våra tröghetslösningar gör det möjligt för GIS- och mätproffs att samla in exakta data om position, orientering och rörelse i alla miljöer.
Utforska våra mätningstekniska tillämpningar.
Har du frågor?
Vår FAQ-sektion besvarar vanliga frågor om mobila mätsystem och teknikerna bakom dem. Den förklarar också best practices och visar hur du integrerar våra produkter i dina lösningar.
Vad betyder SLAM?
SLAM, som står för Simultaneous Localization and Mapping, är en beräkningsteknik som används inom robotteknik och datorseende för att bygga en karta över en okänd miljö samtidigt som man håller reda på en enhets position i den miljön. Detta är särskilt användbart i scenarier där GNSS inte är tillgängligt, till exempel inomhus eller i tätortsmiljöer.
SLAM-system fastställer enhetens position och orientering i realtid. Detta innebär att man spårar robotens eller enhetens rörelser när den navigerar genom miljön. Medan enheten rör sig skapar SLAM-systemet en karta över omgivningen. Detta kan vara en 2D- eller 3D-representation som fångar upp layout, hinder och särdrag i omgivningen.
Dessa system använder ofta flera sensorer, till exempel kameror, LiDAR eller tröghetsmätenheter (IMU), för att samla in data om miljön. Denna data kombineras för att förbättra noggrannheten för både lokalisering och kartering.
SLAM-algoritmer bearbetar inkommande data för att kontinuerligt uppdatera kartan och enhetens position. Detta innefattar komplexa matematiska beräkningar, inklusive filtrering och optimeringstekniker.
Vad är Real Time Kinematic?
Real-Time Kinematic (RTK) är en exakt satellitnavigeringsteknik som används för att förbättra noggrannheten hos positionsdata från GNSS-mätningar (Global Navigation Satellite System). Tekniken används i stor utsträckning inom tillämpningar som mätning, lantbruk och navigering av autonoma fordon.
Genom att använda en basstation som tar emot GNSS-signaler och beräknar sin position med hög noggrannhet. Sedan överför den korrektionsdata till en eller flera rörliga mottagare (rovers) i realtid. Rovers använder denna data för att justera sina GNSS-avläsningar, vilket förbättrar deras positionsnoggrannhet.
RTK ger noggrannhet på centimeterscenivå genom att korrigera GNSS-signaler i realtid. Detta är betydligt mer exakt än vanlig GNSS-positionering, som vanligtvis erbjuder en noggrannhet inom några få meter.
Korrektionsdata från basstationen skickas till rovers via olika kommunikationsmetoder, såsom radio, mobilnät eller internet. Denna kommunikation i realtid är avgörande för att upprätthålla noggrannheten under dynamiska operationer.
Vad är Precise Point Positioning?
Precise Point Positioning (PPP) är en satellitnavigeringsteknik som erbjuder positionering med hög precision genom att korrigera satellitsignalfel. Till skillnad från traditionella GNSS-metoder, som ofta förlitar sig på markbaserade referensstationer (som vid RTK), använder PPP global satellitdata och avancerade algoritmer för att tillhandahålla exakt positionsinformation.
PPP fungerar över hela världen utan behov av lokala referensstationer. Detta gör den lämplig för tillämpningar i avlägsna eller krävande miljöer där markinfrastruktur saknas. Genom att använda exakta satellitbanor och klockdata, tillsammans med korrigeringar för atmosfäriska effekter och multipath, minimerar PPP vanliga GNSS-fel och kan uppnå noggrannhet på centimeterscenivå.
Även om PPP kan användas för efterbearbetad positionering, vilket innebär att man analyserar insamlad data i efterhand, kan den också tillhandahålla positioneringslösningar i realtid. Real-time PPP (RTPPP) blir allt vanligare, vilket gör att användare kan ta emot korrigeringar och bestämma sin position i realtid.
Vad är en realtids-klocka?
En realtids-klocka (Real Time Clock - RTC) är en elektronisk enhet utformad för att hålla reda på aktuell tid och datum, även när den är avstängd. RTC-enheter används flitigt i tillämpningar som kräver exakt tidsmätning och fyller flera viktiga funktioner.
För det första upprätthåller de en exakt räkning av sekunder, minuter, timmar, dagar, månader och år, och inkorporerar ofta skottårs- och veckodagsberäkningar för långsiktig precision. RTC-enheter drivs med låg effekt och kan köras på batteribackup, vilket gör att de kan fortsätta hålla tiden vid strömavbrott. De tillhandahåller även tidsstämplar för dataposter och loggar, vilket säkerställer korrekt dokumentation.
Dessutom kan RTC-enheter utlösa schemalagda åtgärder, vilket gör att system kan vakna ur lågenergitillstånd eller utföra uppgifter vid angivna tidpunkter. De spelar en avgörande roll när det gäller att synkronisera flera enheter (t.ex. GNSS/INS), vilket säkerställer att de fungerar samordnat.
RTC-enheter är en integrerad del av olika enheter, från datorer och industriell utrustning till IoT-enheter, vilket förbättrar funktionaliteten och säkerställer tillförlitlig tidshantering i flera tillämpningar.
Hur fungerar GPS?
GPS (Global Positioning System) fungerar genom att använda en konstellation av satelliter, exakt tidmätning och trilateration för att fastställa din position var som helst på jorden.
Här är den enklaste och tydligaste förklaringen:
1 – Satelliter sänder ut signaler
Cirka 30 GPS-satelliter kretsar kring jorden och sänds kontinuerligt ut:
– Sin exakta position i rymden
– Den exakta tidpunkten då signalen skickades (med hjälp av atomur)
Dessa signaler färdas med ljusets hastighet.
2 – Din mottagare mäter restiden
En GPS-mottagare (i din telefon, drönare, INS med mera) tar emot signaler från flera satelliter.
Genom att mäta hur lång tid det tog för varje signal att komma fram beräknas avståndet:
avstånd = ljusets hastighet × restid
3 – Trilateration beräknar din position
För att hitta din position använder mottagaren trilateration (inte triangulering):
- Med 1 satellit → kan du vara var som helst på en sfär
- Med 2 satelliter → cirklar korsar varandra
- Med 3 satelliter → två möjliga punkter
- Med 4 satelliter → din exakta 3D-position + klockkorrigering
Din mottagare har ingen atomur, så den fjärde satelliten behövs för att lösa tidsfel.
4 – Korrigeringar förbättrar noggrannheten
Rå GPS har fel som beror på:
- Atmosfären (jonosfären, troposfären)
- Satellitklockans drift
- Fel i banprognoser
- Flervägsreflexer (signaler som studsar mot byggnader)
För att förbättra noggrannheten:
- SBAS (t.ex. WAAS, EGNOS) ger korrigeringar i realtid
- RTK- och PPP-tekniker korrigerar fel ner till centimeternivå
- INS-koppling (IMU + GPS) utjämnar och överbryggar avbrott vid signalbortfall
6 – Slutresultat
Mottagaren kombinerar all data för att beräkna:
- Latitud
- Longitud
- Altitud
- Hastighet
- Exakt tid
Moderna GPS-mottagare gör detta dussintals eller hundratals gånger per sekund.
Vad är tröghetsnavigering?
Tröghetsnavigering är en metod för att bestämma en farkosts position, orientering och rörelse enbart med hjälp av interna sensorer, utan att förlita sig på externa signaler som GPS. I kärnan mäter ett tröghetsnavigeringssystem (INS) hur ett objekt rör sig genom att kontinuerligt spåra dess acceleration och rotation i tre dimensioner. Det använder en tröghetsmätenhet (IMU), som innehåller accelerometrar för att känna av linjär acceleration och gyroskop för att mäta vinkelhastighet. Genom att matematiskt integrera dessa mätningar över tid beräknar systemet hastighet, attityd och slutligen position i förhållande till en känd startpunkt.
Eftersom det är helt självständigt fungerar tröghetsnavigering i alla miljöer – under jord, under vatten, i rymden eller under GPS-fria förhållanden – vilket gör det oumbärligt för tillämpningar som robotar, missiler, flygplan, ubåtar och autonoma fordon. Moderna INS-lösningar kombinerar ofta tröghetssensorer med ytterligare stödkällor, som GNSS-mottagare, magnetometrar, barometrar eller Doppler-hastighetsloggar, för att minska drift och förbättra den långsiktiga noggrannheten. Högpresterande INS förlitar sig på exakt sensorkalibrering, avancerade filtreringsalgoritmer och robust felmodellering för att leverera stabila och tillförlitliga navigeringsdata även i de mest krävande miljöer.
