Prestazioni superiori in condizioni di bassa dinamica
I sistemi di mappatura mobile con IMU integrate forniscono dati in tempo reale, offrendo informazioni fondamentali sulle dinamiche ambientali.
Questi sistemi consentono la creazione di mappe ad alta definizione (mappe HD) per i veicoli autonomi, migliorano la precisione e riducono il rischio di lacune nei dati, rendendoli essenziali per applicazioni come la mappatura delle infrastrutture, i rilievi stradali e l'analisi ambientale.
Grazie a un'avanzata integrazione GNSS e inerziale, i sistemi di mappatura mobile offrono una configurazione rapida e un'inizializzazione veloce, riducendo al minimo i tempi di inattività e consentendo una rapida raccolta dei dati. Questo è particolarmente prezioso in scenari sensibili al tempo, come i rilievi mobili delle infrastrutture o la mappatura per la risposta alle emergenze, dove la rapida implementazione è cruciale.
In ambienti a bassa dinamica, come i veicoli che si muovono lentamente in aree urbane o al chiuso, i sistemi inerziali ad alte prestazioni mantengono dati precisi di posizione e orientamento. Sebbene i sistemi GPS tradizionali possano avere difficoltà in tali condizioni, un INS integrato con GNSS garantisce dati continui e affidabili, anche in ambienti in cui il GNSS non è disponibile.
Questi sistemi garantiscono prestazioni costanti e forniscono modelli 3D accurati, mappe topografiche e prodotti geospaziali in qualsiasi ambiente. Mantengono la precisione indipendentemente dalla velocità di movimento o dalla complessità ambientale.
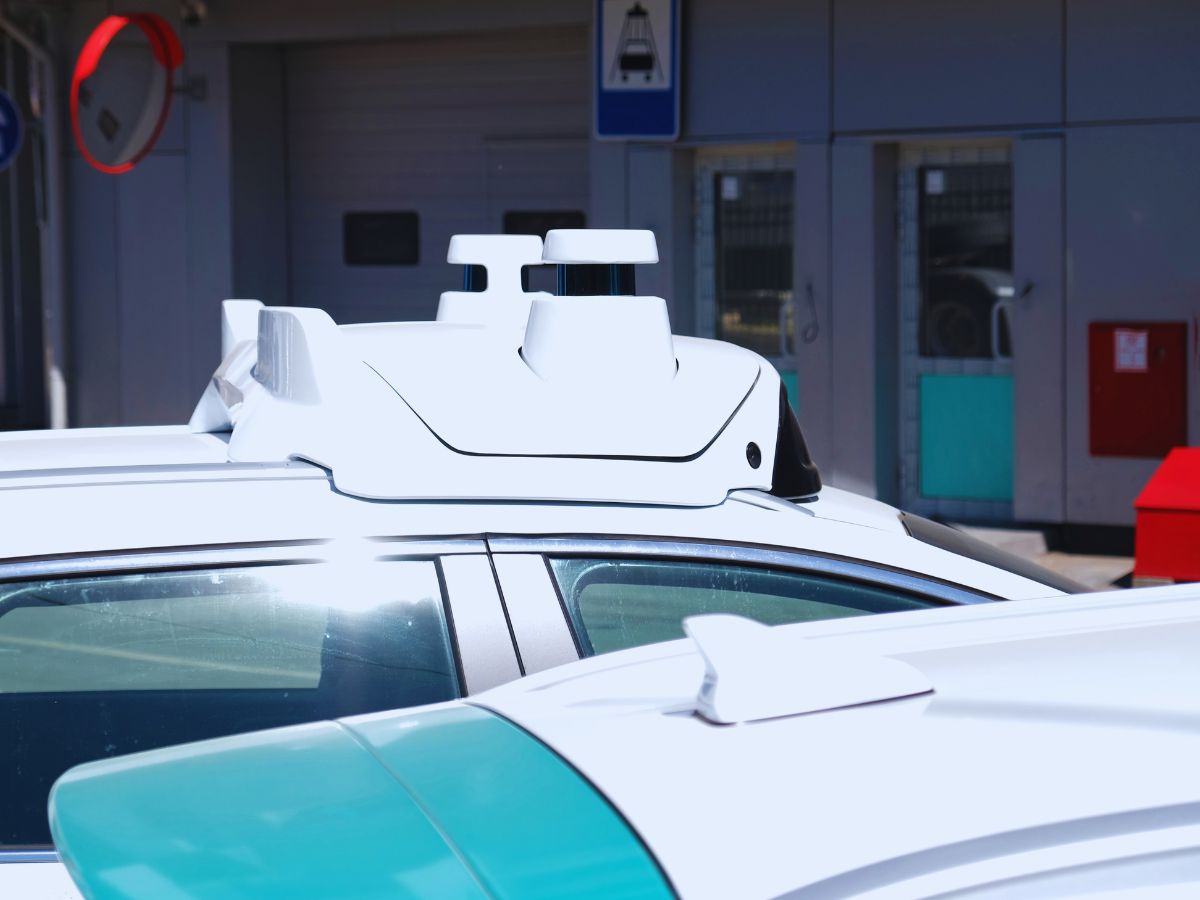
Interfaccia di comunicazione unica con sincronizzazione integrata
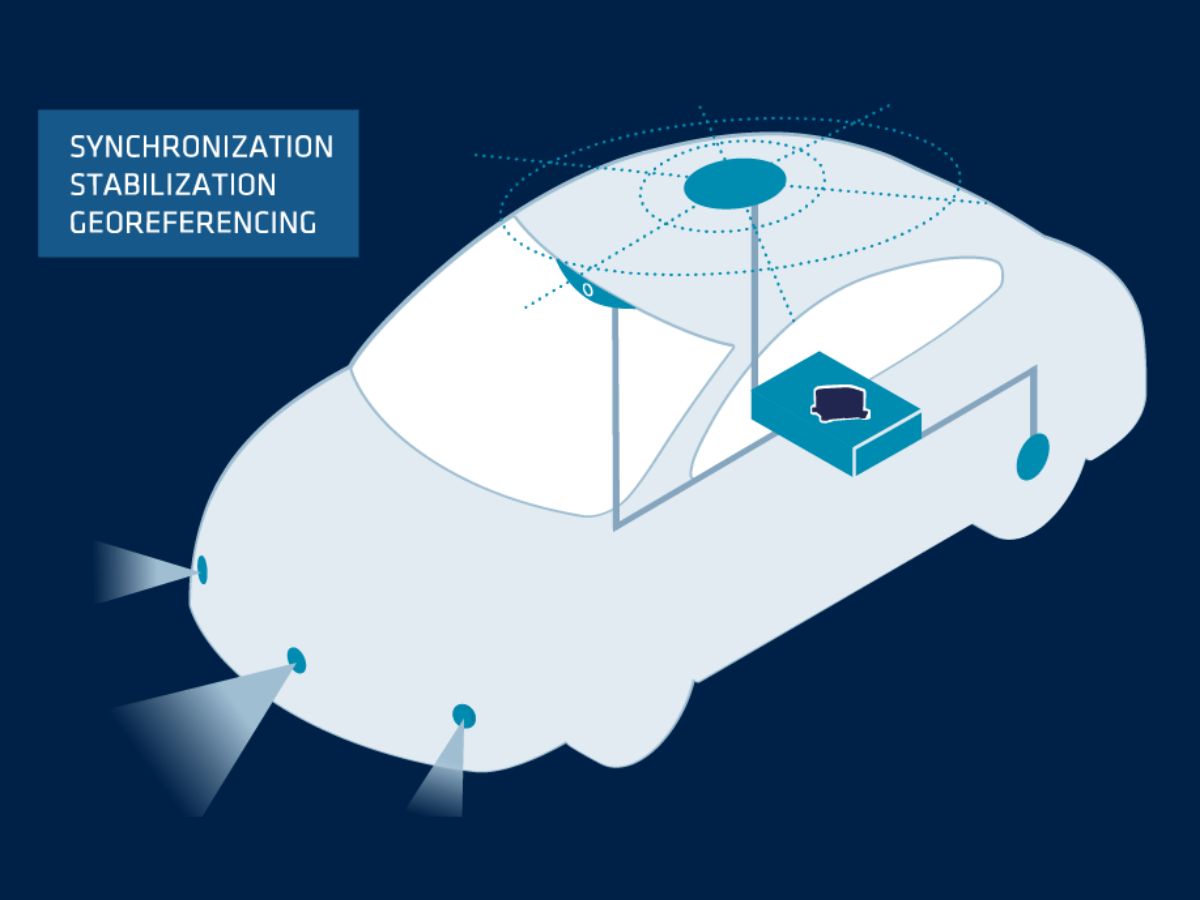
I nostri sistemi inerziali supportano un processo di integrazione semplificato con un'unica interfaccia di comunicazione. L'INS può fungere da hub centrale per i dati provenienti sia dai sensori GNSS che LiDAR. Utilizzando protocolli di comunicazione standard industriali, Ethernet o bus CAN, è possibile interfacciare l'INS con il ricevitore GNSS e il sistema LiDAR mobile, riducendo al minimo la complessità dell'hardware ed evitando la necessità di collegamenti di comunicazione multipli.
Le nostre soluzioni INS sono dotate di funzionalità di sincronizzazione integrate che garantiscono una fusione dei dati fluida tra GNSS, LiDAR e dati inerziali.
L'INS può fungere da master clock PTP, sincronizzando i timestamp di tutti i sensori, il che è fondamentale per le operazioni SLAM. Sfrutta le funzionalità di real-time clock (RTC) e la capacità di gestire i tempi del GNSS e i segnali di trigger esterno. L'INS garantirà che i dati GNSS e LiDAR siano allineati correttamente per un'elaborazione SLAM accurata.
Funzionalità in tempo reale e di post-elaborazione
I sistemi di mappatura mobile (MMS) offrono funzionalità sia in tempo reale che di post-processing, consentendo agli utenti di accedere a dati immediati e di affinare successivamente i risultati per una maggiore precisione.
L'acquisizione dei dati in tempo reale consente a ingegneri o rilevatori di effettuare valutazioni sul campo, mentre il software di post-processing garantisce che il risultato finale sia il più accurato possibile. I sistemi inerziali contribuiscono in modo significativo a questo processo mantenendo dati di posizione coerenti e affidabili, anche quando i segnali satellitari non sono disponibili o sono degradati.
Le piattaforme di mobile mapping equipaggiate con sistemi inerziali offrono flessibilità nella raccolta e nell'analisi dei dati. Gli operatori possono regolare i parametri al volo, assicurandosi che i loro progetti di mappatura soddisfino gli standard richiesti di accuratezza e precisione.
Offriamo Qinertia, un potente software di post-processing che affina i dati GNSS e INS per una maggiore precisione della traiettoria. Qinertia integra i flussi di lavoro di mappatura basati su SLAM migliorandone la precisione e l'affidabilità.
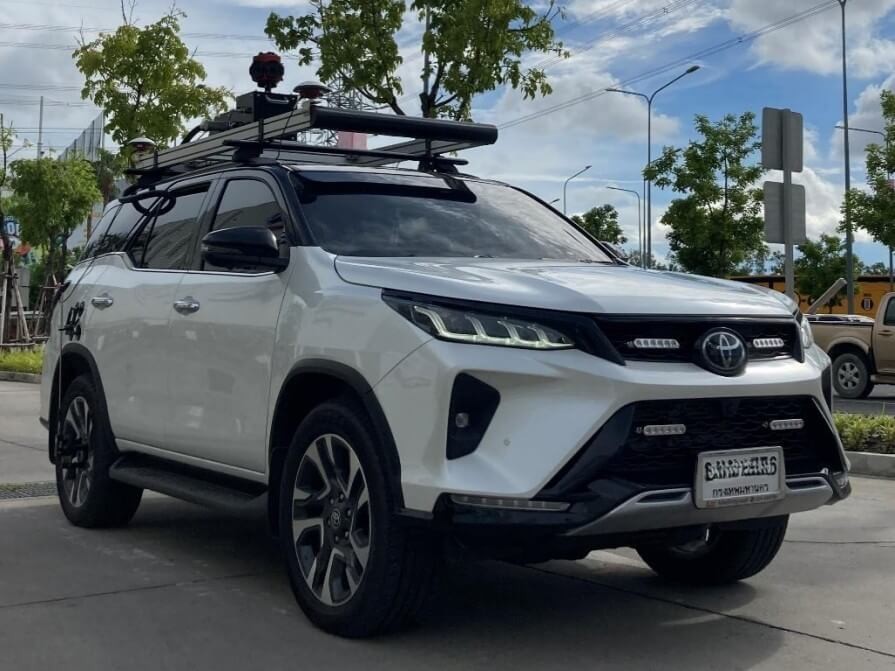
Scopri le nostre soluzioni per la mappatura mobile
I nostri sistemi di navigazione inerziale (INS) sono progettati specificamente per il mercato dei rilievi, offrendo elevate prestazioni e semplicità d'uso. Basati su sensori inerziali avanzati, integrano algoritmi all'avanguardia e tecnologia GNSS per fornire dati di navigazione e posizionamento precisi. I nostri sistemi sono altamente adattabili, con componenti configurabili per soddisfare le specifiche esigenze applicative

Ekinox-D

Apogee-D
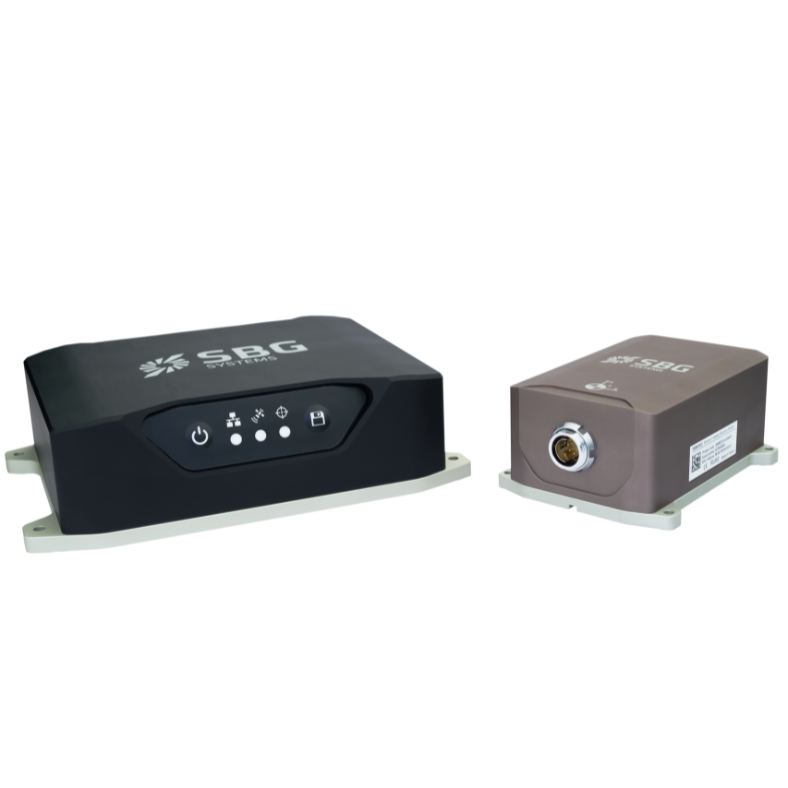
Navsight Land-Air
Opuscolo sulle applicazioni di mappatura
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
SBG Systems collabora con aziende leader per fornire soluzioni inerziali ad alte prestazioni per la mappatura mobile.
I nostri casi studio evidenziano progetti di successo in cui la nostra tecnologia ha migliorato l'acquisizione e l'analisi dei dati.





Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche dei veicoli autonomi.



Scopri altre applicazioni nel campo della topografia
SBG Systems fornisce sistemi di navigazione inerziale ad alte prestazioni e sensori di movimento per il rilevamento topografico terrestre, marino e aereo. Le nostre soluzioni inerziali consentono ai professionisti del settore geospaziale di raccogliere dati precisi di posizione, orientamento e movimento in qualsiasi ambiente.
Scopri le nostre applicazioni per il rilevamento topografico.
Hai qualche domanda?
La nostra sezione FAQ risponde alle domande più frequenti sui sistemi di mappatura mobile e sulle tecnologie che ne stanno alla base. Spiega inoltre le migliori pratiche e illustra come integrare i nostri prodotti nelle vostre soluzioni.
Cosa significa SLAM?
Lo SLAM, acronimo di Simultaneous Localization and Mapping, è una tecnica computazionale utilizzata nella robotica e nella visione artificiale per costruire una mappa di un ambiente sconosciuto mantenendo contemporaneamente traccia della posizione di un agente all'interno di quell'ambiente. Ciò è particolarmente utile in scenari in cui il GNSS non è disponibile, come in ambienti interni o in aree urbane dense.
I sistemi SLAM determinano la posizione e l'orientamento dell'agente in tempo reale. Ciò comporta il tracciamento del movimento del robot o del dispositivo mentre naviga nell'ambiente. Mentre l'agente si muove, il sistema SLAM crea una mappa dell'ambiente. Questa può essere una rappresentazione 2D o 3D, che cattura la disposizione, gli ostacoli e le caratteristiche dell'ambiente circostante.
Questi sistemi utilizzano spesso più sensori, come telecamere, LiDAR o unità di misura inerziale (IMU), per raccogliere dati sull'ambiente. Questi dati vengono combinati per migliorare la precisione sia della localizzazione che della mappatura.
Gli algoritmi SLAM elaborano i dati in arrivo per aggiornare continuamente la mappa e la posizione dell'agente. Ciò comporta complessi calcoli matematici, tra cui tecniche di filtraggio e ottimizzazione.
Che cos’è la cinematica in tempo reale?
Il Real-Time Kinematic (RTK) è una tecnica di navigazione satellitare di precisione utilizzata per migliorare l'accuratezza dei dati di posizione derivati dalle misurazioni del Global Navigation Satellite System (GNSS). È ampiamente impiegato in applicazioni quali il rilevamento topografico, l'agricoltura e la navigazione di veicoli autonomi.
Utilizzando una stazione di base che riceve i segnali GNSS e calcola la propria posizione con elevata precisione. Trasmette quindi i dati di correzione a uno o più ricevitori mobili (rover) in tempo reale. I rover utilizzano questi dati per regolare le loro letture GNSS, migliorandone la precisione di posizionamento.
L'RTK offre una precisione centimetrica correggendo i segnali GNSS in tempo reale. Questo è notevolmente più preciso rispetto al posizionamento GNSS standard, che in genere offre una precisione dell'ordine di pochi metri.
I dati di correzione provenienti dalla stazione base vengono inviati ai rover tramite diversi metodi di comunicazione, quali la radio, le reti cellulari o Internet. Questa comunicazione in tempo reale è fondamentale per garantire la precisione durante le operazioni dinamiche.
Che cos’è il posizionamento preciso (Precise Point Positioning)?
Il Precise Point Positioning (PPP) è una tecnica di navigazione satellitare che offre un posizionamento ad alta precisione correggendo gli errori del segnale satellitare. A differenza dei metodi GNSS tradizionali, che spesso si affidano a stazioni di riferimento a terra (come nel caso dell'RTK), il PPP utilizza dati satellitari globali e algoritmi avanzati per fornire informazioni accurate sulla posizione.
Il PPP funziona ovunque nel mondo senza la necessità di stazioni di riferimento locali. Questo lo rende adatto per applicazioni in ambienti remoti o difficili in cui manca l'infrastruttura di terra. Utilizzando dati orbitali e di clock dei satelliti precisi, insieme alle correzioni per gli effetti atmosferici e di multipath, il PPP riduce al minimo gli errori GNSS comuni e può raggiungere una precisione centimetrica.
Mentre il PPP può essere utilizzato per il posizionamento post-processato, che implica l'analisi dei dati raccolti a posteriori, può anche fornire soluzioni di posizionamento in tempo reale. Il PPP in tempo reale (RTPPP) è sempre più disponibile, consentendo agli utenti di ricevere correzioni e determinare la loro posizione in tempo reale.
Che cos’è un orologio in tempo reale?
Un orologio in tempo reale (RTC) è un dispositivo elettronico progettato per registrare l'ora e la data correnti, anche quando l'apparecchio è spento. Ampiamente utilizzati in applicazioni che richiedono una misurazione precisa del tempo, gli RTC svolgono diverse funzioni fondamentali.
In primo luogo, mantengono un conteggio accurato di secondi, minuti, ore, giorni, mesi e anni, spesso incorporando calcoli per gli anni bisestili e il giorno della settimana per una precisione a lungo termine. Gli RTC operano a bassa potenza e possono funzionare con una batteria di backup, consentendo loro di continuare a mantenere l'ora durante le interruzioni di corrente. Forniscono inoltre timestamp per le voci di dati e i log, garantendo una documentazione accurata.
Inoltre, gli RTC possono attivare operazioni programmate, consentendo ai sistemi di riattivarsi da stati a basso consumo o di eseguire attività a orari specifici. Svolgono un ruolo cruciale nella sincronizzazione di più dispositivi (ad es. GNSS/INS), garantendo che operino in modo coeso.
Gli RTC sono parte integrante di numerosi dispositivi, dai computer alle apparecchiature industriali fino ai dispositivi IoT, migliorandone le funzionalità e garantendo una gestione affidabile del tempo in molteplici applicazioni.
Come funziona il GPS?
Il GPS (Global Positioning System) funziona utilizzando una costellazione di satelliti, una temporizzazione precisa e la trilaterazione per determinare la posizione ovunque sulla Terra.
Ecco la spiegazione più semplice e chiara:
1 – I satelliti trasmettono segnali
Circa 30 satelliti GPS orbitano attorno alla Terra, trasmettendo continuamente:
– La propria posizione esatta nello spazio
– L'ora esatta in cui il segnale è stato inviato (tramite orologi atomici)
Questi segnali viaggiano alla velocità della luce.
2 – Il ricevitore misura il tempo di percorrenza
Un ricevitore GPS (presente nel telefono, nel drone, nell'INS, ecc.) rileva i segnali provenienti da più satelliti.
Misurando il tempo impiegato da ciascun segnale per arrivare, calcola la distanza:
distanza = velocità della luce × tempo di percorrenza
3 – La trilaterazione calcola la tua posizione
Per determinare la propria posizione, il ricevitore utilizza la trilaterazione (non la triangolazione):
- Con 1 satellite → potresti trovarti in qualsiasi punto di una sfera
- Con 2 satelliti → i cerchi si intersecano
- Con 3 satelliti → due possibili punti
- Con 4 satelliti → la tua posizione 3D esatta + correzione dell'orologio
Il tuo ricevitore non è dotato di un orologio atomico, quindi il quarto satellite è necessario per correggere gli errori di sincronizzazione.
4 – Le correzioni migliorano la precisione
Il GPS grezzo presenta errori dovuti a:
- Atmosfera (ionosfera, troposfera)
- Deriva dell'orologio satellitare
- Errori di previsione dell'orbita
- Riflessioni multipath (segnali che rimbalzano sugli edifici)
Per migliorare la precisione:
- Il sistema SBAS (ad esempio WAAS, EGNOS) fornisce correzioni in tempo reale
- Le tecniche RTK e PPP consentono di correggere gli errori con una precisione dell'ordine dei centimetri
- L'accoppiamento INS (IMU + GPS) attenua e colma i vuoti in caso di perdita del segnale
6 – Risultato finale
Il ricevitore combina tutti i dati per stimare:
- Latitudine
- Longitudine
- Altitudine
- Velocità
- Ora esatta
I moderni ricevitori GPS eseguono questa operazione decine o centinaia di volte al secondo.
Che cos'è la navigazione inerziale?
La navigazione inerziale è un metodo per determinare la posizione, l'orientamento e il movimento di un veicolo utilizzando solo sensori interni, senza fare affidamento su segnali esterni come il GPS. Fondamentalmente, un sistema di navigazione inerziale (INS) misura il movimento di un oggetto tracciando continuamente la sua accelerazione e rotazione in tre dimensioni. Utilizza una Inertial Measurement Unit (IMU), che contiene accelerometri per rilevare l'accelerazione lineare e giroscopi per misurare la velocità angolare. Integrando matematicamente queste misurazioni nel tempo, il sistema calcola velocità, assetto e, infine, posizione rispetto a un punto di partenza noto.
Essendo completamente autonomo, il sistema di navigazione inerziale funziona in qualsiasi ambiente — sottoterra, sott'acqua, nello spazio o in condizioni di assenza di GPS — rendendolo indispensabile per applicazioni come missili, aeromobili, sottomarini, veicoli autonomi e robotica. Le moderne soluzioni INS spesso combinano sensori inerziali con fonti di ausilio aggiuntive, come ricevitori GNSS, magnetometri, barometri o Doppler velocity logs, per ridurre la deriva e migliorare la precisione a lungo termine. Gli INS ad alte prestazioni si basano su una calibrazione precisa dei sensori, algoritmi di filtraggio avanzati e una modellazione robusta degli errori per fornire dati di navigazione stabili e affidabili anche negli ambienti più esigenti.
