Cartografía móvil basada en SLAM
El vMS3D es un sistema de cartografía móvil que combina lo mejor de las tecnologías inercial, GNSS y SLAM.
“El Ellipse INS proporciona datos de velocidad muy, muy precisos.” | Sr. Ninot, Fundador de VIAMETRIS
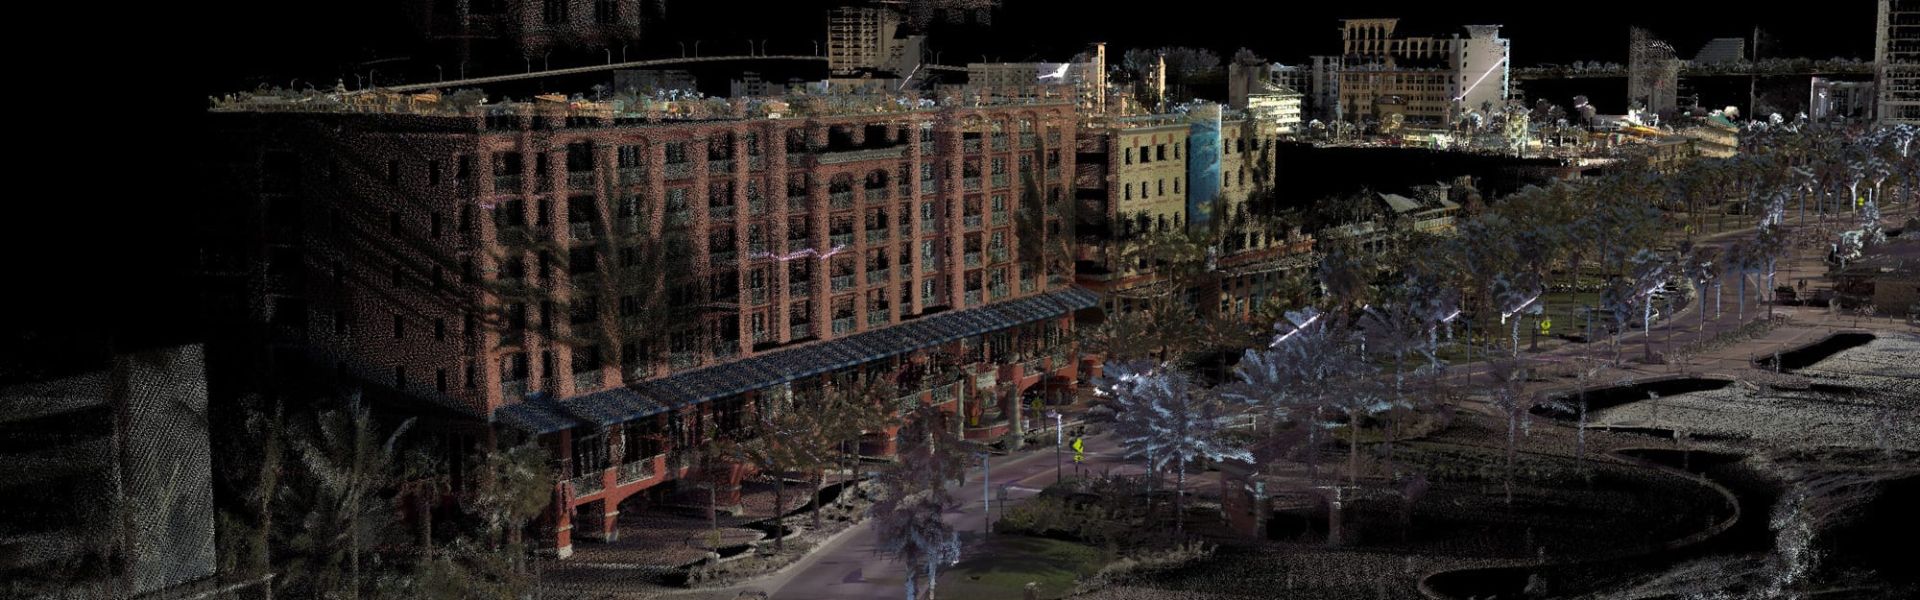
VIAMETRIS es un pionero en el desarrollo de soluciones basadas en SLAM. Hace dos años, la compañía lanzó el iMS3D, un sistema de cartografía de interiores basado en la tecnología SLAM.
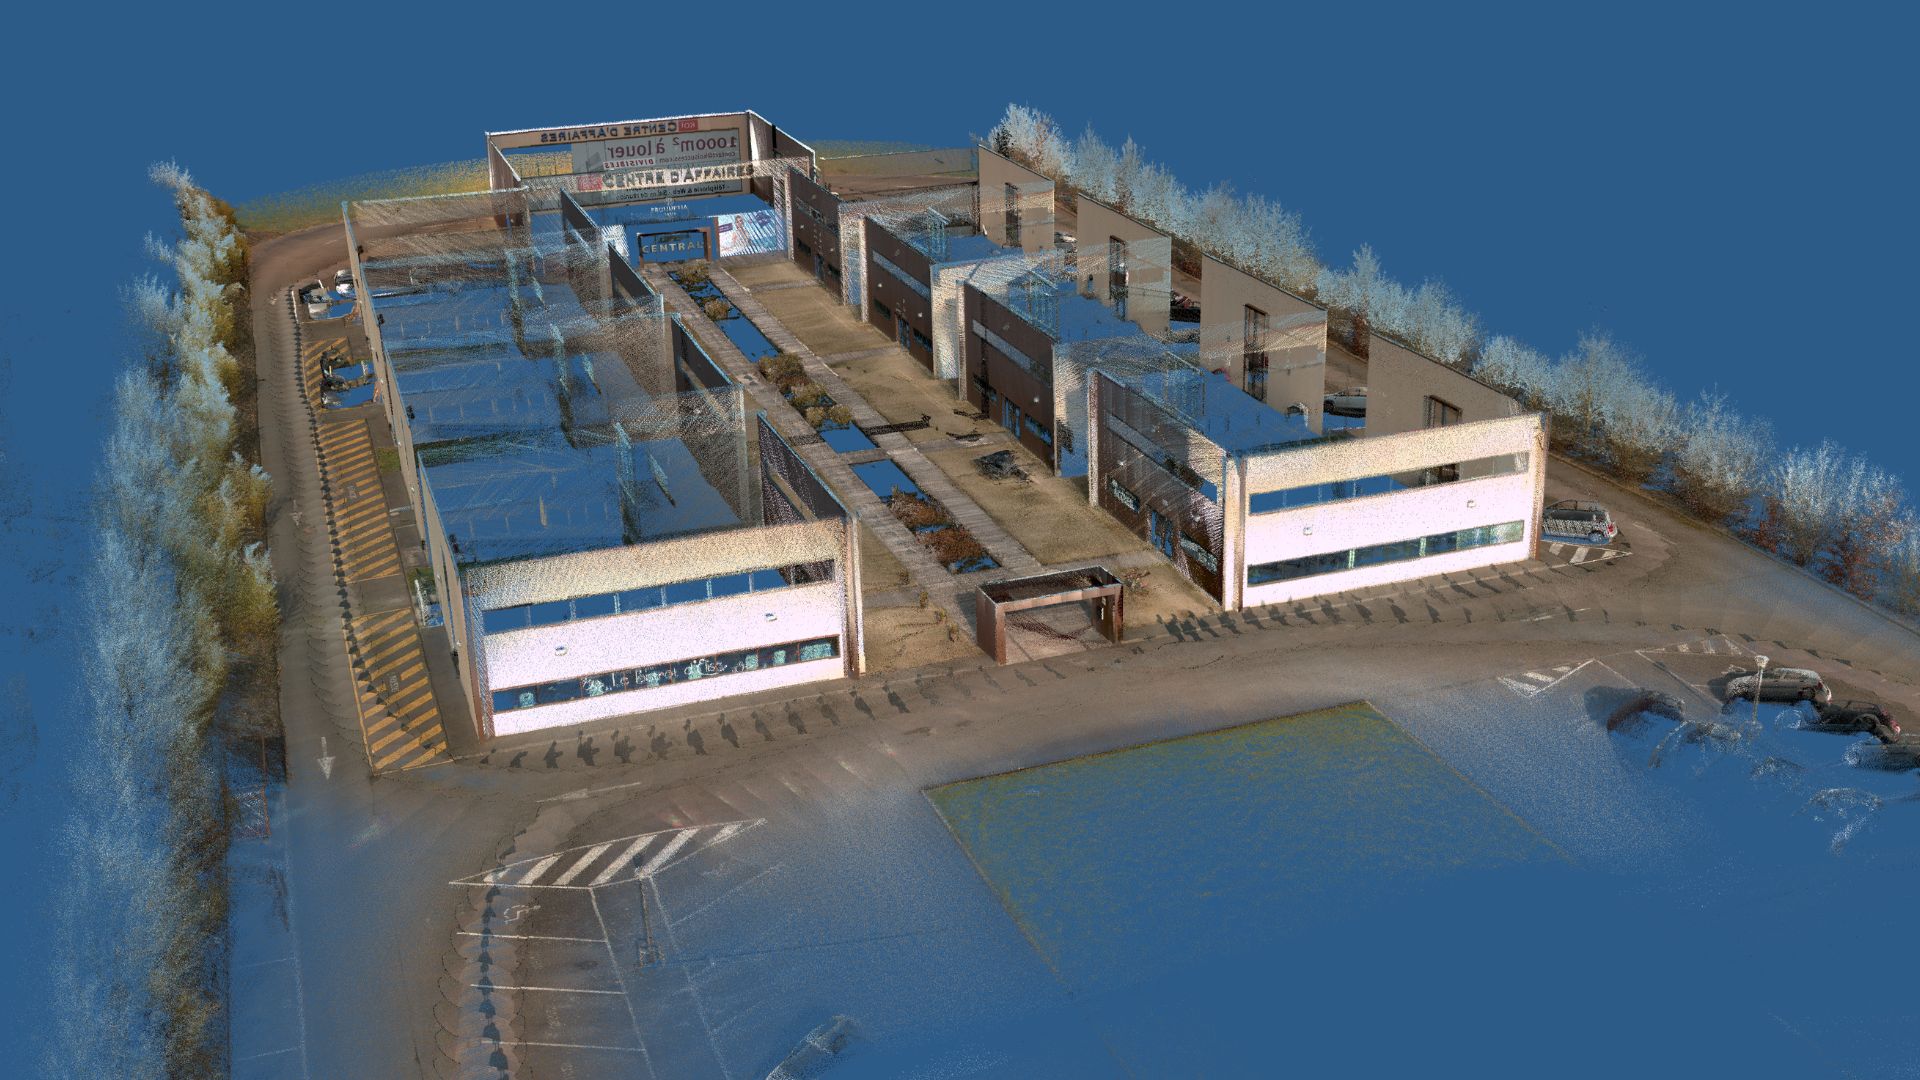
Capitalizando esta experiencia, la compañía acaba de lanzar una nueva solución: el vMS3D, un sistema de cartografía móvil que combina lo mejor de las tecnologías inercial, GNSS y SLAM para ofrecer una solución innovadora con una atractiva relación rendimiento/precio.
El sistema de cartografía móvil más inteligente
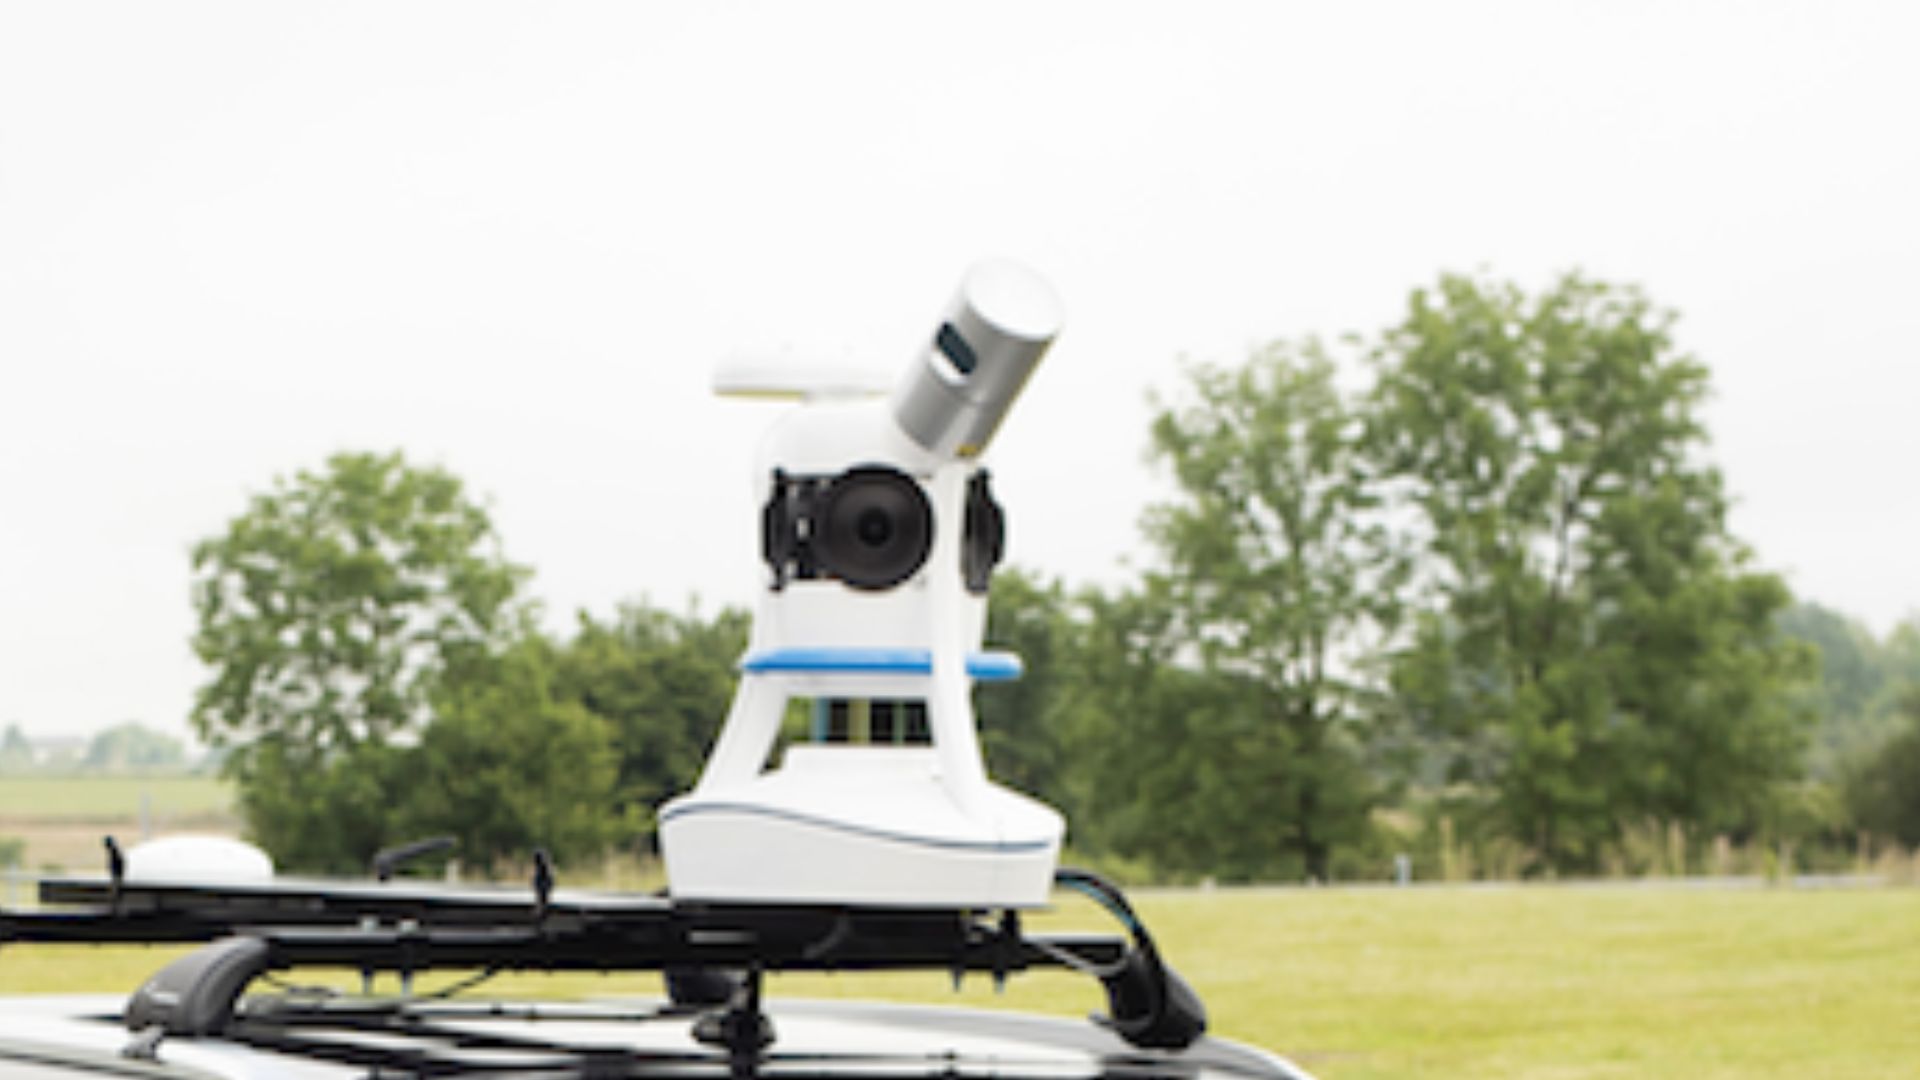
El vMS3D tiene el aspecto de un Sistema de Cartografía Mobile (MMS) clásico. Integra una cámara de 360°, un LiDAR giratorio y un sistema de navegación interno con receptor GNSS.
El flujo de trabajo automático y directo no muestra el cálculo interno, sutil y a la vez sofisticado, que lo hace único. De hecho, el vMS3D está equipado con un LiDAR adicional utilizado para el cálculo SLAM.
Tras la adquisición, el software de postprocesamiento —llamado PPiMMS— analiza automáticamente las situaciones en las que el GNSS es suficiente, en las que se prefiere el sistema inercial o en las que se requiere SLAM.
Lo mejor de GNSS, inercial y SLAM
La solución vMS3D tiene en cuenta las ventajas y desventajas de cada tecnología, según sus condiciones de uso:
- GNSS: Cuando el receptor GNSS proporciona datos fiables, por ejemplo en un entorno de cielo abierto, la solución se basa en su posición. Si se produce un corte o una perturbación del GNSS, el sistema elige entre datos inerciales o basados en SLAM
- SLAM: La posición calculada a partir de SLAM se prefiere en entornos densos donde los objetos circundantes son muy diversos y cercanos, como en cañones urbanos o bosques. Las capacidades de SLAM son limitadas en entornos donde los objetos están demasiado lejos o no se pueden distinguir.
- Inercial: La información de velocidades y orientación proporcionada por el Sistema de Navegación Inercial (INS) es capaz de asistir a la navegación en todos los casos en los que el GNSS y el SLAM tienen limitaciones. El Sistema de Navegación Inercial proporciona el balanceo y el cabeceo para acotar todos los datos LiDAR, de modo que la nube de puntos esté referenciada al nivel del suelo. Las velocidades de giro también son muy útiles, especialmente cuando se produce un cambio brusco de dirección. De hecho, se requiere una compensación de orientación entre dos exploraciones cuando el LiDAR está en movimiento.
Ellipse-D, la opción inteligente de VIAMETRIS
Ya muy satisfecho con el Ellipse para su iMS3D de interiores, Jérôme Ninot, fundador de VIAMETRIS, no tuvo que buscar mucho para seleccionar un INS para su nuevo proyecto innovador.
“El Ellipse INS proporciona datos de velocidad muy, muy precisos”, afirma el Sr. Ninot.
El innovador cálculo SLAM permite a VIAMETRIS utilizar sensores inerciales en miniatura y rentables, mientras que otros sistemas del mercado requieren sistemas inerciales de mayor precisión. Los sensores Ellipse ofrecen una precisión de actitud de 0,1°.
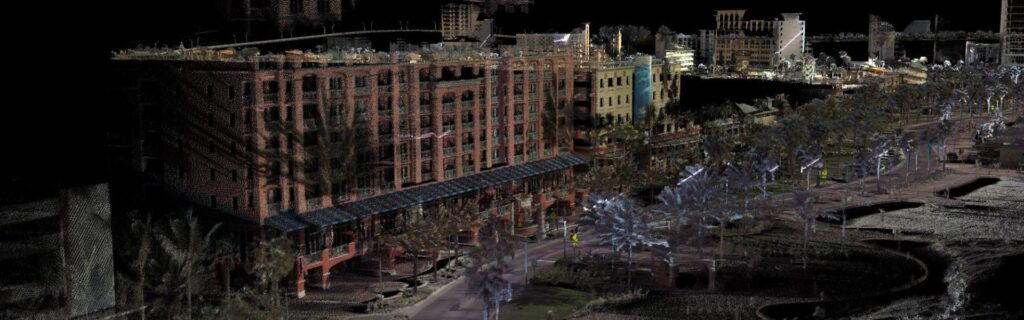
El Sr. Ninot también eligió el modelo Ellipse-D por su formato todo en uno y en miniatura, así como por su receptor GNSS RTK integrado.
«Con un INS integrado como el Ellipse-D, que ofrece una única interfaz de comunicación y sincronización integrada con el GNSS y el LiDAR, hemos podido concentrarnos en nuestra experiencia en SLAM», añade el director ejecutivo, antes de mencionar que menos cables siempre es una buena opción.
Ellipse-D, un aliado para múltiples tareas
Integrado en esta solución innovadora, el Ellipse-D realiza varias tareas. En primer lugar, proporciona balanceo (roll) y cabeceo (pitch) para restringir todos los datos del LiDAR, de modo que la nube de puntos esté referenciada al nivel del suelo.
En segundo lugar, las tasas de giro del Ellipse-D son muy útiles, especialmente cuando se produce un cambio brusco de dirección. De hecho, se requiere la compensación de orientación entre dos exploraciones cuando el LiDAR está en movimiento.
Por último, el Ellipse-D fusiona en tiempo real la información inercial y GNSS para proporcionar excelentes mediciones de velocidad, que también son muy importantes para asistir continuamente a los algoritmos internos del vMS3D.
Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cómo puedo combinar sistemas inerciales con un LiDAR para la cartografía con drones?
La combinación de los sistemas inerciales de SBG Systems con LiDAR para el mapeo con drones mejora la precisión y la fiabilidad en la captura de datos geoespaciales precisos.
Así es como funciona la integración y cómo beneficia al mapeo basado en drones:
- Método de percepción remota que utiliza pulsos láser para medir distancias a la superficie terrestre, creando un mapa 3D detallado del terreno o las estructuras.
- El INS de SBG Systems combina una unidad de medición inercial (IMU) con datos GNSS para proporcionar un posicionamiento, una orientación (cabeceo, alabeo, guiñada) y una velocidad precisos, incluso en entornos sin GNSS.
El sistema inercial de SBG se sincroniza con los datos del LiDAR. El INS rastrea con precisión la posición y la orientación del dron, mientras que el LiDAR captura los detalles del terreno o de los objetos situados debajo.
Al conocer la orientación precisa del dron, los datos LiDAR se pueden posicionar con precisión en un espacio tridimensional.
El componente GNSS proporciona posicionamiento global, mientras que la IMU ofrece datos de orientación y movimiento en tiempo real. La combinación garantiza que, incluso cuando la señal GNSS sea débil o no esté disponible (por ejemplo, cerca de edificios altos o bosques densos), el INS pueda seguir rastreando la trayectoria y la posición del dron, permitiendo un mapeo LiDAR coherente.
¿Qué es el sondeo multihaz?
El sondeo multihaz (MBES, por sus siglas en inglés) es una técnica avanzada de levantamiento hidrográfico utilizada para cartografiar el lecho marino y las características subacuáticas con alta precisión.
A diferencia de las ecosondas monohaz tradicionales que miden la profundidad en un único punto directamente debajo de la embarcación, el MBES utiliza una matriz de haces de sónar para capturar simultáneamente mediciones de profundidad en una amplia franja del fondo marino. Esto permite realizar un mapeo detallado y de alta resolución del terreno submarino, incluyendo la topografía, las características geológicas y los peligros potenciales.
Los sistemas MBES emiten ondas sonoras que viajan a través del agua, rebotan en el fondo marino y regresan a la embarcación. Al analizar el tiempo que tardan los ecos en regresar, el sistema calcula la profundidad en múltiples puntos, creando un mapa completo del relieve submarino.
Esta tecnología es esencial para diversas aplicaciones, como la navegación, la construcción marina, la monitorización ambiental y la exploración de recursos, y proporciona datos críticos para unas operaciones marítimas seguras y una gestión sostenible de los recursos marinos.
¿Cuál es la diferencia entre RTK y PPK?
La cinemática en tiempo real (RTK) es una técnica de posicionamiento en la que las correcciones GNSS se transmiten casi en tiempo real, típicamente utilizando un flujo de corrección en formato RTCM. Sin embargo, puede haber desafíos para garantizar las correcciones GNSS, específicamente en lo que respecta a su integridad, disponibilidad, cobertura y compatibilidad.
La principal ventaja del posprocesamiento PPK frente al RTK es que las tareas de procesamiento de datos se pueden optimizar durante el posprocesamiento, incluyendo el procesamiento hacia adelante y hacia atrás; mientras que en el procesamiento en tiempo real, cualquier interrupción o incompatibilidad en las correcciones y su transmisión dará lugar a un posicionamiento de menor precisión.
Una primera ventaja clave del postprocesamiento GNSS (PPK) frente al tiempo real (RTK) es que el sistema utilizado sobre el terreno no necesita disponer de un enlace de datos o radio para introducir las correcciones RTCM procedentes de las CORS en el sistema INS/GNSS.
La principal limitación para la adopción del posprocesamiento es la necesidad de que la aplicación final actúe sobre el entorno. Por otro lado, si su aplicación puede tolerar el tiempo de procesamiento adicional necesario para generar una trayectoria optimizada, mejorará considerablemente la calidad de los datos para todos sus resultados.
