Дослідження автономних поромів на реальних міських водних шляхах
WarnowstromerAI (дослідницький проєкт Університету Ростока) розробляє технології автономних поромів для безпечної та ефективної навігації у завантажених міських водних шляхах. Використовуючи наш GNSS/INS Ekinox Micro , команда досягла точного позиціонування та надійних даних про рух для роботи в автоматизованому режимі. Загалом проєкт демонструє, як передові навігаційні технології непомітно формують майбутнє внутрішнього судноплавства. Він вказує шлях до розумніших і безпечніших водних шляхів, де автономні судна можуть впевнено орієнтуватися у складних міських водах.

WarnowstromerAI — це дослідницький проєкт під керівництвом Ростокського університету, спрямований на розробку високоавтоматизованих систем підтримки для автономних пасажирських поромів, що курсують внутрішніми водними шляхами. У рамках проєкту використовується пором «Warnowstromer», який перетинає річку Варнов за маршрутом довжиною 500 метрів у жвавому міському районі.
Цим маршрутом часто користуються туристи, комерційні судна та прогулянкові плавзасоби, що робить його ідеальним місцем для випробування автономної навігації порома, енергоефективної експлуатації та вдосконалених систем розпізнавання навколишнього середовища. Через таку постійну активність пором працює в динамічному середовищі, де дорожні умови можуть швидко змінюватися. Цей маршрут є особливо цінним для дослідників. Вони можуть вивчати, як автоматизовані судна реагують на реальні ситуації, а не в контрольованих умовах випробувань.
Цілі замовника: Забезпечення надійної автономної навігації
Проєкт розпочався з чіткої місії: розробити систему керування та зворотного зв’язку, здатну підтримувати функції автоматизованої допомоги на внутрішніх поромах. Команда прагнула створити рішення, яке можна було б застосовувати не лише на одному судні. Щоб це стало можливим, вони враховували не лише технічні характеристики, а й економічні та нормативні аспекти. Мета полягає у створенні системи, здатної безпечно та ефективно функціонувати навіть у складних та постійно мінливих умовах.
З самого початку команда розробників усвідомила, що точні та надійні дані про місцезнаходження стануть ключовим фактором для забезпечення ефективної роботи автоматизації. На жвавому річковому переході з великою кількістю суден, мінливими вітрами та змінними течіями точні навігаційні дані є абсолютно необхідними.
Технічні проблеми
Автономне керування поромом — завдання далеко не просте. «Варновштромер» рухається серед суден комерційного флоту, спортивних човнів, електричних суден для відпочинку та навіть плавців. Осади, рослинність та сусідні споруди можуть обмежувати простір для маневрування порома. Водночас пором працює на обмеженому заряді акумулятора, тому він повинен експлуатуватися енергоефективно.
Ці експлуатаційні обмеження означають, що системи навігації та керування мають бути не лише точними, а й надійними протягом тривалих періодів роботи. Будь-яка нестабільність або втрата інформації про місцезнаходження може вплинути як на безпеку, так і на ефективність.
Щоб подолати ці виклики, команді було потрібно:
- Dead reckoning протягом до 5 хвилин, що дозволяє здійснювати навігацію під мостами та в зонах із недоступним сигналом GNSS (GNSS-denied). Продуктивність IMU тактичного рівня на частоті щонайменше 100 Гц.
- GPS-компас із гнучкими подвійними антенами, інтегрованими з IMU.
- Технічні характеристики гіроскопа: 0,1°/√год, стабільність нульового зсуву 2°/год, 60 мкг/√Гц та шум прискорення 20 мкг.
Ці вимоги означали, що команді була потрібна навігаційна система, яка забезпечує точні дані в режимі реального часу та здатна надійно працювати в мінливих умовах навколишнього середовища.
Інтеграція нашого навігаційного рішення в автономний пором
Команда виявила нас через онлайн-пошук і швидко зрозуміла, що наші інерціальні навігаційні рішення можуть задовольнити їхні потреби. Співпраця почалася із запиту на комерційну пропозицію, і ми тісно співпрацювали з ними для забезпечення безшовної інтеграції. Ми надали команді Ekinox Micro, нашу систему INS/GNSS тактичного класу, щоб задовольнити їхні суворі вимоги.
Використовуючи Ekinox Micro, команда змогла перейти від початкових випробувань до повністю автоматизованих функцій у рамках структурованого поетапного підходу.
Спочатку вони перевірили базові операції за допомогою керування джойстиком, тоді як наша система надавала точні дані про позицію та орієнтацію. Ця початкова фаза дозволила команді перевірити якість навігаційних даних і підтвердити, що вони можуть підтримувати більш розширені функції автоматизації пізніше в проєкті.
Далі вони додали керування швидкістю та позицією за допомогою високочастотних даних від двоантенного GNSS, наданого Ekinox Micro. Це допомогло їм точніше налаштувати курс пором та автоматичне позиціонування за допомогою вимірювань у реальних умовах.
Інтеграція та тестування
Під час інтеграції та тестування швидкий Ethernet-інтерфейс нашої системи та налаштований протокол дозволили легко передавати навігаційні дані в реальному часі в їхні алгоритми керування. Ekinox Micro забезпечила точне маневрування навіть за умов навколишнього середовища, що змінюються, дозволивши команді зосередитися на автономних функціях без необхідності використання обхідних шляхів.
Оператори могли впевнено контролювати роботу автономного порома завдяки точній навігаційній інформації високої роздільної здатності, доступній у будь-який момент. Безперервна доступність даних дозволила команді крок за кроком оцінювати та вдосконалювати автономні функції, такі як планування траєкторії та виявлення об'єктів.
Команді знадобилася мінімальна підтримка під час інтеграції. Вони змогли встановити та налаштувати систему здебільшого самостійно, використовуючи наші ресурси документації. Згадуючи цей безпроблемний досвід, вони поділилися: «Ваша онлайн-документація та портал підтримки допомогли команді швидко інтегрувати ваше рішення. Щойно ми виявляли помилку, команда підтримки оперативно надавала оновлення, щоб реалізація працювала безперебійно».
Результати та подальші кроки
Після інтеграції навігаційної системи команда тепер має стабільне та надійне джерело даних про позиціонування та орієнтацію для своїх випробувань. Це допомогло їм чіткіше оцінити автоматизовані функції та налаштувати свої алгоритми керування за допомогою реальних навігаційних даних під час випробувань порома. Це також забезпечує стабільний орієнтир для порівняння різних сценаріїв випробувань і покращення поведінки системи з часом.
Дивлячись у майбутнє, проєкт продовжить розвиватися. Команда планує об'єднати навігаційну систему з оптичними датчиками, щоб покращити те, як автономний пором виявляє та розуміє своє оточення. Це підтримає більш розширені автономні функції та допоможе дослідникам вивчити, як автоматизовані пороми або судна можуть безпечно працювати у завантажених міських водних шляхах.
Підсумовуючи виконану роботу, команда коротко охарактеризувала свій досвід: «Ekinox Micro — це найкраще сенсорне обладнання для просування автономного судноплавства в міських районах».
Проєкт все ще триває, але результати на даний момент показують, як надійні навігаційні дані можуть підтримати розробку автоматизованих поромних переправ в реальних умовах.
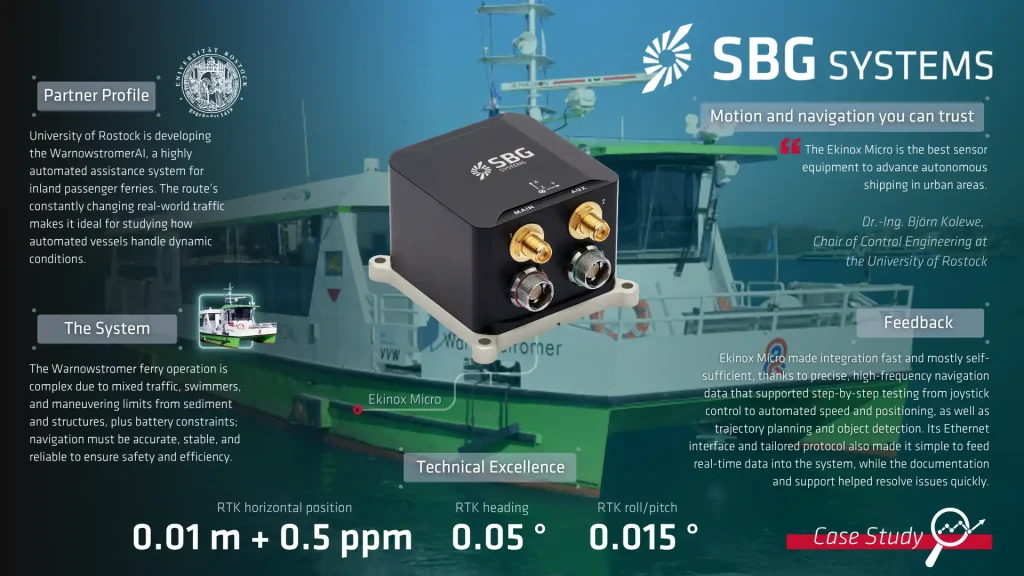
Ekinox Micro
Ekinox Micro забезпечує високоефективну інерціальну навігацію з підтримкою GNSS для наземних, морських і повітряних застосувань. Цей мініатюрний датчик об'єднує GNSS-приймач із інерціальними MEMS-датчиками тактичного класу для забезпечення неперевершеної точності в складних умовах.
Ekinox Micro є маленьким і легким, але водночас достатньо міцним, щоб витримувати суворі умови довкілля.

