Coast Autonomous оснащує свій безпілотний шаттл системою Ellipse-D
Наш інерціальний датчик є частиною 7-рівневої системи картографування та локалізації нашого клієнта для автономного шаттла.
«Ellipse-D — це повністю інтегрована система INS/GNSS, яку дуже легко впровадити в наше рішення». | Coast Autonomous
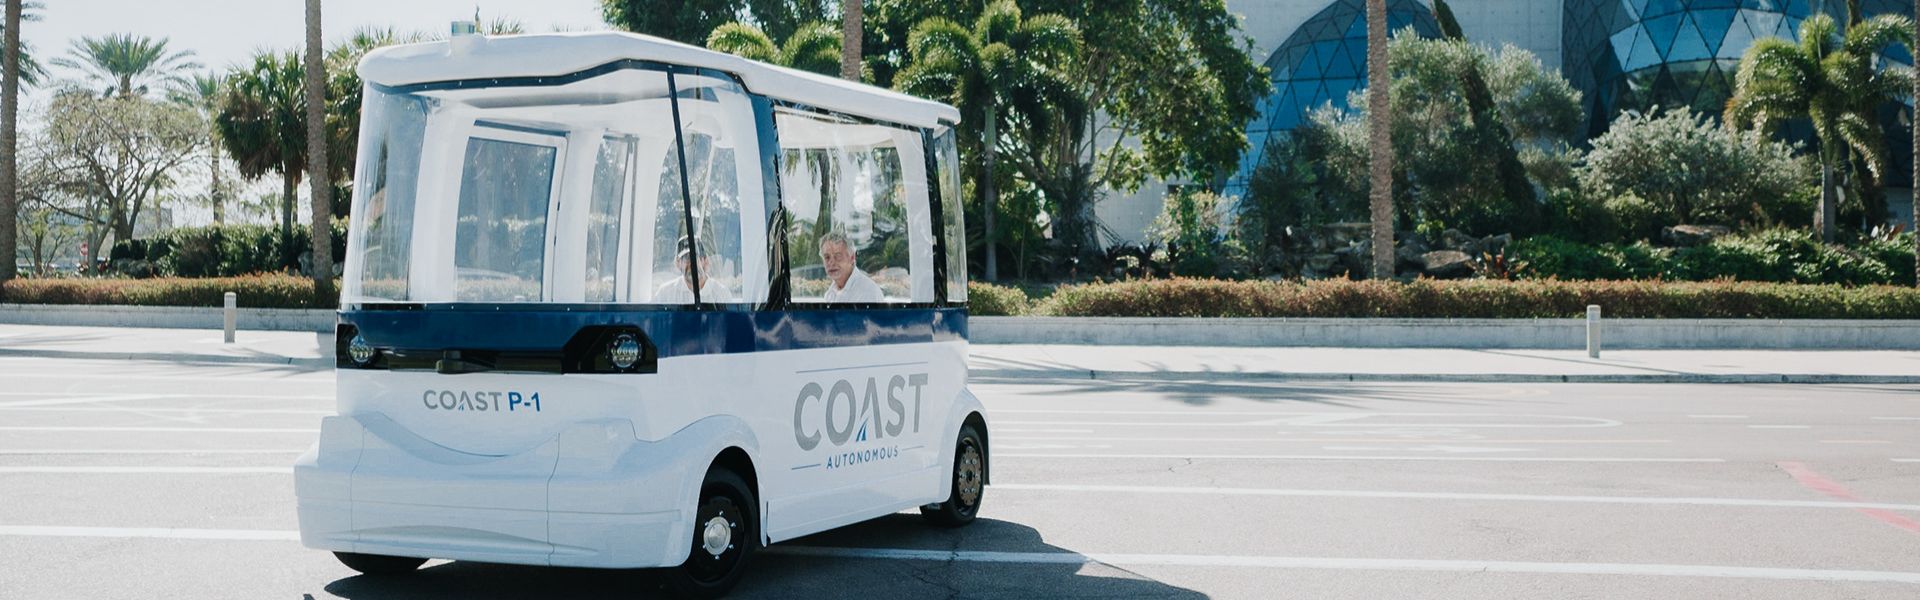
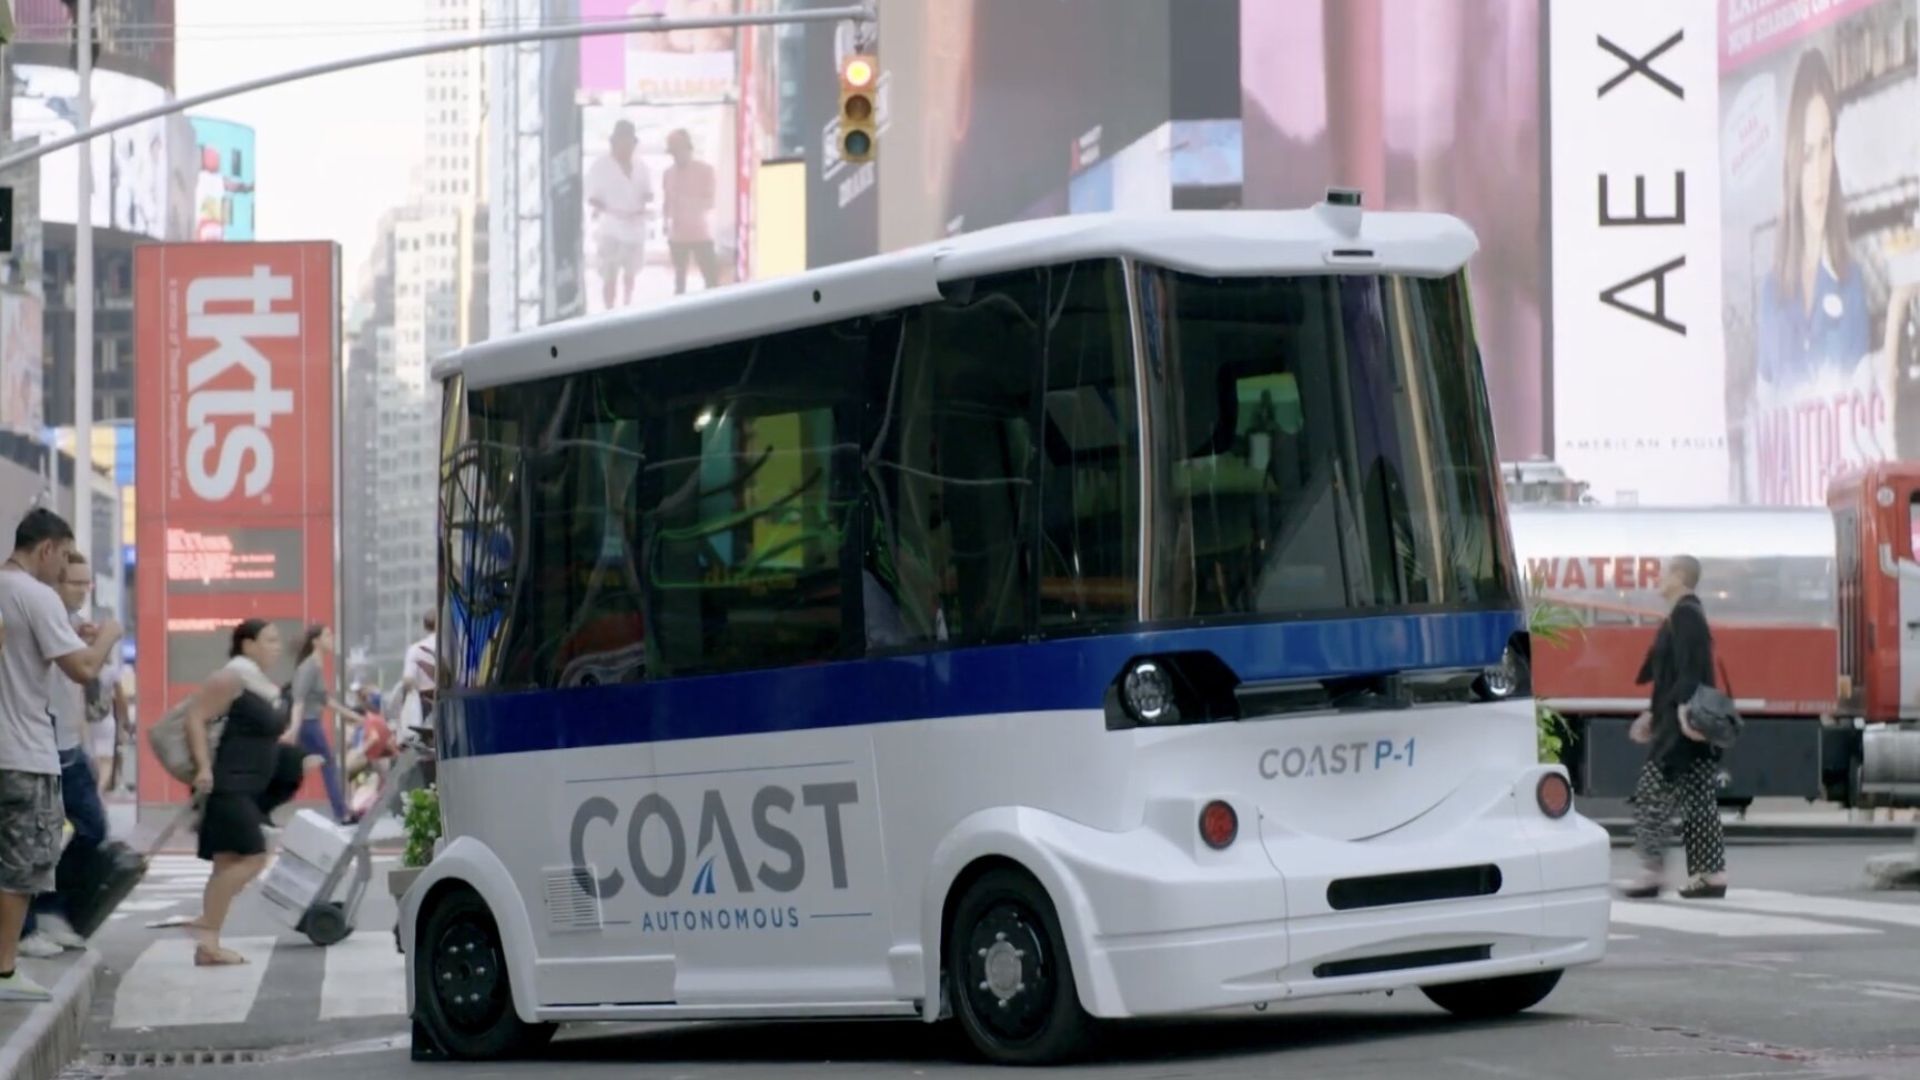
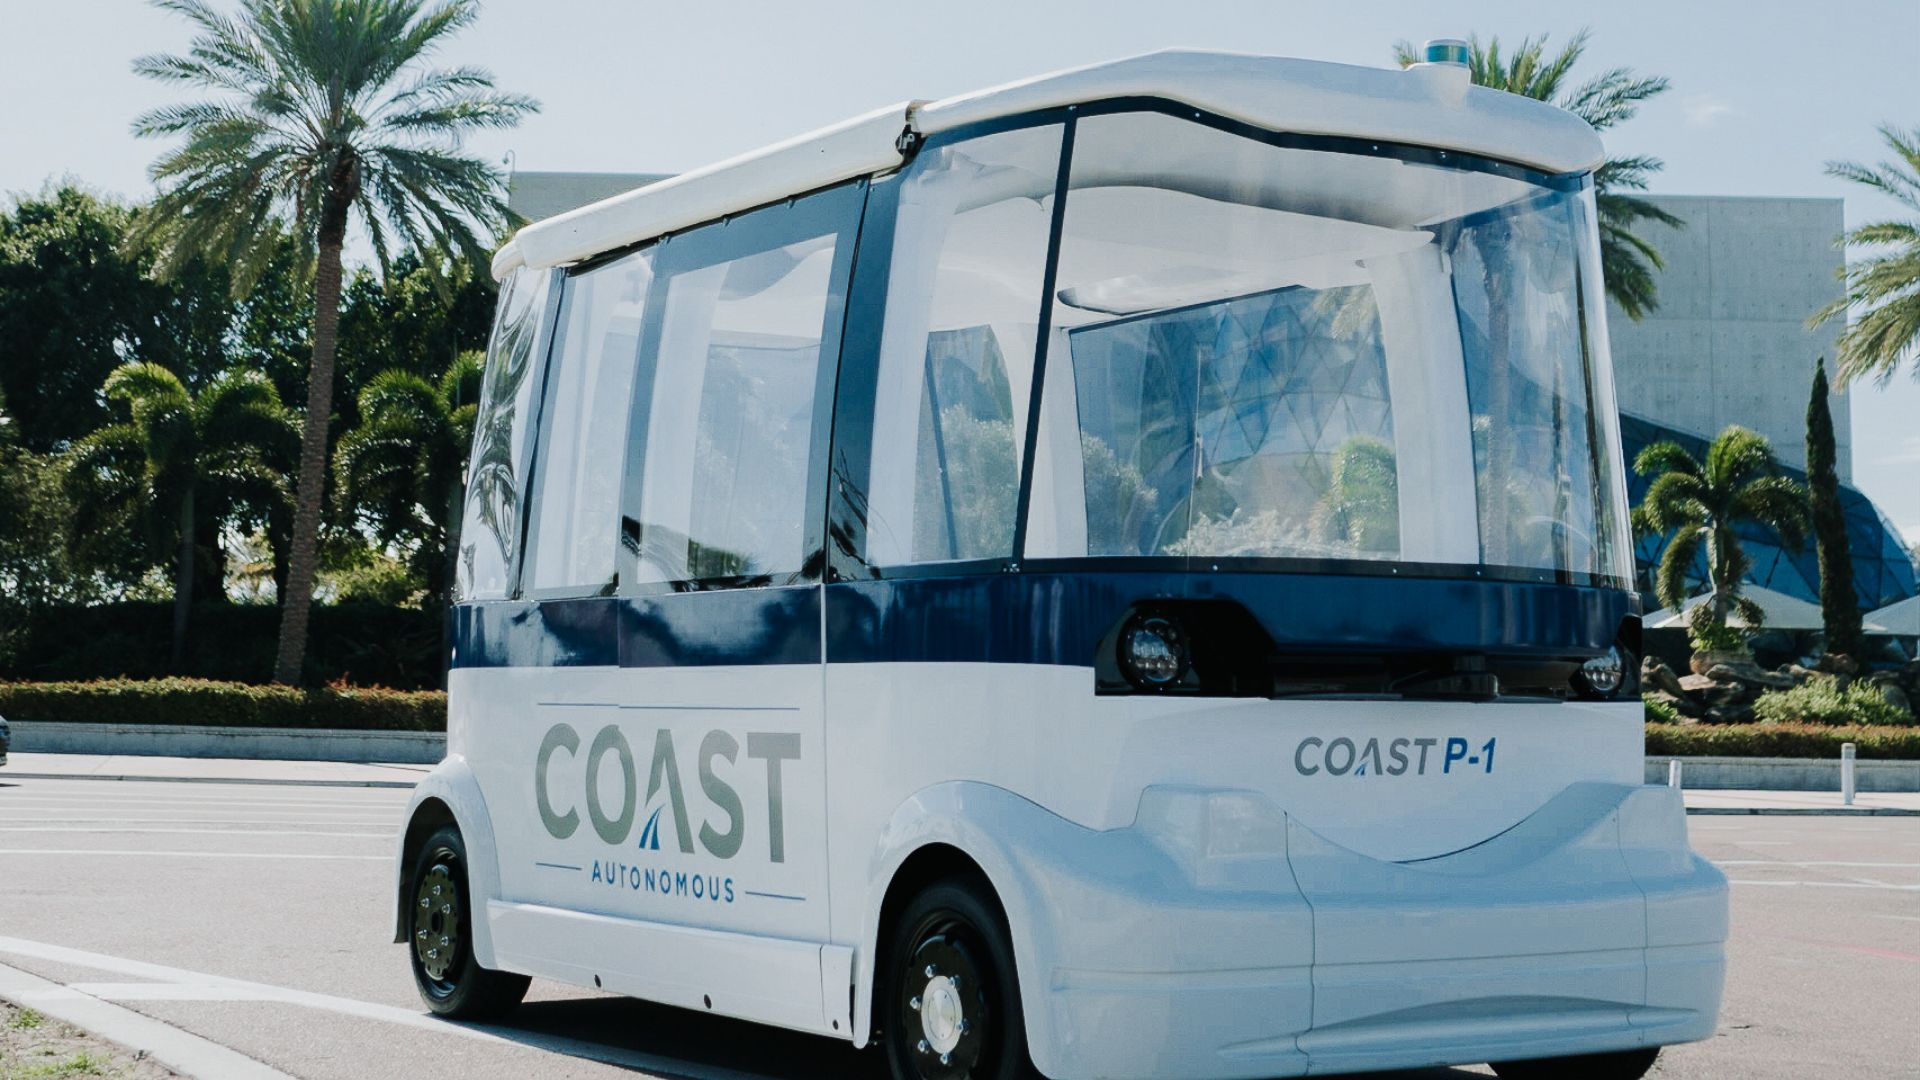
Наш шановний партнер Coast Autonomous — це компанія, що надає рішення для автономної мобільності. Від автономних гольф-карів до комунальних транспортних засобів. Ці рішення інтегрували наш інерціальний навігаційний датчик Ellipse-D в їхній найновіший безпілотний шатл P-1.
Рішення для безпілотного транспорту в міських умовах
Саме з ідеєю «повернути місто людям» компанія Coast Autonomous розробила безпілотний шатл P-1.
Цей безпілотний шатл призначений для перевезення людей у пішохідних зонах, таких як міські райони чи університетські містечка. Він може рухатися як у змішаному дорожньому русі, так і на швидкісних смугах.
Три ключові характеристики, що визначають розробку такого шатла, — це безпека, комфорт пасажирів та оптимальна швидкість, причому транспортний засіб постійно аналізує навколишнє середовище, щоб визначати свою швидкість і поведінку.
Технологія Coast Autonomous забезпечує безпечну та комфортну їзду на різних швидкостях із плавним гальмуванням.
Рішення було успішно випробувано понад 60 разів у семи країнах, безпечно перевізши понад 120 000 пасажирів. Одне з випробувань відбувалося в людній пішохідній зоні Бродвею в Нью-Йорку, відомій як «дуже складна зона для GNSS».
Визначити місцезнаходження та напрямок руху безпілотного шаттла
Компанія розробила повністю інтегровану автономну систему 6-го рівня, що включає робототехніку та штучний інтелект (ШІ), управління автопарком і нагляд, а також локалізацію та картування.
У той час як робототехнічне програмне забезпечення керує шатлом, штучний інтелект визначає, як транспортний засіб повинен поводитися та приймати рішення на основі свого середовища.
Що стосується картування та локалізації, компанія покладається не лише на GPS/GNSS або маяки для навігації.
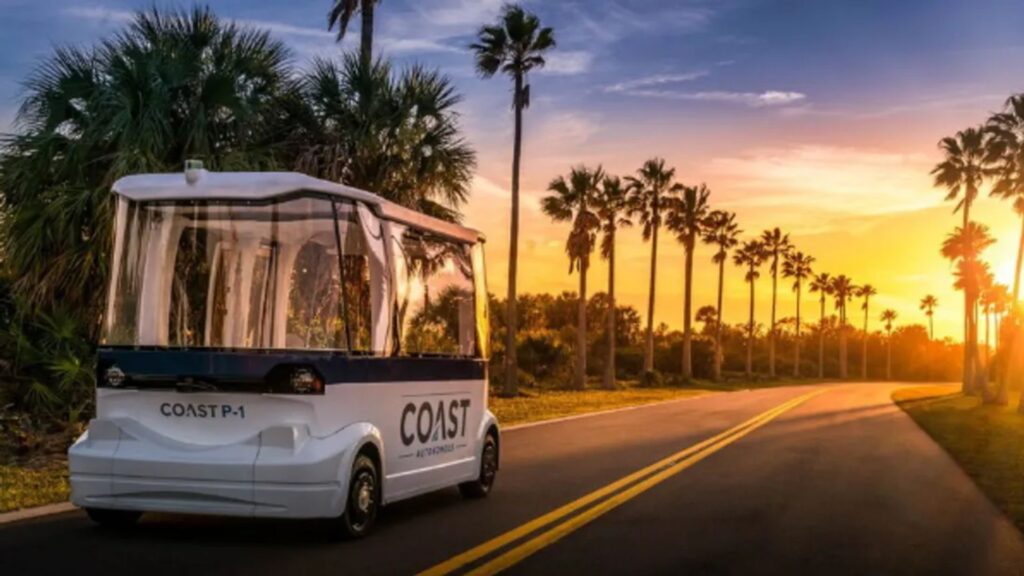
Вони створили цілу систему, використовуючи 7 різних технологій, таких як інерціальна та SLAM. Це дозволяє шаттлу орієнтуватися в приміщеннях і навіть у складних умовах, наприклад поблизу будівель або під кронами дерев.
Оскільки ці технології є взаємодоповнювальними, система може вибрати найкращу для використання в конкретний момент або в будь-якому середовищі.
Сім рівнів локалізації включають:
– Оптичний SLAM.
– SBG Ellipse-D RTK GNSS/INS з двоантенним GNSS і датчиком швидкості
– Одометрія для dead reckoning
– 2D LiDAR SLAM
– 3D LiDAR SLAM
Коли RTK GNSS/INS стає меншим та дешевшим
Ellipse-D була інерціальною навігаційною системою, що об'єднувала дві антени та дводіапазонний RTK GNSS, а також була сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Оскільки всю лінійку продукції Ellipse Series нещодавно було оновлено, це рішення тепер замінено на Ellipse-D 3-го покоління.
Ця нова система INS/GNSS зберігає всі попередні функції в меншому за розміром і вагою корпусі та містить потужну 64-бітну архітектуру, що дозволяє здійснювати високоякісну фільтрацію.
Споживання енергії також було зменшено. Розроблена для автомобільних застосувань, вона може об'єднувати вхідні дані одометра з Pulse або CAN OBDII для підвищення точності dead-reckoning.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Які існують рівні автономності автономних транспортних засобів?
Товариство автомобільних інженерів (SAE) класифікує рівні автономності безпілотних транспортних засобів за шістьма рівнями (від 0 до 5), визначаючи ступінь автоматизації керування транспортним засобом. Ось їхній перелік:
- Рівень 0: Відсутність автоматизації — водій повністю керує транспортним засобом у будь-який момент часу, при цьому використовуються лише пасивні системи, такі як сигнали та попередження.
- Рівень 1: Система допомоги водієві — транспортний засіб може надавати допомогу в керуванні або при прискоренні/гальмуванні, але водій повинен зберігати контроль над автомобілем і стежити за обстановкою навколо (наприклад, адаптивний круїз-контроль).
- Рівень 2: Часткова автоматизація — транспортний засіб може одночасно керувати як кермом, так і прискоренням/гальмуванням, але водій повинен залишатися залученим і готовим перейняти керування в будь-який момент (наприклад, Tesla Autopilot, GM Super Cruise).
- Рівень 3: Умовна автоматизація — транспортний засіб може самостійно керувати всіма аспектами руху за певних умов, але водій повинен бути готовий втрутитися на вимогу системи (наприклад, під час руху по автомагістралі). Водієві не потрібно активно стежити за дорогою, але він повинен залишатися пильним.
- Рівень 4: Високий рівень автоматизації — транспортний засіб може самостійно виконувати всі завдання, пов’язані з керуванням, у певних умовах або середовищах (наприклад, у міських районах або на автомагістралях) без втручання людини. Однак в інших середовищах або за особливих обставин може знадобитися втручання людини.
- Рівень 5: Повна автоматизація — транспортний засіб є повністю автономним і може виконувати всі завдання, пов’язані з керуванням, за будь-яких умов без будь-якого втручання людини. Водій не потрібен, і транспортний засіб може експлуатуватися будь-де та за будь-яких умов.
Ці рівні допомагають визначити етапи розвитку технології автономних транспортних засобів — від базових систем допомоги водієві до повної автономності.
Що таке геореференціювання в автономних будівельних системах?
Геореференціювання в системах автономного будівництва — це процес прив’язки будівельних даних, таких як карти, моделі або показання датчиків, до реальних географічних координат. Це гарантує, що всі дані, зібрані або згенеровані автономними машинами, такими як дрони, роботи чи важка техніка, точно позиціонуються в глобальній системі координат, зокрема за широтою, довготою та висотою над рівнем моря.
У контексті автономного будівництва геоприв'язка має вирішальне значення для забезпечення точної роботи машин на великих будівельних майданчиках. Вона дозволяє точно розміщувати конструкції, матеріали та обладнання за допомогою супутникових технологій позиціонування, таких як GNSS (глобальні навігаційні супутникові системи), для прив'язки проєкту до реального географічного положення.
Геореференціювання дозволяє автоматизувати та точно контролювати такі роботи, як виїмка ґрунту, вирівнювання поверхні або засипка матеріалів, що підвищує ефективність, зменшує кількість помилок та гарантує відповідність будівництва проектним специфікаціям. Воно також полегшує відстеження ходу робіт, контроль якості та інтеграцію з геоінформаційними системами (ГІС) та інформаційним моделюванням будівель (BIM) для покращення управління проектами.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
