Підвищення точності в складних умовах
Хоча пряме георефереціювання (DG) є основним методом створення карт на відкритому повітрі, воно рідко використовується в приміщеннях або в умовах зі значними труднощами для GNSS. DG працює шляхом об'єднання даних INS (положення та орієнтації) з даними сенсорів (таких як LiDAR або знімки з камер) для точного визначення положення об'єктів без опори на численні попередньо виміряні наземні контрольні точки (GCP).
Однак, оскільки GNSS недоступна в приміщеннях, традиційне пряме георефереціювання неможливо застосувати у повністю закритих просторах. У багатьох випадках картографування здійснюється гібридним способом, охоплюючи як внутрішнє, так і зовнішнє середовище.
Хоча більшість людей покладаються на звичайні технології картографування для таких сценаріїв, вибір правильної системи INS та програмного забезпечення для постобробки може поширити переваги прямого георефереціювання на ці випадки використання. Завдяки інтеграції високоточної INS з низьким дрейфом і вдосконаленого програмного забезпечення для постобробки можна підтримувати точне рішення прямого георефереціювання протягом тривалого часу. Алгоритми на основі сприйняття, такі як SLAM, можуть безпосередньо використовувати це точне позиціювання для подальшого покращення точності картографування.
Цей підхід створює карти приміщень, повністю узгоджені з абсолютним рішенням позиціювання та системою координат (датумом). У результаті він оптимізує робочі процеси та покращує співпрацю, забезпечуючи просторову узгодженість між наборами даних у приміщенні та на відкритому повітрі.
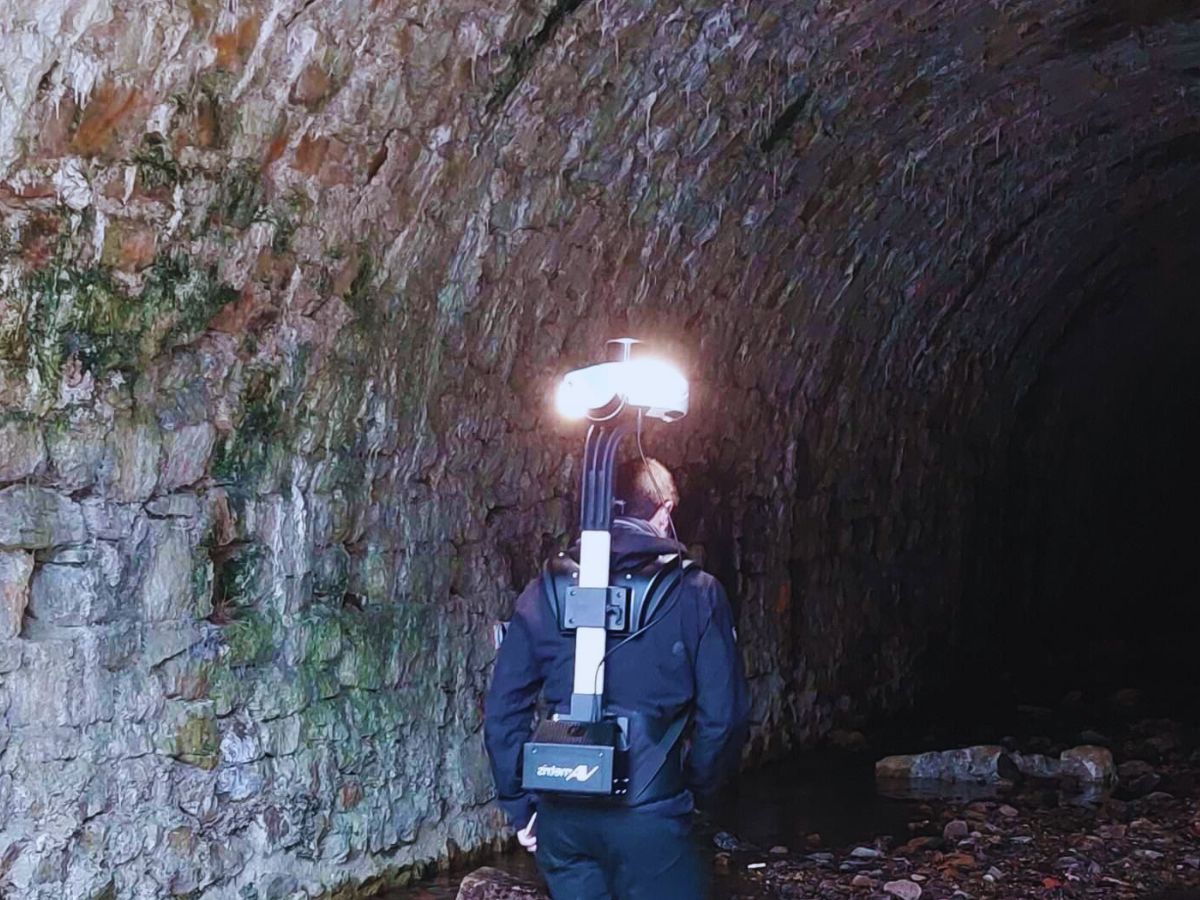
Інерціальні системи для рішень з картографування приміщень
У повністю закритих приміщеннях, де GNSS недоступна, картографування спирається на інерціальні вимірювальні блоки (IMU) у поєднанні з алгоритмами на основі сприйняття, такими як одночасна локалізація та картографування (SLAM). На відміну від традиційного прямого геореференцирування, цей підхід не залежить від GNSS, а натомість використовує дані IMU разом із LiDAR, камерами або датчиками глибини для підтримання точного позиціонування.
SLAM працює шляхом безперервного картографування середовища з одночасним визначенням позиції системи в ньому. Однак сам по собі SLAM може страждати від дрейфу, особливо в районах з бідними на особливості умовами або в динамічних середовищах. Висококласні IMU відіграють вирішальну роль у стабілізації картографування на основі SLAM, забезпечуючи стабільне відстеження руху навіть тоді, коли візуальні вхідні дані є ненадійними. Завдяки інтеграції високоточного IMU з низьким дрейфом можна покращити продуктивність SLAM у застосуваннях для картографування.
Дійсно, IMU зменшить накопичення дрейфу, підтримуючи точне позиціонування протягом тривалішого часу та покращуючи надійність в умовах низької видимості, таких як темні кімнати чи коридори без чітких орієнтирів. Ця комбінація дозволяє створювати точні карти приміщень, які залишаються просторово послідовними та добре узгодженими із зовнішніми наборами даних.
У результаті система оптимізує робочі процеси та покращує спільні зусилля з картографування навіть у середовищах, повністю denied для GNSS.
Ознайомтеся з нашими рішеннями для картографування приміщень
Наші продукти для визначення руху та навігації бездоганно інтегруються з системами картографування приміщень. Наші найсучасніші інерціальні системи забезпечують точність і надійність, необхідні для створення високоякісних карток приміщень навіть у найскладніших умовах.
Незалежно від того, чи використовуєте ви мобільні робототехнічні пристрої, чи портативні системи для картографування приміщень, наші продукти пропонують точність, продуктивність і робочий процес, необхідні для створення точних карток. Наші системи ідеально підходять для різноманітних застосувань, зокрема промислових інспекцій, управління об'єктами, реагування на надзвичайні ситуації тощо.

Quanta Plus

Qinertia GNSS-INS
Брошура про картографічні додатки
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Ознайомтеся з нашими прикладами практичного застосування (case studies), щоб побачити, як команди з усього світу успішно інтегрували наші інерціальні рішення в різноманітні проєкти картографування всередині приміщень. Від складських роботів, що орієнтуються в складних приміщеннях, до дронів, які створюють точні 3D-карти внутрішніх просторів — наші продукти відіграли ключову роль у підвищенні ефективності та точності картографічних проєктів.
Подивіться реальні приклади роботи наших систем. Прочитайте наші кейси, щоб зрозуміти, як SBG Systems може забезпечити точність і надійність вашим картографічним рішенням.
Мобільне картування на основі SLAM із використанням RTK інерціальної навігаційної системи
Мобільне картографування
RTK INS сприяє обчисленням SLAM та синхронізує дані з LiDAR і камери
Картографування приміщень
Ellipse використовується в навігації автономних транспортних засобів
Автономна навігація
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування


Про нас говорять
Наші клієнти — від промислових виробників до команд реагування на надзвичайні ситуації — покладаються на наші інерціальні системи для створення точних і надійних карток в умовах із відсутністю сигналів GNSS (GNSS-denied).
Приєднуйтесь до числа наших задоволених клієнтів і дізнайтеся більше про те, як ми можемо допомогти вам у створенні карт приміщень за допомогою наших провідних у галузі рішень.



Відкрийте для себе інші додатки для проведення опитувань
Розкрийте потенціал наших передових інерціальних навігаційних рішень для різноманітних геодезичних завдань. Вони підтримують наземні, повітряні та морські операції. Наша технологія забезпечує надійні дані, високу точність і стабільну роботу в будь-яких умовах.
У вас є питання?
Цікавитесь тим, як працюють системи картографування приміщень? Бажаєте дізнатися більше про те, як інерціальні системи сприяють точному картографуванню в умовах із відсутністю сигналів GNSS (GNSS-denied)? Наш розділ поширених запитань (FAQ) охоплює найпоширеніші запитання про системи картографування приміщень, зокрема інформацію про задіяні технології, найкращі практики та способи інтеграції наших продуктів у ваші рішення.
Що таке система внутрішнього позиціонування?
Система внутрішнього позиціонування (Indoor Positioning System, IPS) — це спеціалізована технологія, яка точно визначає місцезнаходження об'єктів або людей у закритих приміщеннях, таких як будівлі, де сигнали GNSS можуть бути слабкими або відсутніми. IPS використовує різні методи для надання точної інформації про позиціонування в таких місцях, як торгові центри, аеропорти, лікарні та склади.
Система IPS може використовувати кілька технологій для визначення місцезнаходження, зокрема:
- Wi-Fi: для визначення місцезнаходження використовує рівень сигналу та триангуляцію з декількох точок доступу.
- Bluetooth Low Energy (BLE): Використовує маяки, які надсилають сигнали на сусідні пристрої для відстеження.
- Ультразвук: використовує звукові хвилі для точного визначення місцезнаходження, часто за допомогою датчиків мобільних пристроїв.
- RFID (радіочастотна ідентифікація): передбачає використання міток, що наклеюються на товари для відстеження їхнього переміщення в режимі реального часу.
- Інерціальні вимірювальні блоки (IMU): Ці датчики контролюють рух і орієнтацію, підвищуючи точність позиціювання в поєднанні з іншими методами.
Детальна цифрова карта внутрішнього простору є необхідною для точного визначення місцезнаходження, тоді як мобільні пристрої або спеціалізоване обладнання приймають сигнали від інфраструктури визначення місцезнаходження.
IPS покращує навігацію, відстежує активи, допомагає аварійним службам, аналізує поведінку покупців та інтегрується в системи «розумної будівлі», суттєво підвищуючи операційну ефективність там, де традиційна GNSS не працює.
Що означає абревіатура SLAM?
SLAM, що розшифровується як Simultaneous Localization and Mapping (одночасна локалізація та картографування), — це обчислювальний метод, який використовується в робототехніці та комп'ютерному зорі для створення карти невідомого середовища з одночасним відстеженням місцезнаходження агента в цьому середовищі. Це особливо корисно в сценаріях, де GNSS недоступна, наприклад у приміщеннях або в густонаселених міських районах.
Системи SLAM визначають положення та орієнтацію агента в режимі реального часу. Це передбачає відстеження руху робота або пристрою під час його переміщення в навколишньому середовищі. Під час руху агента система SLAM створює карту навколишнього середовища. Це може бути двовимірне або тривимірне зображення, що відображає планування, перешкоди та особливості навколишнього середовища.
Ці системи часто використовують кілька датчиків, таких як камери, LiDAR або інерціальні вимірювальні блоки (IMU), для збору даних про навколишнє середовище. Ці дані об'єднуються для підвищення точності як локалізації, так і картографування.
Алгоритми SLAM обробляють вхідні дані для постійного оновлення карти та координат агента. Це передбачає виконання складних математичних обчислень, зокрема застосування методів фільтрації та оптимізації.
Що таке фотограмметрія?
Фотограмметрія — це наука та техніка, що полягає у використанні фотографій для вимірювання та відображення на картах відстаней, розмірів та особливостей об’єктів або навколишнього середовища. Завдяки аналізу знімків, зроблених під різними кутами та що перекриваються, фотограмметрія дає змогу створювати точні 3D-моделі, карти або вимірювання. Цей процес полягає у визначенні спільних точок на кількох фотографіях та обчисленні їхніх положень у просторі з використанням принципів триангуляції.
Фотограмметрія широко застосовується в різних галузях, таких як:
- Топографічне картографування методом фотограмметрії: створення 3D-карт ландшафтів та міських територій.
- Архітектура та інженерія: для підготовки будівельної документації та проведення конструктивного аналізу.
- Фотограмметрія в археології: документування та реконструкція пам’яток і артефактів.
- Аерофотограмметричні зйомки: для вимірювання земельних ділянок та планування будівництва.
- Лісове господарство та сільське господарство: моніторинг сільськогосподарських культур, лісів та змін у землекористуванні.
Поєднання фотограмметрії з сучасними дронами або БПЛА (безпілотними літальними апаратами) дає змогу швидко збирати аерофотознімки, що робить її ефективним інструментом для реалізації масштабних проектів у сферах геодезії, будівництва та моніторингу стану навколишнього середовища.
Що таке LiDAR?
LiDAR (Light Detection and Ranging) — це технологія дистанційного зондування, яка використовує лазерне світло для вимірювання відстаней до об'єктів або поверхонь. Випромінюючи лазерні імпульси та вимірюючи час, необхідний для повернення світла після удару об ціль, LiDAR може генерувати точну тривимірну інформацію про форму та характеристики навколишнього середовища. Він зазвичай використовується для створення високоякісних 3D-карт поверхні Землі, споруд та рослинності.
Системи LiDAR широко застосовуються в різних галузях промисловості, зокрема:
- Топографічна картографія: для вимірювання ландшафтів, лісів та міських територій.
- Автомобілі з автономним лідаром: для навігації та виявлення перешкод.
- Сільське господарство: Для моніторингу стану посівів та польових умов.
- Моніторинг навколишнього середовища: для моделювання повеней, ерозії берегової лінії та інших цілей.
Датчики LiDAR можна встановлювати на дронах, літаках або транспортних засобах, що дає змогу швидко збирати дані на великих територіях. Ця технологія цінується за здатність забезпечувати детальні та точні вимірювання навіть у складних умовах, таких як густі ліси чи пересічена місцевість.
Що таке IMU?
Інерціальний вимірювальний блок (IMU) — це компактний модуль датчиків, який вимірює рух та орієнтацію платформи шляхом фіксації її лінійних прискорень і кутових швидкостей обертання. За своєю суттю IMU об'єднує три акселерометри та три гіроскопи, розташовані вздовж ортогональних осей, щоб забезпечити шість ступенів вимірювання.
Акселерометри визначають, як платформа прискорюється в просторі, тоді як гіроскопи відстежують її обертання. Опрацьовуючи ці вимірювання разом, IMU надає точну інформацію про зміни швидкості, положення (attitude) та heading без покладання на будь-які зовнішні сигнали. Це робить IMU незамінними для навігації в середовищах, де GPS недоступний, ненадійний або навмисно denied. Їхня продуктивність сильно залежить від якості датчиків, калібрування та того, наскільки добре контролюються похибки, такі як зміщення (biases), шум, масштабні коефіцієнти та невідповідності осей.
Висококласні IMU містять розширене калібрування, температурну компенсацію, фільтрацію вібрацій та механізми стабілізації зміщення (bias stability), щоб гарантувати, що похибки не накопичуються швидко з часом. Завдяки цим характеристикам IMU використовуються в широкому спектрі застосувань — від БПЛА, боєприпасів, що баражують, і автономних транспортних засобів до AUV, робототехніки та промислових систем стабілізації, забезпечуючи надійне, безперервне усвідомлення руху та орієнтації навіть у найсуворіших умовах експлуатації.
Що таке система відліку?
Система відліку — це по суті система координат, яка використовується для опису положення, руху та орієнтації об'єктів. В інерціальній навігації вона забезпечує математичну основу, що дозволяє виражати вимірювання з датчиків — таких як акселерометри, гіроскопи та магнітометри — послідовним і значущим способом.
Кожен вектор, з яким ви працюєте (прискорення, швидкість, attitude), визначається відносно обраної системи координат, тому вибір і розуміння цих систем є критично важливими. На практиці ми маємо справу з двома широкими категоріями: інерціальними та неінерціальними системами відліку.
Інерціальна система відліку — це система, яка перебуває у стані абсолютного спокою або рухається з постійною швидкістю без обертання чи прискорення; вона дозволяє безпосередньо застосовувати закони Ньютона. Оскільки справжні інерціальні системи відліку не існують на Землі, ми апроксимуємо їх — зазвичай за допомогою геоцентричної інерціальної системи відліку (ECI) для високогірних або космічних застосувань.
Для більшості наземних і морських операцій ми покладаємося на неінерціальні системи відліку, такі як геоцентрична земнофіксована система відліку (ECEF) або локальні навігаційні системи відліку, як-от «Північ-Схід-Вниз» (NED) чи «Схід-Північ-Вгору» (ENU). Ці системи обертаються разом із Землею та включають гравітацію, тому в рівняннях руху необхідно компенсувати коріолісові та відцентрові ефекти.
В INS система координат корпусу, прикріплена до транспортного засобу, є тією, де вимірюються дані raw IMU; система навігаційних координат — це місце, де потрібно виразити швидкість, положення та орієнтацію; а інерціальна система координат розташовується над ними як ідеальний математичний орієнтир. Перетворення між цими системами координат, що виконуються за допомогою матриць повороту, кватерніонів або матриць напрямних косинусів, дозволяють системі поширювати орієнтацію та інтегрувати прискорення у швидкість і положення. Зрештою, система координат забезпечує спільну «мову», яка перетворює сирі інерціальні вимірювання на корисну навігаційну інформацію.
