Забезпечення безпечного функціонування
Наші датчики інтегровані в ці автономні транспортні засоби для безперервного збору даних про їхнє місцезнаходження та орієнтацію, що дає змогу здійснювати коригування в режимі реального часу та розробляти стратегічні плани на основі отриманих даних.
Автономні системи здатні адаптуватися до різних типів місцевості та умов навколишнього середовища, а їхнє впровадження можна масштабувати відповідно до оперативних потреб.
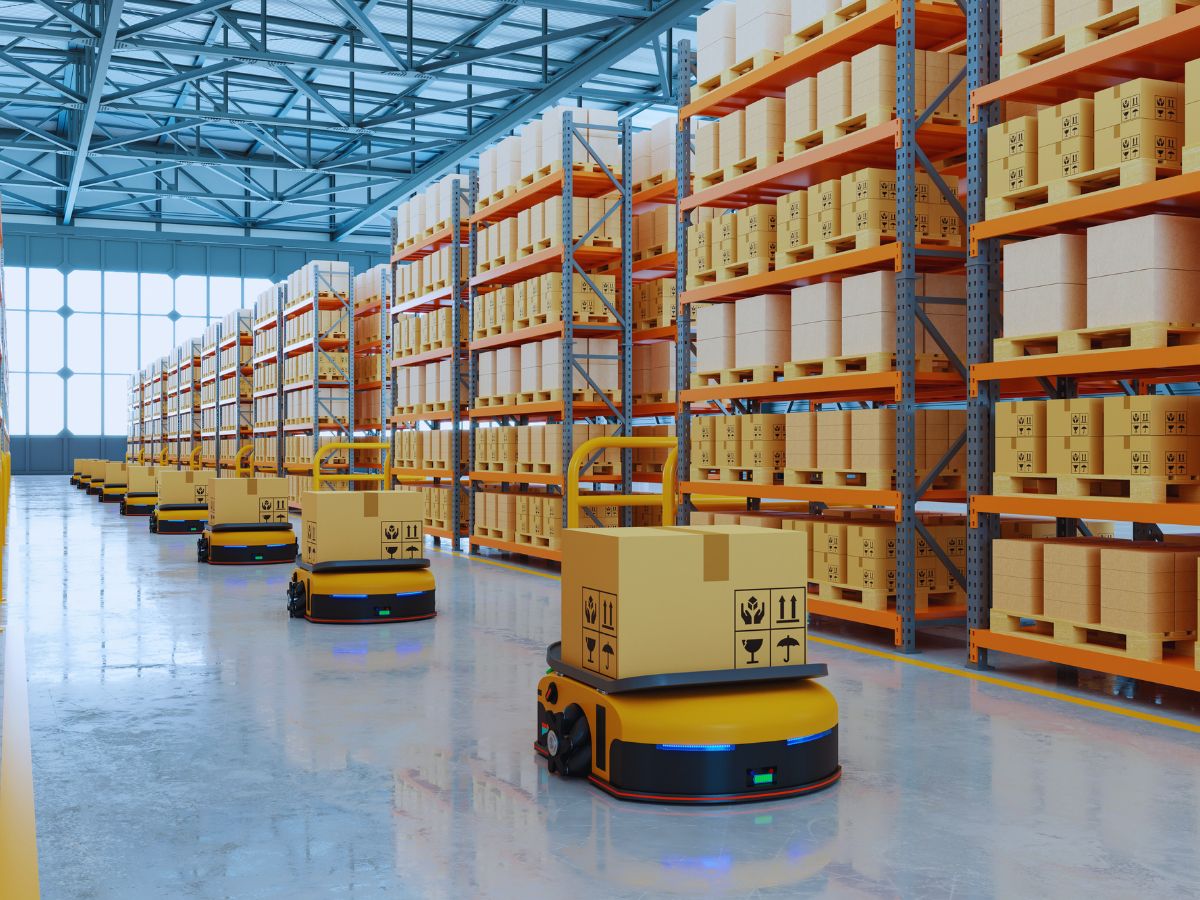
Підвищення ефективності
Автономні системи промислової логістики працюють безперервно, не втомлюючись, оптимізуючи час і ресурси під час транспортування матеріалів та інших логістичних операцій. Вони зменшують участь людини в небезпечних умовах, знижуючи рівень нещасних випадків та підвищуючи загальний рівень безпеки в таких галузях, як гірничодобувна промисловість чи будівництво.
Автоматизовані конвеєрні стрічки, сортувальні машини та крани переміщують товари між складськими приміщеннями, вантажними рампами та виробничими лініями, покращуючи товарні потоки та зменшуючи обсяги ручної праці. Автоматизація прискорює такі процеси, як комплектування замовлень, пакування та відвантаження, що дає підприємствам змогу обробляти більші обсяги товарів із меншими затримками.
До основних переваг цих рішень належать оптимізація процесів, підвищення ефективності та більша безпека для працівників.
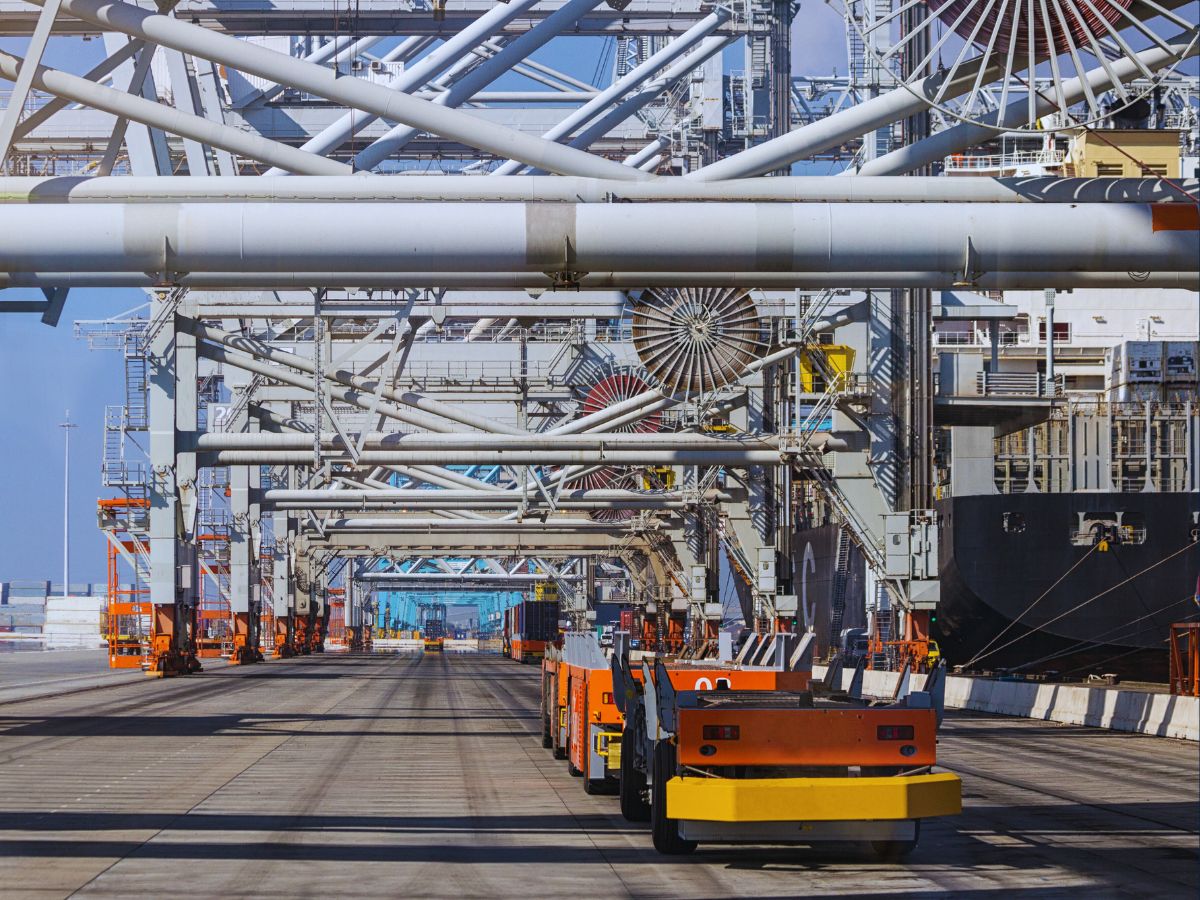
Забезпечення визначення місцезнаходження в режимі реального часу
Наші системи позиціонування в режимі реального часу надають операторам дані про місцезнаходження та роблять логістичні процеси швидшими й плавнішими. Крім того, система позиціонування сприяє підвищенню продуктивності всіх операцій. Також вона забезпечує автоматизоване прийняття рішень у режимі реального часу та дозволяє ефективно виявляти приховані витрати.
Крім того, система позиціонування в приміщеннях забезпечує візуалізацію місцезнаходження товарів та співробітників у промислових і логістичних середовищах.
Відповідно, це дає змогу аналізувати, координувати та оптимізувати виробничі та логістичні процеси.
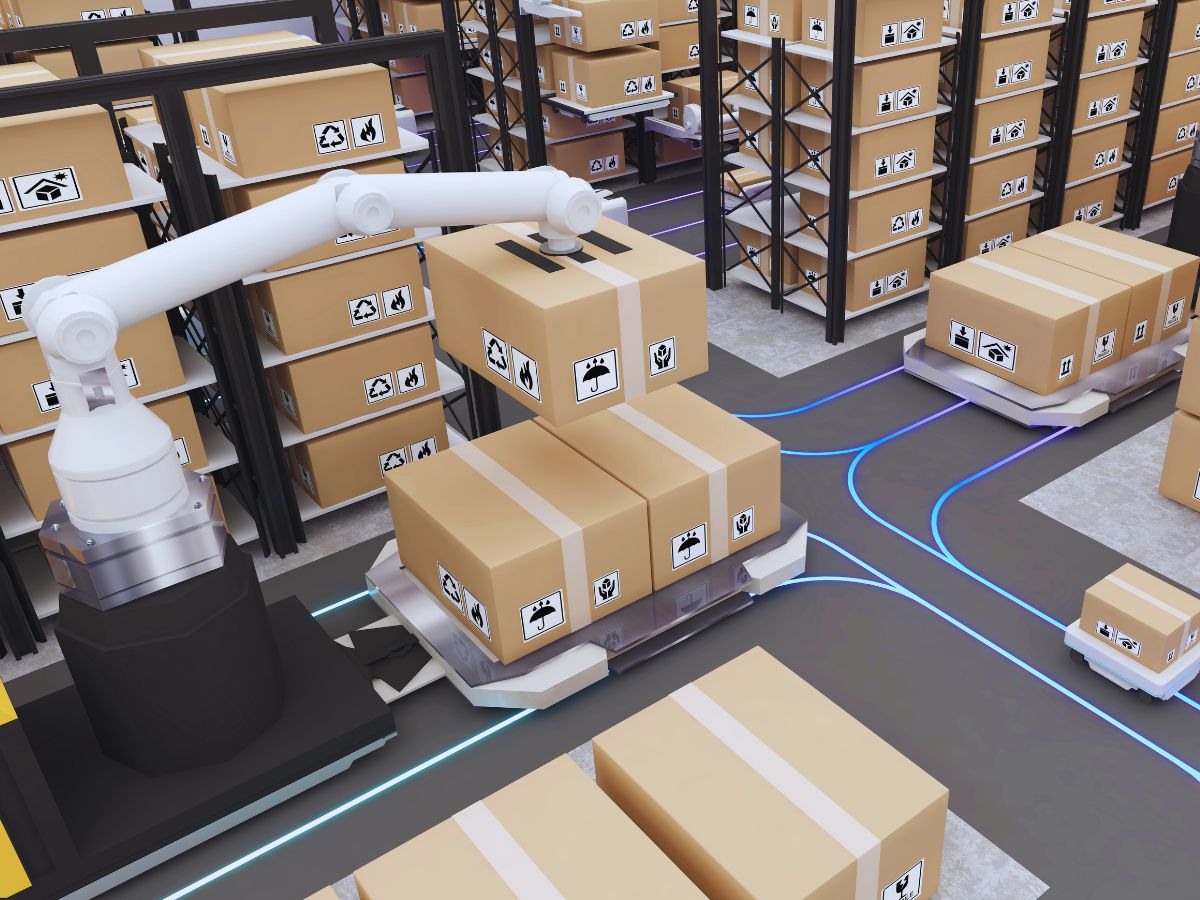
Рішення для промислової логістики
Дізнайтеся, як наші датчики безперебійно інтегруються з промисловими логістичними платформами, забезпечуючи надійну роботу навіть у найскладніших умовах.

Pulse-40 OEM

Ellipse-D

Ekinox Micro
Брошура про промислові застосування
Отримайте нашу брошуру прямо на свою електронну пошту!
Приклади з практики
Ознайомтеся з нашими прикладами з практики, що стосуються вашої сфери застосування.
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування
Виявлення дефектів залізничних колій компанією TREALIS із використанням Apogee Navsight
Визначення місцезнаходження трамваїв та поїздів
Як GapEOD забезпечує безпечніші геофізичні дослідження за допомогою Ellipse
Визначення місцезнаходження трамваїв та поїздів
Дослідження автономних поромів на реальних міських водних шляхах
Автономне судноплавство на поромах

Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування навігації безпілотних літальних апаратів.



Дізнайтеся більше про промислові сфери застосування
Дізнайтеся, як наші вдосконалені інерціальні навігаційні системи та датчики руху трансформують широкий спектр застосувань автономних транспортних засобів. Від наземних роботів до підводних апаратів — наші рішення забезпечують точну та надійну роботу в різноманітних і складних умовах. Дізнайтеся, як ми підтримуємо еволюцію автономних технологій за допомогою наших передових рішень.
У вас є питання?
Що таке автоматизований транспортний засіб?
Автоматизований керований транспортний засіб (AGV) — це тип мобільного робота, який використовується в промисловості для транспортування матеріалів та продукції в межах підприємства без втручання людини.
AGV керуються за допомогою різних технологій, таких як магнітні стрічки, лазери, інерціальні датчики або камери, які дозволяють їм рухатися заздалегідь визначеними маршрутами та оминати перешкоди. Вони зазвичай використовуються в таких галузях, як виробництво, складування та логістика, для автоматизації таких завдань, як переміщення палет, сировини чи готової продукції.
Автоматизовані транспортні засоби (AGV) підвищують ефективність, знижують витрати на робочу силу та забезпечують більшу безпеку завдяки автономному виконанню повторюваних завдань. Вони відіграють ключову роль у сучасних автоматизованих промислових системах.
Що таке інерціальна навігаційна система?
Інерціальна навігаційна система (INS) — це автономне навігаційне рішення, яке визначає положення, швидкість і орієнтацію рухомої платформи шляхом постійного вимірювання її руху за допомогою інерціальних датчиків. В основі INS лежить тріада акселерометрів для вимірювання лінійних прискорень уздовж трьох перпендикулярних осей і тріада гіроскопів для вимірювання кутових швидкостей навколо тих самих осей. Інтегруючи ці вимірювання з часом, система обчислює, як швидкість, орієнтація та місцеперебування платформи розвиваються від відомої початкової точки.
Оскільки INS не залежить від зовнішніх сигналів, таких як GPS, радіомаяки чи візуальні орієнтири, вона може надійно працювати в середовищах, де зовнішні навігаційні засоби недоступні, заблоковані (denied) або погіршені — наприклад, під водою, в приміщеннях, під землею або у військових сценаріях із придушенням GNSS (GNSS-jamming).
Сучасні INS зазвичай містять складні алгоритми фільтрації, найчастіше фільтр Калмана, для об'єднання (fusion) сирих даних датчиків, зменшення дрейфу та оцінки найбільш точного навігаційного стану. У багатьох застосуваннях INS об'єднується з GNSS, одометрами, доплерівськими лагами швидкості або магнітометрами для обмеження довгострокового дрейфу та забезпечення надзвичайно стабільної навігації. Результатом є надійне навігаційне рішення з високою частотою оновлення, яке є незамінним для літаків, БПЛА, ракет, автономних транспортних засобів, суден, підводних апаратів та широкого спектра промислових систем, що вимагають точного та безперервного відстеження руху й орієнтації.
Що таке IMU?
Інерціальний вимірювальний блок (IMU) — це компактний модуль датчиків, який вимірює рух та орієнтацію платформи шляхом фіксації її лінійних прискорень і кутових швидкостей обертання. За своєю суттю IMU об'єднує три акселерометри та три гіроскопи, розташовані вздовж ортогональних осей, щоб забезпечити шість ступенів вимірювання.
Акселерометри визначають, як платформа прискорюється в просторі, тоді як гіроскопи відстежують її обертання. Опрацьовуючи ці вимірювання разом, IMU надає точну інформацію про зміни швидкості, положення (attitude) та heading без покладання на будь-які зовнішні сигнали. Це робить IMU незамінними для навігації в середовищах, де GPS недоступний, ненадійний або навмисно denied. Їхня продуктивність сильно залежить від якості датчиків, калібрування та того, наскільки добре контролюються похибки, такі як зміщення (biases), шум, масштабні коефіцієнти та невідповідності осей.
Висококласні IMU містять розширене калібрування, температурну компенсацію, фільтрацію вібрацій та механізми стабілізації зміщення (bias stability), щоб гарантувати, що похибки не накопичуються швидко з часом. Завдяки цим характеристикам IMU використовуються в широкому спектрі застосувань — від БПЛА, боєприпасів, що баражують, і автономних транспортних засобів до AUV, робототехніки та промислових систем стабілізації, забезпечуючи надійне, безперервне усвідомлення руху та орієнтації навіть у найсуворіших умовах експлуатації.
