Інерціальні системи для автономних будівельних транспортних засобів
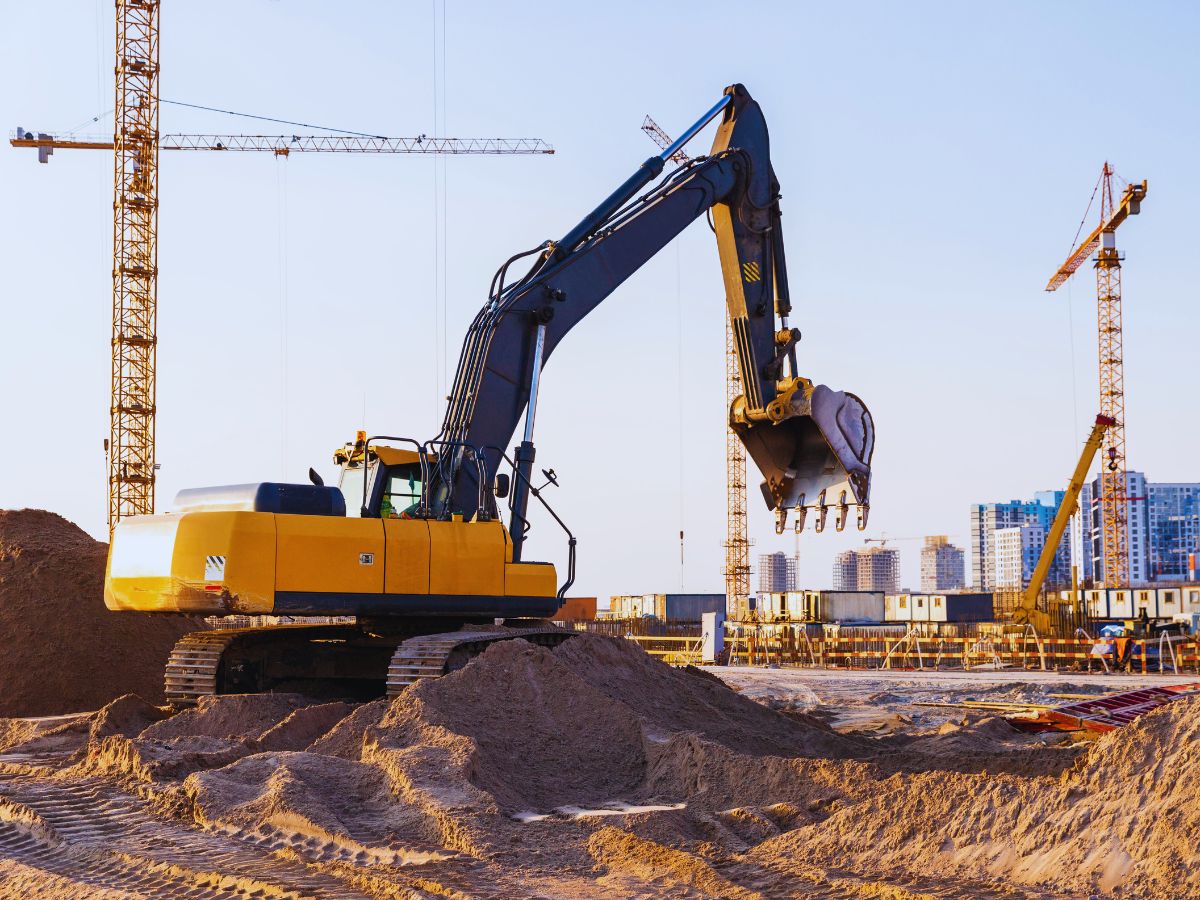
INS або інерціальні навігаційні системи мають вирішальне значення для автономної будівельної техніки, забезпечуючи точне позиціонування та відстеження руху в складних середовищах. Наші датчики INS керують такими транспортними засобами, як автономні вантажівки, бульдозери, екскаватори та крани. Вони надають дані про положення, швидкість і орієнтацію в реальному часі, забезпечуючи безпечну та ефективну роботу навіть у місцях із поганим покриттям GNSS.
У поєднанні з технологією кінематики в реальному часі (RTK) GNSS наша INS забезпечує сантиметрову точність для таких завдань, як планування поверхні, земляні роботи та укладання матеріалів. Ця інтеграція підвищує точність, зменшує кількість помилок та мінімізує затримки проекту.
Такі машини, як екскаватори та бульдозери, можуть працювати цілодобово, виконуючи земляні роботи та планування з мінімальним наглядом. Це дозволяє машинам знизити споживання палива та підвищити ефективність, що призводить до економії коштів та екологічних переваг.
Рішення для геодезії та картографії
Інерціальні системи також відіграють вирішальну роль у будівництві, геодезії та картографії. Дрони, оснащені INS та GNSS, використовуються для проведення аерофотозйомки. Вони захоплюють зображення та дані високої роздільної здатності для створення детальних топографічних карт і 3D-моделей будівельних майданчиків. Ці карти надають цінну інформацію про умови на майданчику, допомагаючи керівникам проєктів та інженерам приймати обґрунтовані рішення.
Інтеграція INS забезпечує точне геоприв'язування даних навіть у районах зі складним рельєфом або слабкими сигналами GNSS. Крім того, дрони, оснащені INS, можуть здійснювати безперервний моніторинг хід будівництва. Вони відстежують зміни умов на майданчику та гарантують, що робота виконується за планом.
Цей рівень точності та автоматизації значно скорочує час і трудозатрати, необхідні для традиційних методів зйомки.
Підвищення рівня безпеки на будівельних майданчиках
Автономні будівельні транспортні засоби, такі як бульдозери, екскаватори, колісні навантажувачі та самоскиди, сприяють підвищенню безпеки на робочих майданчиках.
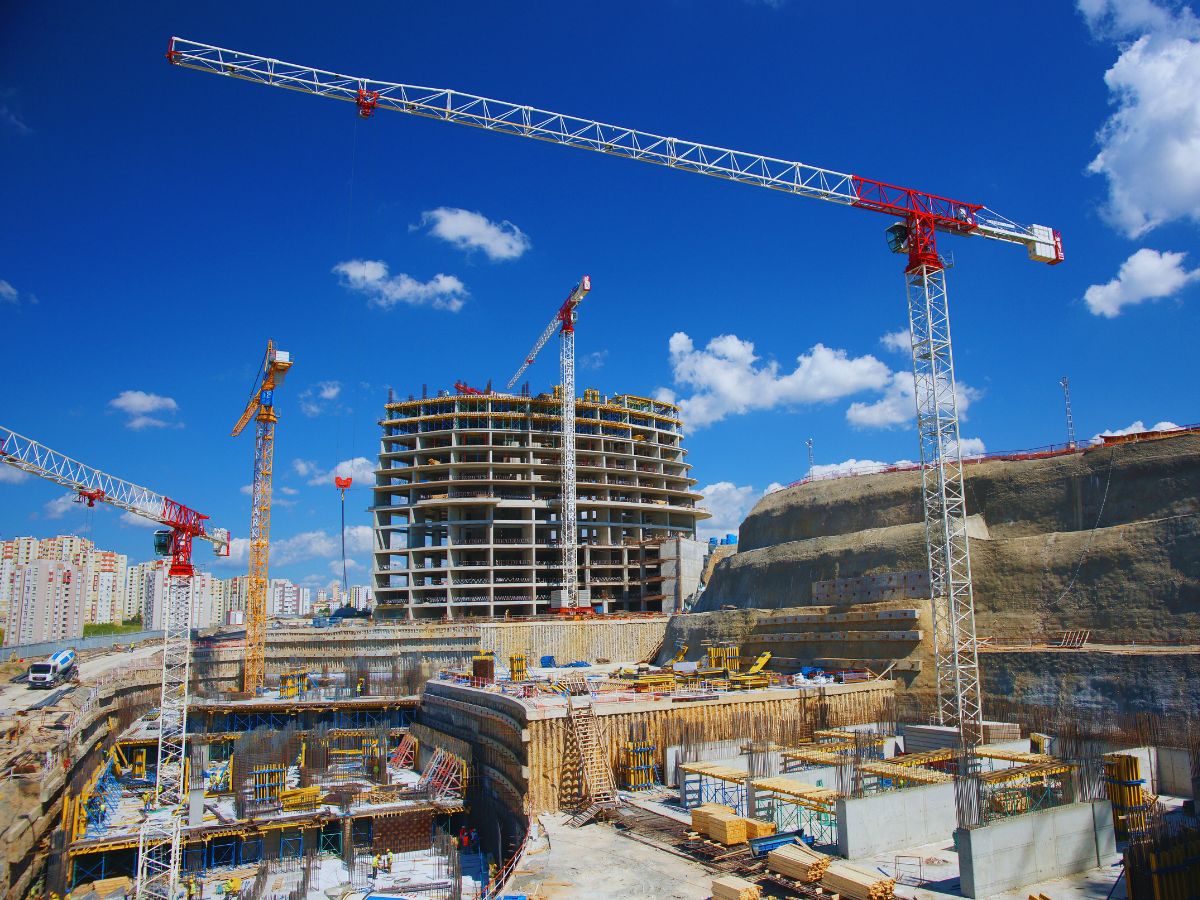
Будівництво за своєю суттю є ризикованим, оскільки робітники піддаються таким небезпекам, як важка техніка, нестабільний рельєф і велика висота. Завдяки впровадженню автономної техніки та будівельних транспортних засобів із дистанційним керуванням багато з цих ризиків можна мінімізувати.
Наші інерціальні системи надають дані в реальному часі про місцеперебування та пересування автономного будівельного обладнання. Отримайте точне керування та зменште ймовірність нещасних випадків.
Крім того, автономні дрони можна використовувати для огляду небезпечних зон, таких як нестабільні конструкції або глибокі котловани, не наражаючи на небезпеку людей-працівників. Це поєднання автоматизації та точної навігації допомагає створити безпечніше робоче середовище для будівельного персоналу.
Рішення для автономного будівництва
Ми пропонуємо широкий асортимент продуктів для навігації та вимірювання руху, розведених для підвищення продуктивності автономних машин і систем. Наші високоточні інерціальні системи, інтегровані з технологією GNSS, забезпечують точність і надійність, необхідні для ваших автономних будівельних проєктів. Це дозволяє вашому обладнанню виконувати такі завдання, як планування поверхні, земляні роботи та укладання матеріалів з мінімальним втручанням людини.

Ellipse

Ellipse-D

Ekinox Micro
Брошура про автономні додатки
Отримайте нашу брошуру безпосередньо на свою електронну пошту миттєво.
Приклади з практики
Цікаво, як наші інерціальні продукти змінюють будівельну галузь?
Наші приклади впровадження демонструють реальне застосування технології SBG Systems в автономних будівельних проєктах.
Наприклад, наші рішення успішно інтегруються в дорожнє будівництво та масштабні інфраструктурні розробки.
Крім того, вони підвищують ефективність, покращують точність та забезпечують вищий рівень безпеки під час будівельних процесів.

Ellipse-A обрано для дистанційно керованих бурових молотів
Система автоматизованого керування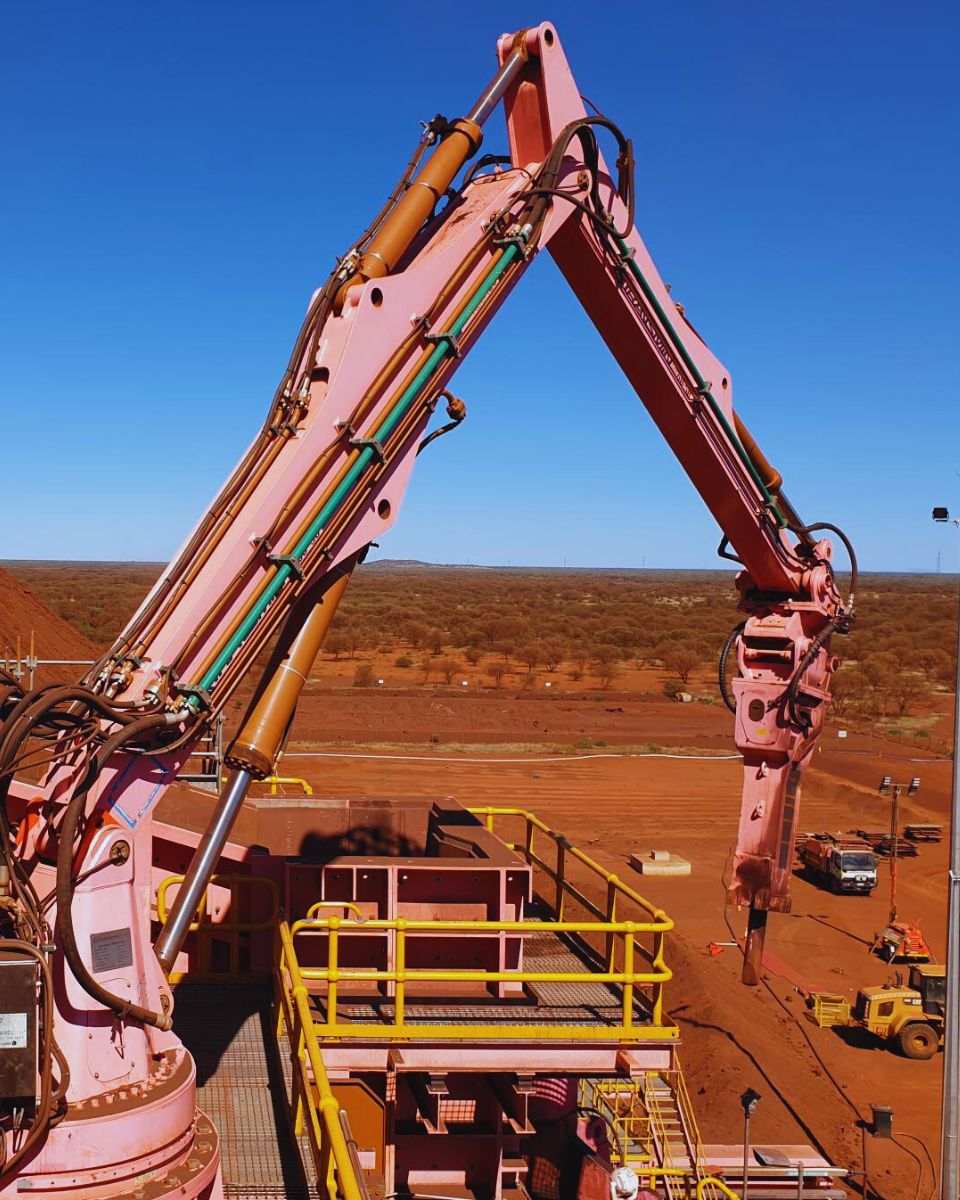
Як компанія Treeswift модернізує польові операції комунальних підприємств
Мобільне картографування
Виявлення дефектів залізничних колій компанією TREALIS із використанням Apogee Navsight
Визначення місцезнаходження трамваїв та поїздів


Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування систем наведення та стабілізації.



Дізнайтеся про інші сфери застосування автономних технологій у промисловості
Дізнайтеся, як наші вдосконалені інерціальні навігаційні системи та датчики руху трансформують широкий спектр застосувань автономних транспортних засобів. Від наземних роботів до підводних апаратів — наші рішення забезпечують точну та надійну роботу в різноманітних і складних умовах. Дізнайтеся, як ми підтримуємо еволюцію автономних технологій за допомогою наших передових рішень.
У вас є питання?
Автономне будівництво — це галузь, що швидко розвивається, і у вас можуть виникнути запитання про те, як найкраще використовувати ці технології у ваших проєктах. Наш розділ поширених запитань (FAQ) містить чіткі та лаконічні відповіді. Він охоплює автономне будівництво, інерціальні системи та їх практичне застосування.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
Що таке «кінематика в реальному часі»?
Кінематика реального часу (RTK) — це метод точної супутникової навігації, який використовується для підвищення точності даних про місцеперебування, отриманих за допомогою вимірювань глобальної навігаційної супутникової системи (GNSS). Вона широко застосовується в таких галузях, як геодезія, сільське господарство та навігація автономних транспортних засобів.
За допомогою базової станції, яка приймає сигнали GNSS та обчислює своє положення з високою точністю. Потім вона передає дані корекції одному або кільком рухомим приймачам (роверам) у режимі реального часу. Ровери використовують ці дані для коригування своїх вимірювань GNSS, підвищуючи точність визначення положення.
RTK забезпечує точність до сантиметра завдяки коригуванню сигналів GNSS у реальному часі. Це значно точніше, ніж стандартне позиціювання GNSS, яке зазвичай пропонує точність у межах кількох метрів.
Дані корекції з базової станції надсилаються до мобільних станцій різними способами зв’язку, такими як радіозв’язок, мережі мобільного зв’язку або Інтернет. Цей зв’язок у режимі реального часу має вирішальне значення для забезпечення точності під час динамічних операцій.
Що таке геореференціювання в автономних будівельних системах?
Геореференціювання в системах автономного будівництва — це процес прив’язки будівельних даних, таких як карти, моделі або показання датчиків, до реальних географічних координат. Це гарантує, що всі дані, зібрані або згенеровані автономними машинами, такими як дрони, роботи чи важка техніка, точно позиціонуються в глобальній системі координат, зокрема за широтою, довготою та висотою над рівнем моря.
У контексті автономного будівництва геоприв'язка має вирішальне значення для забезпечення точної роботи машин на великих будівельних майданчиках. Вона дозволяє точно розміщувати конструкції, матеріали та обладнання за допомогою супутникових технологій позиціонування, таких як GNSS (глобальні навігаційні супутникові системи), для прив'язки проєкту до реального географічного положення.
Геореференціювання дозволяє автоматизувати та точно контролювати такі роботи, як виїмка ґрунту, вирівнювання поверхні або засипка матеріалів, що підвищує ефективність, зменшує кількість помилок та гарантує відповідність будівництва проектним специфікаціям. Воно також полегшує відстеження ходу робіт, контроль якості та інтеграцію з геоінформаційними системами (ГІС) та інформаційним моделюванням будівель (BIM) для покращення управління проектами.
Що таке « INS »?
INS (інерціальна навігаційна система) — це автономне навігаційне рішення, яке визначає положення, орієнтацію та швидкість платформи, використовуючи лише інерціальні датчики — зазвичай:
- Акселерометри (вимірюють лінійне прискорення)
- Гіроскопи (вимірюють кутове обертання)
Як це працює?
Гіроскопи відстежують обертання платформи (roll, pitch, відхилення). Акселерометри вимірюють рух уздовж трьох осей. Навігаційний фільтр (зазвичай фільтр Калмана) інтегрує ці вимірювання в часі для обчислення:
- Координати (x, y, z)
- Швидкість
- Ставлення (орієнтація)
Основні характеристики
- Повністю автономний: для роботи не потрібні зовнішні сигнали
- Висока частота оновлення: часто сотні або тисячі вимірювань на секунду
- Працює в будь-якому середовищі: працює під землею, під водою, у приміщеннях та в умовах GPS-denied
- Точність залежить від класу датчика: від IMU споживчого класу до INS тактичного та навігаційного класів
Типові сфери застосування
- Авіакосмічна та оборонна галузь: ракети, безпілотні літальні апарати, боєприпаси з тривалим перебуванням у повітрі, броньовані машини
- Військово-морські сили: безпілотні підводні апарати (AUV), безпілотні надводні судна (USV), кораблі, гідрографічні системи
- Наземна робототехніка: автономні транспортні засоби, SLAM, AGV
- Геодезія та картографія: мобільні картографічні системи, LiDAR
- Промислове застосування: стабілізація, відстеження руху
