Ellipse використовується в навігації автономних транспортних засобів
GNSS/INS з подвійною антеною для навігації та позиціювання на автономних платформах UNMANNED SOLUTION
” Нам потрібна надзвичайно висока точність. Оскільки транспортний засіб рухається дорогою, зазвичай потрібна точність на рівні сантиметрів. Точність IMU є дуже важливою, оскільки транспортний засіб іноді втрачає сигнал GPS, наприклад, у такому середовищі, як тунель. ” — команда R&D UNMANNED SOLUTION
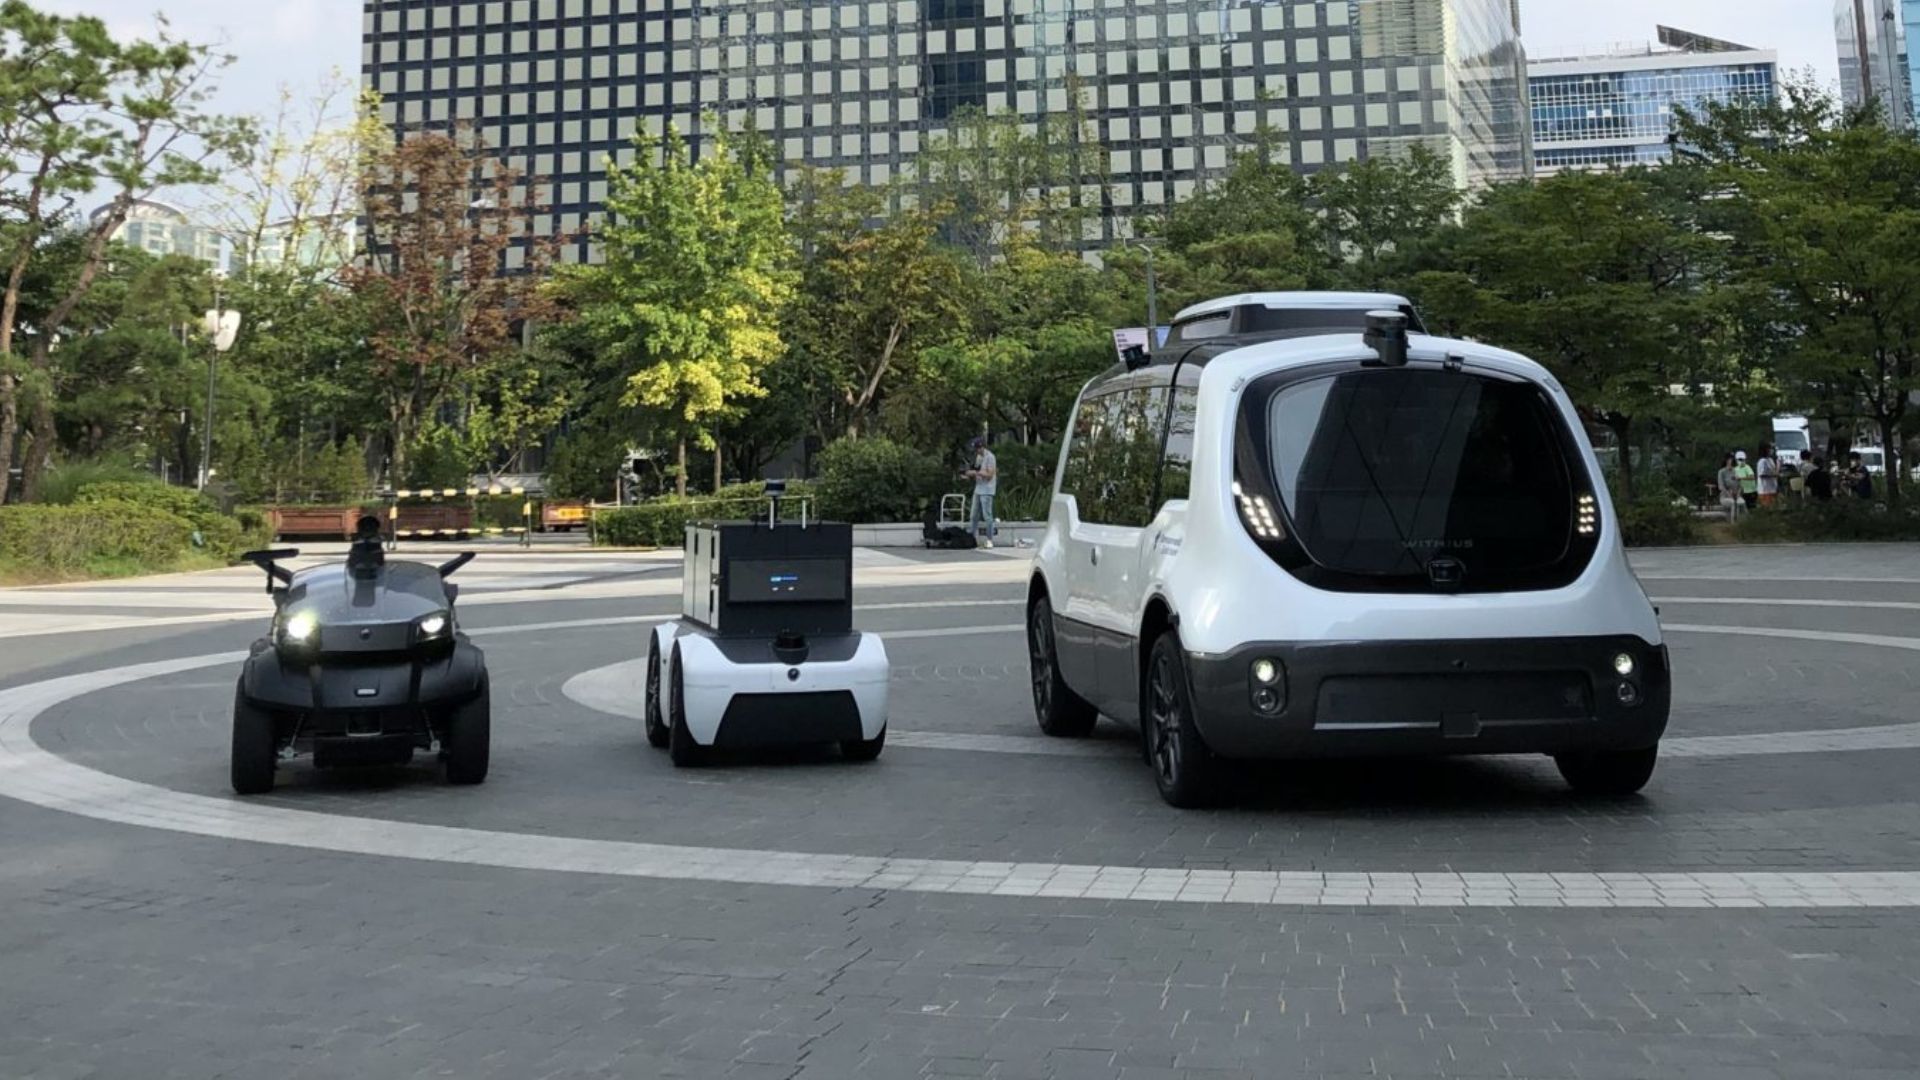
Південнокорейська компанія UNMANNED SOLUTION, що базується в Сеулі, спеціалізується на розробці автономних транспортних засобів усіх типів. Компанія реалізує численні різноманітні проекти та ініціативи, зокрема безпілотні шаттли, автономну сільськогосподарську техніку, роботів та освітні платформи.
Перший сільськогосподарський трактор із вбудованою системою автоматичного навігації в Південній Кореї
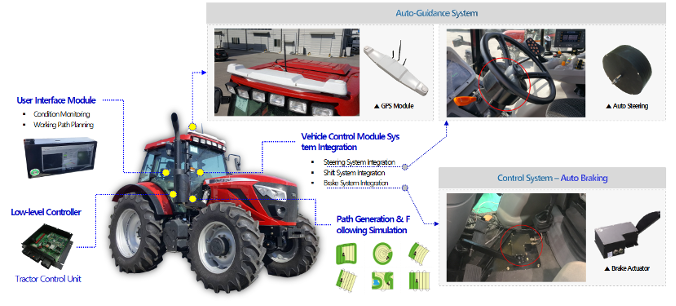
Серед таких проєктів — самохідний трактор. Компанія UNMANNED SOLUTION є піонером у модернізації сільськогосподарського обладнання в Південній Кореї. Компанія розробила систему автоведення та алгоритм самостійного водіння, адаптовані під корейський сільськогосподарський ринок та середовище.
Система автоведення включає кілька компонентів, які забезпечують точну та ефективну роботу. Крім того, модуль GPS/GNSS забезпечує надзвичайно точне позиціювання. Також модуль автокерування керує процесом поворотів. Нарешті, консоль керування дозволяє створювати маршрути та налаштовувати завдання. Система надає та контролює дані про положення, просторову орієнтацію та швидкість, які є критично важливою інформацією для руху трактора за бажаною траєкторією.
Мініатюрне рішення RTK GNSS/INS для безпілотної навігації
INS Ellipse-D від SBG Systems інтегрується в GPS/GNSS або навігаційний модуль як точний блок позиціонування. Крім того, інерціальний датчик підтримує навігацію на місцевості. Крім того, він забезпечує надійну навігацію через потенційні лісисті ділянки, що ведуть до місця призначення. Його роль у модулі GPS полягає в тому, щоб на додаток до надання даних про місцезнаходження забезпечувати вимірювання roll, pitch та heading.
Тобто визначати 3D-положення трактора для моніторингу та коригування в разі потреби.
Датчик Ellipse-D — це двоантенна RTK GNSS/INS, яка ідеально задовольняє потреби застосування в точності, особливо щодо heading. Такі завдання за участю повільних транспортних засобів вимагають високоточного heading через його низьку динаміку.
Двоантенна інерціальна система забезпечує більш точний heading, ніж одноантенне рішення, навіть у стаціонарному положенні, і тому рекомендується для автономних транспортних засобів із низькою динамікою.
Автономний трактор компанії UNMANNED SOLUTION також оснащений контролером нижнього рівня, модулем користувацького інтерфейсу, модулем керування транспортним засобом та системою формування маршруту й слідування за ним.
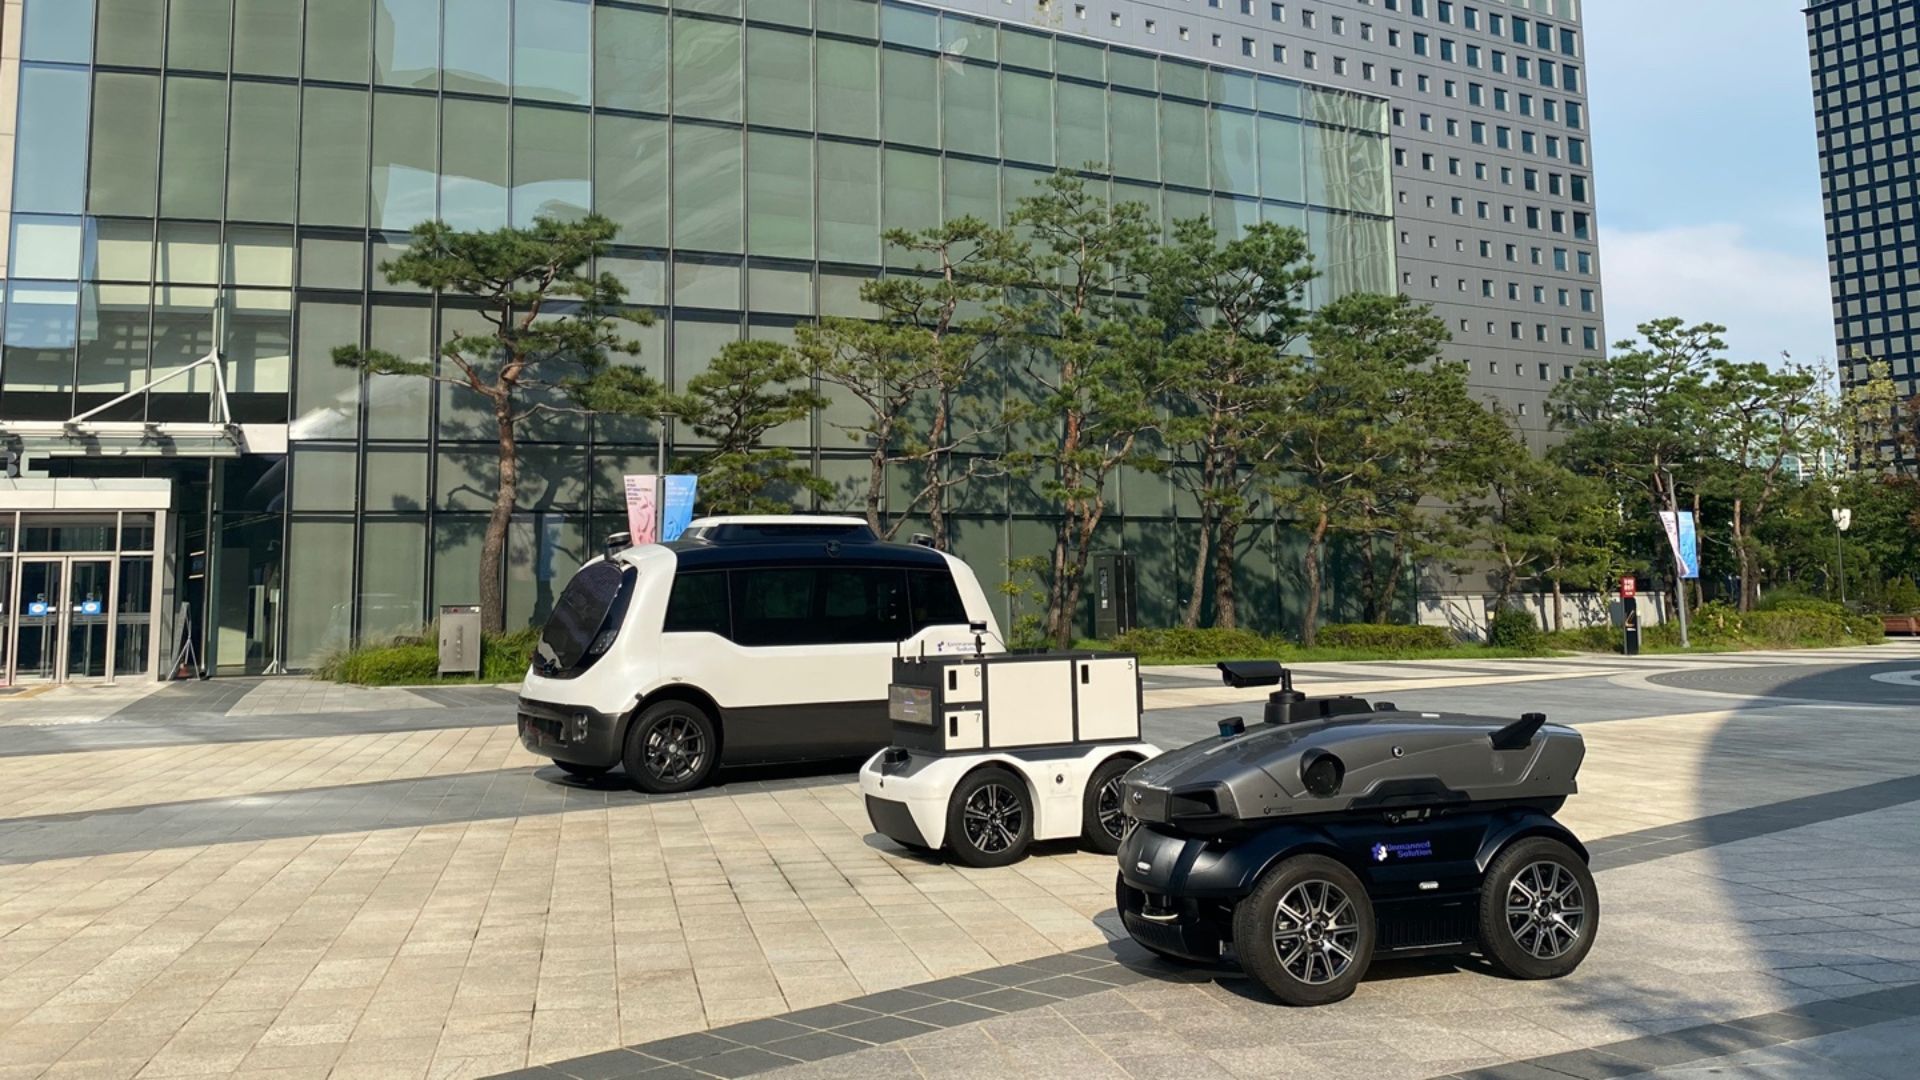
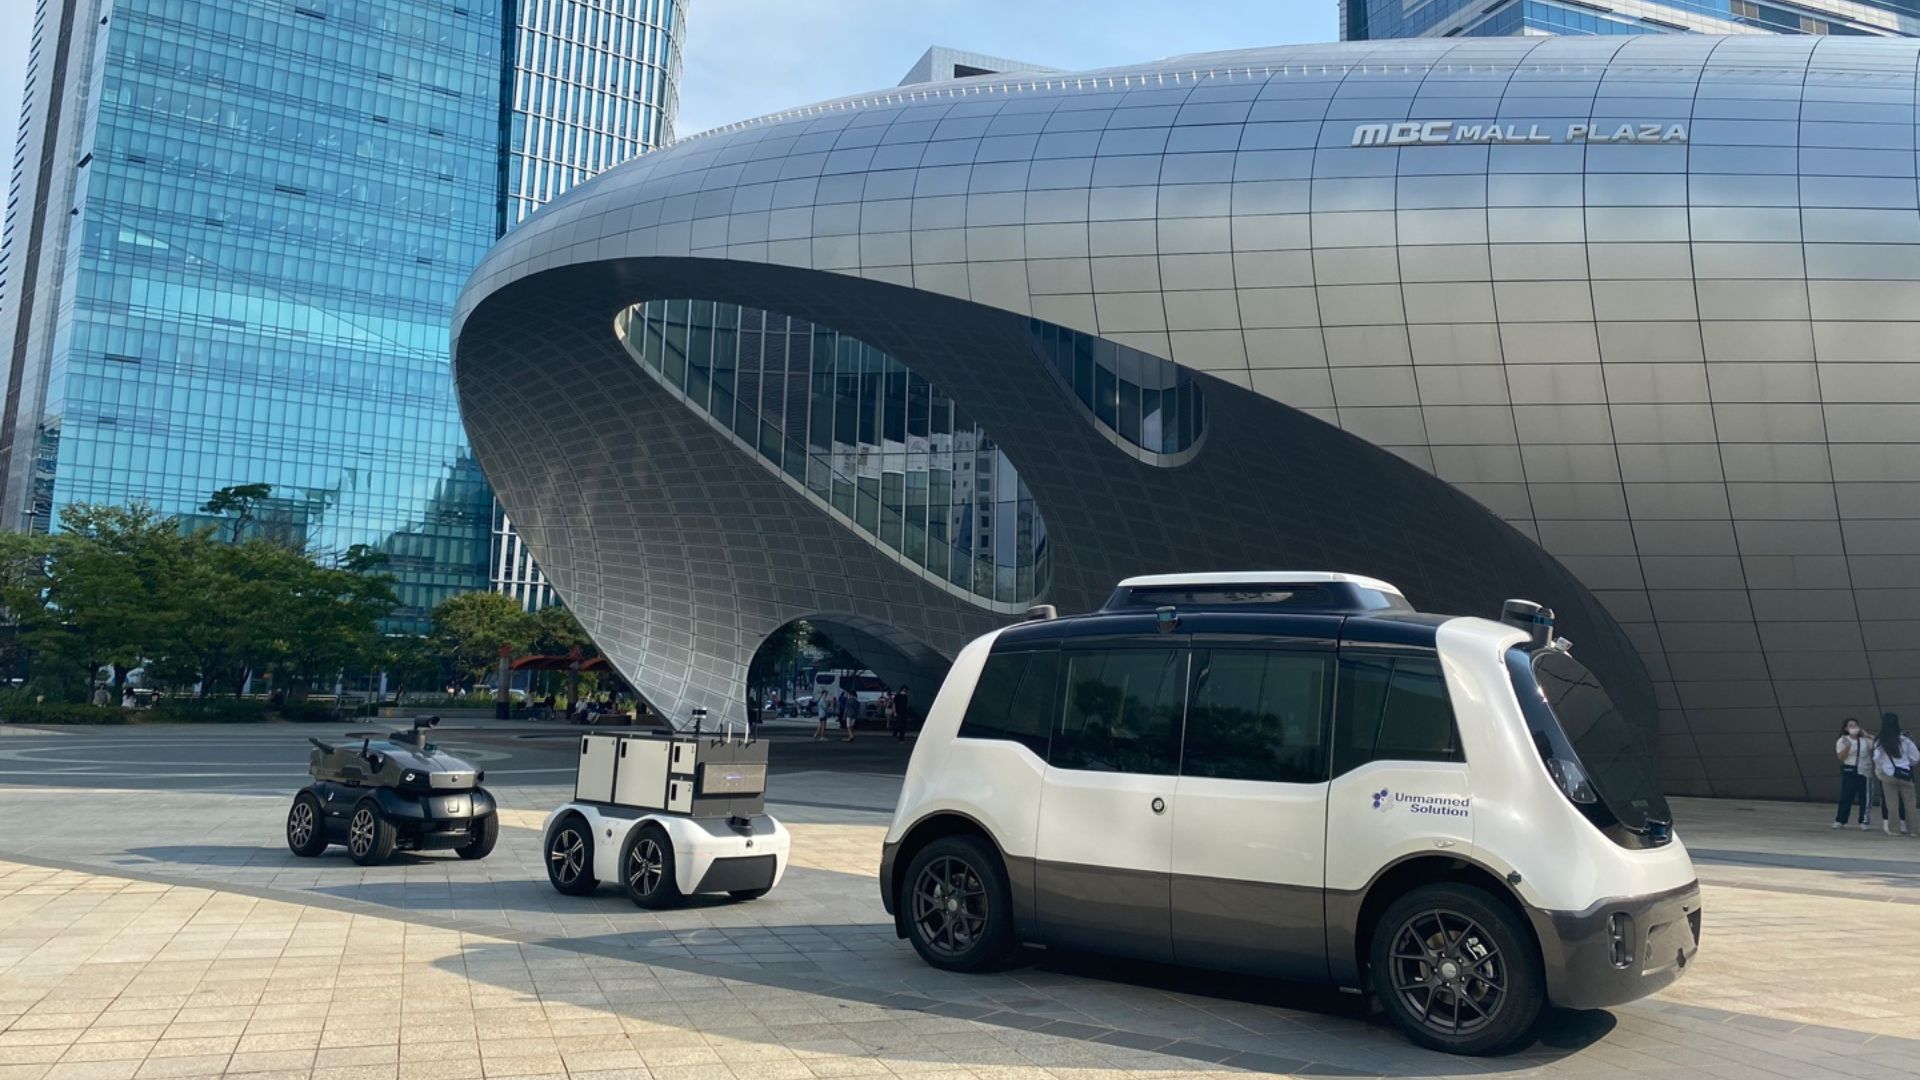
Широкий асортимент безпілотних транспортних засобів для різних сфер застосування
Продовжуючи тему сільськогосподарського обладнання, компанія UNMANNED SOLUTION також розробляє безпілотний розпилювач пестицидів (поки що на стадії розробки), призначений для роботи в нетипових умовах. Він також оснащений інтелектуальною системою автоматичного контролю за розпиленням пестицидів.
Однак компанія не обмежує свою пропозицію лише сільськогосподарським обладнанням, а охоплює всі види автономних платформ:
- Автономний шатл WITH:US. Він може працювати як служба громадського транспорту на вимогу в розумних містах. Він оснащений лідарами Velodyne, RTK INS/GNSS Ellipse-D від SBG Systems, кількома камерами та контролерами, що дозволяє шатлу аналізувати своє оточення та визначати найкращу модель поведінки. Шатл використовується для поїздок на короткі відстані, наприклад, у кампусах, промислових зонах, аеропортах та центрах міст.
- Автономний логістичний робот WITH:US LOGI використовується для доставки на короткі відстані як у приміщеннях, так і на вулиці. Окрім можливості доступу до зон, куди не може дістатися автомобіль, він також дозволяє клієнтам обирати бажану дату, час і місце доставки. Він інтегрує лідари, GPS/GNSS, INS, камери та контролери, подібні до WITH US Shuttle.
- WITH:US CARO. Цей автономний транспортний засіб призначений для перевезень на великі відстані та доставки великих вантажів, оскільки може перевозити до 1 500 кг і має великий вантажний відсік. Він оснащений тими самими компонентами, що й автономний шатл та логістичний робот.
- Робот WITH:US SECURITY. Як випливає з назви, це самохідний охоронний робот, який використовується на коротких дистанціях у найрізноманітніших середовищах. Він також оснащений лідаром, INS/GNSS, камерами тощо, але інтегрує технологію розпізнавання перешкод для зовнішнього застосування. Він може служити роботом для патрулювання.
Усі платформи UNMANNED SOLUTION оснащені RTK GNSS/INS класу Ellipse або Ekinox від SBG Systems, залежно від потреб застосування в продуктивності та точності.
Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо програм, які ми рекомендуємо. Якщо ви не знайдете потрібної інформації, будь ласка, звертайтеся до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
Що таке пост-обробка GNSS?
Обробка даних GNSS після завершення сеансу, або PPK, — це підхід, при якому вимірювання сирих даних GNSS, записані на GNSS-приймачі, обробляються після завершення активності зі збору даних. Їх можна об'єднати з іншими джерелами вимірювань GNSS, щоб забезпечити найбільш повну та точну кінематичну траєкторію для цього GNSS-приймача навіть у найскладніших середовищах.
Ці інші джерела можуть бути локальною базовою станцією GNSS на проєкті зі збору даних або поблизу нього, чи існуючими базовими станціями, що постійно працюють (CORS), зазвичай пропонованими державними органами та/або комерційними постачальниками мереж CORS.
Програмне забезпечення для кінематичної обробки після завершення сеансу (PPK) може використовувати загальнодоступну інформацію про орбіти та годинники супутників GNSS, щоб ще більше підвищити точність. PPK дозволяє з високою точністю визначати місцеперебування локальної базової станції GNSS в абсолютній глобальній системі координат (datum), що використовується.
Програмне забезпечення PPK також може підтримувати складні перетворення між різними системами координат для забезпечення реалізації інженерних проєктів.
Іншими словами, це забезпечує можливість внесення виправлень, підвищує точність проекту і навіть дозволяє усунути втрати даних або помилки, що виникли під час зйомки або монтажу після завершення місії.
Які існують рівні автономності автономних транспортних засобів?
Товариство автомобільних інженерів (SAE) класифікує рівні автономності безпілотних транспортних засобів за шістьма рівнями (від 0 до 5), визначаючи ступінь автоматизації керування транспортним засобом. Ось їхній перелік:
- Рівень 0: Відсутність автоматизації — водій повністю керує транспортним засобом у будь-який момент часу, при цьому використовуються лише пасивні системи, такі як сигнали та попередження.
- Рівень 1: Система допомоги водієві — транспортний засіб може надавати допомогу в керуванні або при прискоренні/гальмуванні, але водій повинен зберігати контроль над автомобілем і стежити за обстановкою навколо (наприклад, адаптивний круїз-контроль).
- Рівень 2: Часткова автоматизація — транспортний засіб може одночасно керувати як кермом, так і прискоренням/гальмуванням, але водій повинен залишатися залученим і готовим перейняти керування в будь-який момент (наприклад, Tesla Autopilot, GM Super Cruise).
- Рівень 3: Умовна автоматизація — транспортний засіб може самостійно керувати всіма аспектами руху за певних умов, але водій повинен бути готовий втрутитися на вимогу системи (наприклад, під час руху по автомагістралі). Водієві не потрібно активно стежити за дорогою, але він повинен залишатися пильним.
- Рівень 4: Високий рівень автоматизації — транспортний засіб може самостійно виконувати всі завдання, пов’язані з керуванням, у певних умовах або середовищах (наприклад, у міських районах або на автомагістралях) без втручання людини. Однак в інших середовищах або за особливих обставин може знадобитися втручання людини.
- Рівень 5: Повна автоматизація — транспортний засіб є повністю автономним і може виконувати всі завдання, пов’язані з керуванням, за будь-яких умов без будь-якого втручання людини. Водій не потрібен, і транспортний засіб може експлуатуватися будь-де та за будь-яких умов.
Ці рівні допомагають визначити етапи розвитку технології автономних транспортних засобів — від базових систем допомоги водієві до повної автономності.
Що таке геореференціювання в автономних будівельних системах?
Геореференціювання в системах автономного будівництва — це процес прив’язки будівельних даних, таких як карти, моделі або показання датчиків, до реальних географічних координат. Це гарантує, що всі дані, зібрані або згенеровані автономними машинами, такими як дрони, роботи чи важка техніка, точно позиціонуються в глобальній системі координат, зокрема за широтою, довготою та висотою над рівнем моря.
У контексті автономного будівництва геоприв'язка має вирішальне значення для забезпечення точної роботи машин на великих будівельних майданчиках. Вона дозволяє точно розміщувати конструкції, матеріали та обладнання за допомогою супутникових технологій позиціонування, таких як GNSS (глобальні навігаційні супутникові системи), для прив'язки проєкту до реального географічного положення.
Геореференціювання дозволяє автоматизувати та точно контролювати такі роботи, як виїмка ґрунту, вирівнювання поверхні або засипка матеріалів, що підвищує ефективність, зменшує кількість помилок та гарантує відповідність будівництва проектним специфікаціям. Воно також полегшує відстеження ходу робіт, контроль якості та інтеграцію з геоінформаційними системами (ГІС) та інформаційним моделюванням будівель (BIM) для покращення управління проектами.
