USV SeaRobotics z Ekinox-E
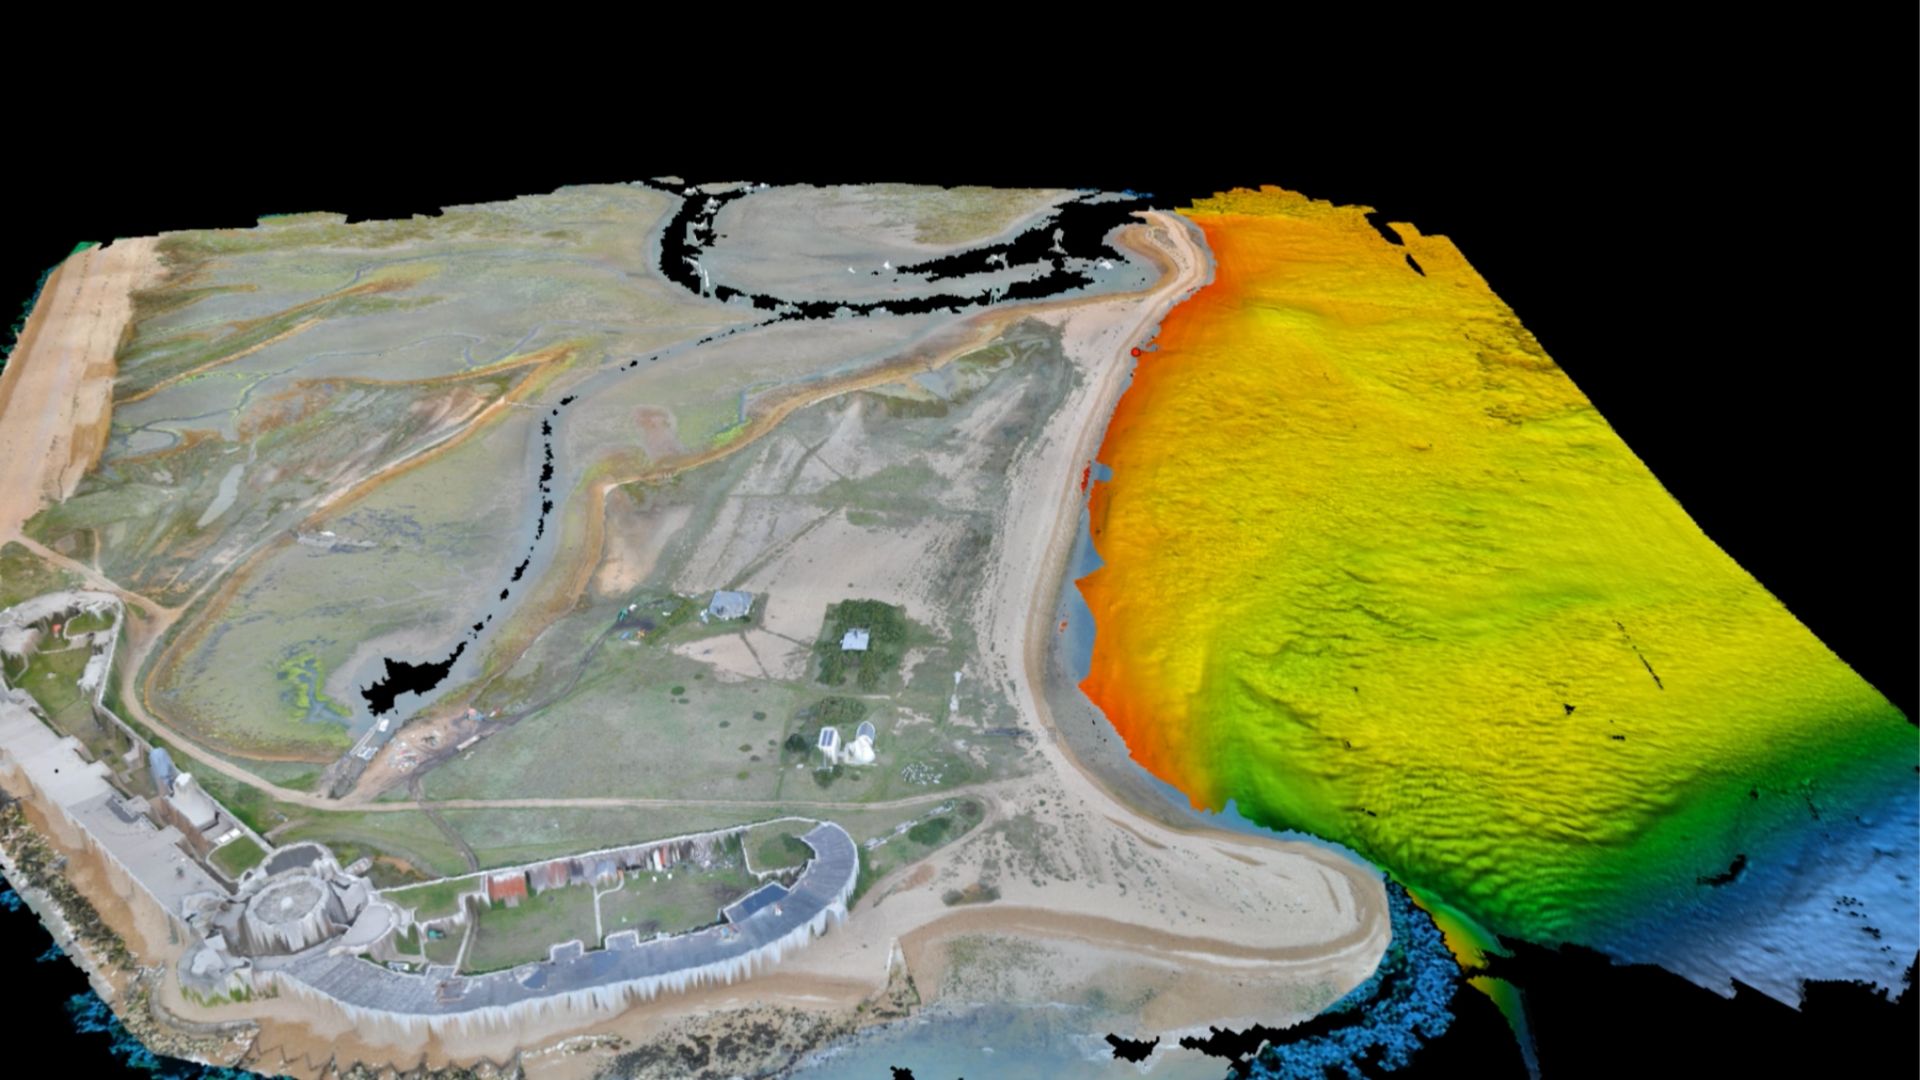
Bezzałogowy statek nawodny (USV) SeaRobotics integruje inercyjny system nawigacyjny Ekinox-E w celu kompensacji wielowiązkowej echosondy i georeferencji danych.
“Ekinox-E pozwala nam usprawnić integrację systemu, zapewniając jednocześnie klientom możliwość pozyskiwania i przetwarzania batymetrii w wysokiej rozdzielczości.” | Geoff D., Development Manager w SeaRobotics Corp.
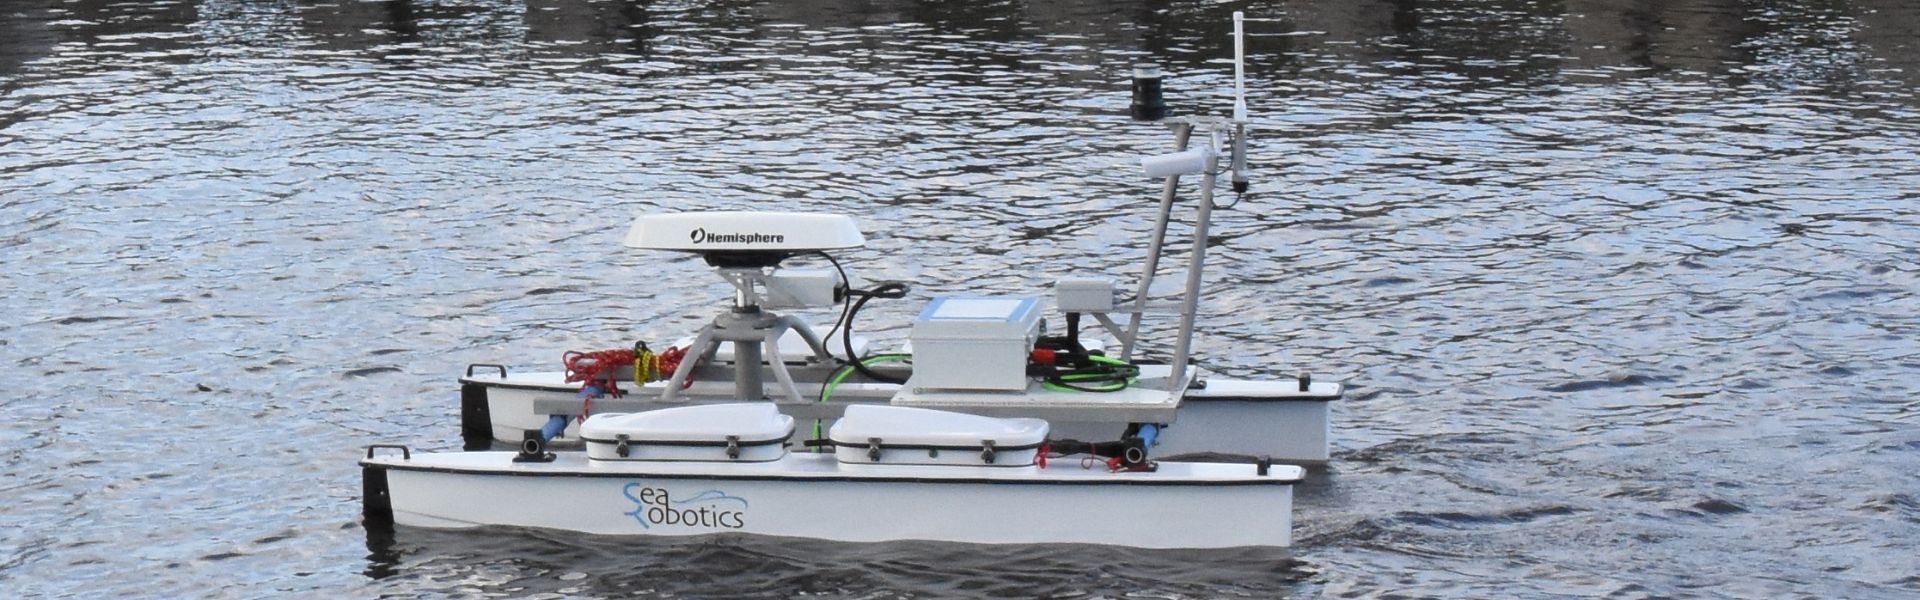
USV 2.5 – najmniejszy pojazd USV firmy SeaRobotics
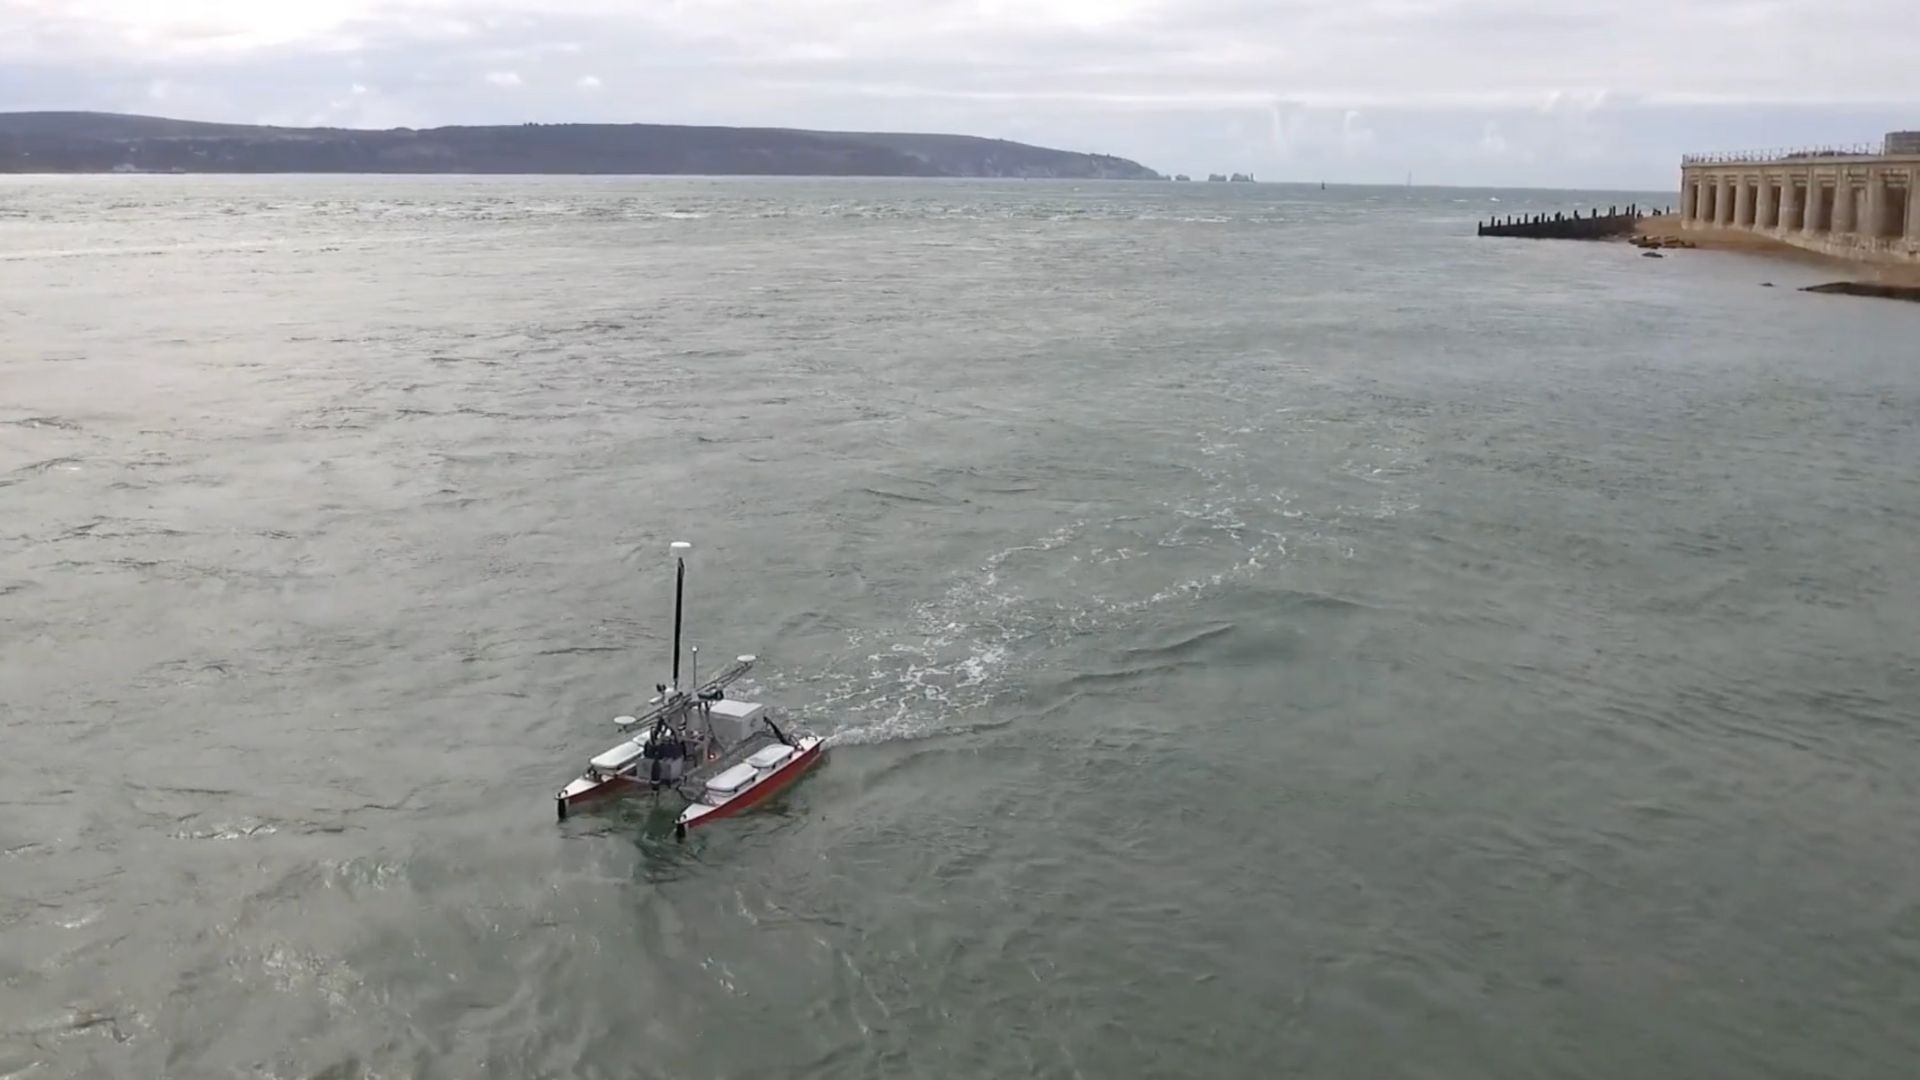
USV 2.5 to bezzałogowa jednostka pływająca (USV) o długości 2,5 metra, wyposażona w szeroki zakres oprzyrządowania oraz umożliwiająca elastyczną wymianę modułów sensorycznych w zależności od wymagań misji. Jednostka USV 2.5 została dostarczona do Centrum Nauk Morskich i Technologii przy Uniwersytecie Stanowym Karoliny Północnej.
W pełni wyposażony do pomiarów batymetrycznych
System USV obejmuje:
- system Edgetech 6205 SwathBathymetric and Simultaneous Dual Frequency Side Scan Sonar System,
- sonda do pomiaru prędkości dźwięku,
- wysoce elastyczny system nawigacji inercyjnej Ekinox-E od SBG Systems połączony z dwuantenowym odbiornikiem GPS RTK firmy Hemisphere,
- oraz oprogramowanie HYPACK.
Biorąc pod uwagę różnorodne możliwości USV, będzie on wykorzystywany zarówno jako narzędzie dydaktyczne oparte na doświadczeniu, jak i do prowadzenia badań podstawowych i stosowanych w środowiskach jeziornych, rzecznych, estuariach i przybrzeżnych.
„USV będzie używany do mapowania dna morskiego i słupa wody, co ma kluczowe znaczenie dla lepszego zrozumienia różnorodnych procesów morskich i wodnych, w tym dynamiki ekosystemów, jakości wody i stabilności linii brzegowej”, stwierdził Del Bohnenstiehl, główny badacz projektu.
Geof Douglass, menedżer ds. rozwoju w SeaRobotics, stwierdził: „Z łatwością wybraliśmy system nawigacji inertialnej Ekinox-E do USV 2.5”. Co więcej, decyzja ta podkreśla jego niezawodność i wydajność.
„W porównaniu do konkurencyjnych produktów o podobnej rozdzielczości, Ekinox jest znacznie prostszy w integracji ze względu na swoją kompaktową budowę. Na małych bezzałogowych pojazdach nawodnych (USV) dostępna ładowność (waga, gabaryty, zasilanie, wejścia/wyjścia) jest najcenniejszym zasobem. Ekinox-E pozwala nam usprawnić integrację systemu, a jednocześnie zapewnia klientom możliwość pozyskiwania i przetwarzania batymetrii o wysokiej rozdzielczości”, dodał Geof.
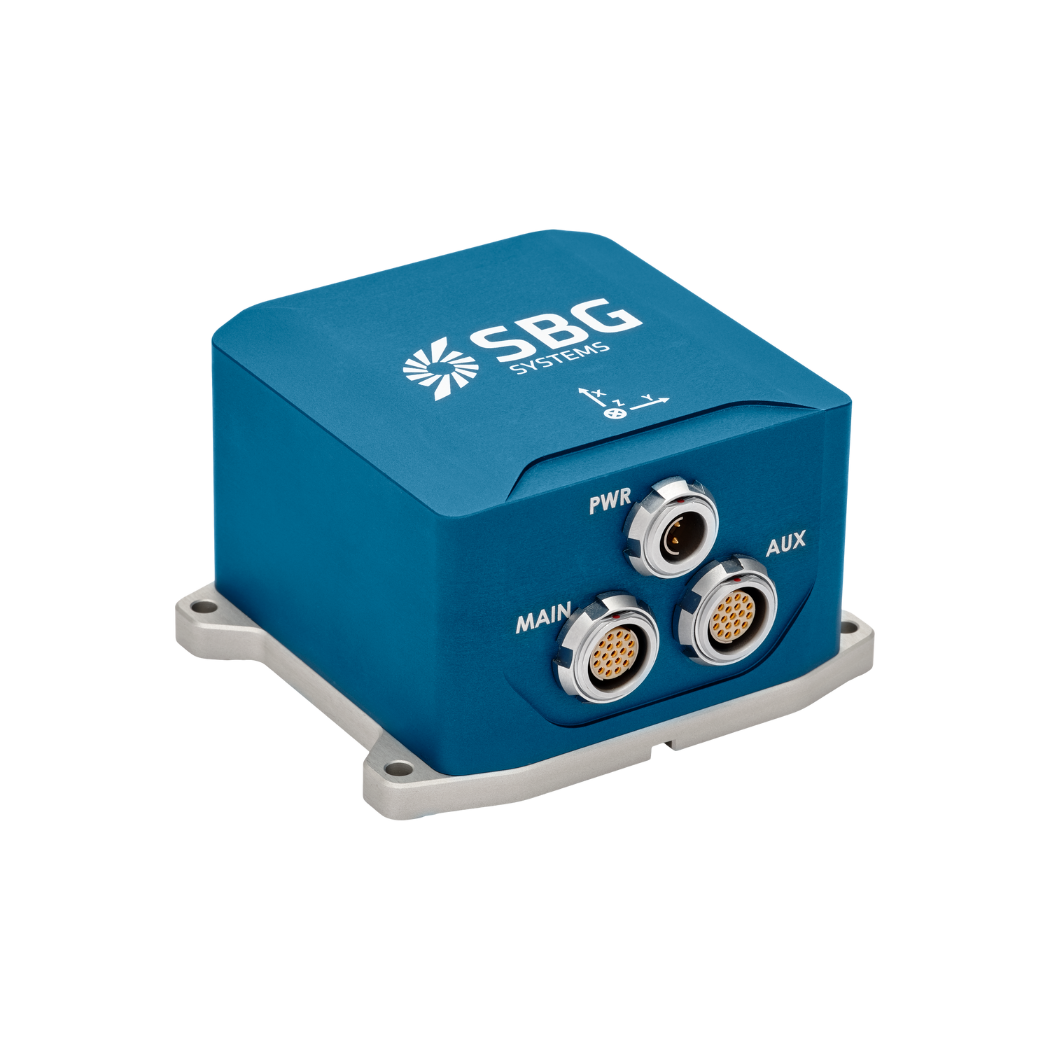
Ekinox-E
Ekinox-E akceptuje dane wspomagające z zewnętrznego odbiornika GNSS w celu zapewnienia nawigacji. Ponadto łączy się z czterema zewnętrznymi systemami wspomagającymi, w tym DVL lub DMI.
Nasz wszechstronny system nawigacji inertialnej skutecznie dostarcza dane o orientacji, falowaniu (heave) i nawigacji.
Poproś o wycenę dla Ekinox-E
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym są czujniki do pomiaru fal?
Czujniki pomiaru fal są niezbędnymi narzędziami do zrozumienia dynamiki oceanów oraz poprawy bezpieczeństwa i wydajności operacji morskich. Dostarczając dokładne i aktualne dane o stanie falowania, pomagają w podejmowaniu decyzji w różnych sektorach, od żeglugi i nawigacji po ochronę środowiska. Boje falowe to urządzenia pływające wyposażone w czujniki do pomiaru parametrów fal, takich jak wysokość, okres i kierunek.
Zazwyczaj wykorzystują one akcelerometry lub żyroskopy do wykrywania ruchu fal (np. okresu fali) i mogą przesyłać dane w czasie rzeczywistym do obiektów na lądzie w celu ich analizy.
Czym jest batymetria?
Batymetria to nauka zajmująca się badaniem i pomiarem głębokości oraz kształtu dna morskiego, skupiająca się przede wszystkim na sporządzaniu map dna morskiego i innych podwodnych formacji terenu. Stanowi ona podwodny odpowiednik topografii, dostarczając szczegółowych informacji na temat podwodnych cech oceanów, mórz, jezior i rzek. Batymetria odgrywa kluczową rolę w różnych dziedzinach, w tym w nawigacji, budownictwie morskim, poszukiwaniu zasobów oraz badaniach środowiskowych.
Nowoczesne techniki batymetryczne opierają się na systemach sonarowych, takich jak echosondy jednowiązkowe i wielowiązkowe, które wykorzystują fale dźwiękowe do pomiaru głębokości wody. Urządzenia te wysyłają impulsy dźwiękowe w stronę dna morskiego i rejestrują czas potrzebny na powrót echa, obliczając głębokość na podstawie prędkości dźwięku w wodzie. Echosondy wielowiązkowe pozwalają w szczególności na jednoczesne mapowanie szerokich pasów dna morskiego, zapewniając wysoce szczegółowe i dokładne odwzorowanie dna. Często w celu utworzenia dokładnych przestrzennie trójwymiarowych reprezentacji batymetrycznych dna morskiego stosuje się rozwiązanie RTK + INS solution.
Dane batymetryczne mają zasadnicze znaczenie dla tworzenia map morskich, które pomagają w bezpiecznym prowadzeniu statków poprzez identyfikację potencjalnych podwodnych zagrożeń, takich jak zanurzone skały, wraki i piaszczyste łachy. Odgrywają one również kluczową rolę w badaniach naukowych, pomagając badaczom w zrozumieniu podwodnych formacji geologicznych, prądów oceanicznych i ekosystemów morskich.
Do czego służy boja?
Boja to urządzenie pływające wykorzystywane głównie w środowisku morskim i wodnym do kilku kluczowych celów. Boje są często umieszczane w określonych miejscach w celu oznaczenia bezpiecznych szlaków, kanałów lub obszarów niebezpiecznych na akwenach. Służą one jako punkty orientacyjne dla statków i jednostek pływających, pomagając im omijać niebezpieczne miejsca, takie jak skały, płycizny czy wraki.
Służą one jako punkty kotwiczenia dla statków. Boje cumownicze umożliwiają łodziom cumowanie bez konieczności rzucania kotwicy, co może być szczególnie przydatne w obszarach, gdzie kotwiczenie jest niepraktyczne lub szkodliwe dla środowiska.
Boje pomiarowe są wyposażone w czujniki służące do pomiaru warunków środowiskowych, takich jak temperatura, wysokość fal, prędkość wiatru i ciśnienie atmosferyczne. Boje te dostarczają cennych danych wykorzystywanych w prognozowaniu pogody, badaniach klimatycznych i oceanograficznych.
Niektóre boje pełnią rolę platform służących do gromadzenia i przesyłania danych w czasie rzeczywistym z wody lub dna morskiego; są one często wykorzystywane w badaniach naukowych, monitorowaniu środowiska oraz w zastosowaniach wojskowych.
W rybołówstwie komercyjnym boje wskazują położenie pułapek lub sieci. Znajdują one również zastosowanie w akwakulturze, gdzie wyznaczają lokalizację podwodnych hodowli.
Boje mogą również wyznaczać określone obszary, takie jak strefy zakazu kotwiczenia, strefy zakazu połowów lub strefy kąpielowe, pomagając w egzekwowaniu przepisów na wodzie.
We wszystkich przypadkach boje mają kluczowe znaczenie dla zapewnienia bezpieczeństwa, ułatwiania działalności morskiej oraz wspierania badań naukowych.
Czym jest wyporność?
Wyporność to siła wywierana przez ciecz (np. wodę lub powietrze), która przeciwdziała ciężarowi obiektu zanurzonego w niej. Dzięki niej obiekty unoszą się na powierzchni lub wypływają na powierzchnię, jeśli ich gęstość jest mniejsza od gęstości cieczy. Wyporność wynika z różnicy ciśnienia wywieranego na zanurzone części obiektu — na większych głębokościach ciśnienie jest większe, co powoduje powstanie siły skierowanej do góry.
Zasada wyporu została opisana w zasadzie Archimedesa, która mówi, że siła wyporu działająca w górę na ciało jest równa ciężarowi wypartej przez nie cieczy. Jeśli siła wyporu jest większa od ciężaru ciała, ciało unosi się na powierzchni; jeśli jest mniejsza, ciało tonie. Wyporność ma zasadnicze znaczenie w wielu dziedzinach, od inżynierii morskiej (projektowanie statków i łodzi podwodnych) po działanie urządzeń pływających, takich jak boje.
Czym jest inercyjny system nawigacji USV?
Inercyjny system nawigacji dla bezzałogowej jednostki pływającej (USV) ma kluczowe znaczenie dla precyzyjnej nawigacji i sterowania, zwłaszcza gdy GNSS jest niedostępny. Czujniki inercyjne śledzą ruch i orientację, umożliwiając skuteczna nawigację w trudnych warunkach.
Inercyjne systemy nawigacyjne (INS) integrują dane z IMU z innymi systemami, takimi jak GNSS lub Doppler Velocity Logs, w celu zwiększenia dokładności. Wykorzystują również algorytmy nawigacyjne, takie jak filtr Kalmana, do obliczania pozycji i prędkości.
Czujniki inercyjne wspierają działanie autonomiczne, dostarczając dokładne dane o kursie i pozycji do różnych zastosowań. Zapewniają skuteczną pracę w warunkach braku sygnału GNSS oraz pozwalają na regulacje w czasie rzeczywistym w celu zwiększenia manewrowości.
