Batimetria oparta na technologii USV
Ekinox-D, idealny INS do batymetrii realizowanej za pomocą USV.
„Szukaliśmy kompaktowego, precyzyjnego i opłacalnego cenowo inercyjnego systemu nawigacyjnego. Ekinox-D okazał się idealnym wyborem.” | David M., prezes ITER Systems
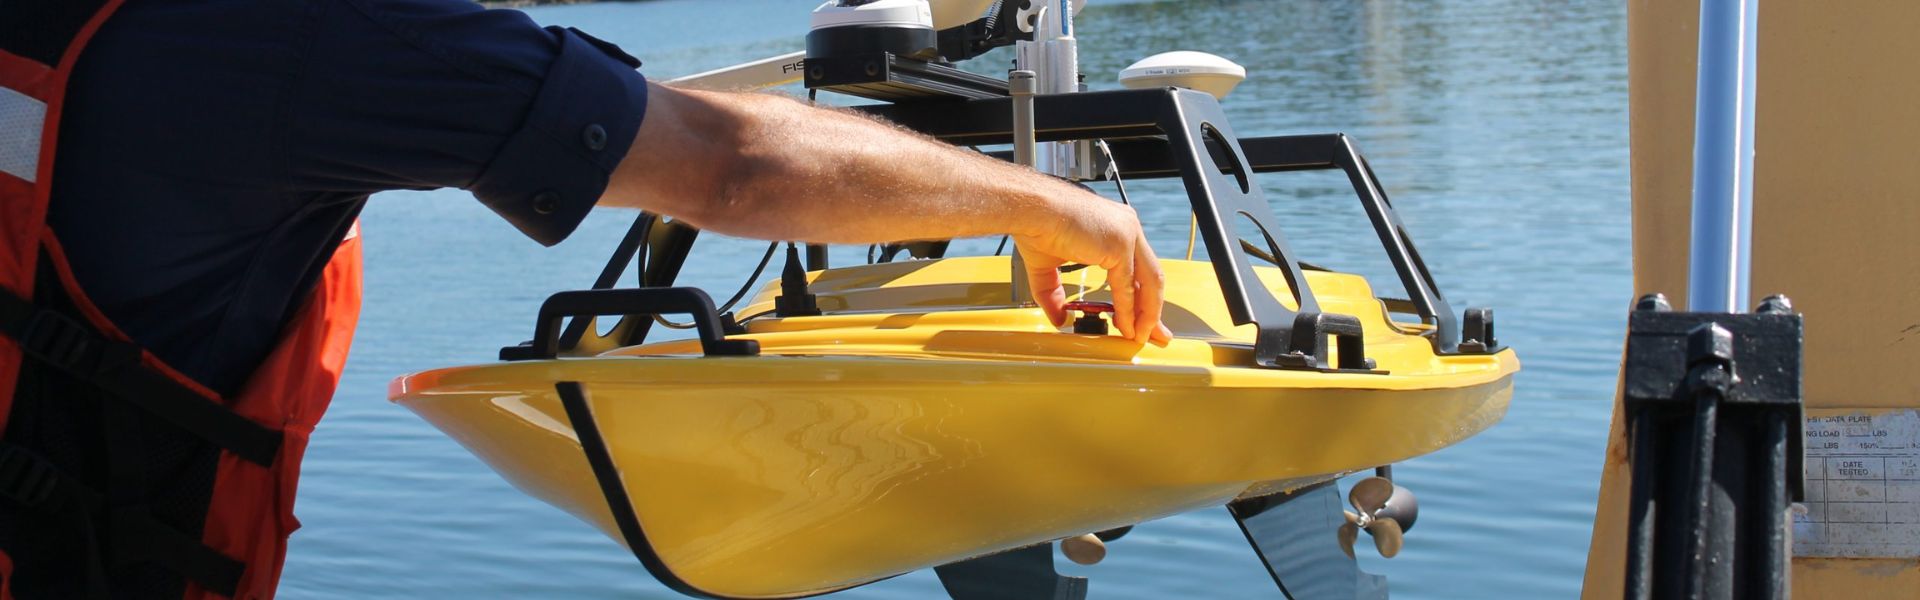
Ekinox-D, idealny INS do batymetrii opartej na jednostkach USV
Podobnie jak większość systemów bezzałogowych, jednostki USV borykają się z ograniczeniami przestrzeni i zasilania. Ponadto Ekinox-D to najlepszy INS do integracji w takich pojazdach.
Ważący mniej niż 600 gramów i zużywający poniżej 7W, Ekinox-D zawiera odbiornik GNSS RTK z dwiema antenami do pozycjonowania z dokładnością do centymetra. Ponadto zapewnia dokładność orientacji 0,05° oraz 5 cm falowanie w czasie rzeczywistym, które automatycznie dopasowuje się do okresów fal.
Pojazd podwodny (USV) z sonarem batymetrycznym typu „swath”
SPYBOAT® Swan to bezzałogowy statek nawodny (USV) w pełni wyposażony do operacji hydrograficznych na wodach płytkich. Co więcej, operator steruje nim zdalnie z brzegu z odległości do jednego kilometra. Swan wykonuje pomiary batymetryczne w obszarach niedostępnych dla statków, takich jak koryta rzek, jeziora, zbiorniki wodne, zapory czy porty. Dodatkowo zapewnia dokładne mapowanie w trudnych środowiskach.
Wyposażony w Bathyswath 2, sonar batymetrii wachlarzowej, USV dostarcza informacje batymetryczne i nawigacyjne w czasie rzeczywistym do tabletu operatora. Swan jest kompatybilny ze wszystkim oprogramowaniem hydrograficznym.
“Ekinox-D idealnie pasuje do jednostek USV do prac pomiarowych operujących na płytkich wodach”. | ITER Systems
USV z echosondą wielowiązkową
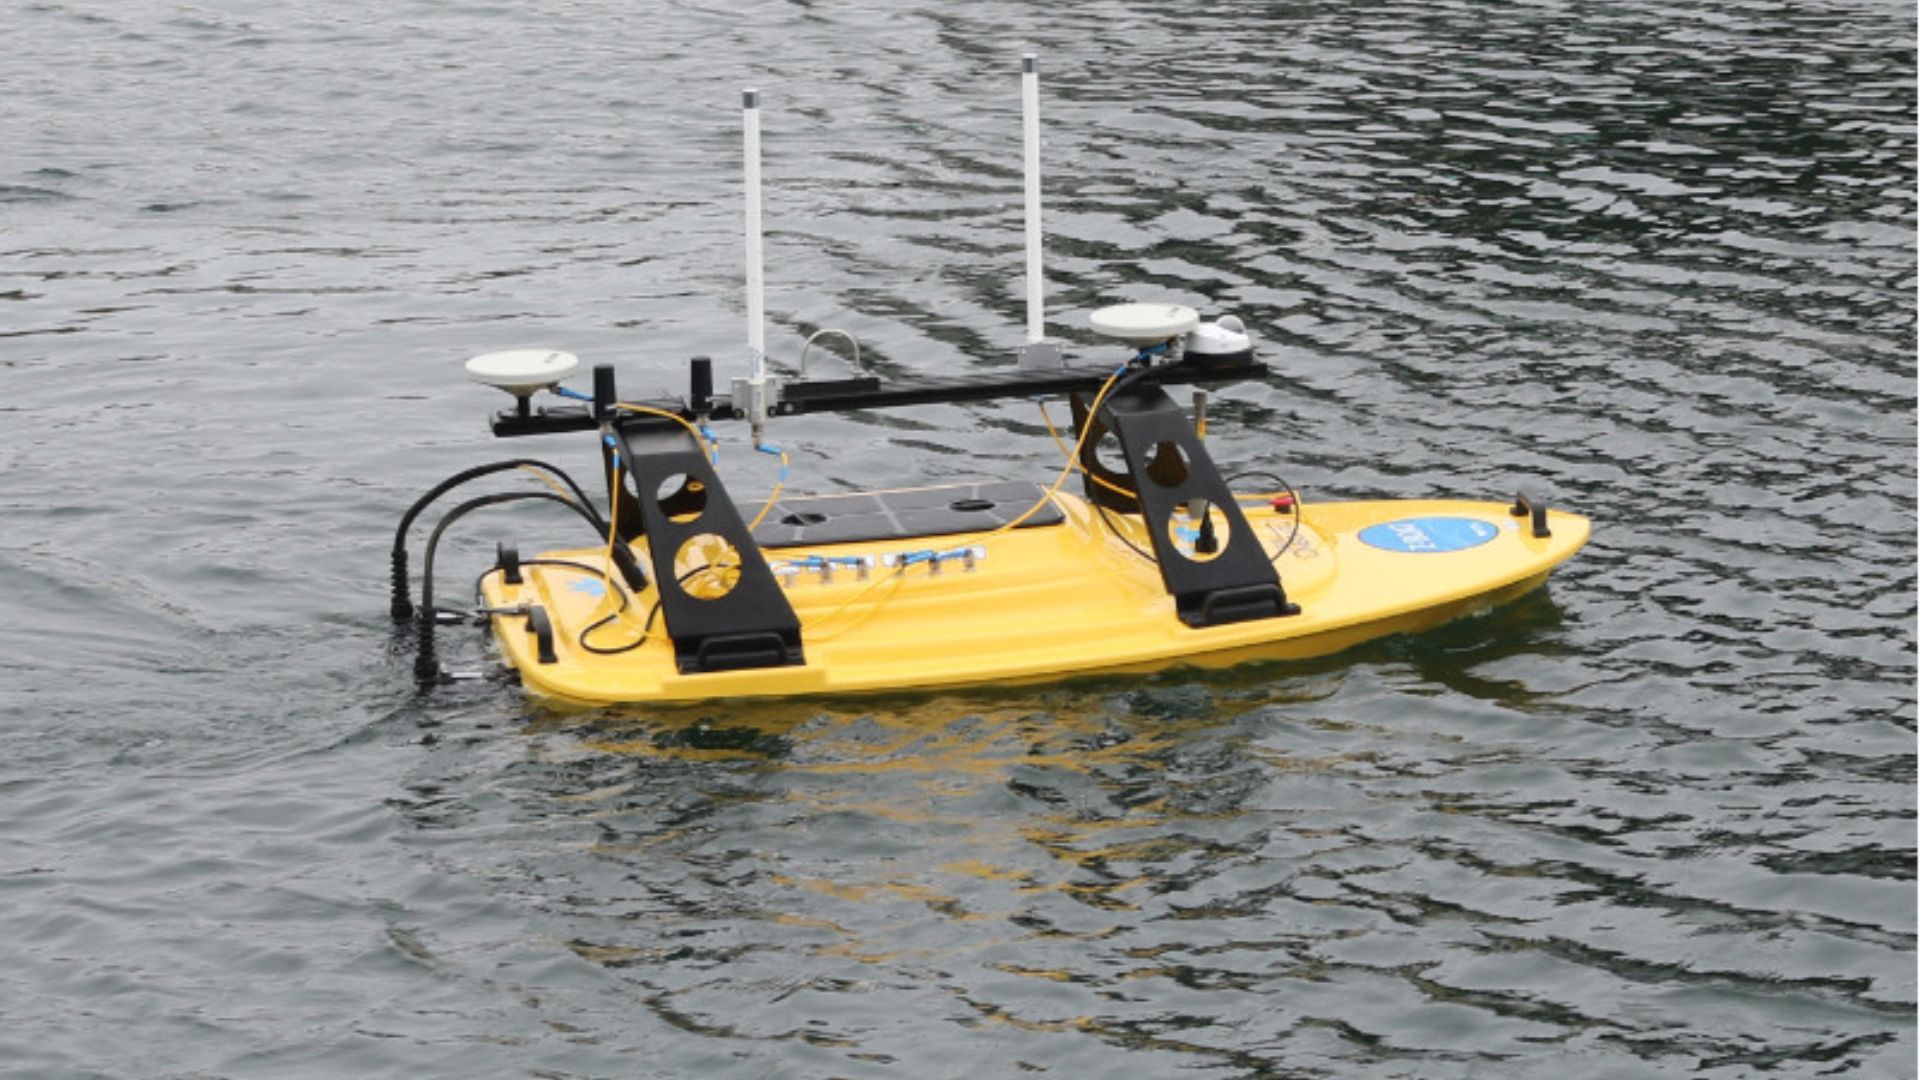
Łódź Oceanscience Z-Boat została zaprojektowana z myślą o specjaliście pomiarowym.
Kształt kadłuba, układ napędowy, komunikacja radiowa i oprzyrządowanie sonarowe na żądanie łączą się, oferując łatwą w użyciu i wydajną opcję dla hydrografów lub specjalistów pomiarowych pragnących wykonywać przybrzeżne prace hydrograficzne.
Niestandardowa integracja dla University of Washington Tacoma, dostarczona w maju 2016 r., obejmowała wzmocnioną łódź Z-Boat 1800RP, system nawigacji inercyjnej Ekinox-D firmy SBG Systems, wielowiązkowy system hydrograficzny Teledyne Odom Hydrographic MB2, Teledyne RD Instruments RiverPro ADCP, kamerę i komputer pokładowy.

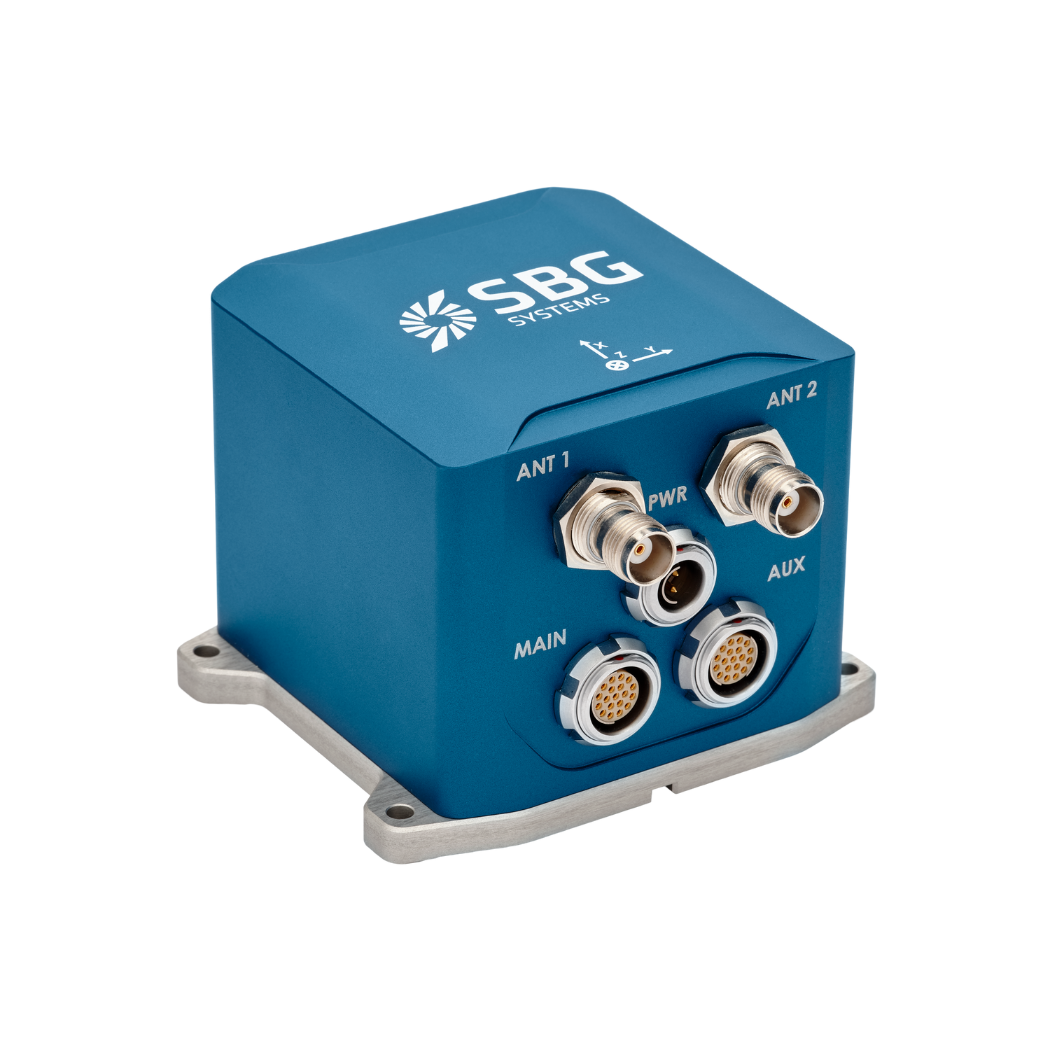
Ekinox-D
Ekinox-D to kompleksowy inercyjny system nawigacyjny ze zintegrowanym odbiornikiem RTK GNSS, idealny do zastosowań, w których przestrzeń ma kluczowe znaczenie.
Ten zaawansowany system INS/GNSS jest dostarczany z jedną lub dwiema antenami i zapewnia orientację, pionowe ruchy falowania (heave) oraz pozycję z dokładnością do centymetra.
Poproś o wycenę Ekinox-D
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli jednak nie znajdziesz potrzebnych informacji, skontaktuj się z nami bezpośrednio.
Jak mogę połączyć systemy inercyjne z systemem LiDAR do mapowania z użyciem dronów?
Połączenie systemów inercycznych SBG Systems z LiDAR-em do tworzenia map z drona zwiększa dokładność i niezawodność pozyskiwania precyzyjnych danych geoprzestrzennych.
Oto, jak działa ta integracja i jakie korzyści przynosi dla mapowania z wykorzystaniem dronów:
- Metoda teledetekcyjna wykorzystująca impulsy laserowe do pomiaru odległości do powierzchni Ziemi, tworząca szczegółową mapę 3D terenu lub struktur.
- Systemy INS SBG Systems łączą inercyjną jednostkę pomiarową (IMU) z danymi GNSS, aby zapewnić dokładne pozycjonowanie, orientację (pitch, roll, yaw) i prędkość, nawet w środowiskach pozbawionych sygnału GNSS.
System inercyjny SBG jest zsynchronizowany z danymi z systemów LiDAR. INS precyzyjnie śledzi pozycję i orientację drona, podczas gdy LiDAR rejestruje szczegóły terenu lub obiektów znajdujących się poniżej.
Dzięki znajomości dokładnego położenia drona dane z systemu LiDAR można precyzyjnie umiejscowić w przestrzeni 3D.
Komponent GNSS zapewnia pozycjonowanie globalne, podczas gdy IMU oferuje dane o orientacji i ruchu w czasie rzeczywistym. Połączenie to sprawia, że nawet gdy sygnał GNSS jest słaby lub niedostępny (np. w pobliżu wysokich budynków lub gęstych lasów), INS może kontynuować śledzenie ścieżki i pozycji drona, umożliwiając spójne mapowanie LiDAR.
Czym jest echosondowanie wielowiązkowe?
Echosondowanie wielowiązkowe (MBES) to zaawansowana technika pomiarów hydrograficznych służąca do tworzenia map dna morskiego i obiektów podwodnych z dużą precyzją.
W przeciwieństwie do tradycyjnych echosond jednowiązkowych, które mierzą głębokość w jednym punkcie bezpośrednio pod statkiem, MBES wykorzystuje wachlarz wiązek sonaru do jednoczesnego rejestrowania pomiarów głębokości na szerokim pasie dna morskiego. Pozwala to na szczegółowe, wysokorozdzielcze mapowanie ukształtowania podwodnego terenu, w tym topografii, cech geologicznych oraz potencjalnych zagrożeń.
Systemy MBES emitują fale dźwiękowe, które rozchodzą się w wodzie, odbijają się od dna morskiego i powracają na statek. Analizując czas, w jakim powracają echa, system oblicza głębokość w wielu punktach, tworząc szczegółową mapę podwodnego krajobrazu.
Technologia ta ma zasadnicze znaczenie dla różnych zastosowań, w tym nawigacji, budownictwa morskiego, monitorowania środowiska oraz poszukiwania zasobów, dostarczając kluczowych danych niezbędnych do bezpiecznego prowadzenia operacji morskich oraz zrównoważonego zarządzania zasobami morskimi.
Jaka jest różnica między RTK a PPK?
Real-Time Kinematic (RTK) to technika pozycjonowania, w której korekcje GNSS są przesyłane w czasie zbliżonym do rzeczywistego, zazwyczaj przy użyciu strumienia korekcyjnego w formacie RTCM. Mogą jednak pojawić się trudności w zapewnieniu prawidłowości korekt GNSS, w szczególności ich kompletności, dostępności, pokrycia i kompatybilności.
Główną zaletą technologii PPK w porównaniu z przetwarzaniem końcowym RTK jest to, że podczas przetwarzania końcowego można zoptymalizować procesy przetwarzania danych, w tym przetwarzanie do przodu i do tyłu, podczas gdy w przypadku przetwarzania w czasie rzeczywistym każda przerwa lub niezgodność w zakresie poprawek i ich transmisji prowadzi do obniżenia dokładności pozycjonowania.
Pierwszą kluczową zaletą post-processingu GNSS (PPK) w porównaniu do czasu rzeczywistego (RTK) jest to, że system używany w terenie nie musi posiadać łącza radiowego/danych do przesyłania korekt RTCM pochodzących z stacji CORS do systemu INS/GNSS.
Głównym ograniczeniem we wdrażaniu przetwarzania końcowego jest wymóg, by aplikacja końcowa oddziaływała na otoczenie. Z drugiej strony, jeśli aplikacja jest w stanie wytrzymać dodatkowy czas przetwarzania niezbędny do wygenerowania zoptymalizowanej trajektorii, znacznie poprawi to jakość danych we wszystkich dostarczanych wynikach.
