Zapewnienie precyzji podczas wymagających operacji morskich
Operacje na powierzchni często odbywają się w dynamicznych, nieprzewidywalnych środowiskach, w których tradycyjne systemy nawigacyjne mogą sobie nie radzić. W miarę jak globalna branża żeglugowa zmierza w kierunku automatyzacji i zwiększania efektywności operacyjnej, INS odgrywa kluczową rolę w zapewnianiu bezpiecznej nawigacji, szczególnie na obszarach pozbawionych sygnału GNSS lub w portach o dużym natężeniu ruchu.
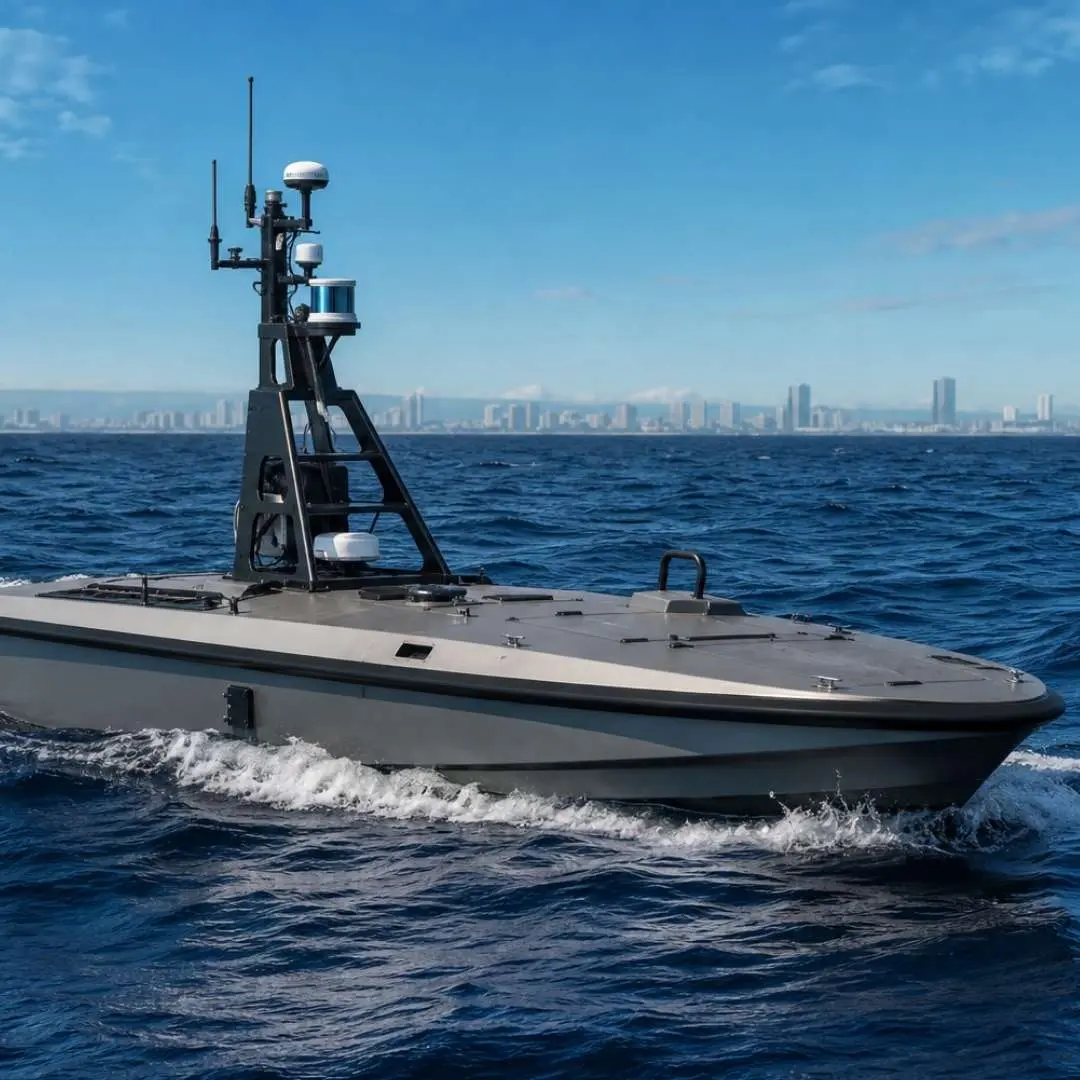
W przypadku statków autonomicznych integracja INS gwarantuje, że jednostki mogą nadal nawigować z dużą dokładnością, gdy sygnały GNSS są niedostępne lub niespójne, co umożliwia płynne i bezpieczne operacje.
Statki morskie często przeprowadzają operacje w odległych lub trudnych środowiskach, takich jak regiony polarne czy głębiny morskie. W takich lokalizacjach INS zapewnia precyzyjne śledzenie pozycji statku, co umożliwia dokładne zbieranie danych i wydajną nawigację.
Wyjątkowa niezawodność i stała dostępność danych
Jedną z głównych zalet INS jest jej zdolność do działania niezależnie od sygnałów zewnętrznych. W przeciwieństwie do GNSS, który może zostać zakłócony przez zagłuszanie lub utratę sygnału, INS zapewnia ciągłe informacje nawigacyjne. Jest to szczególnie cenne w obszarach wysokiego ryzyka, gdzie nieprzerwana nawigacja ma kluczowe znaczenie dla bezpieczeństwa statku i załogi.
Dostarczając w czasie rzeczywistym danych o pozycji, prędkości i orientacji statku, INS zwiększa bezpieczeństwo podczas złożonych manewrów, takich jak dokowanie, pływanie po wąskich kanałach czy operowanie na obszarach o dużym natężeniu ruchu. Gwarantuje to, że jednostki takie jak statki komercyjne (np. prom autonomiczny) mogą unikać kolizji i innych wypadków, nawet w trudnych warunkach.
Płynna integracja z czujnikami i systemami nawigacyjnymi
Nasze rozwiązania inercyjne można integrować z innymi systemami nawigacyjnymi, takimi jak GNSS, Doppler Velocity Logs (DVL) czy akustyczne systemy pozycjonowania (APS), a także z innymi źródłami danych, takimi jak czujniki prędkości lub kursu, w celu zwiększenia dokładności, ciągłości i odporności. Dzięki łączeniu tych źródeł danych za pomocą fuzji sensorów, jednostki pływające mogą utrzymywać bardziej niezawodne parametry nawigacyjne, co jest szczególnie ważne w trudnych środowiskach lub środowiskach pozbawionych sygnału GNSS.
Co więcej, może to ograniczyć potrzebę częstej kalibracji lub polegania na zewnętrznych pomoce nawigacyjnych, co przekłada się na oszczędności dla operatorów. W branżach takich jak energetyka morska czy żegluga handlowa możliwość samodzielnego działania i niezależności od GNSS zmniejsza ryzyko opóźnień lub kosztownych błędów.
Rozwiązania dla morskich systemów nawigacyjnych
Opracowaliśmy najlepsze systemy nawigacji inercyjnej, które rewolucjonizują operacje morskie, zapewniając dokładne i niezawodne dane nawigacyjne nawet w najbardziej wymagających środowiskach.
Niezależnie od tego, czy chodzi o obronność, żeglugę komercyjna, transport morski, badania naukowe, oceanografię, akwakulturę czy budowę morskich farm wiatrowych i energetykę offshore, będziesz nawigować bezpiecznie i wydajnie.

Ellipse-D

Quanta Micro

Ekinox Micro

Ekinox-D

Stellar-40

Apogee-D
Broszura dotycząca aplikacji nawigacyjnych
Otrzymaj naszą broszurę bezpośrednio na swoją skrzynkę e-mailową!
Studia przypadków
Dowiedz się, jak najnowocześniejsza technologia nawigacyjna SBG Systems kształtuje przyszłość morskich systemów nawigacyjnych
Technologia morska integruje system INS/GNSS firmy SBG z bezzałogową jednostką pływającą HydroDron USV
Nawigacja USV
Oprogramowanie Qinertia GNSS/INS PPK wybrane do zastosowań geofizyki morskiej
Obróbka końcowa danych
Firma Applied Acoustics wbudowała czujniki „ INS ” w urządzenie Easytrak Pyxis USBL
Podwodny system pozycjonowania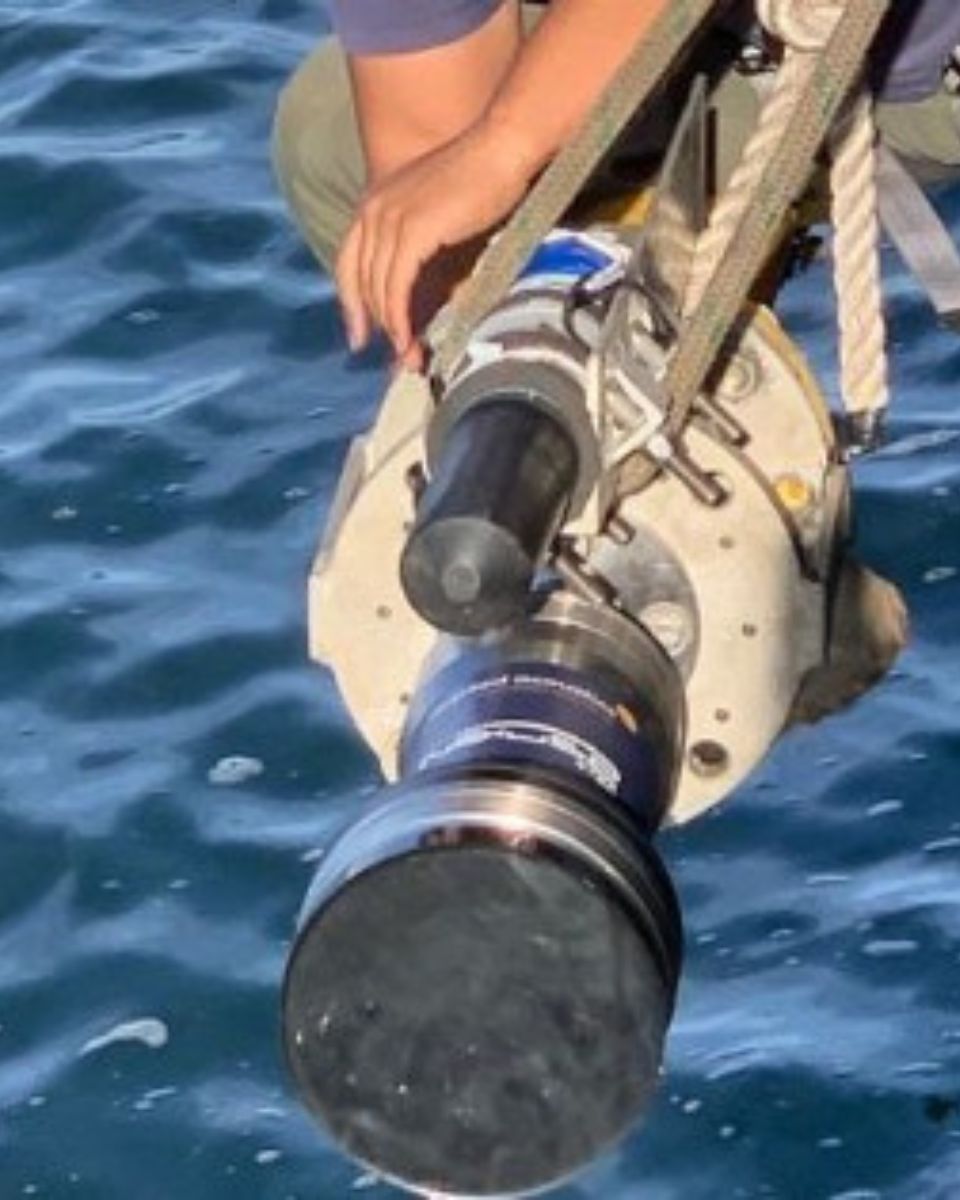
Ellipse wykorzystany w przystępnym cenowo rozwiązaniu wielowiązkowym
Badania i sporządzanie map

Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w nawigacji bezzałogowych statków powietrznych (UAV).



Poznaj inne zastosowania inercyjne w operacjach morskich
Zanurz się w świecie aplikacji inercyjnych w operacjach morskich. Nasze najnowocześniejsze technologie nawigacyjne zwiększają dokładność, stabilność i wydajność. Nasze rozwiązania do pomiaru ruchu wspierają szeroki zakres zadań morskich. Od pozycjonowania jednostek po dynamiczną kompensację ruchu – dowiedz się, jak nasze rozwiązania zmieniają sposób przeprowadzania operacji morskich.
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czym jest niebieska gospodarka?
Gospodarka niebieska, zwana również gospodarką oceaniczną, oznacza działalność gospodarczą związaną z oceanami i morzami. Bank Światowy definiuje gospodarkę niebieską jako „zrównoważone wykorzystanie zasobów oceanicznych z korzyścią dla gospodarek, źródeł utrzymania oraz zdrowia ekosystemów oceanicznych”.
Gospodarka niebieska obejmuje żeglugę morską, rybołówstwo i akwakulturę, turystykę nadmorską, energię odnawialną, odsalanie wody, kablowanie podmorskie, wydobycie surowców z dna morskiego, górnictwo głębinowe, morskie zasoby genetyczne oraz biotechnologię.
Czym jest statek pomocniczy typu offshore?
Statki wsparcia morskiego (OSV) służą do wspierania poszukiwań i wydobycia ropy naftowej oraz gazu ziemnego na morzu, a także różnych operacji morskich.
Statki obsługujące platformy morskie (OSV) transportują zaopatrzenie, sprzęt i personel na platformy morskie i z powrotem, przeprowadzają prace konserwacyjne oraz wspierają operacje podwodne. Odgrywają one kluczową rolę w zapewnieniu wydajności i bezpieczeństwa projektów morskich.
Co to jest roll, pitch i yaw?
Pitch, roll i yaw opisują trzy ruchy obrotowe ciała sztywnego w przestrzeni. Te osie są fundamentalne w inżynierii lotniczej, morskiej i motoryzacyjnej.
- Pitch reprezentuje obrót wokół osi poprzecznej, kontrolując ruch w górę lub w dół.
- Rolowanie oznacza obrót wokół osi podłużnej, co wpływa na przechylenie skrzydeł lub boków.
- Odchylenie określa obrót wokół osi pionowej, kierując pojazdem w lewo lub w prawo.
Wspólnie, te osie umożliwiają pełną orientację przestrzenną i kontrolę. Inżynierowie używają tych terminów w dynamice lotu, aby zapewnić stabilną pracę statku powietrznego. Piloci regulują pitch, aby wznosić się lub opadać, oraz roll, aby wykonywać zakręty. Kontrola yaw utrzymuje statek powietrzny w zgodzie z żądanym headingiem. Statki również polegają na pochyleniu, przechyleniu i odchyleniu, aby utrzymać bezpieczną nawigację. Pomiar pitch wpływa na wznoszenie i opadanie dziobu na falach. Roll opisuje boczne przechylanie się statku na wzburzonym morzu. Yawing reprezentuje niepożądane obracanie spowodowane nierównomiernymi prądami lub wiatrami. Nowoczesne statki wykorzystują stabilizatory i autopiloty, aby zminimalizować te ruchy.
W zastosowaniach motoryzacyjnych, pitch, roll i yaw poprawiają dynamikę pojazdu i działanie systemów bezpieczeństwa. Pitch opisuje opadanie przodu samochodu podczas hamowania lub podnoszenie podczas przyspieszania. Roll wskazuje na przechylanie się nadwozia podczas pokonywania zakrętów, wpływając na komfort i stabilność pasażerów. Yaw mierzy obrót pojazdu podczas skręcania, co jest kluczowe dla systemów kontroli stabilności. Inżynierowie integrują czujniki, takie jak żyroskopy i akcelerometry, aby mierzyć te ruchy.
W dronach i UAV, pitch, roll i yaw umożliwiają precyzyjne manewrowanie i stabilność. Systemy autopilota UAV nieustannie korygują te osie, zapewniając płynne ścieżki lotu. Robotyka również wykorzystuje te koncepcje, aby zapewnić dokładny ruch w środowiskach trójwymiarowych.
Systemy nawigacyjne łączą pomiary inercyjne z GNSS w celu obliczania orientacji w czasie rzeczywistym. Dokładny pomiar tych osi zapewnia niezawodność w operacjach o znaczeniu krytycznym. Pitch, roll i yaw pozostają kluczowe w technologiach transportowych, obronnych i symulacyjnych.
