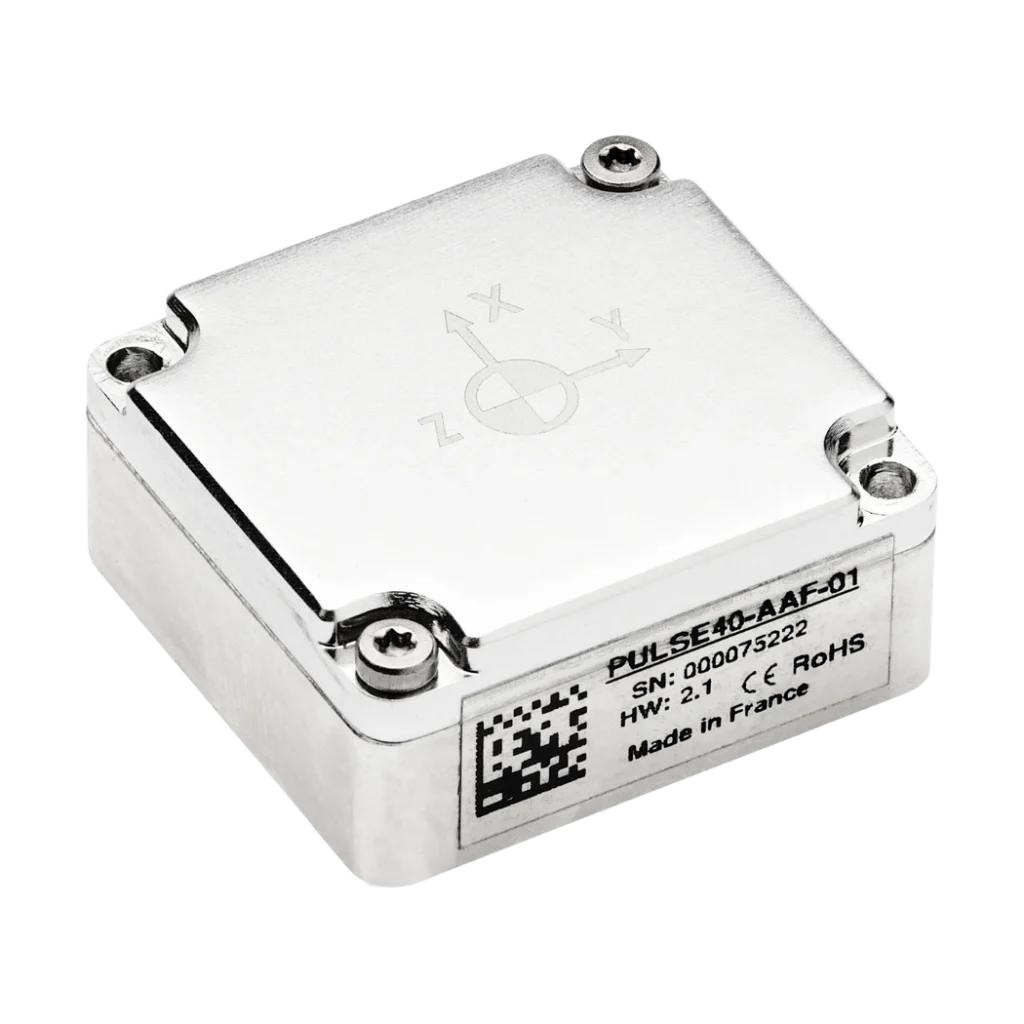
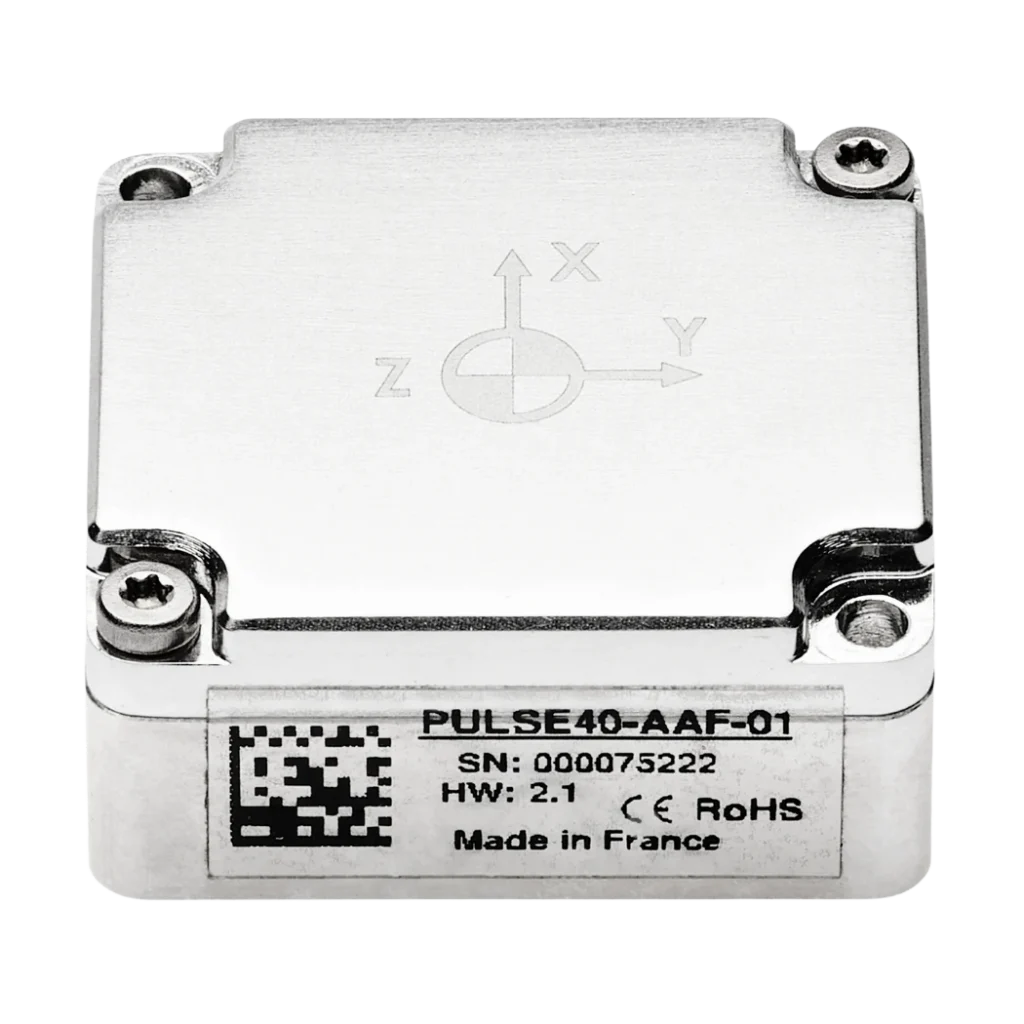
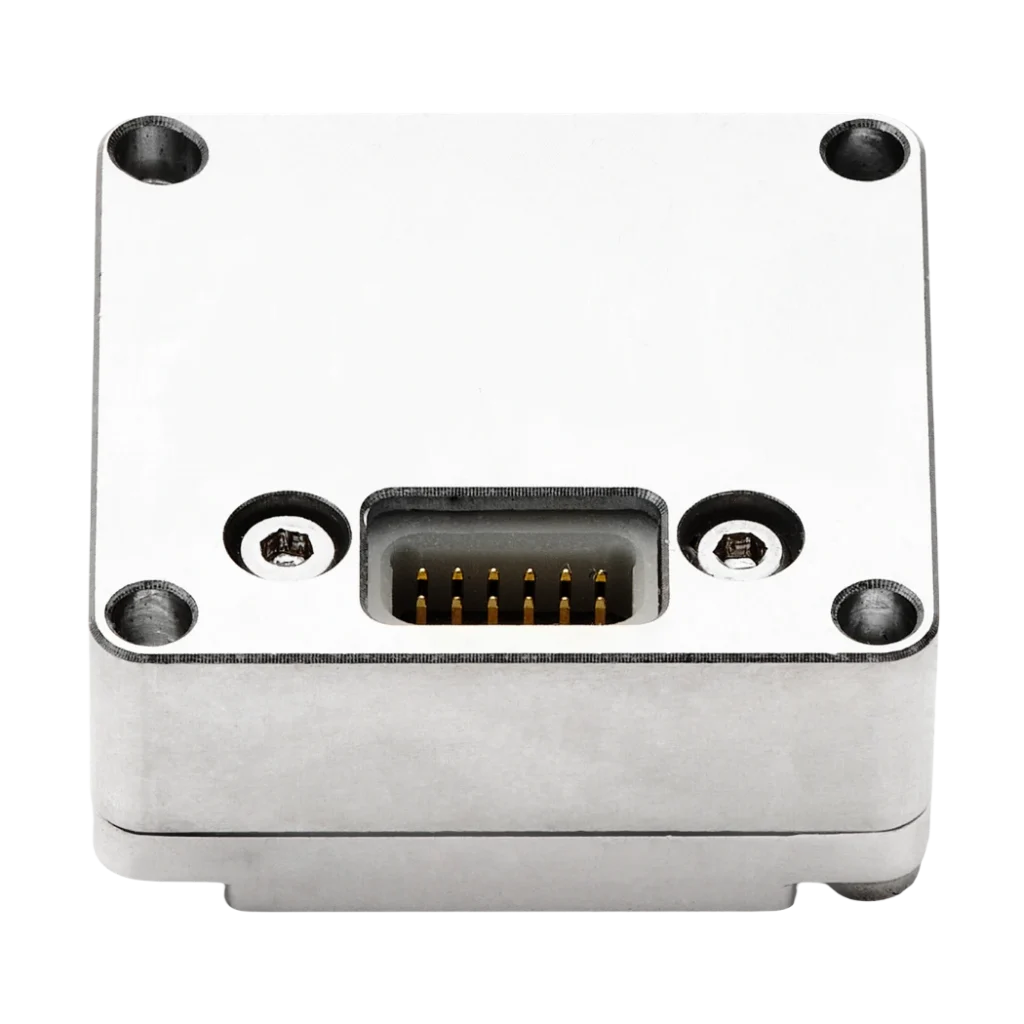
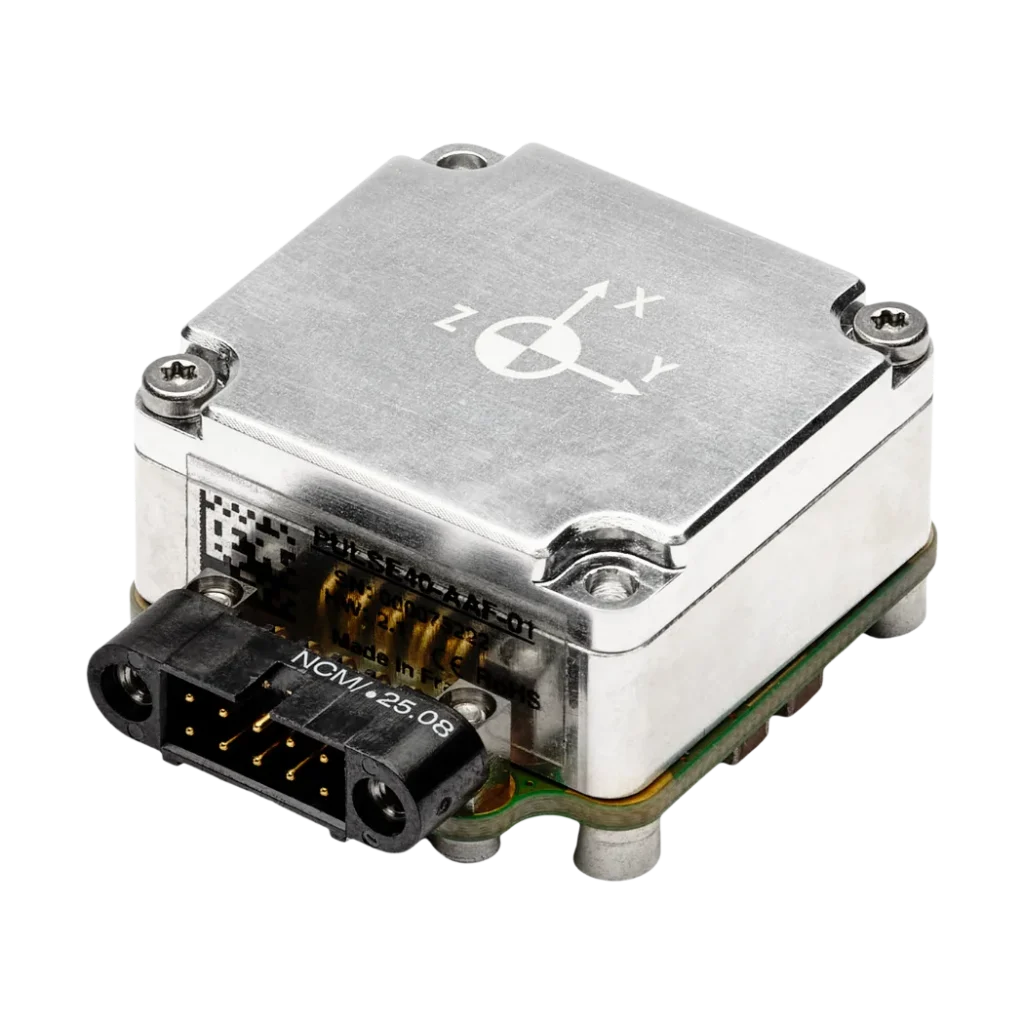
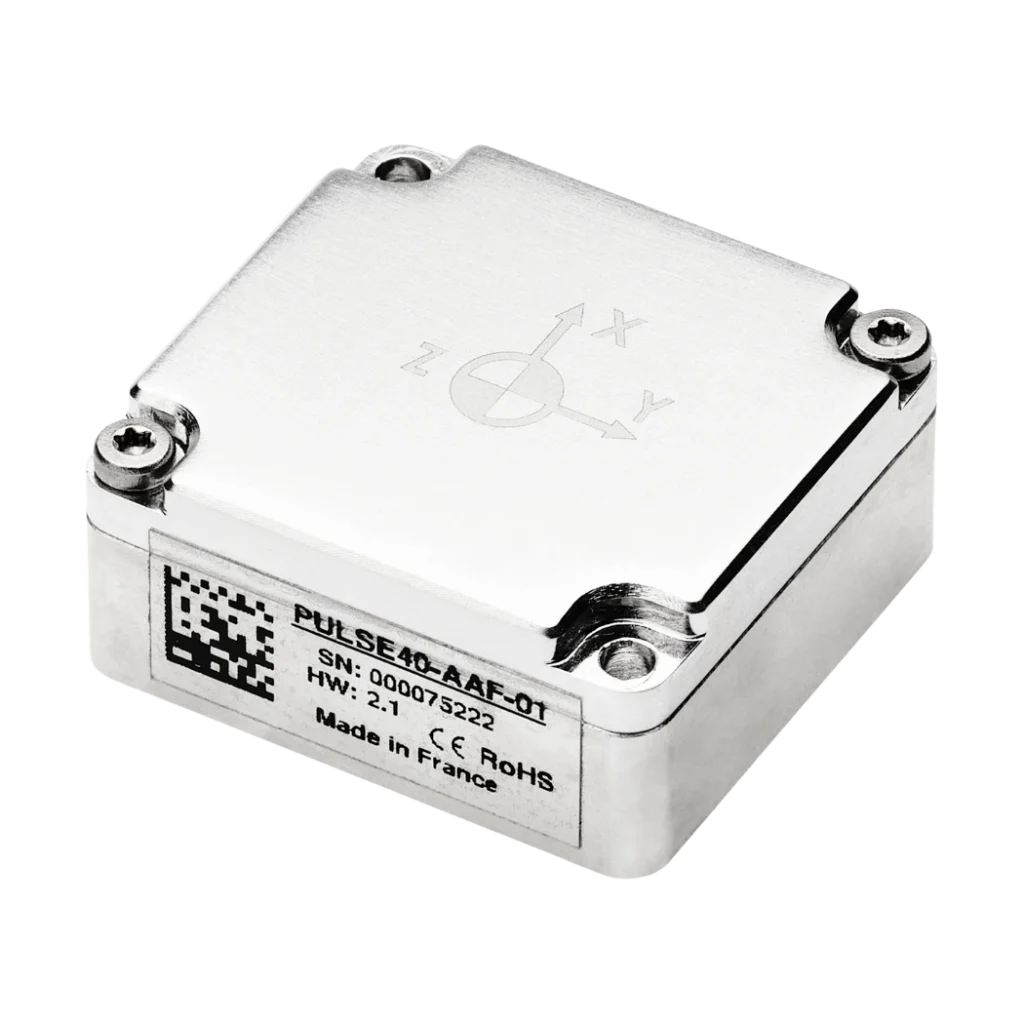
Pulse-40 OEM Miniaturowe, taktyczne IMU 9DoF do wbudowanych systemów krytycznych
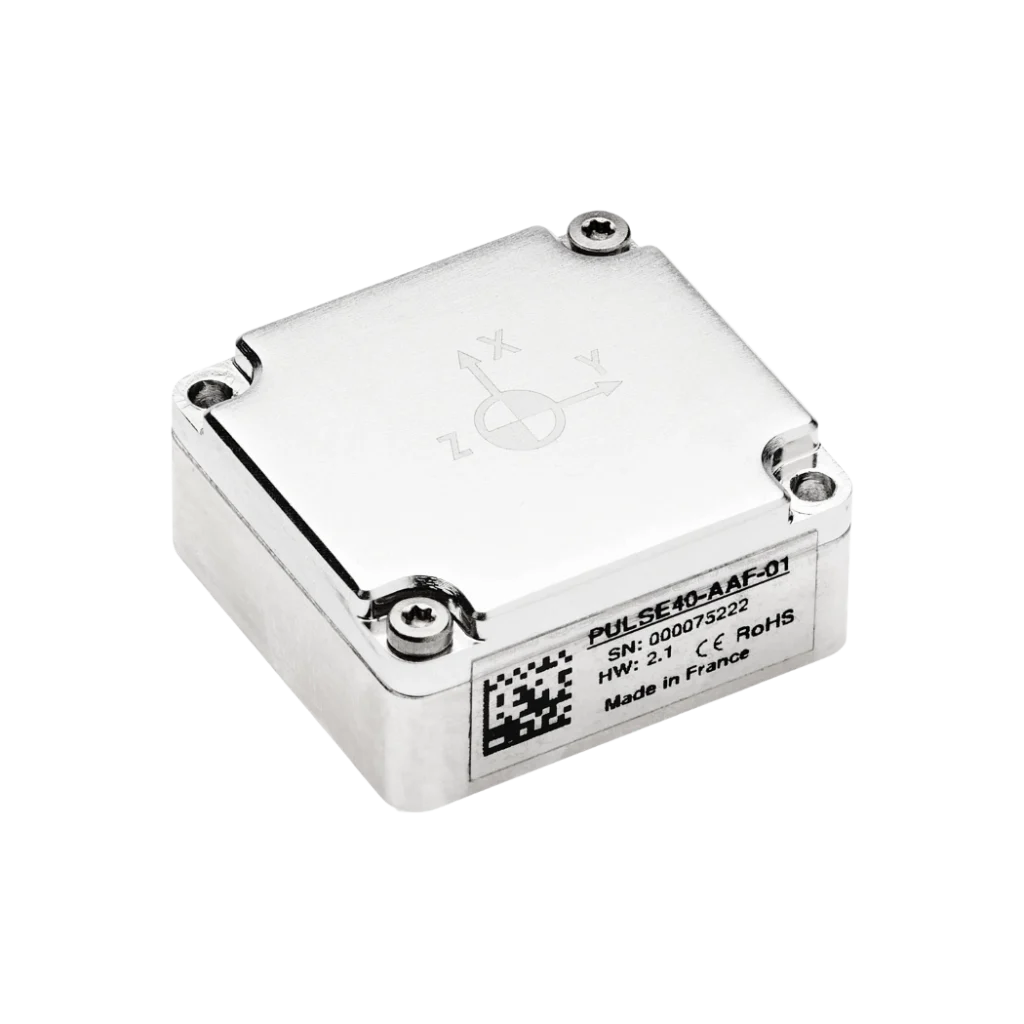
Pulse-40 OEM łączy w sobie parametry inercyjne klasy taktycznej, wyjątkową odporność na warunki środowiskowe oraz zintegrowaną inteligencję drgań w ultra-kompaktowej obudowie OEM, która została zaprojektowana z myślą o najbardziej wymagających zastosowaniach.
Pulse-40 OEM posiada status ITAR free i nie podlega ograniczeniom eksportowym.
Funkcje
Pulse-40 OEM integruje wysokowydajne pomiary inercyjne z zaawansowanymi warstwami diagnostycznymi, aby zapewnić integralność danych. Zaprojektowana z myślą o niezawodności w misjach krytycznych, ta konstrukcja równoważy surową precyzję czujników z solidną redukcją czynników środowiskowych i wykrywaniem usterek w czasie rzeczywistym.
Każda jednostka przechodzi indywidualną wieloosiową kalibrację termiczną, aby zapewnić stabilność w całym zakresie roboczym.


Pulse-40 OEM w pigułce
Pulse‑40 OEM to kompaktowe IMU typu OEM, która została zaprojektowana z myślą o wydajności klasy taktycznej.
Poznaj poniżej technologie i funkcje, które decydują o jego wyjątkowej niezawodności i łatwości integracji.
Zoptymalizowany SWAP-C
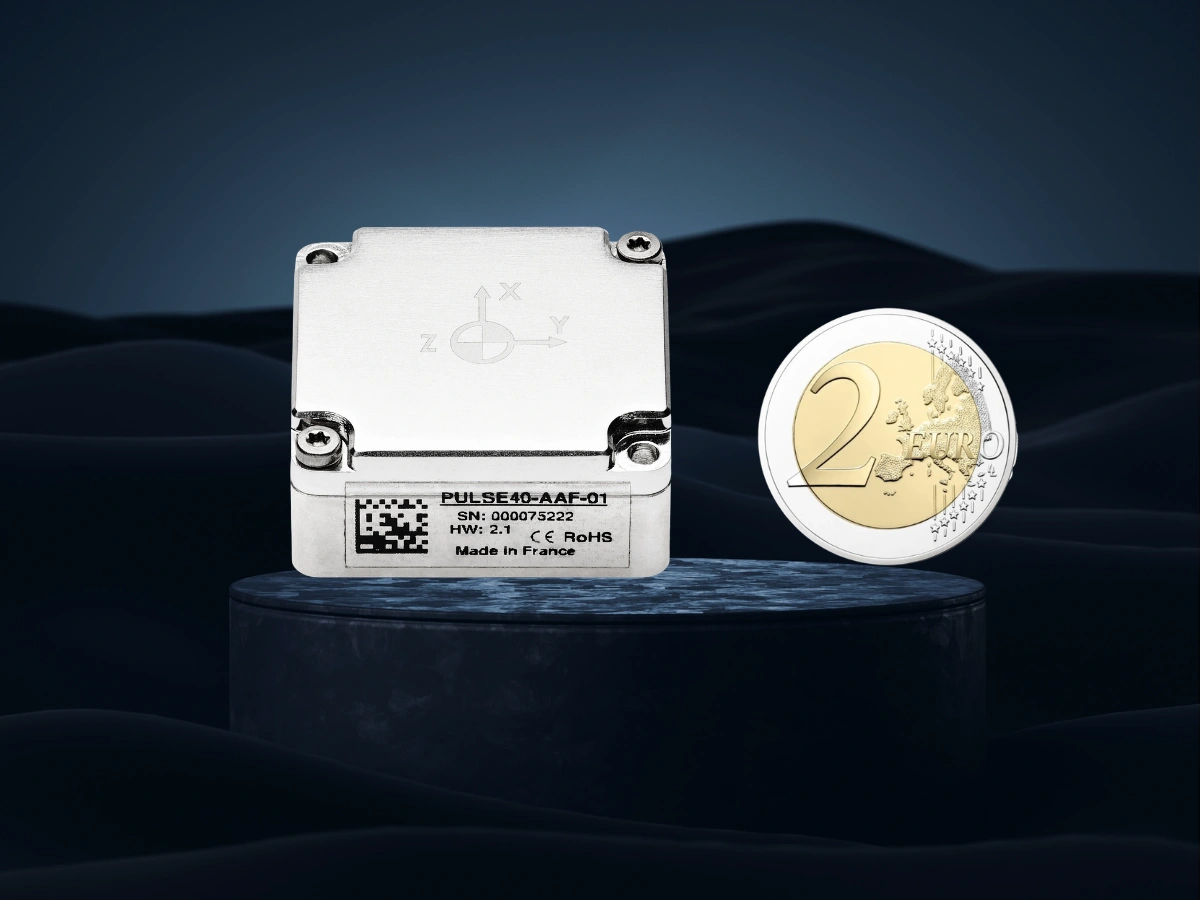
Pulse‑40 OEM łączy w sobie kompaktowe wymiary 30 mm (dł.) × 28 mm (szer.) × 13,3 mm (wys.), wagę zaledwie 19 g oraz pobór mocy na poziomie 0,3 W, co zapewnia wydajność klasy taktycznej w najbardziej ograniczonych systemach wbudowanych.
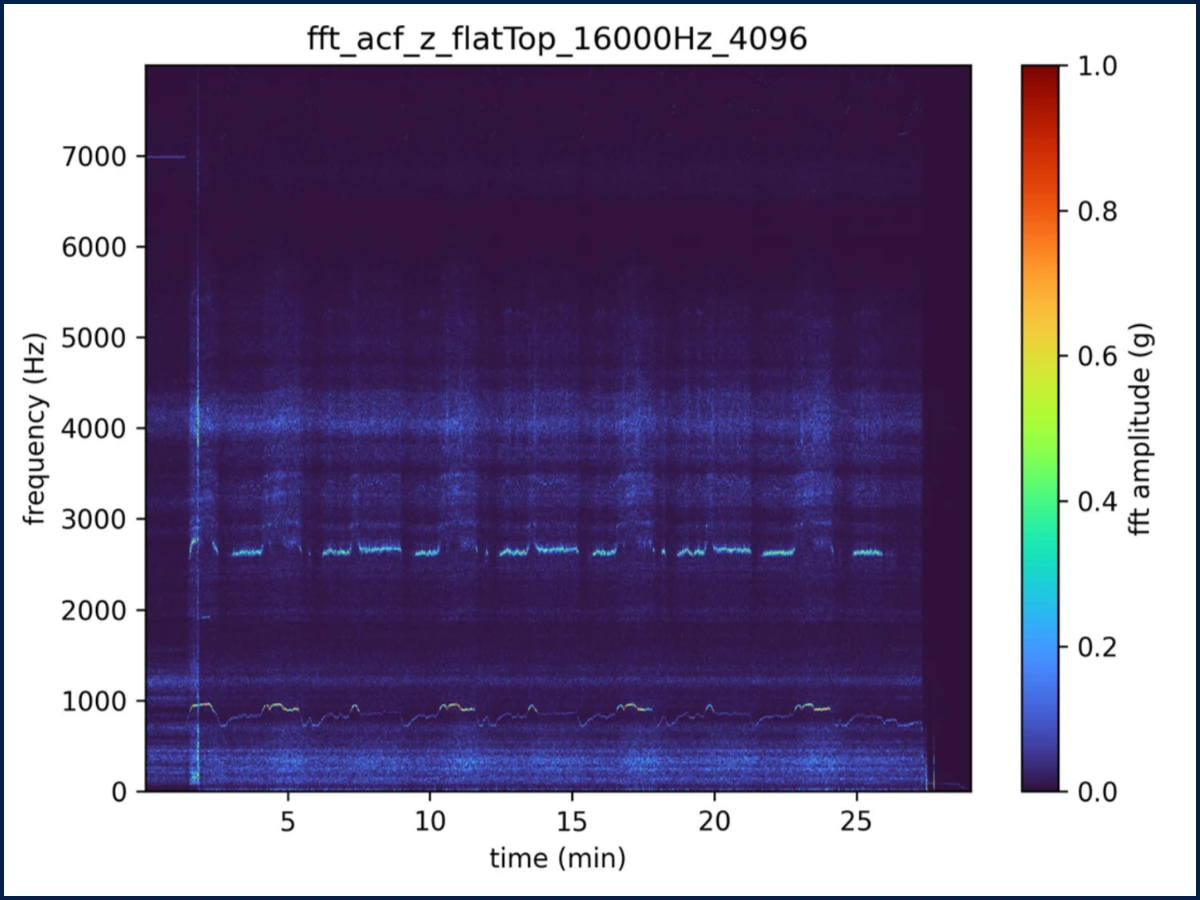
Wbudowane narzędzie do monitorowania drgań
Pulse-40 zawiera dedykowane rozwiązanie do monitorowania drgań, zapewniające pełne spektrum wibracji (FFT) do 8 kHz oraz ostrzeżenia wysokiego poziomu.
Wbudowany magnetometr
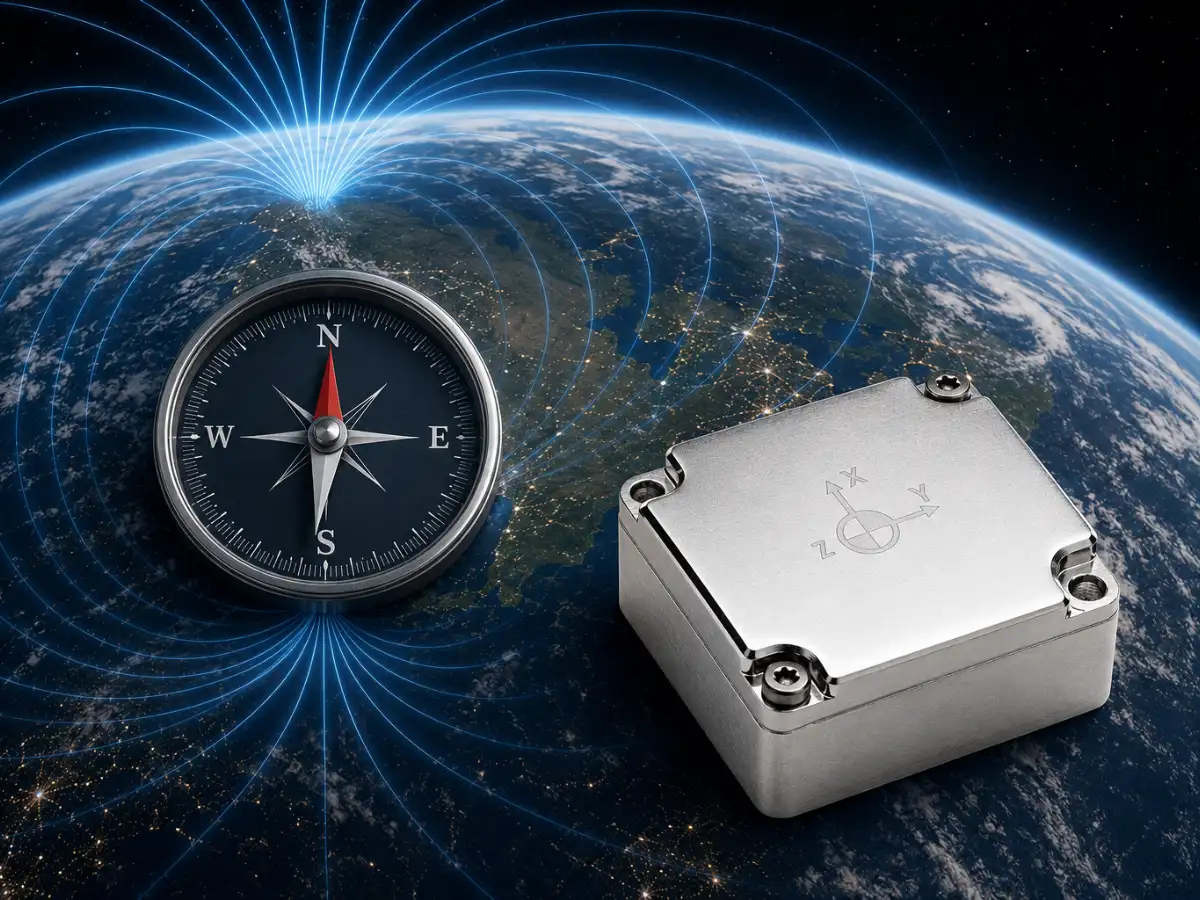
Pulse‑40 OEM jest wyposażony w zintegrowane trójosiowe magnetometry, co zapewnia kompletne rozwiązanie pomiarowe 9‑DoF w tej samej kompaktowej obudowie.
Wysokopoziomowy, łatwy w użyciu interfejs API
Zbudowany w oparciu o standardowy szkielet komunikacyjny SBG Systems, Pulse‑40 OEM zapewnia spójne środowisko integracji we wszystkich produktach.
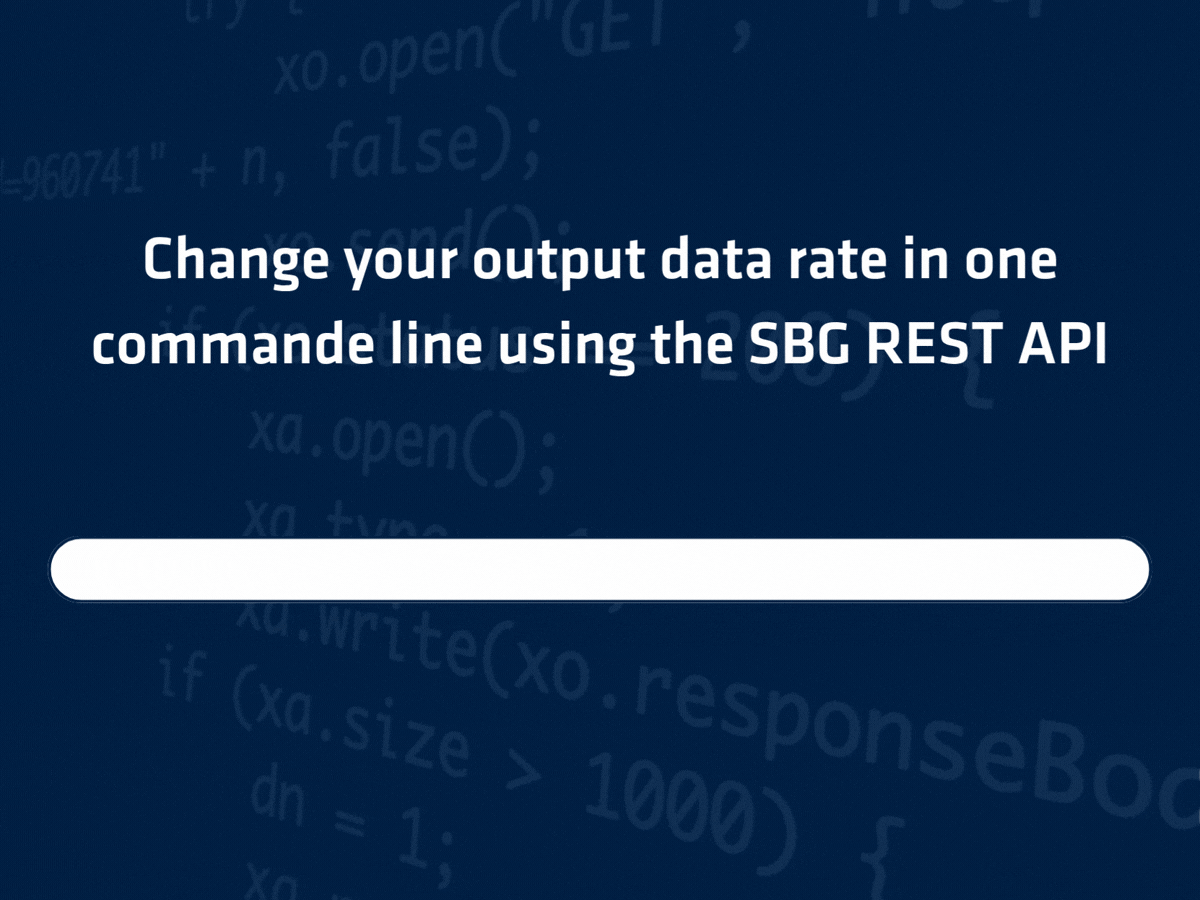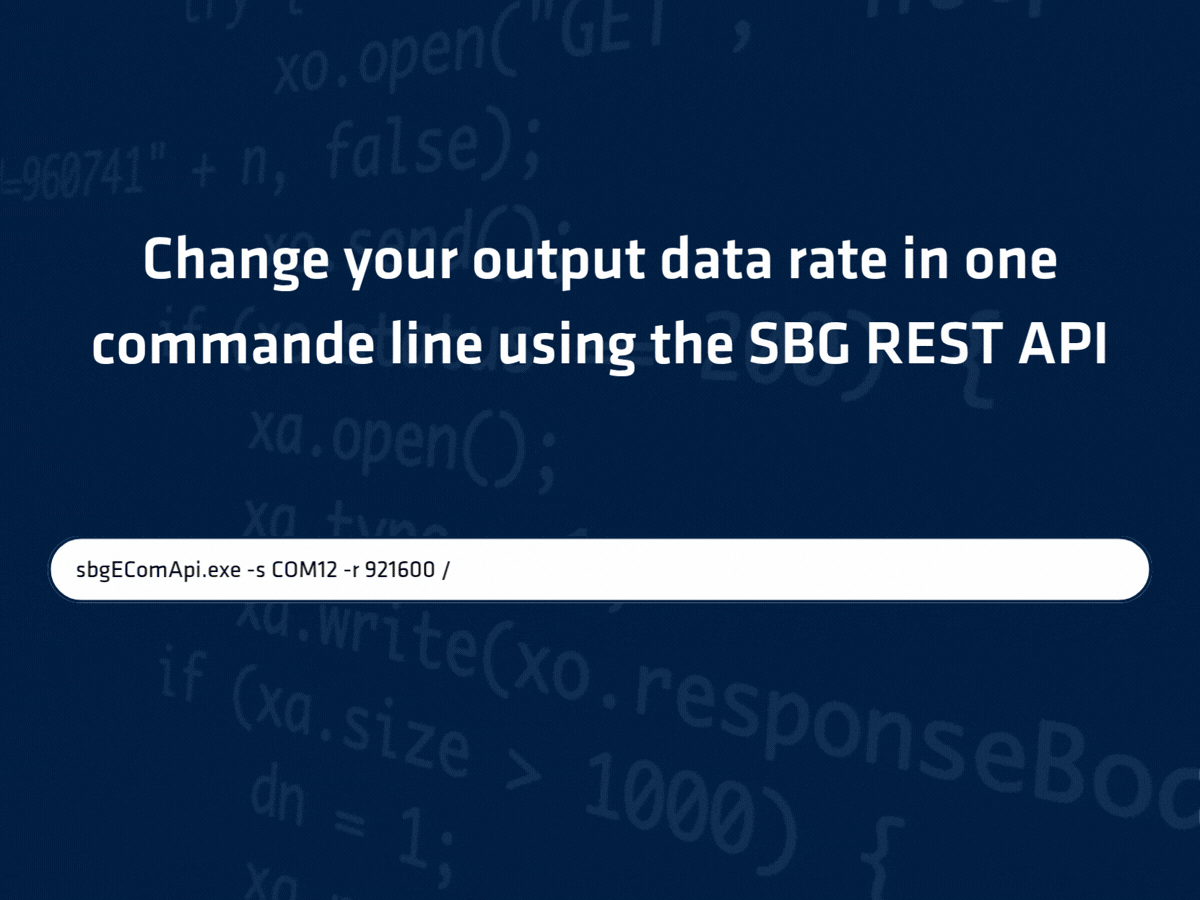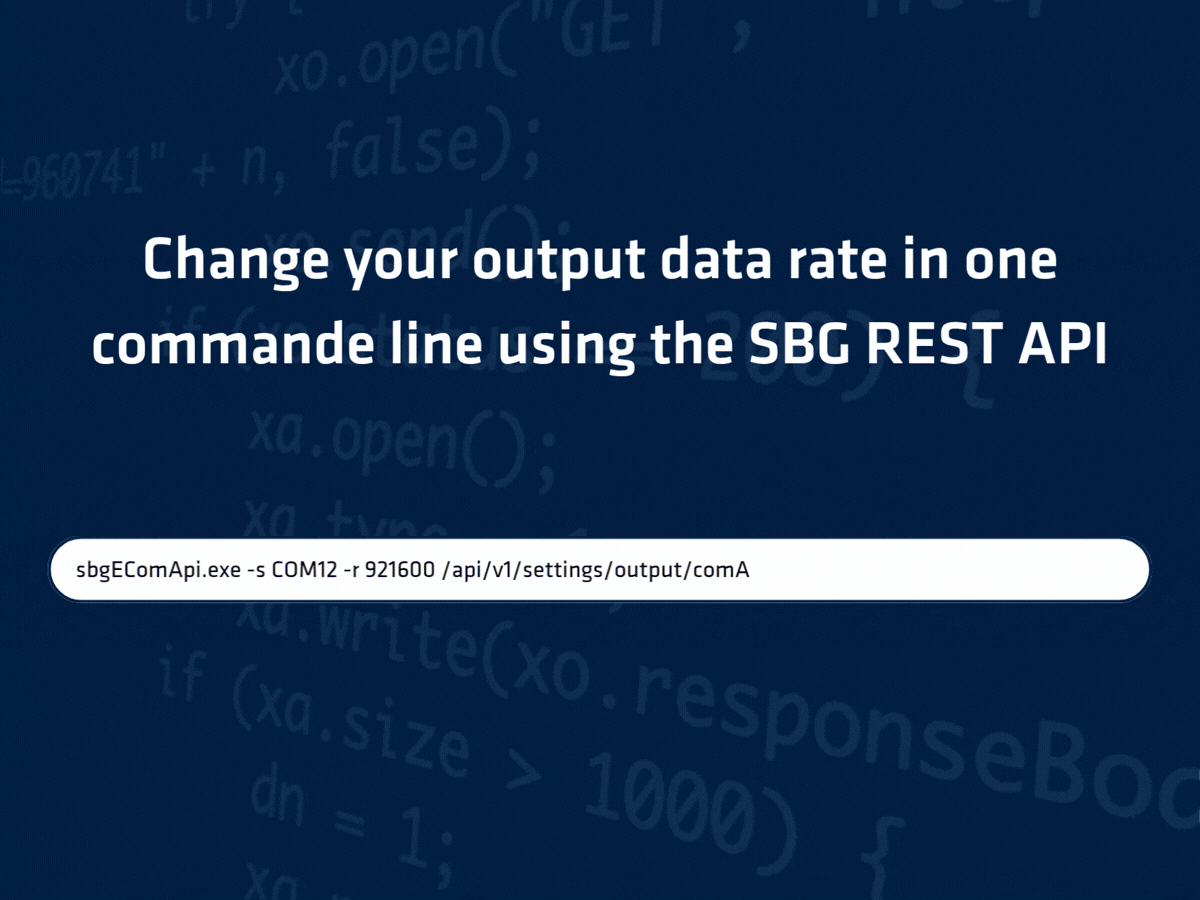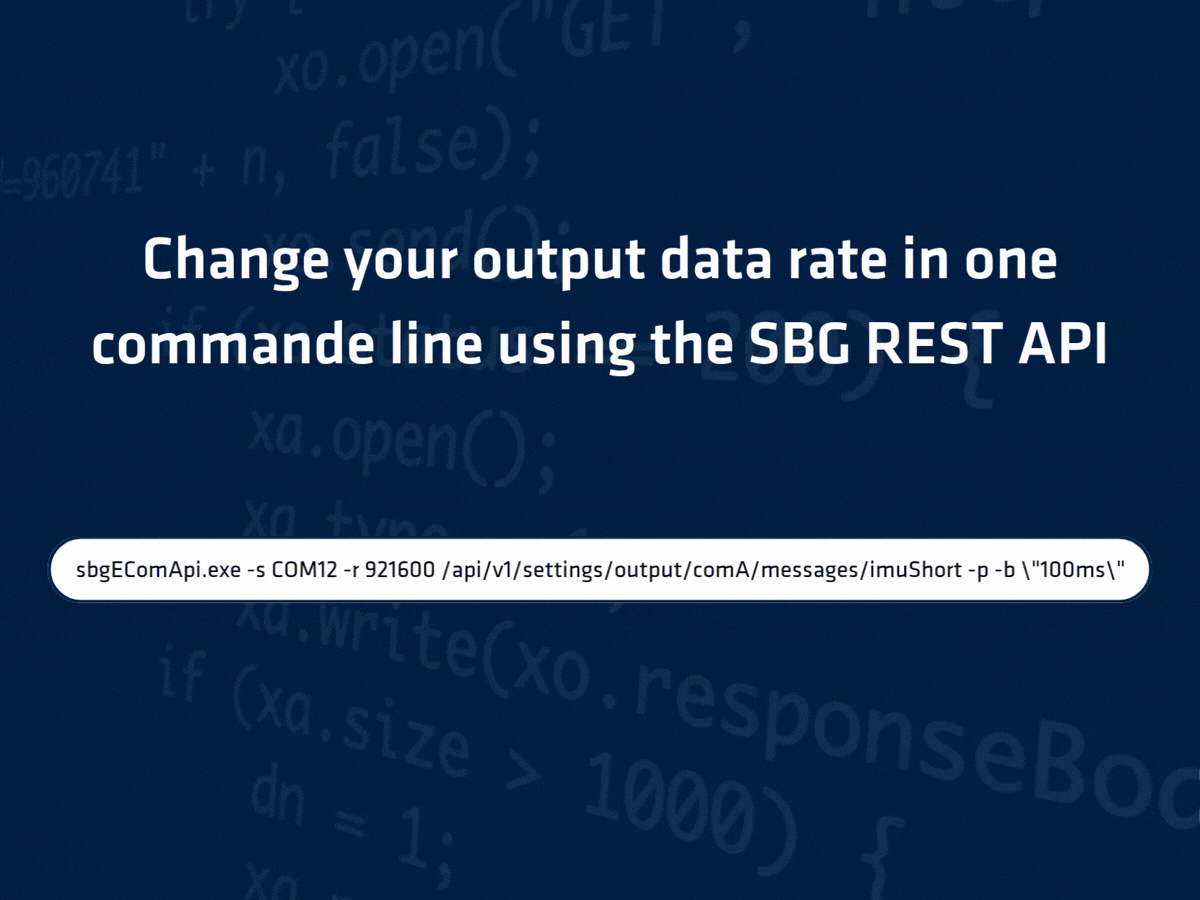
Protokół sbgECom dostarcza strumienie danych o szerokim paśmie i niskich opóźnieniach, podczas gdy RESTful sbgINSrestApi umożliwia pełną konfigurację i sterowanie z poziomu oprogramowania.
Dane techniczne produktu
Wydajność akcelerometru
±40 g Długoterminowa powtarzalność dryftu
1250 µg Niestabilność spowodowana odchyleniem podczas jazdy
6 μg Współczynnik skalowania
500 ppm Losowy spacer o stałej prędkości
0,02 m/s/√h Błąd korekcji drgań
0,03 mg/g² Przepustowość
250 Hz
Wydajność żyroskopu
± 4000 °/s Długoterminowa powtarzalność dryftu
150°/h Niestabilność spowodowana odchyleniem podczas jazdy
0,5°/h Współczynnik skalowania
500 ppm Losowy spacer kątowy
0,18°/√h Błąd korekcji drgań
0,2°/h/g² Przepustowość
250 Hz
Interfejsy
Binary sbgECom Output rate
Do 2 kHz Wejścia / Wyjścia
1x UART (LvTTL) – do 4 Mb/s Sync IN/OUT
1x wyjście synchronizacji / wejście zegara Tryby pracy zegara
Wewnętrzne lub zewnętrzne (bezpośrednie przy 2 kHz lub skalowane) Konfiguracja IMU
sbgINSRestAPI (clock mode, ODR, sync in/out, events)
Dane techniczne dotyczące części mechanicznych i elektrycznych
3.3 VDC Pobór mocy
0.30 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Masa (g)
19 g Wymiary (dł. x szer. x wys.)
30 mm × 28 mm × 13,3 mm
Specyfikacje środowiskowe i zakres pracy
IP-50 Temperatura pracy
od -40 °C do 85 °C Wibracje
10 g RMS – od 2 do 2 kHz oraz 6 g RMS od 20 Hz do 4,5 kHz Amortyzatory
2000 g przez 0,3 ms MTBF (obliczony)
4 000 000 godzin Zgodność z
MIL-STD-810
Zaprojektowane z myślą o zastosowaniach o znaczeniu krytycznym
Wszechstronny i sprawdzony w warunkach polowych Pulse‑40 OEM zapewnia wydajność, niezawodność oraz efektywność SWaP, których wymagają aplikacje o znaczeniu krytycznym – od precyzyjnie kierowanej municyi i stabilizacji głowic naprowadzających po systemy nawigacyjne, optoelektronikę i platformy autonomiczne.
Systemy nawigacyjne
Pulse‑40 OEM dostarcza niezawodne dane dotyczące orientacji i ruchu dla systemów nawigacyjnych działających w środowiskach o utrudnionym dostępie do GNSS, umożliwiając dokładną estymację położenia (attitude) oraz Nawigacja Zliczeniowa na platformach lądowych, powietrznych i morskich.
Główne zalety
- Wydajność inercyjna klasy taktycznej
- Zaawansowane funkcje synchronizacji zegara z obsługą zegara wewnętrznego i zegarów zewnętrznych
- Doskonała stabilność odchylenia i powtarzalność
- Bardzo niski poziom szumów dla większej dokładności nawigacji
- Sprawdzona odporność na wibracje, zakłócenia elektromagnetyczne oraz trudne warunki środowiskowe
- Zintegrowane magnetometry zapewniające lepszą obserwowalność kursu
Systemy autonomiczne
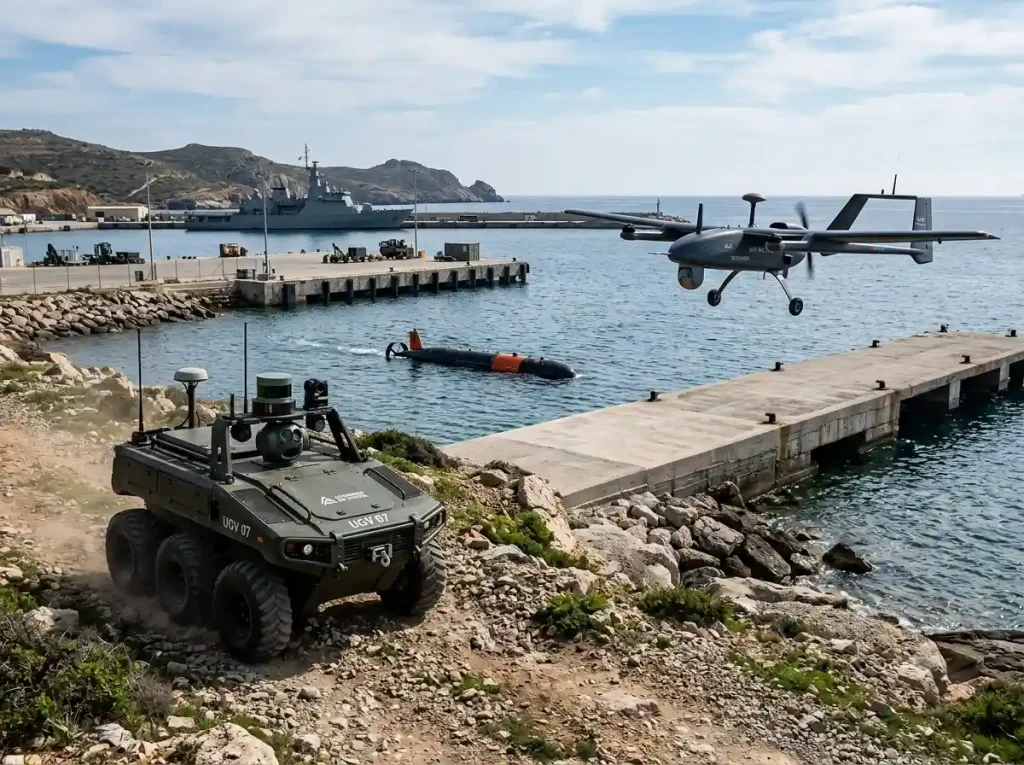
Pulse‑40 OEM zapewnia niezawodne pomiary ruchu i dane o orientacji dla platform autonomicznych, wspierając lokalizację, nawigację oraz sterowanie w trudnych warunkach operacyjnych.
Główne zalety
- Wydajność na poziomie taktycznym zapewniająca precyzyjne wykrywanie położenia i ruchu
- Zaawansowane funkcje synchronizacji zegara z obsługą zegara wewnętrznego i zegarów zewnętrznych
- Kompaktowa konstrukcja zoptymalizowana pod kątem parametrów SWaP
- Ciągłe wbudowane monitorowanie
- Zwiększona odporność na drgania i zakłócenia elektromagnetyczne
- Uproszczona integracja OEM
Stabilizacja EO/IR
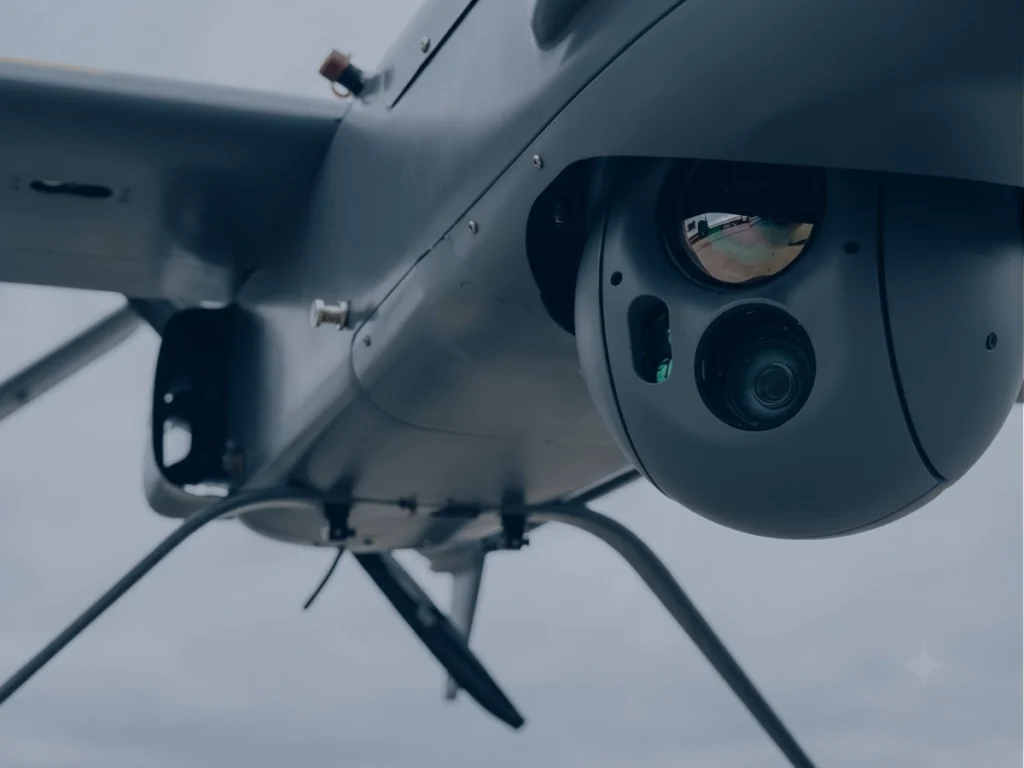
Pulse‑40 OEM umożliwia płynną stabilization oraz precyzyjne pozycjonowanie ładunku użytecznego dla systemów optoelektronicznych działających na platformach mobilnych, oferując doskonałą wydajność śledzenia w wymagających warunkach.
Główne zalety
- Bardzo niski poziom szumów zapewniający doskonałą dokładność stabilzacji (ARW 0,08 °/√h)
- Niskie opóźnienie (1,5 ms od ruchu do sygnału wyjściowego)
- Pomiary o dużej przepustowości dla responsywnych pętli stabilizacyjnych
- Kompaktowa i lekka integracja
- Stabilna praca w środowiskach narażonych na wibracje
Zdalnie sterowane stanowiska bojowe i wieżyczki
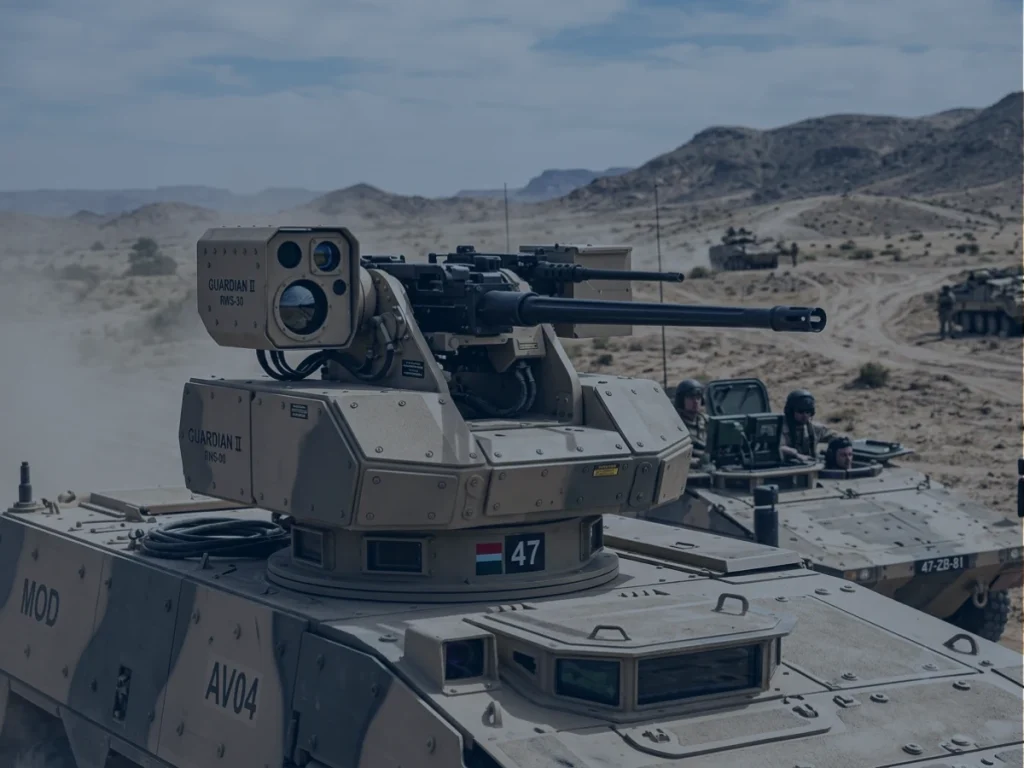
Pulse‑40 OEM umożliwia precyzyjną stabilizację broni, śledzenie i celowanie na platformach mobilnych, utrzymując dokładność pomimo ruchu pojazdu, wibracji i wstrząsów.
Główne zalety
- Doskonała stabilność kątowa podczas ruchu platformy
- Wysoka odporność na drgania przy niskim wskaźniku VRE (0,02 °/h/g²)
- Niskie opóźnienie zapewniające responsywne pętle stabilizacyjne
- Kompaktowa, a zarazem wytrzymała konstrukcja OEM
- Stała wydajność w trudnych warunkach eksploatacyjnych
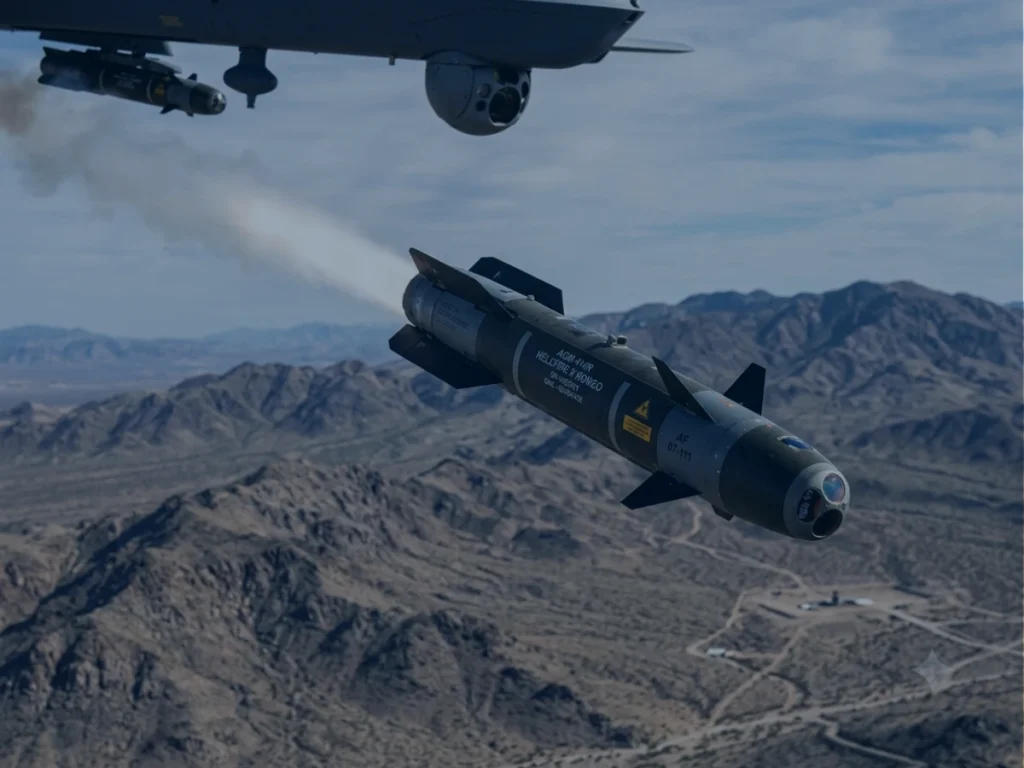
Amunicja z precyzyjnym naprowadzaniem (GNC)
Pulse‑40 OEM zapewnia precyzyjne pomiary ruchu dla systemów prowadzenia, nawigacji i sterowania w pociskach rakietowych, rakietach kierowanych i bombach szybujących, łącząc wydajność klasy taktycznej z kompaktowym rozmiarem, niską masą oraz odpornością środowiskową, jakich wymagają nowoczesne platformy precyzyjnego uderzenia.
Główne zalety
- Pełna kontrola łańcucha dostaw w ramach programów amunicji kierowanej oraz programów obrony suwerennej
- Żyroskop o czułości ±4000°/s i akcelerometr o zakresie pomiaru do 40 g, przeznaczone do manewrów o wysokiej dynamice
- Wysoka odporność na warunki środowiskowe potwierdzona szeroko zakrojonymi testami wykraczającymi poza normę MIL-STD-810
- Stabilność odchylenia na poziomie taktycznym w nawigacji i naprowadzaniu
- Kompaktowe wymiary 30 × 28 × 13,3 mm i niewielka waga (19 g)
- Niskie zużycie energii (0,3 W) w projektach, w których obowiązują ograniczenia dotyczące rozmiarów, wagi i mocy (SWaP)
Stabilizacja i sterowanie poszukiwaczem
Pulse‑40 OEM zapewnia niskie opóźnienia w pomiarach położenia (attitude) dla głowic naprowadzających EO/IR (seekers), umożliwiając precyzyjną stabilizację linii celowania, śledzenie celów i kontrolę naprowadzania terminalowego w wysoce dynamicznych środowiskach.
Główne zalety
- Kontrolowany i identyfikowalny łańcuch dostaw dla programów rozwoju pocisków kierowanych
- Niski poziom szumów, pomiary o wysokiej szerokości pasma i opóźnienie wynoszące zaledwie 1,5 ms
- Żyroskop o czułości ±4000°/s i akcelerometr o zakresie pomiaru do 40 g, przeznaczone do manewrów o wysokiej dynamice
- Zapewnia dokładność celowania podczas gwałtownych manewrów
- Wysokie częstotliwości odświeżania (2 kHz) zapewniające responsywne pętle regulacyjne
Karta katalogowa Pulse-40
Otrzymuj wszystkie informacje o funkcjach i parametrach technicznych czujników bezpośrednio na swoją skrzynkę e-mailową!
Porównaj Pulse-40 z innymi produktami
Sprawdź, jak Pulse-40 wypada na tle innych produktów dzięki naszej kompleksowej tabeli porównawczej.
Odkryj unikalne zalety w zakresie wydajności, precyzji i kompaktowej konstrukcji, które czynią go wyróżniającym się wyborem dla Twoich potrzeb w zakresie orientacji i nawigacji.
-
Pulse-40 OEM
- Zakres akcelerometru
- ±40 g
- Zakres działania żyroskopu
- ± 4000 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 6 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 0,5°/h
- Losowy spacer o stałej prędkości
- 0,02 m/s/√h
- Losowy spacer kątowy
- 0,18°/√h
- Pasmo przenoszenia akcelerometru
- 250 Hz
- Szerokość pasma żyroskopu
- 250 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 3,3 do 5,5 V DC
- Pobór mocy
- 0.30 W
- Masa (g)
- 19 g
- Wymiary (dł. x szer. x wys.)
- 30 × 28 × 13,3 mm
-
- Zakres akcelerometru
- ± 40 g
- Zakres działania żyroskopu
- ± 1000 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 14 µg
- Niestabilność odchylenia żyroskopu podczas pracy
- 7 °/h
- Losowy spacer o stałej prędkości
- 0,03 m/s/√h
- Losowy spacer kątowy
- 0,08°/√h
- Pasmo przenoszenia akcelerometru
- 203 Hz
- Szerokość pasma żyroskopu
- 125 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 4 do 15 V prądu stałego
- Pobór mocy
- 400 mW
- Masa (g)
- 10 g
- Wymiary (dł. x szer. x wys.)
- 26,8 × 18,8 × 9,5 mm
-
- Zakres akcelerometru
- ± 40 g
- Zakres działania żyroskopu
- ± 400 °/s
- Odchylenie akcelerometru a niestabilność podczas jazdy
- 6 μg
- Niestabilność odchylenia żyroskopu podczas pracy
- 0,05°/h
- Losowy spacer o stałej prędkości
- 0,02 m/s/√h
- Losowy spacer kątowy
- 0,012°/√h
- Pasmo przenoszenia akcelerometru
- 450 Hz
- Szerokość pasma żyroskopu
- 100 Hz
- Output rate
- Do 2 kHz
- Napięcie robocze
- od 5 do 36 VDC
- Pobór mocy
- 2 W
- Masa (g)
- 250 g
- Wymiary (dł. x szer. x wys.)
- 56 × 56 × 48 mm


Zgodność produktów



Dokumentacja i materiały pomocnicze
Pulse-40 jest dostarczany z kompleksową dokumentacją, zaprojektowana tak, aby wspierać użytkowników na każdym kroku.
Od przewodników instalacyjnych po zaawansowaną konfigurację i rozwiązywanie problemów – nasze przejrzyste i szczegółowe instrukcje zapewniają płynną integrację i działanie.
Studia przypadków
Odkryj wyjątkowe zalety naszych produktów. Charakteryzują się wysoką wydajnością, precyzją i niewielkimi rozmiarami. Dzięki temu stanowią doskonały wybór, który pomoże Ci znaleźć drogę.
Ellipse napędza autonomiczną ciężarówkę
Nawigacja autonomiczna

W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej
Mapowanie mobilne
Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight
Pozycjonowanie tramwajów i pociągów


Nasz proces produkcyjny
Odkryj precyzję i wiedzę ekspertów stojącą za każdym produktem SBG Systems. Poniższy film prezentuje od wewnątrz, jak skrupulatnie projektujemy, produkujemy i testujemy nasze wysokowydajne systemy inercyjne.
Od zaawansowanej inżynierii po rygorystyczną kontrolę jakości – nasz proces produkcji gwarantuje, że każdy produkt spełnia najwyższe standardy niezawodności i dokładności.
Obejrzyj teraz, aby dowiedzieć się więcej!

Poproś o wycenę
Mówią o nas
Prezentujemy doświadczenia i opinie specjalistów z branży oraz klientów, którzy wykorzystali nasze produkty w swoich projektach.
Dowiedz się, w jaki sposób nasza innowacyjna technologia zmieniła sposób ich działania, zwiększyła wydajność i zapewniła niezawodne wyniki w różnych zastosowaniach.



Sekcja „Najczęściej zadawane pytania”
Witamy w sekcji FAQ, w której odpowiadamy na najczęściej zadawane pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacji, wskazówek dotyczących rozwiązywania problemów oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych rozwiązań.
Znajdź odpowiedzi tutaj!
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czym jest inercyjna jednostka pomiarowa?
Inercyjne jednostki pomiarowe (IMU) to zaawansowane urządzenia, które mierzą i przesyłają dane o sile pozornej, prędkości kątowej oraz niekiedy orientacji pola magnetycznego ciała. IMU są kluczowymi komponentami w różnych zastosowaniach, w tym w nawigacji, robotyce i śledzeniu ruchu. Oto bliższe spojrzenie na ich najważniejsze cechy i funkcje:
- Akcelerometry: Mierzą przyspieszenie liniowe wzdłuż jednej lub kilku osi. Dostarczają danych dotyczących tempa przyspieszania lub zwalniania obiektu oraz umożliwiają wykrywanie zmian ruchu lub położenia.
- Żyroskopy: Mierzą prędkość kątową, czyli szybkość obrotu wokół określonej osi. Żyroskopy pomagają określać zmiany orientacji, umożliwiając urządzeniom utrzymanie pozycji względem układu odniesienia.
- Magnetometry (opcjonalnie): Niektóre IMU zawierają magnetometry, które mierzą siłę i kierunek pól magnetycznych. Dane te mogą pomóc w określeniu orientacji urządzenia względem pola magnetycznego Ziemi, zwiększając dokładność nawigacji.
IMU dostarczają ciągłych danych o ruchu obiektu, umożliwiając śledzenie jego pozycji i orientacji w czasie rzeczywistym. Informacje te mają kluczowe znaczenie w zastosowaniach takich jak drony, pojazdy i robotyka.
W zastosowaniach takich jak głowice stabilizujące kamery czy drony (UAV), IMU pomagają stabilizować ruchy poprzez kompensowanie niepożądanych drgań lub wibracji, co przekłada się na płynniejszą pracę.
