Marine Technology integruje system INS/GNSS firmy SBG w swoim bezzałogowcu HydroDron
Nasz klient, Marine Technology, zaprezentował na targach BaltExpo swój całkowicie nowy bezzałogowy statek hydrograficzny wyposażony w nasz system INS Ekinox-D.
“Ekinox-D to idealny system RTK INS/GNSS dla bezzałogowych statków pływających (USV), ponieważ łączy GNSS klasy pomiarowej w bardzo kompaktowej obudowie.” | Marine Technology
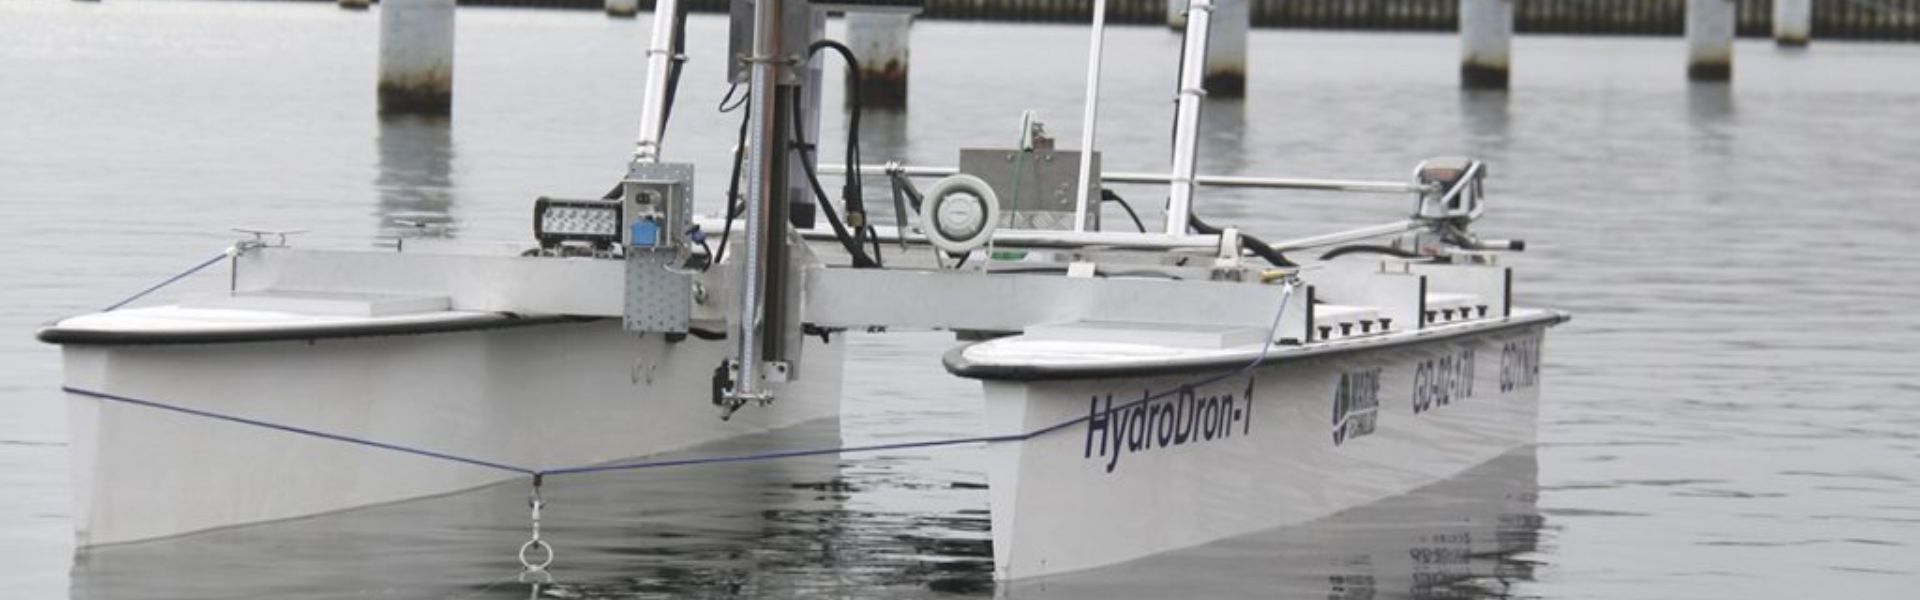
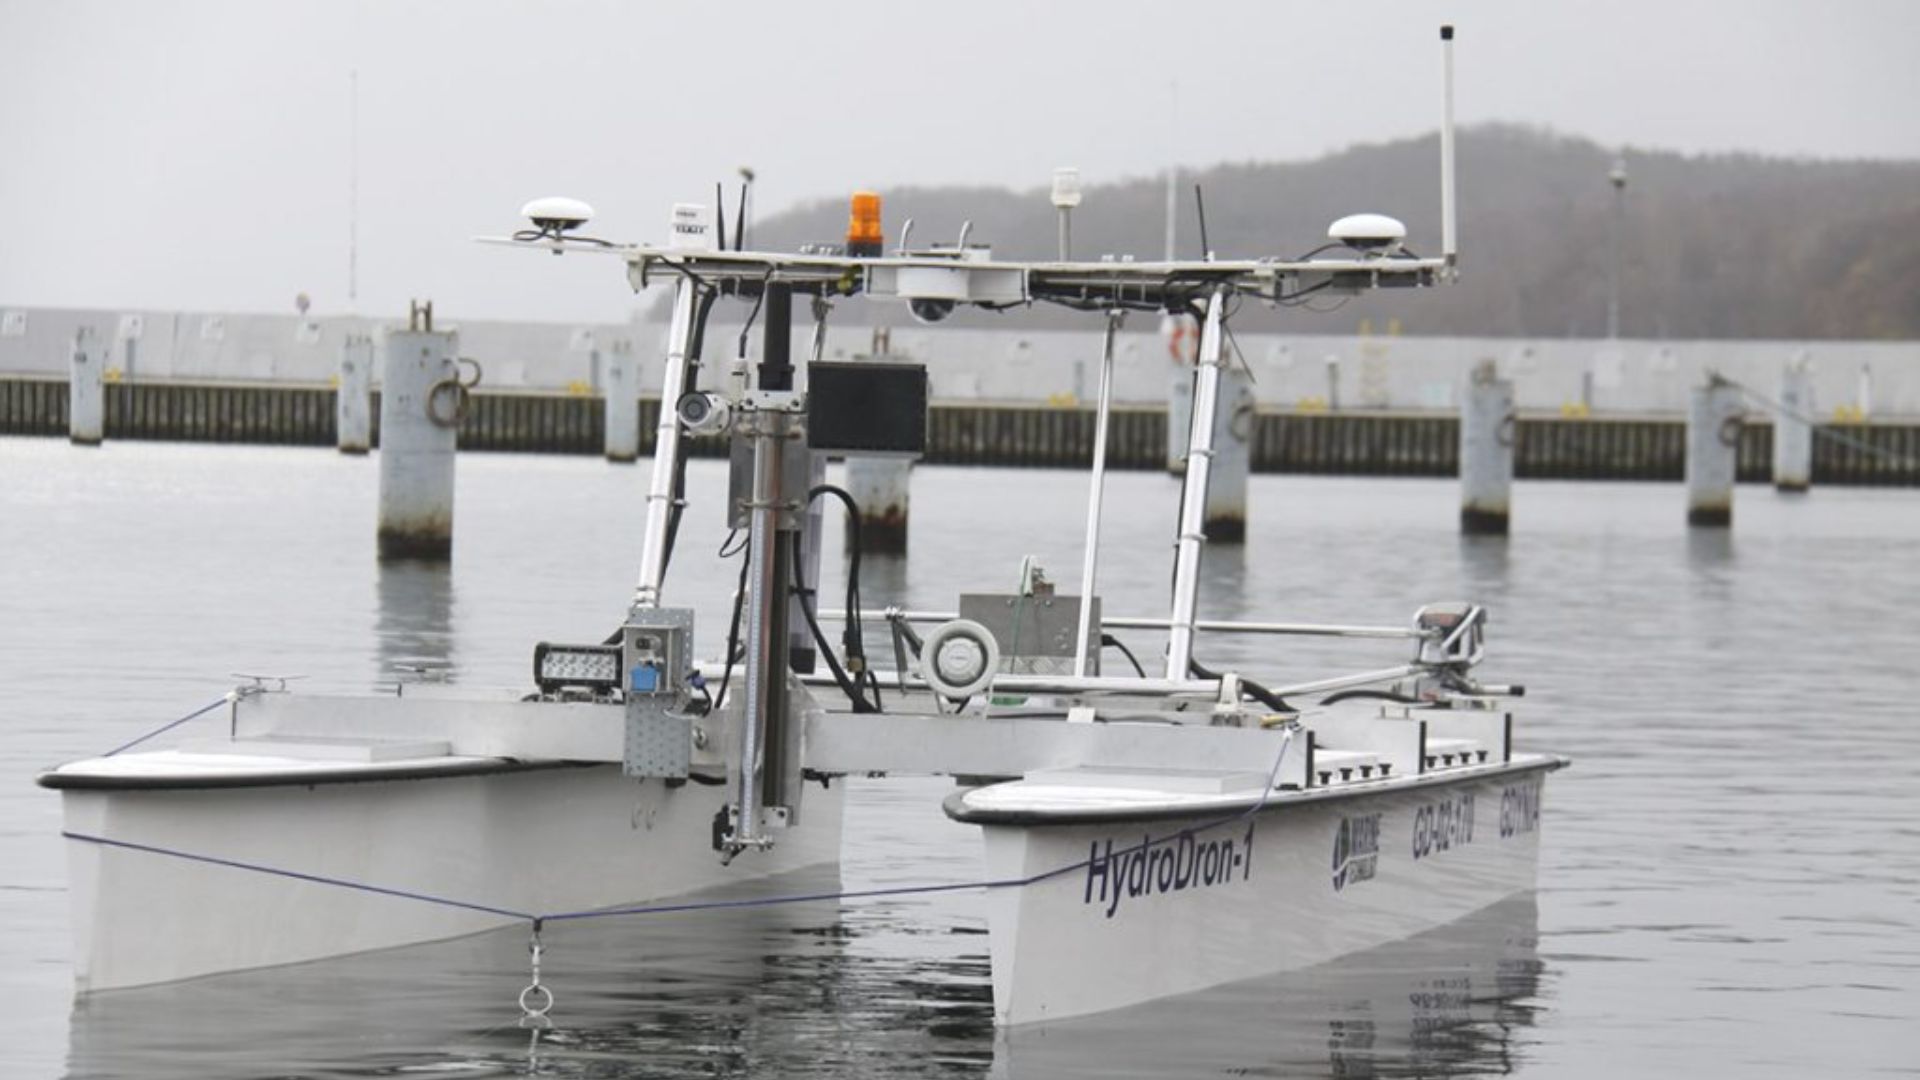
Podczas targów Baltexpo 2019 firma Marine Technology zaprezentowała HydroDron, pierwszy autonomiczny hydrograficzny bezzałogowy statek w Polsce. Niedawno zakończony projekt został współfinansowany przez Narodowe Centrum Badań i Rozwoju i otrzymał nagrodę w konkursie Baltexpo Golden Anchor 2019.

HydroDron umożliwia prowadzenie pomiarów w trudno dostępnych akwenach
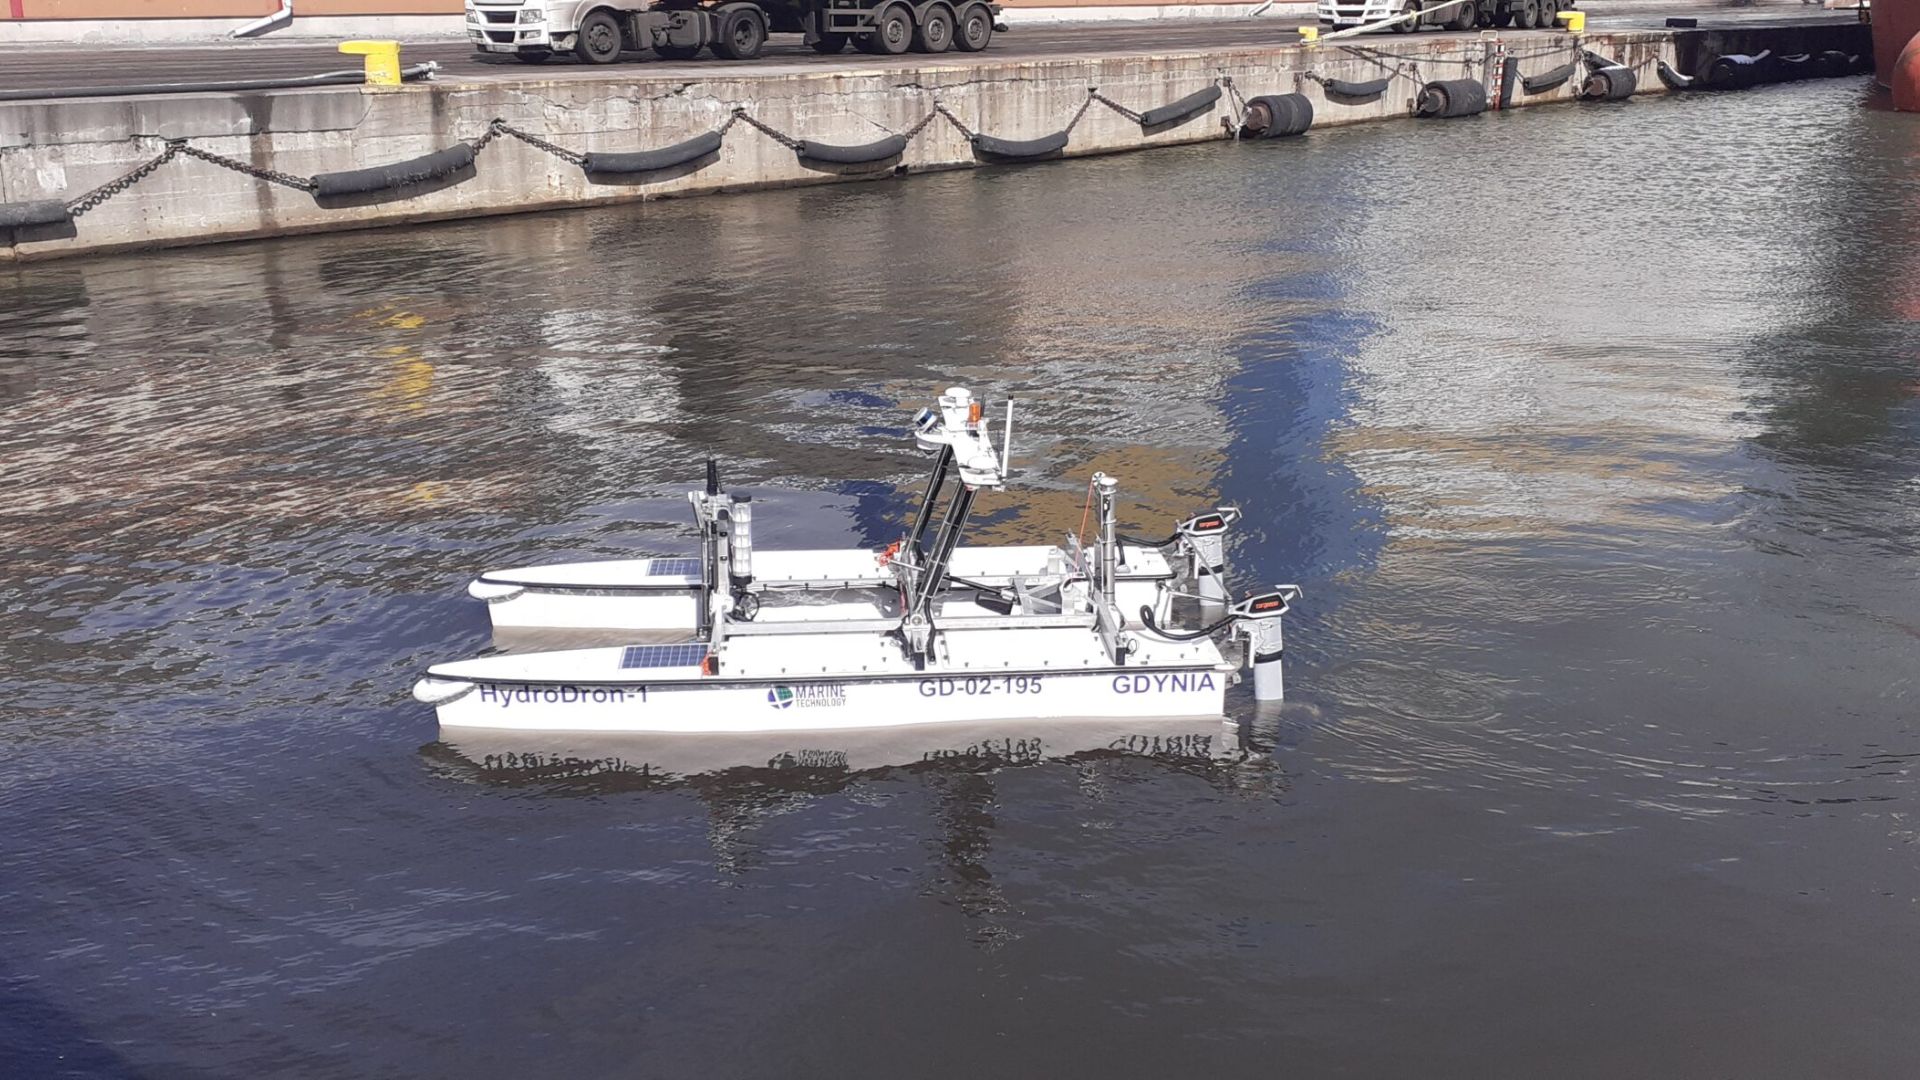
HydroDron to bezzałogowy katamaran wykonany z lekkiego i trwałego materiału, wyposażony w system dwukadłubowy (o długości 4 m i szerokości 2 m).
Układ napędowy, wyposażony w dwa niezależnie działające silniki elektryczne, zapewnia odpowiednią prędkość i zwrotność, osiągając prędkość maksymalną ponad 10 węzłów.
Ta autonomiczna i zdalnie sterowana platforma pływająca, przeznaczona do pomiarów hydrograficznych na akwenach ograniczonych, charakteryzuje się dużą mobilnością.
Możliwe jest przewiezienie jej w rejon misji na przyczepie samochodowej lub większej jednostce nawodnej oraz wodowanie z przyczepy bezpośrednio z plaży, brzegu, nabrzeża, pomostu lub z pokładu statku.
HydroDron operuje na akwenach niedostępnych lub trudnodostępnych dla większych jednostek załogowych, których użycie byłoby niemożliwe lub nieopłacalne.
Płaski statek bez załogi (USV) w pełni wyposażony do badań hydrograficznych
Opracowanie systemów autonomicznej nawigacji oraz automatycznej hydrografii 3D stanowi znaczące udoskonalenie zdalnie sterowanej, wielofunkcyjnej platformy powierzchniowej firmy Marine Technology, przeznaczonej do eksploatacji w obszarach portowych i innych strefach o ograniczonym dostępie.
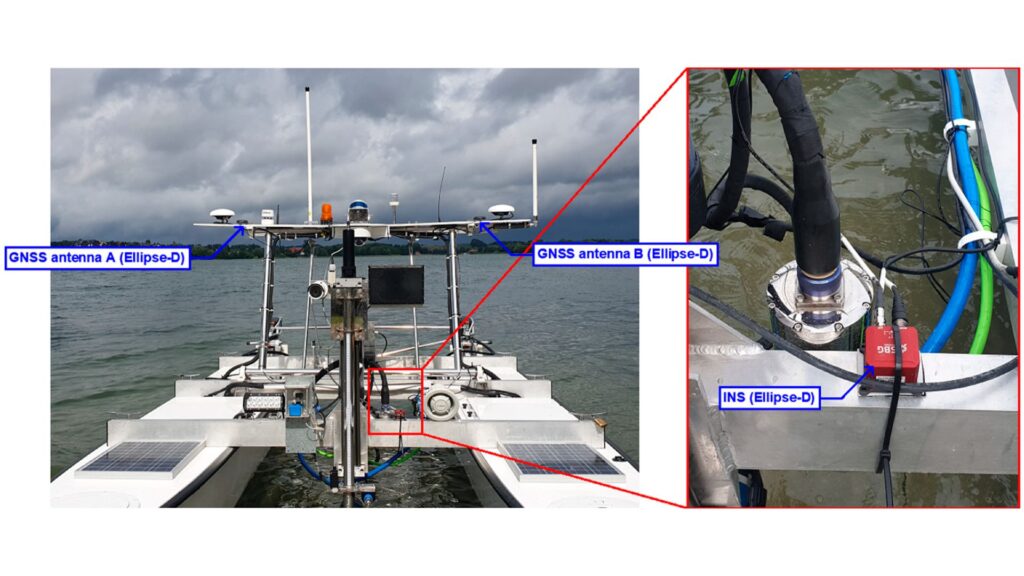
Platforma będzie teraz mogła realizować misje batymetryczne, sonarowe i inne misje pomiarowe w trybie w pełni autonomicznym, wykorzystując adaptacyjne planowanie trajektorii oraz automatyczną analizę 3D danych pomiarowych dotyczących sytuacji w otoczeniu platformy, zbieranych niemal w czasie rzeczywistym.
Sprzęt HydroDron
HydroDron wykorzystuje szeroką gamę urządzeń pomiarowych, co pozwala na oferowanie wielu różnych wariantów:
- Zintegrowany system batymetryczno-sonarowy 3DSS-DX-450 firmy Ping DSP
- Komputer przemysłowy do gromadzenia danych Getac S410 (główny element stacji hydrograficznej)
- Zewnętrzny dwuantenowy system nawigacji inercyjnej Ekinox2-D od SBG Systems
- Jednowiązkowy sonar dwuczęstotliwościowy HydroBox HD firmy Syqwest
- Sonar wysokoczęstotliwościowy jednowiązkowy Echologger EU400
- LiDAR PUCK VLP-16 firmy Velodyne
System czujników monitoruje platformę i jej otoczenie w celu poprawy orientacji sytuacyjnej. Ponadto składa się on z dwóch sond pionowych – po jednej na każdym kadłubie – dwóch kamer wideo oraz stacji meteorologicznej. System rejestruje również dane nawigacyjne, obraz z obu kamer, warunki pogodowe, napięcie akumulatora oraz głębokość zanurzenia pływaków. Co więcej, radar oraz dwa dalmierze laserowe umieszczone na dziobie i rufie wspomagają działanie systemu zapobiegania kolizjom.
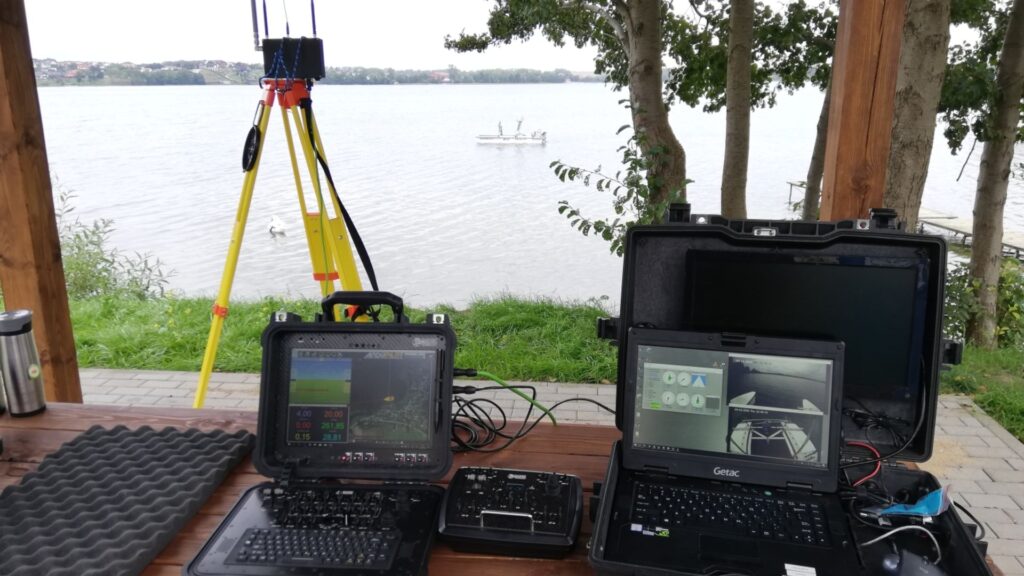
Stacja brzegowa odbiera dane nawigacyjne, a zarządzaniem nimi zajmują się dwie konsole:
- konsola nawigacyjna
- hydrograficzna z wykorzystaniem komputera marki Getac.
Oprogramowanie Hypack zapewnia przeprowadzenie pomiarów hydrograficznych, od etapu planowania prac aż po opracowanie produktu końcowego. Dane hydrograficzne z sondy wielowiązkowej i systemu LiDAR są rejestrowane na pokładowych komputerach przemysłowych.
Inercyjny system nawigacyjny Ekinox-D
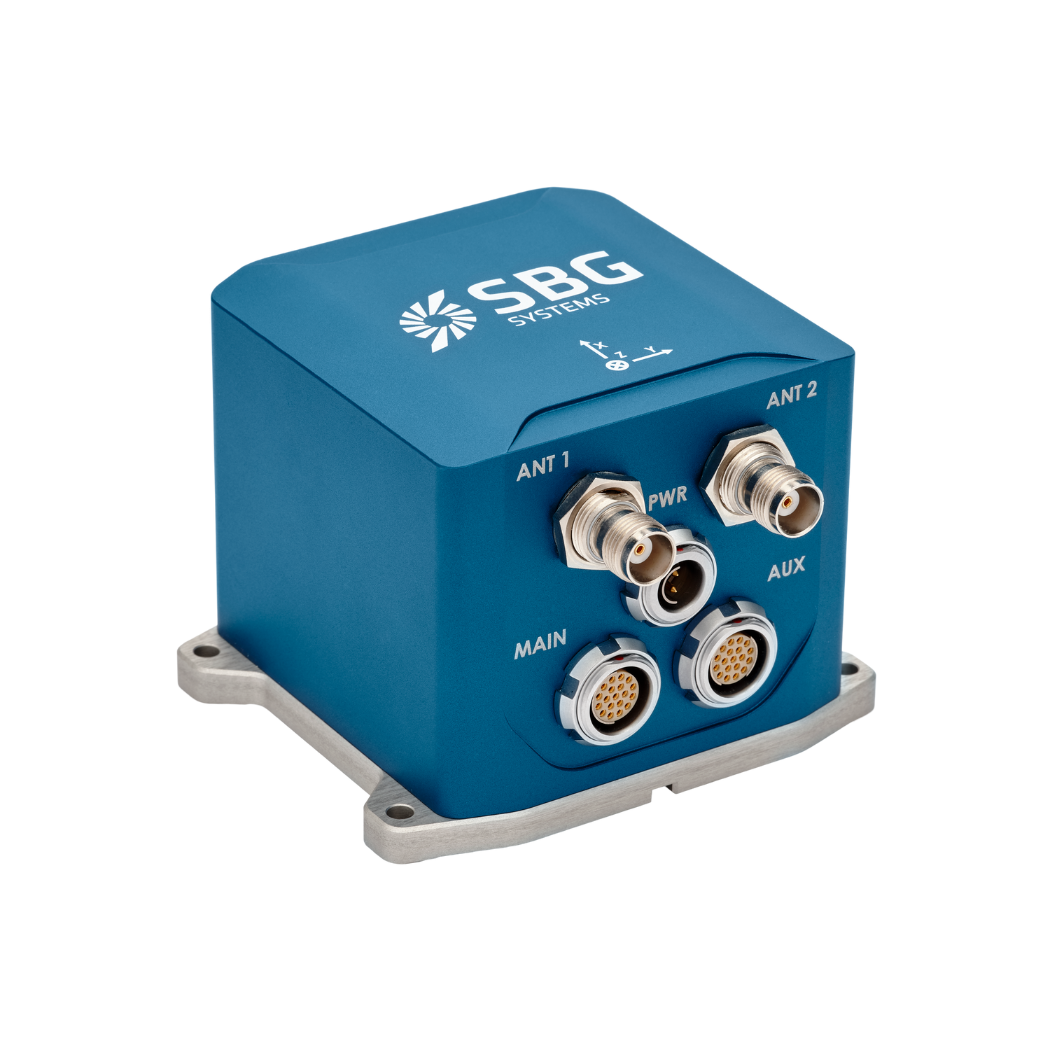
Kompaktowy system INS z dwiema antenami Ekinox-D firmy SBG Systems integruje IMU klasy geodezyjnej z dwuantenowym odbiornikiem RTK GNSS. Ponadto, ten zaawansowany system INS/GNSS zapewnia orientację, kompensację heave i dokładność pozycjonowania na poziomie centymetrów. Niewielkie rozmiary, niska waga i wytrzymała obudowa IP68 sprawiają, że idealnie nadaje się do zastosowań w przestrzeniach o ograniczonej powierzchni, takich jak USV. Dodatkowo, czujniki Ekinox są wyposażone w data logger o pojemności 8 GB do analizy pooperacyjnej lub post-processingu.
Ponadto system zawiera łatwy w obsłudze interfejs internetowy, który upraszcza obsługę. Dane z tego czujnika inercyjnego mogą być również przetwarzane w oprogramowaniu PPK firmy SBG, Qinertia.
Ostatecznie, Qinertia zwiększa wydajność SBG INS poprzez przetwarzanie danych inercyjnych z surowymi obserwacjami GNSS. Zapewnia również korekcje RTK offline z ponad 8000 stacji bazowych w 164 krajach, które są zawsze aktualizowane.
Ekinox-D
Ekinox-D to kompleksowy system nawigacji inertialnej ze zintegrowanym odbiornikiem RTK GNSS, idealny do zastosowań, w których przestrzeń ma kluczowe znaczenie.
Ten zaawansowany system INS/GNSS jest dostarczany z jedną lub dwiema antenami i zapewnia orientację, falowanie (heave) oraz pozycję z dokładnością do centymetra.
Poproś o wycenę Ekinox-D
Czy masz jakieś pytania?
Witamy w sekcji często zadawanych pytań! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz potrzebnej odpowiedzi, skontaktuj się z nami bezpośrednio, a chętnie Ci pomożemy.
Czym są czujniki do pomiaru fal?
Czujniki pomiaru fal są niezbędnymi narzędziami do zrozumienia dynamiki oceanów oraz poprawy bezpieczeństwa i wydajności operacji morskich. Dostarczając dokładne i aktualne dane o stanie falowania, pomagają w podejmowaniu decyzji w różnych sektorach, od żeglugi i nawigacji po ochronę środowiska. Boje falowe to urządzenia pływające wyposażone w czujniki do pomiaru parametrów fal, takich jak wysokość, okres i kierunek.
Zazwyczaj wykorzystują one akcelerometry lub żyroskopy do wykrywania ruchu fal (np. okresu fali) i mogą przesyłać dane w czasie rzeczywistym do obiektów na lądzie w celu ich analizy.
Czym są pomiary hydrograficzne?
Pomiary hydrograficzne to proces polegający na pomiarze i sporządzaniu map cech fizycznych akwenów wodnych, w tym oceanów, rzek, jezior i obszarów przybrzeżnych. Obejmuje on gromadzenie danych dotyczących głębokości, kształtu i konturów dna morskiego (mapowanie dna morskiego), a także lokalizacji obiektów zanurzonych, zagrożeń nawigacyjnych i innych elementów podwodnych (np. rowów morskich). Pomiary hydrograficzne mają kluczowe znaczenie dla różnych zastosowań, w tym dla bezpieczeństwa żeglugi, zarządzania obszarami przybrzeżnymi i badań przybrzeżnych, budownictwa oraz monitorowania środowiska.
Hydrographic surveying obejmuje kilka kluczowych komponentów, począwszy od batymetrii, która mierzy głębokość wody i topografię dna morskiego za pomocą systemów sonarowych, takich jak echosondy jedno- lub wielowiązkowe, wysyłające impulsy dźwiękowe w kierunku dna morskiego i mierzące czas powrotu echa.
Dokładne pozycjonowanie ma kluczowe znaczenie i jest osiągane za pomocą globalnych systemów nawigacji satelitarnej (GNSS) oraz inercyjnych systemów nawigacyjnych (INS), które łączą pomiary głębokości z precyzyjnymi współrzędnymi geograficznymi. Dodatkowo, mierzone są dane dotyczące kolumny wody, takie jak temperatura, zasolenie i prądy, a także zbierane są dane geofizyczne w celu wykrywania obiektów podwodnych, przeszkód lub zagrożeń za pomocą narzędzi takich jak sonar boczny i magnetometry.
Czym jest batymetria?
Batymetria to nauka zajmująca się badaniem i pomiarem głębokości oraz kształtu dna morskiego, skupiająca się przede wszystkim na sporządzaniu map dna morskiego i innych podwodnych formacji terenu. Stanowi ona podwodny odpowiednik topografii, dostarczając szczegółowych informacji na temat podwodnych cech oceanów, mórz, jezior i rzek. Batymetria odgrywa kluczową rolę w różnych dziedzinach, w tym w nawigacji, budownictwie morskim, poszukiwaniu zasobów oraz badaniach środowiskowych.
Nowoczesne techniki batymetryczne opierają się na systemach sonarowych, takich jak echosondy jednowiązkowe i wielowiązkowe, które wykorzystują fale dźwiękowe do pomiaru głębokości wody. Urządzenia te wysyłają impulsy dźwiękowe w stronę dna morskiego i rejestrują czas potrzebny na powrót echa, obliczając głębokość na podstawie prędkości dźwięku w wodzie. Echosondy wielowiązkowe pozwalają w szczególności na jednoczesne mapowanie szerokich pasów dna morskiego, zapewniając wysoce szczegółowe i dokładne odwzorowanie dna. Często w celu utworzenia dokładnych przestrzennie trójwymiarowych reprezentacji batymetrycznych dna morskiego stosuje się rozwiązanie RTK + INS solution.
Dane batymetryczne mają zasadnicze znaczenie dla tworzenia map morskich, które pomagają w bezpiecznym prowadzeniu statków poprzez identyfikację potencjalnych podwodnych zagrożeń, takich jak zanurzone skały, wraki i piaszczyste łachy. Odgrywają one również kluczową rolę w badaniach naukowych, pomagając badaczom w zrozumieniu podwodnych formacji geologicznych, prądów oceanicznych i ekosystemów morskich.
Do czego służy boja?
Boja to urządzenie pływające wykorzystywane głównie w środowisku morskim i wodnym do kilku kluczowych celów. Boje są często umieszczane w określonych miejscach w celu oznaczenia bezpiecznych szlaków, kanałów lub obszarów niebezpiecznych na akwenach. Służą one jako punkty orientacyjne dla statków i jednostek pływających, pomagając im omijać niebezpieczne miejsca, takie jak skały, płycizny czy wraki.
Służą one jako punkty kotwiczenia dla statków. Boje cumownicze umożliwiają łodziom cumowanie bez konieczności rzucania kotwicy, co może być szczególnie przydatne w obszarach, gdzie kotwiczenie jest niepraktyczne lub szkodliwe dla środowiska.
Boje pomiarowe są wyposażone w czujniki służące do pomiaru warunków środowiskowych, takich jak temperatura, wysokość fal, prędkość wiatru i ciśnienie atmosferyczne. Boje te dostarczają cennych danych wykorzystywanych w prognozowaniu pogody, badaniach klimatycznych i oceanograficznych.
Niektóre boje pełnią rolę platform służących do gromadzenia i przesyłania danych w czasie rzeczywistym z wody lub dna morskiego; są one często wykorzystywane w badaniach naukowych, monitorowaniu środowiska oraz w zastosowaniach wojskowych.
W rybołówstwie komercyjnym boje wskazują położenie pułapek lub sieci. Znajdują one również zastosowanie w akwakulturze, gdzie wyznaczają lokalizację podwodnych hodowli.
Boje mogą również wyznaczać określone obszary, takie jak strefy zakazu kotwiczenia, strefy zakazu połowów lub strefy kąpielowe, pomagając w egzekwowaniu przepisów na wodzie.
We wszystkich przypadkach boje mają kluczowe znaczenie dla zapewnienia bezpieczeństwa, ułatwiania działalności morskiej oraz wspierania badań naukowych.
Czym jest wyporność?
Wyporność to siła wywierana przez ciecz (np. wodę lub powietrze), która przeciwdziała ciężarowi obiektu zanurzonego w niej. Dzięki niej obiekty unoszą się na powierzchni lub wypływają na powierzchnię, jeśli ich gęstość jest mniejsza od gęstości cieczy. Wyporność wynika z różnicy ciśnienia wywieranego na zanurzone części obiektu — na większych głębokościach ciśnienie jest większe, co powoduje powstanie siły skierowanej do góry.
Zasada wyporu została opisana w zasadzie Archimedesa, która mówi, że siła wyporu działająca w górę na ciało jest równa ciężarowi wypartej przez nie cieczy. Jeśli siła wyporu jest większa od ciężaru ciała, ciało unosi się na powierzchni; jeśli jest mniejsza, ciało tonie. Wyporność ma zasadnicze znaczenie w wielu dziedzinach, od inżynierii morskiej (projektowanie statków i łodzi podwodnych) po działanie urządzeń pływających, takich jak boje.
Czym jest ROV?
ROV, czyli pojazd sterowany zdalnie (Remotely Operated Vehicle), to bezzałogowy robot podwodny zaprojektowana przeznaczony do działania w środowiskach zbyt głębokich, niebezpiecznych lub w inny sposób niedostępnych dla nurków. Pojazdy ROV znajdują szerokie zastosowanie w branżach morskich, takich jak wydobycie ropy i gazu na morzu, badania naukowe, monitorowanie środowiska oraz operacje wojskowo-morskie. W przeciwieństwie do autonomicznych pojazdów podwodnych (AUV), które działają samodzielnie, poruszając się po zaprogramowanych trasach, pojazdy ROV są zazwyczaj połączone z jednostką pływającą na powierzchni za pomocą kabla zasilająco-komunikacyjnego, który zapewnia zasilanie, łączność oraz sygnały sterujące. Połączenie to pozwala operatorowi znajdującemu się na powierzchni sterować pojazdem w czasie rzeczywistym, zapewniając precyzyjne manewrowanie, monitorowanie oraz kontrolę nad czujnikami i manipulatorami znajdującymi się na pokładzie.
ROV są wyposażone w różnorodne instrumenty w zależności od ich misji. Powszechnie przenoszą kamery wysokiej rozdzielczości do inspekcji wizualnej, systemy sonarowe do mapowania i nawigacji oraz ramiona manipulatora do interakcji z obiektami na dnie morskim. Zaawansowane modele mogą zawierać wyspecjalizowane czujniki, takie jak sondy środowiskowe, magnetometry i systemy nawigacji inercyjnej (INS) w celu utrzymania dokładnego pozycjonowania w trudnych warunkach podwodnych. Ponieważ sygnały GPS/GNSS nie przenikają przez wodę, ROV polegają na kombinacji akustycznych systemów pozycjonowania, logów prędkości dopplerowskiej (DVL), czujników ciśnienia i nawigacji inercyjnej do szacowania swojej pozycji względem statku nawodnego lub ustalonego punktu odniesienia. ROV o wysokiej precyzji stosowane w budownictwie podwodnym lub badaniach naukowych często integrują jednostki IMU klasy taktycznej, aby zapewnić centymetrową dokładność podczas długotrwałych operacji, nawet na obszarach o słabym zasięgu akustycznym.
Konstrukcja pojazdu ROV ma charakter wysoce modułowy, co pozwala na montowanie różnych ładunków użytkowych w zależności od wymagań misji. Małe pojazdy ROV klasy obserwacyjnej są lekkie i przenośne, przeznaczone do prostych inspekcji wizualnych, natomiast pojazdy ROV klasy roboczej są znacznie większe i zdolne do wykonywania zadań wymagających dużej wytrzymałości, takich jak budowa podwodna, naprawa rurociągów czy pobieranie próbek. Pojazdy ROV zapewniają niezrównany dostęp do środowisk podwodnych, rozszerzając możliwości człowieka i umożliwiając prowadzenie operacji na głębokościach oraz przez okresy czasu, które w innym przypadku byłyby niemożliwe. W istocie ROV jest zarówno wszechstronnym narzędziem eksploracyjnym, jak i precyzyjną platformą do wykonywania złożonych misji podwodnych, wypełniając lukę między nadzorem człowieka a możliwościami zdalnie sterowanych robotów.
