Attitude & Heading Reference System dla AUV
Nasze czujniki zostały zaprojektowane z myślą o bezproblemowej integracji z autonomicznymi pojazdami podwodnymi (AUV). Zapewniają one ciągły zbiór i transmisję w czasie rzeczywistym danych o roll, pitch i heading magnetycznym. Dane te są kluczowe dla dokładnego określenia orientacji AUV. Ponadto zapewniają stabilność podczas misji podwodnych. W konsekwencji umożliwiają precyzyjną nawigację i kontrolę w trudnych warunkach podwodnych.
Nasze systemy łączą dane z akcelerometrów, żyroskopów i magnetometrów, które są przetwarzane za pomocą zaawansowanego algorytmu, który zawiera logikę decyzyjną i kontrolę jakości. Zapewnia to niezawodne i dokładne szacowanie orientacji, nawet w warunkach zakłóceń magnetycznych lub dynamicznych. Dzięki częstotliwości wyjściowej do 1 kHz, nasz AHRS dostarcza aktualizacje orientacji w czasie rzeczywistym, umożliwiając szybkie i responsywne sterowanie — co jest kluczowym wymogiem dla nowoczesnego naprowadzania i autonomii AUV.
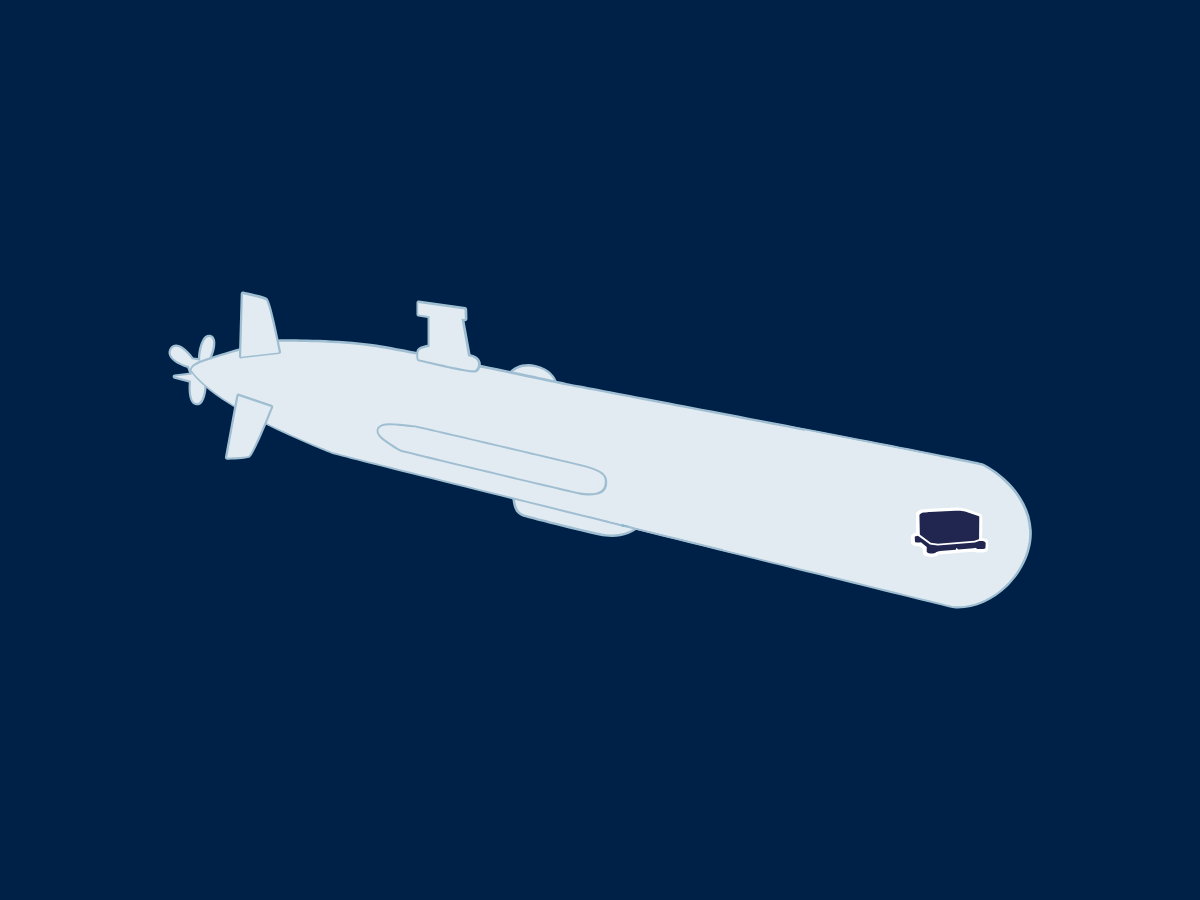
Systemy ruchu i nawigacji dla pojazdów podwodnych typu AUV
W zastosowaniach AUV system AHRS zapewnia, że pojazd potrafi stabilizować się w turbulentnych wodach, nawigować z dużą dokładnością i dostosować swój ruch do zmieniającego się środowiska podwodnego. Na przykład pojazdy AUV wykorzystywane do mapowania dna morskiego polegają na precyzyjnych danych dotyczących orientacji, aby utrzymać stabilną platformę dla sonaru lub innych czujników. Bez dokładnych informacji o orientacji zbieranie danych przez pojazd mogłoby być zagrożone, co prowadziłoby do błędów podczas zadań mapowania lub inspekcji.
W przypadku podwodnych misji pomiarowych system INS jest niezbędny. Pomaga on pojazdom AUV obliczać ich trajektorię w czasie, umożliwiając operatorom wykonywanie precyzyjnych zadań mapowania lub monitorowania. Dzięki zdolności do dostarczania informacji zwrotnej o pozycji i ruchu w czasie rzeczywistym, system INS ma kluczowe znaczenie dla nawigacji w złożonym terenie podwodnym oraz omijania przeszkód, takich jak podwodne konstrukcje, wraków czy formacje naturalne.
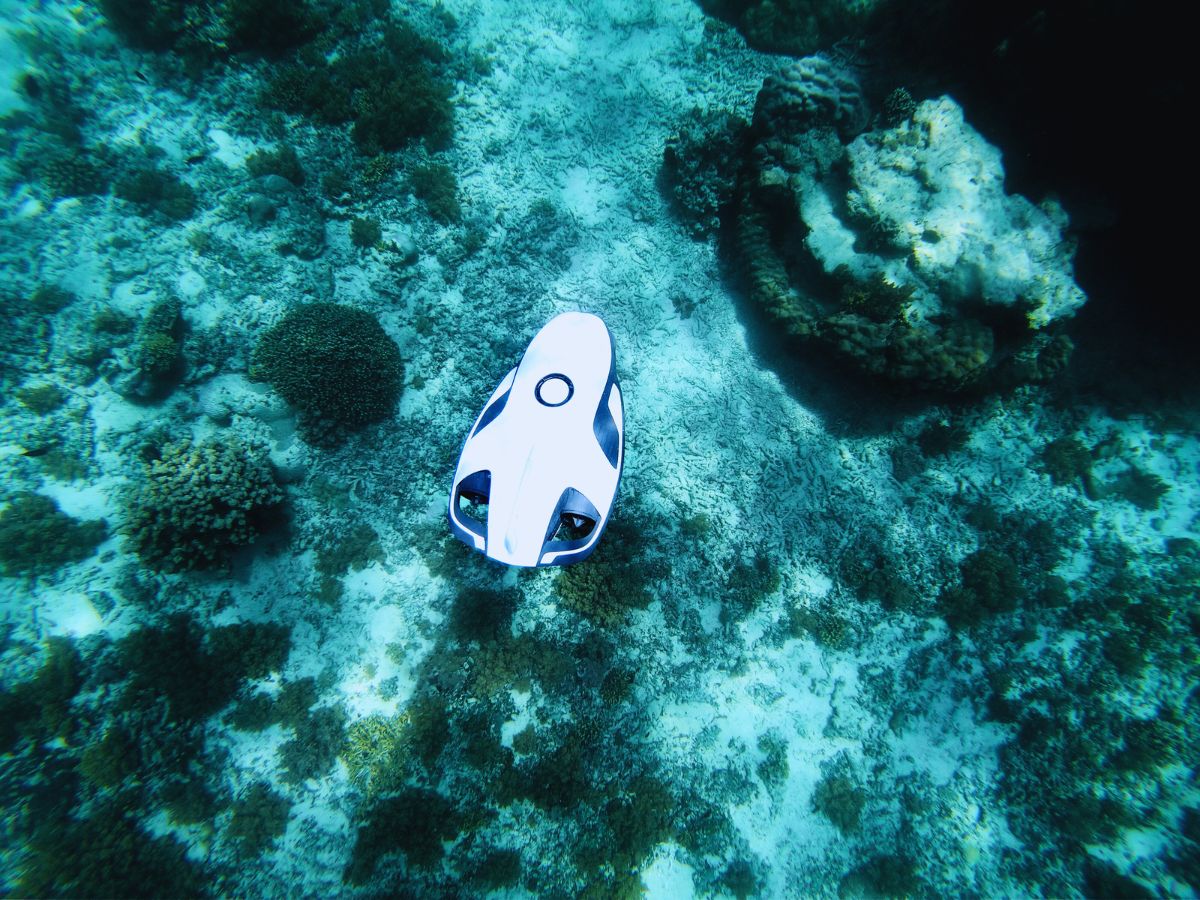
Nasze rozwiązania dla pojazdów podwodnych typu AUV
Wyposaż swoje bezzałogowe pojazdy podwodne (AUV) w nasze rozwiązania inercyjne. Oferujemy zarówno produkty w wersji OEM, jak i w obudowach, aby sprostać różnorodnym potrzebom użytkowników. Projektujemy nasze urządzenia tak, aby osiągały maksymalną precyzję w środowisku podwodnym. Ponadto, niezależnie od tego, czy chodzi o eksplorację, badania naukowe czy obronność, nasze systemy zapewniają wyjątkową dokładność i trwałość, gwarantując sukces każdej misji.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Broszura dotycząca pojazdów autonomicznych
Otrzymaj naszą broszurę od razu prosto na swoją skrzynkę e-mailową!
Studia przypadków
SBG Systems współpracuje z wiodącymi firmami z różnych branż, dostarczając wysokowydajne rozwiązania inercyjne do ich zastosowań. Nasze studia przypadków przedstawiają historie sukcesu projektów, w których nasza technologia odegrała kluczową rolę w nawigacji.
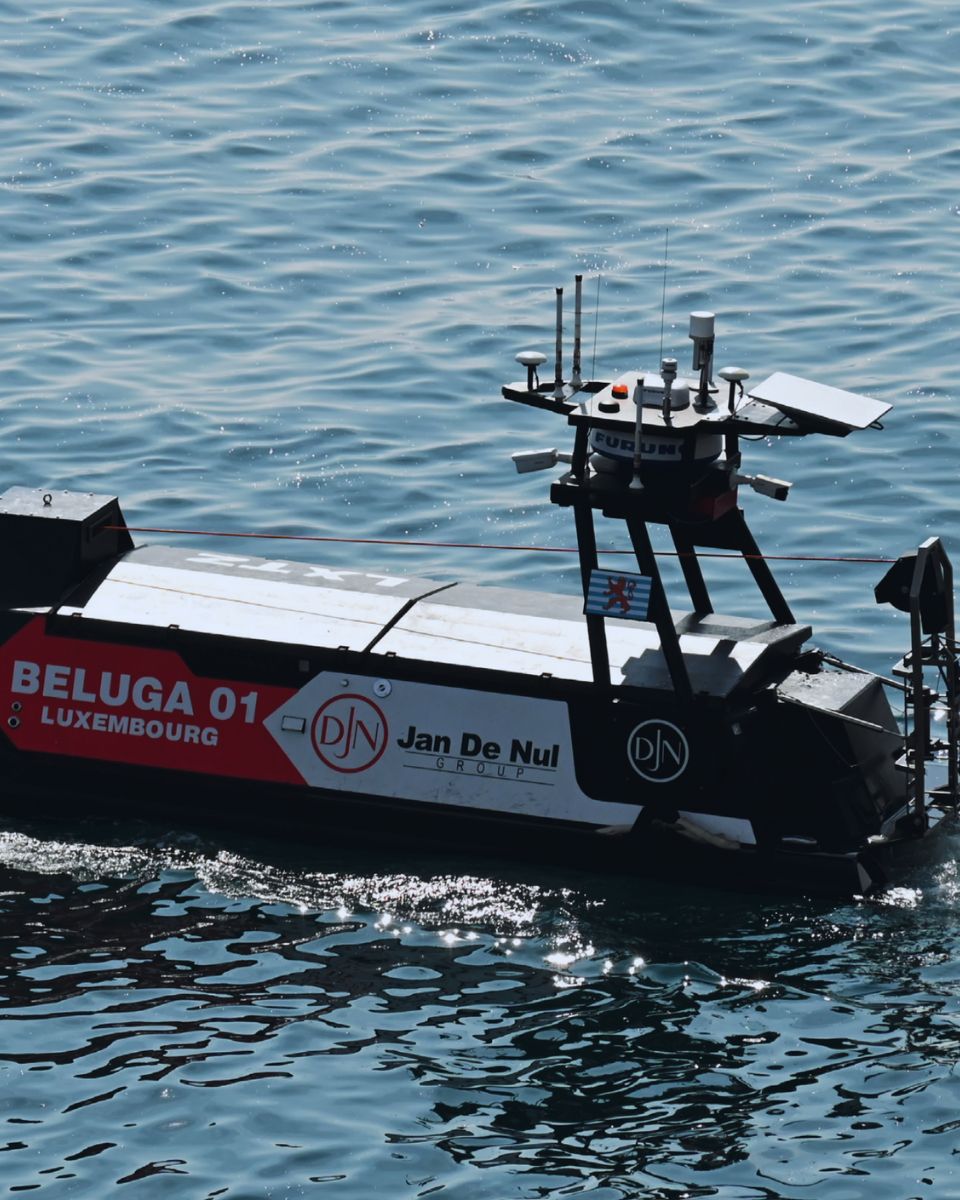
Technologia morska integruje system INS/GNSS firmy SBG z bezzałogową jednostką pływającą HydroDron USV
Nawigacja USV
Rozwiązania w zakresie ruchu, podnoszenia i nawigacji dla batymetrycznych bezzałogowych statków wodnych (USV)
Bezzałogowy statek powierzchniowy (USV)


Mówią o nas
Posłuchajcie bezpośrednio od samych pionierów i klientów, którzy wdrożyli naszą technologię.
Ich opinie i historie sukcesów pokazują, jak znaczący wpływ mają nasze czujniki na praktyczne zastosowania w pojazdach autonomicznych.



Poznaj inne zastosowania w sektorze offshore
Dowiedz się, w jaki sposób nasze technologie nawigacyjne i czujniki ruchu znajdują zastosowanie w szerokim zakresie aplikacji powierzchniowych i podwodnych. Od bezzałogowych statków powierzchniowych (USV) po autonomiczne pojazdy podwodne (AUV) — nasze rozwiązania zapewniają niezawodne dane dotyczące pozycjonowania, orientacji i ruchu, nawet w najbardziej wymagających środowiskach morskich.
Czy masz jakieś pytania?
W sekcji „Najczęściej zadawane pytania” udzielamy odpowiedzi na najczęstsze pytania dotyczące systemów mapowania mobilnego. Wyjaśniamy w niej stosowane technologie i przedstawiamy najlepsze praktyki. Ponadto zawieramy wskazówki dla użytkowników dotyczące wdrażania naszych produktów w ich rozwiązaniach.
Jaka jest różnica między AUV a ROV?
Główna różnica między autonomicznym pojazdem podwodnym (AUV) a pojazdem sterowanym zdalnie (ROV) polega na sposobie sterowania i eksploatacji. Pojazdy AUV są autonomiczne, działają bez bezpośredniego udziału operatora i są zaprogramowane do wykonywania określonych misji. Zasilane bateryjnie i niepołączone przewodem pojazdy AUV zapewniają swobodę ruchu, dzięki czemu idealnie nadają się do zadań takich jak mapowanie dna morskiego i monitorowanie środowiska.
Pojazdy AUV mogą pokonywać ogromne odległości dzięki swojej autonomii. Z kolei pojazdy ROV są sterowane przez operatorów za pomocą kabla łączącego je ze statkiem lub platformą. Kabel ten zapewnia zasilanie i łączność, ale ogranicza zasięg pojazdów, przez co ROV idealnie nadają się do podwodnych inspekcji i napraw wymagających sterowania w czasie rzeczywistym.
Czym jest AHRS?
AHRS, czyli Attitude and Heading Reference Systems, to zintegrowany podsystem nawigacyjny, który zapewnia szacowanie orientacji platformy w czasie rzeczywistym z kontrolowanym dryfem – jej przechyłu bocznego, wzdłużnego i kursu. W swojej podstawowej konstrukcji AHRS łączy pomiary z trzech rodzajów czujników: żyroskopów, akcelerometrów i magnetometrów.
Żyroskopy śledzą prędkości kątowe, akcelerometry wykrywają określone siły, w tym grawitację, a magnetometry mierzą pole magnetyczne Ziemi w celu ustalenia kursu. Każdy z tych czujników ma swoje ograniczenia — żyroskopy z czasem ulegają dryftowi, na akcelerometry wpływają dynamiczne ruchy, a na działanie magnetometrów mogą zakłócać pobliskie obiekty żelazne — jednak po połączeniu za pomocą zaawansowanych algorytmów filtrujących, takich jak rozszerzone lub nieliniowe filtry Kalmana, system zapewnia stabilne, dokładne i ciągłe określenie położenia.
Nowoczesne jednostki AHRS zawierają również modele kalibracyjne kompensujące wahania temperatury, błędy niewspółosiowości, błędy współczynnika skalowania oraz zakłócenia magnetyczne, co znacznie zwiększa ich odporność. W porównaniu do prostych IMU, które dostarczają jedynie surowych danych wyjściowych z czujników, system AHRS zapewnia w pełni obliczone i gotowe do użycia dane o orientacji.
W przeciwieństwie do w pełni profesjonalnego systemu INS nawigacyjnego, z reguły nie integruje on jednak prędkości ani pozycji, chyba że współpracuje z dodatkowymi czujnikami. Rozwiązania AHRS znajdują szerokie zastosowanie w bezzałogowych statkach powietrznych (UAV), bezzałogowych pojazdach nawodnych (USV), bezzałogowych pojazdach lądowych (UGV), statkach powietrznych, jednostkach pływających oraz wielu platformach obronnych, gdzie wiarygodne informacje o orientacji i kursie mają kluczowe znaczenie dla sterowania, stabilizacji i świadomości sytuacyjnej – nawet w środowiskach, w których sygnał GPS może być niedostępny lub zakłócony.
