困難な海洋作業における精度の確保
海上での運用は、従来の航法システムでは対応が困難な、動的で予測不可能な環境で行われることがよくあります。世界の海運業界が自動化と運航効率の向上に向かう中、特にGNSSが利用できないエリアや交通量の多い港湾において、安全な航行を確保する上でINSは重要な役割を果たします。
自動運航船の場合、INSの統合により、GNSS信号が利用できない場合や信頼できない場合でも正確な航行を継続できるため、シームレスで安全な運航が可能になります。
船舶は、極地や深海探査など、遠隔地や過酷な環境で運航することがよくあります。このような場所において、INSは船舶の位置を正確に追跡し、高精度なデータ収集と効率的な航行を可能にします。
卓越した信頼性と、データの継続的な可用性
INSの主な利点の1つは、外部信号とは独立して機能する能力です。ジャミングや信号喪失の影響を受ける可能性のあるGNSSとは異なり、INSは継続的な航行情報を提供します。これは、船舶と乗組員の安全のために中断のない航行が不可欠である高リスクエリアにおいて特に価値があります。
船舶の位置、速度、姿勢に関するリアルタイムデータを提供することで、INSは、離着岸、狭い水路の航行、混雑したエリアでの運航などの複雑な操船時の安全性を高めます。これにより、商船(例:自動運航フェリー)などの船舶は、過酷な状況下でも衝突やその他の事故を回避できるようになります。
ナビゲーション用センサーおよびシステムとのシームレスな連携
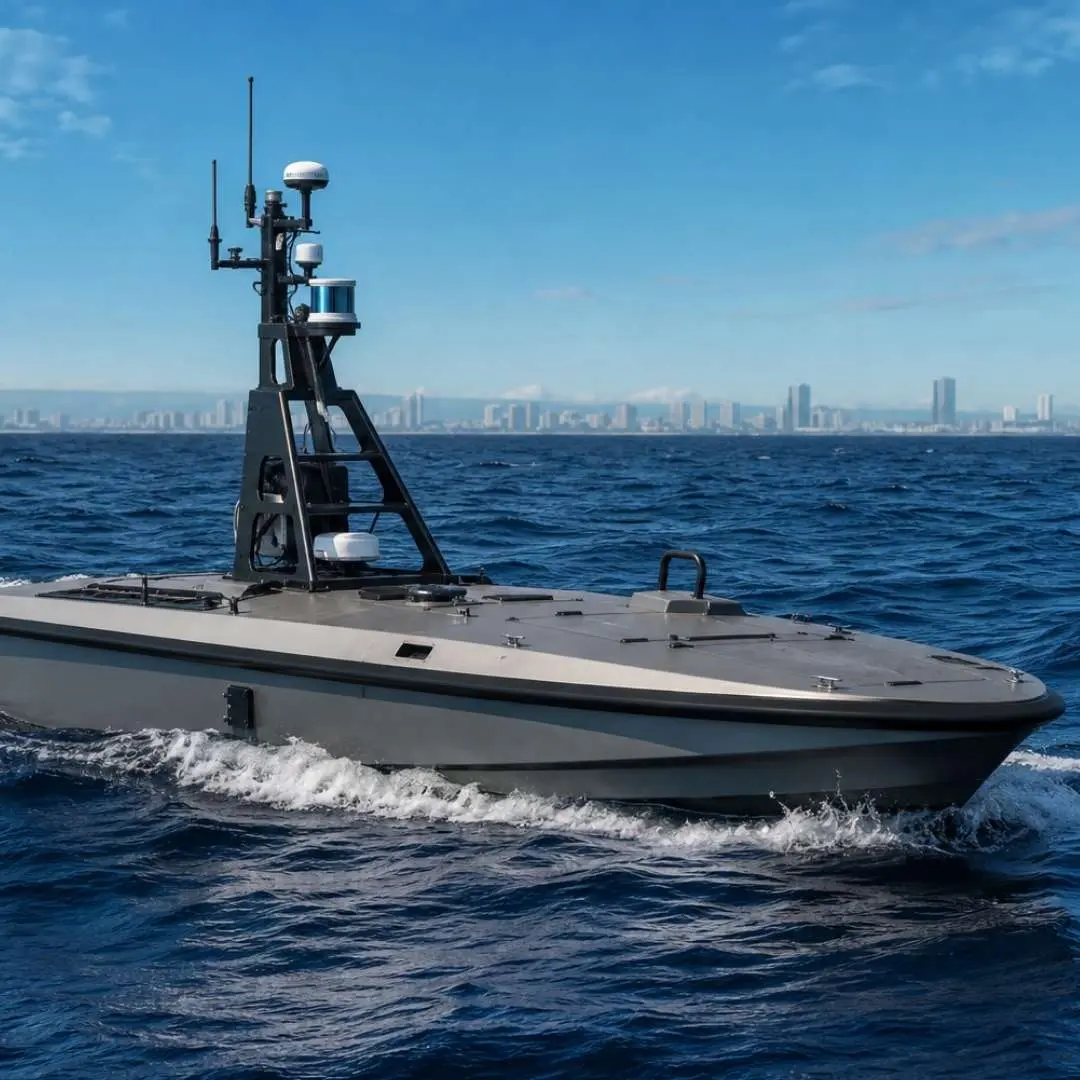
当社の慣性ソリューションは、GNSS、ドップラー・ベロシティ・ログ(DVL)、音響測位システム(APS)などの他の航行システムや、速度・方位センサーなどの外部入力を統合し、精度、連続性、堅牢性を高めることができます。センサーフュージョンによってこれらのデータソースを組み合わせることで、船舶はより信頼性の高い航行性能を維持できるようになります。これは、困難な環境やGNSSが利用できない環境において特に重要です。
さらに、頻繁な再校正や外部航法支援への依存の必要性を減らすことができるため、運航事業者のコスト削減につながります。洋上エネルギーや商船などの業界では、GNSSに依存せず自律的に運航できる能力により、遅延やコストのかかるミスのリスクが軽減されます。
船舶航行システム向けソリューション
当社は、最も過酷な環境下でも正確で信頼性の高い航法データを提供することで、海洋オペレーションに革命をもたらす最高の慣性航法システムを開発しました。
防衛、商船、海上輸送、科学研究、海洋学、水産業、あるいは洋上エネルギーや洋上風力発電所の建設など、いかなる分野でも安全かつ効率的な航行を実現します。

Ellipse-D

Quanta Micro

Ekinox Micro

Ekinox-D

Stellar-40

Apogee-D
ナビゲーションアプリパンフレット
パンフレットをメールボックスに直接お届けします!



彼らは私たちのことを話している
当社の技術を採用したイノベーターやクライアントから、直接その声を聞いてみてください。
お客様の声や成功事例は、当社のセンサーが実用的なUAVナビゲーション用途において大きな影響を与えていることを示しています。



海洋運航におけるその他の慣性用途を探索する
海洋運航における慣性用途の世界へ踏み出しましょう。当社の最先端の航行技術は、精度、安定性、効率性を向上させます。当社のモーションセンシングソリューションは、幅広い海上作業をサポートします。船舶の位置特定から動揺補正まで、当社のソリューションが海洋運航のあり方をどのように変革しているかをご覧ください。
ご質問はありますか?
FAQページへようこそ!ここでは、当サイトで紹介しているアプリに関するよくある質問への回答を掲載しています。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
ブルーエコノミーとは何ですか?
「ブルーエコノミー」または「海洋経済」とは、海や海洋に関連する経済活動を指します。世界銀行は、ブルーエコノミーを「経済、人々の生計、および海洋生態系の健全性に寄与するための海洋資源の持続可能な利用」と定義しています。
ブルーエコノミーには、海上輸送、漁業および養殖業、沿岸観光、再生可能エネルギー、海水淡水化、海底ケーブル敷設、海底資源採取、深海鉱物資源開発、海洋遺伝資源、およびバイオテクノロジーが含まれる。
オフショア支援船とは何ですか?
オフショア支援船(OSV)は、沖合での石油・ガスの探査、生産、およびさまざまな海上作業を支援する。
OSVは、オフショアプラットフォームとの間で物資、機材、人員を輸送し、メンテナンスを行い、水中作業を支援します。これらは、オフショアプロジェクトの効率性と安全性を維持するために不可欠です。
ロール、ピッチ、ヨーとは何ですか?
ピッチ、ロール、ヨーは、空間における剛体の3つの回転運動を表す。これらの軸は、航空宇宙工学、船舶工学、自動車工学において基礎となるものである。
- ピッチとは、横軸を中心とした回転を指し、機首の上向きまたは下向きの動きを制御するものです。
- 「ロール」とは、縦軸を中心とした回転を指し、翼や機体の側面の傾きに影響を与えます。
- ヨーは垂直軸周りの回転を表し、操舵方向を左または右に定めます。
これらの軸を組み合わせることで、完全な空間姿勢と制御を実現します。エンジニアは、航空機の安定した運航を確保するため、飛行力学でこれらの用語を用います。パイロットは、上昇・下降にはピッチを、旋回時には機体を傾けるためにロールを調整します。ヨー制御により、航空機は所望の針路に沿って維持されます。船舶においても、安全な航行を維持するために、ピッチ、ロール、ヨーが重要となります。ピッチは、波による船首の上下動に影響を及ぼします。ロールは、荒れた海域における船体の左右の傾斜を表します。ヨーイングは、不均一な潮流や風によって生じる意図しない回頭を表します。現代の船舶では、これらの動きを最小限に抑えるため、スタビライザーやオートパイロットが用いられています。
自動車分野において、ピッチ、ロール、ヨーは、車両のダイナミクスや安全システムを向上させます。ピッチとは、ブレーキ操作時に車のフロントが沈み込んだり、加速時に浮き上がったりする動きを指します。ロールとは、コーナリング時の車体の傾きを指し、乗員の快適性や安定性に影響を与えます。ヨーとは、旋回時の車両の回転を測定するもので、安定性制御システムにとって極めて重要です。エンジニアは、これらの動きを測定するために、ジャイロスコープや加速度計などのセンサーを組み込んでいます。
ドローンやUAVでは、ピッチ、ロール、ヨーによって、精密な操縦と安定性が実現されています。UAVの自動操縦システムは、滑らかな飛行経路を確保するために、これらの軸を継続的に補正しています。ロボット工学でも、3次元環境下での正確な動作を確保するために、これらの概念が活用されています。
ナビゲーションシステムは、慣性計測とGNSSを組み合わせてリアルタイムの姿勢を算出します。これらの軸を高精度で測定することで、ミッションクリティカルな運用における信頼性が確保されます。ピッチ、ロール、ヨーは、輸送、防衛、シミュレーション技術の全体を通じて不可欠な要素であり続けます。
