Marine Technology社、USV「HydroDron」にSBGのINS/GNSSを統合
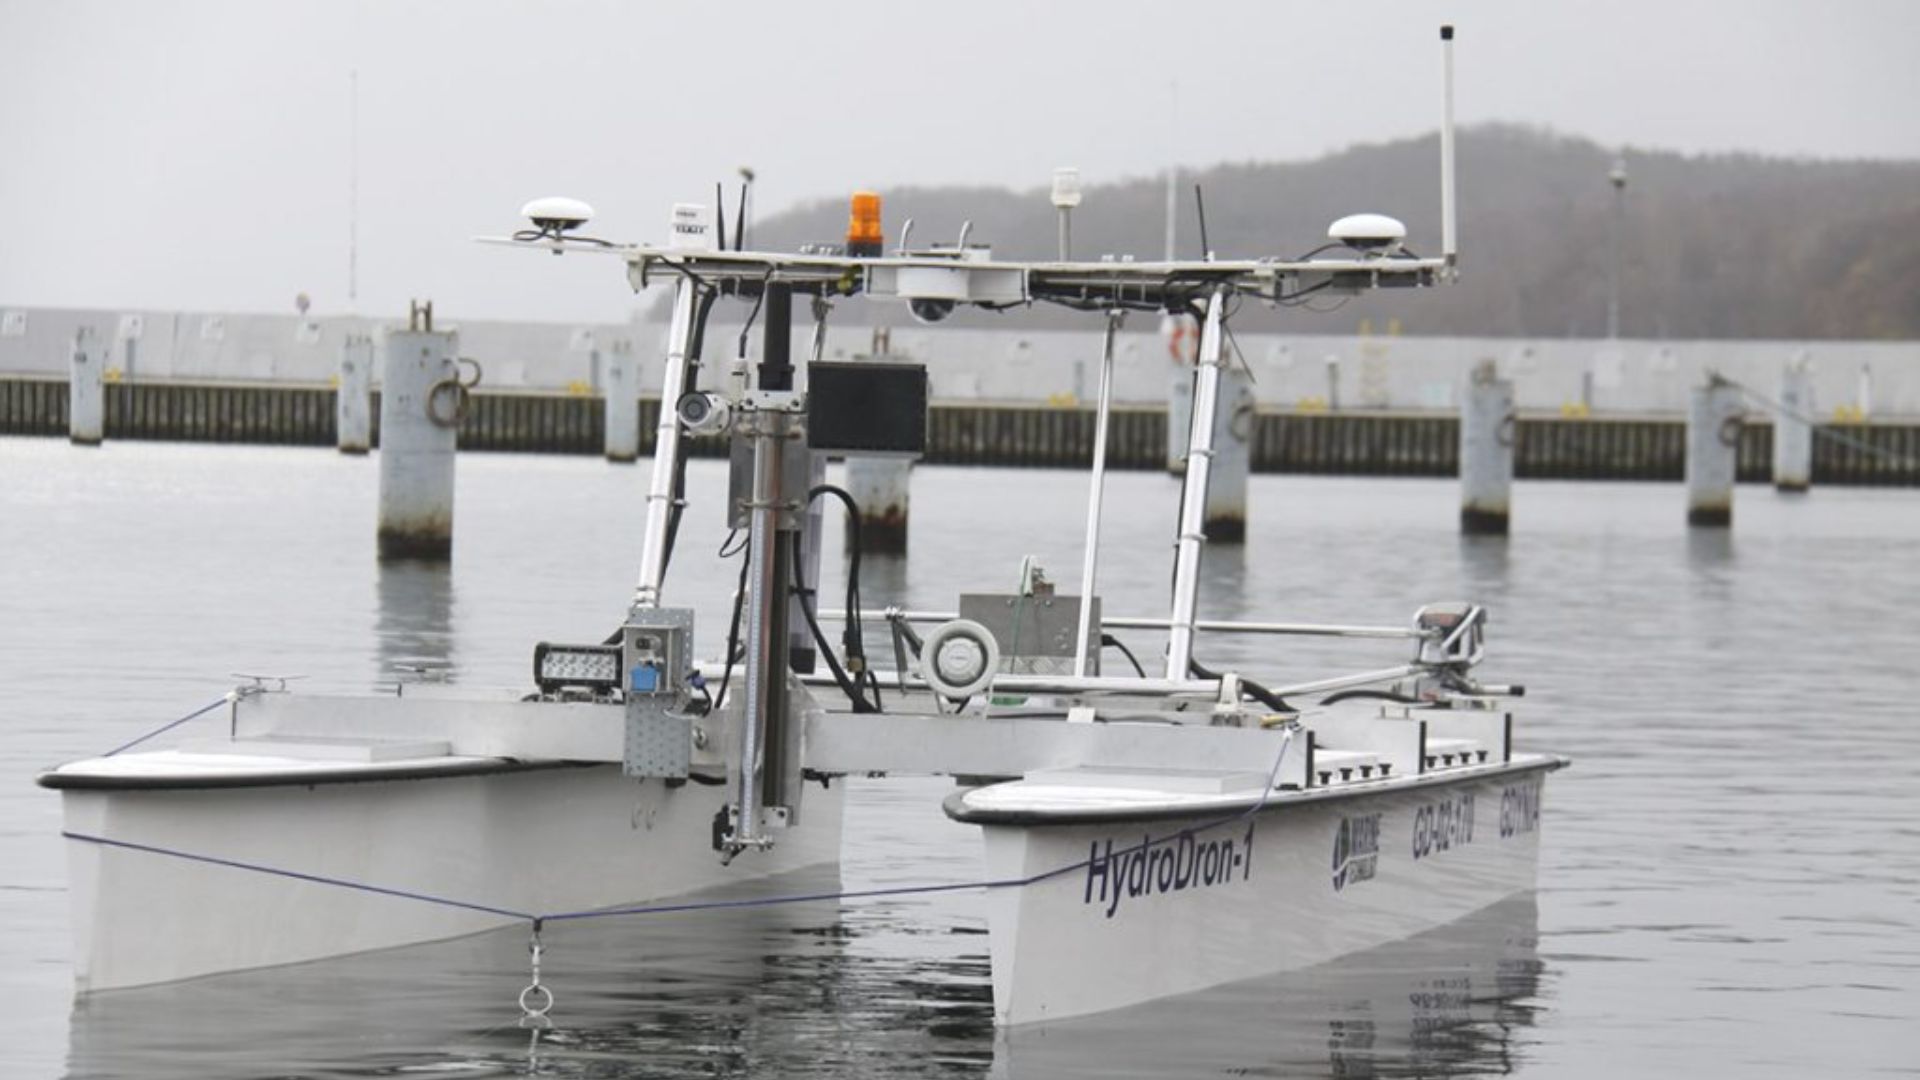
当社のクライアントであるMarine Technology社は、 BaltExpoにおいて、当社のEkinox-D INSを搭載した全く新しい海洋調査用無人艇を発表しました。
「Ekinox-Dは、測量グレードのGNSSと非常にコンパクトなフォームファクタを兼ね備えており、USVにとって完璧なRTK INS/GNSSです。」 | Marine Technology
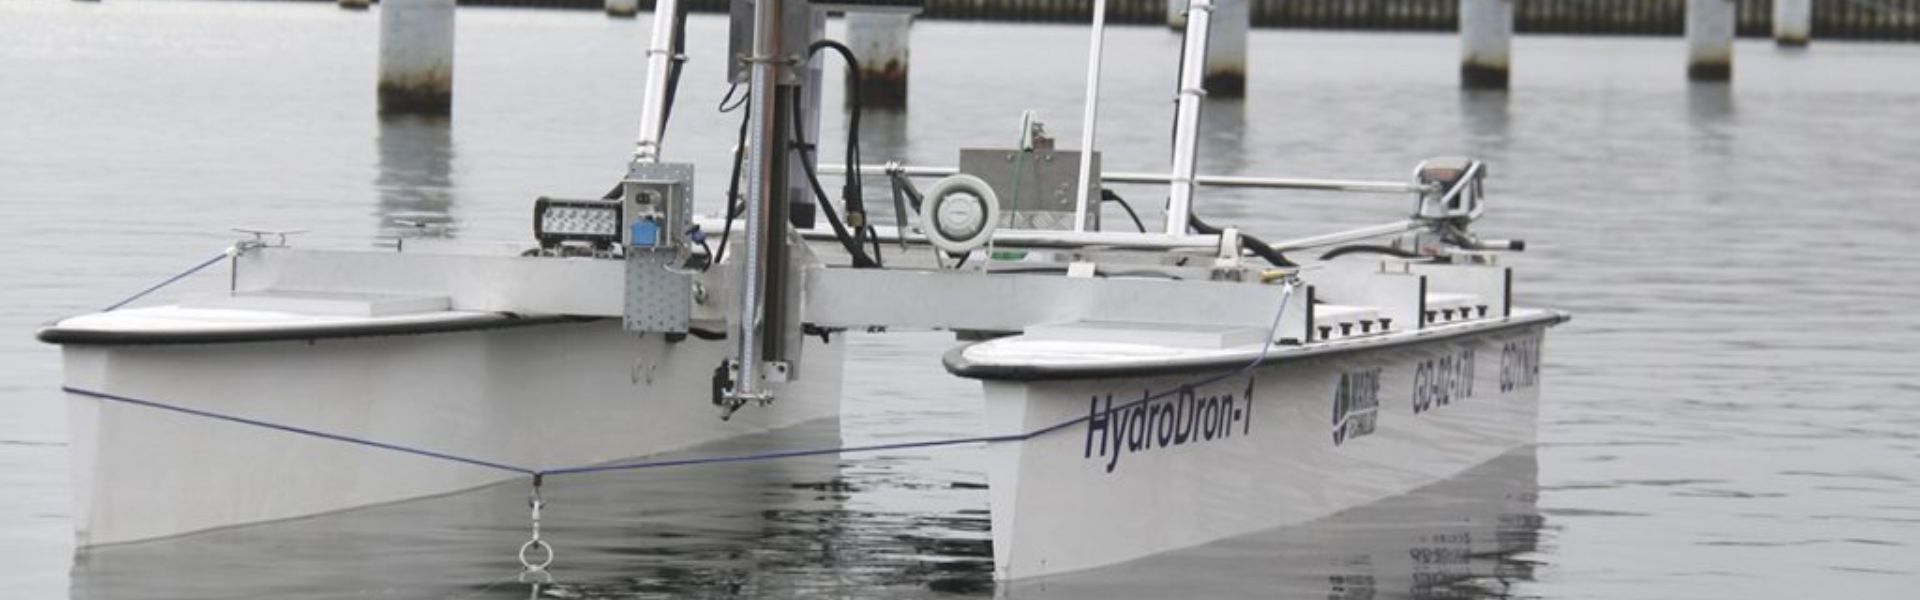
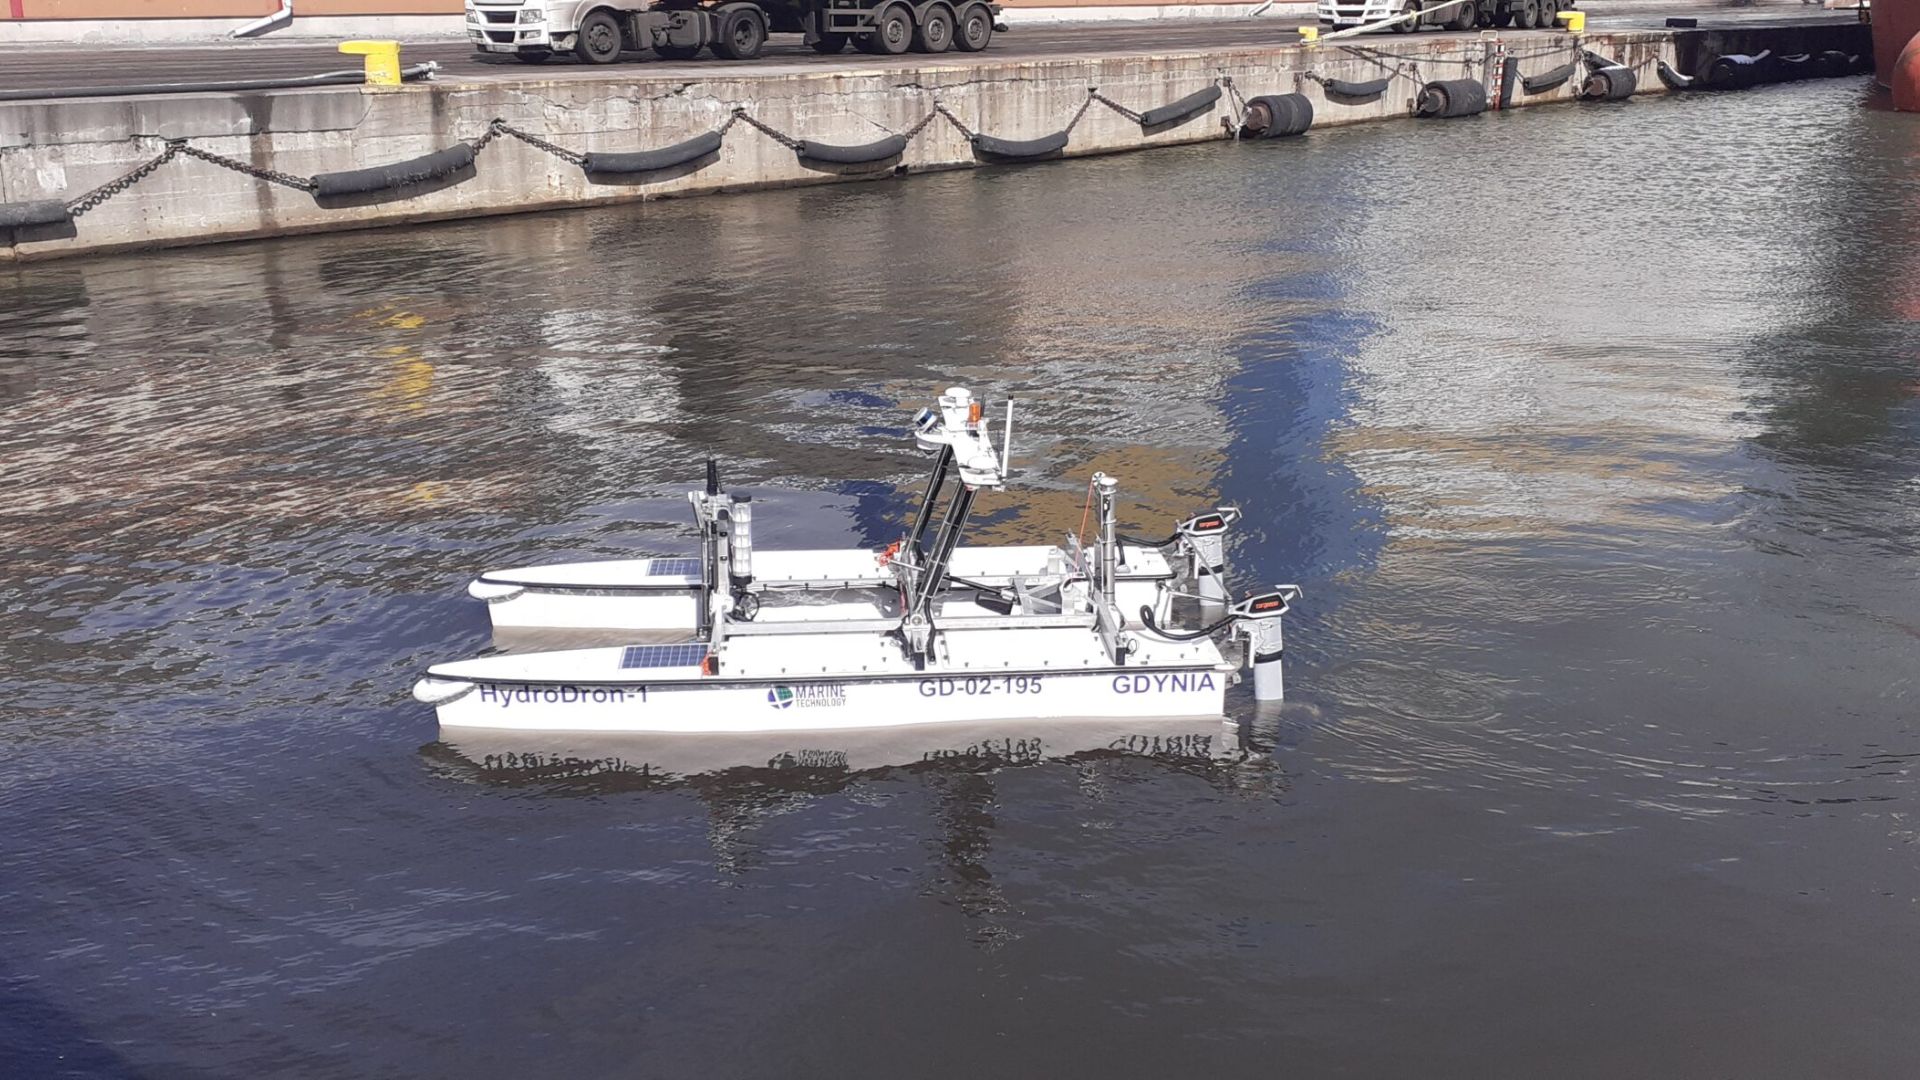
マリン・テクノロジー社は、バルテックスポ2019において、ポーランド初の自律型水文測量無人船「ハイドロドロン」を披露した。この最近完了したプロジェクトは、国立研究開発センターの共同資金援助を受けており、「バルテックスポ・ゴールデン・アンカー2019」コンテストで受賞した。

「HydroDron」により、立ち入りが困難な海域での測量が可能に
HydroDronは、軽量で耐久性のある素材で作られた無人カタマラン(双胴船)で、ダブルハルシステムを採用しています(全長4m、全幅2m)。
互いに独立して動作する2つの電気モーターを備えた推進部分は、適切な速度と機動力を提供し、最高速度10ノット超に達します。
水深が限られた水域での水路測量専用の、この自律型および遠隔操作型の浮体式プラットフォームは、優れた機動性を特徴としています。
自動車用のトレーラーや大型の水面船舶に載せてミッションエリアまで運ぶことが可能であり、ビーチ、海岸、岸壁、プラットフォーム、または水面船舶からトレーラーを介して進水させることができます。
HydroDronは、大型の有人艇ではアクセスできない、あるいは困難な水域で運用できるため、有人艇の利用が不可能または不採算となる状況で活躍します。
水文測量用に完全に装備されたUSV
このプラットフォームの自律航行システムおよび自動3D水文測量システムの開発は、港湾エリアやその他の制限区域での運用を目的とした、マリン・テクノロジーの遠隔操作式多目的水上プラットフォームの性能を大幅に向上させるものである。
このプラットフォームは今後、適応型軌道計画と、プラットフォーム周辺の状況をほぼリアルタイムで計測したデータの自動3D解析を実装することで、水深測量、ソナー、その他の計測任務を完全自律モードで遂行できるようになります。
HydroDron 機器
HydroDronは、多種多様なバリエーションを提供するために、幅広い測定機器を統合しています:
- Ping DSP社の統合型水深測定・ソナーシステム「3DSS-DX-450」
- データ収集用産業用コンピュータ Getac S410(水文観測ステーションの中核機器)
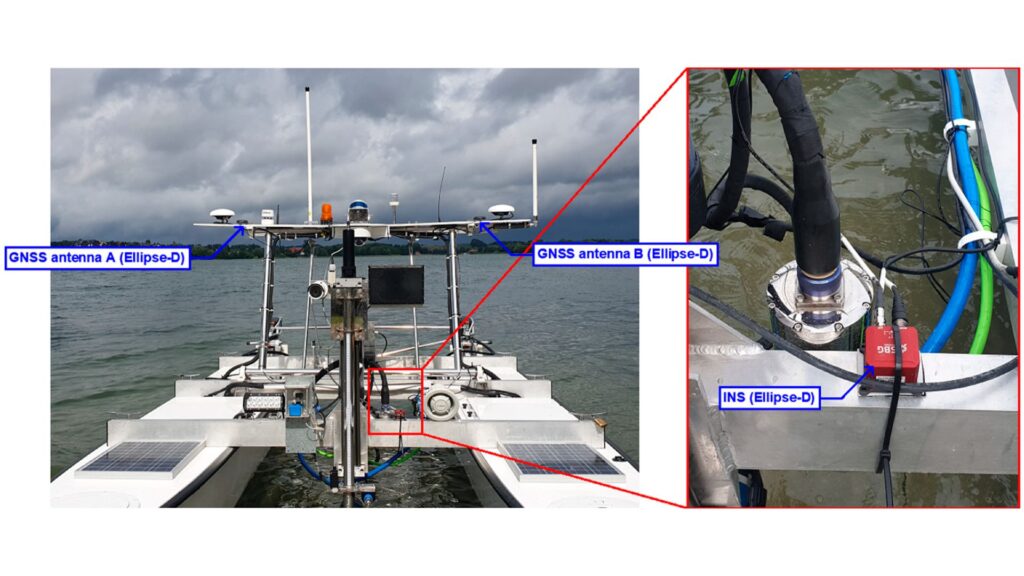
- SBG Systemsの外付けデュアルアンテナ慣性航法システム Ekinox2-D
- Syqwest社のシングルビーム・デュアル周波数ソナー「HydroBox HD」
- 高周波シングルビームソナー「Echologger EU400」
- Velodyne社製 LiDAR PUCK VLP-16
センサーシステムは、プラットフォームとその周辺を監視し、状況認識能力を向上させます。さらに、このシステムには、船体ごとに1本ずつ計2本の垂直プローブ、2台のビデオカメラ、および気象観測装置が搭載されています。また、このシステムは、航行データ、両方のカメラからの映像、気象状況、バッテリー電圧、およびフロートの深度を記録します。さらに、船首と船尾に設置されたレーダーと2台のレーザー測距装置が、本機の衝突防止システムを支援しています。
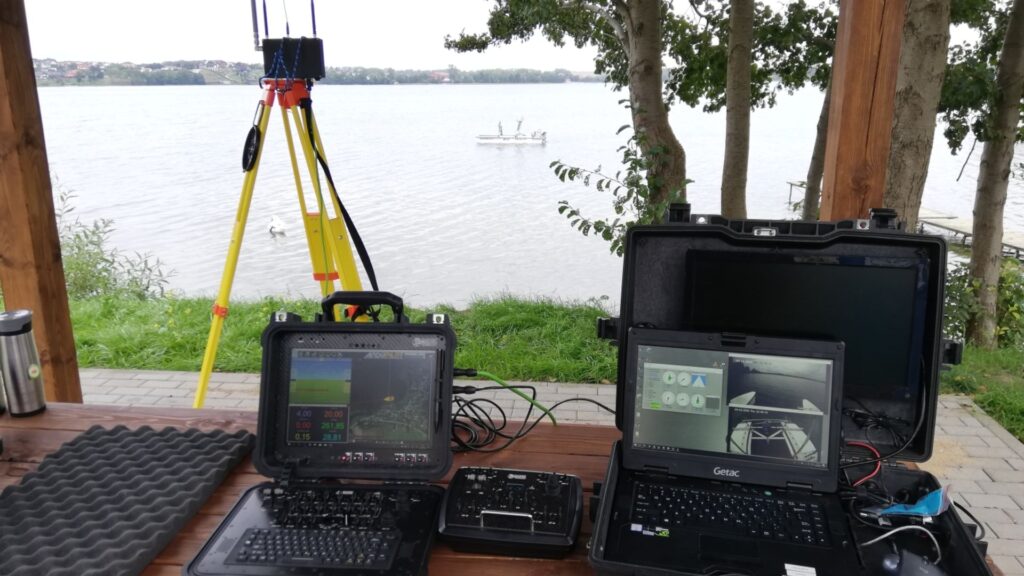
沿岸観測所では、2つのコンソールによって管理される航行データを受信しています:
- ナビゲーションコンソール
- Getac製のコンピュータを用いた水文調査。
Hypackソフトウェアは、作業の計画から最終成果物の作成に至るまで、水文測量の全工程を確実にサポートします。マルチビームプローブおよびLiDARから得られた水文データは、船内の産業用コンピュータに記録されます。
Ekinox-D 慣性航法システム
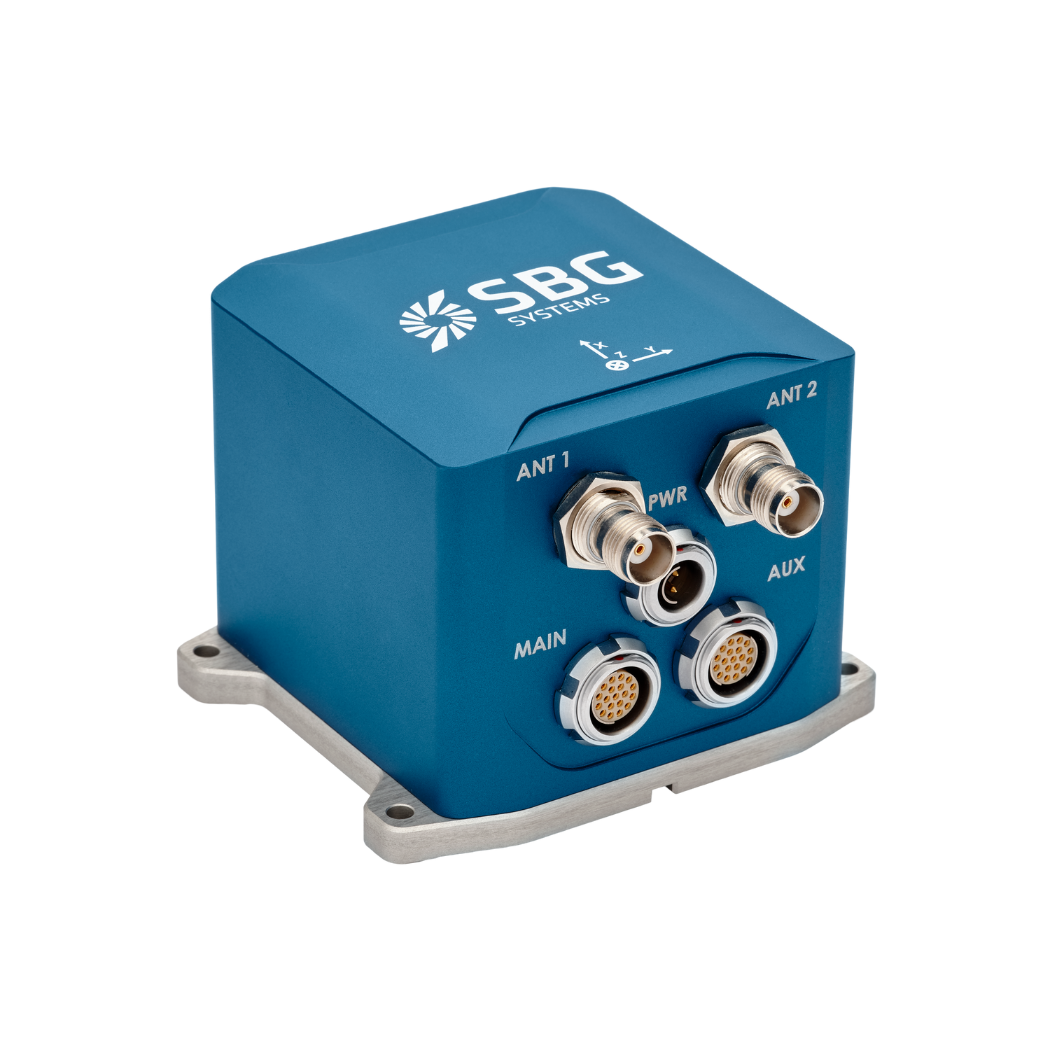
SBG SystemsのコンパクトなEkinox-DデュアルアンテナINSは、測地用グレードのIMUとデュアルアンテナRTK GNSS受信機を統合しています。さらに、この高度なINS/GNSSは、方位、ヒーブ(上下揺れ)、センチメートル精度の位置情報を提供します。小型・軽量で堅牢なIP68エンクロージャーを備えているため、USVなどの限られたスペースでの用途に最適です。加えて、Ekinoxセンサーには、運用後の分析やポストプロセッシング用に8GBのデータロガーが搭載されています。
さらに、本システムには操作を簡素化する使いやすいWebインターフェースが含まれています。この慣性センサーからのデータは、SBG独自のPPKソフトウェア「Qinertia」を使用してポスト処理することも可能です。
最後に、Qinertiaは、慣性データとGNSSの生観測データを処理することで、SBG INSのパフォーマンスを向上させます。また、164カ国、8,000カ所以上の基準局から常に最新の状態に保たれたオフラインのRTK補正データを提供します。
Ekinox-D
Ekinox-Dは、RTK GNSS受信機を内蔵したオールインワンの慣性航法システムであり、スペースが限られる用途に最適です。
この先進的なINS/GNSSは、1基または2基のアンテナを備え、姿勢、ヒーブ、およびセンチメートルレベルの位置情報を提供します。
Ekinox-Dの見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリケーションに関するよくある質問への回答をご覧いただけます。また、お探しの回答が見つからない場合は、直接お問い合わせください。
波の測定センサーとは何ですか?
水文測量とは何ですか?
水文測量とは、海洋、河川、湖沼、沿岸域などの水域の物理的特徴を測定し、地図化するプロセスです。これには、海底の水深、形状、等深線(海底測量)に関するデータの収集に加え、水没物、航行上の危険物、その他の水中地形(例:海溝)の位置情報の収集が含まれます。 水路測量は、航行の安全、沿岸管理および沿岸測量、建設、環境モニタリングなど、さまざまな用途において極めて重要です。
水路測量にはいくつかの重要な要素があります。その筆頭である水深測量は、海底に向けて音響パルスを発信しエコーの往復時間を測定するシングルビームやマルチビーム音響測深機などのソナーシステムを使用して、水深や海底地形を測定します。
正確な位置決めは極めて重要であり、全地球航法衛星システム(GNSS)と慣性航法システム(INS)を使用して深度測定を正確な地理座標に結び付けることで実現されます。さらに、水温、塩分濃度、潮流などの水柱データが測定され、サイドスキャンソナーや磁力計などのツールを使用して、水中の物体、障害物、危険物を検知するための地球物理学的データが収集されます。
水深測量とは何ですか?
水深測量とは、水中の地形の水深や形状を調査・測定する学問であり、主に海底やその他の水没した地形の地図作成に焦点を当てています。これは水中の地形学に相当するものであり、海洋、海、湖、河川などの水中の地形的特徴について詳細な知見を提供します。水深測量は、航行、海洋建設、資源探査、環境調査など、さまざまな分野において極めて重要な役割を果たしています。
現代の水深測量技術は、音波を利用して水深を測定するシングルビームおよびマルチビーム音響測深機(エコサウンド)などのソナーシステムに依存しています。これらのデバイスは海底に向けて音響パルスを発信し、エコーが戻ってくるまでの時間を記録することで、水中での音速に基づいて水深を算出します。特にマルチビーム音響測深機を使用すると、海底の広範囲を一度にマッピングでき、非常に詳細で正確な海底の3D表現が得られます。海底の正確な位置情報を持つ3D測量図を作成するためには、多くの場合 RTK + INS solution が組み合わせて使用されます。
水深データは、海図の作成に不可欠です。海図は、水没した岩礁、沈没船、砂州などの潜在的な水中障害物を特定することで、船舶の安全な航行を支援します。また、科学研究においても重要な役割を果たしており、研究者が水中の地質的特徴、海流、海洋生態系を理解する上で役立っています。
ブイは何に使われるのですか?
ブイとは、主に海事や水域において、いくつかの重要な目的のために使用される浮遊装置のことです。ブイは、水域内の安全な航路、水路、あるいは危険区域を示すために、特定の場所に設置されることがよくあります。ブイは船舶や船を誘導し、岩礁、浅瀬、難破船などの危険な場所を回避できるよう支援します。
これらは船舶の係留点として使用されます。係留ブイがあれば、船は錨を下ろすことなく係留できるため、錨を下ろすことが現実的でない、あるいは環境に悪影響を及ぼすような地域では特に有用です。
計測用ブイには、水温、波高、風速、気圧などの環境条件を測定するためのセンサーが搭載されています。これらのブイは、天気予報、気候研究、海洋学的研究に貴重なデータを提供しています。
一部のブイは、水域や海底からのリアルタイムデータを収集・送信するためのプラットフォームとして機能しており、科学研究、環境モニタリング、軍事用途などでよく利用されています。
商業漁業では、ブイは罠や網の位置を示すために使用されます。また、養殖業においても、水中の養殖場の位置を示すのに役立っています。
ブイは、錨泊禁止区域、漁業禁止区域、水泳区域などの指定区域を示す役割も果たし、水上での規制の遵守を促進します。
いずれの場合も、ブイは安全の確保、海洋活動の円滑化、そして科学研究の支援において極めて重要な役割を果たしています。
浮力とは何ですか?
浮力とは、液体(水や空気など)が、その中に沈められた物体の重さに抗して及ぼす力のことです。物体の密度が液体の密度よりも小さい場合、浮力によって物体は浮いたり、水面に浮上したりします。浮力が生じるのは、物体の水中に沈んでいる部分に加わる圧力の差によるものです。水深が深くなるほど圧力が高くなり、それによって上向きの力が生じます。
浮力の原理はアルキメデスの原理によって説明されており、これによれば、物体に作用する上向きの浮力は、その物体が押し出した流体の重さに等しいとされる。浮力が物体の重さよりも大きい場合、物体は浮く。浮力が物体の重さよりも小さい場合、物体は沈む。浮力は、海洋工学(船舶や潜水艦の設計)からブイなどの浮体装置の機能に至るまで、多くの分野で不可欠なものである。
ROVとは何ですか?
ROV(遠隔操作型水中探査機)とは、水深が深すぎる、危険である、あるいはその他の理由で人間のダイバーが立ち入ることができない環境下で活動するように設計された無人水中ロボットです。ROVは、海洋石油・ガス開発、科学研究、環境モニタリング、海軍作戦などの海洋産業で広く利用されています。 あらかじめプログラムされた経路に沿って自律的に動作する自律型水中車両(AUV)とは異なり、ROVは通常、電力、通信、および制御信号を供給するアンビリカルケーブルを介して水上船舶に接続されています。この接続ケーブルにより、水面上の人間オペレーターがリアルタイムでROVを操縦することが可能となり、精密な操縦、監視、および搭載センサーやマニピュレーターの制御が行えます。
ROVには、そのミッションに応じてさまざまな計器が搭載されています。一般的には、視覚点検用の高解像度カメラ、マッピングや航行用のソナーシステム、海底の物体とインタラクションするためのマニピュレータアームが搭載されています。高度なモデルには、過酷な水中条件でも正確な位置を維持するために、環境プローブ、磁気計、慣性航法システム(INS)などの特殊なセンサーが含まれる場合があります。GPS/GNSS信号は水を透過できないため、ROVは音響測位システム、ドップラー・ベロシティ・ログ(DVL)、圧力センサー、慣性航法を組み合わせて、水上船または固定基準点に対する位置を推定します。海底工事や科学研究で使用される高精度ROVは、音響カバレッジが悪い地域であっても、長時間の運用にわたりセンチメートルレベルの精度を確保するために、戦術級IMUを統合していることがよくあります。
ROVの設計は高度にモジュール化されており、任務の要件に応じてさまざまなペイロードを取り付けることができます。小型の観測用ROVは軽量で持ち運びが容易であり、単純な目視検査を目的としています。一方、作業用ROVははるかに大型で、海底建設、パイプラインの修理、試料採取などの重作業に対応可能です。ROVは、水中環境への比類なきアクセスを提供し、人間の能力を拡張するとともに、ROVなしでは不可能な水深や長時間での作業を可能にします。 要するに、ROVは汎用性の高い探査ツールであると同時に、複雑な水中任務を実行するための精密なプラットフォームでもあり、人間の監督と遠隔操作によるロボットの能力との間のギャップを埋める役割を果たしています。
