USVを用いた水深測量
USVベースの水深測量に最適なINS、Ekinox-D。
“コンパクトで高精度、そして費用対効果の高い慣性航法システムを探していました。Ekinox-Dはまさに理想的な選択でした。” | ITER Systems CEO、David M.
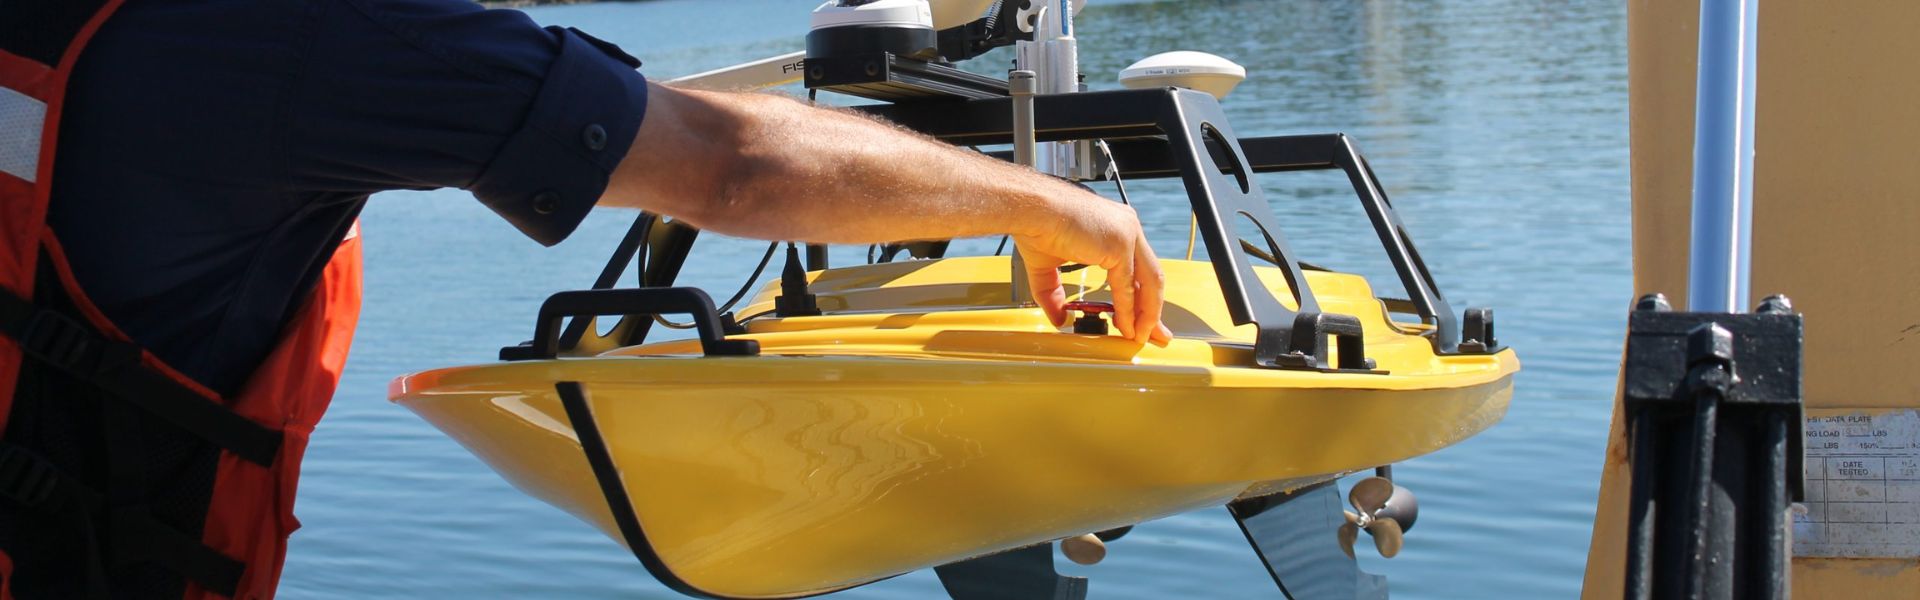
USVベースの測深に最適なINS「Ekinox-D」
ほとんどの無人システムと同様に、USV(無人水上艇)にはスペースと電力の制約があります。さらに、Ekinox-Dはこのような車両への統合に最適なINSです。
重量600グラム未満、消費電力7W未満のEkinox-Dは、センチメートル精度の測位を実現するRTKデュアルアンテナGNSS受信機を内蔵しています。また、0.05°の姿勢精度を備え、波の周期に自動適応する5cmのリアルタイムヒーブ(上下揺れ)データを提供します。
スワス測深ソナーを搭載したUSV
SPYBOAT® Swanは、浅海域の水路測量業務に完全対応した無人水上艇(USV)です。また、オペレーターが最大1キロメートル離れた陸上から遠隔操作します。Swanは、河床、湖沼、貯水池、ダム、港湾など、船舶が進入できないエリアで測深調査を行います。さらに、過酷な環境下でも高精度なマッピングを実現します。
スワバス測深ソナー「Bathyswath 2」を搭載したこのUSVは、測深および航行情報をオペレーターのタブレットPCにリアルタイムで送信します。Swanはあらゆる水路測量ソフトウエアに対応しています。
「Ekinox-Dは、浅海域で稼働する測量用USVに完璧に適合します。」 | ITER Systems
マルチビームエコーサウンダーを搭載したUSV
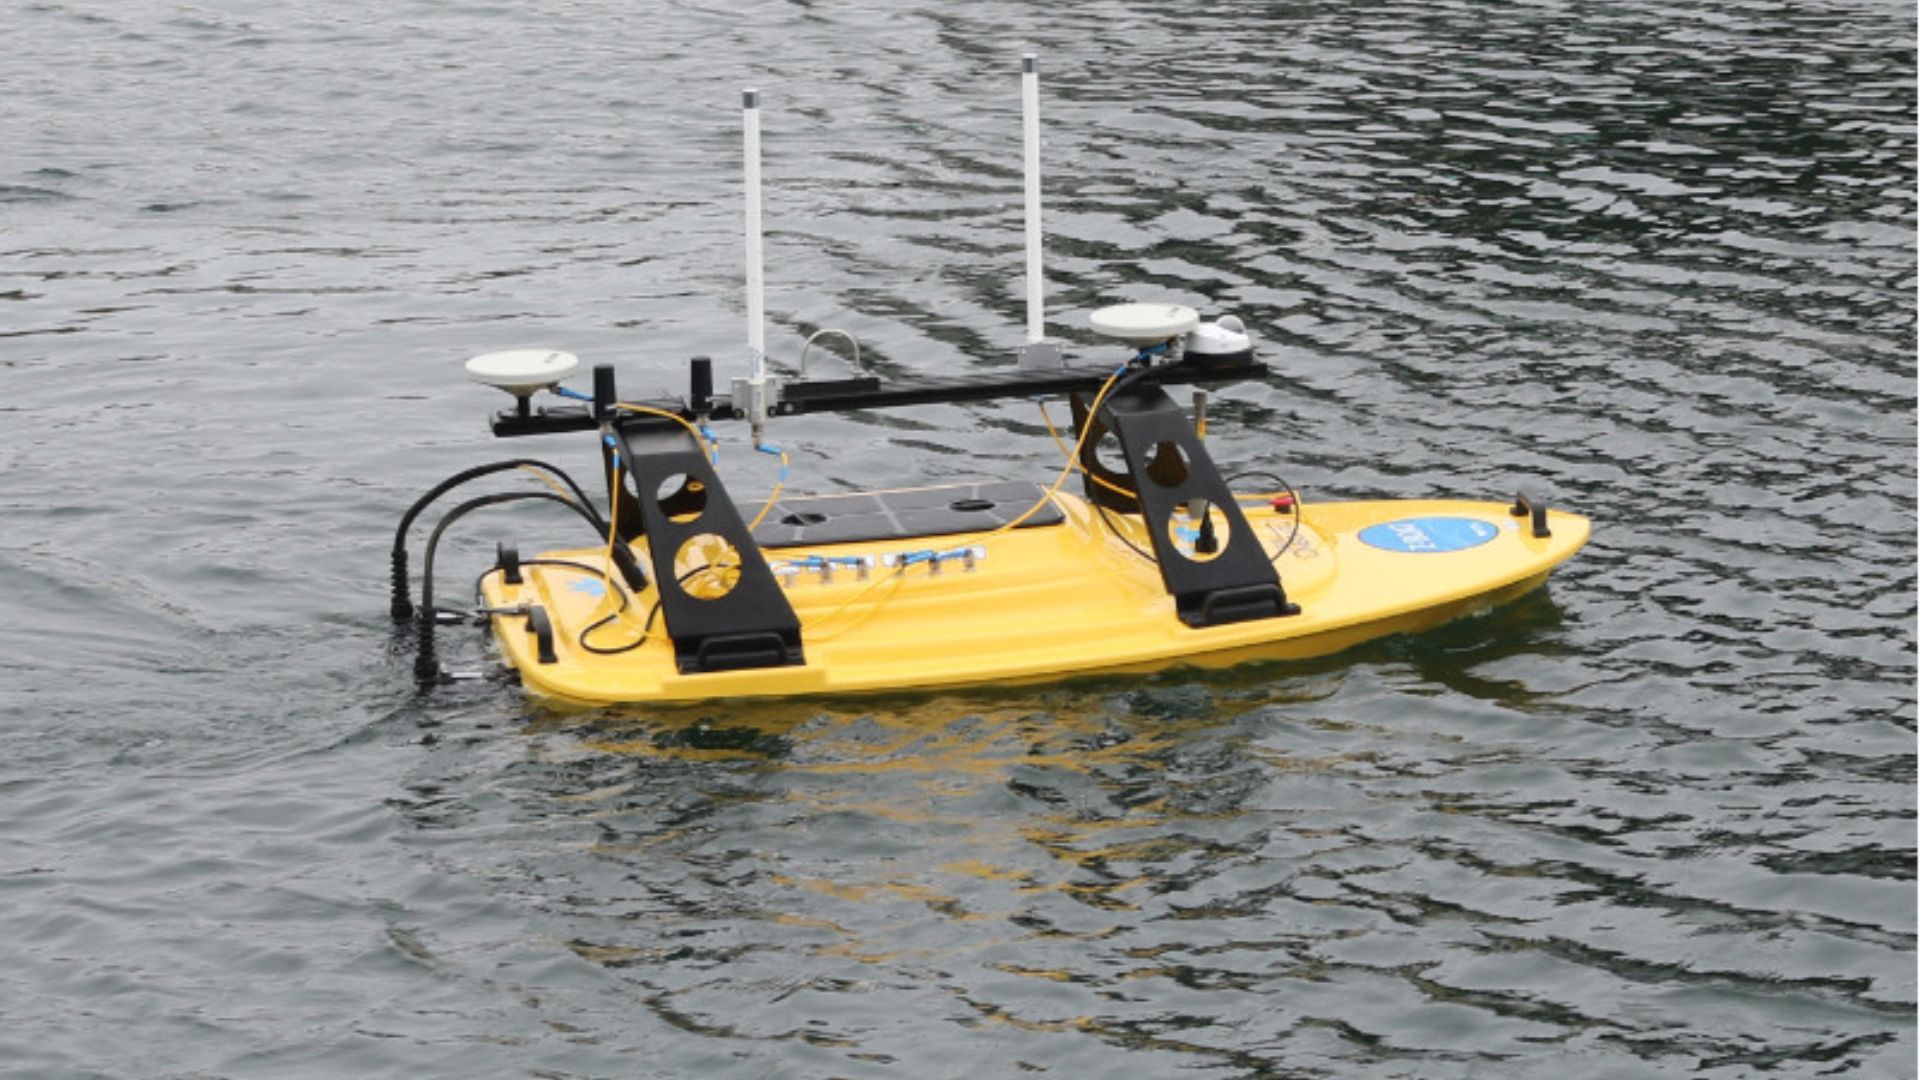
Oceanscience Z-Boatは、測量士の視点に立って設計されています。
船体形状、推進システム、無線通信、オンデマンドのソナー機器が組み合わされており、沿岸の水深測量や陸上測量を完了したい海洋測量士や陸上測量士にとって、使いやすく強力な選択肢を提供します。
2016年5月にワシントン大学タコマ校向けに納入されたカスタム統合システムには、堅牢なZ-Boat 1800RP、SBG SystemsのEkinox-D慣性航法システム、Teledyne Odom Hydrographic MB2マルチビーム、Teledyne RD Instruments RiverPro ADCP、カメラ、および車載コンピュータが含まれていました。

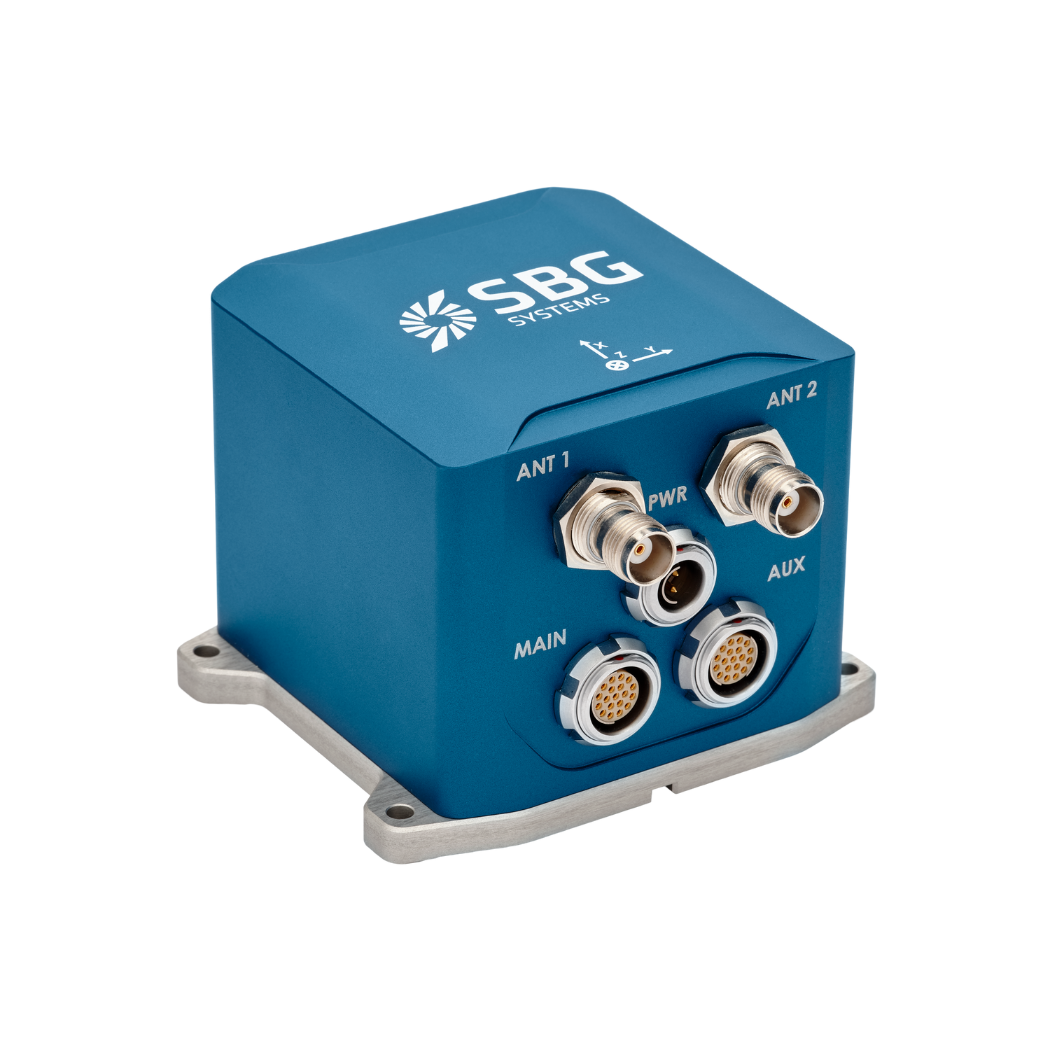
Ekinox-D
Ekinox-Dは、RTK GNSS受信機を内蔵したオールインワンの慣性航法システムであり、設置スペースが限られた用途に最適です。
この高度なINS/GNSSは、1基または2基のアンテナを備え、姿勢、ヒーブ、センチメートル精度の位置情報を提供します。
Ekinox-Dの見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリケーションに関するよくある質問への回答をご覧いただけます。また、お探しの情報が見つからない場合は、直接お問い合わせください。
ドローンマッピングのために慣性システムとLIDARをどのように組み合わせることができますか?
SBG Systemsの慣性システムとLiDARをドローンマッピングに組み合わせることで、高精度な地理空間データの取得における精度と信頼性が向上します。
この連携の仕組みと、ドローンによるマッピングにどのようなメリットがあるかを以下に説明します:
- レーザーパルスを使用して地表までの距離を測定し、地形や構造物の詳細な3Dマップを作成するリモートセンシング手法です。
- SBG SystemsのINSは、慣性計測装置(IMU)とGNSSデータを組み合わせることで、GNSSが利用できない環境においても、正確な位置、姿勢(ピッチ、ロール、ヨー)、速度を提供します。
SBGの慣性システムはLiDARデータと同期します。INSがドローンの位置と姿勢を高精度で追跡する一方、LiDARが下方の地形やオブジェクトの詳細を捉えます。
ドローンの正確な向きを把握することで、LiDARデータを3次元空間上で正確に位置決めすることができます。
GNSSコンポーネントがグローバルな測位を提供し、IMUがリアルタイムの姿勢および移動データを提供します。この組み合わせにより、GNSSの電波が弱い、または利用できない状況(高層ビルの近隣や鬱蒼とした森林など)でも、INSはドローンの軌跡と位置の追跡を継続でき、一貫性のあるLiDARマッピングが可能になります。
マルチビームエコーサウンディングとは何ですか?
マルチビームエコーサウンディング(MBES)は、海底や水中の地形を高精度で測量するために用いられる、高度な水文測量技術である。
船舶の直下の単一地点で深度を測定する従来のシングルビーム音響測深機とは異なり、MBESはソナービームの配列を使用して海底の広い幅にわたる深度測定を同時に取得します。これにより、地形、地質学的特徴、潜在的な危険など、水中地形の詳細かつ高解像度なマッピングが可能になります。
MBESシステムは、水中を伝播する音波を放射し、その音波は海底で反射して船舶に戻ってきます。このシステムは、エコーが戻ってくるまでの時間を分析することで、複数の地点の深度を算出し、水中の地形を網羅的に映し出した地図を作成します。
この技術は、航法、海洋建設、環境モニタリング、資源探査など、さまざまな用途において不可欠であり、安全な海上運航や海洋資源の持続可能な管理に欠かせないデータを提供しています。
RTKとPPKの違いは何ですか?
リアルタイムキネマティック(RTK)は、通常RTCMフォーマットの補正ストリームを使用して、GNSS補正をほぼリアルタイムで送信する測位技術です。しかし、GNSS補正の完全性、可用性、カバレッジ、互換性といった点に関して、確実性を確保する上での課題が存在する場合があります。
RTKの後処理と比較して、PPKの最大の利点は、フォワード処理やバックワード処理を含むデータ処理作業を後処理の段階で最適化できる点にある。一方、リアルタイム処理では、補正値やその伝送に中断や不整合が生じると、測位精度が低下してしまう。
GNSSポストプロセッシング(PPK)とリアルタイム(RTK)の最初の重要な利点は、現場で使用されるシステムが、CORSからのRTCM補正をINS/GNSSシステムに取り込むためのデータリンクや無線を備えている必要がないという点です。
ポストプロセッシングの導入における主な制約は、最終的なアプリケーションが環境に対して何らかの処理を行う必要があるという点です。一方、最適化された軌道を生成するために必要な追加の処理時間をアプリケーションが許容できるのであれば、すべての成果物のデータ品質を大幅に向上させることができます。
