Sistema di riferimento di assetto e rotta degli AUV
I nostri sensori sono progettati per una perfetta integrazione nel vostro veicolo sottomarino autonomo (AUV). Garantiscono la raccolta continua e la trasmissione in tempo reale dei dati di rollio, beccheggio e prua basati sul magnetismo. Questi dati sono cruciali per determinare con precisione l'orientamento dell'AUV. Inoltre, garantiscono stabilità durante le missioni subacquee. Di conseguenza, consentono una navigazione e un controllo precisi in ambienti subacquei complessi.
I nostri sistemi combinano dati provenienti da accelerometri, giroscopi e magnetometri, tutti fusi attraverso un algoritmo robusto che include una logica decisionale avanzata e controlli di qualità. Ciò garantisce una stima dell'assetto affidabile e precisa, anche in condizioni magneticamente disturbate o dinamiche. Con frequenze di uscita fino a 1 kHz, il nostro AHRS fornisce aggiornamenti di orientamento in tempo reale, consentendo un controllo rapido e reattivo — un requisito fondamentale per la guida e l'autonomia dei moderni AUV.
Sistemi di movimento e navigazione per AUV
Nelle applicazioni AUV, l'AHRS garantisce che il veicolo possa stabilizzarsi in acque turbolente, navigare con precisione e regolare il proprio movimento in base al mutevole ambiente sottomarino. Ad esempio, gli AUV utilizzati per la mappatura dei fondali marini si affidano a dati di assetto precisi per mantenere una piattaforma stabile per i loro sonar o altri sensori. Senza informazioni accurate sull'assetto, la raccolta dei dati del veicolo potrebbe essere compromessa, portando a errori nelle attività di mappatura o ispezione.
Per le missioni di rilievo subacqueo, l'INS è essenziale. Aiuta gli AUV a calcolare la propria traiettoria nel tempo, consentendo agli operatori di eseguire attività di mappatura o monitoraggio precise. Grazie alla sua capacità di fornire feedback in tempo reale su posizione e movimento, l'INS è fondamentale per navigare attraverso terreni sottomarini complessi ed evitare ostacoli come strutture sommerse, relitti o formazioni naturali.
Le nostre soluzioni per gli AUV
Equipaggia i tuoi AUV con le nostre soluzioni inerziali. Inoltre, offriamo sia prodotti OEM che in custodia per soddisfare le diverse esigenze degli utenti. Progettiamo i nostri prodotti per raggiungere la massima precisione in ambienti subacquei. Inoltre, che si tratti di esplorazione, ricerca o difesa, i nostri sistemi offrono precisione e durata eccezionali. Di conseguenza, garantiscono il successo delle missioni ogni volta.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Opuscolo sui veicoli autonomi
Ricevi subito la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
SBG Systems ha collaborato con aziende leader in vari settori per fornire soluzioni inerziali ad alte prestazioni per le loro applicazioni. I nostri casi studio illustrano le storie di successo di progetti in cui la nostra tecnologia ha svolto un ruolo fondamentale nella navigazione.
Jan De Nul sceglie Navsight per facilitare il lavoro degli idrografi
Operazioni marittime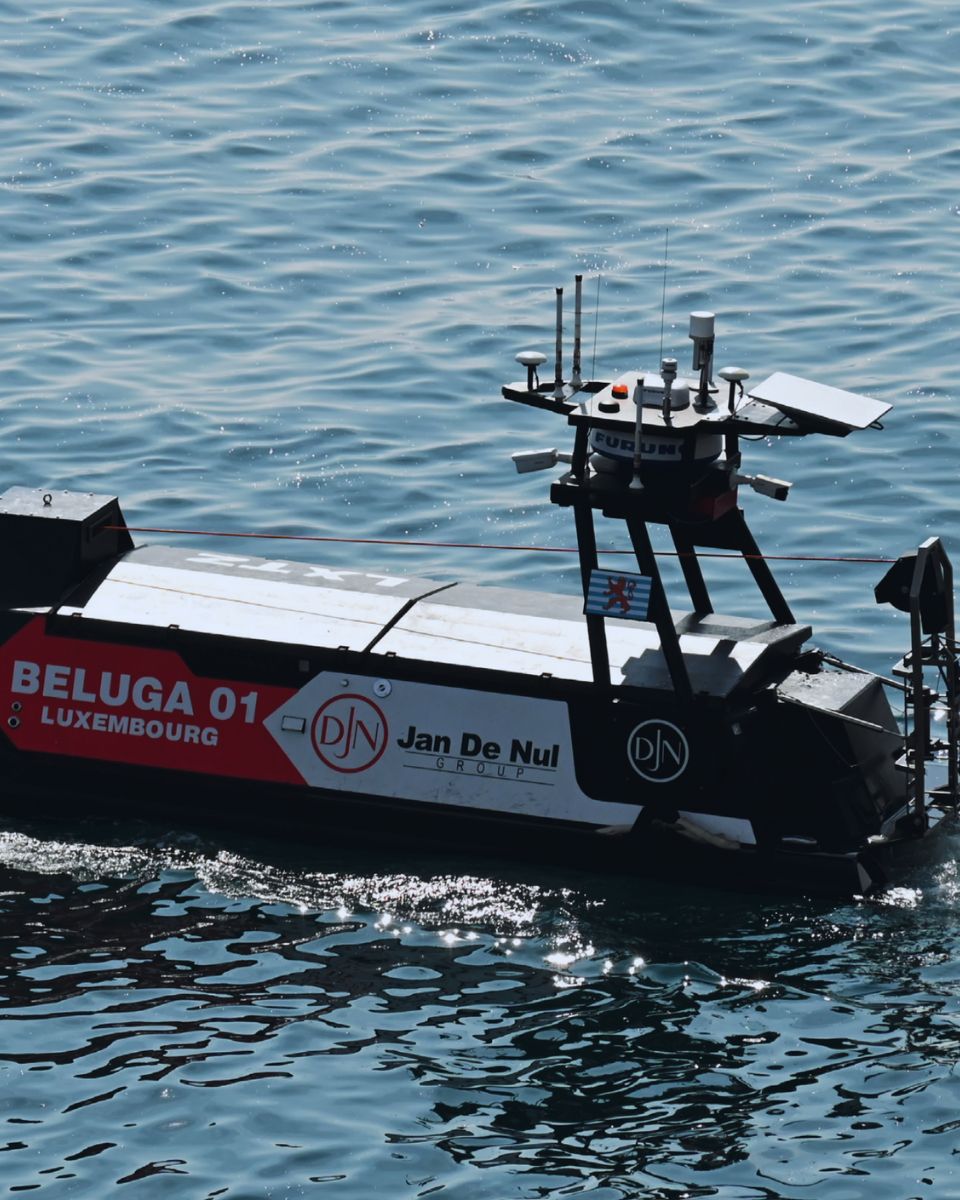

Soluzioni di movimento, sollevamento e navigazione per USV batimetrici
Veicolo di superficie senza equipaggio (USV)


Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche dei veicoli autonomi.



Scopri altre applicazioni offshore
Scoprite come le nostre tecnologie di navigazione e rilevamento del movimento si applicano a un’ampia gamma di applicazioni sia in superficie che sott’acqua. Dalle imbarcazioni di superficie senza equipaggio (USV) ai veicoli subacquei autonomi (AUV), le nostre soluzioni garantiscono dati affidabili relativi al posizionamento, all’orientamento e al movimento, anche negli ambienti marini più difficili.
Hai qualche domanda?
La nostra sezione FAQ risponde alle domande più frequenti sui sistemi di mappatura mobile. Spiega le tecnologie coinvolte e illustra le migliori pratiche. Inoltre, fornisce agli utenti indicazioni su come integrare i nostri prodotti nelle loro soluzioni.
Qual è la differenza tra AUV e ROV?
La differenza principale tra un veicolo subacqueo autonomo (AUV) e un veicolo telecomandato (ROV) risiede nel loro sistema di controllo e funzionamento. Gli AUV sono autonomi, operano senza un operatore umano diretto e sono preprogrammati per svolgere missioni specifiche. Alimentati a batteria e senza cavi di collegamento, gli AUV offrono libertà di movimento, il che li rende ideali per attività quali la mappatura dei fondali marini e il monitoraggio ambientale.
Gli AUV sono in grado di percorrere grandi distanze grazie alla loro autonomia. I ROV, invece, sono controllati dagli operatori tramite un cavo che li collega a una nave o a una piattaforma. Questo cavo fornisce alimentazione e permette la comunicazione, ma ne limita il raggio d’azione, rendendo i ROV ideali per ispezioni e riparazioni subacquee che richiedono un controllo in tempo reale.
Cos'è l'AHRS?
L'AHRS, o Attitude and Heading Reference System (sistema di riferimento di assetto e pendenza), è un sottosistema di navigazione integrato che fornisce una stima in tempo reale e controllata dalla deriva dell'orientamento di una piattaforma: rollio, beccheggio e rotta. Nel suo nucleo, un AHRS fonde le misurazioni di tre tipi di sensori: giroscopi, accelerometri e magnetometri.
I giroscopi rilevano le velocità angolari, gli accelerometri rilevano forze specifiche, tra cui la gravità, e i magnetometri misurano il campo magnetico terrestre per determinare la prua di riferimento. Presi singolarmente, ciascun sensore presenta dei limiti: i giroscopi subiscono una deriva nel tempo, gli accelerometri sono influenzati dal movimento dinamico e i magnetometri possono essere disturbati da oggetti ferrosi nelle vicinanze; tuttavia, quando vengono combinati tramite algoritmi di filtraggio avanzati, quali i filtri di Kalman estesi o non lineari, il sistema fornisce una soluzione di assetto stabile, accurata e continua.
Le unità AHRS moderne incorporano anche modelli di calibrazione per compensare variazioni di temperatura, disallineamenti, errori di fattore di scala e distorsioni magnetiche, migliorando significativamente la robustezza. Rispetto ai semplici IMU, che forniscono solo dati grezzi dei sensori, un AHRS offre un output di orientamento completamente elaborato e pronto all'uso.
A differenza di un INS di grado di navigazione completo, tuttavia, in genere non integra velocità o posizione a meno che non sia accoppiato a sensori aggiuntivi. Le soluzioni AHRS sono ampiamente utilizzate in UAV, USV, UGV, aeromobili, imbarcazioni marine e molte piattaforme di difesa in cui informazioni affidabili su assetto e rotta sono cruciali per il controllo, la stabilizzazione e la consapevolezza situazionale, anche in ambienti in cui il GPS potrebbe non essere disponibile o risultare degradato.
