Garantire la precisione nelle operazioni marittime complesse
Le operazioni di superficie si svolgono spesso in ambienti dinamici e imprevedibili, in cui i sistemi di navigazione tradizionali possono incontrare difficoltà. Con l'evoluzione dell'industria marittima globale verso l'automazione e una maggiore efficienza operativa, l'INS svolge un ruolo critico nel garantire una navigazione sicura, in particolare in aree prive di GNSS o in porti ad alto traffico.
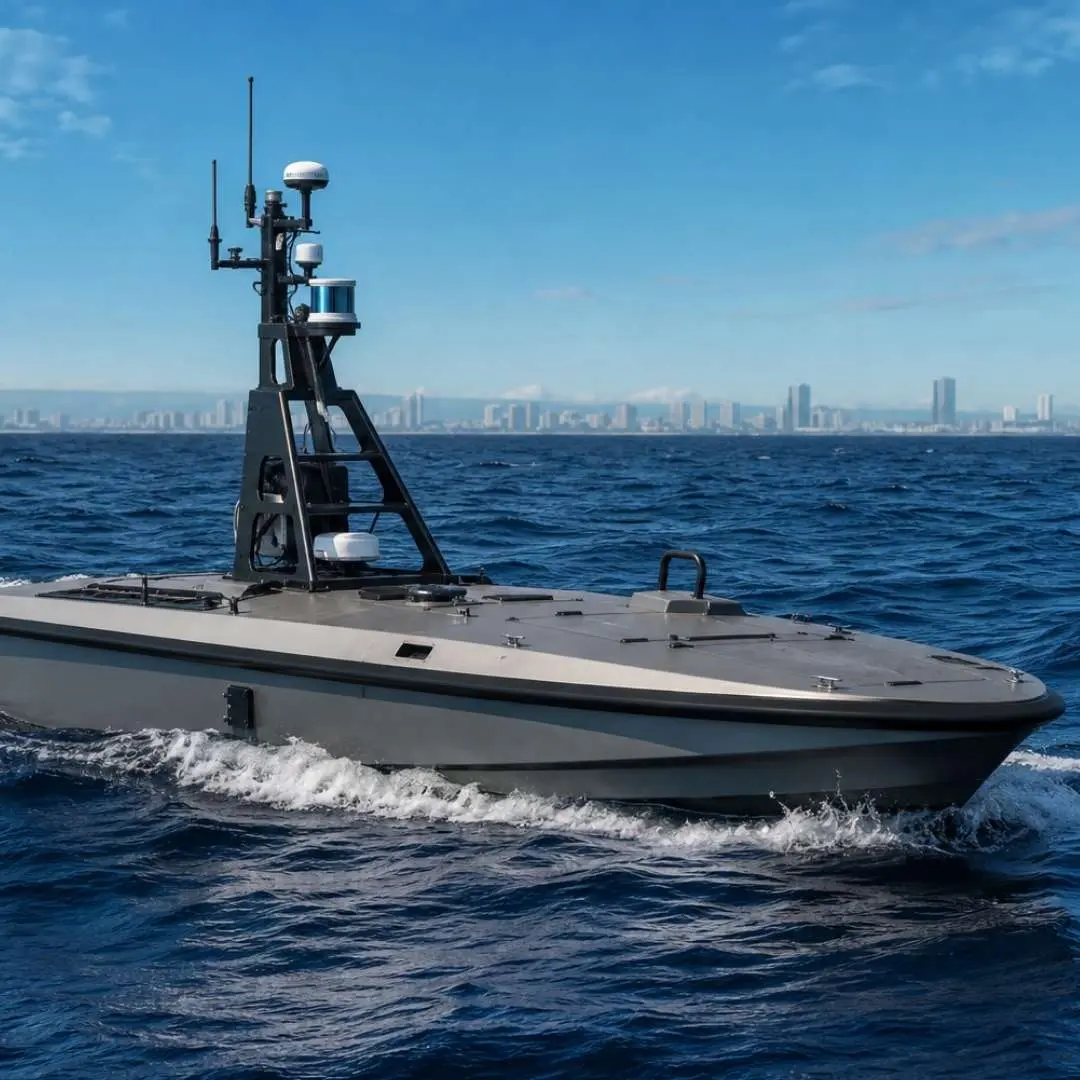
Per le imbarcazioni autonome, l'integrazione dell'INS assicura che i natanti possano continuare a navigare con precisione quando i segnali GNSS non sono disponibili o sono inaffidabili, consentendo operazioni fluide e sicure.
Le imbarcazioni marittime conducono spesso operazioni in ambienti remoti o difficili, come le regioni polari o le esplorazioni in alto mare. In questi luoghi, l'INS assicura che la posizione dell'imbarcazione sia tracciata con precisione, consentendo una raccolta dati accurata e una navigazione efficiente.
Affidabilità eccezionale con disponibilità continua dei dati
Uno dei principali vantaggi dell'INS è la sua capacità di funzionare indipendentemente dai segnali esterni. A differenza del GNSS, che può essere interrotto da jamming o perdita di segnale, l'INS fornisce informazioni di navigazione continue. Ciò è particolarmente prezioso nelle aree ad alto rischio in cui la navigazione ininterrotta è fondamentale per la sicurezza dell'imbarcazione e dell'equipaggio.
Fornendo dati in tempo reale sulla posizione, sulla velocità e sull'orientamento dell'imbarcazione, l'INS migliora la sicurezza durante manovre complesse, come l'attracco, la navigazione in canali stretti o l'operatività in aree ad alto traffico. Ciò garantisce che imbarcazioni come quelle commerciali (ad es. traghetti autonomi) possano evitare collisioni e altri incidenti, anche in condizioni difficili.
Perfetta integrazione con i sensori e i sistemi di navigazione
Le nostre soluzioni inerziali possono essere integrate con altri sistemi di navigazione, come GNSS, Doppler Velocity Logs (DVL) o sistemi di posizionamento acustico (APS), e altri input come sensori di velocità o di rotta, per migliorare precisione, continuità e resilienza. Combinando queste fonti di dati tramite la fusione di sensori, le imbarcazioni possono mantenere prestazioni di navigazione più affidabili, aspetto particolarmente importante in ambienti difficili o privi di segnale GNSS.
Inoltre, può ridurre la necessità di frequenti ricalibrazioni o la dipendenza da ausili alla navigazione esterni, con conseguenti risparmi sui costi per gli operatori. In settori come l'energia offshore o il trasporto marittimo commerciale, la capacità di operare in autonomia e indipendentemente dal GNSS riduce il rischio di ritardi o errori costosi.
Soluzioni per i sistemi di navigazione marittima
Abbiamo sviluppato i migliori Sistemi di Navigazione Inerziale che stanno rivoluzionando le operazioni marittime fornendo dati di navigazione accurati e affidabili anche negli ambienti più difficili.
Che si tratti di difesa, spedizioni commerciali, trasporto marittimo, ricerca scientifica, oceanografia, acquacoltura o energia offshore e costruzione di parchi eolici offshore, navigherete in modo sicuro ed efficiente.

Ellipse-D

Quanta Micro

Ekinox Micro

Ekinox-D

Stellar-40

Apogee-D
Brochure sulle applicazioni di navigazione
Ricevi la nostra brochure direttamente nella tua casella di posta elettronica!
Casi studio
Scopri come la tecnologia di navigazione all'avanguardia di SBG Systems sta plasmando il futuro dei sistemi di navigazione marina

Il software PPK GNSS/INS Qinertia è stato scelto per applicazioni geofisiche marine
Post-elaborazione dei dati
Applied Acoustics integra i sensori " INS " nel sistema Easytrak Pyxis USBL
Sistema di posizionamento subacqueo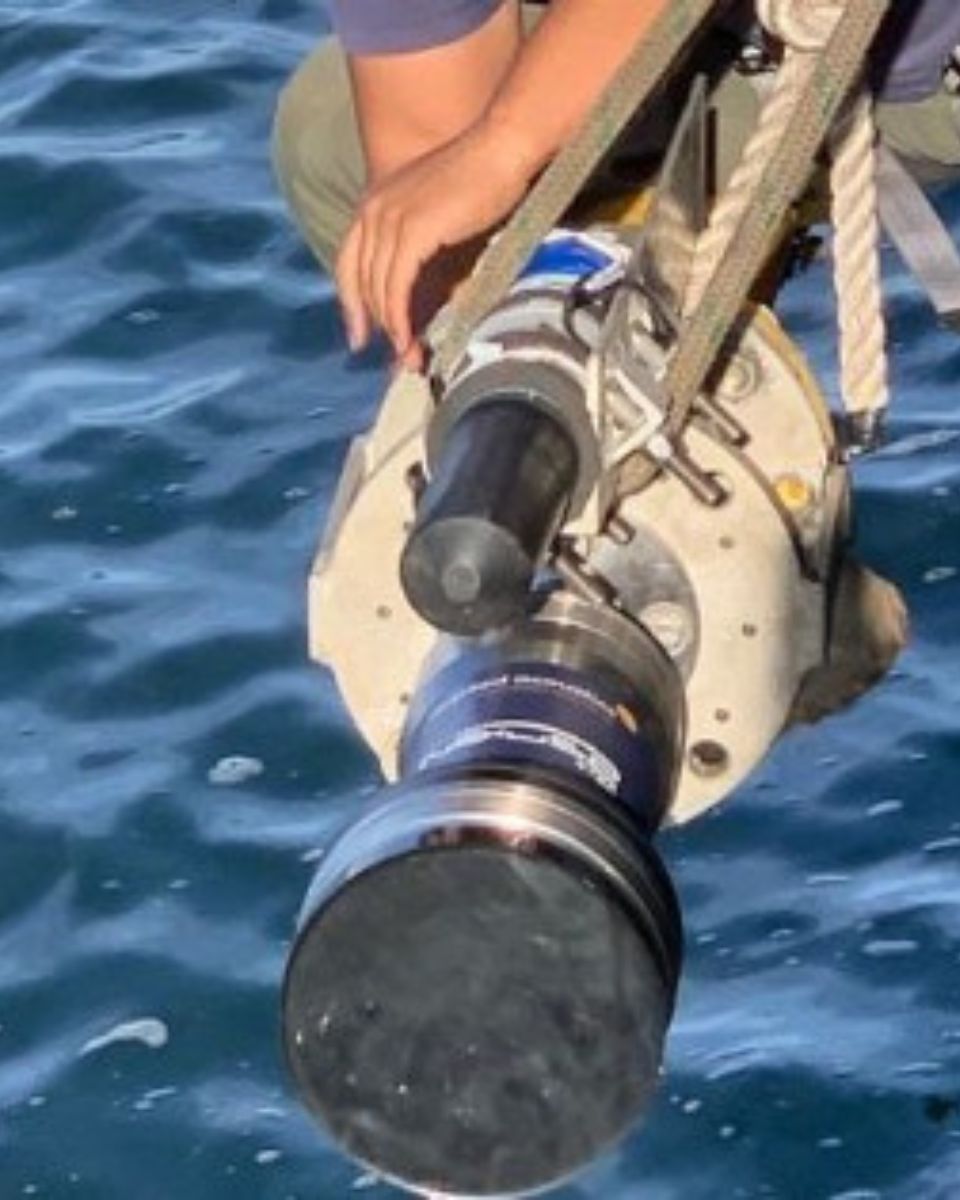


Si parla di noi
Ascoltate direttamente le testimonianze degli innovatori e dei clienti che hanno adottato la nostra tecnologia.
Le loro testimonianze e le storie di successo dimostrano l'impatto significativo che i nostri sensori hanno nelle applicazioni pratiche di navigazione degli UAV.



Esplora altre applicazioni inerziali nelle operazioni marittime
Immergiti nel mondo delle applicazioni inerziali nelle operazioni marittime. Le nostre tecnologie di navigazione all'avanguardia migliorano precisione, stabilità ed efficienza. Le nostre soluzioni di rilevamento del movimento supportano un'ampia gamma di attività marittime. Dal posizionamento delle imbarcazioni alla compensazione dinamica del movimento, scopri come le nostre soluzioni stanno trasformando il modo in cui vengono condotte le operazioni marittime.
Hai qualche domanda?
Benvenuto nella nostra sezione FAQ! Qui troverai le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovi ciò che cerchi, non esitare a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Che cos’è l’economia blu?
Per “economia blu” o “economia oceanica” si intendono le attività economiche legate agli oceani e ai mari. La Banca Mondiale definisce l’economia blu come “l’uso sostenibile delle risorse oceaniche a beneficio delle economie, dei mezzi di sussistenza e della salute degli ecosistemi oceanici”.
L'economia blu comprende il trasporto marittimo, la pesca e l'acquacoltura, il turismo costiero, le energie rinnovabili, la desalinizzazione dell'acqua, i cavi sottomarini, l'estrazione dai fondali marini, l'estrazione mineraria in acque profonde, le risorse genetiche marine e le biotecnologie.
Che cos’è una nave di supporto offshore?
Le navi di supporto offshore (OSV) forniscono assistenza alle attività di esplorazione e produzione di petrolio e gas in mare aperto, nonché a varie operazioni marittime.
Le navi di supporto offshore (OSV) trasportano rifornimenti, attrezzature e personale da e verso le piattaforme offshore, effettuano interventi di manutenzione e forniscono assistenza nelle operazioni subacquee. Sono fondamentali per garantire l'efficienza e la sicurezza dei progetti offshore.
Cosa sono il rollio, il beccheggio e l'imbardata?
L'inclinazione longitudinale, l'inclinazione laterale e l'imbardata descrivono i tre movimenti rotatori di un corpo rigido nello spazio. Questi assi sono fondamentali nell'ingegneria aerospaziale, navale e automobilistica.
- Il beccheggio indica la rotazione attorno all’asse laterale e determina il movimento di sollevamento o abbassamento del muso.
- Il roll indica la rotazione attorno all'asse longitudinale, che determina l'inclinazione delle ali o dei fianchi.
- L'imbardata definisce la rotazione attorno all'asse verticale, con sterzata verso sinistra o verso destra.
Insieme, questi assi consentono un'orientazione e un controllo spaziale completi. Gli ingegneri utilizzano questi termini nella dinamica di volo per garantire un funzionamento stabile degli aeromobili. I piloti regolano il beccheggio per salire o scendere e il rollio per inclinarsi durante le virate. Il controllo dell'imbardata mantiene l'aeromobile allineato con la rotta desiderata. Anche le navi si affidano a beccheggio, rollio e imbardata per mantenere una navigazione sicura. Le misurazioni del beccheggio influenzano l'alzata e l'abbassamento della prua con le onde. Il rollio descrive l'inclinazione laterale della nave in mare agitato. L'imbardata rappresenta una virata indesiderata causata da correnti o venti irregolari. Le navi moderne utilizzano stabilizzatori e autopiloti per minimizzare questi movimenti.
Nelle applicazioni automobilistiche, il beccheggio, il rollio e l’imbardata contribuiscono a migliorare la dinamica del veicolo e i sistemi di sicurezza. Il beccheggio descrive l’abbassamento del muso dell’auto in frenata o il suo sollevamento in accelerazione. Il rollio indica l’inclinazione della carrozzeria in curva, che influisce sul comfort dei passeggeri e sulla stabilità. L’imbardata misura la rotazione del veicolo in curva ed è fondamentale per i sistemi di controllo della stabilità. Gli ingegneri integrano sensori quali giroscopi e accelerometri per misurare questi movimenti.
Nei droni e negli UAV, il beccheggio, il rollio e l'imbardata consentono manovre precise e garantiscono stabilità. I sistemi di pilota automatico degli UAV correggono continuamente questi assi per garantire traiettorie di volo fluide. Anche la robotica utilizza questi concetti per garantire movimenti precisi in ambienti tridimensionali.
I sistemi di navigazione combinano misurazioni inerziali con il GNSS per calcolare l'orientamento in tempo reale. La misurazione accurata di questi assi garantisce affidabilità nelle operazioni mission-critical. Beccheggio, rollio e imbardata rimangono essenziali nei settori dei trasporti, della difesa e delle tecnologie di simulazione.
