Batimetria basata su USV
Ekinox-D, l'INS perfetto per la batimetria basata su USV.
“Cercavamo un sistema di navigazione inerziale compatto, preciso e conveniente. L'Ekinox-D si è rivelato la scelta perfetta.” | David M., CEO di ITER Systems
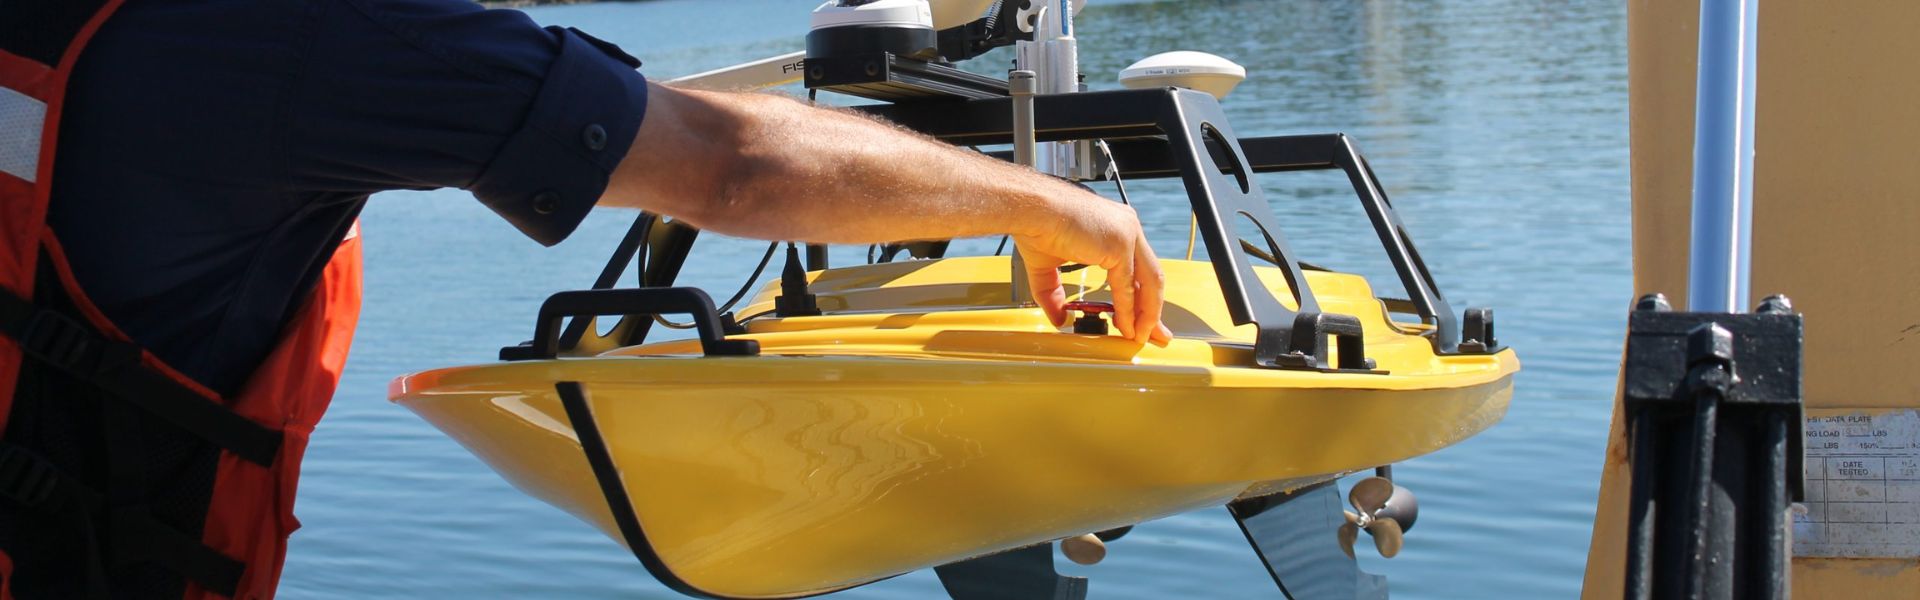
Ekinox-D, l'INS perfetto per la batimetria basata su USV
Come la maggior parte dei sistemi senza equipaggio, gli USV affrontano vincoli di spazio e di alimentazione. Inoltre, Ekinox-D è il miglior INS per l'integrazione in tali veicoli.
Con un peso inferiore a 600 grammi e un consumo inferiore a 7W, Ekinox-D include un ricevitore GNSS RTK a doppia antenna per un posizionamento a livello centimetrico. In più, offre una precisione di assetto di 0,05° e fornisce un heave (beccheggio/rollio verticale) in tempo reale di 5 cm che si adatta automaticamente ai periodi delle onde.
USV con sonar batimetrico a fascia
SPYBOAT® Swan è un veicolo di superficie senza equipaggio (USV) completamente attrezzato per operazioni idrografiche in acque poco profonde. Inoltre, un operatore lo controlla da remoto dalla riva, fino a un chilometro di distanza. Swan esegue rilievi batimetrici in aree inaccessibili alle imbarcazioni, come letti di fiumi, laghi, bacini idrici, dighe o porti. In aggiunta, garantisce una mappatura accurata in ambienti difficili.
Dotato di un Bathyswath 2, un sonar batimetrico a fascio, l'USV fornisce informazioni batimetriche e di navigazione in tempo reale al tablet PC dell'operatore. Swan è compatibile con tutti i software idrografici.
“Ekinox-D si adatta perfettamente ai USV per rilievi che operano in acque poco profonde” | ITER Systems
USV con ecoscandaglio multibeam
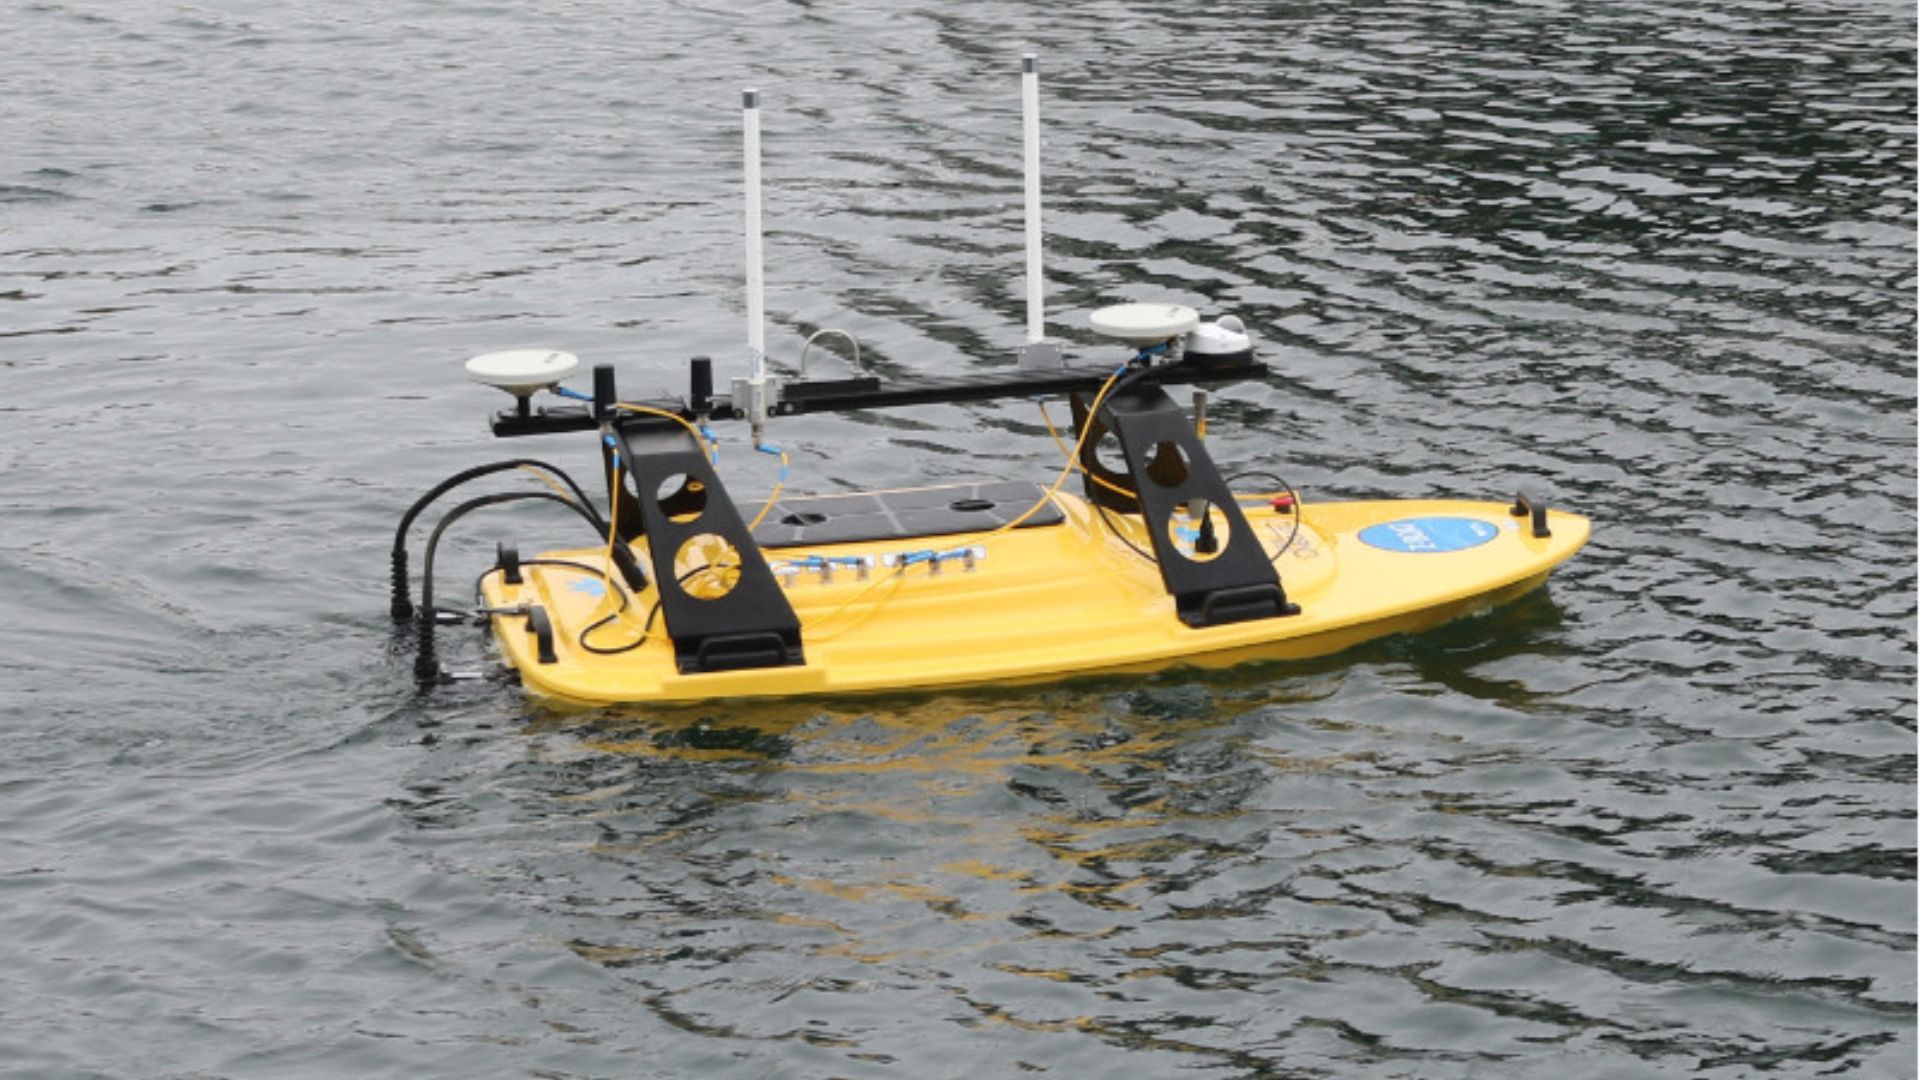
L'Oceanscience Z-Boat è progettata pensando ai professionisti del rilievo.
La forma dello scafo, la propulsione, la radiocomunicazione e la strumentazione sonar on-demand si combinano per offrire un'opzione semplice da usare e potente per il rilevatore idrografico o topografo che desidera completare lavori idrografici costieri.
L'integrazione personalizzata consegnata per l'Università di Washington a Tacoma nel maggio 2016 comprendeva il robusto Z-Boat 1800RP, il sistema di navigazione inerziale Ekinox-D di SBG Systems, il multibeam Teledyne Odom Hydrographic MB2, l'ADCP Teledyne RD Instruments RiverPro, una telecamera e un computer di bordo.

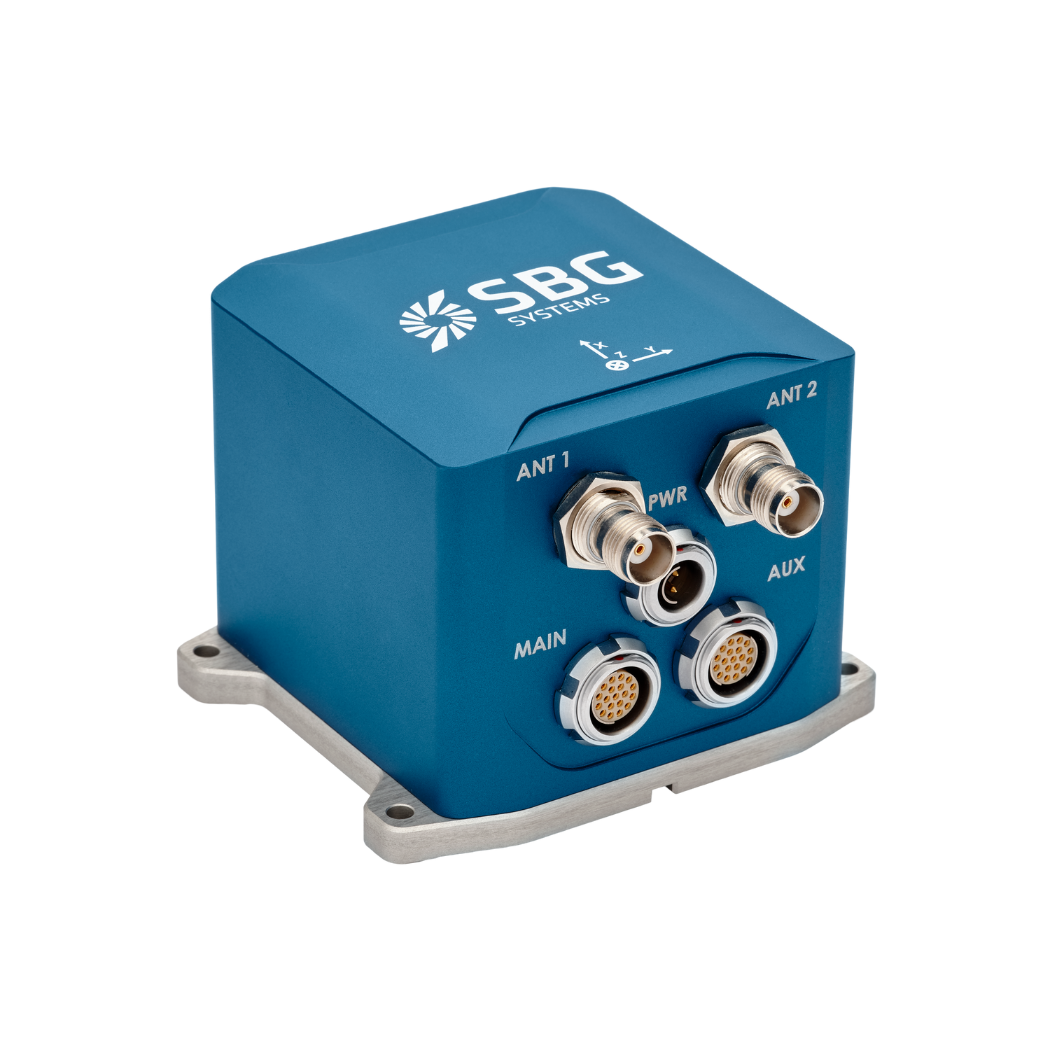
Ekinox-D
Ekinox-D è un Sistema di Navigazione Inerziale all-in-one con ricevitore RTK GNSS integrato, ideale per le applicazioni in cui lo spazio è critico.
Questo avanzato INS/GNSS viene fornito con una o due antenne e fornisce orientamento, beccheggio e rollio (heave) e posizione centimetrica.
Richiedi un preventivo per Ekinox-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Inoltre, se non trovate ciò che cercate, non esitate a contattarci direttamente.
Come posso combinare i sistemi inerziali con un LiDAR per la mappatura con droni?
La combinazione dei sistemi inerziali di SBG Systems con il LiDAR per la mappatura tramite drone migliora la precisione e l'affidabilità nell'acquisizione di dati geospaziali precisi.
Ecco come funziona l'integrazione e quali vantaggi offre per la mappatura con i droni:
- Un metodo di telerilevamento che utilizza impulsi laser per misurare le distanze dalla superficie terrestre, creando una mappa 3D dettagliata del terreno o delle strutture.
- L'INS di SBG Systems combina un'Unità di Misura Inerziale (IMU) con i dati GNSS per fornire posizionamento, orientamento (beccheggio, rollio, imbardata) e velocità accurati, anche in ambienti in cui il GNSS non è disponibile.
Il sistema inerziale di SBG è sincronizzato con i dati LiDAR. L'INS traccia con precisione la posizione e l'orientamento del drone, mentre il LiDAR cattura i dettagli del terreno o degli oggetti sottostanti.
Conoscendo l'orientamento preciso del drone, è possibile posizionare con precisione i dati LiDAR nello spazio 3D.
Il componente GNSS fornisce il posizionamento globale, mentre l'IMU offre dati di orientamento e movimento in tempo reale. Questa combinazione garantisce che, anche quando il segnale GNSS è debole o non disponibile (ad esempio, vicino a edifici alti o foreste dense), l'INS possa continuare a tracciare la traiettoria e la posizione del drone, consentendo una mappatura LiDAR coerente.
Che cos’è l’ecoscandaglio multibeam?
L'ecoscandaglio multibeam (MBES) è una tecnica avanzata di rilevamento idrografico utilizzata per mappare il fondale marino e le caratteristiche sottomarine con elevata precisione.
A differenza dei tradizionali ecoscandaglimonofascio che misurano la profondità in un unico punto direttamente sotto l'imbarcazione, l'MBES utilizza una serie di fasci sonar per acquisire simultaneamente misurazioni di profondità su un'ampia fascia di fondale marino. Ciò consente una mappatura dettagliata e ad alta risoluzione del terreno sottomarino, inclusi topografia, caratteristiche geologiche e potenziali pericoli.
I sistemi MBES emettono onde sonore che si propagano nell'acqua, rimbalzano sul fondale marino e ritornano all'imbarcazione. Analizzando il tempo impiegato dagli echi per tornare indietro, il sistema calcola la profondità in diversi punti, creando una mappa completa del paesaggio sottomarino.
Questa tecnologia è fondamentale per diverse applicazioni, tra cui la navigazione, le opere marittime, il monitoraggio ambientale e la prospezione delle risorse, fornendo dati essenziali per la sicurezza delle operazioni marittime e la gestione sostenibile delle risorse marine.
Qual è la differenza tra RTK e PPK?
Il Real-Time Kinematic (RTK) è una tecnica di posizionamento in cui le correzioni GNSS vengono trasmesse quasi in tempo reale, tipicamente utilizzando un flusso di correzione in formato RTCM. Tuttavia, possono sorgere difficoltà nel garantire le correzioni GNSS, in particolare per quanto riguarda la loro completezza, disponibilità, copertura e compatibilità.
Il principale vantaggio del PPK rispetto alla post-elaborazione RTK consiste nel fatto che le attività di elaborazione dei dati possono essere ottimizzate durante la post-elaborazione, comprese l'elaborazione in avanti e quella a ritroso, mentre nell'elaborazione in tempo reale qualsiasi interruzione o incompatibilità nelle correzioni e nella loro trasmissione comporta una minore precisione di posizionamento.
Un primo vantaggio chiave del post-processing GNSS (PPK) rispetto al tempo reale (RTK) è che il sistema utilizzato sul campo non necessita di un collegamento dati/radio per immettere le correzioni RTCM provenienti dalle CORS nel sistema INS/GNSS.
Il principale ostacolo all'adozione della post-elaborazione è la necessità che l'applicazione finale agisca sull'ambiente. D'altra parte, se la vostra applicazione è in grado di sopportare il tempo di elaborazione aggiuntivo necessario per generare una traiettoria ottimizzata, ciò migliorerà notevolmente la qualità dei dati per tutti i vostri risultati finali.
