Système de référence d'attitude et de cap (AHRS) pour AUV
Nos capteurs sont conçus pour une intégration transparente dans votre véhicule sous-marin autonome (AUV). Ils assurent la collecte continue et la transmission en temps réel des données de roulis, de tangage et de cap magnétique. Ces données sont cruciales pour déterminer avec précision l'orientation de l'AUV. De plus, elles garantissent la stabilité pendant les missions sous-marines. Par conséquent, elles permettent une navigation et un contrôle précis dans des environnements sous-marins difficiles.
Nos systèmes combinent les données des accéléromètres, des gyroscopes et des magnétomètres, toutes fusionnées via un algorithme robuste qui intègre une logique de décision avancée et des contrôles qualité. Cela garantit une estimation fiable et précise de l'attitude, même dans des conditions magnétiquement perturbées ou dynamiques. Avec des taux de sortie allant jusqu'à 1 kHz, notre AHRS fournit des mises à jour d'orientation en temps réel, permettant un contrôle rapide et réactif — une exigence critique pour le guidage et l'autonomie des AUV modernes.
Systèmes de mouvement et de navigation pour AUV
Dans les applications AUV, l'AHRS garantit que le véhicule peut se stabiliser dans des eaux turbulentes, naviguer avec précision et ajuster son mouvement en fonction de l'évolution de l'environnement sous-marin. Par exemple, les AUV utilisés pour la cartographie des fonds marins s'appuient sur des données d'attitude précises pour maintenir une plate-forme stable pour leurs sonars ou autres capteurs. Sans informations d'attitude précises, la collecte de données du véhicule pourrait être compromise, entraînant des erreurs lors des tâches de cartographie ou d'inspection.
Pour les missions de levés sous-marins, l'INS est essentiel. Il aide les AUV à calculer leur trajectoire au fil du temps, permettant aux opérateurs d'exécuter des tâches précises de cartographie ou de surveillance. Grâce à sa capacité à fournir un retour d'information en temps réel sur la position et le mouvement, l'INS est crucial pour naviguer à travers des terrains sous-marins complexes et éviter les obstacles tels que les structures sous-marines, les épaves ou les formations naturelles.
Nos solutions pour les AUV
Équipez vos AUV de nos solutions inertielles. De plus, nous proposons à la fois des produits OEM et des boîtiers pour répondre aux divers besoins des utilisateurs. Nous concevons nos produits afin d'atteindre une précision maximale en milieu sous-marin. En outre, qu'il s'agisse d'exploration, de recherche ou de défense, nos systèmes offrent une précision et une durabilité exceptionnelles. Par conséquent, ils garantissent le succès de vos missions à chaque intervention.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Brochure sur les véhicules autonomes
Recevez notre brochure instantanément dans votre boîte de réception !
Études de cas
SBG Systems s'associe à des entreprises de premier plan dans divers secteurs pour fournir des solutions inertielles hautes performances adaptées à leurs applications. Nos études de cas illustrent les réussites de projets où notre technologie a joué un rôle déterminant dans la navigation.
Jan De Nul choisit Navsight pour faciliter le travail des hydrographes
Opérations maritimes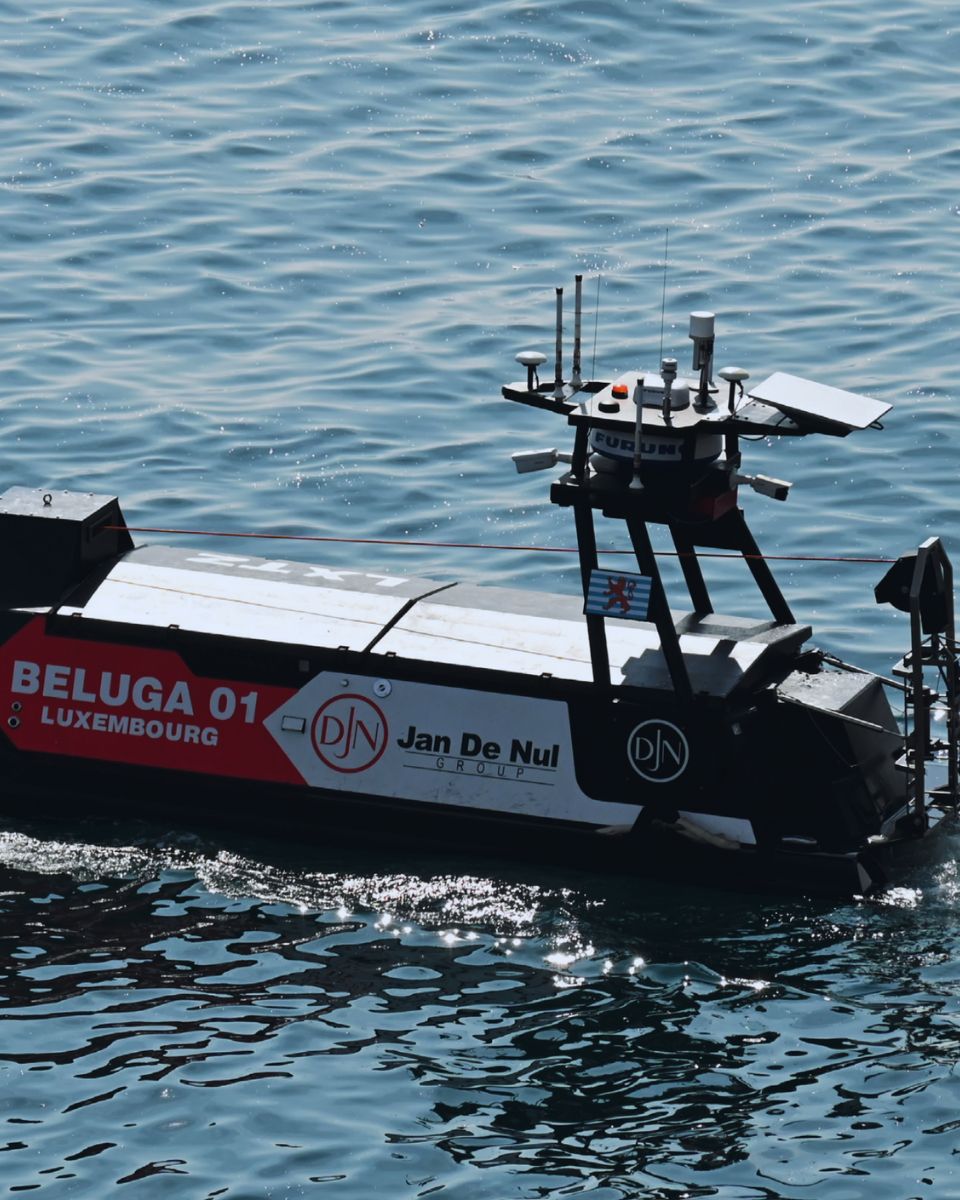
Marine Techonology intègre l'INS/GNSS de SBG dans le USV HydroDron
Navigation USV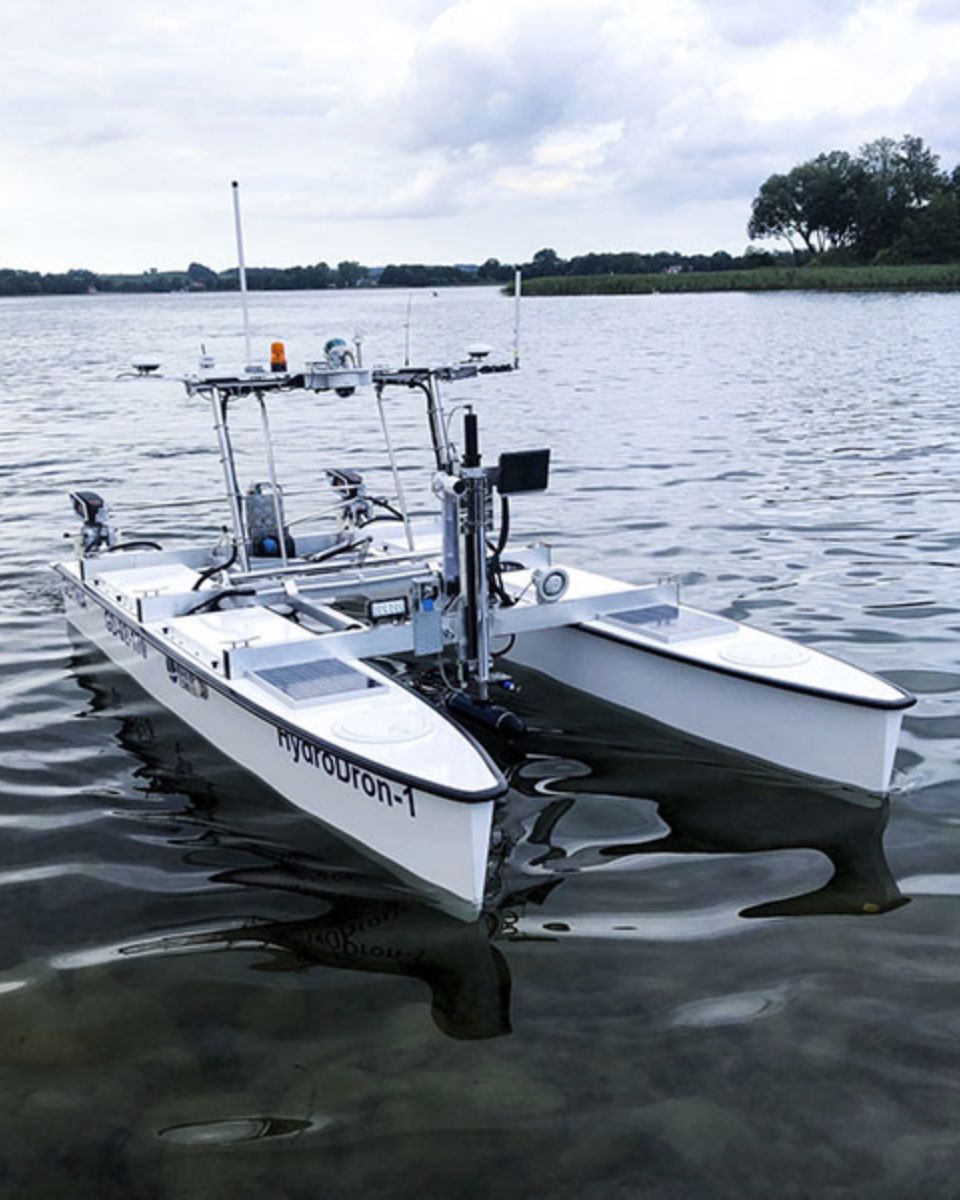
Solutions de mouvement, de pilonnement (heave) et de navigation pour USV bathymétrique
Véhicule de surface sans équipage (USV)


Ils parlent de nous
Découvrez directement le témoignage des innovateurs et des clients qui ont adopté notre technologie.
Leurs témoignages et réussites illustrent l'impact significatif de nos capteurs dans les applications concrètes de véhicules autonomes.



Explorer d'autres applications offshore
Découvrez comment nos technologies de navigation et de mesure de mouvement s'étendent à un large éventail d'applications de surface et sous-marines. Des véhicules de surface sans équipage (USV) aux véhicules sous-marins autonomes (AUV), nos solutions fournissent des données de positionnement, d'orientation et de mouvement fiables, même dans les environnements marins les plus difficiles.
Vous avez des questions ?
Notre section FAQ répond aux questions les plus fréquentes concernant les systèmes de cartographie mobile. Elle explique les technologies mises en œuvre et partage les meilleures pratiques. De plus, elle guide les utilisateurs dans l'intégration de nos produits au sein de leurs propres solutions.
Quelle est la différence entre un AUV et un ROV ?
La principale différence entre un véhicule sous-marin autonome (AUV) et un véhicule commandé à distance (ROV) réside dans leur contrôle et leur mode de fonctionnement. Les AUV sont autonomes et fonctionnent sans opérateur humain direct, étant préprogrammés pour exécuter des missions spécifiques. Alimentés par batterie et non reliés par un câble ombilical, les AUV offrent une grande liberté de mouvement, ce qui les rend idéaux pour des tâches telles que la cartographie des fonds marins et la surveillance environnementale.
Les AUV peuvent parcourir de vastes distances grâce à leur autonomie. En revanche, les ROV sont pilotés par des opérateurs par l'intermédiaire d'un câble ombilical qui les relie à un navire ou à une plateforme. Ce câble assure l'alimentation électrique et la communication, mais limite leur rayon d'action, ce qui rend les ROV idéaux pour les inspections et réparations sous-marines nécessitant un contrôle en temps réel.
Qu'est-ce qu'un AHRS ?
Un AHRS, ou Attitude and Heading Reference System, est un sous-système de navigation intégré qui fournit une estimation en temps réel et corrigée de la dérive de l'orientation d'une plateforme — à savoir son roulis, son tangage et son cap. Dans sa conception fondamentale, un AHRS associe les mesures de trois types de capteurs : des gyroscopes, des accéléromètres et des magnétomètres.
Les gyroscopes suivent les vitesses angulaires, les accéléromètres mesurent les forces spécifiques, y compris la gravité, et les magnétomètres mesurent le champ magnétique terrestre pour référencer le cap. Pris isolément, chaque capteur a ses limites (la dérive des gyroscopes dans le temps, la sensibilité des accéléromètres aux mouvements dynamiques, et les perturbations des magnétomètres par des objets ferreux proches). Cependant, combinés grâce à des algorithmes de filtrage avancés tels que les filtres de Kalman étendu ou non linéaire, le système produit une solution d'attitude stable, précise et continue.
Les unités AHRS modernes intègrent également des modèles d'étalonnage pour compenser les variations de température, les désalignements, les erreurs de facteur d'échelle et les distorsions magnétiques, ce qui améliore considérablement leur robustesse. Contrairement aux IMU simples, qui se contentent de délivrer des données brutes de capteurs, un AHRS fournit une sortie d'orientation entièrement calculée et prête à l'emploi.
Cependant, contrairement à un INS de classe navigation complet, il n'intègre généralement pas la vitesse ou la position, à moins d'être couplé à des capteurs supplémentaires. Les solutions AHRS sont largement utilisées dans les drones (UAV), les véhicules de surface sans pilote (USV), les véhicules terrestres sans pilote (UGV), les aéronefs, les navires et de nombreuses plateformes de défense où des informations fiables d'attitude et de cap sont cruciales pour le contrôle, la stabilisation et la conscience situationnelle — même dans des environnements où le GPS peut être indisponible ou dégradé.
