Sistema de referencia de rumbo y actitud para AUV
Nuestros sensores están diseñados para una integración perfecta en su vehículo submarino autónomo (AUV). Aseguran la recopilación continua y la transmisión en tiempo real de datos de balanceo (roll), cabeceo (pitch) y rumbo magnético. Estos datos son cruciales para determinar con precisión la orientación del AUV. Además, garantizan la estabilidad durante las misiones submarinas. En consecuencia, permiten una navegación y un control precisos en entornos submarinos desafiantes.
Nuestros sistemas combinan datos de acelerómetros, giroscopios y magnetómetros, todos fusionados mediante un algoritmo robusto que incluye lógica de decisión avanzada y controles de calidad. Esto asegura una estimación de actitud fiable y precisa, incluso en condiciones dinámicas o con perturbaciones magnéticas. Con tasas de salida de hasta 1 kHz, nuestro AHRS proporciona actualizaciones de orientación en tiempo real, lo que permite un control rápido y sensible, un requisito crítico para la guía y autonomía de los AUV modernos.
Sistemas de movimiento y navegación para AUV
En aplicaciones de AUV, el AHRS garantiza que el vehículo pueda estabilizarse en aguas turbulentas, navegar con precisión y ajustar su movimiento según el entorno submarino cambiante. Por ejemplo, los AUV utilizados en la cartografía del fondo marino dependen de datos de actitud precisos para mantener una plataforma estable para su sónar u otros sensores. Sin información precisa sobre la actitud, la recopilación de datos del vehículo podría verse comprometida, lo que daría lugar a errores en las tareas de cartografía o inspección.
Para las misiones de reconocimiento subacuático, el INS es fundamental. Ayuda a los AUV a calcular su trayectoria a lo largo del tiempo, lo que permite a los operadores ejecutar tareas precisas de cartografía o supervisión. Con su capacidad de proporcionar información en tiempo real sobre la posición y el movimiento, el INS es crucial para navegar por terrenos submarinos complejos y evitar obstáculos como estructuras submarinas, restos de naufragios o formaciones naturales.
Nuestras soluciones para AUV
Equipe sus AUV con nuestras soluciones inerciales. Además, ofrecemos productos tanto en formato OEM como en carcasa para satisfacer las diversas necesidades de los usuarios. Diseñamos nuestros productos para alcanzar la máxima precisión en entornos subacuáticos. Asimismo, ya sea para exploración, investigación o defensa, nuestros sistemas ofrecen una precisión y durabilidad excepcionales. En consecuencia, garantizan el éxito de las misiones en todo momento.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Folleto de vehículos autónomos
¡Reciba nuestro folleto directamente en su bandeja de entrada al instante!
Casos prácticos
SBG Systems se ha asociado con empresas líderes en diversos sectores para ofrecer soluciones inerciales de alto rendimiento para sus aplicaciones. Nuestros casos de estudio muestran las historias de éxito de proyectos en los que nuestra tecnología desempeñó un papel fundamental en la navegación.
Jan De Nul Se elige « Navsight » para facilitar el trabajo de los hidrógrafos
Operaciones marítimas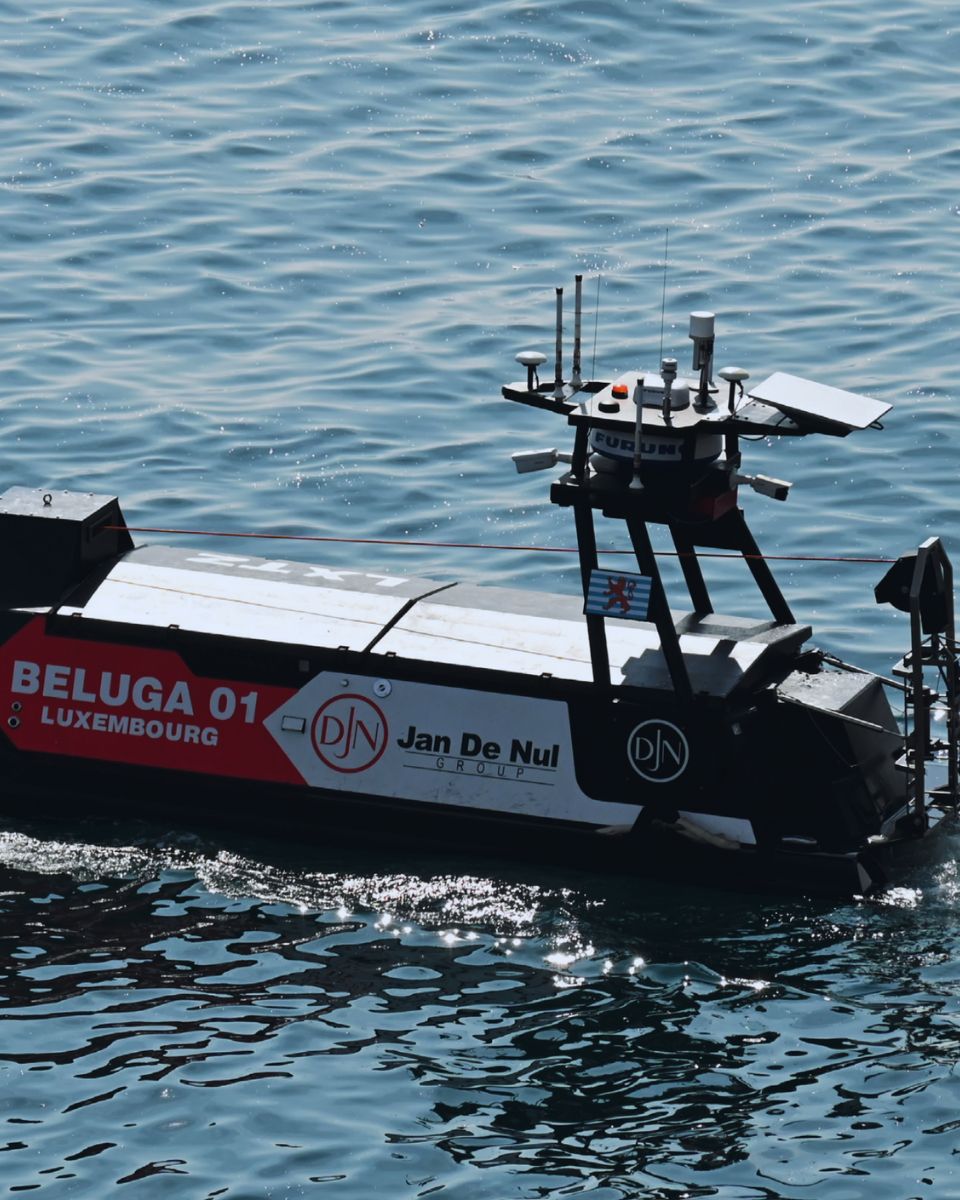
Marine Technology integra el INS/GNSS de SBG en el USV HydroDron
Navegación de USV
Soluciones de movimiento, oleaje y navegación para USV batimétricos
Vehículo de superficie no tripulado (USV)


Hablan de nosotros
Conozca de primera mano la opinión de los innovadores y clientes que han adoptado nuestra tecnología.
Sus testimonios y casos de éxito ilustran el impacto significativo que tienen nuestros sensores en aplicaciones prácticas de vehículos autónomos.



Explore otras aplicaciones marinas
Descubra cómo nuestras tecnologías de navegación y detección de movimiento se extienden a una amplia gama de aplicaciones de superficie y submarinas. Desde vehículos de superficie no tripulados (USV) hasta vehículos autónomos submarinos (AUV), nuestras soluciones ofrecen datos fiables de posicionamiento, orientación y movimiento, incluso en los entornos marinos más exigentes.
¿Tiene alguna pregunta?
Nuestra sección de preguntas frecuentes responde a las dudas más comunes sobre los sistemas de mapeo móvil. Explica las tecnologías involucradas y comparte las mejores prácticas. Además, guía a los usuarios sobre cómo integrar nuestros productos en sus soluciones.
¿Cuál es la diferencia entre un AUV y un ROV?
La diferencia principal entre un vehículo autónomo submarino (AUV) y un vehículo operado por remota (ROV) radica en su control y funcionamiento. Los AUV son autónomos, operan sin un operador humano directo y están preprogramados para seguir misiones específicas. Alimentados por baterías y sin cables de sujeción, los AUV ofrecen libertad de movimiento, lo que los hace ideales para tareas como la cartografía del fondo marino y la supervisión medioambiental.
Los AUV pueden cubrir grandes distancias debido a su autonomía. Los ROV, por otro lado, son controlados por operadores a través de un cable umbilical que los conecta a un barco o plataforma. Este cable proporciona energía y comunicación, pero limita su alcance, lo que hace que los ROV sean ideales para inspecciones submarinas y reparaciones que requieren control en tiempo real.
¿Qué es un AHRS?
El AHRS (sistema de referencia de actitud y rumbo, por sus siglas en inglés) es un subsistema de navegación integrado que proporciona una estimación en tiempo real y controlada contra la deriva de la orientación de una plataforma: su balanceo (roll), cabeceo (pitch) y rumbo (heading). En su núcleo, un AHRS fusiona mediciones de tres tipos de sensores: giróscopos, acelerómetros y magnetómetros.
Los giróscopos realizan un seguimiento de las velocidades angulares, los acelerómetros detectan las fuerzas específicas, incluida la gravedad, y los magnetómetros miden el campo magnético de la Tierra para referenciar el rumbo. Por sí solo, cada sensor tiene limitaciones (los giróscopos se desvían con el tiempo, los acelerómetros se ven influenciados por el movimiento dinámico y los magnetómetros pueden verse perturbados por objetos ferrosos cercanos); sin embargo, cuando se combinan mediante algoritmos de filtrado avanzados, como filtros de Kalman extendidos o no lineales, el sistema produce una solución de actitud estable, precisa y continua.
Las unidades AHRS modernas también incorporan modelos de calibración para compensar las variaciones de temperatura, la desalineación, los errores de factor de escala y las distorsiones magnéticas, lo que mejora significativamente la robustez. En comparación con las IMU sencillas, que solo ofrecen datos de sensores sin procesar, un AHRS proporciona una salida de orientación totalmente calculada y lista para usar.
Sin embargo, a diferencia de un INS de grado de navegación completo, normalmente no integra velocidad o posición a menos que se acople con sensores adicionales. Las soluciones AHRS se utilizan ampliamente en UAV, USV, UGV, aeronaves, embarcaciones marinas y muchas plataformas de defensa donde la información confiable sobre actitud y rumbo es crucial para el control, la estabilización y la conciencia situacional, incluso en entornos donde el GPS puede no estar disponible o estar degradado.
