AUV’lerin Konum ve Yön Referans Sistemi
Sensörlerimiz, otonom sualtı aracınıza (AUV) sorunsuz bir şekilde entegre edilmek üzere tasarlanmıştır. Bu sensörler, yuvarlanma (roll), eğim (pitch) ve manyetik tabanlı yön verilerinin kesintisiz olarak toplanmasını ve gerçek zamanlı olarak iletilmesini sağlar. Bu veriler, AUV’nin yönelimini doğru bir şekilde belirlemek için hayati öneme sahiptir. Ayrıca, sualtı görevleri sırasında istikrarı garanti eder. Sonuç olarak, zorlu sualtı ortamlarında hassas navigasyon ve kontrol imkânı sunar.
Sistemlerimiz, ivmeölçerler, jiroskoplar ve manyetometrelerden gelen verileri birleştirir; bu veriler, gelişmiş karar mantığı ve kalite kontrolleri içeren sağlam bir algoritma aracılığıyla birleştirilir. Bu, manyetik bozulmaların olduğu veya dinamik koşullarda bile güvenilir ve doğru bir konum tahmini sağlar. 1 kHz’e varan çıkış hızlarına sahip olan AHRS ürünümüz, gerçek zamanlı yön güncellemeleri sunarak hızlı ve duyarlı bir kontrol sağlar — bu da modern AUV rehberliği ve otonomisi için kritik bir gerekliliktir.
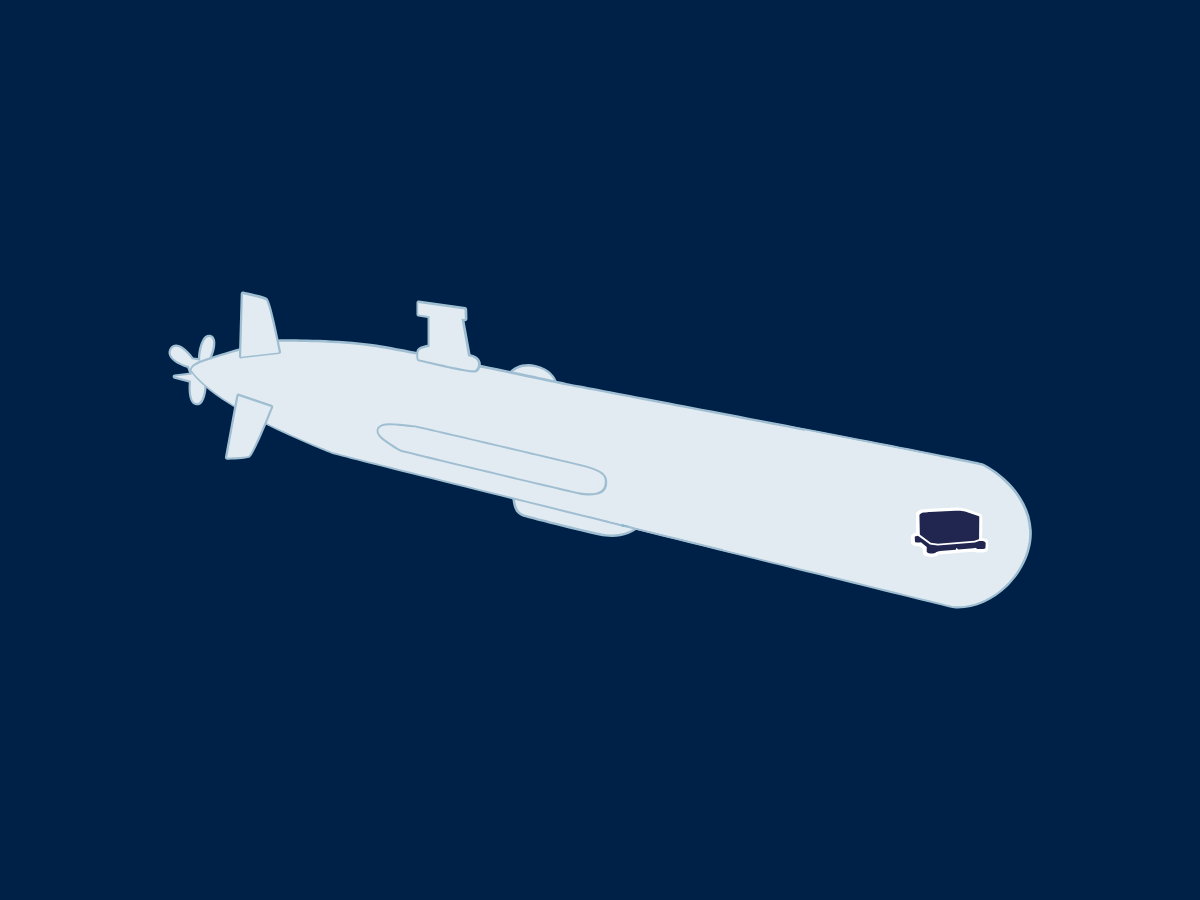
AUV için hareket ve navigasyon sistemleri
AUV uygulamalarında, AHRS aracı çalkantılı sularda dengede tutar, doğru bir şekilde seyir yapmasını sağlar ve değişen sualtı ortamına göre hareketini ayarlamasını mümkün kılar. Örneğin, deniz tabanı haritalamasında kullanılan AUV’ler, sonarları veya diğer sensörleri için istikrarlı bir platform sağlamak üzere hassas konum verilerine ihtiyaç duyar. Doğru konum bilgisi olmadan, aracın veri toplama işlemi tehlikeye girebilir ve bu da haritalama veya inceleme görevlerinde hatalara yol açabilir.
Sualtı araştırma görevleri için INS hayati önem taşır. Bu sistem, AUV’lerin zaman içindeki yörüngelerini hesaplamasına yardımcı olarak operatörlerin hassas haritalama veya izleme görevlerini yerine getirmelerini sağlar. Konum ve hareket hakkında gerçek zamanlı geri bildirim sağlama yeteneği sayesinde INS , karmaşık sualtı arazisinde seyir yapmak ve sualtı yapıları, enkazlar veya doğal oluşumlar gibi engellerden kaçınmak için kritik öneme sahiptir.
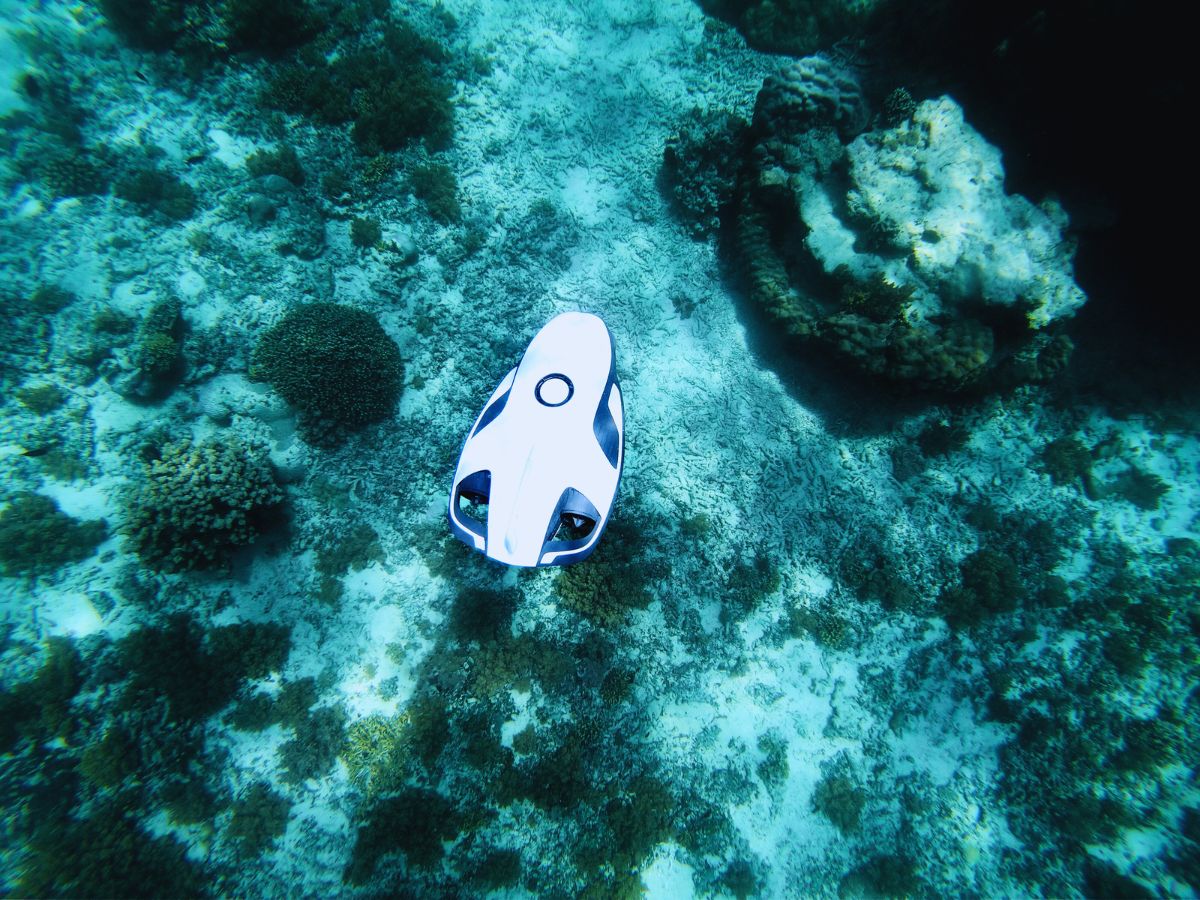
AUV’ler için çözümlerimiz
AUV’lerinizi atalet çözümlerimizle donatın. Ayrıca, farklı kullanıcı ihtiyaçlarını karşılamak üzere hem OEM hem de muhafaza ürünleri sunuyoruz. Ürünlerimizi, sualtı ortamlarında maksimum hassasiyet elde edecek şekilde tasarlıyoruz. Dahası, ister keşif, ister araştırma, ister savunma amaçlı olsun, sistemlerimiz olağanüstü bir doğruluk ve dayanıklılık sunar. Sonuç olarak, her seferinde görevlerin başarıyla tamamlanmasını sağlarlar.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Otonom araçlar broşürü
Broşürümüzü anında doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
SBG Systems Çeşitli sektörlerdeki önde gelen şirketlerle iş birliği yaparak, uygulamaları için yüksek performanslı atalet çözümleri sunmaktadır. Vaka çalışmalarımız, teknolojimizin navigasyon alanında kilit bir rol oynadığı projelerin başarı öykülerini sergilemektedir.


Hakkımızda konuşuyorlar
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Müşterilerimizin yorumları ve başarı öyküleri, sensörlerimizin otonom araçlardaki pratik uygulamalarda ne kadar önemli bir etkiye sahip olduğunu ortaya koymaktadır.



Diğer açık deniz uygulamalarını keşfedin
Navigasyon ve hareket algılama teknolojilerimizin, çok çeşitli yüzey ve su altı uygulamalarına nasıl yayıldığını keşfedin. İnsansız yüzey araçlarından (USV’ler) otonom su altı araçlarına (AUV’ler) kadar, çözümlerimiz en zorlu deniz ortamlarında bile güvenilir konum, yön ve hareket verileri sunar.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüz, mobil haritalama sistemleriyle ilgili en yaygın soruları yanıtlamaktadır. Bu bölümde, ilgili teknolojiler açıklanmakta ve en iyi uygulamalar paylaşılmaktadır. Ayrıca, kullanıcıların ürünlerimizi kendi çözümlerine entegre etmelerine yönelik rehberlik de sunulmaktadır.
AUV ile ROV arasındaki fark nedir?
Otonom Sualtı Aracı (AUV) ile Uzaktan Kumandalı Araç (ROV) arasındaki temel fark, kontrol ve çalıştırma şekillerinde yatmaktadır. AUV’ler otonomdur; doğrudan bir insan operatörü olmadan çalışır ve belirli görevleri yerine getirmek üzere önceden programlanmıştır. Pille çalışan ve kablosuz olan AUV’ler, hareket özgürlüğü sunar; bu da onları deniz tabanı haritalama ve çevresel izleme gibi görevler için ideal kılar.
AUV’ler, otonom yapıları sayesinde çok uzun mesafeleri kat edebilirler. Öte yandan, ROV’lar, onları bir gemiye veya platforma bağlayan bir kablo aracılığıyla operatörler tarafından kontrol edilir. Bu kablo, güç ve iletişim sağlar ancak menzillerini sınırlar; bu nedenle ROV’lar, gerçek zamanlı kontrol gerektiren su altı denetimleri ve onarımları için idealdir.
AHRS 'u nedir?
AHRS ya da Konum ve Yön Referans Sistemleri ( AHRS ), bir platformun yönelimini — yani yuvarlanma, eğilme ve yönünü — gerçek zamanlı olarak ve sapma kontrolü altında tahmin eden entegre bir seyrüsefer alt sistemidir. Temel olarak, bir Konum ve Yön Referans Sistemi ( ), üç tür sensörden gelen ölçümleri birleştirir: jiroskoplar, ivmeölçerler ve manyetometreler.
Jiroskoplar açısal hızları izler, ivmeölçerler yerçekimi dahil belirli kuvvetleri algılar ve manyetometreler, yön bilgisi elde etmek için Dünya’nın manyetik alanını ölçer. Tek başlarına ele alındığında her bir sensörün sınırlamaları vardır — jiroskoplar zamanla sapma gösterir, ivmeölçerler dinamik hareketlerden etkilenir ve manyetometreler yakındaki demir içeren nesnelerden kaynaklanan parazitlere maruz kalabilir — ancak genişletilmiş veya doğrusal olmayan Kalman filtreleri gibi gelişmiş filtreleme algoritmalarıyla birleştirildiğinde, sistem istikrarlı, doğru ve kesintisiz bir konum çözümü üretir.
Modern AHRS üniteleri, sıcaklık değişimlerini, hizasızlıkları, ölçek faktörü hatalarını ve manyetik bozulmaları telafi etmek için kalibrasyon modelleri de içerir ve bu sayede sistemin sağlamlığını önemli ölçüde artırır. Yalnızca ham sensör verileri sağlayan basit IMU’larla karşılaştırıldığında, bir AHRS tamamen hesaplanmış, kullanıma hazır bir yönlendirme verisi sunar.
Ancak, tam donanımlı bir navigasyon sınıfı INS sisteminden farklı olarak, ek sensörlerle birleştirilmedikçe genellikle hız veya konum bilgilerini entegre etmez. AHRS çözümleri, GPS’in kullanılamadığı veya sinyal kalitesinin düşük olduğu ortamlarda bile, kontrol, stabilizasyon ve durum farkındalığı için güvenilir konum ve yön bilgilerinin hayati önem taşıdığı İHA’lar, İS’ler, İA’lar, hava araçları, deniz araçları ve birçok savunma platformunda yaygın olarak kullanılmaktadır.
