Des robots raflent des prix grâce à nos capteurs
“Les produits de SBG Systems sont haut de gamme et offrent toute la précision dont nous avons besoin. Plus important encore, la documentation et le support sont de premier ordre, ce qui est particulièrement bénéfique pour des étudiants comme nous. Un grand merci à M. Jérémy Colombel et M. Nicolas Michel ici à Singapour qui nous ont été d'une aide précieuse.” | Isabella Lu, ingénieure en électricité, équipe Bumblebee
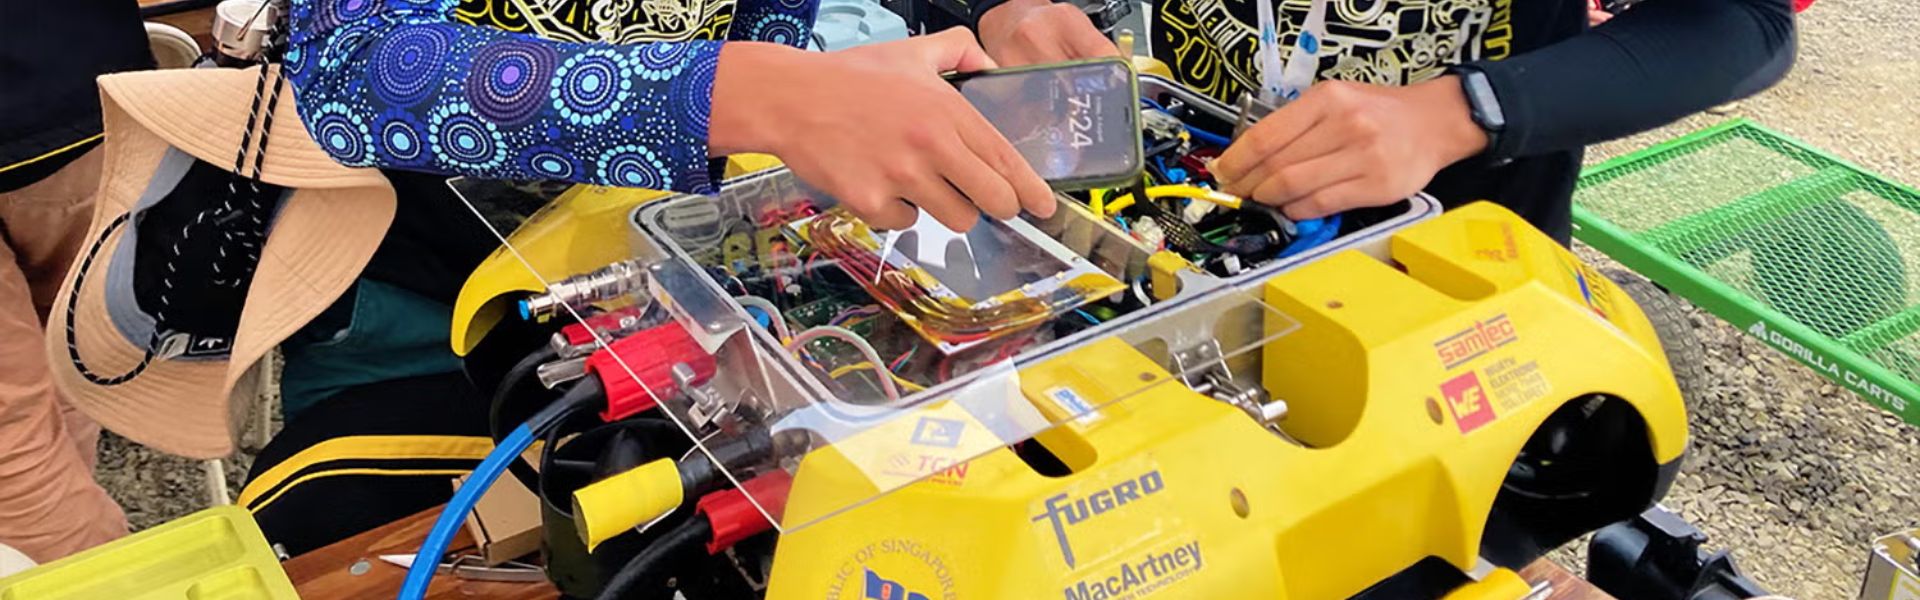
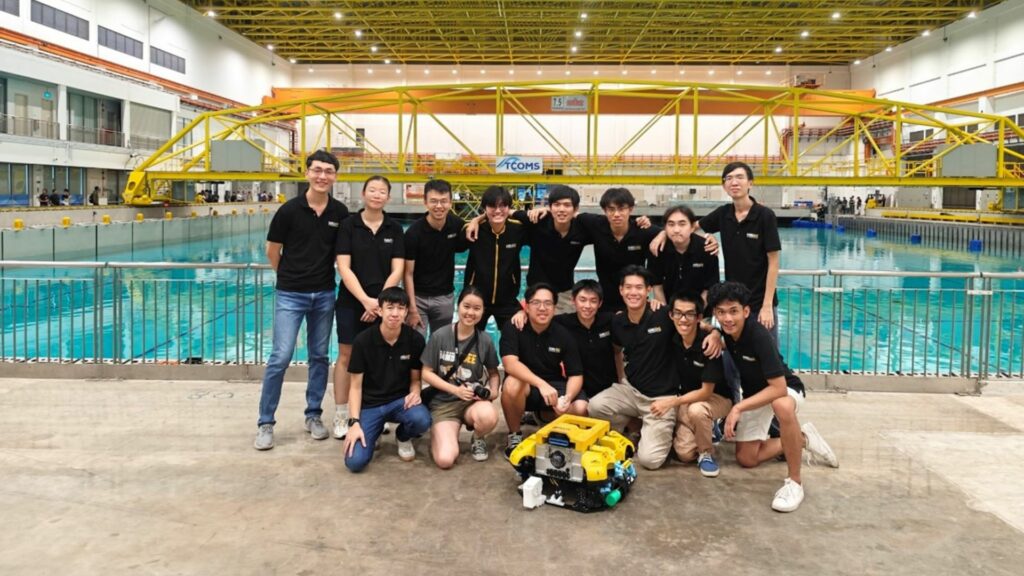
L'équipe Bumblebee rassemble des étudiants innovants issus des départements CDE, SoC et de la NUS Business School de l'Université Nationale de Singapour. Leur ambition est de concevoir les systèmes autonomes du futur. Concrètement, l'équipe conçoit et fabrique des véhicules maritimes capables de naviguer aussi bien en surface que sous l'eau. De plus, elle concentre ses efforts sur le développement de l'autonomie en environnement marin difficile.
Enfin, des étudiants en génie mécanique, électrique, informatique, en sciences informatiques et en gestion apportent leurs expertises variées au sein de l'équipe.
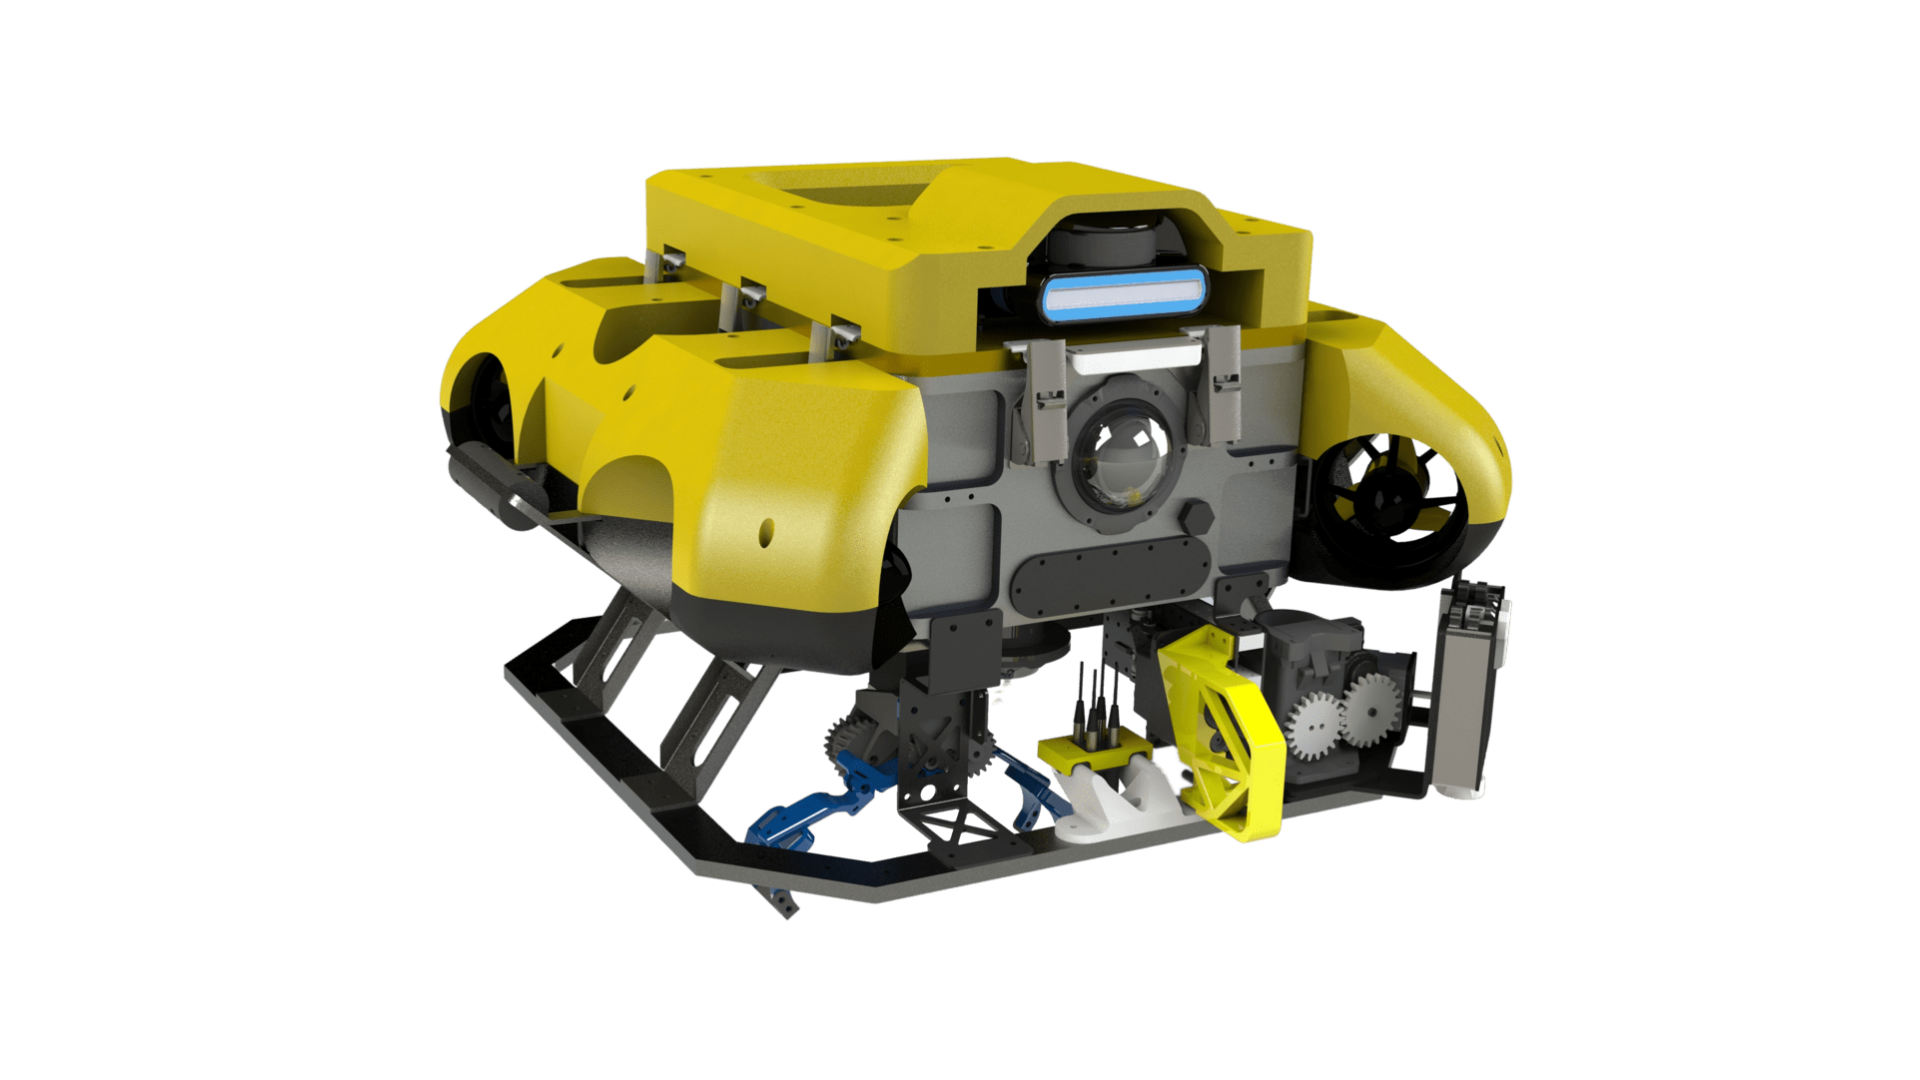
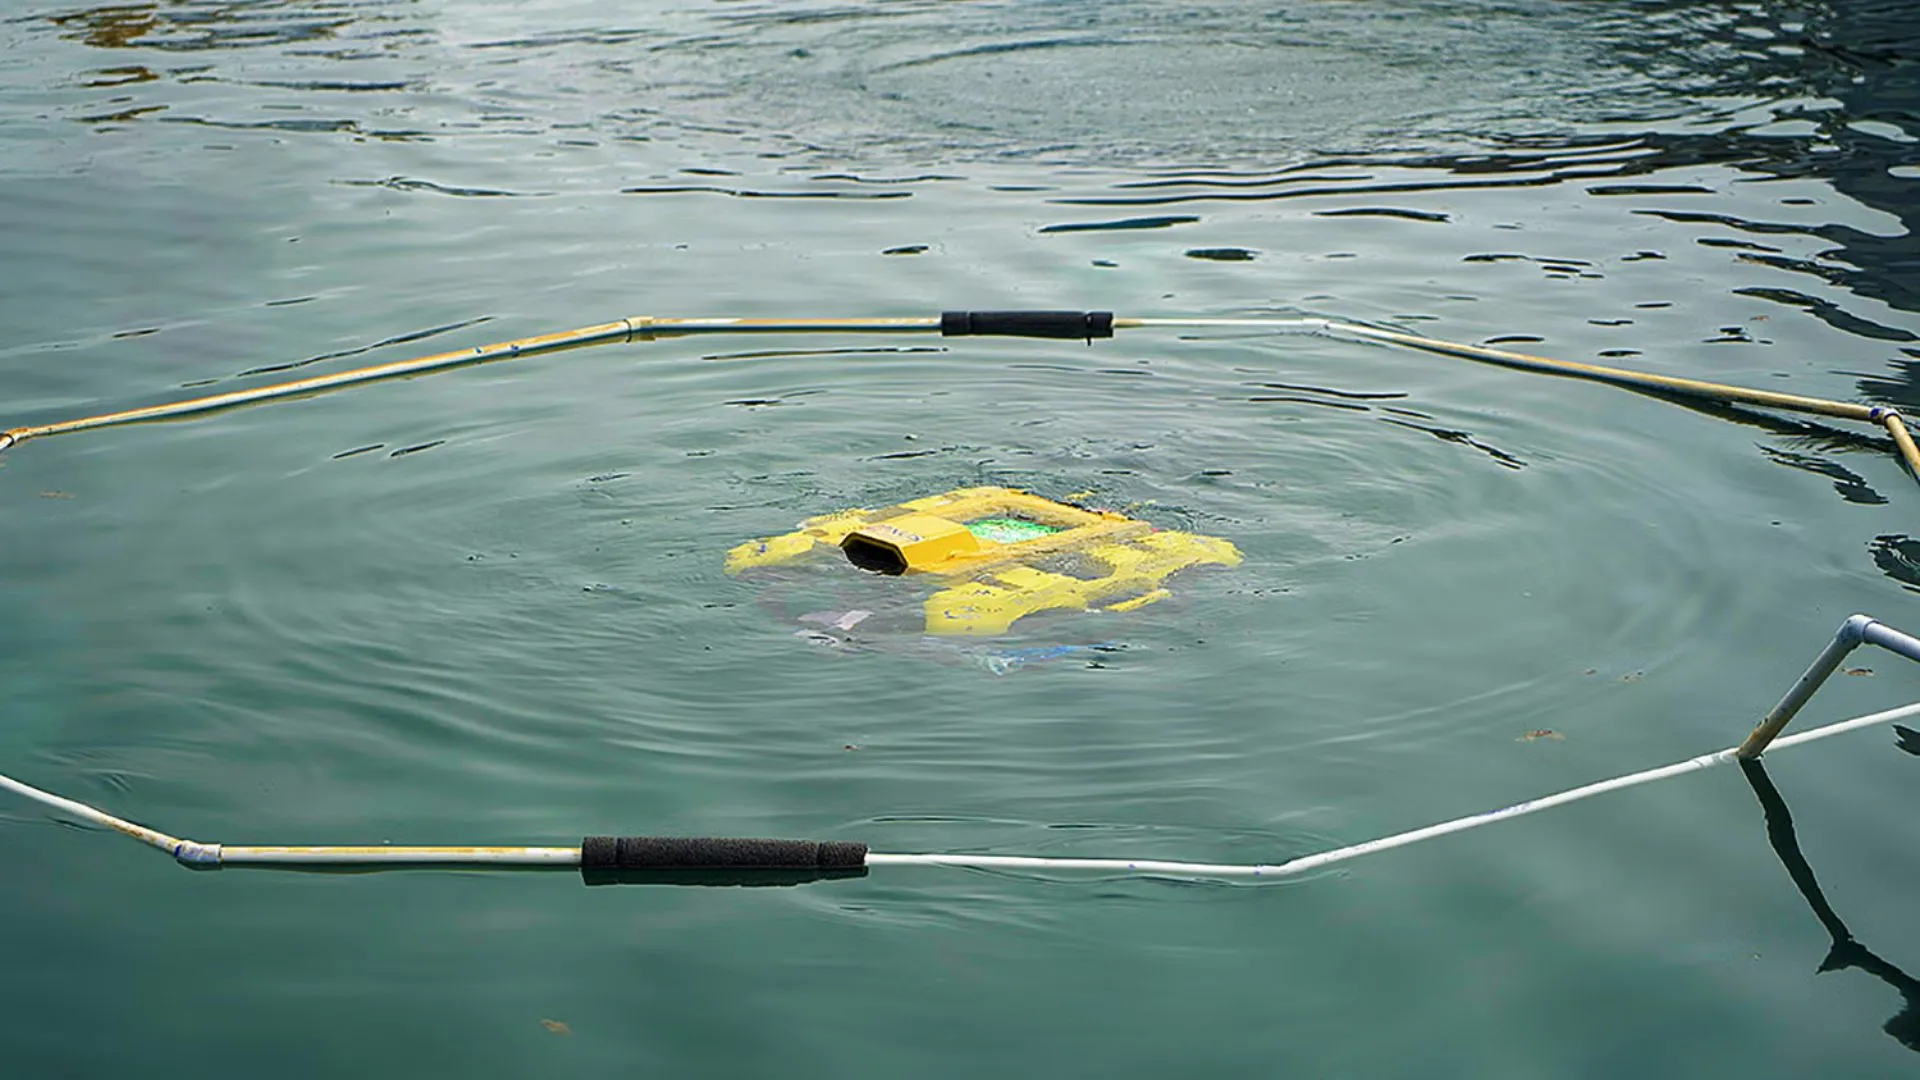
Le système actuel de l'équipe Bumblebee comprend trois véhicules dotés de capacités autonomes : le BBAUV4.1 (Autonomous Underwater Vehicle), l'ASV 3.0 (Autonomous Surface Vessel) et Jellyfish (Unmanned Aerial Vehicle).
Ces véhicules ont obtenu des résultats remarquables lors de compétitions internationales, telles que le RoboSub Challenge et RobotX.
Le besoin d'un INS précis et robuste
L'équipe Bumblebee avait besoin d'une IMU de haute précision, robuste, à faible latence et couplée à un récepteur GPS pour assurer une localisation et une navigation précises en milieu maritime. Leurs principales exigences comprenaient :
- Une précision en roulis et tangage inférieure à 1 degré.
- Une compatibilité avec Ubuntu, de préférence avec un pilote ROS ou un pilote tiers facilement disponible.
- Un blindage magnétique intégré adéquat pour éviter les interférences.
- Des connecteurs robustes et standard.
- La prise en charge du positionnement RTK (Real-Time Kinematic).
Ces capteurs seraient montés sur une plateforme WAM-V modifiée et utilisée pour des missions autonomes en milieu maritime, permettant la navigation, l'évitement d'obstacles, la détection d'objets et la planification de mission.
Pourquoi l'équipe Bumblebee a-t-elle choisi SBG Systems ?
L'équipe Bumblebee a mené une évaluation approfondie de différents fournisseurs d'IMU. En fin de compte, ils ont décidé de s'associer avec SBG Systems en raison de plusieurs facteurs clés :
1 – Boîtier étanche : les capteurs de SBG Systems sont dotés de boîtiers étanches IP-68, ce qui les rend adaptés aux applications maritimes.
2 – Crédibilité du fabricant : la réputation de SBG Systems dans le domaine des capteurs inertiels et des systèmes de navigation a joué un rôle déterminant dans leur décision.
3 – Avancées techniques : le capteur Ellipse-D de SBG Systems offre des fonctionnalités avancées, notamment un GPS à double antenne et des données de cap améliorées, réduisant ainsi le besoin d'étalonnage du magnétomètre.
4 – Support d'experts : l'équipe Bumblebee a reçu de précieux conseils techniques de la part des experts qui se sont montrés constamment disponibles pour l'aider.
Une orientation précise et un support solide
Après avoir intégré l'Ellipse-D de SBG Systems dans leurs systèmes, l'équipe Bumblebee a constaté des améliorations significatives :
- GNSS à double antenne : l'ajout d'un GNSS à double antenne élimine l'influence des interférences magnétiques, fournissant des données d'orientation précises et des mesures de cap absolues, ce qui est crucial pour la navigation en milieu aquatique.
- Étalonnage du gyroscope : l'équipe a bénéficié du soutien des ingénieurs de SBG Systems pour résoudre les problèmes de dérive du gyroscope et garantir des performances stables.
Une adéquation parfaite
L'Ellipse-D répondait parfaitement aux contraintes de l'application ASV de l'équipe Bumblebee, offrant la précision, la robustesse et la facilité d'intégration requises.
L'équipe Bumblebee a apprécié plusieurs avantages liés à l'utilisation des produits de SBG Systems :
✦ Support réactif : l'équipe de support a fourni une assistance rapide en cas de besoin.
✦ Documentation détaillée : des fiches techniques complètes et des guides d'application étaient disponibles, facilitant l'intégration et le dépannage.
✦ Facilité d'intégration : les capteurs de SBG Systems ont été conçus avec des trous de fixation et une connectivité USB plug-and-play, ce qui simplifie l'intégration.
✦ Tarification avantageuse : les prix compétitifs se sont révélés bénéfiques pour un projet mené par des étudiants.
✦ Boîtier étanche et durable : les boîtiers résistants aux intempéries des capteurs de SBG Systems ont contribué à leur durabilité dans les environnements maritimes.
Trois aspects que l'équipe Bumblebee apprécie chez nous
1 – Sincérité et engagement : SBG Systems a fait preuve d'un engagement remarquable pour soutenir l'équipe Bumblebee au-delà d'une relation fournisseur-client classique, allant au-delà de ses attentes pour contribuer au succès de l'équipe.
2 – Passion et dévouement des ingénieurs : la passion et les connaissances des ingénieurs de support de SBG Systems ont fait écho à l'amour de l'équipe Bumblebee pour la robotique et la technologie.
3 – Documentation et support complets : la documentation et le support approfondis, ainsi que l'assistance de l'équipe commerciale, ont rendu le processus d'intégration plus fluide pour l'équipe étudiante.
Bumblebee a récemment participé au Maritime RoboSub Challenge 2023, qui s'est tenu au centre Transdec de la marine américaine à San Diego, en Californie, aux côtés de 35 équipes issues de 5 pays. Ils ont remporté la première place, en plus des autres réalisations énumérées ci-dessous.
Prix du RoboSub 2023 :
- 1ère place au défi de l'autonomie
- 1ère place pour l'évaluation du système
- 1ère place pour le site web
- 2ème place pour la documentation de conception
SBG Systems adresse ses meilleurs vœux à l'équipe Bumblebee pour tous ses projets futurs.
Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Qu'est-ce que le système de guidage inertiel d'un USV ?
Un système de guidage inertiel pour un drone de surface (USV) est crucial pour une navigation et un contrôle précis, en particulier lorsque le GNSS est indisponible. Les capteurs inertiels suivent le mouvement et l'orientation, permettant une navigation efficace dans les environnements difficiles.
Les systèmes de navigation inertielle (INS) intègrent les données d'une IMU à d'autres systèmes, tels que le GNSS ou les lochs à effet Doppler (DVL), pour une précision accrue. Ils emploient également des algorithmes de navigation, tels que le filtrage de Kalman, pour calculer la position et la vitesse.
Les capteurs inertiels prennent en charge le fonctionnement autonome, fournissant des données de cap et de position précises pour diverses applications. Ils garantissent un fonctionnement efficace dans les conditions de privation de GNSS et permettent des ajustements en temps réel pour une maniabilité accrue.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
