Система визначення положення та курсу автономних підводних апаратів (AUV)
Наші датчики розроблені для безшовної інтеграції у ваш автономний підводний апарат (AUV). Вони забезпечують безперервний збір та передачу в реальному часі даних про roll, pitch та heading на основі магнітного поля. Ці дані мають вирішальне значення для точного визначення орієнтації AUV. Крім того, вони гарантують стабільність під час підводних місій. Як наслідок, це дозволяє здійснювати точну навігацію та керування в складних підводних середовищах.
Наші системи поєднують дані від акселерометрів, гіроскопів та магнітометрів, об'єднані за допомогою надійного алгоритму, який включає розширену логіку прийняття рішень та перевірки якості. Це забезпечує надійне та точне оцінювання орієнтації навіть в умовах магнітних перешкод або динамічних умов. Завдяки частоті виведення даних до 1 кГц наша AHRS забезпечує оновлення орієнтації в реальному часі, що дозволяє здійснювати швидке та чутливе керування — критичну вимогу для сучасного наведеня та автономності AUV.
Системи руху та навігації для автономних підводних апаратів (AUV)
У додатках AUV система AHRS гарантує, що апарат може стабілізувати себе в турбулентних водах, точно навігувати та коригувати свій рух відповідно до мінливого підводного середовища. Наприклад, AUV, які використовуються для картографування морського дна, покладаються на точні дані про орієнтацію для підтримки стабільної платформи для свого сонара чи інших датчиків. Без точної інформації про орієнтацію збір даних апаратом може бути порушений, що призведе до помилок у картографуванні чи інспекційних завданнях.
Для підводних місій з дослідження необхідна INS. Вона допомагає AUV обчислювати свою траєкторію з часом, дозволяючи операторам виконувати точне картографування або завдання моніторингу. Завдяки здатності надавати зворотний зв'язок щодо положення та руху в реальному часі, INS є критично важливою для навігації складним підводним рельєфом та уникнення перешкод, таких як підводні споруди, уламки чи природні утворення.
Наші рішення для автономних підводних апаратів (AUV)
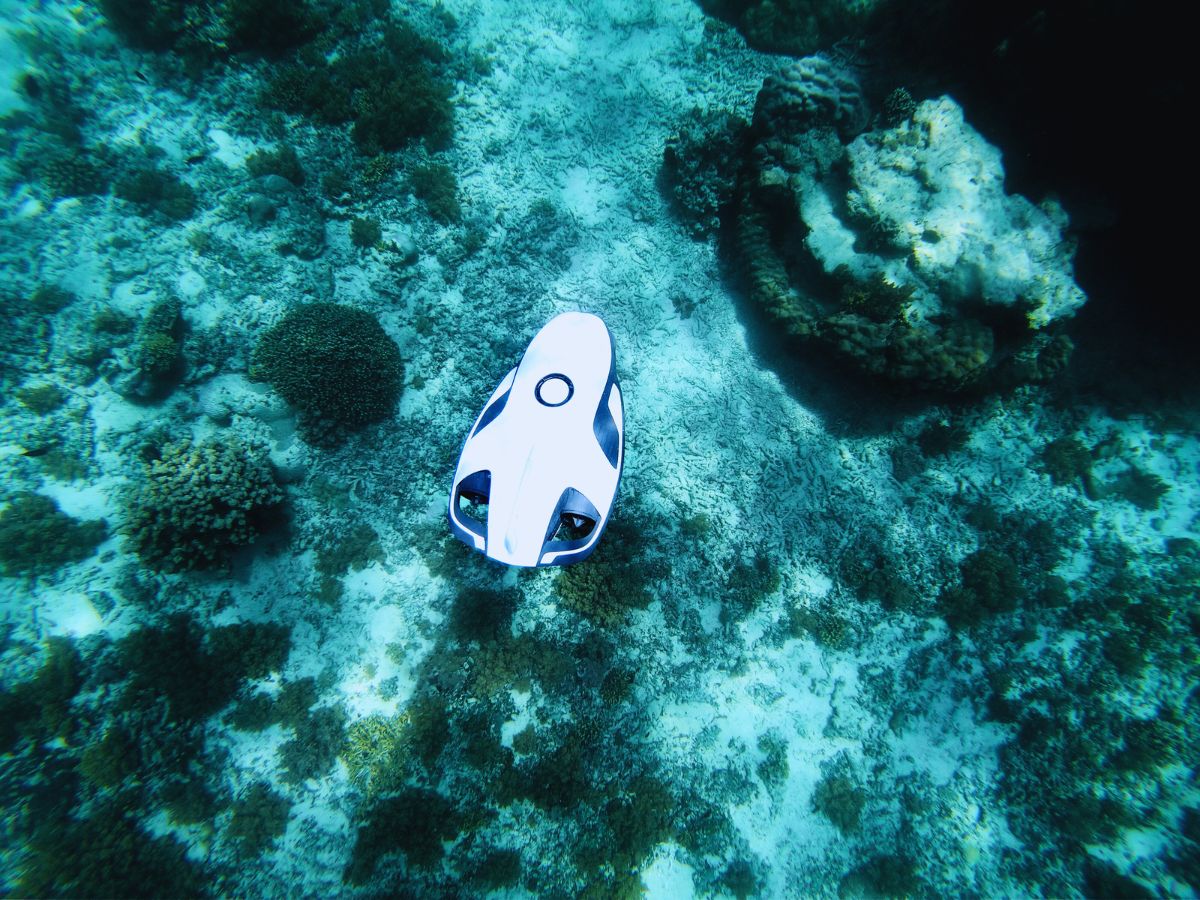
Оснащуйте свої AUV нашими інерціальними рішеннями. Крім того, ми пропонуємо як продукти OEM, так і в захищених корпусах для задоволення різноманітних потреб користувачів. Ми проєктуємо наші продукти для досягнення максимальної точності в підводному середовищі. Ба більше, чи то для досліджень, розвідок, чи для оборони, наші системи забезпечують виняткову точність і довговічність. Зрештою, це гарантує успішне виконання місій кожного разу.

Pulse-40 OEM

Ellipse

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Брошура про автономні транспортні засоби
Отримайте нашу брошуру прямо на свою електронну пошту — миттєво!
Приклади з практики
SBG Systems співпрацює з провідними компаніями в різних галузях для постачання високопродуктивних інерціальних рішень для їхніх завдань. Наші приклади впровадження демонструють успішні історії проєктів, де наша технологія відіграла ключову роль у навігації.
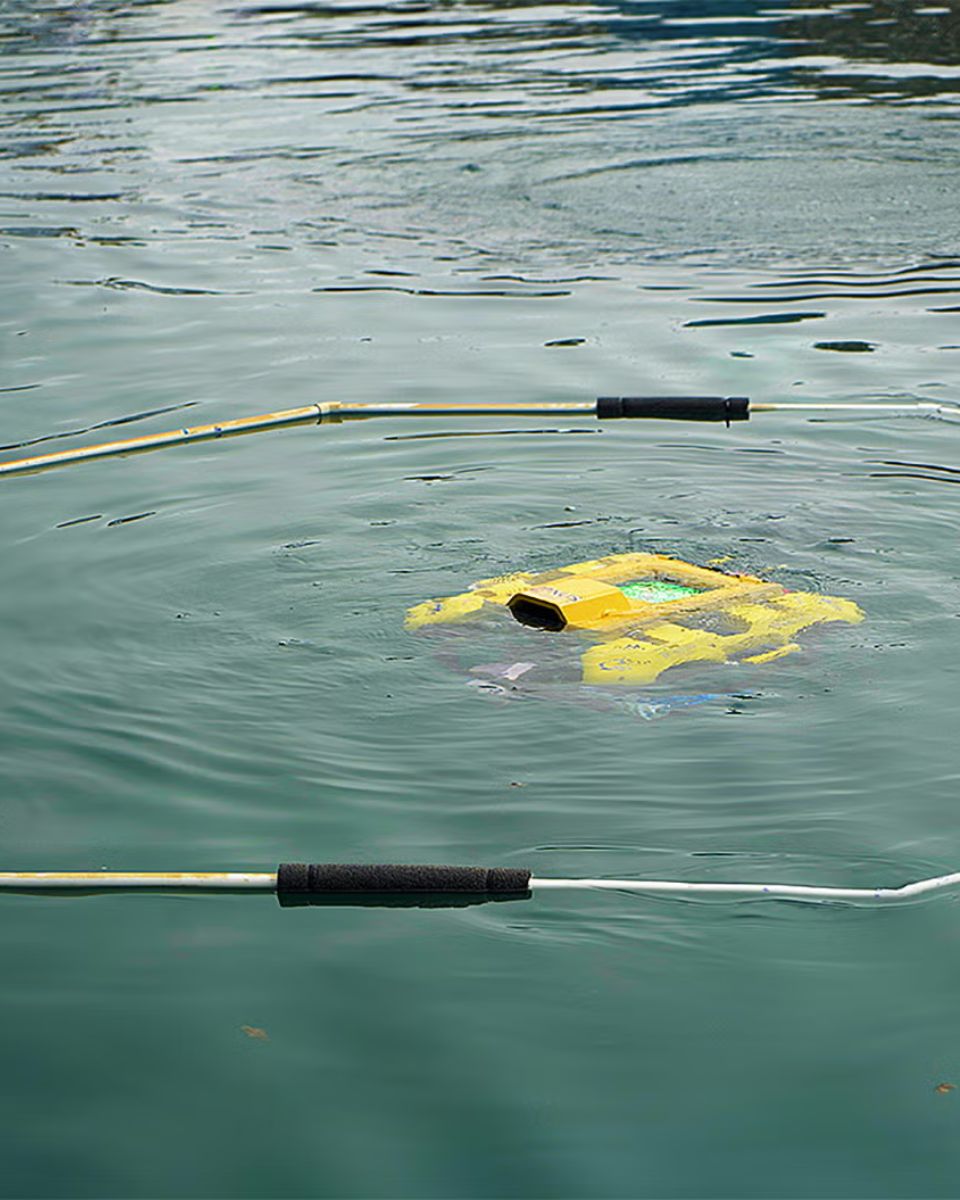
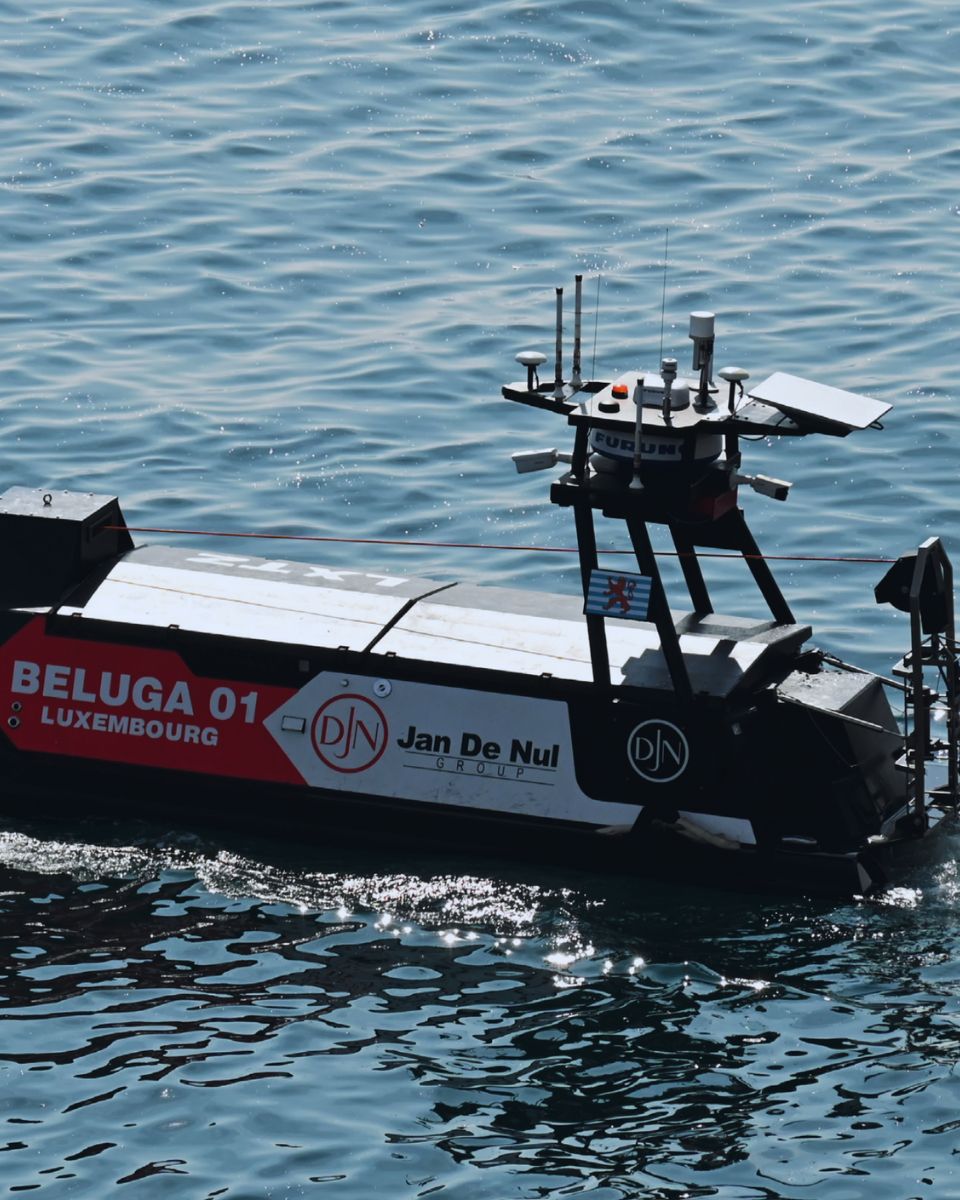
Marine Technology інтегрує INS/GNSS від SBG у безпілотне надводне судно HydroDron
Навігація на безпілотному судні (USV)
Рішення в галузі руху, підйому та навігації для батиметричних безпілотних плавучих засобів (USV)
Безпілотний надводний апарат (USV)


Про нас говорять
Дізнайтеся безпосередньо від самих новаторів та клієнтів, які вже використовують нашу технологію.
Їхні відгуки та історії успіху свідчать про значний вплив наших датчиків на практичне застосування в автономних транспортних засобах.



Ознайомтеся з іншими сферами застосування офшорних технологій
Дізнайтеся, як наші технології навігації та вимірювання руху застосовуються в широкому спектрі надводних та підводних систем. Від безпілотних надводних суден (USV) до автономних підводних апаратів (AUV) — наші рішення забезпечують надійні дані про місцезнаходження, орієнтацію та рух навіть у найскладніших морських умовах.
У вас є питання?
У розділі «Часті запитання» наведено відповіді на найпоширеніші запитання щодо систем мобільного картографування. Тут пояснюються відповідні технології та наводяться найкращі практики. Крім того, тут містяться рекомендації для користувачів щодо інтеграції наших продуктів у їхні рішення.
У чому полягає різниця між AUV та ROV?
Основна відмінність між автономним підводним апаратом (AUV) та дистанційно керованим апаратом (ROV) полягає в способі їхнього керування та експлуатації. AUV є автономними, працюють без безпосереднього втручання оператора та заздалегідь запрограмовані на виконання конкретних завдань. Завдяки живленню від акумулятора та відсутності кабелю AUV забезпечують свободу пересування, що робить їх ідеальними для виконання таких завдань, як картографування морського дна та моніторинг стану навколишнього середовища.
Завдяки своїй автономності безпілотні підводні апарати (AUV) можуть долати великі відстані. Натомість дистанційно керовані підводні апарати (ROV) керуються операторами за допомогою кабелю, який з’єднує їх із кораблем або платформою. Цей кабель забезпечує живлення та зв’язок, але обмежує дальність їхньої дії, що робить ROV ідеальними для підводних оглядів та ремонтів, які вимагають керування в режимі реального часу.
Що таке AHRS?
AHRS або системи орієнтації та курсовизначення (Attitude and Heading Reference Systems) — це інтегрована навігаційна підсистема, яка забезпечує в реальному часі оцінку орієнтації платформи, що контролюється за дрейфом — її roll, pitch та heading. В основі AHRS лежить об'єднання вимірювань від трьох типів датчиків: гіроскопів, акселерометрів і магнітометрів.
Гіроскопи відстежують кутові швидкості, акселерометри фіксують певні сили, зокрема силу тяжіння, а магнітометри вимірюють магнітне поле Землі (див. heading). Сам по собі кожен датчик має свої обмеження — гіроскопи з часом дають зсув, на акселерометри впливає динамічний рух, а роботу магнітометрів можуть порушувати сусідні залізні предмети, — але при поєднанні за допомогою сучасних алгоритмів фільтрації, таких як розширені або нелінійні фільтри Калмана, система забезпечує стабільне, точне та безперервне визначення орієнтації.
Сучасні блоки AHRS також містять калібрувальні моделі для компенсації температурних коливань, зміщення, помилок масштабного коефіцієнта та магнітних спотворень, що значно підвищує надійність. Порівняно з простими IMU, які видають лише сирі вихідні дані датчиків, AHRS забезпечує повністю обчислений вихідний результат орієнтації, готовий до використання.
Однак, на відміну від повноцінної навігаційної INS, вона зазвичай не інтегрує швидкість або положення, якщо не поєднана з додатковими датчиками. Рішення AHRS широко використовуються в БПЛА, USV, UGV, літаках, морських суднах та багатьох оборонних платформах, де надійна інформація про орієнтацію та heading є вирішальною для керування, стабілізації та ситуаційної обізнаності — навіть у середовищах, де GPS може бути недоступною або погіршеною.
