Marine Technology intègre l'INS/GNSS de SBG dans son USV HydroDron
Notre client, Marine Technology, a présenté son tout nouveau navire hydrographique sans pilote à BaltExpo, équipé de notre INS Ekinox-D.
“L'Ekinox-D est l'INS/GNSS RTK parfait pour les USV, car il combine un GNSS de qualité topographique dans un format très compact.” | Marine Technology
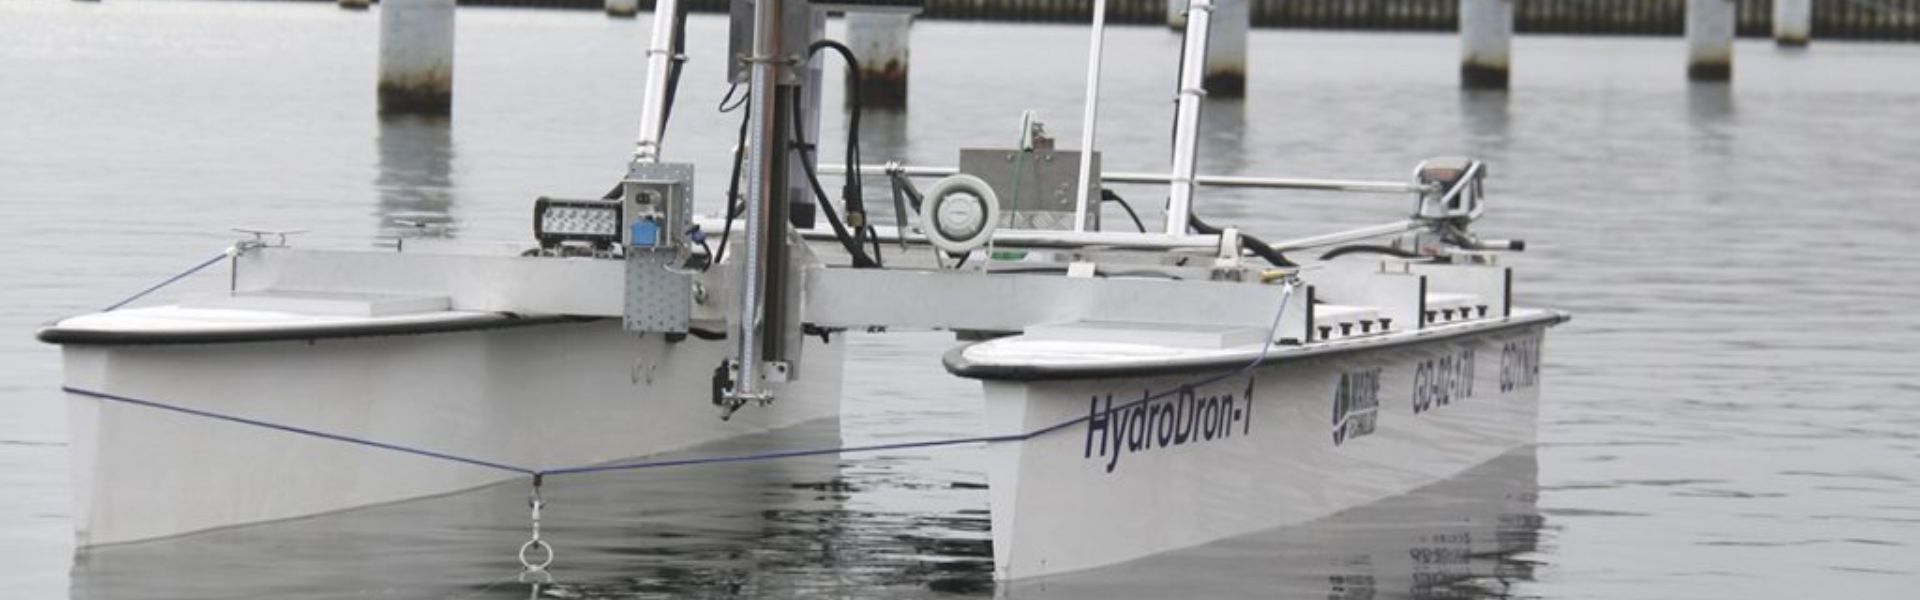
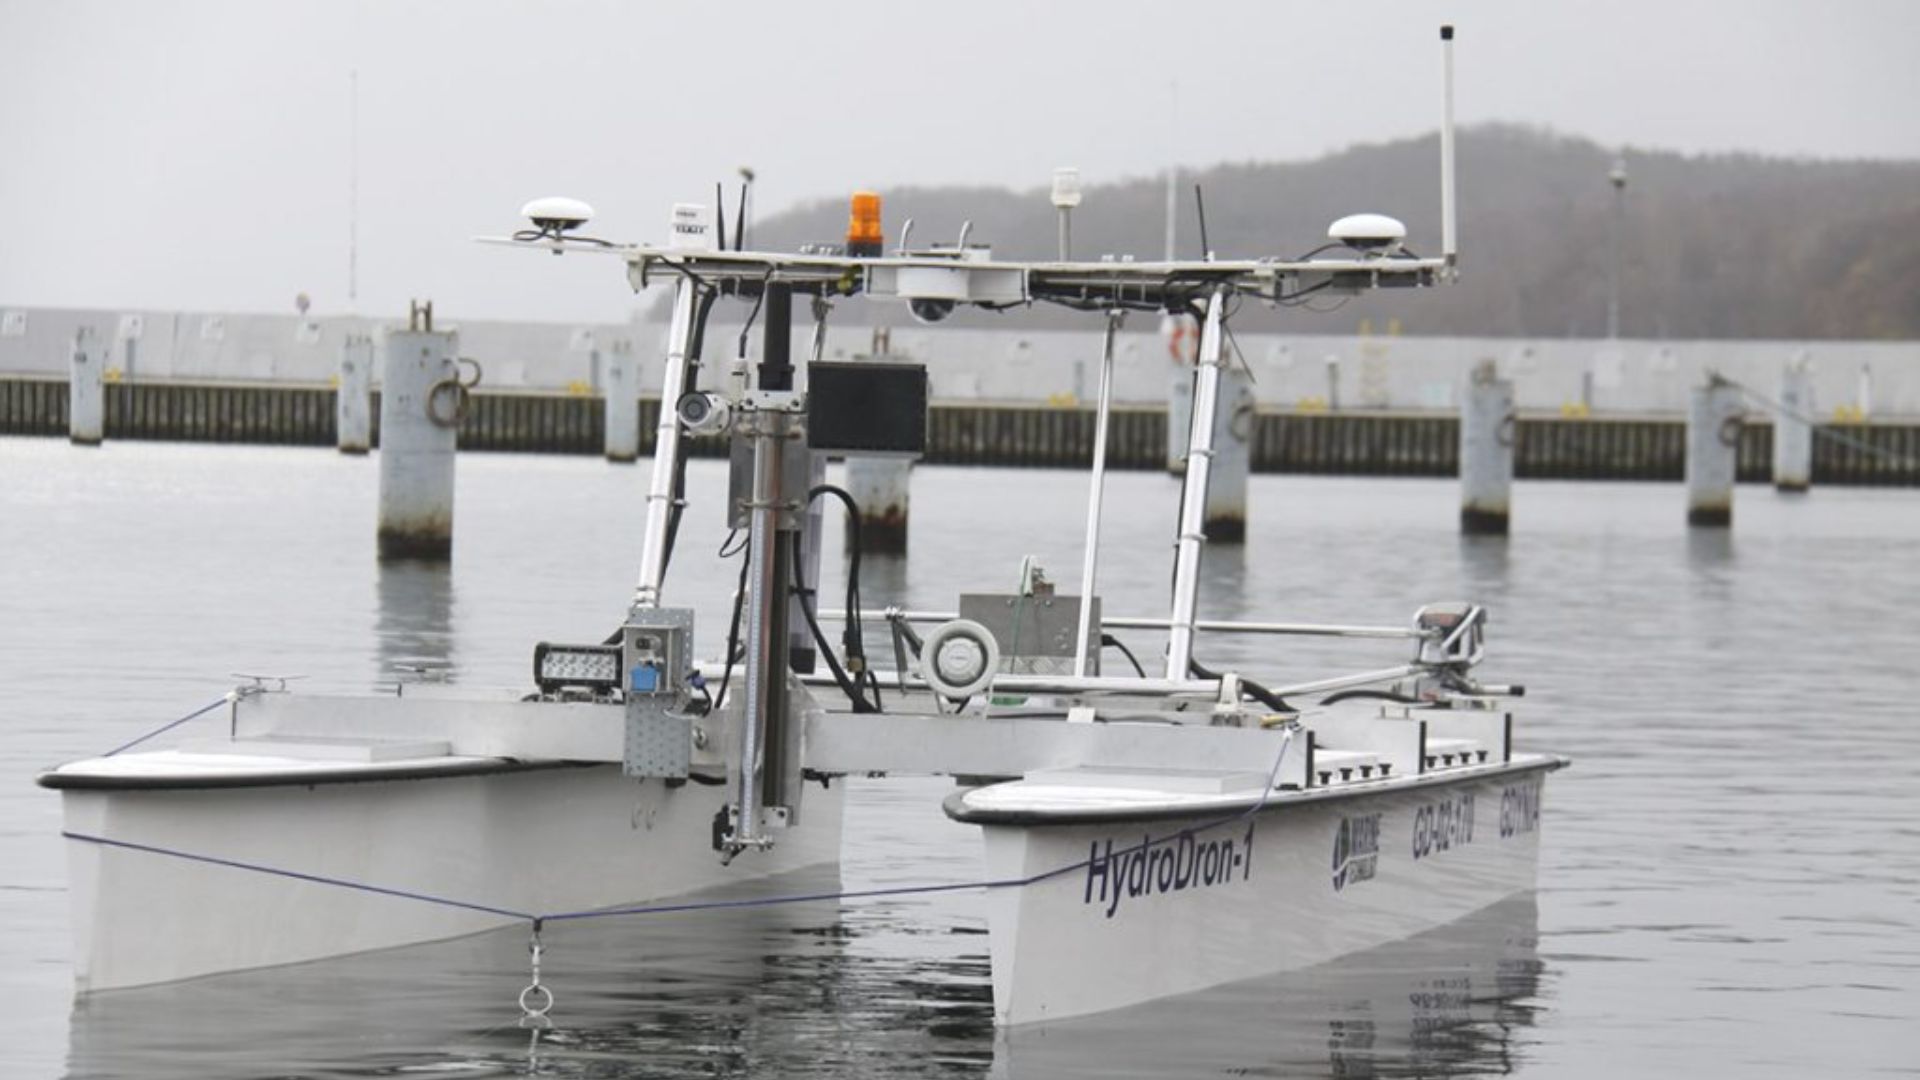
Marine Technology a présenté l'HydroDron, le premier navire hydrographique autonome sans équipage en Pologne, lors du salon Baltexpo 2019. Ce projet récemment achevé a été cofinancé par le Centre national de recherche et développement et a été récompensé lors du concours Baltexpo Golden Anchor 2019.

L'HydroDron permet des levés dans des eaux inaccessibles
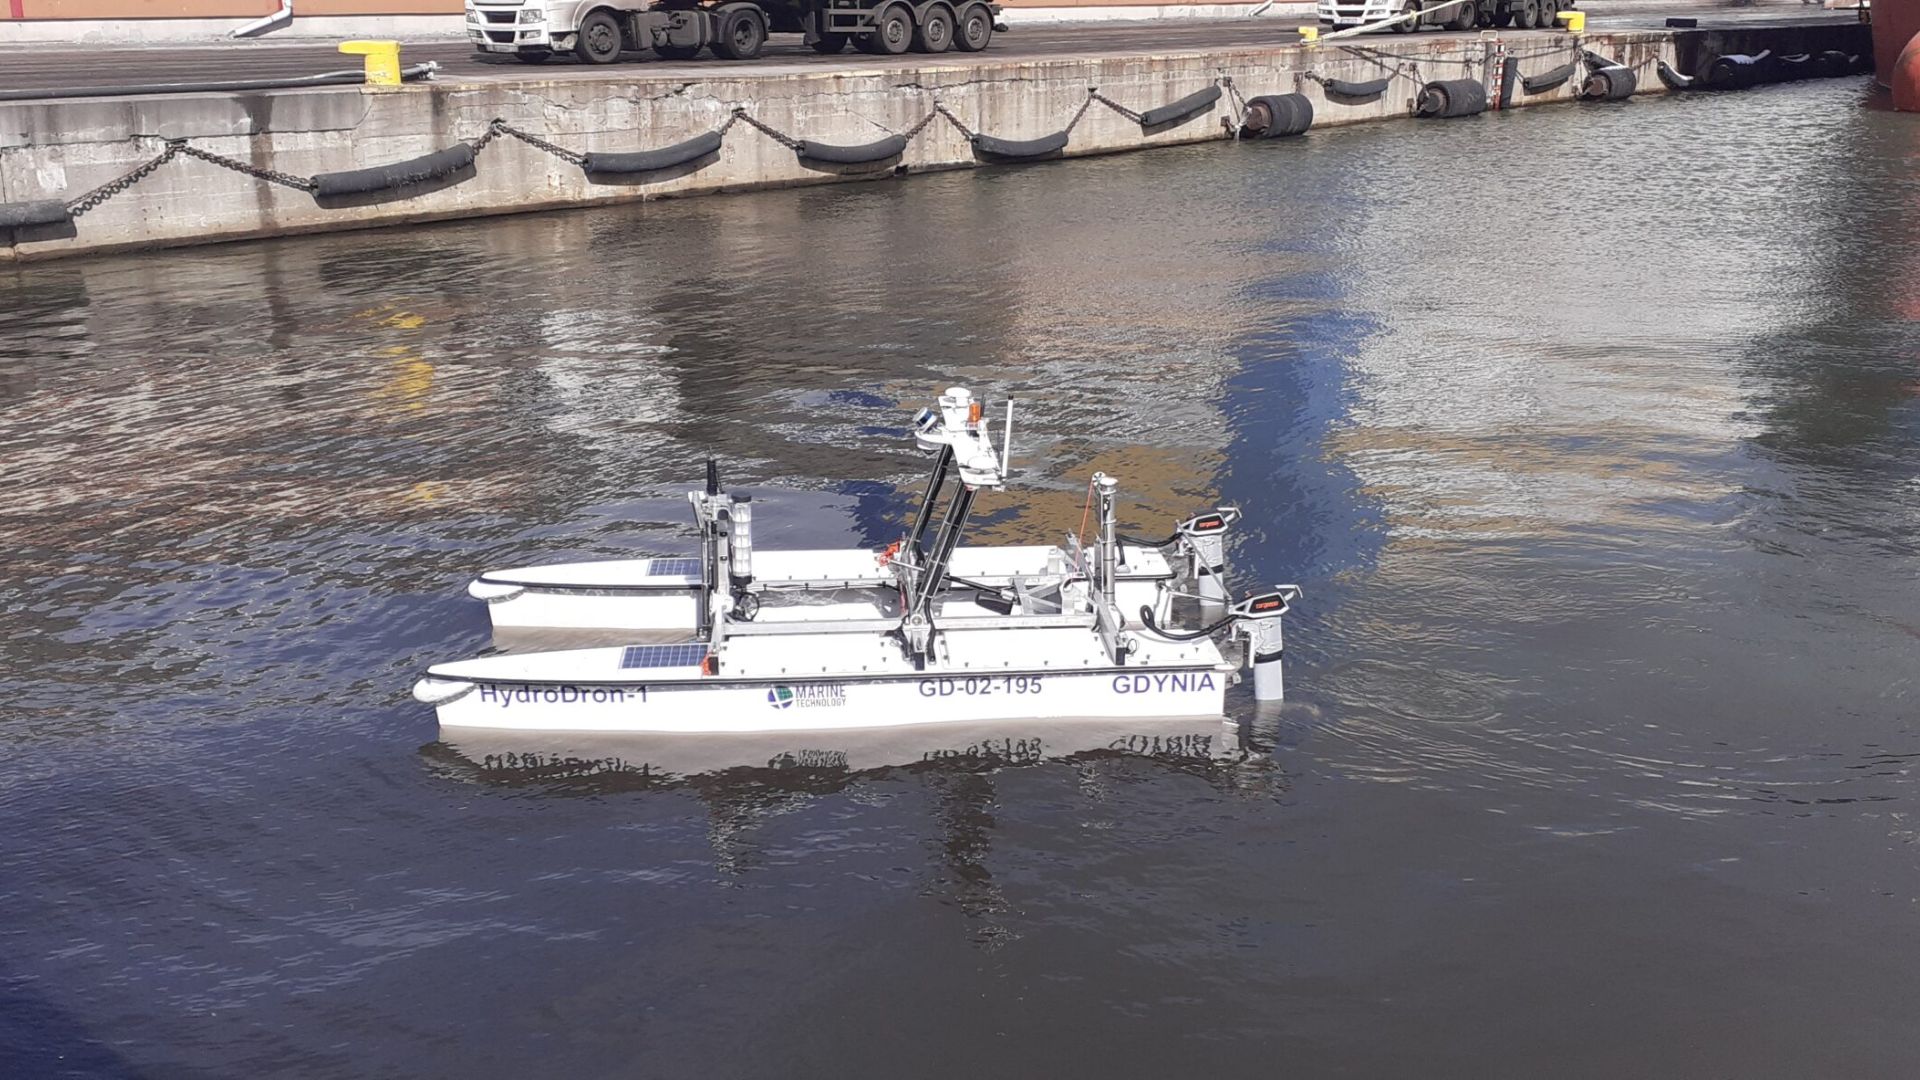
Le HydroDron est un catamaran sans pilote fabriqué à partir d'un matériau léger et résistant, doté d'une architecture à coque double (4 mètres de long sur 2 mètres de large).
La motorisation, pourvue de deux moteurs électriques fonctionnant de manière indépendante, procure une vitesse et une maniabilité adéquates, atteignant une vitesse maximale supérieure à 10 nœuds.
Cette plate-forme flottante autonome et radiocommandée, dédiée aux levés hydrographiques en eaux restreintes, se caractérise par sa forte mobilité.
Il est possible de l'acheminer sur zone de mission à l'aide d'une remorque routière ou d'un navire de surface plus grand, et de la mettre à l'eau depuis la remorque sur une plage, une berge, un quai, une estacade ou depuis le navire de surface lui-même.
Le HydroDron intervient dans des plans d'eau inaccessibles ou difficilement praticables pour des unités habitées plus imposantes, rendant l'utilisation de ces dernières impossible ou non rentable.
Un USV entièrement équipé pour l'hydrographie
Le développement des systèmes de navigation autonome et d'hydrographie 3D automatique de la plateforme représente une amélioration significative de la plateforme de surface polyvalente télécommandée de Marine Technology, conçue pour opérer dans les zones portuaires et autres zones restreintes.
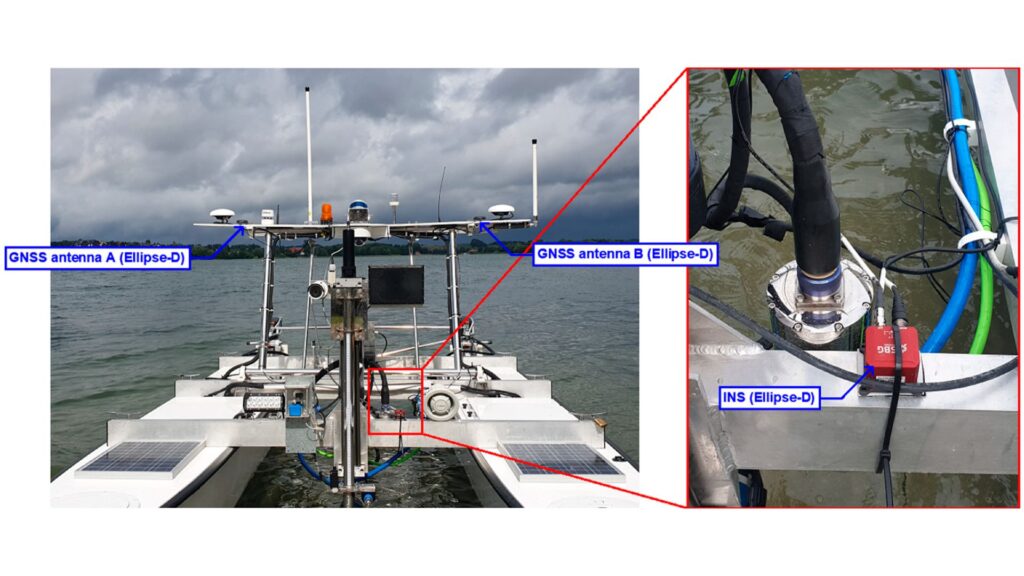
La plateforme sera désormais capable d'exécuter des missions bathymétriques, sonar et autres mesures en mode entièrement autonome, mettant en œuvre une planification adaptative de la trajectoire et une analyse 3D automatique des données de mesure de situation quasi en temps réel autour de la plateforme.
Équipement de l'HydroDron
L'HydroDron intègre un large éventail d'équipements de mesure afin de proposer une multitude de variantes différentes :
- Système bathymétrique et sonar intégré 3DSS-DX-450 de Ping DSP
- Ordinateur industriel pour l'acquisition de données Getac S410 (élément principal de la station hydrographique)
- Système de navigation inertielle à double antenne externe Ekinox2-D de SBG Systems
- Sonar monofaisceau bi-fréquence HydroBox HD de Syqwest
- Sonar monofaisceau haute fréquence Echologger EU400
- LiDAR PUCK VLP-16 de Velodyne
Un système de capteurs surveille la plateforme et son environnement afin d'améliorer la conscience situationnelle. Il comprend également deux sondes verticales, une par coque, deux caméras vidéo et une station météo. En outre, le système enregistre les données de navigation, les flux vidéo des deux caméras, les conditions météorologiques, la tension de la batterie et les profondeurs des flotteurs. De plus, un radar et deux télémètres laser situés à l'avant et à l'arrière renforcent le système anticollision de l'unité.
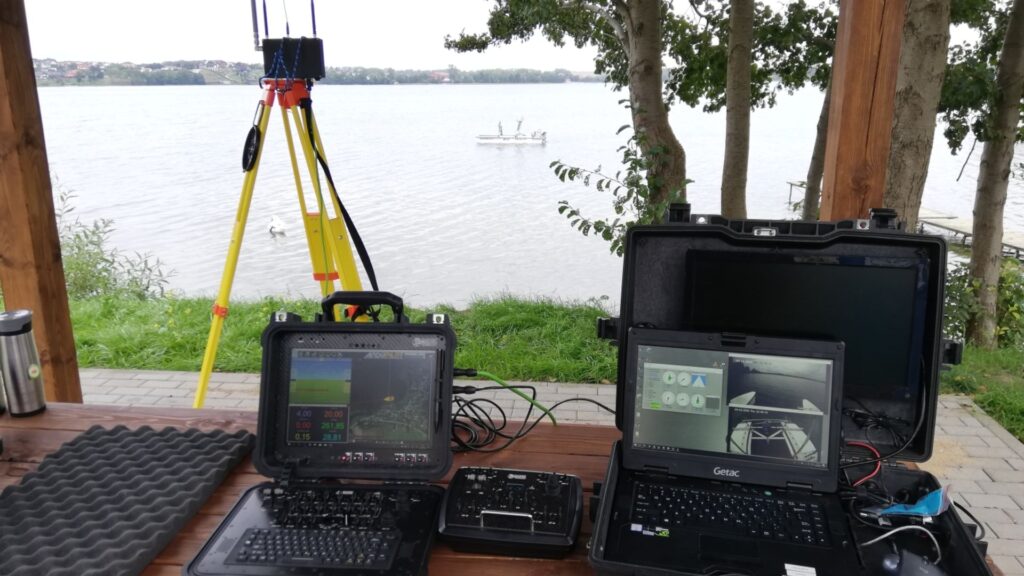
La station côtière reçoit les données de navigation, gérées par deux consoles :
- une console de navigation
- une console hydrographique équipée d'un ordinateur Getac.
Le logiciel Hypack assure les mesures hydrographiques, de la planification des travaux jusqu'au développement du produit final. Les données hydrographiques de la sonde multifaisceaux et du LiDAR sont enregistrées à bord sur des ordinateurs industriels.
Le système de navigation inertielle Ekinox-D
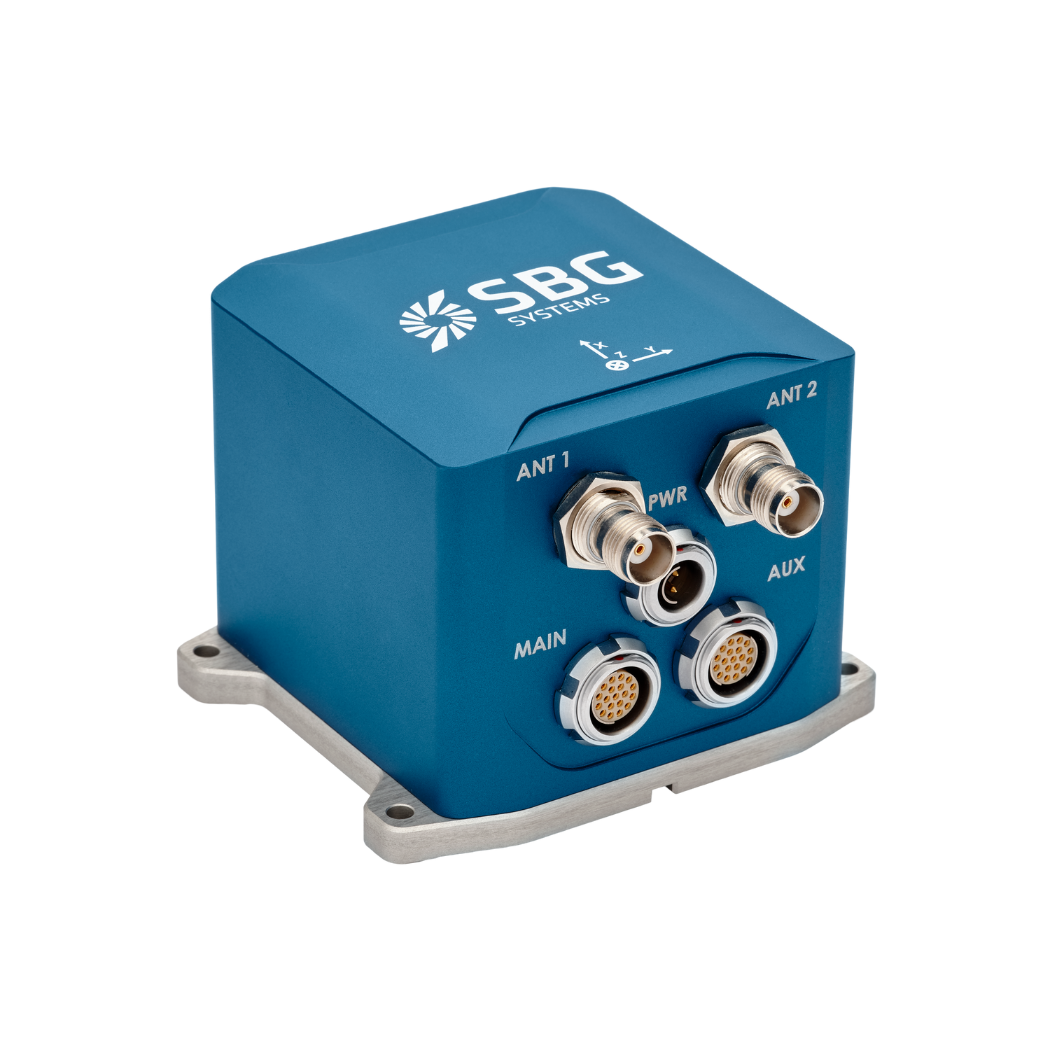
L'INS compact Ekinox-D Dual Antenna de SBG Systems intègre une IMU de qualité topographique avec un récepteur GNSS RTK à double antenne. De plus, cet INS/GNSS avancé fournit l'orientation, le pilonnement et une précision de positionnement au centimètre près. Sa petite taille, son faible poids et son boîtier robuste IP68 le rendent idéal pour les applications à espace contraint telles que les USV. De plus, les capteurs Ekinox intègrent un enregistreur de données de 8 Go pour l'analyse post-opération ou le post-traitement.
Par ailleurs, le système comprend une interface web conviviale pour une utilisation simplifiée. Les données de ce capteur inertiel peuvent également être post-traitées avec le logiciel PPK interne de SBG, Qinertia.
Enfin, Qinertia améliore les performances des INS SBG en traitant les données inertielles avec les observables GNSS brutes. Il fournit également des corrections RTK hors ligne provenant de plus de 8 000 stations de base dans 164 pays, toujours tenues à jour.
Ekinox-D
L'Ekinox-D est un système de navigation inertielle tout-en-un avec récepteur GNSS RTK intégré, idéal pour les applications où l'espace est compté.
Cet INS/GNSS avancé est disponible avec une ou deux antennes et fournit l'orientation, le pilonnement (heave) et une position centimétrique.
Demander un devis pour l'Ekinox-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant nos applications présentées. Par ailleurs, si vous ne trouvez pas la réponse souhaitée, n'hésitez pas à nous contacter directement pour obtenir de l'aide.
Que sont les capteurs de mesure de houle ?
Les capteurs de mesure de houle sont des outils indispensables pour comprendre la dynamique océanique et améliorer la sécurité ainsi que l'efficacité des opérations maritimes. En fournissant des données précises et actualisées sur l'état de la mer, ils contribuent à éclairer la prise de décision dans divers secteurs, de la navigation marchande à la conservation environnementale. Les bouées houlographes sont des dispositifs flottants équipés de capteurs pour mesurer les paramètres de la houle tels que la hauteur, la période et la direction.
Elles utilisent généralement des accéléromètres ou des gyroscopes pour détecter les mouvements des vagues (par exemple, la période de la houle) et peuvent transmettre des données en temps réel à des installations côtières pour analyse.
Qu'est-ce que le levé hydrographique ?
Le levé hydrographique consiste à mesurer et à cartographier les caractéristiques physiques des plans d'eau, incluant les océans, les rivières, les lacs et les zones côtières. Il implique la collecte de données relatives à la profondeur, à la forme et aux contours des fonds marins (cartographie des fonds marins), ainsi qu'à l'emplacement des objets submergés, des dangers pour la navigation et d'autres particularités sous-marines (ex. : fosses marines). Le levé hydrographique est crucial pour de nombreuses applications, telles que la sécurité de la navigation, la gestion et les levés côtiers, la construction et la surveillance environnementale.
L'levé hydrographique implique plusieurs composants clés, à commencer par la bathymétrie, qui mesure la profondeur de l'eau et la topographie des fonds marins à l'aide de systèmes sonars tels que des sondeurs mono-faisceau ou multi-faisceaux qui envoient des pulses sonores vers le fond marin et mesurent le temps de retour de l'écho.
Un positionnement précis est essentiel ; il est obtenu à l'aide de systèmes de navigation par satellite (GNSS) et de systèmes de navigation inertielle (INS) pour relier les mesures de profondeur à des coordonnées géographiques exactes. De plus, les données de la colonne d'eau (telles que la température, la salinité et les courants) sont mesurées, et des données géophysiques sont collectées pour détecter les objets sous-marins, les obstacles ou les dangers à l'aide d'outils tels que le sonar à balayage latéral et les magnétomètres.
Qu'est-ce que la bathymétrie ?
La bathymétrie est l'étude et la mesure de la profondeur et de la forme des reliefs sous-marins, axée principalement sur la cartographie des fonds marins et d'autres paysages immergés. C'est l'équivalent sous-marin de la topographie, fournissant des informations détaillées sur les caractéristiques sous-marines des océans, des mers, des lacs et des rivières. La bathymétrie joue un rôle crucial dans de nombreuses applications, telles que la navigation, la construction marine, l'exploration des ressources et les études environnementales.
Les techniques bathymétriques modernes reposent sur des systèmes acoustiques, tels que les sondeurs monofaisceaux et multifaisceaux, qui utilisent des ondes sonores pour mesurer la profondeur de l'eau. Ces appareils émettent des impulsions sonores vers le fond marin et enregistrent le temps de trajet des échos de retour, ce qui permet de calculer la profondeur à partir de la vitesse du son dans l'eau. Les sondeurs multifaisceaux, en particulier, permettent de cartographier de larges bandes du fond marin en une seule passe, fournissant ainsi des représentations extrêmement détaillées et précises des fonds marins. Souvent, une solution RTK + INS est associée pour générer des représentations bathymétriques 3D du fond marin précisément positionnées.
Les données bathymétriques sont indispensables à l'élaboration des cartes marines, qui contribuent à guider les navires en toute sécurité en signalant les dangers sous-marins potentiels tels que les roches immergées, les épaves et les bancs de sable. Elles jouent également un rôle primordial dans la recherche scientifique, aidant les chercheurs à comprendre les caractéristiques géologiques sous-marines, les courants océaniques et les écosystèmes marins.
À quoi sert une bouée ?
Une bouée est un dispositif flottant principalement utilisé dans les environnements maritimes et aquatiques à des fins essentielles. Les bouées sont souvent positionnées à des emplacements précis pour baliser des passages sûrs, des chenaux ou des zones dangereuses dans les plans d'eau. Elles guident les navires et les embarcations, les aidant à éviter les points dangereux tels que les rochers, les hauts-fonds ou les épaves.
Elles servent de points d'ancrage pour les navires. Les bouées d'amarrage permettent aux bateaux de s'amarrer sans avoir à jeter l'ancre, ce qui s'avère particulièrement utile dans les zones où le mouillage est peu pratique ou dommageable pour l'environnement.
Les bouées instrumentées sont équipées de capteurs pour mesurer des conditions environnementales telles que la température, la hauteur des vagues, la vitesse du vent et la pression atmosphérique. Ces bouées fournissent des données précieuses pour la prévision météorologique, la recherche climatique et les études océanographiques.
Certaines bouées servent de plates-formes pour collecter et transmettre des données en temps réel provenant de l'eau ou du fond marin, et sont souvent utilisées dans la recherche scientifique, la surveillance environnementale et les applications militaires.
Dans la pêche commerciale, les bouées marquent l'emplacement des casiers ou des filets. Elles interviennent également en aquaculture pour repérer les sites de fermes sous-marines.
Les bouées peuvent aussi délimiter des zones spécifiques telles que des zones de non-mouillage, des zones de interdiction de pêche ou des zones de baignade, contribuant ainsi à faire respecter la réglementation sur l'eau.
Dans tous les cas, les bouées jouent un rôle primordial pour garantir la sécurité, faciliter les activités maritimes et soutenir la recherche scientifique.
Qu'est-ce que la poussée d'archimède ?
La poussée d'archimède est la force exercée par un fluide (tel que l'eau ou l'air) qui s'oppose au poids d'un objet immergé. Elle permet aux objets de flotter ou de remonter à la surface si leur densité est inférieure à celle du fluide. Ce phénomène est dû à la différence de pression exercée sur les parties immergées de l'objet — une pression plus élevée s'exerçant à de plus grandes profondeurs, générant ainsi une force ascendante.
Le principe de la poussée d'archimède est décrit par le théorème d'Archimède, qui stipule que la force de poussée verticale exercée sur un objet est égale au poids du fluide déplacé par cet objet. Si la force de poussée est supérieure au poids de l'objet, celui-ci flottera ; si elle est inférieure, il coulerait. Ce principe est fondamental dans de nombreux domaines, allant de l'ingénierie navale (conception de navires et de sous-marins) au fonctionnement de dispositifs flottants tels que les bouées.
Qu'est-ce qu'un ROV ?
Un ROV, ou Remotely Operated Vehicle (véhicule sous-marin téléopéré), est un robot sous-marin sans équipage conçu pour opérer dans des environnements trop profonds, dangereux ou autrement inaccessibles aux plongeurs humains. Les ROV sont largement utilisés dans les industries marines telles que l'exploration pétrolière et gazière offshore, la recherche scientifique, la surveillance environnementale et les opérations navales. Contrairement aux véhicules sous-marins autonomes (AUV), qui fonctionnent de manière indépendante en suivant des trajectoires préprogrammées, les ROV sont généralement reliés à un navire de surface par un câble ombilical qui fournit l'alimentation électrique, la communication et les signaux de commande. Cette liaison permet à un opérateur humain en surface de piloter le véhicule en temps réel, assurant une manœuvre précise, une surveillance et un contrôle des capteurs et manipulateurs embarqués.
Les ROV sont équipés d'une variété d'instruments selon leur mission. Ils embarquent généralement des caméras haute définition pour l'inspection visuelle, des systèmes sonar pour la cartographie et la navigation, ainsi que des bras manipulateurs pour interagir avec les objets sur le fond marin. Les modèles avancés peuvent inclure des capteurs spécialisés tels que des sondes environnementales, des magnétomètres et des systèmes de navigation inertielle (INS) pour maintenir un positionnement précis dans des conditions sous-marines difficiles. Étant donné que les signaux GPS/GNSS ne peuvent pas pénétrer l'eau, les ROV s'appuient sur une combinaison de systèmes de positionnement acoustique, de lochs Doppler (DVL), de capteurs de pression et de navigation inertielle pour estimer leur position par rapport au navire de surface ou à un point de référence fixe. Les ROV de haute précision utilisés dans la construction sous-marine ou la recherche scientifique intègrent souvent des IMU de qualité tactique pour garantir une précision centimétrique sur des opérations prolongées, même dans les zones à faible couverture acoustique.
La conception d'un ROV est hautement modulaire, permettant l'intégration de différentes charges utiles en fonction des exigences de la mission. Les petits ROV de classe observation sont légers et portables, destinés à de simples inspections visuelles, tandis que les ROV de classe travail sont beaucoup plus grands, capables de tâches lourdes telles que la construction sous-marine, la réparation de pipelines ou la collecte d'échantillons. Les ROV offrent un accès inégalé aux environnements sous-marins, étendant les capacités humaines et permettant des opérations à des profondeurs et des durées qui seraient autrement impossibles. En substance, un ROV est à la fois un outil d'exploration polyvalent et une plateforme de précision pour l'exécution de missions sous-marines complexes, comblant le fossé entre la supervision humaine et la capacité robotique à distance.
