Comprendre la compensation active de pilonnement (AHC)
Le cœur de la technologie AHC repose sur l'intégration de divers composants, notamment des capteurs de mouvement, des systèmes hydrauliques et des algorithmes de contrôle. Les capteurs de mouvement, généralement des accéléromètres et des gyroscopes, surveillent en continu les mouvements du navire et détectent tout pilonnement provoqué par les vagues de l'océan.
Les données collectées sont transmises à un système de commande, qui traite les informations et détermine les ajustements nécessaires à la position de l'équipement de levage.
Le système hydraulique actionne ensuite le compensateur, qui ajuste dynamiquement la hauteur de la charge soulevée en contrecarrant le mouvement du navire. Cela garantit que la charge demeure stable et à la profondeur souhaitée, indépendamment des mouvements verticaux du navire. En ayant recours à l'AHC, les opérateurs conservent un contrôle précis sur l'équipement tout en réduisant le risque d'accidents et de dommages lors des opérations maritimes.
Découvrez nos solutions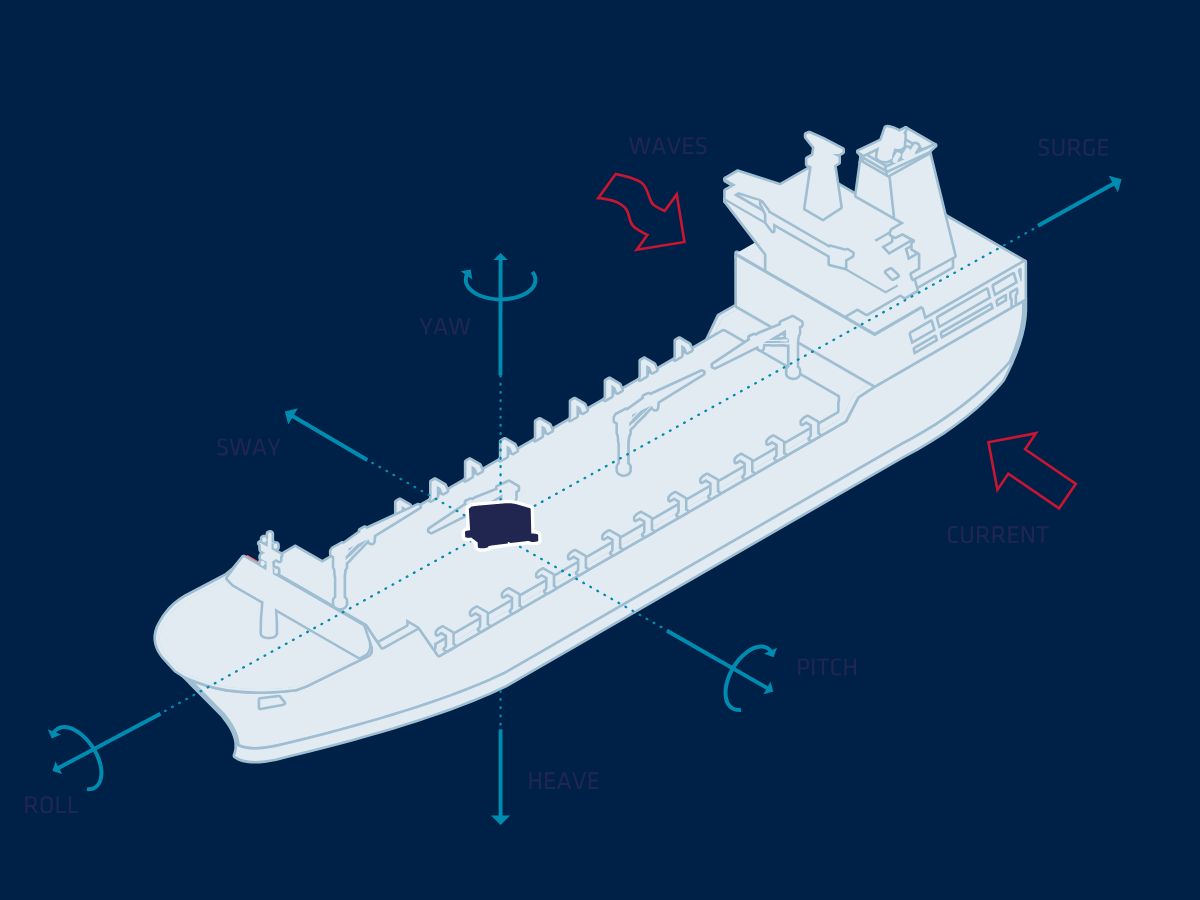
Avantages de nos capteurs pour les systèmes AHC
Intégrer nos capteurs à un système de compensation active de pilonnement (AHC) offre de nombreux avantages pour les opérations maritimes. Tout d'abord, en maintenant une plate-forme de travail stable, les capteurs de mouvement AHC réduisent les risques d'accidents et de blessures pendant les opérations, protégeant ainsi le personnel et les équipements. Par conséquent, une sécurité et une efficacité accrues entraînent une baisse des coûts opérationnels et une réduction des temps d'arrêt. Les opérations deviennent ainsi plus rentables, ce qui permet d'économiser à la fois du temps et de l'argent.
De plus, les systèmes de compensation active de pilonnement peuvent être intégrés dans divers navires et équipements marins, ce qui en fait des solutions polyvalentes pour différentes applications.
Des capteurs de mouvement précis pour contrer l'effet des vagues
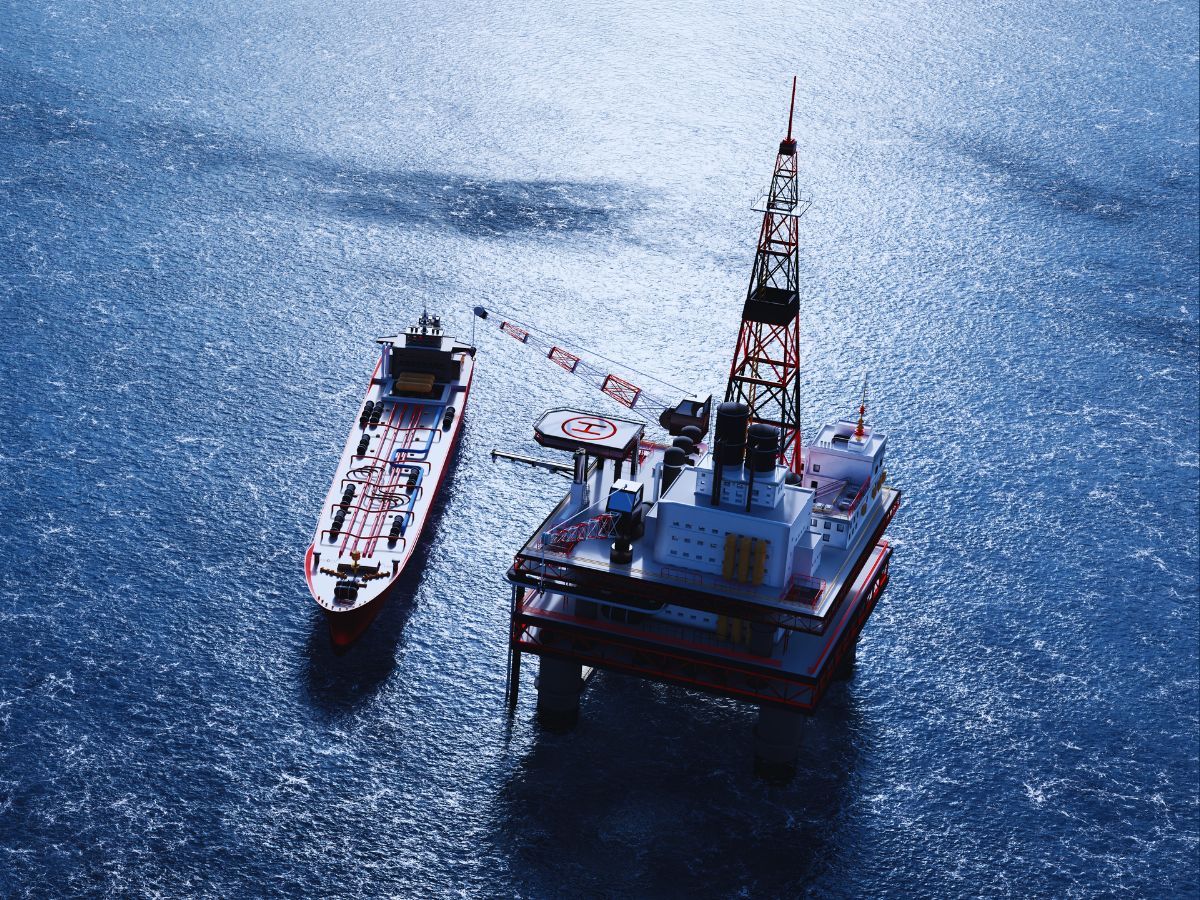
Les systèmes inertiels sont indispensables à la compensation active du pilonnement (AHC) lors des opérations maritimes. Ils améliorent la stabilité et la précision des équipements dans des environnements marins dynamiques. Pour y parvenir, les systèmes AHC s'appuient sur des données en temps réel concernant les mouvements du navire afin de contrer les effets du pilonnement induit par la houle et de garantir des opérations fluides et sûres.
Les systèmes ACH utilisent des unités de mesure inertielle (IMU) et des systèmes de navigation inertielle (INS) pour fournir ces données essentielles en mesurant et en analysant le mouvement du navire. Dans le cadre des opérations de grue, les systèmes inertiels facilitent l'ajustement autonome de la position de la grue, atténuant ainsi le risque d'oscillations dangereuses et garantissant la manipulation sécurisée des charges dans des conditions de mer agitée.
Parlez-nous de votre projet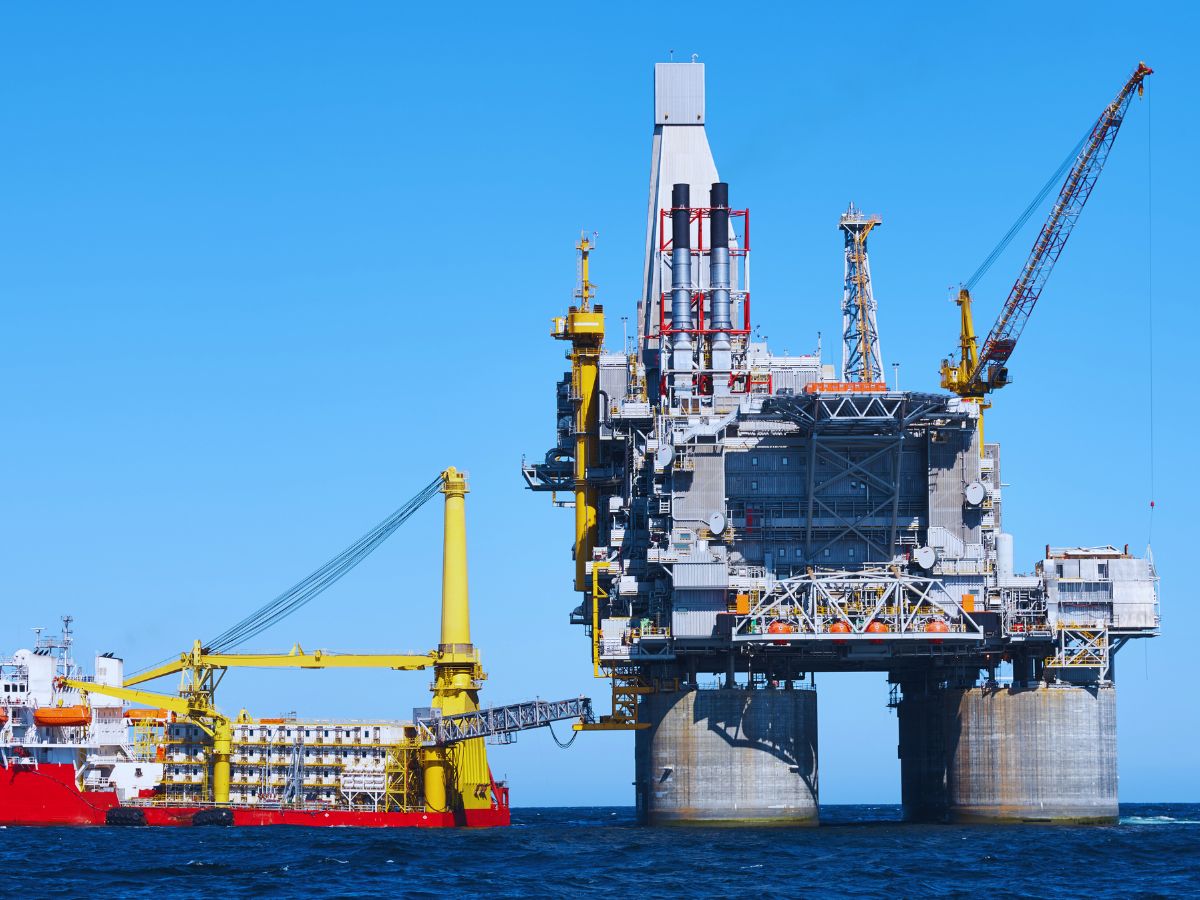
Découvrez nos solutions pour la compensation active de pilonnement
Nos solutions inertielles sont conçues pour accroître l'efficacité opérationnelle et la précision dans les environnements marins dynamiques. Nos capteurs de mouvement avancés fournissent des données précises en temps réel pour contrer les mouvements provoqués par les vagues et la houle. En intégrant des IMU hautes performances et des algorithmes de pointe, nous assurons une compensation des mouvements fluide, garantissant des opérations optimales même dans des conditions difficiles.
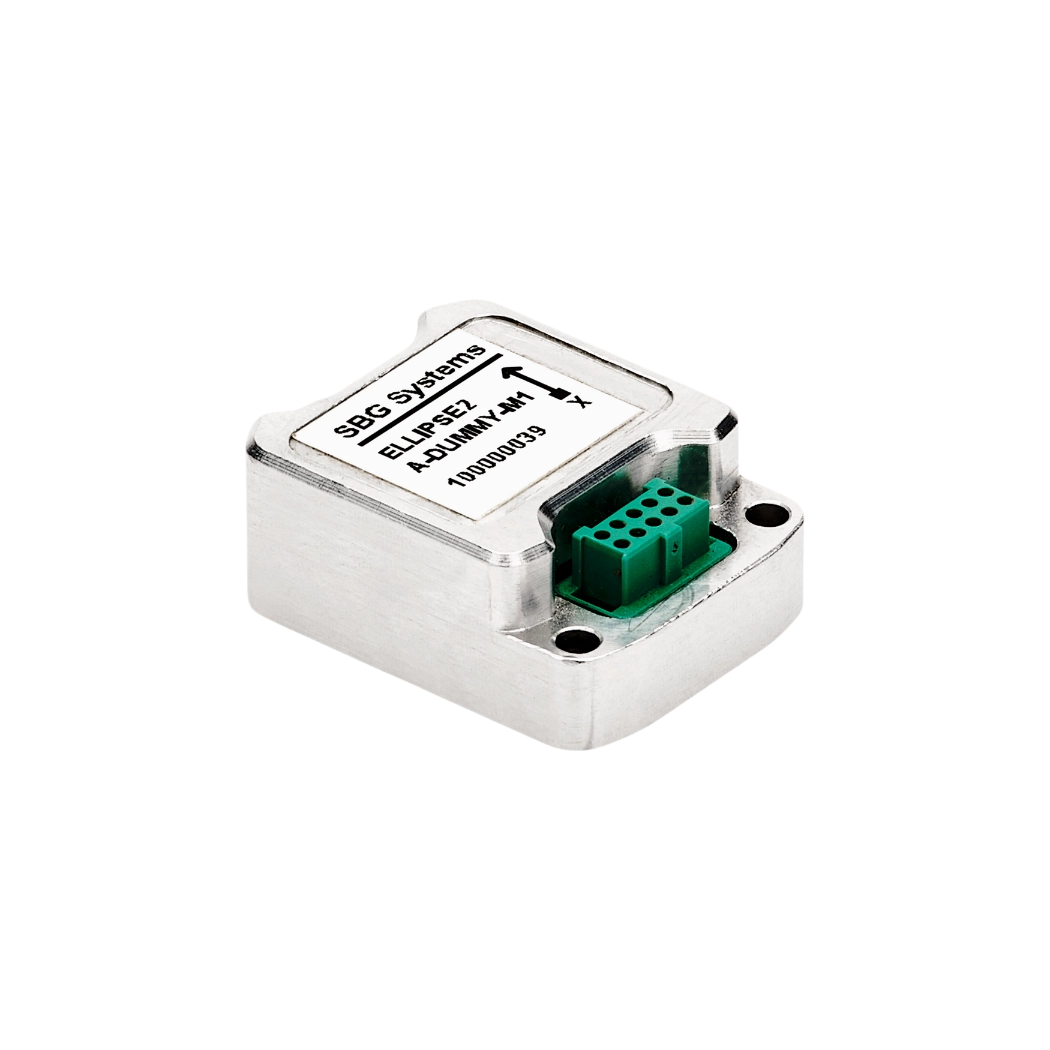
Ellipse Micro AHRS

OEM Ellipse-A

Ellipse-N

Ellipse-D

Ekinox Micro
Brochure des applications géospatiales
Recevez instantanément notre brochure sur les applications géospatiales dans votre boîte de réception !
Études de cas
Découvrez comment nos solutions de compensation active de pilonnement ont transformé les opérations maritimes à travers notre collection d'études de cas. Ces exemples concrets démontrent clairement l'efficacité de nos produits dans diverses applications. Ils mettent en évidence les avantages de l'intégration de nos systèmes de mouvement et de navigation dans vos opérations.
Comment Treeswift modernise les opérations de terrain pour les services publics
Cartographie mobile
Détection des défauts des rails par TREALIS avec Apogee Navsight
Positionnement de tramways et de trains
Comment GapEOD sécurise les levés géophysiques grâce à l'Ellipse
Positionnement de tramways et de trains
Essais en conditions réelles d'un ferry autonome en milieu urbain
Navigation de ferry autonome

Ils parlent de nous
Commencez par écouter directement les innovateurs et les clients qui ont adopté notre technologie. Leurs témoignages et leurs réussites démontrent clairement l'impact significatif de nos capteurs sur les applications de navigation par drone dans le monde réel.



Découvrez d'autres applications offshore
Les solutions de navigation inertielle avancées de SBG Systems sont fiables pour diverses opérations maritimes. Nos capteurs fournissent des données de positionnement, d'orientation et de mouvement fiables pour l'énergie offshore, la gestion portuaire et l'inspection sous-marine, même dans les environnements marins les plus exigeants.
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant les applications que nous présentons. Néanmoins, si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Quelle est la différence entre la compensation active et passive du pilonnement (heave) ?
La compensation active du pilonnement (AHC) et la compensation passive du pilonnement (PHC) sont toutes deux des méthodes utilisées pour atténuer les mouvements des navires causés par les vagues, mais elles fonctionnent de manière fondamentalement différente :
Compensation passive du pilonnement (PHC)
- Mécanisme : repose sur des systèmes mécaniques ou hydrauliques tels que des ressorts, des amortisseurs ou des accumulateurs pour absorber et contrecarrer le mouvement du navire.
- Source d'énergie : ne nécessite pas d'alimentation externe ; le système utilise son mouvement naturel et les forces qui s'exercent sur lui pour s'ajuster.
- Contrôle : non adaptatif, les performances du système reposent sur des paramètres prédéfinis et ne peuvent pas s'ajuster dynamiquement aux conditions changeantes de la mer.
- Applications : idéales pour les environnements stables et prévisibles ou les opérations où un contrôle précis des mouvements est moins critique.
Compensation active du pilonnement (AHC)
- Mécanisme : utilise des moteurs, des systèmes hydrauliques ou d'autres actionneurs motorisés pilotés par des capteurs et des algorithmes en temps réel pour contrer activement les mouvements du navire.
- Source d'énergie : nécessite une alimentation externe pour actionner les actionneurs et les systèmes de contrôle.
- Contrôle : la rétroaction adaptative en temps réel des capteurs permet des ajustements précis pour compenser les conditions de mer dynamiques.
- Applications : idéal pour les opérations nécessitant une haute précision, telles que la construction sous-marine, l'intervention sur puits ou la recherche scientifique.
L'AHC est idéale pour les applications nécessitant un contrôle précis et une correction active des mouvements du navire, tandis que la PHC offre une solution plus simple et plus économique pour les opérations où la précision est moins critique et où l'absorption passive des mouvements suffit.
Qu'est-ce que l'AHC sur les grues offshore ?
L'Active Heave Compensation (AHC) sur les grues est une technologie utilisée pour contrer le mouvement vertical d'un navire causé par les vagues. Elle garantit que les charges levées ou abaissées par la grue restent stables et insensibles au mouvement de la mer.
Les systèmes AHC sont particulièrement critiques dans les opérations offshore, où les grues sont souvent utilisées pour lever et abaisser des équipements lourds, des cargaisons ou des dispositifs sous-marins depuis des navires ou des plates-formes dans des conditions de mer dynamiques. Ces systèmes utilisent des capteurs (tels que des accéléromètres, des gyroscopes ou des centrales d'attitude et de cap) pour mesurer le pilonnement (mouvement vertical) du navire causé par l'action des vagues.
Sur la base de ces données en temps réel, le système AHC de la grue ajuste automatiquement le treuil ou le mécanisme de levage pour contrer le pilonnement, garantissant ainsi que la charge reste à une position constante par rapport au fond marin ou à un point de référence fixe. Les grues offshore utilisent généralement des systèmes hydrauliques ou électriques pour effectuer ces ajustements précis. Le treuil ou le mécanisme de levage de la grue est rapidement ajusté pour monter ou descendre la charge en synchronisation avec le mouvement du navire, « annulant » ainsi efficacement le mouvement vertical provoqué par les vagues.
En stabilisant la charge lors des opérations de levage ou de descente, l'AHC minimise les risques d'accidents, de balancement de la charge ou de dommages matériels. Il permet des opérations plus sûres et plus précises, en particulier lors du posicionnement de structures sous-marines ou lors de la manipulation d'équipements délicats.
