AUV-ers referansesystem for orientering og kurs (AHRS)
Våre sensorer er konstruert for sømløs integrering i din autonome undervannsfarkost (AUV). De sikrer kontinuerlig innsamling og overføring i sanntid av data for rull, pitch og magnetisk basert kurs. Disse dataene er avgjørende for å nøyaktig bestemme AUV-ens orientering. Videre sikrer det stabilitet under undervannsoppdrag. Følgelig tillater det presis navigasjon og kontroll i krevende undervannsmiljøer.
Våre systemer kombinerer data fra akselerometre, gyroskoper og magnetometre, som alle er smeltet sammen gjennom en robust algoritme som inkluderer avansert besluttende logikk og kvalitetskontroller. Dette sikrer pålitelig og nøyaktig estimering av orientering, selv under magnetisk forstyrrede eller dynamiske forhold. Med utgangsfrekvenser på opptil 1 kHz leverer vår AHRS orienteringsoppdateringer i sanntid, noe som muliggjør rask og responsiv kontroll – et kritisk krav for moderne AUV-veiledning og autonomi.
Bevegelses- og navigasjonssystemer for AUV
I AUV-applikasjoner sikrer AHRS at fartøyet kan stabilisere seg i urolig vann, navigere nøyaktig og justere bevegelsene i henhold til det skiftende undervannsmiljøet. For eksempel er AUV-er som brukes til havbunnskartlegging avhengige av presise orienteringsdata for å opprettholde en stabil plattform for sin sonar eller andre sensorer. Uten nøyaktig orienteringsinformasjon kan fartøyets datainnsamling bli kompromittert, noe som kan føre til feil ved kartlegging eller inspeksjonsoppgaver.
For undervannsoppdrag er INS essensielt. Det hjelper AUV-er med å beregne banen sin over tid, slik at operatører kan utføre presise kartleggings- eller overvåkingsoppgaver. Med sin evne til å gi tilbakemeldinger i sanntid om posisjon og bevegelse, er INS avgjørende for å navigere gjennom kompleks undervannsterreng og unngå hindringer som undervannsstrukturer, vrak eller naturlige formasjoner.
Våre løsninger for AUV-er
Utstyr dine AUV-er med våre inerte løsninger. Vi tilbyr i tillegg både OEM- og kapslingsprodukter for å møte ulike brukerbehov. Produktene våre er konstruert for å oppnå maksimal presisjon i undervannsmiljøer. Uansett om det gjelder utforskning, forskning eller forsvar, leverer systemene våre eksepsjonell nøyaktighet og holdbarhet. Dette sikrer vellykkede oppdrag hver eneste gang.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Brosjyre om autonome kjøretøy
Få brosjyren vår rett i innboksen med en gang!
Kundehistorier
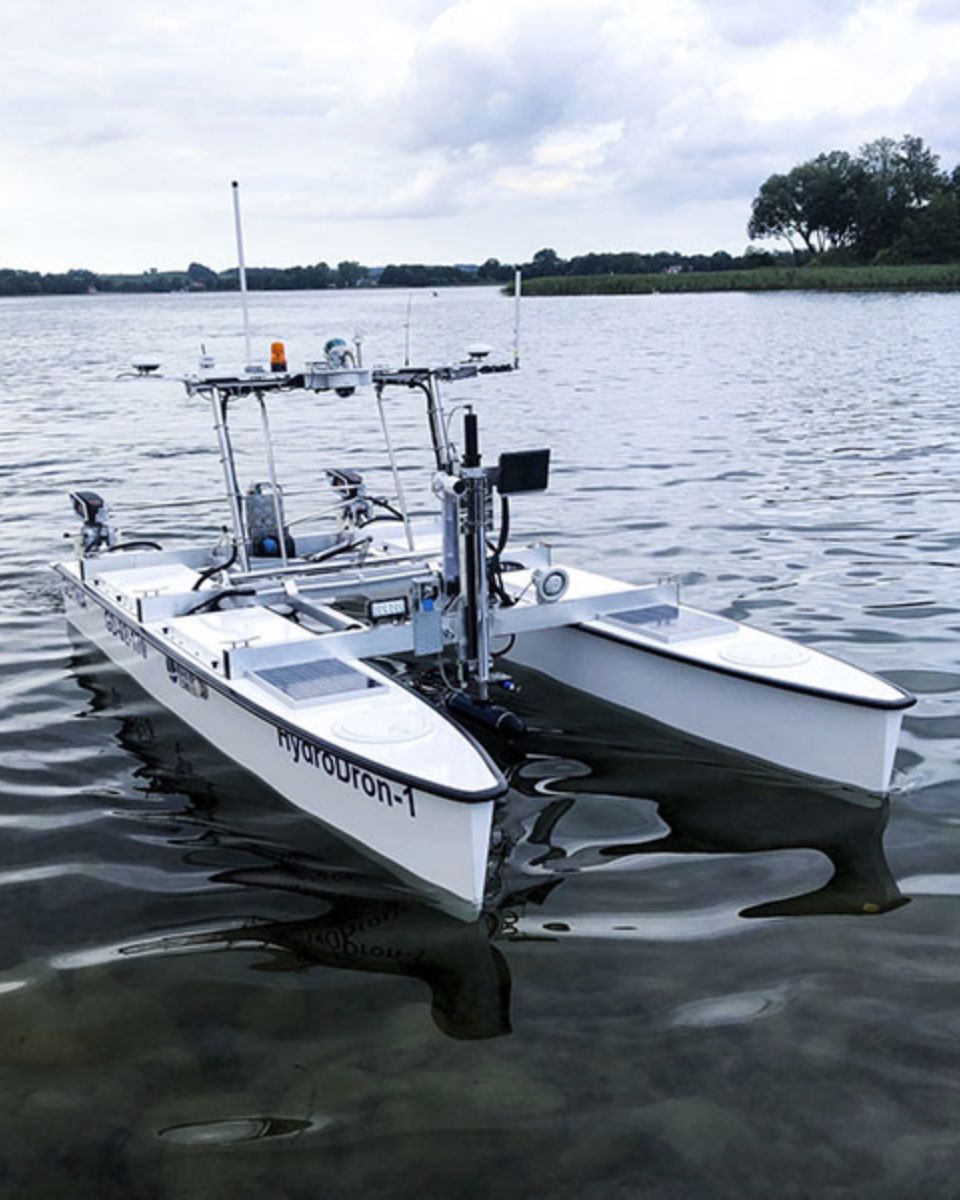
SBG Systems har inngått samarbeid med ledende selskaper på tvers av ulike bransjer for å levere høyytelses inerte løsninger til deres applikasjoner. Våre casestudier viser frem suksesshistoriene til prosjekter der teknologien vår spilte en avgjørende rolle for navigasjonen.


De snakker om oss
Hør direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier illustrerer den betydelige effekten sensorene våre har i praktiske applikasjoner for autonome kjøretøy.



Utforsk andre offshore-applikasjoner
Oppdag hvordan våre teknologier for navigasjon og bevegelsesmåling strekker seg til et bredt spekter av overflate- og undervannsapplikasjoner. Fra ubemannede overflatefarkoster (USV-er) til autonome undervannsfarkoster (AUV-er) – våre løsninger leverer pålitelige data for posisjonering, orientering og bevegelse, selv i de mest krevende maritime miljøer.
Har du spørsmål?
FAQ-seksjonen vår besvarer de vanligste spørsmålene om mobile kartleggingssystemer. Den forklarer teknologiene som er involvert, og deler beste praksis. I tillegg veileder den brukere i å integrere produktene våre i sine egne løsninger.
Hva er forskjellen mellom AUV og ROV?
Hovedforskjellen mellom en autonom undervannsfarkost (AUV) og en fjernstyrt undervannsfarkost (ROV) ligger i kontroll og operasjon. AUV-er er autonome og opererer uten en direkte menneskelig operatør, forhåndsprogrammert til å følge spesifikke oppdrag. AUV-er er batteridrevne og uten kabel, noe som gir bevegelsesfrihet og gjør dem ideelle for oppgaver som havbunnskartlegging og miljøovervåking.
AUV-er kan dekke store avstander på grunn av sin autonomi. ROV-er styres derimot av operatører via en kabel som kobler dem til et skip eller en plattform. Denne kabelen gir strøm og kommunikasjon, men begrenser rekkevidden, noe som gjør ROV-er ideelle for undervannsinspeksjoner og reparasjoner som krever sanntidskontroll.
Hva er AHRS?
AHRS, eller Attitude and Heading Reference System, er et integrert navigasjonsdelvisystem som gir et sanntids- og driftkontrollert estimat av en plattforms orientering – dens rull, pitch og kurs. I kjernen fusjonerer en AHRS målinger fra tre typer sensorer: gyroskoper, akselerometre og magnetometre.
Gyroskoper sporer vinkelhastigheter, akselerometre føler spesifikke krefter inkludert tyngdekraften, og magnetometre måler jordas magnetfelt som referanse for kursen. Hver sensor har sine begrensninger i seg selv – gyroer driver over tid, akselerometre påvirkes av dynamiske bevegelser, og magnetometre kan forstyrres av nærliggende jernholdige objekter. Men når de kombineres gjennom avanserte filtreringsalgoritmer som utvidede eller ikke-lineære Kalman-filtre, produserer systemet en stabil, nøyaktig og kontinuerlig holdningsløsning.
Moderne AHRS-enheter inneholder også kalibreringsmodeller for å kompensere for temperaturvariasjoner, feiljustering, skaleringsfaktorfeil og magnetiske forvrengninger, noe som forbedrer robustheten betraktelig. Sammenlignet med enkle IMU-er, som bare leverer rå sensordata, gir en AHRS en fullt utregnet og bruksklar orienteringsutgang.
I motsetning til en fullverdig navigasjonsgradert INS integrerer den imidlertid typisk ikke hastighet eller posisjon med mindre den kobles sammen med ekstra sensorer. AHRS-løsninger brukes i stor utstrekning i UAV-er, USV-er, UGV-er, fly, fartøyer og en rekke forsvarsplattformer der pålitelig informasjon om holdning og kurs er avgjørende for kontroll, stabilisering og situasjonsforståelse – selv i miljøer der GPS kan være utilgjengelig eller svekket.
