Lage- und Kursreferenzsystem für AUVs
Unsere Sensoren sind für die nahtlose Integration in Ihr autonomes Unterwasserfahrzeug (AUV) konzipiert. Sie gewährleisten die kontinuierliche Erfassung und Echtzeit-Übertragung von Roll-, Nick- und magnetisch basierten Steuerkursdaten. Diese Daten sind entscheidend für die präzise Bestimmung der Orientierung des AUV. Darüber hinaus gewährleisten sie Stabilität während Unterwassermissionen und ermöglichen folglich eine präzise Navigation und Steuerung in anspruchsvollen Unterwasserumgebungen.
Unsere Systeme kombinieren Daten von Beschleunigungsmessern, Gyroskopen und Magnetometern, die alle durch einen robusten Algorithmus fusioniert werden, der fortschrittliche Entscheidungslogik und Qualitätsprüfungen umfasst. Dies gewährleistet eine zuverlässige und genaue Lageschätzung, selbst unter magnetisch gestörten oder dynamischen Bedingungen. Mit Ausgangsraten von bis zu 1 kHz liefert unser AHRS Echtzeit-Orientierungsupdates, was eine schnelle und reaktionsschnelle Steuerung ermöglicht – eine kritische Anforderung für die moderne AUV-Führung und Autonomie.
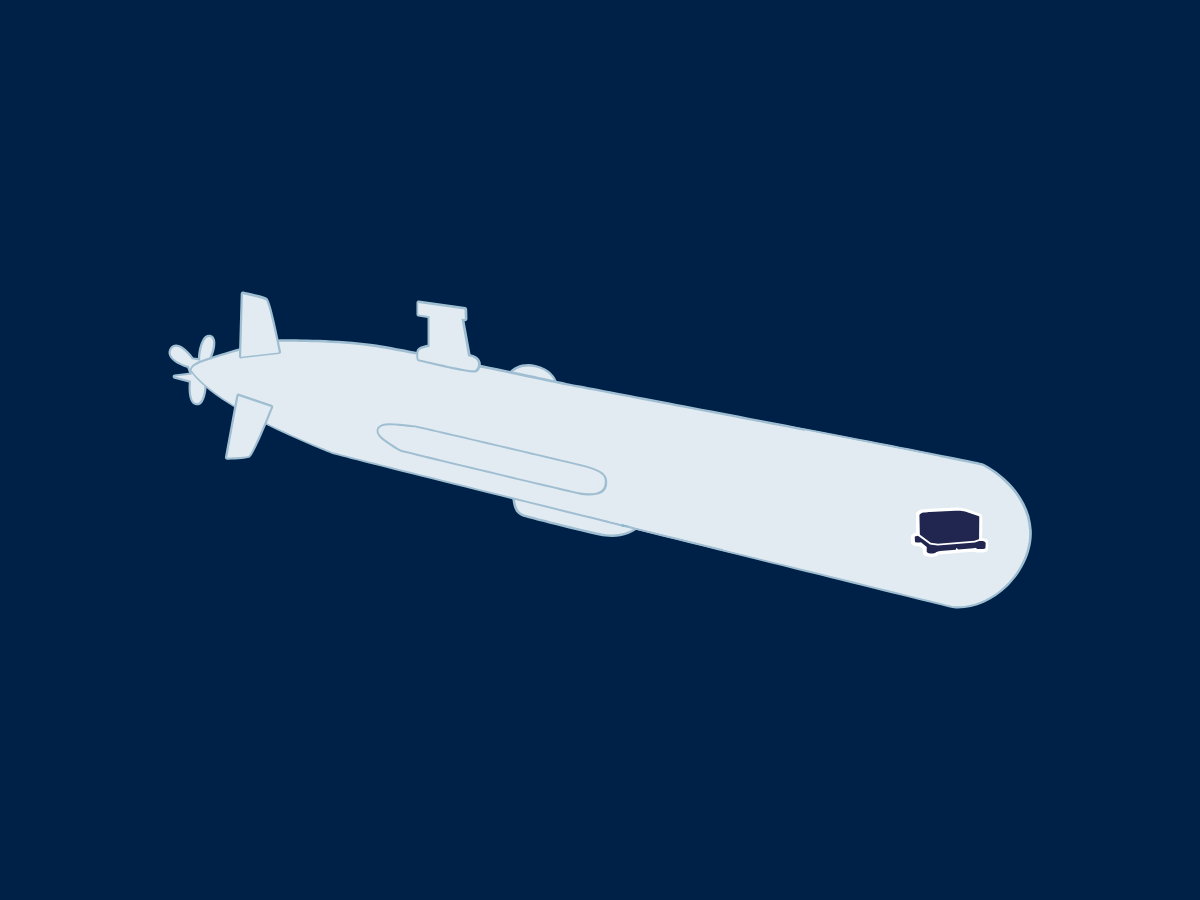
Bewegungs- und Navigationssysteme für AUV
Bei AUV-Anwendungen sorgt das AHRS dafür, dass sich das Fahrzeug in turbulentem Wasser stabilisieren, präzise navigieren und seine Bewegung an die sich verändernde Unterwasserumgebung anpassen kann. Beispielsweise sind AUVs, die für die Meeresbodenkartierung eingesetzt werden, auf präzise Lageregisse angewiesen, um eine stabile Plattform für ihre Sonar- oder andere Sensoren aufrechtzuerhalten. Ohne genaue Lageregulator-Informationen könnte die Datenerfassung des Fahrzeugs beeinträchtigt werden, was zu Fehlern bei Kartierungs- oder Inspektionsaufgaben führt.
Für Unterwasservermessungsmissionen ist das INS unerlässlich. Es hilft AUVs dabei, ihre Trajektorie im Laufe der Zeit zu berechnen, sodass Betreiber präzise Kartierungs- oder Überwachungsaufgaben ausführen können. Mit seiner Fähigkeit, Echtzeit-Rückmeldungen zu Position und Bewegung zu liefern, ist das INS von entscheidender Bedeutung für die Navigation durch komplexes Unterwassergelände und das Vermeiden von Hindernissen wie Unterwasserstrukturen, Wracks oder natürlichen Formationen.
Unsere Lösungen für AUVs
Rüsten Sie Ihre AUVs mit unseren Inertiallösungen aus. Darüber hinaus bieten wir sowohl OEM- als auch Gehäuseprodukte an, um den unterschiedlichen Benutzeranforderungen gerecht zu werden. Wir entwickeln unsere Produkte so, dass sie in Unterwasserumgebungen maximale Präzision erreichen. Darüber hinaus liefern unsere Systeme – ob für Exploration, Forschung oder Verteidigung – außergewöhnliche Genauigkeit und Langlebigkeit. Folglich gewährleisten sie jedes Mal erfolgreiche Missionen.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Broschüre zu autonomen Fahrzeugen
Erhalten Sie unsere Broschüre sofort direkt in Ihren Posteingang!
Fallstudien
SBG Systems arbeitet mit führenden Unternehmen aus verschiedenen Branchen zusammen, um leistungsstarke Inertiallösungen für deren Anwendungen bereitzustellen. Unsere Fallstudien präsentieren die Erfolgsgeschichten von Projekten, in denen unsere Technologie eine zentrale Rolle bei der Navigation spielte.
Roboter räumen mit unseren Sensoren zahlreiche Auszeichnungen ab
Autonomes Unterwasserfahrzeug
Jan De Nul entscheidet sich für Navsight, um die Arbeit von Hydrographen zu erleichtern
Seeverkehrsaktivitäten
Marine Technology integriert das INS/GNSS von SBG in die HydroDron USV
USV-Navigation
Lösungen für Bewegung, Schwankung und Navigation für bathymetrische USVs
Unbemanntes Oberflächenfahrzeug (USV)


Man spricht über uns
Erfahren Sie es aus erster Hand von den Innovatoren und Kunden, die unsere Technologie einsetzen.
Ihre Erfahrungsberichte und Erfolgsgeschichten verdeutlichen, welchen bedeutenden Einfluss unsere Sensoren in praktischen Anwendungen für autonome Fahrzeuge haben.



Entdecken Sie weitere Offshore-Anwendungen
Erfahren Sie, wie sich unsere Navigations- und Bewegungssensortechnologien auf eine Vielzahl von Anwendungen an der Oberfläche und unter Wasser erstrecken. Von unbemannten Oberflächenfahrzeugen (USVs) bis hin zu autonomen Unterwasserfahrzeugen (AUVs) liefern unsere Lösungen zuverlässige Positions-, Orientierungs- und Bewegungsdaten – selbst in den anspruchsvollsten maritimen Umgebungen.
Haben Sie Fragen?
In unserem FAQ-Bereich werden die häufigsten Fragen zu mobilen Kartierungssystemen beantwortet. Dort werden die zugrunde liegenden Technologien erläutert und bewährte Vorgehensweisen vorgestellt. Darüber hinaus erhalten Anwender dort Anleitungen zur Integration unserer Produkte in ihre Lösungen.
Was ist der Unterschied zwischen einem AUV und einem ROV?
Der Hauptunterschied zwischen einem autonomen Unterwasserfahrzeug (AUV) und einem ferngesteuerten Unterwasserfahrzeug (ROV) liegt in ihrer Steuerung und ihrem Betrieb. AUVs sind autonom, arbeiten ohne direkten menschlichen Bediener und sind so vorprogrammiert, dass sie bestimmte Missionen ausführen. Da sie batteriebetrieben und kabellos sind, bieten AUVs Bewegungsfreiheit und eignen sich daher ideal für Aufgaben wie die Kartierung des Meeresbodens und die Umweltüberwachung.
AUVs können aufgrund ihrer Autonomie große Entfernungen zurücklegen. ROVs hingegen werden von Bedienern über ein Kabel gesteuert, das sie mit einem Schiff oder einer Plattform verbindet. Dieses Kabel dient der Stromversorgung und der Kommunikation, schränkt jedoch ihre Reichweite ein, weshalb sich ROVs ideal für Unterwasserinspektionen und -reparaturen eignen, die eine Steuerung in Echtzeit erfordern.
Was ist ein AHRS?
Ein AHRS (Attitude and Heading Reference System) ist ein integriertes Navigationssubsystem, das eine driftkontrollierte Echtzeitschätzung der Ausrichtung einer Plattform – ihres Roll-, Nick- und Kurses – liefert. Im Kern fusioniert ein AHRS Messungen von drei Sensorarten: Gyroskopen, Beschleunigungsmessern und Magnetometern.
Gyroskope erfassen Winkelgeschwindigkeiten, Beschleunigungssensoren erfassen bestimmte Kräfte, darunter die Schwerkraft, und Magnetometer messen das Erdmagnetfeld, um den Kurs zu bestimmen. Für sich genommen hat jeder Sensor seine Grenzen – Gyroskope driften mit der Zeit ab, Beschleunigungssensoren werden durch dynamische Bewegungen beeinflusst und Magnetometer können durch in der Nähe befindliche eisenhaltige Objekte gestört werden –, doch wenn sie durch fortschrittliche Filteralgorithmen wie erweiterte oder nichtlineare Kalman-Filter kombiniert werden, liefert das System eine stabile, genaue und kontinuierliche Lagebestimmung.
Moderne AHRS-Einheiten enthalten zudem Kalibrierungsmodelle zur Kompensation von Temperaturschwankungen, Fehlausrichtungen, Skalierungsfaktorfehlern und magnetischen Verzerrungen, was die Robustheit erheblich verbessert. Im Vergleich zu einfachen IMUs, die lediglich rohe Sensorausgaben liefern, stellt ein AHRS eine vollständig berechnete, sofort einsatzbereite Ausrichtungsausgabe bereit.
Im Gegensatz zu einem vollwertigen navigationsfähigen INS integriert es jedoch in der Regel keine Geschwindigkeit oder Position, es sei denn, es ist mit zusätzlichen Sensoren gekoppelt. AHRS-Lösungen werden häufig in UAVs, USVs, UGVs, Flugzeugen, Schiffen und vielen Verteidigungsplattformen eingesetzt, bei denen zuverlässige Lage- und Kursinformationen für Steuerung, Stabilisierung und Lagedarstellung entscheidend sind – selbst in Umgebungen, in denen GPS nicht verfügbar oder gestört ist.
