Sistema de Referência de Atitude e Proa (AHRS) para AUVs
Nossos sensores são projetados para uma integração perfeita em seu veículo submarino autônomo (AUV). Eles garantem a coleta contínua e a transmissão em tempo real de dados de rolagem (roll), arfagem (pitch) e proa (heading) baseados em magnetômetro. Esses dados são cruciais para determinar com precisão a orientação do AUV. Além disso, garantem estabilidade durante as missões subaquáticas. Consequentemente, permitem navegação e controle precisos em ambientes subaquáticos desafiadores.
Nossos sistemas combinam dados de acelerômetros, giroscópios e magnetômetros, todos fundidos por meio de um algoritmo robusto que inclui lógica de decisão avançada e verificações de qualidade. Isso garante uma estimativa de atitude confiável e precisa, mesmo em condições magneticamente perturbadas ou dinâmicas. Com taxas de saída de até 1 kHz, nosso AHRS fornece atualizações de orientação em tempo real, permitindo um controle rápido e responsivo — um requisito crítico para a orientação e autonomia de AUVs modernos.
Sistemas de movimento e navegação para AUV
Em aplicações de AUV, o AHRS garante que o veículo consiga se estabilizar em águas turbulentas, navegar com precisão e ajustar seu movimento de acordo com o ambiente submarino em constante mudança. Por exemplo, AUVs usados no mapeamento do leito marinho dependem de dados precisos de atitude para manter uma plataforma estável para seus sonares ou outros sensores. Sem informações precisas de atitude, a coleta de dados do veículo pode ser comprometida, gerando erros em tarefas de mapeamento ou inspeção.
Para missões de levantamento submarino, o INS é essencial. Ele ajuda os AUVs a calcularem sua trajetória ao longo do tempo, permitindo que os operadores executem tarefas precisas de mapeamento ou monitoramento. Com sua capacidade de fornecer feedback em tempo real sobre posição e movimento, o INS é fundamental para navegar por terrenos submarinos complexos e desviar de obstáculos como estruturas submersas, naufrágios ou formações naturais.
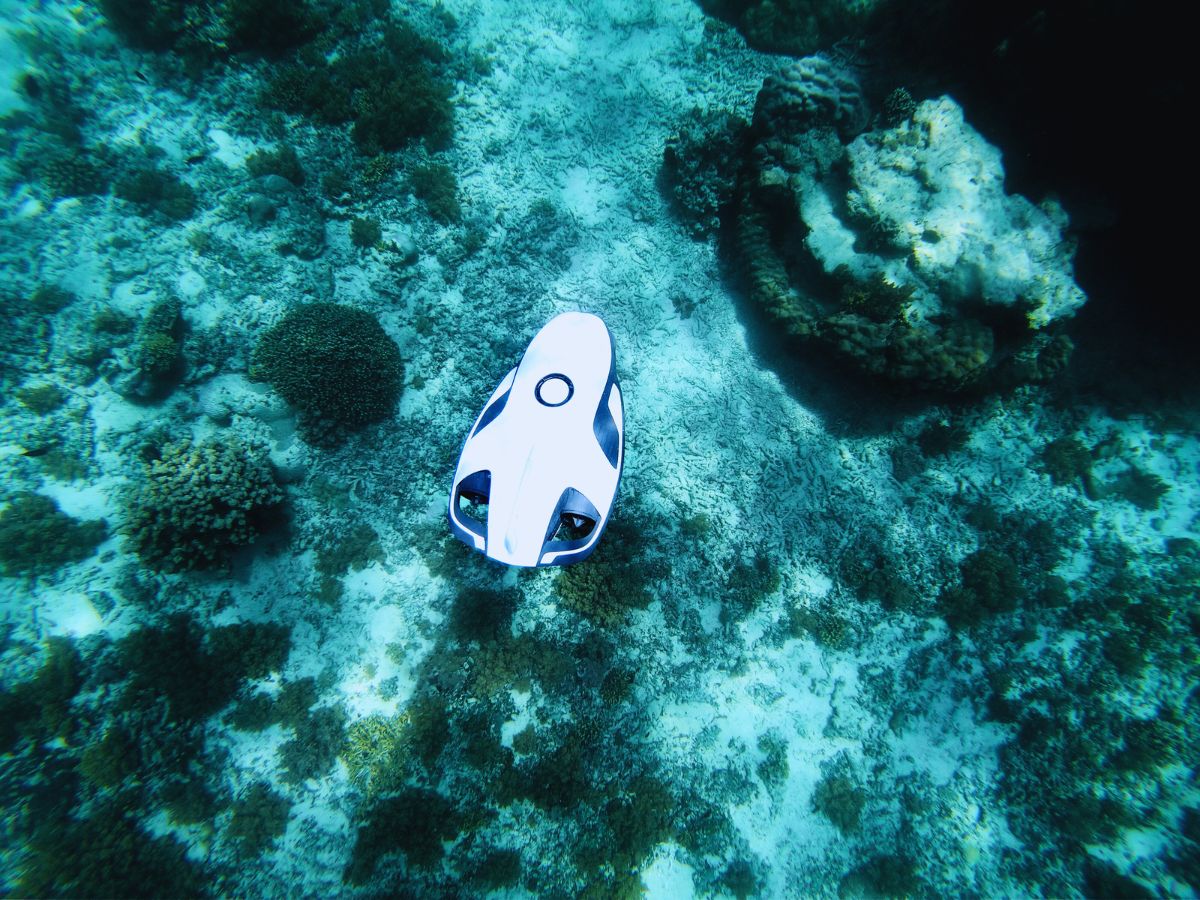
Nossas soluções para AUVs
Equipe seus AUVs com nossas soluções inerciais. Além disso, oferecemos produtos OEM e encapsulados para atender às diversas necessidades dos usuários. Projetamos nossos produtos para alcançar a máxima precisão em ambientes submarinos. Ademais, seja para exploração, pesquisa ou defesa, nossos sistemas entregam exatidão e durabilidade excepcionais. Consequentemente, eles garantem o sucesso das missões em todas as ocasiões.

Pulse-40 OEM

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Folheto de veículos autônomos
Receba nosso folheto diretamente na sua caixa de entrada instantaneamente!
Estudos de caso
A SBG Systems estabeleceu parcerias com empresas líderes em vários setores para fornecer soluções inerciais de alto desempenho para suas aplicações. Nossos estudos de caso demonstram as histórias de sucesso de projetos em que nossa tecnologia desempenhou um papel fundamental na navegação.
Jan De Nul seleciona o Navsight para facilitar as tarefas dos hidrógrafos
Operações marítimas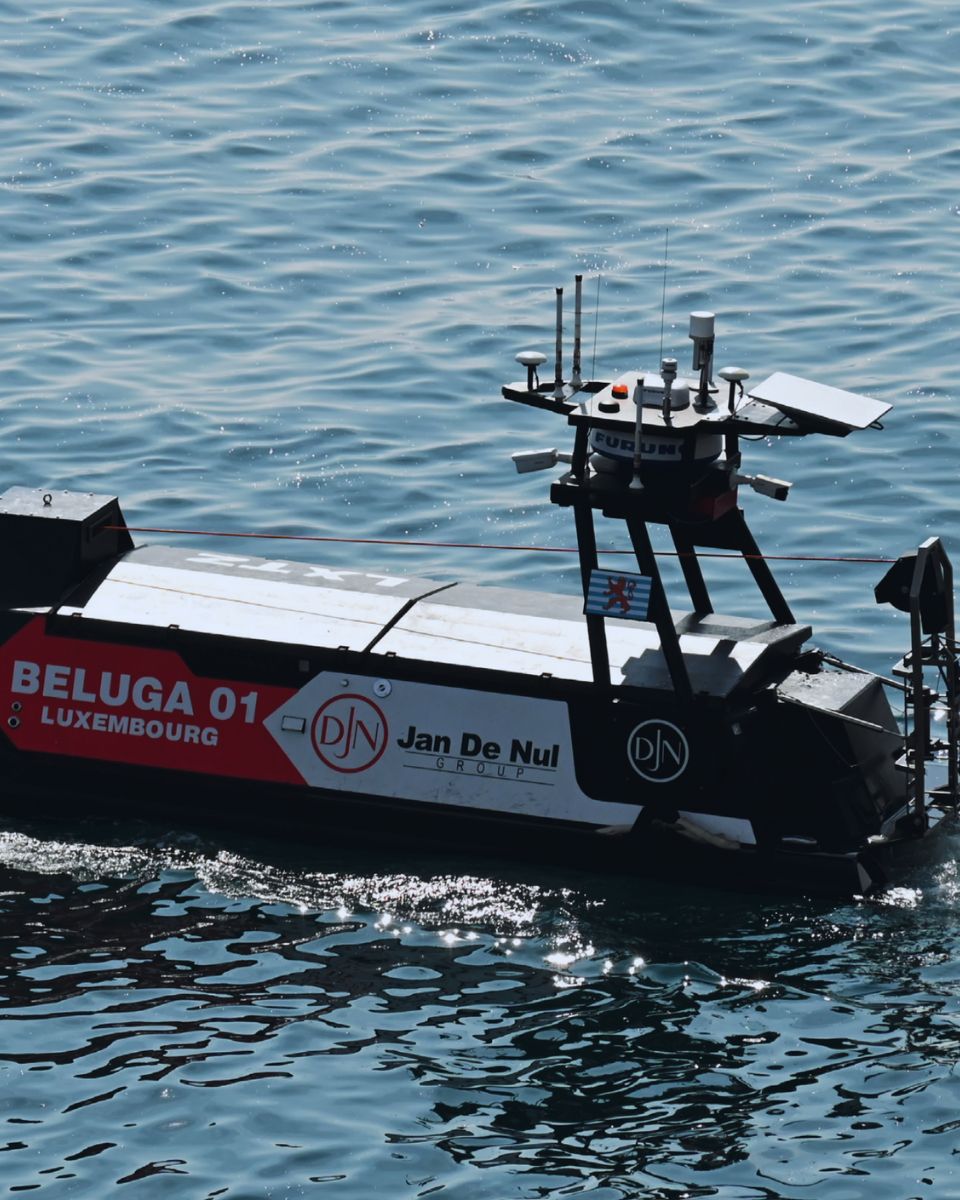

Soluções de movimento, oscilação e navegação para USV batimétrico
Veículo de Superfície Não Tripulado (USV)


Eles falam sobre nós
Ouça em primeira mão os depoimentos dos inovadores e clientes que adotaram nossa tecnologia.
Seus depoimentos e histórias de sucesso ilustram o impacto significativo que nossos sensores têm em aplicações práticas de veículos autônomos.



Explore outras aplicações offshore
Descubra como nossas tecnologias de navegação e detecção de movimento se estendem a uma ampla gama de aplicações de superfície e submarinas. De embarcações de superfície não tripuladas (USVs) a veículos submarinos autônomos (AUVs), nossas soluções fornecem dados confiáveis de posicionamento, orientação e movimento — mesmo nos ambientes marinhos mais desafiadores.
Você tem alguma dúvida?
Nossa seção de perguntas frequentes responde às dúvidas mais comuns sobre sistemas de mapeamento móvel. Ela explica as tecnologias envolvidas e compartilha as melhores práticas. Além disso, orienta os usuários sobre como integrar nossos produtos em suas soluções.
Qual é a diferença entre AUV e ROV?
A principal diferença entre um Veículo Submarino Autônomo (AUV) e um Veículo Operado Remotamente (ROV) está no controle e na operação. Os AUVs são autônomos, operando sem a presença direta de um operador humano, e vêm pré-programados para seguir missões específicas. Alimentados por bateria e sem cabos, os AUVs oferecem liberdade de movimento, tornando-os ideais para tarefas como mapeamento do leito marinho e monitoramento ambiental.
Os AUVs conseguem cobrir grandes distâncias devido à sua autonomia. Os ROVs, por outro lado, são controlados por operadores por meio de um cabo umbilical que os conecta a um navio ou plataforma. Esse cabo fornece energia e comunicação, mas limita o raio de ação, tornando os ROVs ideais para inspeções e reparos submarinos que exigem controle em tempo real.
O que é um AHRS?
O AHRS, ou Attitude and Heading Reference System, é um subsistema de navegação integrado que fornece uma estimativa em tempo real e controlada contra desvios (drift) da orientação de uma plataforma — seu roll, pitch e heading. Em sua essência, um AHRS funde medições de três tipos de sensores: giroscópios, acelerômetros e magnetômetros.
Os giroscópios monitoram as taxas angulares, os acelerômetros detectam forças específicas, incluindo a gravidade, e os magnetômetros medem o campo magnético da Terra para determinar a direção de referência. Isoladamente, cada sensor apresenta limitações — os giroscópios sofrem desvio com o tempo, os acelerômetros são influenciados por movimentos dinâmicos e os magnetômetros podem ser afetados por objetos ferrosos próximos —, mas, quando combinados por meio de algoritmos avançados de filtragem, como os filtros de Kalman estendidos ou não lineares, o sistema produz uma solução de atitude estável, precisa e contínua.
Unidades AHRS modernas também incorporam modelos de calibração para compensar variações de temperatura, desalinhamento, erros de fator de escala e distorções magnéticas, melhorando significativamente a robustez. Em comparação com IMUs simples, que entregam apenas dados brutos dos sensores, um AHRS fornece uma saída de orientação totalmente calculada e pronta para uso.
No entanto, ao contrário de um INS de nível de navegação completo, ele geralmente não integra velocidade ou posição, a menos que seja acoplado a sensores adicionais. As soluções de AHRS são amplamente utilizadas em UAVs, USVs, UGVs, aeronaves, embarcações marítimas e muitas plataformas de defesa onde informações confiáveis de atitude e heading são cruciais para controle, estabilização e consciência situacional — mesmo em ambientes onde o GPS pode estar indisponível ou degradado.
